
Industrielt kommunikationsgateway-printkort til robotter

Moderne industrirobotter fungerer sjældent som isolerede maskiner. De skal udveksle data med PLC'er, HMI'er, sikkerhedscontrollere, ældre fieldbusudstyr og i stigende grad med overordnede IT- eller MES-systemer. Udfordringen er, at fabriksmiljøer stadig indeholder flere generationer af inkompatible kommunikationsprotokoller - EtherCAT, PROFINET, Modbus, CANopen, RS-485 og andre - hver med forskellige timingmodeller, spændingsdomæner og pålidelighedsforventninger.
Et industrielt kommunikationsgateway-printkort bygger bro over disse protokolgrænser. Det oversætter data mellem deterministiske fieldbusnetværk og Ethernet-baserede systemer, samtidig med at det bevarer realtidsadfærd, elektrisk isolation og langsigtet pålidelighed under barske industrielle forhold. Dette gør gateway-printkort fundamentalt forskellige fra forbruger- eller IT-netværkshardware.
Denne artikel forklarer, hvordan industrielle kommunikationsgateway-printkort er designet specifikt til robotsystemer – med fokus på protokolkrav, realtidsbegrænsninger, isolationsarkitektur, implementering af fysiske lag, behandlingsvalg og miljømæssig pålidelighed.
Indholdsfortegnelse
Hvad et industrielt kommunikationsgateway-printkort er – og hvorfor robotter er afhængige af det
I robot- og automationssystemer er et industrielt kommunikationsgateway-printkort ikke blot en protokolkonverter. Det fungerer som en realtidskommunikationsrygrad, der forbinder bevægelsescontrollere, sensorer, sikkerhedssystemer, PLC'er og overvågningsnetværk, der opererer under fundamentalt forskellige timing- og elektriske antagelser.
I modsætning til almindeligt netværksudstyr kræver robotsystemer deterministisk kommunikation. Bevægelseskommandoer, feedbacksignaler og sikkerhedsmeddelelser skal ankomme inden for definerede tidsvinduer og med nøje kontrolleret jitter. En forsinket eller inkonsekvent pakke er ikke en mindre ulempe – den kan direkte resultere i ustabil bevægelse, uventede stop eller sikkerhedsfejl.
Fra et printkortdesignperspektiv placerer dette industrielle kommunikationsgateways i en særskilt kategori:
- De skal forbinde realtids-fieldbusnetværk og ikke-realtids-Ethernet- eller IP-baserede systemer uden at tillade timingusikkerhed at sprede sig.
- De skal opretholde galvanisk isolation mellem flere porte for at beskytte udstyr og forhindre jordsløjfer i elektrisk støjende miljøer.
- De skal fungere kontinuerligt under vibrationer, temperaturvariationer og EMI, der er typiske for robotproduktionslinjer.
- De skal designes med henblik på ensartet produktion, fordi små variationer i layout, samling eller isolationsafstand direkte kan påvirke kommunikationsstabiliteten.
Afsnittene nedenfor forklarer, hvordan disse krav omsættes til konkrete designbeslutninger på PCB-niveau for produktionsklare robotkommunikationsgateways.
Krav til industrielle protokoller
Gateway PCB-arkitekturen styres først og fremmest af de kommunikationsprotokoller, den skal understøtte. Industrielle protokoller adskiller sig betydeligt i timingadfærd, fejlhåndtering og specifikationer for det fysiske lag, og disse forskelle påvirker direkte grænsefladekredsløb og behandlingskrav.
- Industrielt Ethernet i realtid: Protokoller som EtherCAT, PROFINET IRT og EtherNet/IP er designet til deterministisk bevægelseskontrol. Opnåelse af deres specificerede cyklustider og jittergrænser kræver typisk hardwareunderstøttelse snarere end softwarebaserede stakke.
- Ældre feltbusnetværk: PROFIBUS DP, DeviceNet og CANopen er fortsat bredt udbredt. Gateway-understøttelse muliggør fortsat brug af eksisterende udstyr, samtidig med at moderne robotsystemer integreres.
- Serielle og simple protokoller: Modbus RTU over RS-485 og lignende protokoller er tolerante over for simpel hardware, men kræver omhyggelig timeout-håndtering og buffering, når de forbindes til hurtigere netværk.
- Protokolsameksistens: En enkelt gateway understøtter ofte flere protokolfamilier samtidigt, hvilket kræver parallelle datastier, der ikke forstyrrer realtidstrafikken.
I praksis er kommunikationsgateways en del af et bredere robotelektronikøkosystem, der omfatter bevægelsesstyring, effektelektronik, sensorer og sikkerhedssystemer. En oversigt over, hvordan disse komplekse robot-printkort fremstilles og samles – inklusive flerlagsstacking og begrænsninger med blandede signaler – er beskrevet i vores reference til fremstilling og montering af robot-printkort.
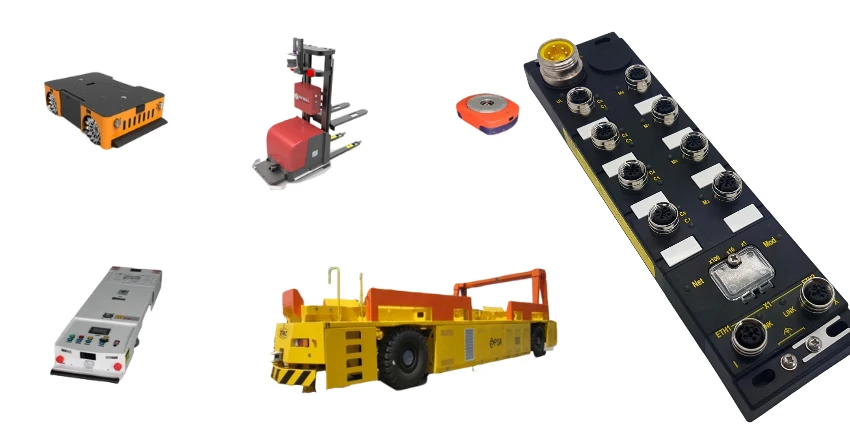
Grundlæggende om realtidskommunikation
Industriel kommunikation er defineret af determinisme snarere end rå gennemløbshastighed. Robotter er afhængige af forudsigelig timing for at opretholde stabil bevægelse og koordineret adfærd.
- Budgetter for cyklustid: Bevægelseskontrolnetværk opererer ofte med cyklustider på 1-4 ms eller hurtigere. Hvert behandlingstrin i gatewayen bruger en del af dette budget.
- Jitter-kontrol: Konstant latenstid er ofte vigtigere end minimal latenstid. Tilfældig tidsvariation kan destabilisere kontrolløkker, selvom den gennemsnitlige latenstid er lav.
- Ursynkronisering: Distribuerede systemer er afhængige af synkroniserede ure. IEEE 1588 PTP kræver hardware-tidsstempling i Ethernet PHY'er og omhyggelig urrouting på printkortet.
Multi-port isolationsarkitektur
Kommunikationsgateways forbinder netværk, der opererer ved forskellige spændinger og jordreferencer. Korrekt isolering beskytter udstyr, sikrer operatørsikkerhed og forhindrer kommunikationsfejl forårsaget af jordsløjfer.
- Havn-til-havn-isolering: Hver grænseflade kan kræve galvanisk isolation fra andre. Isolationsklassificeringer skal tage højde for fejltilstande og transient overspænding.
- Isoleringsteknologier: Digitale isolatorer understøtter højhastighedsforbindelser, transformere giver indbygget Ethernet-isolation, og optokoblere passer til grænseflader med lavere hastighed.
- Krybning og frigang: PCB-layout skal opfylde industrielle afstandskrav under forureningsgrad 2, hvilket ofte kræver slots eller forlængede overfladebaner.
- Isolerede magtdomæner: Hver isolerede grænseflade kræver typisk sin egen isolerede strømforsyning, hvilket gør strømfordeling og layout mere komplekse.
Implementering af det fysiske lag
Pålidelig kommunikation afhænger af korrekt implementering af det fysiske lag, især i fabriksmiljøer med lange kabler og høj elektrisk støj.
- Industrielt Ethernet: Kontrolleret impedansrouting, passende magnetisme og PHY'er, der understøtter realtidsfunktioner, er afgørende for stabil drift.
- RS-485-grænseflader: Korrekt terminering, bias og transientbeskyttelse sikrer signalintegritet og overlevelsesevne.
- CAN og CAN FD: Valg af transceiver skal matche bithastigheder og kabellængder, da CAN FD kræver hurtigere enheder og strammere layoutkontrol.
- Valg af stik: Industrielle stik skal modstå vibrationer, kontaminering og gentagen parring uden at forringe signalkvaliteten.

Protokolbehandling og oversættelse
Protokoloversættelse kræver behandlingsressourcer, der er tilpasset datahastigheder, kompleksitet og tidsbegrænsninger.
- Mikrocontrollerbaserede designs: Velegnet til moderat kompleksitet, men kræver omhyggelig worst-case-udførelsesanalyse.
- FPGA-baserede løsninger: Sørg for deterministisk timing til krævende realtidsprotokoller på bekostning af højere udviklingskompleksitet.
- Dedikerede protokolcontrollere: ASIC-baserede controllere optimerer ydeevnen for specifikke protokoller og forenkler timinggarantier.
- Hukommelse og buffering: Tilstrækkelig buffering afkobler protokollimingforskelle, samtidig med at determinismen opretholdes.
Når man vælger produktionspartnere til komplekse gateway-kort, er kriterier som isolationskontrol, mixed-signal-samling og validering under belastning afgørende. Mange af disse overvejelser overlapper med dem, der bruges til at evaluere leverandører af anden robotstyringselektronik, som beskrevet i denne tjekliste til leverandørevaluering af robotledsdriver-PCBA'er.
Pålidelighed i industrielt miljø
Industrielle kommunikationsgateways fungerer i miljøer, der overskrider grænserne for forbrugerelektronik.
- Udvidet temperaturdrift: Design sigter typisk mod -40 °C til +85 °C med passende derating.
- EMI immunitet: Motorer, drev og svejseudstyr genererer betydelig interferens, som printkortlayout og filtrering skal kunne modstå.
- Lang levetid: Robotter forventes at fungere i mange år, hvilket gør planlægning af komponenters livscyklus afgørende.
- Produktionskonsistens: Kommunikationsstabilitet afhænger af ensartet fremstilling og montering på tværs af produktionsvolumen.
Kort sagt er et industrielt kommunikationsgateway-printkort til robotsystemer en sikkerhedsrelevant realtidskomponent snarere end et generisk netværkskort. Det er afgørende at håndtere protokoldiversitet, timingdeterminisme, isolationsintegritet og miljømæssig robusthed på printkortniveau for stabil robotnetværksintegration og langsigtet pålidelighed i felten.

anbefalet Indlæg

TMM6 PCB-fremstilling
TMM6-fabrikation er processtyringssiden for en mellem-Danmark...
TMM10 PCB-fremstilling til kompakte RF-design
IndholdsfortegnelseHvordan TMM10 krymper RF-strukturerTMM10 vs...

TMM10i printkortfremstilling og DFM
TMM10i printkortfremstilling har en stærkere vægt på DFM fordi...
TMM13i printkortproduktion
TMM13i printkortproduktion er rettet mod ultrakompakt RF...
Sådan får du et tilbud på PCB'er
Lad os køre DFM/DFA-analyse for dig og vende tilbage til dig med en rapport.
Du kan uploade dine filer sikkert via vores hjemmeside.
Vi har brug for følgende oplysninger for at give dig et tilbud:
-
- Gerber, ODB++ eller .pcb, spec.
- Stykliste, hvis du ønsker montering
- Antal
- Vendetid
Udover PCB-fremstilling tilbyder vi et omfattende udvalg af elektroniske tjenester, herunder PCB-design, PCBA (Printed Circuit Board Assembly) og nøglefærdige løsninger. Uanset om du har brug for hjælp til prototyping, designverifikation, komponent sourcing eller masseproduktion, yder vi end-to-end support for at sikre dit projekts succes. For PCBA-tjenester bedes du angive din stykliste (Bill of Materials) og eventuelle specifikke monteringsvejledninger. Vi tilbyder også DFM/DFA-analyse for at optimere dine designs til fremstillingsevne og montering, hvilket sikrer en smidig produktionsproces.