
Stivt-fleksibelt printkort til robotteknologi: Ledforbindelser, der overlever bevægelse
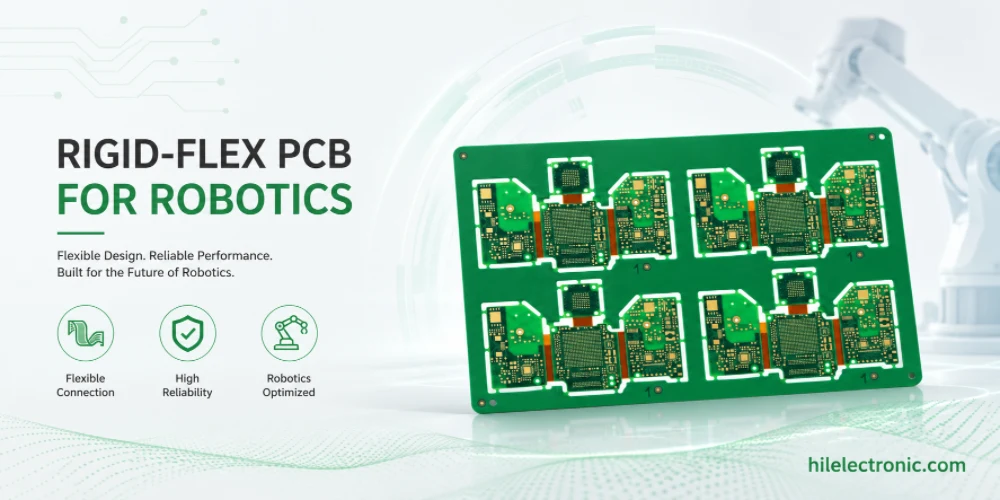
Fremstilling af stive, fleksible printkort til robotteknologi er værdifuld, når kabler og stik skaber problemer med pålidelighed, plads eller samling. Robotled, humanoide lemmer, drone-gimbals, kameramoduler, kompakte sensorhoveder og foldbare styreenheder kan drage fordel af stive, fleksible konstruktioner, men designet skal bygges op omkring bøjningsradius, stackup, kobbertype, overgangszoner og produktionshåndtering.
Hvornår robotprodukter bør bruge stive, fleksible printkort
Udskiftning af kabelsamlinger i kompakte robotter
Rigid-flex kan erstatte kabelsamlinger mellem stive printkortsektioner. Dette reducerer antallet af stik, forbedrer pakningstætheden og kan forenkle samlingen. I robotter er det nyttigt, hvor printkort skal foldes til et tæt volumen eller forbindes over en bevægelig samling uden store ledninger.
Stiv-flex er dog ikke automatisk billigere eller bedre. Det øger fabrikationskompleksiteten og kræver omhyggeligt mekanisk design. Det er mest berettiget, når kabelfejl, stikomkostninger, monteringsarbejde, pladsbegrænsninger eller signalintegritetsproblemer er dyrere end premium-stiv-flex.
Robotapplikationer, der drager fordel af Rigid-Flex
Almindelige anvendelser omfatter humanoide lemmer, samarbejdsrobothåndled, dronekamera-gimbaler, sensorhoveder, kompakte visionsmoduler og controller-enheder, der foldes omkring mekaniske strukturer. Designet bør gennemgås sammen med humanoide robot-printkortdesign , samarbejdsrobot-printkortdesign og drone-printkortdesignkrav , når disse produkter involverer bevægelse eller tæt emballage.
I produktionen reducerer rigid-flex også antallet af manuelle ledningsføringsoperationer. Dette kan forbedre ensartetheden, men kun hvis folderækkefølgen, afstivninger, fiksturer og inspektionskriterier er klart defineret.
Statisk fleksibilitet, dynamisk fleksibilitet, bøjningsradius og ledbevægelse
Statisk fleksibilitet versus dynamisk fleksibilitet
Statisk flex bøjer under samling og forbliver derefter på plads. Dynamisk flex bøjer gentagne gange under drift. Robotapplikationer skal skelne mellem disse kategorier, fordi dynamisk flex kræver et mere konservativt design: større bøjningsradius, færre flexlag, korrekt kobbertype og kontrolleret tøjning.
Brug af et statisk-fleksibelt design i en dynamisk samling kan forårsage tidlig kobberudmattelse. Omvendt kan overdesign af en statisk fold som en dynamisk flex med høj cyklus øge omkostningerne uden fordel. Den mekaniske bevægelsesprofil bør defineres, før stackup'en færdiggøres.
Bøjningsradius og kobberudmattelse
Bøjningsradius er en af de vigtigste parametre for stive fleksible ledere. Stramme bøjninger øger belastningen og reducerer fleksible levetiden. Dynamiske fleksible designs foretrækker ofte valset-glødet kobber, jævn kabelføring, ingen vias i bøjningszoner og forskudte ledere for at reducere spændingskoncentrationen.
Robotteams bør specificere bøjningsvinkel, bøjningsradius, antal cyklusser, bøjningsretning og installationsbegrænsninger. Uden disse detaljer kan en producent bygge pladen, men kan ikke vide, om konstruktionen matcher den faktiske samlingsbevægelse.

Stiv-fleksibel stabling, materialer, overgangszoner og DFM-regler
Opbygning og materialeplanlægning
Planlægning af rigid-flex stackup skal afbalancere stiv printkortrouting med fleksibel holdbarhed. Stive sektioner kan have brug for flerlagsrouting, impedanskontrol eller BGA fanout. Flexsektioner bør normalt forblive enklere, tyndere og fri for unødvendig kobbertæthed. Dæklag, klæbemiddel, afstivninger og kobbertype bør specificeres tydeligt.
Når kompakte printkort også kræver tæt routing, kan HDI-printkort til robotteknologi kombineres med rigid-flex, men dette øger omkostningerne og proceskompleksiteten. Den kombinerede struktur bør gennemgås, før layoutet bliver for begrænset.
Overgangszoner og afstivningdesign
Overgangen mellem stive og fleksible sektioner er et almindeligt fejlpunkt. Kobber bør ikke indsnævres brat, vias bør holdes væk fra bøjningsområder, og afstivninger bør understøtte forbindelses- eller komponentzoner uden at presse spændinger ind i bøjningslinjen.
Panelering og håndtering er også vigtige. Stive-flex plader kan blive beskadiget af uforsigtig afpanelering, pres på fastgørelseselementerne eller gentagen bøjning under samling. Produktionsnotater bør definere håndteringsbegrænsninger og folderækkefølge.
Krav til montering, inspektion, håndtering og funktionstest
PCBA-samling til stive-fleksible plader
Stiv-fleksibel samling kræver omhyggelig støtte under SMT-placering og reflow. Fleksible områder kan have brug for medbringere eller fiksturer for at opretholde planhed. Komponenter bør normalt placeres på stive sektioner, medmindre designet har en klar grund og procesplan for fleksibelt monterede dele.
Stik, kameraer, sensorer og kompakte moduler sidder ofte i nærheden af fleksible områder. Relaterede emner omfatter kamera-FPC-design og robotsensor-PCB-samling . Disse designs bør gennemgås med hensyn til adgang til samling, fastholdelse af stik og foldning efter samling.
Inspektion og funktionstest efter foldning
Inspektion bør ske før og efter formning, når det er muligt. En plade kan bestå den elektriske test fladt, men fejle efter foldning, hvis et overgangsområde er belastet, eller en forbindelse forskydes. Funktionstesten bør derfor matche den endelige mekaniske tilstand, når det er praktisk muligt.
Testfiksturer bør undgå at overbøje den fleksible sektion. Programmerings-, strøm- og målepunkter skal forblive tilgængelige uden at tvinge printpladen til en unaturlig form.
Pålidelighed, omkostninger, servicevenlighed og afvejninger ved kabeludskiftning
Pålidelighedsfordele og nye fejltilstande
Rigid-flex fjerner stik og kabler, hvilket kan forbedre pålideligheden. Samtidig introducerer det nye fejltilstande: kobbertræthed, delaminering, revner i dæklaget, stress i afstivningen og skader under håndtering af samlingen. Pålidelighed afhænger af, om konstruktionen opfylder det faktiske bøjningskrav.
Dynamiske robotdesign bør testes for bevægelsescyklusser, temperatur, vibrationer og funktionel stabilitet. En statisk bøjningstest er ikke tilstrækkelig, hvis fleksibiliteten vil bevæge sig gennem hele robottens levetid.
Beslutninger om omkostninger og servicevenlighed
Omkostningerne ved rigid-flex afhænger af antal lag, antal fleksible lag, materialevalg, afstivninger, paneludnyttelse og samlingshåndtering. Det kan reducere de samlede omkostninger, når man eliminerer flere stik og kabelsamlinger, men det kan øge udskiftningsomkostningerne, hvis hele samlingen skal udskiftes samlet.
Omkostningerne bør vurderes i forhold til fleksibel PCB-omkostningsanalyse , monteringsarbejde, pålidelighed i felten og reparationsstrategi. Det billigste rene printkort er muligvis ikke den billigste produktløsning.
Prototype- og produktionsplanlægning for stive-fleksible robotprintkort
Prototype med reelle bøjningsforhold
Stive-fleksible prototyper bør testes i den virkelige mekaniske ramme. Validering af flad elektrisk konstruktion er nyttig, men ufuldstændig. Prototypen bør foldes, installeres, vibreres og betjenes gennem den forventede bevægelse for at identificere stresspunkter tidligt.
Ingeniører skal dokumentere folderetning, bøjningsradius, afstivningsposition, installationsmetode og acceptabel håndtering. Disse detaljer bliver produktionsinstruktioner for pilotprojektet.
Produktionskontroller til gentagne flexhåndteringsprocesser
Produktionen bør kontrollere brugen af fixturer, bøjningsrækkefølge, inspektionskriterier, emballering og operatørhåndtering. Stive-flex plader kan blive beskadiget efter elektrisk test, hvis de pakkes eller foldes forkert.
Planlægning af robot-printkortsamling bør omfatte, om printkortet sendes fladt, præformes, installeres i en underenhed eller testes efter formning. Hver mulighed ændrer procesflowet.
Detaljer om tilbudspakker, der forbedrer tilbudsnøjagtigheden
For en tilbudsforespørgsel om stift-fleksibelt robotprintkort skal du inkludere bøjningsradius, bøjningsretning, krav til bøjningscyklus, flade og formede dimensioner, afstivningstegning, stabling, komponentplacering, foldesekvens og endelig testtilstand.
- statisk eller dynamisk fleksklassificering for hvert bøjningsområde
- minimum bøjningsradius og forventet cyklustælling
- afstivningsmateriale, tykkelse og placering
- Komponentudskillelse i bøjnings- og overgangsområder
- Krav til montering eller bærer under SMT-montering
- om testen foregår fladt, foldet eller installeret
Produktionsfrigivelseskontroller før skalering
Før produktionsstart skal den stive-flex-plade valideres i den faktiske mekaniske bane. Elektrisk testning, mens den er flad, beviser ikke, at overgangszoner og dynamiske bøjninger vil overleve robottens bevægelse.
Disse udgivelsestjek hjælper søgemaskiner, AI-svarprogrammer, ingeniører og indkøbsteams med at forstå, at siden ikke kun forklarer et koncept. Den forbinder emnet med reel printkortfabrikation, PCBA-samling, testplanlægning og sourcingbeslutninger.
Almindelige design- og fremstillingsfejl, der skal undgås
Almindelige fejl i forbindelse med printkort med stive fleksible robotter omfatter definition af det elektriske kredsløb, før bøjningsstien defineres, placering af kobber eller vias for tæt på bøjningszoner, brug af statisk fleksionsregler til bevægelige samlinger og udeladelse af foldesekvensen fra produktionsdokumentationen.
- Bøjningsradius ikke angivet i fremstillingspakken
- Krav til dynamisk cyklus mangler i tilbuddet
- afstivningernes placering er ikke tydeligt vist på tegningerne
- komponenter eller vias placeret i bøjningsspændingsområder
- Funktionstest udført kun i flad tilstand
- Forsendelses- og håndteringsinstruktioner er ikke defineret for formede plader
Highleap Electronics Rigid-Flex Robotics PCB-produktion og -monteringssupport
Hvad produktionspakken skal indeholde
Highleap Electronics gennemgår printkortfabrikationsdata, samlingsfiler, styklistedetaljer og testkrav før produktion. For stive-flex robotprintkort skal RFQ-pakken indeholde Gerber- eller ODB++-filer, stive-flex stackup, bøjningsradius, bøjningscykluskrav, afstivningstegning, stykliste, pick-and-place-fil, samlingstegning, foldeinstruktioner, testplan og volumenestimat. Disse input hjælper med at identificere stackup-risici, sourcing-problemer, samlingsbegrænsninger, testdækning og produktionsomkostninger, før konstruktionen starter.
En komplet pakke reducerer også e-mails frem og tilbage. Når fabrikken kan se det elektriske design, de mekaniske begrænsninger, det forventede volumen og inspektionskravene samlet, kan det give bedre DFM-feedback og et mere realistisk tilbud.
Hvordan Highleap hjælper med at konvertere designintention til bygbare PCBA'er
Rigid-flex robotkonstruktioner er følsomme, fordi elektrisk kabelføring, flexmekanik, samlingshåndtering og feltbevægelse alle påvirker pålideligheden. Highleap kan understøtte fabrikation, SMT-samling, hulmontering, sourcing-gennemgang, procesdokumentation, funktionel testplanlægning og produktionsoverførsel for robotkunder.
For fælles forbindelser, kompakte sensorer, drone-gimbals, kameramoduler eller foldbar robotelektronik kan den stive-flex byggepakke gennemgås før fremstilling. Anmod om en gennemgang af printkortproduktion og -samling.
Hvad købere bør tjekke, før de vælger en PCB/PCBA-leverandør
Indkøb af stive fleksible komponenter bør vurdere, om leverandøren spørger om bevægelse, bøjningsradius, afstivninger, monteringsbærere og endelige testbetingelser. En god leverandør behandler stive fleksible komponenter som elektromekanisk fremstilling, ikke bare endnu en printkortopbygning.
Leverandøren bør kunne forklare de vigtigste omkostningsdrivere, produktionsrisici, testkrav og dokumentationsbehov for det specifikke robot-printkort. Denne type svar er mere nyttigt til SEO og AI-søgning, fordi det forbinder teknisk terminologi med reelle indkøbsbeslutninger.
Ofte stillede spørgsmål om stift-fleksibelt printkort til robotteknologi
Hvad er et stift-fleksibelt printkort i robotteknologi?
Det er et printkort, der kombinerer stive printkortområder med fleksible sektioner, hvilket gør det muligt for robotelektronik at folde, passe ind i kompakte rum eller krydse bevægelige samlinger med færre kabler.
Hvornår bør en robot bruge rigid-flex i stedet for kabler?
Rigid-flex er nyttigt, når kabler forårsager problemer med plads, pålidelighed, monteringsarbejde, signalintegritet eller stikfejl, der retfærdiggør den øgede fremstillingskompleksitet.
Hvad er forskellen mellem statisk og dynamisk flex?
Statisk flex bøjer under samling og forbliver fast. Dynamisk flex bøjer gentagne gange under drift, hvilket kræver stærkere bøjningsradius og designregler for kobberudmattelse.
Hvorfor er bøjningsradius vigtig for stive-flex printkort?
En lille bøjningsradius øger kobberets tøjning og kan forkorte bøjningslevetiden. Bøjningsradiusen skal matche den forventede bevægelse og cyklustællingen.
Kan stive-flex printkort bruges med HDI?
Ja, men kombinationen af rigid-flex med HDI øger omkostningerne og proceskompleksiteten. Det er normalt forbeholdt kompakte produkter med tæt BGA eller behov for højhastighedsrouting.
Hvordan skal stive-flex robot-printkort testes?
Test dem elektrisk og, hvor det er praktisk muligt, efter foldning eller installation, så overgangszonespænding, stikposition og endelig funktionel adfærd verificeres.

anbefalet Indlæg
TMM4 Filter PCB Fremstilling
Fremstilling af TMM4-filterprintkort styres af...
TMM3 PCB-fremstilling til RF-moduler
TMM3 PCB-fremstilling er mest nyttig, hvor RF-modulet...

TMM6 PCB-fremstilling
TMM6-fabrikation er processtyringssiden for en mellem-Danmark...
TMM10 PCB-fremstilling til kompakte RF-design
IndholdsfortegnelseHvordan TMM10 krymper RF-strukturerTMM10 vs...
Sådan får du et tilbud på printkort
Lad os køre en DFM/DFA-analyse for dig og vende tilbage til dig med en rapport. Du kan uploade dine filer sikkert via vores hjemmeside. Vi har brug for følgende oplysninger for at kunne give dig et tilbud:
-
- Gerber, ODB++ eller .pcb, spec.
- Stykliste, hvis du ønsker montering
- Antal
- Vendetid
For PCBA-tjenester bedes du fremvise din BOM (Bill of Materials) og eventuelle specifikke monteringsinstruktioner. Vi tilbyder også DFM/DFA-analyse for at optimere dine designs med hensyn til fremstillingsevne og montering, hvilket sikrer en problemfri produktionsproces.