
Robot-PCB-fremstilling til materialer, stabling og kvalitetskontrol
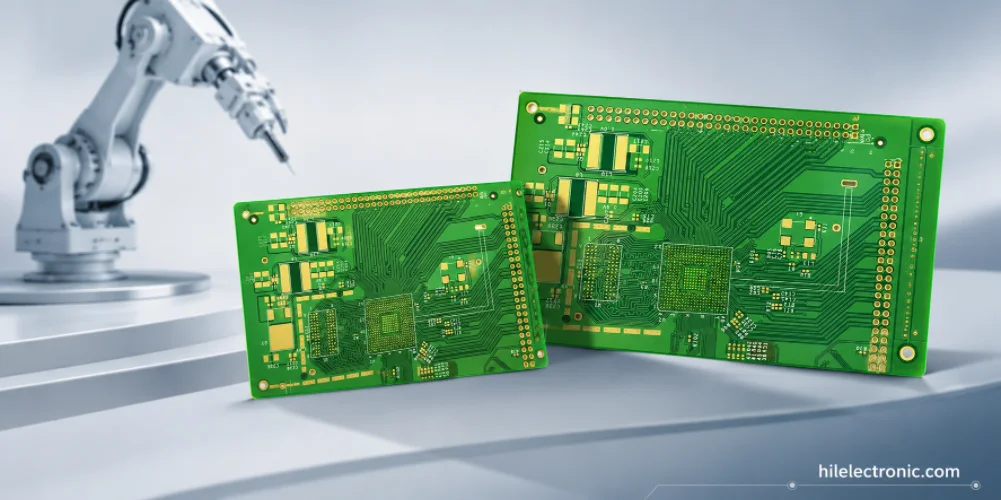
Fremstilling af bare-boards er der, hvor pålideligheden af robot-printkort begynder. Substratet, stack-up, kobbervægt, viastruktur, overfladefinish og impedansdisciplinen, der vælges ved fremstilling, sætter loftet for, hvad samling og testning kan levere. Fremstillingsvalg, der var tilstrækkelige til forbrugerelektronik - tynd standard FR-4, minimum kobbervægt, HASL-finish - kommer ofte ikke til kort i forhold til robotteknologi, fordi robotter opererer i mere krævende miljøer og har længere levetid. Denne side dækker specifikt robot-printkortfremstilling: hvilke substrat- og konstruktionsvalg robotkort rent faktisk har brug for, hvordan stack-up og impedansdisciplin opbygges, og hvilke kvalitetspraksisser understøtter de pålidelighedsmål, robotprogrammer er opmærksomme på.
Fremstilling af bare-boards til robotteknologi er ikke blot et mellemtrin til PCBA. Det er her, en betydelig del af den langsigtede pålidelighed bliver låst fast. Microvia-porhastigheden på en HDI-motorcontroller bestemmer, om drevet overlever ti års termisk cykling. Høj kobberætsningskvalitet bestemmer, om fasestrømme flyder uden hotspots. Impedanstolerance på højhastigheds-visionskort bestemmer, om kameraforbindelsen forbliver stabil over temperatur. At få fremstillingen korrekt på designtidspunktet betyder at specificere de rigtige konstruktioner, verificere fremstillerens proceskapacitet og afvise standardvalg, der ville kompromittere pålideligheden.
Den generelle ramme for robot-printkortfremstilling går fra stack-up-planlægning til materialevalg, lag-for-lag-konstruktion og verifikation af bare-board-printkort. Hvert trin har dokumenterede praksisser, som en moden producent følger konsekvent. Programmer, der verificerer disse praksisser ved leverandørevaluering, opbygger langsigtet forsyningstillid; programmer, der springer verifikation over, opdager nogle gange proceshuller ved første artikel eller første feltfejl.
Hvad adskiller robot-PCB-fremstilling fra fremstilling af forbrugerelektronik
Fabrikationsbeslutninger sætter pålidelighedsloftet, før monteringen begynder
Samling kan verificere og belaste et printkort, men det kan ikke reparere et dårligt laminatvalg, marginal via-struktur, utilstrækkelig kobbertykkelse eller ukontrolleret impedans. Robotfremstilling af printkort bør derfor gennemgås som en pålidelighedsdisciplin: stackup, materiale, kobberbalance, via-teknologi, overfladefinish og verifikation af bare-board skal alle matche printkortets elektriske og mekaniske mission.
Fremstilling af robot-printkort adskiller sig fra fremstilling af forbruger-printkort, fordi en enkelt robot kombinerer printkorttyper, som forbrugerproduktion opbevarer i separate produktlinjer. Et motordrevprintkort kræver kraftig kobber og en specifik reflow-tolerant stack-up; et computerprintkort kræver HDI-konstruktion og et lavt tabssubstrat; en stiv-fleksibel armforbindelse kræver polyimid plus dynamisk-fleksibelt kobber. Fremstilling af disse tre på samme program betyder, at fabrikanten opretholder alle tre procesfunktioner samtidigt. De specifikke egenskaber, der gør robotfremstilling krævende, er:
- Blandet konstruktion pr. program: En robot har ofte brug for flere konstruktionstyper på tværs af sine forskellige printkort. Fabrikanten håndterer hver konstruktion med sin egen procesdisciplin; konsolidering til en enkelt fabrikator sparer logistisk overhead, men kræver bred kapacitet.
- Konsistens fra bestyrelse til bestyrelse: Plader fra forskellige konstruktioner skal integreres mekanisk og elektrisk. Tolerancedisciplin på tværs af konstruktioner er vigtigere for robotteknologi end for forbrugerprodukter med et enkelt plade.
- Pålidelighedsmål: Robotter arbejder typisk i årevis. Fremstillingskvalitet – kobbervedhæftning, belægningskvalitet, laminatintegritet – bestemmer den langsigtede pålidelighed mere end kortsigtede tests kan afsløre.
- Reguleringsmæssig sporbarhed: Industrielle og medicinske robotter kræver dokumenterede fremstillingsprocesregistre. Sporbarhed af partier, materialecertificeringer og proceskontrolregistre understøtter kundecertificeringsindsendelser.
Disse karakteristika ændrer fremstilling fra et transaktionelt råvarekøb til et ingeniør-partnerskabsforhold. Programmer, der behandler robot-printkortfremstilling som råvareindkøb, opdager rutinemæssigt forskellene ved første artikel- eller første feltfejl. Denne side dækker, hvad robot-printkortfremstilling rent faktisk involverer, og hvad der skal specificeres ved frigivelse af filer.
Valg af substrat: Standard FR-4, høj-Tg, mellemtab, lavt tab, stiv-fleksibel polyimid
Tilpas laminatet til signalhastighed, termisk belastning og driftsmiljø
Standard FR-4 kan være korrekt til sensor- og generelle styrekort, mens FR-4 med høj Tg, laminat med mellemtab, laminat med lavt tab, polyimid eller metalkernekonstruktion kan være berettiget andetsteds. Fejlen ligger i, at standard FR-4 ikke anvendes; fejlen ligger i, at den bruges som standard på kort, hvis krav til tab, termisk flex eller levetid overstiger den.
Valg af substrat til robot-printkort går på tværs af fem hovedkategorier afhængigt af, hvad det specifikke printkort skal gøre. Substratomkostningerne varierer cirka 20 gange fra bunden til toppen af intervallet, så det rigtige valg pr. printkort påvirker programmets omkostningsbudget væsentligt. De vigtigste substratkategorier, der anvendes til robotteknologi, er:
- Standard FR-4: Tg 130-140 °C. Velegnet til styrekort, sensorgrænseflader og kommunikationskort, der opererer i temperaturkontrollerede miljøer. Omkostningseffektiv og bredt understøttet. Dækket i vejledningen til prisopdeling af robot-PCB.
- Høj-Tg FR-4: Tg 170 °C eller derover. Standard for motordrevkort, hvor reflow-tilstødende komponenter kræver termisk margin; standard for kort, der opererer ved et bredt temperaturområde. Beskeden omkostningstillæg i forhold til standard FR-4.
- Laminat med mellemtab (M4-klasse): Moderat forbedring af tab i højfrekvente signaler. Almindelig på boards, der blander højhastigheds digital og generel analog. Omtrent 3-5 gange så meget som standard FR-4.
- Laminat med lavt tab (M6, M7): Anvendes på vision, AI-beregning og højhastighedskommunikationskort, hvor signalintegritet ved multi-gigabit-hastigheder kræver lavt dielektrisk tab. Omtrent 6-9 gange standard FR-4-prisen.
- Polyimid (fleksible sektioner): kræves til integration af rigid-flex og dynamisk-flex applikationer. Prisen varierer med den specifikke polyimidkvalitet og kobbertype.
Ud over disse fem bruger specialapplikationer lejlighedsvis specielle laminatsubstrater med lavt tab til RF-arbejde, metalkerne-PCB til LED-belysning eller højtydende motordrev og PTFE-baserede substrater til de mest krævende RF-applikationer. Valg af substrat på designtidspunktet fastholder både omkostninger og leveringstid; ændringer efter designfrysning kræver normalt respin.
Lagoptælling og stack-up-planlægning for robotkort
Stackup er et systemdesignobjekt, ikke kun et fabrikationsoutput
Robotingeniørteamet bør definere referenceplaner, impedansmål, tilstødende effektplan, isolationszoner og returstrømsstrategi, før designet frigives. At lade stackup først blive løst i tilbudsfasen skaber ofte overraskelser i slutningen: impedansændringer, materialesubstitutioner, lagantalspring eller kompromiser med routing.
Lagantal og stack-up på robot-printkort styres af det specifikke printkorts funktion. En simpel sensorgrænseflade kan kræve 4 lag; en kompakt motorstyringscontroller 6-8; et AI-beregningskort 12-16; et krævende visionskort med højhastighedsgrænseflader 14-20. Forståelse af, hvad der driver lagantallet, undgår overspecificering. De typiske drivere er:
- Signalrutingstæthed: Komponentens pin-antal divideret med tilgængeligt routingkanalareal. Fine-pitch BGA fanout multiplicerer routingtætheden; distribuerede simple dele reducerer den.
- Krav til effektplan: Separate strømskinner til analog, digital, motordrev og sensorforsyninger. Hver skinne skal bruge sit eget planpar for at sikre ren fordeling.
- Jordreferenceplaner: Højhastighedssignaler kræver kontinuerlig jordreference på tilstødende lag. Antallet af lag vokser nogle gange blot for at give referencelag til signalintegritet.
- Impedanskontrolzoner: Forskellige netklasser på forskellige impedansmål kræver nogle gange forskellige substrattykkelser, hvilket påvirker stack-up-konstruktionen.
- HDI mikrovia lag: Hvert mikrovia-lag tilføjer en fremstillingscyklus. Opbygningsstrukturen (1-N-1, 2-N-2, et hvilket som helst lag) påvirker budgettet for lagantal. Behandlet på siden med HDI PCB til robotdesignvejledning.
Stablingstegninger bør specificere kobbervægt pr. lag, dielektrisk tykkelse og materiale, færdig pladetykkelse og impedansmål pr. netklasse. Leverandører uden en klar stablingstegning bruger som standard deres egen fortolkning, som muligvis ikke stemmer overens med designets intention. Programmer, der leverer detaljerede stablingstegninger, undgår fortolkningsfejl; programmer, der nogle gange ikke opdager uoverensstemmelser ved første produkt.

Kobbervægt, viastruktur og valg af overfladebehandling
Kobber- og via-valg skal valideres mod strøm og varme
Robotstrøm- og motorkort kan bære strømme, der gør generiske regler for sporbredde upålidelige. Tungt kobber, kobberstøbninger, syede vias, prespasningsterminaler, termiske vias og lokal varmespredning bør evalueres sammen. Målet er ikke blot at bære spidsstrøm én gang; det er at bære missionsprofilstrøm over hele levetiden uden lokal overophedning.
Kobbervægt, -struktur og -overfladefinish er tre fremstillingsvalg, der tilsammen tegner sig for en stor del af variationen i fremstillingsomkostningerne. At få hvert enkelt bræt rigtigt er vigtigere end at få ét rigtigt på tværs af alle brædder. De valg, man skal træffe bevidst, er:
- Kobbervægt: 1 g ydre basislinje til signal- og lavstrømsarbejde; 2 g til moderat motordrift og effektfordeling; 4 g eller tungere til højstrømsdrev. De indre lag er typisk halvdelen af det ydre. Dækket på siden med designvejledning til robot-PCB med tung kobber.
- Via struktur: Gennemgående vias til standard flerlags; blinde eller nedgravede vias, hvor routingeffektivitet kræver det; mikrovias til fin-pitch BGA fanout på HDI-kort; via-in pad med udfyldning og planarisering, hvor BGA fanout kræver det. Dækket på PCB via udvælgelses- og pålidelighedsguide guide.
- Overflade: HASL er passende til grovt snit og omkostningsfølsomt arbejde; ENIG kræves til fint snit og lang holdbarhed; ENEPIG til de mest krævende fint snit og korrosive miljøer; OSP til omkostningsfølsomme applikationer med kort holdbarhed.
- Loddemaske: Standardgrøn med definerede loddemaskedefinerede (SMD) eller ikke-loddemaskedefinerede (NSMD) puder. Farvevalg er primært kosmetisk; specifikke anvendelser kræver lejlighedsvis sort eller hvid af optiske årsager.
- Silketryk: Komponentreferencebetegnelser, polaritetsindikatorer, referencemærker, printkortrevision og eventuelle lovpligtige markeringer. Standard hvid; lejlighedsvis gul eller sort for kontrast på ikke-grøn maske.
Kombinationen af valgmuligheder påvirker fremstillingsomkostningerne betydeligt. Et standard FR-4-kort med 1 g kobber, gennemgående vias og HASL-finish er den billigste referencemulighed. Et kort med 4 g kobber, blinde vias, ENIG og kontrolleret impedans kan koste 5-10 gange pr. kvadratcentimeter. Ved at matche valgmulighederne med, hvad kortet rent faktisk har brug for – og ikke som standard bruge muligheder med maksimal kapacitet – bevares omkostningsbudgettet.
Kontrolleret impedans- og pålidelighedstestning af højhastighedskort
Højhastighedsverifikation bør omfatte kuponer, ikke kun layouthensigt
Netværk med kontrolleret impedans til kameraer, Ethernet, PCIe, MIPI, USB og højhastighedshukommelse kræver impedanskuponer og proceskontroldokumentation. Layoutintention alene garanterer ikke det fremstillede printkort. Den accepterede tolerance, kuponplacering, materialevalg og TDR-rapport bør være en del af produktionspakken.
Kontrolleret impedans er påkrævet på boards med højhastighedsgrænseflader (PCIe, DDR-hukommelse, MIPI CSI-2, gigabit Ethernet, USB 3.x). Impedanstolerance og verifikation påvirker både fremstillingsomkostninger og langsigtet pålidelighed. Standard fremstillingspraksis på impedanskontrollerede boards omfatter:
- Specifikation af impedansmål: pr. netklasse i stack-up-tegningen. Standard 50 Ω single-ended, 100 Ω differential; specialmål på nogle grænseflader.
- Tolerancemål: ±10% standard, ±7% eller ±5% på krævende designs. Større tolerance kræver bedre kontrol af fremstillingsprocessen og øger omkostningerne.
- Design af testkupon: Kuponer på hvert panel med repræsentative netstrukturer. Fabrikanten måler impedansen på kuponer pr. lot; kortene sendes med kupondata vedhæftet.
- TDR-bekræftelse: Tidsdomænereflektometrimålinger pr. netklasse på kuponer. Standardverifikation på impedansstyrede printkort. Data leveret som fabrikationsjournal.
- Tværsnitsprøvetagning: lejlighedsvis destruktiv prøvning af prøver for at verificere, at den faktiske lagkonstruktion stemmer overens med tegningen. Mere almindeligt på komplekse HDI'er eller hvor pålidelighedskravene er høje.
Pålidelighedstest under designkvalificering øger tilliden til langsigtet ydeevne. Termisk cykling på prøver (typisk 500-1000 cyklusser ved -55 °C til +125 °C) belaster loddeforbindelser og afslører marginale designs. Fugtgennemstrømning afslører fugtdrevne pålidelighedsproblemer. Programmer, der sigter mod lang levetid, investerer i kvalificeringstest; programmer med korte levetidsmål kan ofte springe formel kvalificering over. Dækning matchet med pålidelighedskravet er den generelle disciplin. Elektroniktest- og inspektionsvejledningen dækker den overordnede tilgang.
Fremstillingskvalitetspraksis: IPC-A-600, AOI, elektrisk test, tværsnit
Kvalitetsregistreringer gør fremstillingen gentagelig på tværs af revisioner og partier
AOI, elektrisk test, tværsnitsanalyse, loddebarhedstjek, materialecertifikater og partisporbarhed er ikke ekstra papirarbejde i robotprogrammer. De skaber den dokumentation, der er nødvendig for at sammenligne partier, undersøge fejl, understøtte certificering og undgå leverandørafhængig procesdrift.
Kvaliteten af robot-printkortfremstilling viser sig ved PCBA og senere i brug. Fremstillingsfejl, der består bare-board-test, forårsager nogle gange samlingsproblemer (marginale puder, der løfter sig, loddemaskefejl, der efterlader eksponeret kobber) eller langvarige pålidelighedsproblemer (mikrovia-hulrum, der svigter efter termisk cykling, marginal impedans, der forringer signalintegriteten over tid). Kvalitetspraksisser, der gør fremstillingen pålidelig, omfatter:
- IPC-A-600 udførelse: Klasse 2-baseline for kommerciel brug; klasse 3 for høj pålidelighed. Klasse 3 kræver strammere proceskontrol på tværs af alle fremstillingskategorier.
- Automatiseret optisk inspektion: Hvert bræt scannes for overfladefejl. Standardpraksis; opdager åbenlyse defekter før forsendelse.
- Elektrisk test: Flyvende probe eller fiksturtest på hvert kort. Verificerer kontinuitet og isolation på tværs af alle net.
- Impedans kupon test: pr. lot på impedansstyrede printkort. Giver dokumentation for, at stack-up-konstruktionen opfylder impedansmålet.
- Tværsnitsprøvetagning: Destruktiv verifikation af faktisk lagkonstruktion på prøveplader. Standard på klasse 3-produktion; lejlighedsvis på klasse 2 med strenge pålidelighedskrav.
- Materialecertificeringer: substratparticertifikater, kobberfoliecertifikater og prepreg-certifikater, der kan spores til fabrikationsparti. Understøtter kundecertificeringsindsendelser, hvor det er nødvendigt.
Programmer, der specificerer kvalitetspraksis ved tilbud, får ensartede resultater; programmer, der accepterer leverandørers standarder, opdager sommetider mangler ved første produkt. PCB DFM-gennemgangsprocessen ved fremstilling opfanger problemer før produktion; fremstillingsprocessen for flerlags printkort dækker procesrammen.
Krav til robot-PCB-fremstillingskapacitet og dokumentation
Leverandørens kapacitet bør kontrolleres i forhold til den nøjagtige byggemix
En leverandør, der kan bygge et simpelt flerlags styrekort, er muligvis ikke egnet til et program med HDI-beregning, motordrev i kraftig kobber, stive, fleksible arme og visionslinks med lavt tab. Kvalifikationen bør verificere den nøjagtige blanding af konstruktioner, som robotten har brug for, snarere end en generisk liste over printkortfunktioner.
Highleaps fremstilling til robotteknologi dækker den teknologiske blanding, som robotprogrammer bruger, med den procesdisciplin, der understøtter pålidelighed i hele levetiden. Fremstillingen sker internt i stedet for at blive sendt videre til tredjeparter, så kvalitetskontrollen forbliver under ét tag. De specifikke fremstillingskategorier omfatter:
- Flerlags 4-32 lag: standard FR-4 gennem lavtabslaminat. Lagantallet er tilpasset designet.
- HDI-konstruktion: 1-N-1 gennem opbygning i alle lag. Mikrovia ved 100-150 µm; stablede og forskudte strukturer.
- Stiv-fleksibel: Statisk-fleksibel og dynamisk-fleksibel konstruktion. Klæbefri polyimid med valset-glødet kobber til anvendelser i hele livscyklussen.
- Tungt kobber: op til 6 oz ydre standard, tungere ved konsultation. Blandet stabling (tung ydre plus standard indre) almindelig på drevkort.
- Kontrolleret impedans: ±10% standard, ±7% og ±5% på forespørgsel. Impedansprøvekuponer pr. panel.
- Metalkerne: Bundplade i aluminium og kobber til LED og højtydende motordrev.
- Overflade: HASL, ENIG, ENEPIG, OSP standard. Specialfinisher på forespørgsel.
Programmer, der leverer komplette designpakker, får hurtigere produktionsrespons. Programmer, der leverer delpakker, får afklaringscyklusser, der tilføjer dage pr. cyklus. Samarbejdet med Highleaps produktionsteam fra prototype til produktion bevarer institutionel viden på tværs af programmets livscyklus. Omkostningsoversigten for robot-PCB dækker omkostningsdimensionerne, og siden med valg af robot-PCB-producent dækker generel leverandørevaluering.
Ofte stillede spørgsmål om robot-printkortfremstilling
Hvad er robot-PCB-fremstilling?
Fremstilling af robot-printkort er den proces, der kræver bare printkort til robotelektronik. Den omfatter materialevalg, laminering, boring, plettering, billeddannelse, ætsning, loddemaske, overfladefinish, fræsning, elektrisk test og kvalitetsinspektion, før komponenterne samles.
Hvilket substrat er bedst til robot-printkort?
Der findes ikke ét enkelt, bedst substrat. Standard FR-4 fungerer til mange styre- og sensorkort; FR-4 med høj Tg er nyttig til varmere miljøer; laminater med lavt tab understøtter højhastigheds vision og databehandling; polyimid understøtter flex og rigid-flex; metalkernen understøtter høje termiske belastninger.
Hvornår skal et robot-printkort bruge tung kobber?
Tung kobber er passende, når printkortet bærer vedvarende motor-, batteri- eller strømfordelingsstrøm, som standardkobber ikke kan bære med tilstrækkelig termisk margin. Det er almindeligt på motordriverprintkort, strømfordelingskort, batterigrænseflader og højstrømsaktuatorprintkort.
Er mikrovias pålidelige i robot-printkort?
Mikrovias kan være pålidelige, når producenten kontrollerer laserboring, plettering, viafyldning, laminering og inspektion. Pålidelighedsrisikoen øges med stablede strukturer, høj termisk cykling og dårlig processtyring. Kritiske robotprogrammer bør specificere inspektions- og kvalifikationsdokumentation.
Hvilken overfladebehandling skal robot-printkort bruge?
ENIG er almindeligt anvendt til fin-pitch SMT, BGA'er, lang holdbarhed og pålidelig lodning. HASL kan fungere til grove, billige plader, men er mindre egnet til fine-pitch dele. ENEPIG kan bruges til krævende limning, korrosion eller krav til høj pålidelighed.
Har alle robot-printkort brug for kontrolleret impedans?
Nej. Kontrolleret impedans er påkrævet for højhastighedsgrænseflader såsom Ethernet, USB, PCIe, MIPI, DDR, LVDS og nogle kameraforbindelser. Lavhastighedssensorer eller strømkort har muligvis ikke brug for det. Kravet bør indstilles pr. netklasse, ikke pr. kort som standard.
Hvilke fremstillingstolerancer er mest vigtige for robot-printkort?
Vigtige tolerancer omfatter printpladens omrids, hulstørrelse, kobbertykkelse, loddemaskeregistrering, impedans, via-plettering, kontrollerede dybdefunktioner, fleksible bøjningsområder og stikplaceringer. Mekanisk integration gør ofte omrids- og stiktolerancer særligt vigtige i robotter.
Hvad skal kontrolleres, før man frigiver robot-PCB-fabrikationsfiler?
Kontroller stackup, impedansklasser, materialeudkald, kobbervægt, via-struktur, boretabeller, ringformet ring, krybespor/frigang, termisk aflastning, panelering, overfladefinish, loddemaske-noter, dybdefræsning med kontrolleret dybde og fabrikationstegninger.

anbefalet Indlæg

Isola Astra MT77 PCB-produktion
Figur 1. Isola Astra MT77 printkortfremstillingIsola Astra...

Nelco N4000-13 PCB-materiale- og fremstillingsvejledning | Highleap Electronics
Figur 1. Nelco N4000-13 printkort. Nelco N4000-13 printkort er et...

Kobberbeklædt laminat: Komplet materialevalgsguide til printkortingeniører
Enhver elektrisk egenskab, der betyder noget i et trykt...

Inde i en kinesisk keramisk printkortfabrik: Proceskontrol på tværs af strøm/LED/RF/medicin
Indholdsfortegnelse Inde i en kinesisk keramisk printkortfabrik: Hvordan...
Sådan får du et tilbud på printkort
Lad os køre en DFM/DFA-analyse for dig og vende tilbage til dig med en rapport. Du kan uploade dine filer sikkert via vores hjemmeside. Vi har brug for følgende oplysninger for at kunne give dig et tilbud:
-
- Gerber, ODB++ eller .pcb, spec.
- Stykliste, hvis du ønsker montering
- Antal
- Vendetid
For PCBA-tjenester bedes du fremvise din BOM (Bill of Materials) og eventuelle specifikke monteringsinstruktioner. Vi tilbyder også DFM/DFA-analyse for at optimere dine designs med hensyn til fremstillingsevne og montering, hvilket sikrer en problemfri produktionsproces.