
Teollisuusrobottien piirilevy ohjaimille, servomoottoreille, turvallisuudelle ja sertifioinnille
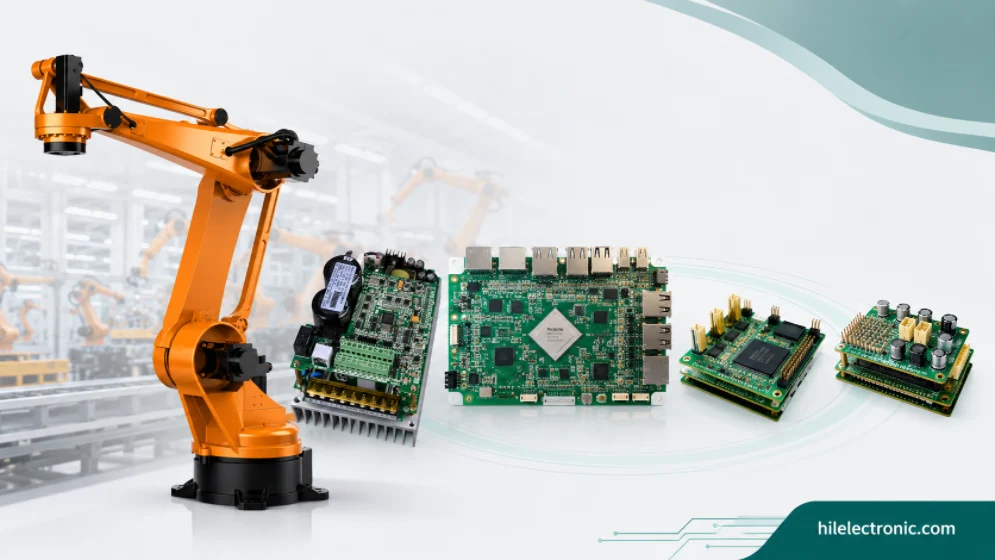
Teollisuusrobottien piirilevyt tukevat kiinteitä käsivarsia, portaalirobotteja, yhteistyöhön perustuvia teollisuusjärjestelmiä, hitsausrobotteja, lavausrobotteja ja muita tehdasautomaatioalustoja. Niiden on kestettävä korkeat käyttöjaksot, sähköinen kohina, pitkä käyttöikä, turvallisuusvaatimukset ja huolto-odotukset, jotka ovat tiukempia kuin useimmilla kuluttaja- tai toimistoelektroniikkalaitteilla.
Tämä opas selittää teollisuusrobottien piirilevyjä järjestelmän ja valmistuksen näkökulmasta: ohjauskaapit, hajautetut nivelkäytöt, teollinen Ethernet, turvallisuusarkkitehtuuri, sähkömagneettinen yhteensopivuus (EMC), lämpösuunnittelu, dokumentointi ja pitkäaikainen tuki. Se myös korjaa alkuperäisen usein kysyttyjen kysymysten linjauksen korvaamalla toimittajakeskeiset kysymykset toimialakohtaisilla kysymyksillä, joita insinöörit, hankintatiimit ja tuotepäälliköt todella etsivät.
Mikä tekee teollisuusrobottien elektroniikasta ainutlaatuisen?
Rooli robottijärjestelmässä
Teollisuusroboteilla – valmistuslinjoilla käytettävillä kiinteäpohjaisilla nivelvarsilla – on erityisiä elektroniikkavaatimuksia, jotka eroavat muista robottiluokista. Korkea käyttösuhde, pitkä käyttöikä, kaappiin asennettava ohjain hajautetulla käyttöelektroniikalla ja korkeat luotettavuustavoitteet muokkaavat elektroniikkapinoa. Mikä tekee teollisuusrobottien elektroniikasta ainutlaatuisen:
- Korkea käyttösuhde: monta tuntia jatkuvaa käyttöä päivässä. Komponenttien kuormituksen alentaminen ja lämpösuunnittelu on mitoitettu jatkuvaa käyttöä varten.
- Pitkä käyttöikä: Teollisuuskäyttöön tarkoitettujen käsivarsien tyypillinen käyttöikä on 10–15 vuotta. Komponenttien saatavuus, kondensaattorin käyttöikä ja mekaaninen kuluminen on mitoitettu tätä käyttöikää varten.
- Kaappiin asennettava ohjain: Päätietokone sijaitsee ohjauskaapissa, ei käsivarressa. Kommunikointi kaapeleiden kautta käsivarteen asennettuihin asemiin.
- Hajautetut asemat: servomoottorit varren jokaisessa nivelessä. Tiedonsiirto EtherCATin, EtherNet/IP:n tai omien väylien kautta.
- Sertifiointivaatimukset: turvallisuus (ISO 10218), sähkömagneettinen yhteensopivuus (IEC 61000) ja toiminnallinen turvallisuus (IEC 62061). Dokumentaatio tukee kumpaakin.
- Jälkiasennus ja päivitys: Teollisuusasennukset päivittävät joskus elektroniikkaa olemassa olevaan mekaaniseen laitteistoon. Yhteensopivat liitännät säilyttävät päivityspolut.
Suunnittelun riskit hallittavaksi
Teollisuusrobottien piirilevyjen valmistettavuuden määrittäminen tulisi tehdä ennen liittimien sijoittelun, kotelon sovituksen, kiinnittimien käytön, lämpöreittien ja johtosarjan reitityksen jäädyttämistä. Näiden yksityiskohtien myöhäiset muutokset johtavat yleensä mekaaniseen uudelleentyöstöön, testikiinnittimien uudelleensuunnitteluun tai luotettavuuskompromisseihin, jotka olisi voitu välttää varhaisella DFM-tarkistuksella.
Komponenttien valinnassa tulisi ottaa huomioon elinkaaren tila, hyväksytyt vaihtoehdot, pakkausten saatavuus, lämpötilaluokitus sekä tarvittaessa turvallisuus- tai eristysluokitukset. Teollisuusrobottien piirilevyt pysyvät usein tuotannossa tai käytössä pidempään kuin kulutuselektroniikka, joten ratkaisemattomasta hankintariskistä tulee kenttätukiongelma, ei pelkästään osto-ongelma.
Järjestelmätasolla piirilevy tulisi määrittää toiminnon, ympäristön, käyttöiän ja testien kattavuuden perusteella pelkän kytkentäkaavion sijaan. Tämä estää yleisen virheen, jossa rakennetaan teknisesti oikea piirilevy, jota on vaikea kiinnittää, jota on vaikea huoltaa tai joka ei ole riittävän kestävä robottiin asennettuna.
Ohjainarkkitehtuuri: Sovellus, Liike, Turvallisuus
Ohjainarkkitehtuurin arkkitehtuurivalinnat
Teollisuusrobottien ohjainarkkitehtuuri erottaa tyypillisesti korkean tason laskennan reaaliaikaisesta liikkeen koordinoinnista. Pääkomponentit ovat:
- Sovellusprosessori: Suorittaa korkean tason robottiohjelmaa, opettaa riippupaneelin käyttöliittymää ja kommunikoi laitosjärjestelmien kanssa. Linux tai teollisuuskäyttöjärjestelmä.
- Liikkeen koordinaattori: Nivelten reaaliaikainen koordinointi. Deterministinen ajoitus kilohertsin taajuuksilla. Usein FPGA:lla tai erillisellä prosessorilla.
- Turvaohjain: Erillinen turvaluokiteltu prosessori, joka käsittelee pysäytystoimintoja ja valvottua toimintaa. Riippumaton pääohjaimesta.
- Viestintärajapinnat: Ethernet laitosjärjestelmiin, teollisuus-Ethernet (EtherCAT, PROFINET, EtherNet/IP) oheislaitteisiin.
- Ihmisen ja koneen rajapinta: opetusriipusliitäntä, huoltokannettavan liitäntä, merkkivalot
- Sähkönjakelu: useita kiskoja eri alijärjestelmille. Järjestetty käynnistys ja sammutus.
Ohjainarkkitehtuurin validointivaatimukset
Luotettavuus riippuu piirilevyyn suunniteltujen marginaalien säilyttämisestä: kuparin leveys, eristysvälit, lämpöpoisto, liittimien kiinnitys, komponenttien kuormituksen alentaminen ja tarkastusten kattavuus. Valmistajan tulisi varmistaa nämä ominaisuudet sen sijaan, että piirilevyä käsiteltäisiin yleisenä kokoonpanona, jolla olisi yleinen läpäisy-/hylkäystesti.
Huollettavuus tulisi varmistaa merkitsemällä liittimet, helposti saavutettavissa olevilla testipisteillä, selkeillä piirilevyversioilla ja sarjanumeron seurannalla. Kun robotti vikaantuu kentällä, hyvä piirilevytason diagnostiikka antaa huoltotiimille mahdollisuuden eristää ongelma nopeasti sen sijaan, että vaihdettaisiin suuria kokoonpanoja tai palautettaisiin koko robotti.
Käytännön sääntönä on valita yksinkertaisin rakenne, joka silti täyttää signaali-, turvallisuus-, lämpö- ja mekaaniset vaatimukset. Ylispesifikaatiot nostavat kustannuksia, kun taas alispesifikaatiot aiheuttavat uudelleentyöstöä testin tai kenttäkäyttöönoton aikana.
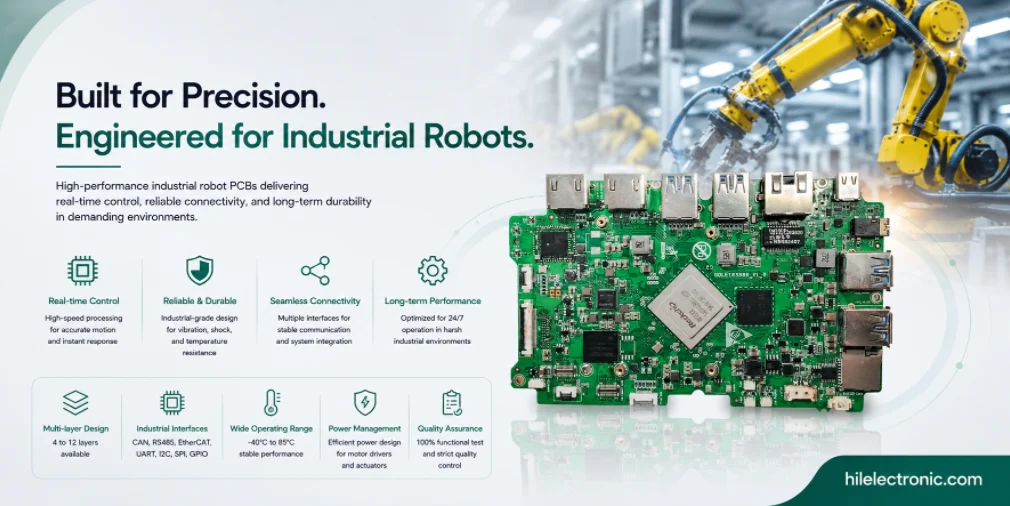
Hajautetun käytön elektroniikkaa tulisi tarkastella moottorinohjaimen piirilevyn suunnittelun ja robotin piirilevyn valmistustuen yhteydessä sen sijaan, että sitä käsiteltäisiin yleisenä ohjauspiirilevynä.
Hajautettu nivelkäyttöelektroniikka
Hajautetun nivelkäyttöelektroniikan keskeiset suunnitteluvalinnat
Teollisuuskäyttöön tarkoitettujen nivelkäyttölaitteiden elektroniikka sijaitsee tyypillisesti kussakin nivelessä eikä ohjainkaapissa. Edut: lyhyempi virtajohdotus, nopeammat liikeradat, helpompi nivelen vaihto. Tärkeimmät huomioon otettavat seikat ovat:
- Servokäyttö niveltä kohden: Integroitu servokäyttöelektroniikka jokaisessa nivelessä. Tiedonsiirto ohjaimeen liikeväylän kautta.
- Absoluuttinen enkooderi: Asennon takaisinkytkentä kestää virransyöttöjaksoja. Lyhentää käynnistyksen kotiutussekvenssiä.
- Turvatoiminnot: Safe Torque Off, Safe Operating Stop ja Safely Limited Speed ovat vakiokäyttötoimintoja.
- Jarrujen ohjaus: Niveljarrun kytkeytyminen tehon menetyksen tai pysähdyksen yhteydessä. Estää varren putoamisen painovoiman vaikutuksesta.
- Lämmönhallinta: Nivelkäytöt toimivat käsivarren lämpöympäristössä. Joskus käsivarren rakenteen jäähdytys rajoittaa niitä.
- Kaapelin suunnittelu: Virta-, tiedonsiirto- ja turvasignaalit yhdessä kaapelissa liitosta kohden. Kaapelin taipuisa käyttöikä vastaa varren käyttöikää.
Valmistus- ja luotettavuusnäkökohdat
Testien kattavuus skaalautuu luotettavuusvaatimusten mukaan. Kuluttajasovellukset tarvitsevat vähemmän kattavuutta kuin teollisuussovellukset; teollisuussovellukset vähemmän kuin lääketieteelliset sovellukset; lääketieteelliset sovellukset vähemmän kuin turvallisuuskriittiset sovellukset. Testien kattavuuden sovittaminen yhteen todellisen tarpeen kanssa säästää kustannuksia ja tarjoaa samalla sovelluksen tarvitseman varmuuden.
Valmistusdokumentaatioon investoidaan usein liian vähän suunnitteluvaiheessa, ja sen laatiminen jälkikäteen on kallista. Tuotannon aikana kerätyt yksikkökohtaiset testitiedot tukevat kenttätutkimuksia vuosia myöhemmin; komponentti-erien jäljitettävyys tukee kenttäpalautusten jälkianalyysia. Ohjelmilla, jotka suunnittelevat dokumentaation varhaisessa vaiheessa, on tarvittavat tiedot; ohjelmilla, jotka lisäävät dokumentaation myöhemmin, menetetään usein tiedot, jotka ne olisivat halunneet.
Tiedonsiirto: EtherCAT, PROFINET, EtherNet/IP
Käyttöliittymä- ja asetteluvaatimukset
Ohjainkaapin ja käsivarteen asennetun elektroniikan välinen tiedonsiirto käyttää teollisuusprotokollia, joilla on määritellyt ominaisuudet. Tärkeimmät vaihtoehdot ovat:
- EtherCAT: Deterministinen Ethernet, alle mikrosekunnin synkronointi. Standardi korkean suorituskyvyn liikkeelle.
- PROFINET IRT: samanlainen deterministinen suorituskyky. Yleinen Euroopan markkinoilla.
- EtherNet/IP: Deterministinen ominaisuus CIP Motionin avulla. Yleinen Pohjois-Amerikan markkinoilla.
- Omistusoikeudella suojattu: toimittajakohtaiset protokollat. Säilytä integraatio, mutta rajoita useiden toimittajien järjestelmäsuunnittelua.
- Varaviestintä: Jotkin arkkitehtuurit käyttävät redundantteja tietoliikennepolkuja turvallisuuteen liittyvälle liikenteelle.
EMC:n, ajoituksen ja testauksen huomioon ottamista
Toimitusketjun näkyvyys tuotannon aikana vaikuttaa sekä kustannuksiin että luotettavuuteen. Aktiivisen hankintakyvyn omaavat valmistajat ottavat vastaan allokaatiosyklejä, jotka muuten aiheuttaisivat tuotannon seisokkeja; valmistajat, joilla ei ole aktiivista hankintaa, siirtävät toimitusongelmat asiakkaille. Aktiivisen hankinnan arvo on suurin toimialanlaajuisten pulatilanteiden aikana ja pienin vakaiden toimitusolosuhteiden aikana.
Suunnittelun iteraatiosyklit hyötyvät tiiviistä suunnittelun ja valmistuksen välisestä palautteesta. Valmistuskumppani, joka antaa nopeaa DFM-palautetta, mahdollistaa nopean iteraation; kumppani, joka antaa hidasta tai pinnallista palautetta, hidastaa iteraatiota suhteellisesti. Ohjelmat, jotka valitsevat valmistuskumppanit osittain palautteen laadun perusteella, etenevät tyypillisesti prototyyppivaiheen läpi nopeammin kuin ohjelmat, jotka valitsevat pelkästään halvimman tarjouksen perusteella.
Teollisuusrobottien turvallisuussuunnittelu on myös linkitetty turva-I/O-liitäntään , kun taas kaappikommunikaatio on riippuvainen vankasta teollisuusverkon piirilevystä.
Turvallisuusarkkitehtuuri standardin ISO 10218 mukaisesti
Turvallisuusarkkitehtuurin arkkitehtuurivalinnat standardin ISO 10218 mukaisesti
Teollisuusrobottien turvallisuusarkkitehtuuri toteuttaa ISO 10218 -standardin vaatimukset. Tärkeimmät turvallisuustoiminnot ovat:
- Hätäpysähdys: Hätäpysäytyslaitteiden luokan 0 tai 1 pysäytys. Redundanttiset laitteistopolut.
- Suojaava pysäytys: Suojauslaitteiden pysäytys luokan 2 mukaisesti. Robotti pysähtyy, mutta virta säilyy.
- Turvallinen käyttöpysäytys: Robotti säilyttää asennon käyttövoiman alaisena. Mahdollistaa manuaalisen työskentelyn pysähtyneen robotin lähellä.
- Turvallisesti rajoitettu nopeus: Nopeusrajoitettu manuaalisen käytön aikana. Mahdollistaa opetustilan turvallisuuden.
- Turvallinen jarrutus: jarru kytkettynä turvatoimintona. Jarrun toiminnan erillinen tarkastus.
- Laitteen käyttöönotto: Käyttäjän syöte vaaditaan robotin liikuttamiseen manuaalitilassa. Kuolleen miehen toiminto.
Turvallisuusarkkitehtuurin validointivaatimukset standardin ISO 10218 mukaisesti
Määräluokkien talousnäkökulmat vaikuttavat oikeisiin prosessivalintoihin eri tavoin eri tuotantotasoilla. Käytännöt, jotka maksavat itsensä takaisin 100 000 yksiköllä vuodessa, maksavat harvoin itsensä takaisin 500 yksiköllä; käytännöt, jotka ovat järkeviä prototyypin valmistuksessa, ovat harvoin järkeviä suurilla volyymeilla. Valmistusmenetelmän sovittaminen todelliseen tuotantomäärään tekee kustakin määräluokasta taloudellisesti kannattavan.
Sääntelyyn perustuvat sertifiointivelvoitteet vaihtelevat huomattavasti sovelluksen ja markkinan mukaan. Asiakkaiden toimituksia tukeva valmistustodisteet voivat vaihdella minimaalisista (kuluttajatuotteet sääntelemättömillä markkinoilla) laajoihin (lääkinnälliset laitteet, joilla on tiukat säilytysajat). Ohjelmat, jotka määrittävät sertifiointivaatimukset tarjousvaiheessa, varmistavat valmistuksen oikean käynnin; ohjelmat, jotka lisäävät sertifiointivaatimuksia myöhemmin, vaativat joskus prosessimuutoksia.
Ympäristöön ja pitkän käyttöiän näkökohdat
Keskeiset suunnitteluvalinnat ympäristön ja pitkän käyttöiän näkökohtien kannalta
Ympäristöön ja käyttöikään liittyvät näkökohdat muokkaavat teollisuusrobottien elektroniikkaa. Tärkeimmät huomioon otettavat seikat ovat:
- Lämpötila-alue: tyypillisesti 0–45 °C käytön aikana; -20 - +65 °C varastoinnissa. Joissakin sovelluksissa tarvitaan laajempaa lämpötila-aluetta.
- Kosteuden sietokyky: teollisuusympäristöissä, joissa on otettava huomioon kondensaatio ja huuhtelu.
- tärinä: Käsivarteen kiinnitetty elektroniikka havaitsee kiihtyvyyden liikkeen aikana. Komponenttien ja liittimien kiinnitys on mitoitettu sitä varten.
- Kaapelin taipumisikä: Liitoskaapelit taipuvat miljoonia jaksoja käyttöikänsä aikana. Kaapelin suunnittelulla ja liittimen vedonpoistolla on merkitystä.
- Komponenttien kuormituksen alentaminen: Jatkuva käyttö 10–15 vuotta tarkoittaa, että komponentit toimivat nimelliskuormituksen alapuolella. Pidentää käyttöikää huomattavasti.
- Sähkömagneettinen yhteensopivuus teollisuusympäristöissä: Vierekkäiset suuritehoiset laitteet aiheuttavat merkittävää EMC-rasitusta. Häiriönsietovaatimukset ovat vaativat.
Valmistus- ja luotettavuusnäkökohdat
Yhden valmistuskumppanin keskitetty tuotanto säilyttää tuotesukupolvien aikana kertyvän institutionaalisen tiedon. Useita samanlaisten tuotteiden sukupolvia rakentanut kumppani tuntee esiin nousevat erityisongelmat, tuottavuutta parantavat prosessimuutokset ja hyvin valmistavat suunnittelumallit. Tämä tieto ei siirry uusille kumppaneille ilman kustannuksia.
Jatkuva suunnittelun ja valmistuksen välinen vuoropuhelu parantaa sekä tuotteiden että toimittajan suhdetta ajan myötä. Suunnitteluun takaisin virtaava tuottodata ohjaa suunnittelun hienosäätöä; kenttäpalautedata puolestaan ohjaa sekä suunnittelun että valmistuksen parannuksia. Ohjelmat, joissa tämä vuoropuhelu on aktiivista, paranevat tuotesukupolvien välillä.
Katso lisätietoja vierekkäisistä suunnittelupäätöksistä servo- ja BLDC-ohjainten piirilevyoppaasta sekä robotin I/O- ja turvaliitännän piirilevyoppaasta.
Pitkäikäistä tuotantoa varten Highleap voi yhdistää valmistuksen robotiikkaan perustuvaan piirilevyjen kokoonpanoon ja laatikkokokonaisuuden tukeen.
Teollisuusrobottien piirilevyjen valmistus Highleapissa
DFM-tarkistus ennen tuotantoa
Highleap valmistaa teollisuusrobottien elektroniikkaa pitkäikäisten tuotteiden edellyttämällä tarkkuudella. Yrityksen erityisosaamiseen kuuluvat:
- Teollisuusluokan komponenttien hankinta: Pitkäikäiset komponentit, joilla on määritellyt tuotteen elinkaaret. Säilyttää huollettavuuden koko tuotteen käyttöiän ajan.
- Raskas kupari käyttöelektroniikkaan: suurvirtainen nivelkäyttöelektroniikka asianmukaisella lämpösuunnittelulla.
- Viestintäliitännän valmistus: EtherCAT-, PROFINET- ja EtherNet/IP-liitännät toiminnallisella tarkistuksella.
- Turvallisuusluokiteltu tuotanto: valmistus, joka tukee ISO 10218- ja IEC 62061 -sertifiointihakemuksia.
- Ympäristöseulonta: lämpösykli- ja tärinäkokeet näytteille tuotantoerää kohden.
- Dokumentaatio: yksikkökohtainen jäljitettävyys ja valmistustiedot, jotka tukevat asiakkaiden sertifiointia ja laatujärjestelmän integrointia.
Testaus, jäljitettävyys ja koontiversion luovutus
Robotiikan valmistusprosessien kurinalaisuus yhdistää käytäntöjä useista perinteisistä elektroniikan kategorioista. Kulutuselektroniikasta – kustannuskuri ja volyymituotanto. Teollisuuselektroniikasta – luotettavuussuunnittelu ja pitkä käyttöikä. Autoelektroniikasta – tärinä- ja ympäristönsietokyky. Lääketieteellisestä elektroniikasta – dokumentointi ja jäljitettävyys. Robotiikka hyötyy näiden yhdistämisestä.
Valmistusta strategisesti käsittelevät ohjelmat – kuten toimittajasuhteisiin investoiminen, ennustetietojen jakaminen ja kapasiteetin koordinointi – ovat tyypillisesti parempia kuin ohjelmat, jotka käsittelevät valmistusta transaktiopohjaisesti. Transaktiopohjainen lähestymistapa säästää neuvotteluaikaa, mutta menettää pitkäaikaisen toimittajakumppanuuden korkohyödyt.
Teollisuusrobottien piirilevyjen usein kysytyt kysymykset
Mikä tekee teollisuusrobotin piirilevystä erilaisen kuin tavallinen elektroniikka?
Teollisuusrobottien piirilevyjen on kestettävä pitkää käyttöikää, korkeaa käyttösuhdetta, moottorikäytön melua, kaappiin tai käsivarteen asennettavuutta, teollista tiedonsiirtoa, turvatoimintoja ja dokumentoitua jäljitettävyyttä. Ne suunnitellaan yleensä leveämmillä redusointimarginaaleilla, vahvemmalla EMC-suojauksella, vankemmilla liittimillä ja tuotantotietueilla, jotka tukevat auditointeja ja kenttähuoltoa.
Mitä piirilevyjä yleensä käytetään teollisuusrobottijärjestelmän sisällä?
Täydellinen teollisuusrobottijärjestelmä voi sisältää pääohjainkortin, liikkeenohjauskortin, servokäyttökortit, I/O- ja turvaliitäntäkortit, tietoliikennekortit, virranjakokortit, opetusyksikön elektroniikan sekä anturi- tai kooderikortit. Jotkut sijaitsevat ohjainkaapissa; toiset on asennettu robotin käsivarteen tai efektoriin.
Miksi hajautetut nivelkäytöt ovat yleisiä teollisuusroboteissa?
Hajautetuissa taajuusmuuttajissa tehoelektroniikka sijoitetaan lähemmäs jokaista liitosta, mikä lyhentää kaapelin pituutta, parantaa virtasilmukan suorituskykyä, yksinkertaistaa liitosmoduuleja ja helpottaa niiden vaihtamista. Ne myös lisäävät vaatimuksia lämpösuunnittelulle, tärinänkestävyydelle, tiedonsiirron luotettavuudelle ja huollettaville liittimille, koska elektroniikka sijaitsee lähempänä liikkuvaa mekaanista järjestelmää.
Mitkä kommunikaatioprotokollat ovat yleisiä teollisuusroboteissa?
Yleisiä protokollia ovat EtherCAT, PROFINET, EtherNet/IP, CANopen, standardi-Ethernet ja omat liikeväylät. Oikea valinta riippuu tehdasintegraatiosta, ajoitusvaatimuksista, asennetuista laitteista, turvallisuusarkkitehtuurista ja toimittajan ekosysteemistä. Tehokas liike vaatii yleensä determinististä tiedonsiirtoa ennustettavalla latenssilla ja jitterillä.
Miten ISO 10218 vaikuttaa teollisuusrobottien elektroniikkaan?
ISO 10218 määrittelee teollisuusrobottijärjestelmien turvallisuusvaatimukset. Piirilevyn suunnittelun on tuettava turvallisuustoimintoja, kuten hätäpysäytystä, suojaavaa pysäytystä, sallivia laitteita, valvottua liikettä ja turvallisia rajapintoja. Vaatimustenmukaisuus on järjestelmätasolla, mutta piirilevyjen on tarjottava validointia varten tarvittava arkkitehtuuri, diagnostiikka, dokumentaatio ja luotettavat laitteistopolut.
Mitkä EMC-ongelmat vaikuttavat teollisuusrobottien piirilevyihin?
Teollisuusrobotit toimivat moottoreiden, hitsauslaitteiden, käyttöjen, releiden, pitkien kaapeleiden ja laitosten sähköjärjestelmien lähellä. Piirilevyjen on kestettävä johtuvia ja säteileviä häiriöitä samalla, kun ne hallitsevat omia päästöjään. Hyvään EMC-käytäntöön kuuluvat suojaus, suodatus, eristys, paluutien hallinta, ylijännitesuojaus, liitäntästrategia ja validointi realistisissa kaapeli- ja kotelointiolosuhteissa.
Kuinka kauan teollisuusrobottien piirilevyjä tulisi tukea?
Teollisuusrobotit pysyvät usein käytössä 10–15 vuotta tai pidempään, joten piirilevyohjelmien tulisi suunnitella komponenttien elinkaari, hyväksytyt vaihtoehdot, korjausstrategia, laiteohjelmistoversioiden hallinta ja dokumentaation säilytys. Pitkäaikaistuki tulisi ottaa huomioon alkusuunnittelussa, koska myöhäiset vaihdot voivat johtaa uudelleenhyväksyntään tai kenttähuollon komplikaatioihin.
Mitä tulisi tarkistaa ennen teollisuusrobottien piirilevyvalmistajan valitsemista?
Tarkista kokemusta servomoottoreista, teollisuusviestinnästä, turva-I/O:sta, kontrolloidusta impedanssista, raskaasta kuparista, toiminnallisista testeistä, dokumentoinnista, jäljitettävyydestä ja pitkäaikaisesta hankinnasta. Sopivan valmistajan tulisi hoitaa sekä tekninen piirilevyn rakenne että tuotannon todisteet, joita tarvitaan laatua, palvelua ja sertifiointitukea varten.
Lähetä teollisuusrobottien piirilevytiedostot tuotantoon DFM-tarkistusta varten

suositeltava Viestejä

RT duroid 6002 PCB lainaus ja pinoaminen
Tämä sivu omistaa lainaus- ja pinoamismäärittelytehtävän...

TMM6-suodattimen piirilevyjen valmistus
SisällysluetteloMiksi mikroaaltouunien suodattimien suunnittelijat käyttävät...

Taconic RF 35 vs. RO4350B piirilevy
SisällysluetteloRF-35 vs. RO4350B Hankinta ja...

TMM4-suodattimen piirilevyjen valmistus
TMM4-suodattimen piirilevyjen valmistusta ohjaa...
Miten saada tarjous piirilevyistä
Suoritetaan DFM/DFA-analyysi puolestasi ja lähetetään sinulle raportti. Voit ladata tiedostosi turvallisesti verkkosivustomme kautta. Tarvitsemme seuraavat tiedot voidaksemme antaa sinulle tarjouksen:
-
- Gerber, ODB++ tai .pcb, sp.
- Tuoteluettelo, jos tarvitset kokoonpanoa
- Määrä
- Käännä aika
Piirilevypalveluita varten toimitathan osaluettelosi (BOM) ja mahdolliset erityiset kokoonpano-ohjeet. Tarjoamme myös DFM/DFA-analyysin suunnitelmiesi valmistettavuuden ja kokoonpanon optimoimiseksi varmistaen sujuvan tuotantoprosessin.