
Servo- ja BLDC-ohjainten piirilevyjen suunnittelu ja valmistus
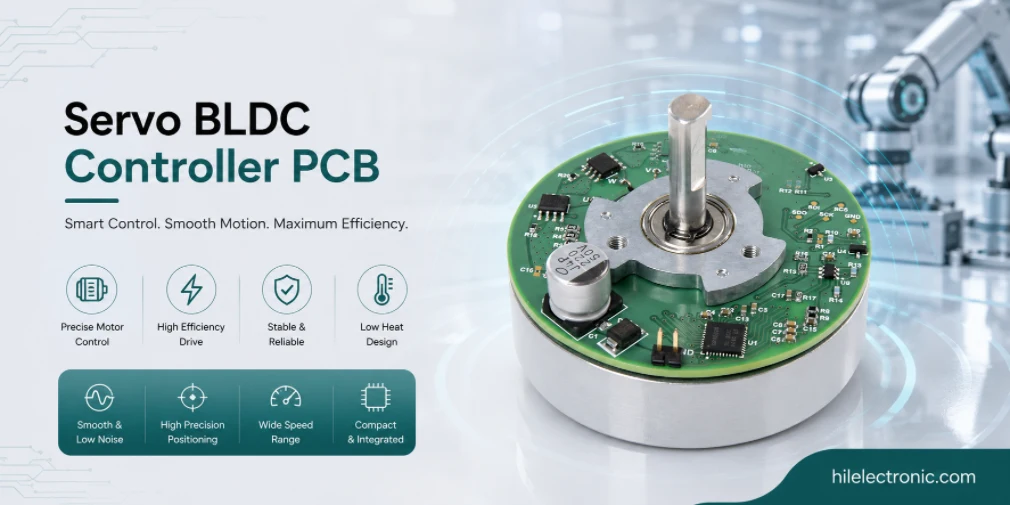
Servo- ja BLDC-ohjainten piirilevyt ovat moottoriohjainkortteja, joihin on lisätty erittäin tarkka suljetun silmukan ohjaus. Kun perusmoottoriohjaimet tuottavat vaihevirtoja komentojen mukaisesti, servo- ja BLDC-ohjaimet sulkevat virta-, nopeus- ja asentosilmukoita – tuottaen tarkasti ohjatun liikekäyttäytymisen, joka määrittää robotin suorituskyvyn sovelluksissa, joissa liikkeen laatu on tärkeää. Tämä sivu käsittelee erityisesti servo- ja BLDC-ohjainten piirilevyjen suunnittelua ja valmistusta: kooderiliitännät, virranmittauksen, ohjaussilmukan toteutuksen ja näiden korttien integroimat tietoliikenneprotokollat.
Nykyaikaiset robotiikkasovellukset vaativat yhä enemmän servotason liikkeenohjausta. Yhteistyörobotit tarvitsevat vääntömomentin säätöä turvallisen ihmisen vuorovaikutuksen varmistamiseksi; teollisuusrobotit tarvitsevat koordinoitua moniakselista liikettä; humanoidirobotit tarvitsevat laajakaistaista nivelohjausta useilla toimilaitteilla samanaikaisesti. Servo-ohjainkortit mahdollistavat tämän tarkkuuden – ja niiden suunnittelun ja valmistuksen laatu määrää suoraan, onko robotin liike tasaista ja luotettavaa vai nykivää ja epäluotettavaa.
Miten servo- ja BLDC-ohjaimet eroavat perusmoottoriohjaimista
Servo-ohjaus parantaa moottorikäytön tehon mittauslaatua
Perusmoottoriohjain voi kytkeä virran; servo- tai BLDC-ohjaimen on mitattava asentoa ja virtaa riittävän tarkasti sulkeakseen vakaat silmukat. Enkooderin laatu, näytteenottoajoitus, virranmittausjärjestely, prosessorin latenssi ja tiedonsiirron jitter vaikuttavat kaikki liikkeen laatuun.
Servo- ja BLDC-ohjainten piirilevyt ovat moottoriohjainkortteja, joihin on lisätty tarkkoja säätösilmukoita. Kun perusmoottoriohjain tuottaa vaihevirtoja komentojen mukaisesti, servo- tai BLDC-ohjain sulkee useita säätösilmukoita – virran, nopeuden, sijainnin – ja tarjoaa tarkasti ohjatun liikekäyttäytymisen. Tämä ero vaikuttaa merkittävästi sekä elektroniikkaan että ohjelmistoon. Mikä tekee servo- ja BLDC-ohjaimista erityisen vaativia:
- Suljetun silmukan ohjaus: virta-, nopeus- ja paikkasilmukat, jotka toimivat kilohertseistä kymmeniin kilohertseihin. Silmukan suorituskyky riippuu mittaustarkkuudesta ja laskennallisesta latenssista.
- Enkooderin käyttöliittymä: optisten, magneettisten tai resolverienkooderien asennon takaisinkytkentä. Liitännän kaistanleveys ja resoluutio vaikuttavat servon suorituskykyyn.
- Kenttäorientoitunut ohjaus: FOC-algoritmit jakavat vaihevirrat vääntömomenttia ja kenttää tuottaviin komponentteihin. Vaatii tarkan roottorin asennon ja tarkan virranmittauksen.
- Vääntömomentin ohjaus: Suljetun silmukan vääntömomentin syöttö virransäädön avulla. Mahdollistaa joustavan liikkeen, voiman mittauksen toimilaitteessa ja turvallisuuteen liittyvät sovellukset.
- Tiedonsiirtoprotokolla: Teollisuusprotokollat (EtherCAT, CANopen, PROFINET) koordinoidulle moniakseliselle liikkeelle. Latenssi ja jitter vaikuttavat koordinoidun liikkeen laatuun.
Nykyaikainen servo-ohjaus hyötyy uusien MCU- ja DSP-tuoteperheiden tarjoamista laskentakapasiteeteista. Kymmenen vuotta sitten vakionopeuden (FOC) käyttö 20 kHz:n taajuudella oli vaativaa; nykyiset osat toimivat sillä helposti ja jättävät laskentavaraa valvontatoiminnoille, tiedonsiirrolle ja diagnostiikalle. Ohjelmat, jotka valitsevat nykyisen sukupolven osia, hyötyvät tästä laskentavarasta; ohjelmat, jotka käyttävät vanhempia osia uudelleen, kamppailevat joskus tarpeettomasti laskentarajoitusten kanssa.
Ohjaussilmukan arkkitehtuurilla on yhtä suuri merkitys kuin laskentakapasiteetilla. Moninopeuksiset kaskadisilmukat – sisävirta 20 kHz:n taajuudella, nopeus 4 kHz:n taajuudella, sijainti 1 kHz:n taajuudella – saavuttavat paremman suorituskyvyn kuin yksinopeuksiset toteutukset samoilla laskentakustannuksilla. Servo-ohjainten suunnittelussa, joka hyödyntää nykyisiä MCU-ominaisuuksia hyvin, käytetään usein moninopeuksisia arkkitehtuureja; vanhempia yksinopeuksisia arkkitehtuureja käyttävät mallit ovat joskus suorituskykyisempiä kuin mitä laitteisto pystyy tarjoamaan.
Enkooderiliitännät: optinen, magneettinen, resolveri, anturiton
Enkooderin rajapinnan valinta vaikuttaa käynnistyskäyttäytymiseen ja ohjauskaistanleveyteen
Inkrementaaliset, absoluuttiset, magneettiset, optiset, resolveri- ja anturittomat lähestymistavat eroavat toisistaan resoluution, kohinansietokyvyn, käynnistysvarmuuden, kaapelin herkkyyden ja kustannusten suhteen. Piirilevyn on tuettava valittua takaisinkytkentämenetelmää sähköisesti ja mekaanisesti sen sijaan, että enkooderia käsiteltäisiin yleisenä liittimenä.
Enkooderiliitäntä on se kohta, johon servosäätimet integroivat asentopalautteen. Enkooderin tyyppi, resoluutio ja liitäntäprotokolla vaikuttavat kaikki ohjauksen suorituskykyyn. Pääenkooderikategoriat ovat:
- Optinen inkrementaalinen: Valodiodiryhmän lukukuvio optisella levyllä. Korkea resoluutio; vaatii indeksipulssin absoluuttisen sijainnin määrittämiseksi käynnistyksen yhteydessä.
- Optinen absoluutti: Koodattu kuvio, joka on luettavissa suoraan absoluuttisena paikkana. Kustannukset ovat korkeammat kuin inkrementaalisella laskentatavalla, mutta käynnistys on nopeampi ja toiminta turvallisempaa virtakatkoksen jälkeen.
- Magneettinen: Hall- tai magnetoresistiiviset anturit lukevat magneettista kuviota. Edullisempi kuin optiset anturit; riittävä resoluutio useimpiin sovelluksiin.
- Selvittää: Pyörivän muuntajan sini-/kosinilähdöt. Korkea luotettavuus vaativissa olosuhteissa; vaatii resolverista digitaaliseen muunnosta.
- Anturiton: Roottorin asennon arviointi moottorin napajännitteistä ja -virroista. Kustannussäästöjä enkooderiin verrattuna, mutta suorituskyky rajoittunut alhaisilla nopeuksilla.
Analogisten pulssianturien interpolointielektroniikka parantaa fyysisten pulssianturimerkintöjen tarkkuutta. 2000-linjainen pulssianturi, jossa on 4x interpolaatio, antaa 8000 lukemaa kierrosta kohden; 256x interpolaatiolla yli 500 000 lukemaa kierrosta kohden. Interpoloinnin laatu – kohinataso, lineaarisuus ja lämpötilastabiilisuus – vaikuttaa suoraan servon suorituskykyyn ja vaatii huolellista analogiasuunnittelua.
Absoluuttianturijärjestelmät poistavat inkrementaaliantureiden käynnistyksen jälkeen vaatiman kotiutussekvenssin. Vakio-ominaisuus huippuluokan servoissa ja sovelluksissa, joissa käynnistysviiveellä on merkitystä. Absoluuttiantureiden lisäkustannukset usein kompensoituvat sovelluksen yksinkertaistamisella ja nopeammalla käyttöönotolla.
Anturin resoluution tulisi vastata sovelluksen todellista tarkkuutta. Anturin resoluution liiallinen määrittely maksaa ominaisuuksista, joita säätösilmukat eivät voi hyödyntää; alitarkkuus rajoittaa saavutettavissa olevaa tarkkuutta. Ohjelmat, jotka sovittavat anturin sovelluksen vaatimuksiin, maksavat vain käyttämästään tarkkuudesta.
Virran mittaus vääntömomentin säätöön
Virran mittaus on vääntömomentin säädön perusta
Focusin ja servon vääntömomenttisilmukat ovat riippuvaisia tarkasta ja matalalatenssisesta vaihevirran mittauksesta. Shuntin sijoittelu, vahvistimen yhteismuotoinen alue, suodatus, ADC-ajoitus, Hall-anturin kaistanleveys ja lämpöajautuminen määräävät, pystyykö ohjain tuottamaan tasaista vääntömomenttia.
Servo-ohjaimien virranmittaus vaikuttaa suoraan vääntömomentin säädön suorituskykyyn. Anturin tarkkuus, kaistanleveys ja kohinataso yhdessä määrittävät saavutettavissa olevan vääntömomenttisilmukan kaistanleveyden. Tärkeimmät virranmittausvaihtoehdot ovat:
- Alapuolen shuntti: halvin ja yksinkertaisin. Maadoitusreferenssimittaus; vaatii väylävirran rekonstruoinnin kytkentätilasta.
- Vaiheenmukainen shuntti: Vaihevirran suora mittaus. FOC-ohjauksen standardi. Vaatii erillisen vahvistimen tai tasonsiirron.
- Hall-ilmiö: Eristetty virran mittaus ilman shunttia. Korkeammat kustannukset, mutta ei haihtumista ja täydellinen eristys.
- Fluxgate: Tarkka eristetty virran mittaus vaativimpiin sovelluksiin. Korkeammat kustannukset; erikoissovellukset.
- Rogowskin kela: laajakaistainen vaihtovirran mittaus; tyypillisesti suurvirta- tai suurtaajuussovelluksiin.
Tunnistustarkkuus heijastuu suoraan servon vääntömomentin säädön tarkkuuteen. 1 %:n virran tunnistusvirhe tuottaa vähintään 1 %:n vääntömomenttivirheen pienillä vääntömomenteilla, joilla virhe on merkittävä osa asetusarvosta. Tarkkaan voiman tai vääntömomentin säätöön tähtäävät ohjelmat investoivat erittäin tarkkaan anturitekniikkaan; ohjelmat, joissa likimääräinen vääntömomentti on riittävä, voivat käyttää edullisempaa anturitekniikkaa.
Virranmittauksen lämpötilaryömintä on erityinen huolenaihe laajalla lämpötila-alueella toimivissa servoissa. Kylmäkäynnistys-, lämpenemis- ja terminen tasapainotilakäyttäytyminen eroavat toisistaan; ohjelmat, jotka kuvaavat ja kompensoivat ryömintää, säilyttävät tarkkuuden kaikissa käyttöolosuhteissa.
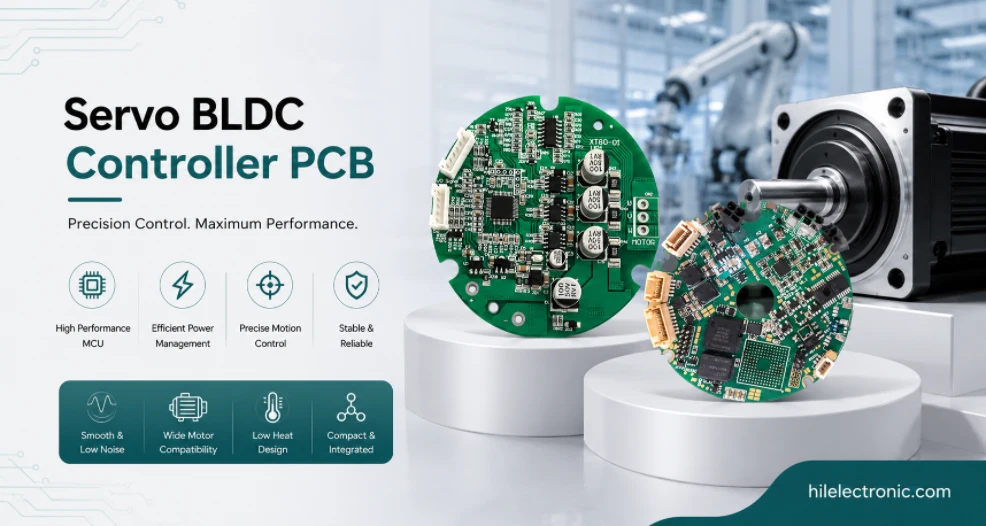
Ohjaussilmukan toteutus: DSP, MCU, FPGA, SoC
Ohjausarkkitehtuuri tulisi valita silmukkataajuuden ja deterministisen ajoituksen mukaan
Mikrokontrolleri-, digitaalinen signaaliprosessori-, FPGA- ja järjestelmäpiiriratkaisut voivat kaikki toimia, mutta kukin käsittelee latenssia, keskeytysajoitusta, PWM-generointia, ADC-synkronointia ja kommunikaatiota eri tavalla. Piirilevyn tulisi tarjota laiteohjelmistoarkkitehtuurin tarvitsemat ajoitusresurssit.
Ohjaussilmukan toteutus suoritetaan servo-ohjaimen prosessorilla. Silmukkanopeus, laskennallinen determinismi ja keskeytyslatenssi yhdessä määräävät ohjauksen suorituskyvyn. Pääprosessorien kategoriat ovat:
- DSP tai erikoistunut MCU: Kiinteän pilkun tai liukulukun prosessori, jossa on erilliset moottorinohjauslaitteet. Silmukkanopeudet jopa kymmeniin kilohertseihin asti.
- Mikrokontrolleri laitteistokiihdytyksellä: Yleiskäyttöinen MCU, jossa on FOC tai moottorinohjauslaitteistolohkot. Yksinkertaistaa ohjelmistoa säilyttäen samalla silmukan suorituskyvyn.
- FPGA + MCU: FPGA sisimmille silmukoille; MCU valvontaohjaukselle. Korkeimmat silmukkanopeudet ja deterministinen ajoitus.
- SoC + FPGA: integroitu laskenta vaativiin sovelluksiin. Yleinen huippuluokan servoissa, joissa sekä tiedonsiirto että ohjaus vaativat suurta suorituskykyä.
Prosessorin valinta vaikuttaa myös pitkän aikavälin käytettävyyteen. Servo-ohjaimet, joiden käyttöikä on 10 vuotta, tarvitsevat prosessorin pysyä saatavilla osien vaihtoa varten koko kyseisen ajan. Teollisuusluokan prosessoriperheet, joilla on määritellyt pitkän aikavälin saatavuussitoumukset, säilyttävät huollettavuuden; kuluttajaluokan osat, joilla on lyhyempi käyttöikä, aiheuttavat ylläpidettävyysongelmia myöhemmin.
Kehitystyökaluketjulla ja ohjelmistotuella on myös merkitystä pelkän laitteistokapasiteetin ohella. Suoritin, jossa on kypsät ohjauskirjastot, dokumentoitu esimerkkikoodi ja aktiivinen toimittajan tuki, mahdollistaa nopeamman kehityksen kuin suoritin, jolla on tehokas laitteisto, mutta rajoitettu ohjelmistoekosysteemi. Ohjelmat tasapainottavat laitteistokapasiteetin ja ohjelmistotuen välillä suorittimen valinnassa.
Viestintäprotokollat: EtherCAT, CANopen, PROFINET, Sercos
Verkkoprotokollan valinta vaikuttaa moniakseliseen synkronointiin
EtherCAT-, CANopen-, PROFINET-, Sercos-, RS-485- ja mukautetut linkit eroavat toisistaan kaistanleveyden, jitterin, topologian, diagnostiikan ja teollisen ekosysteemin tuen suhteen. Ohjaimen piirilevyllä on oltava impedanssin säätö, eristys, ESD-suojaus, liitinvalinta ja kellotus valittuun verkkoon sovitettuna.
Koordinoidun liikkeen tiedonsiirtoprotokollat kuljettavat liikennettä servo-ohjainten ja korkeamman tason liikkeenohjauksen välillä. Latenssi-, jitter- ja kaistanleveysvaatimukset vaihtelevat protokollan mukaan. Tärkeimmät protokollat ovat:
- EtherCAT: Teollinen Ethernet hajautetulla kellosynkronoinnilla. Erittäin pieni latenssi ja jitter; standardi tehokkaalle moniakseliliikkeelle.
- CANopen: CAN-pohjainen liiketunnistusprotokolla. Riittää kohtalaiseen suorituskykyyn; laajalti käytössä teollisuussovelluksissa.
- PROFINET: Ethernet-pohjainen teollisuusprotokolla. Standardi joissakin laitteissa; harvinaisempi robotiikassa kuin EtherCAT.
- Sercos: Tehokas liikeprotokolla. Yleinen työstökoneissa ja vaativissa liikesovelluksissa.
- Omistusoikeudella suojattu: toimittajakohtaiset protokollat. Säilytä integraatio, mutta rajoita useiden toimittajien järjestelmäsuunnittelua.
Monimutkaisten robottien moniakselinen koordinointi riippuu servo-ohjaimien ja liikeohjaimen välisestä tiedonsiirtoprotokollasta. EtherCATin hajautettu kellosynkronointi mahdollistaa alle mikrosekunnin koordinoinnin useiden akselien välillä; yksinkertaisemmat protokollat, joissa on vähemmän synkronointia, tuottavat epätarkempaa koordinointia. Ohjelmat valitsevat protokollan, joka vastaa vaadittua koordinointitarkkuutta.
Tiedonsiirtoprotokollan valinta vaikuttaa myös kaapeli- ja liitininfrastruktuuriin. EtherCAT käyttää standardikaapeleissa RJ45- tai M12-teollisuusliittimiä; erikoisprotokollat saattavat vaatia omia kaapeleita. Infrastruktuurivalinta vaikuttaa sekä kustannuksiin että huollettavuuteen kentällä.
Servo-ohjainten asettelu ja lämmönhallinta
Asettelun on eristettävä tehon kytkentä takaisinkytkentä- ja ajastuspiireistä
Servopiirilevyt yhdistävät invertterivirrat, enkooderisignaalit, virtavahvistimet, AD-DC-referenssit, kellolähteet ja teollisen tiedonsiirron. Hyvä asettelu eristää suuren virran kytkennän mittauksesta ja ajoituksesta, tarjoaa puhtaat referenssit ja antaa lämmölle ennustettavan reitin ulos piirilevyltä.
Servo-ohjainten asettelu ja lämmönhallinta yhdistävät moottoriohjainten vaatimukset suurnopeusohjauselektroniikan lisärajoituksiin. Tärkeimmät huomioon otettavat seikat ovat:
- Pääteasteen eristys: Pääteasteen fyysinen erottaminen ohjauselektroniikasta vähentää kohinan kytkentää. Komponenttien sijoittelu ottaa huomioon tämän jaottelun.
- Sense-linjan reititys: Virrantunnistussignaalit reititetään differentiaalipareina tai suojattuina johdinjohdinjoina. Jokainen kohinan ottomikrovoltti heikentää vääntömomentin säätöä.
- Enkooderin eristäminen: Enkooderin signaalit eristettyinä pääteasteen kohinasta. Joskus optisesti eristettyinä vaativimmissa sovelluksissa.
- Lämmönhallinta: samanlainen kuin perusmoottoriohjaimet, mutta lisäksi ohjauselektroniikasta tuleva tehohäviö. Joskus hyötyä on erillisistä lämpötehosteista pääteasteelle ja ohjaukselle.
- EMC-yhteensopivuus: tiukempi, koska ohjain ei saa häiritä omaa enkooderimittaustaan tai viantunnistustaan.
Pääteasteen ja ohjauselektroniikan välinen asettelun jakaminen on se kohta, jossa servosäätimet onnistuvat tai aiheuttavat kohinaa. Ohjelmat, jotka suunnittelevat jaon asettelun alussa – sijoittamalla komponentit omille vyöhykkeilleen selkeillä risteyksillä – tuottavat luotettavasti toimivia ohjaimia; ohjelmat, jotka hajottavat komponentteja, torjuvat tyypillisesti kohinakytkentää, jota mikään suodatus ei täysin ratkaise.
Tehokkaiden servo-ohjainten SI- ja PI-simulointi asennuksen jälkeen havaitsee ongelmia, jotka muuten ilmenisivät prototyypissä. Suunnittelutyökalut tukevat tätä simulointia yleisillä prosessori- ja rajapintatopologioilla; ohjelmat, jotka käyttävät simulointiaikaa, tuottavat toimivia prototyyppejä uudelleenpyöritystä vaativien prototyyppien sijaan.
Servo-ohjaimen piirilevyn valmistus-, kalibrointi- ja testausvaatimukset
Tuotantokalibroinnin tulisi tallentaa tiedot, joita säätöpiiri todellisuudessa käyttää
Servo-ohjainten valmistuksessa saatetaan tarvita enkooderin kohdistusta, vaihejärjestyksen varmennusta, virtatunnistuksen offsetin ja vahvistuksen kalibrointia, laiteohjelmistoversion kirjausta, verkon identiteetin ohjelmointia ja moottorin kuormituksen toiminnallista testausta. Näiden arvojen tallentaminen yksikkökohtaisesti nopeuttaa myöhempää virheenkorjausta ja huoltoa huomattavasti.
Highleap valmistaa servo- ja BLDC-ohjaimia, joissa on tarvittavat prosessiominaisuudet. Tehoasteen vahva kuparirakenne, enkooderin ja tietoliikenneliitäntöjen impedanssin hallinta sekä toiminnallinen testaus asiakkaan toimittamalla moottorikuormalla. Erityisominaisuuksiin kuuluvat:
- Paksu kupari ja kontrolloitu impedanssi: sekoitettu pino, joka tukee sekä pääteastetta että nopeaa tiedonsiirtoa.
- Hienojakoinen SMT: kompakteille moderneille MCU- ja DSP-perheille, joita käytetään servo-ohjaimissa.
- Hybridisisällön kokoaminen: SMT-liitäntä sekä läpireikä ja liitinintegraatio. Vakiona servo-ohjainten tuotannossa.
- Enkooderin liitännän testi: kooderiliitäntöjen toiminnallinen varmennus tuotantotestin aikana.
- Viestintäprotokollan testi: EtherCATin, CANopenin tai muiden tietoliikenneprotokollien silmukka- tai kumppanitestaus.
- Dokumentaatio: yksikkökohtaiset testitiedot, mukaan lukien tarvittaessa moottorin kommutoinnin kalibrointitiedot.
Highleapin servo-ohjainten valmistus on tuottanut ohjaimia kaikkeen teollisesta liikkeestä tarkkuusrobotiikan ja ilmailu- ja avaruustekniikan erikoissovelluksiin. Tämä laajuus tarkoittaa, että valmistusprosessi käsittelee kunkin sovelluskategorian erityisvaatimukset – pitkän aikavälin vakautta ilmailu- ja avaruustekniikassa, tarkkaa kommutointia robotiikassa ja vankkaa sähkömagneettista yhteensopivuutta teollisuudessa. Ohjelmat hyötyvät kertyneestä kapasiteetista sen sijaan, että niitä tarvitsisi kehittää uudelleen.
Valmistuksen erityisalaan kuuluu paitsi piirilevyjen valmistus myös servomoottoreiden tarvitsema kalibrointi- ja käyttöönottotyönkulku. Yksikkökohtainen moottorin kommutointikalibrointi tuotantotestin aikana, enkooderin kohdistuksen varmennus ja referenssikuormitustestaus yhdessä tuottavat piirilevyjä, jotka toimivat oikein asiakkaan vastaanottaessa ne, sen sijaan, että ne vaatisivat laajaa asiakaspuolen käyttöönottoa.
Servo- ja BLDC-ohjainten piirilevyjen usein kysytyt kysymykset
Mikä on servo- ja BLDC-ohjainpiirilevy?
Servo- ja BLDC-ohjainpiirilevy on moottorinohjauskortti, joka sulkee virta-, nopeus- ja asentosilmukat tarkan liikkeen aikaansaamiseksi. Se yhdistää invertterikäytön, virranmittauksen, enkooderin takaisinkytkennän, reaaliaikaisen prosessoinnin, tiedonsiirron ja suojauksen.
Miten servo-ohjain eroaa tavallisesta moottorinohjaimesta?
Perusohjain kytkee virran komentojen perusteella. Servo-ohjain mittaa virtaa ja asentoa, suorittaa ohjausalgoritmeja, kuten FOC:ia, hallitsee takaisinkytkentää ja välittää koordinoituja liikekomentoja pienellä latenssilla.
Mikä on FOC BLDC-moottorin ohjauksessa?
FOC eli kenttäorientoitunut ohjaus ohjaa moottorin virtaa pyörivässä referenssikehyksessä, jotta vääntömomenttia ja magneettivuota voidaan hallita toisistaan riippumatta. Se vaatii tarkkaa roottorin asentoa, synkronoitua virran näytteenottoa ja nopeaa säätösilmukan laskentaa.
Mitä enkooderityyppejä käytetään servo-ohjainten piirilevyjen kanssa?
Yleisiä takaisinkytkentävaihtoehtoja ovat inkrementaaliset optiset enkooderit, absoluuttienkooderit, magneettiset enkooderit, resolverit, Hall-anturit, sin/cos-enkooderit ja anturiton estimointi. Paras valinta riippuu tarkkuudesta, käynnistyskäyttäytymisestä, ympäristöstä ja kustannuksista.
Mitä tietoliikenneprotokollia on yleisiä servo-ohjaimissa?
Yleisiä protokollia ovat EtherCAT, CANopen, PROFINET, Sercos, RS-485, UART, SPI ja mukautetut deterministiset linkit. Teollisuuden moniakselirobotit priorisoivat usein vähäistä jitteriä ja synkronointia.
Miksi virran mittaus on tärkeää servo-ohjaimille?
Virranmittaus määrittää vääntömomentin tarkkuuden. Kohina, siirtymän ajautuminen, näytteenottoviive ja huono shunttijärjestely voivat horjuttaa säätösilmukoita tai aiheuttaa vääntömomentin aaltoilua. Servopiirilevyjen virranmittaus on suunniteltava tarkkuusanalogiseksi toiminnoksi.
Millä asettelukäytännöillä on merkitystä servo- ja BLDC-ohjainten piirilevyille?
Tärkeitä käytäntöjä ovat tehon kytkennän erottaminen takaisinkytkennästä, tiukat virtasilmukat, puhtaat ADC-referenssit, differentiaalinen enkooderin reititys, verkkojen impedanssin hallinta, eristäminen tarvittaessa ja tehokomponenttien lämpöreitit.
Mitkä testit ovat tärkeitä servo-ohjainten tuotannossa?
Testeihin voi sisältyä virran kytkeminen, laiteohjelmiston ohjelmointi, enkooderin liitännän varmennus, virrantunnistuksen kalibrointi, vaihejärjestyksen tarkistukset, verkon identiteetin ohjelmointi, tietoliikennetesti, lämpönäytteenotto ja moottorin kuormituksen toimintatesti.

suositeltava Viestejä

TMM6-suodattimen piirilevyjen valmistus
SisällysluetteloMiksi mikroaaltouunien suodattimien suunnittelijat käyttävät...

Taconic RF 35 vs. RO4350B piirilevy
SisällysluetteloRF-35 vs. RO4350B Hankinta ja...

TMM4-suodattimen piirilevyjen valmistus
TMM4-suodattimen piirilevyjen valmistusta ohjaa...

TMM3-piirilevyjen valmistus RF-moduuleille
TMM3-piirilevyjen valmistus on hyödyllisintä siellä, missä RF-moduuli...
Miten saada tarjous piirilevyistä
Suoritetaan DFM/DFA-analyysi puolestasi ja lähetetään sinulle raportti. Voit ladata tiedostosi turvallisesti verkkosivustomme kautta. Tarvitsemme seuraavat tiedot voidaksemme antaa sinulle tarjouksen:
-
- Gerber, ODB++ tai .pcb, sp.
- Tuoteluettelo, jos tarvitset kokoonpanoa
- Määrä
- Käännä aika
Piirilevypalveluita varten toimitathan osaluettelosi (BOM) ja mahdolliset erityiset kokoonpano-ohjeet. Tarjoamme myös DFM/DFA-analyysin suunnitelmiesi valmistettavuuden ja kokoonpanon optimoimiseksi varmistaen sujuvan tuotantoprosessin.