
Concevoir un circuit imprimé de vision robotique prêt pour la production

Une carte de vision robotisée ne se résume pas à un simple système de calcul. Il s'agit d'un pipeline de perception en temps réel qui doit : (1) capturer de manière fiable des données de capteurs à large bande passante ; (2) transférer ces données via la mémoire et un accélérateur d'IA avec une latence maîtrisée ; et (3) fournir des résultats horodatés aux contrôleurs de manière cohérente, quelles que soient les variations de température, de vibrations, d'interférences électromagnétiques et de production. Si un maillon quelconque du pipeline de la carte électronique présente une défaillance (intégrité du signal, intégrité de l'alimentation, marge thermique ou homogénéité d'assemblage), des symptômes tels que des déconnexions inopinées de la caméra, une latence d'inférence instable ou des réinitialisations intermittentes se manifestent sur le terrain.
Cet article se concentre sur les décisions relatives aux circuits imprimés qui déterminent directement la stabilité de la perception : empilement et matériaux, routage haute vitesse et chemins de retour, stratégie PDN/EMI, conception thermique, fabricabilité et validation. Pour les équipes souhaitant que la fabrication et l’assemblage restent conformes à ces marges de performance, du prototypage à la production en série, notre offre est résumée dans la section « Services de fabrication et d’assemblage robotisés de circuits imprimés ».
Table des Matières
- Budgets système : charge de travail, latence et « ce qui ne doit jamais fluctuer »
- Conception et matériaux des circuits imprimés : les bases de la haute vitesse et de la DDR
- Interfaces de capteurs : MIPI / USB3 / GigE et discipline du chemin de retour
- DDR et stockage : gestion de la bande passante et réalité temporelle
- Intégrité de l'alimentation et interférences électromagnétiques : maintien de la stabilité des interférences en présence de bruit moteur
- Conception thermique : Inférence soutenue sans limitation de débit
- DFM/DFA : Conception pour un assemblage reproductible et une robustesse sur le terrain
- Validation et test : démonstration de la marge de liaison et de la latence en production
1) Budgets système : charge de travail, latence et « ce qui ne doit jamais fluctuer »
Avant de choisir un module d'IA ou de router une voie, définissez des contraintes budgétaires qui se traduisent par des limitations sur le circuit imprimé. Les performances de vision ne se limitent pas au nombre d'images par seconde ; elles englobent également la distribution de la latence dans les scénarios les plus défavorables et lors d'une exécution soutenue.
- Définition de la charge de travail : Détection < classification < segmentation < pose 6-DoF < profondeur dense + suivi. Chaque étape augmente la charge mémoire et le cycle de calcul, impactant à la fois le réseau de distribution d'alimentation et la conception thermique.
- Latence de bout en bout : Inclure l'exposition/la lecture, le transfert, le prétraitement, l'inférence, le post-traitement et le transport vers le contrôleur de mouvement. Spécifier les cibles p95/p99, et non seulement les moyennes.
- Frontières déterministes : décider quelles sorties ferment une boucle de contrôle (doivent être délimitées et horodatées) par rapport à celles qui servent à la « surveillance/l'enregistrement » (peut être effectuée au mieux).
- Hypothèses environnementales : Les variations d'éclairage, le flou dû aux vibrations, la poussière, la température ambiante et les interférences électromagnétiques provenant des moteurs doivent être des paramètres d'entrée explicites, et non des considérations a posteriori.
Un livrable pratique consiste en une fiche budgétaire d'une page répertoriant le nombre de caméras, la résolution/images par seconde, le(s) modèle(s) cible(s), la limite de latence p95/p99, l'autonomie en fonctionnement continu, les contraintes liées au boîtier et la consommation électrique maximale. Ceci permet d'éviter l'erreur la plus fréquente : concevoir pour des conditions de démonstration plutôt que pour des conditions réelles d'utilisation.
2) Architecte et matériaux du circuit imprimé : la base des mémoires haute vitesse et DDR
Pour les cartes de traitement d'images, l'empilement n'est pas un détail mécanique, mais une exigence électrique. Les interfaces MIPI/USB3/PCIe/DDR dépendent toutes d'une impédance contrôlée, de plans de référence stables et de propriétés diélectriques prévisibles. Si l'empilement est instable, les marges d'œil et de synchronisation le seront également.
- Stackup défini par des interfaces : Il convient de déterminer quelles couches transportent les voies à haut débit, quelles couches servent de références ininterrompues et où se situe la topologie DDR. Cela permet d'éviter des compromis ultérieurs susceptibles d'entraîner des discontinuités dans le chemin de retour.
- Sélection des matériaux au-delà de la Tg : Pour les performances élevées, la constance des Dk/Df et leur comportement en fonction de la température sont essentiels. La variabilité se traduit par une réduction de la marge de liaison et une dérive du timing en fonction de la température et de la configuration.
- Contrôle d'impédance réellement réalisable : L'impédance cible doit correspondre à une géométrie de piste réalisable et à des bandes de tolérance acceptables. Une différence de « 100 Ω » n'a aucun sens si elle n'est pas liée à une épaisseur de diélectrique contrôlée et à la capacité du processus.
Le routage haute densité et l'impédance stable nécessitent souvent une architecture HDI. Si votre conception utilise des BGA à pas serré, des connecteurs denses ou des canaux haute vitesse courts, examinez les structures de circuits imprimés HDI dès le début afin que l'empilement permette un routage avec une marge suffisante, évitant ainsi des compromis ultérieurs.
3) Interfaces de capteurs : MIPI / USB3 / GigE et discipline du chemin de retour
Les défaillances intermittentes de la vision des robots sont fréquemment dues à des problèmes de signal/retour plutôt qu'à un problème de « micrologiciel de la caméra ». Le circuit imprimé doit préserver l'intégrité du canal en présence d'interférences électromagnétiques, de vibrations et de variations de température.
- Intégrité du signal MIPI CSI-2 : Les liaisons différentielles multivoies nécessitent une impédance contrôlée, un déphasage faible et des références continues. L'erreur la plus fréquente ne provient pas de la paire différentielle elle-même, mais d'une interruption du chemin de retour due à des séparations de plans, des vides ou des transitions mal réalisées.
- Connecteur et flexible faisant partie du canal : Les connecteurs carte-FPC, les connecteurs mezzanine et les câbles assemblés ajoutent des discontinuités. Il convient de les considérer comme faisant partie du budget alloué aux canaux, et non comme étant « hors du périmètre du circuit imprimé ».
- Compromis entre USB3 et GigE : Elles permettent des portées plus importantes et un positionnement flexible de la caméra, mais augmentent l'exposition au bruit de mode commun et aux décharges électrostatiques. La disposition, le blindage/la liaison et l'emplacement de la protection doivent être définis avec précision afin de ne pas « protéger le port » au détriment de la marge de sécurité.
- Synchronisation multicaméra : Si vous avez besoin d'une cohérence stéréo ou multivue, les déclencheurs matériels et le routage adapté réduisent la dérive par rapport à la synchronisation logicielle uniquement sous charge CPU/GPU.
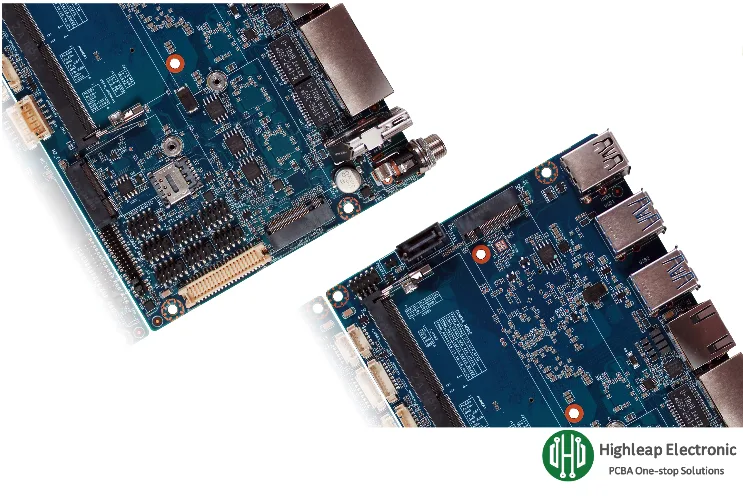
4) DDR et stockage : Gestion de la bande passante et réalité temporelle
Les charges de travail visuelles sont rapidement limitées par la mémoire. Les tampons d'images, les pondérations et les activations se disputent la bande passante, provoquant des pics de latence même lorsque la puissance de calcul semble suffisante. La mémoire DDR est également l'un des composants les plus sensibles aux marges de tolérance sur le circuit imprimé.
- Budget de bande passante : Calculer les lectures/écritures agrégées pour les images d'entrée, le prétraitement, les activations d'inférence et les sorties. Prévoir une marge pour les scénarios les plus défavorables et les rafales multicaméras.
- DDR est une ingénierie de synchronisation : Il ne s'agit pas seulement d'une question de longueur. La continuité des références, les vias, les transitions de couches et la topologie de placement déterminent si la synchronisation est maintenue malgré les variations de température et de fabrication.
- Prototype vs production en série : Une liaison DDR qui « fonctionne correctement à température ambiante » peut devenir intermittente suite à des variations d'assemblage ou à des températures extrêmes — soit précisément les conditions auxquelles les robots sont confrontés.
- La stratégie de stockage influe sur le comportement : La mémoire eMMC/flash simplifie le démarrage et réduit la complexité des E/S ; la mémoire NVMe augmente le débit et la capacité d’enregistrement, mais ajoute de la charge en termes de routage, d’alimentation et de température.
Pour une approche de planification des couches prête pour la production, une stratégie de vias et une conception tenant compte des tolérances, utilisez le guide de conception d'empilement HDI pour les PCB prêts pour la production comme base lorsque les interfaces DDR et haute vitesse doivent rester stables lors de la mise à l'échelle.
5) Intégrité de l'alimentation et interférences électromagnétiques : maintien de la stabilité des interférences en présence de bruit moteur
Les robots sont soumis à des perturbations électriques importantes : les variateurs de vitesse et les convertisseurs CC/CC génèrent du bruit à large bande, le potentiel de masse varie sous charge et la tension de la batterie chute lors des phases d’accélération et de freinage. Une carte de vision doit impérativement rester stable durant ces événements, sous peine de voir les données devenir intermittentes.
- Cibles d'impédance du réseau de distribution d'énergie : Les accélérateurs d'IA génèrent des variations de charge rapides. Si l'impédance du réseau de distribution d'énergie (PDN) est trop élevée aux mauvaises fréquences, des réinitialisations, une limitation de débit, des erreurs de liaison ou une instabilité d'inférence aléatoire peuvent survenir.
- Découplage par bandes de fréquences : Il s'agit d'associer un découplage local haute fréquence à un stockage d'énergie de masse et de niveau rail à moyenne fréquence. L'agencement doit minimiser l'inductance de boucle, et non se contenter de placer les condensateurs « à proximité ».
- Séparation des domaines avec planification du retour sur investissement réel : Il convient de séparer les sources de bruit (convertisseurs de courant élevé, rails d'alimentation moteur) des sources sensibles (entrée analogique de la caméra, horloge, référence). L'élément clé est le contrôle du sens de circulation des courants de retour.
- Immunité au bruit de l'horloge et des capteurs : La distribution de l'horloge de référence et les interfaces des capteurs sont souvent les premières à subir les effets du bruit de mode commun. La stratégie d'assemblage, le type de liaison au châssis et le traitement du boîtier des connecteurs doivent être cohérents.
6) Conception thermique : Inférence soutenue sans limitation de débit
C’est au niveau de la conception thermique que le « succès des tests de performance » se transforme en « échec sur le terrain ». Si la carte électronique réduit sa fréquence après quelques minutes, les distributions de latence se modifient et les hypothèses de mouvement du robot sont invalidées.
- Conception pour un scénario catastrophe durable : Valider dans l'enceinte finale et dans la plage ambiante, et non sur une table ouverte.
- Cohérence de la fixation du dissipateur thermique : La pression de montage, la planéité et la robustesse aux vibrations modifient la résistance thermique et le comportement d'une unité à l'autre.
- Dissipation thermique du circuit imprimé : Les réseaux de vias thermiques, les plans internes et la distribution contrôlée du cuivre réduisent les points chauds, mais ils doivent être fabricables et fiables lors des cycles thermiques.
- Interaction thermomécanique : La déformation exerce des contraintes sur les BGA et les joints à pas fin ; la dilatation thermique lors d’un fonctionnement prolongé peut devenir une source de défauts intermittents si les marges sont faibles.
7) DFM/DFA : Conception pour un assemblage reproductible et une robustesse sur le terrain
Une carte de circuit imprimé pour le traitement d'images est généralement un assemblage dense de signaux mixtes : BGA, connecteurs haute vitesse, horloges sensibles et rails d'alimentation à courant élevé partagent un espace réduit. Les analyses DFM/DFA doivent explicitement protéger les marges dont vous avez besoin.
- Fenêtres d'assemblage BGA/QFN : La stratégie de stencil, le profil de refusion et le contrôle des vides influent sur l'intégrité de l'alimentation et les performances thermiques. De petites différences peuvent entraîner des variations importantes de latence ou de stabilité.
- Renforcement des connecteurs pour robots : Les connecteurs FPC des caméras, les E/S robustes et les connecteurs carte à carte doivent résister aux vibrations et aux manipulations. Le support mécanique et le système anti-traction doivent être prévus et non improvisés.
- Limites de propreté et de revêtement : Si un revêtement conforme ou un nettoyage spécial est nécessaire, définissez des zones d'exclusion autour des connecteurs et des interfaces thermiques afin d'améliorer la fiabilité au lieu de la dégrader.
- Contrôle de l'empilement/de l'impédance lié à l'exécution en salle blanche : La réussite à haute vitesse exige une discipline de fabrication en matière d'épaisseur de couche, de cuivre et d'alignement, et pas seulement en termes de conception.
Dans les programmes de robotique, c'est là que les capacités de fabrication et d'assemblage de circuits imprimés sont importantes d'un point de vue non commercial, mais technique : elles déterminent si l'impédance, la qualité des BGA et la robustesse des connecteurs validées dans les prototypes peuvent être reproduites de manière constante en volume.
8) Validation et test : démonstration de la marge de liaison et de la latence en production
Pour les cartes de vision robotique, le simple fait de « démarrer et exécuter une démo » ne constitue pas un test de production. La validation doit identifier précisément les modes de défaillance à l'origine de l'instabilité sur le terrain : effondrement de la marge de liaison, intermittence DDR, limitation thermique et fluctuations de latence.
- Validation de l'interface haut débit : Qualifier les liaisons caméra, la mémoire DDR et les E/S haut débit sous contraintes électromagnétiques et températures extrêmes. Dans la mesure du possible, mesurer la marge (tests de type BER, profils de contrainte, perturbations contrôlées) plutôt que de se contenter d'un test de réussite/échec en conditions ambiantes.
- Validation thermique en charge de travail soutenue : Exécutez en continu des modèles représentatifs et confirmez l'absence de limitation de débit et de dérive temporelle dans les conditions ambiantes et d'enceinte les plus défavorables.
- Test fonctionnel de fin de ligne : alimenter des vecteurs d'images déterministes et vérifier les sorties et les limites de temps (p95/p99), pas seulement « l'inférence fonctionne ».
- Preuve traçable : Consignez les versions du micrologiciel/modèle, les conditions thermiques et les compteurs de performance par unité afin de pouvoir isoler rapidement les problèmes sur le terrain.
Lorsque des cycles de service prolongés et des environnements difficiles sont indispensables, les méthodes de test et de validation de la fiabilité doivent être intégrées à la conception du circuit imprimé. Notre guide de test de fiabilité récapitule les approches courantes utilisées pour confirmer la marge de sécurité face aux cycles thermiques et autres contraintes.
Résumé : Une carte de circuit imprimé pour le traitement de la vision robotisée est une plateforme d’inférence IA en temps réel. La stabilité de la perception sur le terrain dépend de : (1) la stabilité de l’empilement et des matériaux, (2) la discipline du canal haut débit et du chemin de retour, (3) la résilience PDN/EMI sous le bruit du moteur, (4) une marge thermique soutenue, (5) la conception pour la fabrication/l’assemblage (DFM/DFA) qui protège les marges d’assemblage, et (6) la validation qui mesure la marge de liaison et les distributions de latence, et non seulement le nombre d’images par seconde moyen.

messages recommandés

Services d'assemblage de circuits imprimés conformes aux plans
src="https://hilelectronic.com/wp-content/uploads/2026/08/PC...

Services d'assemblage de circuits imprimés à pas fin pour BGA, QFN et CMS haute densité
Si vous recherchez des assemblages de circuits imprimés à pas fin, l'important est...

Assemblage de circuits imprimés flexibles en grande série
Figure 1. Assemblage d'un circuit imprimé flexible. Lorsqu'un circuit imprimé flexible passe de...

Assemblage de circuits imprimés HDI | Service complet de circuits imprimés HDI
Figure 1. Assemblage du circuit imprimé HDI avec masque de soudure noir. Circuit imprimé HDI...
Comment obtenir un devis pour les PCB
Laissez-nous effectuer une analyse DFM/DFA pour vous et nous vous répondrons avec un rapport.
Vous pouvez télécharger vos fichiers en toute sécurité via notre site Web.
Nous avons besoin des informations suivantes afin de vous faire un devis :
-
- Gerber, ODB++ ou .pcb, spécifications.
- Liste de nomenclature si vous avez besoin d'un assemblage
- Quantité
- Temps de rotation
En plus de la fabrication de PCB, nous proposons une gamme complète de services électroniques, notamment la conception de PCB, l'assemblage de circuits imprimés (PCB) et des solutions clés en main. Que vous ayez besoin d'aide pour le prototypage, la vérification de la conception, l'approvisionnement en composants ou la production en série, nous fournissons une assistance de bout en bout pour garantir le succès de votre projet. Pour les services PCBA, veuillez fournir votre nomenclature (BOM) et toutes les instructions d'assemblage spécifiques. Nous proposons également une analyse DFM/DFA pour optimiser vos conceptions en termes de fabricabilité et d'assemblage, garantissant ainsi un processus de production fluide.