
PCB per robot industriali per controllori, servoazionamenti, sicurezza e certificazione
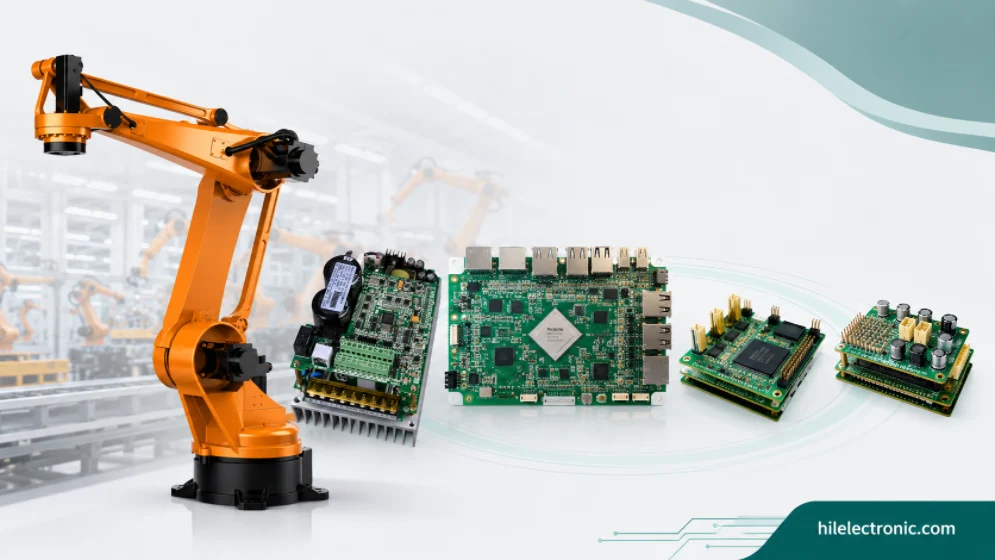
Le schede PCB per robot industriali supportano bracci a base fissa, robot a portale, sistemi industriali collaborativi, robot di saldatura, robot di pallettizzazione e altre piattaforme di automazione industriale. Devono resistere a cicli di lavoro intensi, disturbi elettrici, lunga durata, requisiti di sicurezza e aspettative di manutenzione più rigorose rispetto alla maggior parte dei dispositivi elettronici di consumo o per ufficio.
Questa guida illustra i PCB per robot industriali da una prospettiva di sistema e di produzione: armadi di controllo, azionamenti distribuiti per giunti, Ethernet industriale, architettura di sicurezza, compatibilità elettromagnetica (EMC), progettazione termica, documentazione e supporto a lungo termine. Corregge inoltre l'impostazione originale delle FAQ, sostituendo le domande incentrate sui fornitori con domande specifiche del settore, ovvero quelle che ingegneri, team di approvvigionamento e product manager si pongono effettivamente.
Cosa rende distintiva l'elettronica per robot industriali?
Ruolo nel sistema robotico
I robot industriali, ovvero i bracci articolati a base fissa che popolano le linee di produzione, hanno requisiti elettronici specifici che li distinguono dalle altre categorie di robot. Elevato ciclo di lavoro, lunga durata, controllore per montaggio su armadio con elettronica di azionamento distribuita e elevati obiettivi di affidabilità definiscono lo stack elettronico. Ecco cosa rende l'elettronica dei robot industriali così particolare:
- Ciclo di lavoro elevato: Molte ore al giorno di funzionamento continuo. Declassamento dei componenti e progettazione termica dimensionati per il servizio continuo.
- Lunga durata: 10-15 anni in genere per bracci industriali. La disponibilità dei componenti, la durata dei condensatori e l'usura meccanica sono tutti dimensionati per questa durata.
- Unità di controllo per montaggio su armadio: L'unità di calcolo principale si trova in un armadio di controllo, non sul braccio robotico. La comunicazione con le unità montate sul braccio avviene tramite cavi.
- Unità distribuite: Azionamenti servoassistiti su ogni articolazione del braccio. Comunicazione tramite EtherCAT, EtherNet/IP o bus proprietari.
- Requisiti di certificazione: Sicurezza (ISO 10218), compatibilità elettromagnetica (IEC 61000) e sicurezza funzionale (IEC 62061). La documentazione supporta ciascuna di esse.
- Ristrutturazione e ammodernamento: Gli impianti industriali a volte aggiornano i componenti elettronici su hardware meccanico esistente. Le interfacce compatibili preservano le possibilità di aggiornamento.
Progettazione dei sinistri per il controllo
Per i PCB dei robot industriali, la fase di progettazione per la producibilità dovrebbe essere avviata prima di definire in modo definitivo il posizionamento dei connettori, l'adattamento dell'involucro, l'accesso ai dispositivi di fissaggio, i percorsi termici e il percorso dei cablaggi. Modifiche tardive a questi dettagli solitamente comportano rilavorazioni meccaniche, riprogettazione dei dispositivi di fissaggio per i test o compromessi in termini di affidabilità che avrebbero potuto essere evitati con una revisione DFM (Design for Manufacturing) tempestiva.
La selezione dei componenti dovrebbe includere lo stato del ciclo di vita, le alternative approvate, la disponibilità del package, la temperatura nominale e, ove pertinente, i valori di sicurezza o di isolamento. I PCB per robot industriali rimangono spesso in produzione o in servizio più a lungo rispetto ai dispositivi elettronici di consumo, pertanto un rischio di approvvigionamento irrisolto diventa un problema di assistenza sul campo, non solo un problema di acquisto.
A livello di sistema, la scheda dovrebbe essere specificata in base a funzione, ambiente, durata e copertura dei test, piuttosto che basandosi unicamente sullo schema elettrico. Ciò previene l'errore comune di realizzare un PCB tecnicamente corretto ma difficile da fissare, di difficile manutenzione o insufficientemente robusto una volta installato nel robot.
Architettura del controller: applicazione, movimento, sicurezza
Scelte architetturali per l'architettura del controller
L'architettura dei controllori per robot industriali in genere separa l'elaborazione di alto livello dal coordinamento del movimento in tempo reale. I componenti principali sono:
- Processore applicativo: Esegue programmi robotici di alto livello, interfaccia teach pendant e comunicazione con i sistemi dell'impianto. Sistema operativo Linux o industriale.
- Coordinatore del movimento: Coordinamento in tempo reale delle articolazioni. Temporizzazione deterministica a frequenze di kilohertz. Spesso su FPGA o processore dedicato.
- Controllore di sicurezza: Processore dedicato con certificazione di sicurezza per la gestione delle funzioni di arresto e del funzionamento monitorato. Indipendente dal controller principale.
- Interfacce di comunicazione: Collegamento Ethernet ai sistemi di impianto, Ethernet industriale (EtherCAT, PROFINET, EtherNet/IP) alle apparecchiature periferiche.
- Interfaccia uomo macchina: Collegamento del telecomando, collegamento del laptop di servizio, spie luminose.
- Distribuzione dell'energia: Percorsi multipli per i vari sottosistemi. Avvio e arresto sequenziali.
Requisiti di validazione per l'architettura del controller
L'affidabilità dipende dal mantenimento dei margini di progettazione del circuito stampato: larghezza del rame, spaziatura dell'isolamento, dissipazione termica, ritenzione dei connettori, declassamento dei componenti e copertura dell'ispezione. La produzione dovrebbe verificare queste caratteristiche anziché trattare il PCB come un assemblaggio generico con un test generico di superamento/fallimento.
La facilità di manutenzione dovrebbe essere garantita da connettori etichettati, punti di test accessibili, varianti di schede chiare e tracciabilità dei numeri di serie. Quando un robot si guasta sul campo, una buona diagnostica a livello di scheda consente al team di assistenza di isolare rapidamente il problema, evitando la sostituzione di grandi componenti o la restituzione dell'intero robot.
La regola pratica è quella di scegliere la costruzione più semplice che soddisfi comunque i requisiti di segnale, sicurezza, termici e meccanici. Specifiche eccessive aumentano i costi, mentre specifiche insufficienti comportano rilavorazioni durante i test o l'installazione sul campo.
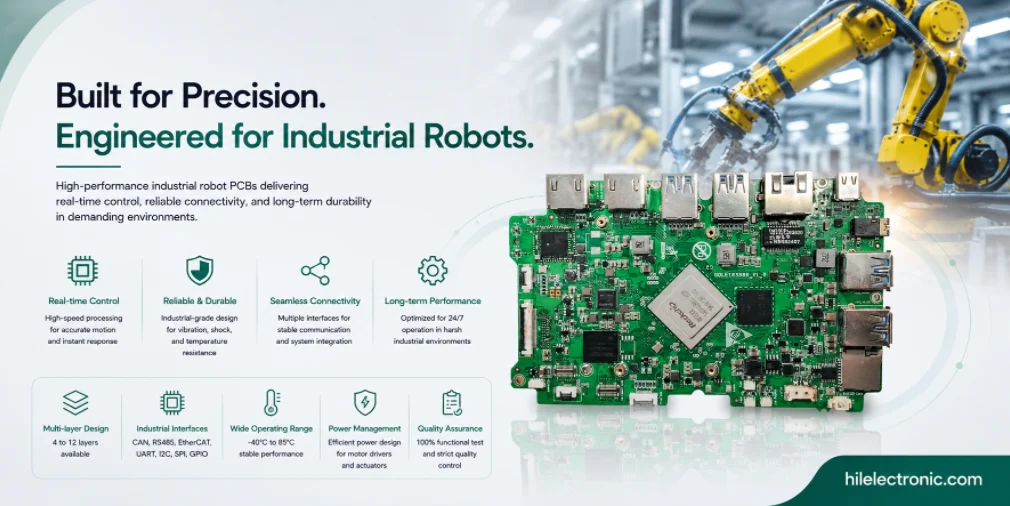
L'elettronica di azionamento distribuita dovrebbe essere esaminata insieme alla progettazione del PCB del driver del motore e al supporto di produzione del PCB del robot, anziché essere trattata come un generico PCB di controllo.
Elettronica di azionamento distribuito
Principali scelte progettuali per l'elettronica di azionamento distribuito dei giunti
L'elettronica di controllo delle giunzioni nei bracci industriali si trova in genere in corrispondenza di ciascuna giunzione anziché nell'armadio di controllo. Vantaggi: cablaggio di alimentazione più corto, cicli di movimento più rapidi, sostituzione delle giunzioni più semplice. Le considerazioni principali sono:
- Azionamento servoassistito per giunto: Elettronica di azionamento servo integrata in ogni giunto. Comunicazione con il controllore tramite bus di movimento.
- Codificatore assoluto: Il feedback di posizione resiste ai cicli di accensione/spegnimento. Riduce la sequenza di azzeramento all'avvio.
- Funzioni di sicurezza: Spegnimento sicuro della coppia, arresto di sicurezza in fase operativa e velocità limitata in sicurezza come funzioni di azionamento standard.
- Controllo dei freni: L'innesto del freno articolare avviene in caso di perdita di potenza o arresto. Impedisce al braccio di cadere per effetto della gravità.
- Gestione termica: I meccanismi di azionamento delle articolazioni operano nell'ambiente termico del braccio. Talvolta sono limitati dal raffreddamento della struttura del braccio.
- Progettazione del cavo: Alimentazione, comunicazione e segnali di sicurezza in un unico cavo per giunto. La durata di flessione del cavo è pari alla durata di servizio del braccio.
Considerazioni sulla produzione e sull'affidabilità
La disciplina della copertura dei test si adegua ai requisiti di affidabilità. Le applicazioni di consumo richiedono una copertura inferiore rispetto a quelle industriali; le applicazioni industriali meno rispetto a quelle mediche; le applicazioni mediche meno rispetto a quelle critiche per la sicurezza. Adattare la copertura dei test ai requisiti effettivi consente di preservare il budget di spesa, fornendo al contempo la garanzia necessaria all'applicazione.
La documentazione di produzione è spesso sottovalutata durante la fase di progettazione e risulta costosa da ricostruire a posteriori. I dati relativi ai test unitari, raccolti durante la produzione, supportano le indagini sul campo anche a distanza di anni; la tracciabilità dei lotti di componenti supporta l'analisi post-mortem dei resi. I programmi che pianificano la documentazione fin dalle prime fasi dispongono dei dati necessari; quelli che la aggiungono in un secondo momento spesso perdono le informazioni che avrebbero voluto ottenere.
Comunicazione: EtherCAT, PROFINET, EtherNet/IP
Requisiti di interfaccia e layout
La comunicazione tra il quadro di controllo e l'elettronica montata sul braccio robotico utilizza protocolli industriali con caratteristiche definite. Le opzioni principali sono:
- EtherCAT: Ethernet deterministica, sincronizzazione sub-microsecondo. Standard per il rilevamento del movimento ad alte prestazioni.
- PROFINET IRT: Prestazioni deterministiche simili. Comune nel mercato europeo.
- EtherNet/IP: Capacità deterministica con CIP Motion. Comune nel mercato nordamericano.
- Proprietario: Protocolli specifici del fornitore. Preservare l'integrazione, ma limitare la progettazione di sistemi multi-vendor.
- Comunicazione di backup: Alcune architetture utilizzano percorsi di comunicazione ridondanti per il traffico relativo alla sicurezza.
Considerazioni relative a compatibilità elettromagnetica, tempistiche e test.
La visibilità della catena di approvvigionamento durante la produzione influisce sia sui costi che sull'affidabilità. I produttori con capacità di approvvigionamento attivo assorbono i cicli di allocazione che altrimenti causerebbero arresti della produzione; i produttori senza approvvigionamento attivo trasferiscono i problemi di fornitura ai clienti. Il valore dell'approvvigionamento attivo è massimo durante le carenze a livello di settore e minimo in condizioni di fornitura stabili.
I cicli di iterazione della progettazione traggono vantaggio da un feedback costante tra progettazione e produzione. Un partner di produzione che fornisce un feedback DFM tempestivo consente iterazioni rapide; un partner che fornisce un feedback lento o superficiale rallenta l'iterazione in modo proporzionale. I programmi che selezionano i partner di produzione anche in base alla qualità del feedback in genere progrediscono più velocemente nella fase di prototipazione rispetto ai programmi che selezionano i partner basandosi esclusivamente sul preventivo più basso.
La pianificazione della sicurezza dei robot industriali è collegata anche all'interfaccia I/O di sicurezza , mentre la comunicazione all'interno del quadro elettrico dipende da una robusta scheda PCB di rete industriale.
Architettura di sicurezza secondo ISO 10218
Scelte architettoniche per l'architettura di sicurezza secondo la norma ISO 10218
L'architettura di sicurezza dei robot industriali implementa i requisiti della norma ISO 10218. Le principali funzioni di sicurezza sono:
- Arresto di emergenza: Arresto di categoria 0 o 1 da dispositivi di arresto di emergenza. Percorsi hardware ridondanti.
- Arresto di sicurezza: Arresto di categoria 2 da dispositivi di sicurezza. Il robot si arresta ma l'alimentazione viene mantenuta.
- Arresto sicuro: Il robot mantiene la posizione grazie alla potenza di azionamento. Consente interventi manuali in prossimità del robot fermo.
- Velocità limitata in sicurezza: Velocità limitata durante il funzionamento manuale. Abilita la modalità di sicurezza di apprendimento.
- Freno sicuro: Freno inserito come funzione di sicurezza. Verifica autonoma del funzionamento del freno.
- Dispositivo di abilitazione: È necessario l'intervento dell'operatore per muovere il robot in modalità manuale. Funzione di uomo morto.
Requisiti di validazione per l'architettura di sicurezza secondo la norma ISO 10218
Le dinamiche economiche legate ai diversi volumi di produzione influenzano in modo differente le scelte di processo più opportune a seconda della scala produttiva. Le pratiche che risultano redditizie a 100,000 unità all'anno raramente lo sono a 500 unità; le pratiche che hanno senso in fase di prototipo raramente lo sono a volumi elevati. Adeguare l'approccio produttivo al volume di produzione effettivo è ciò che rende economicamente sostenibile ciascuna fascia di volume.
Gli obblighi di certificazione normativa variano notevolmente a seconda dell'applicazione e del mercato. La documentazione di produzione a supporto delle richieste dei clienti può variare da minima (prodotti di consumo in mercati non regolamentati) a estesa (dispositivi medici con periodi di conservazione ristretti). I programmi che specificano i requisiti di certificazione in fase di preventivo consentono di impostare correttamente la produzione; i programmi che aggiungono requisiti di certificazione in un secondo momento a volte richiedono modifiche ai processi.
Considerazioni ambientali e sulla durata di vita utile
Scelte progettuali chiave in ottica ambientale e di lunga durata.
Le considerazioni ambientali e relative al ciclo di vita influenzano la progettazione dell'elettronica per i robot industriali. Le principali considerazioni sono:
- Range di temperatura: Tipicamente, la temperatura di esercizio è compresa tra 0 e 45 °C; la temperatura di stoccaggio va da -20 a +65 °C. Alcune applicazioni richiedono un intervallo di temperatura più ampio.
- Tolleranza all'umidità: Ambienti industriali con particolare attenzione alla condensa e alle operazioni di lavaggio.
- Vibrazioni: I componenti elettronici montati sul braccio rilevano l'accelerazione durante il movimento. Il montaggio dei componenti e dei connettori è dimensionato di conseguenza.
- Durata di flessione del cavo: I cavi di giunzione si flettono milioni di cicli durante la loro vita utile. La progettazione del cavo e il sistema di scarico della tensione del connettore sono fondamentali.
- Riduzione del valore dei componenti: Il funzionamento continuo per 10-15 anni implica che i componenti operino al di sotto della sollecitazione nominale. Ciò prolunga notevolmente la durata di vita utile.
- Compatibilità elettromagnetica in ambienti industriali: Le apparecchiature ad alta potenza adiacenti generano notevoli sollecitazioni elettromagnetiche. Requisiti di immunità stringenti.
Considerazioni sulla produzione e sull'affidabilità
La produzione consolidata presso un unico partner consente di preservare il know-how aziendale che si accumula nel corso delle diverse generazioni di prodotto. Un partner che ha realizzato più generazioni di prodotti simili conosce le problematiche specifiche che si presentano, le modifiche al processo che migliorano la resa e i modelli di progettazione che garantiscono una buona produzione. Questo know-how non viene trasferito a nuovi partner senza costi.
Il dialogo continuo tra ingegneria e produzione migliora nel tempo sia i prodotti che il rapporto con i fornitori. I dati sulla resa produttiva, che vengono trasmessi all'ufficio tecnico, contribuiscono al perfezionamento della progettazione; allo stesso modo, i dati sui resi dal campo forniscono informazioni utili per migliorare sia la progettazione che la produzione. I programmi in cui questo dialogo è attivo migliorano di generazione in generazione.
Per le decisioni di progettazione adiacenti, consultare la guida al PCB del controller servo e BLDC e la guida al PCB dell'interfaccia I/O e di sicurezza del robot.
Per una produzione di lunga durata, Highleap è in grado di combinare la fabbricazione con l'assemblaggio robotizzato di PCB e il supporto per l'assemblaggio di sistemi completi.
Produzione di PCB per robot industriali presso Highleap
Revisione DFM prima della produzione
Highleap produce componenti elettronici per robot industriali con la disciplina necessaria per garantire una lunga durata. Le capacità specifiche includono:
- Approvvigionamento di componenti di livello industriale: Componenti a lunga disponibilità con cicli di vita del prodotto definiti. Preserva la funzionalità per tutta la durata di vita del prodotto.
- Rame spesso per l'elettronica di azionamento: Elettronica di azionamento dei giunti ad alta corrente con progettazione termica adeguata.
- Produzione di interfacce di comunicazione: Interfacce EtherCAT, PROFINET ed EtherNet/IP con verifica funzionale.
- Produzione con classificazione di sicurezza: Produzione a supporto delle procedure di certificazione ISO 10218 e IEC 62061.
- Screening ambientale: Test di cicli termici e vibrazioni su campioni per ogni lotto di produzione.
- Documentazione: Tracciabilità per unità e registri di produzione a supporto della certificazione del cliente e dell'integrazione con il sistema di gestione della qualità (QMS).
Passaggio di consegne per test, tracciabilità e compilazione
La disciplina del processo produttivo per la robotica fonde pratiche provenienti da diverse categorie tradizionali dell'elettronica. Dall'elettronica di consumo: disciplina dei costi e produzione di massa. Dall'elettronica industriale: ingegneria dell'affidabilità e lunga durata. Dall'elettronica automobilistica: resistenza alle vibrazioni e alle condizioni ambientali. Dall'elettronica medicale: documentazione e tracciabilità. La robotica trae vantaggio dalla combinazione di questi elementi.
I programmi che considerano la produzione come strategica – investendo nelle relazioni con i fornitori, condividendo le informazioni previsionali e coordinando la capacità produttiva – in genere ottengono risultati migliori rispetto ai programmi che la considerano in modo transazionale. L'approccio transazionale consente di risparmiare tempo nelle negoziazioni, ma rinuncia ai benefici cumulativi derivanti da una partnership a lungo termine con i fornitori.
Domande frequenti sui PCB per robot industriali
Cosa distingue un circuito stampato per robot industriali dai componenti elettronici tradizionali?
Le schede PCB per robot industriali devono garantire una lunga durata, un elevato ciclo di lavoro, resistenza al rumore generato dai motori, installazione in armadi o bracci robotici, comunicazione industriale, funzioni di sicurezza e tracciabilità documentata. Sono generalmente progettate con margini di declassamento più ampi, una maggiore protezione EMC, connettori più robusti e registrazioni di produzione a supporto di audit e assistenza sul campo.
Quali schede PCB si trovano solitamente all'interno di un sistema robotizzato industriale?
Un sistema robotico industriale completo può includere una scheda di controllo principale, una scheda di controllo del movimento, schede di azionamento dei servomotori, schede di interfaccia I/O e di sicurezza, schede di comunicazione, schede di distribuzione dell'alimentazione, elettronica del pannello di programmazione e schede di sensori o encoder. Alcune di queste sono situate nell'armadio di controllo; altre sono montate nel braccio robotico o nell'effettore finale.
Perché i sistemi di azionamento a giunti distribuiti sono comuni nei robot industriali?
I sistemi di azionamento distribuiti posizionano l'elettronica di potenza più vicino a ciascun giunto, riducendo la lunghezza dei cavi, migliorando le prestazioni del circuito di corrente, semplificando i moduli di giunzione e facilitandone la sostituzione. Tuttavia, aumentano anche i requisiti in termini di progettazione termica, resistenza alle vibrazioni, affidabilità della comunicazione e connettori di facile manutenzione, poiché l'elettronica si trova più vicina al sistema meccanico in movimento.
Quali protocolli di comunicazione sono comuni nei robot industriali?
I protocolli più comuni includono EtherCAT, PROFINET, EtherNet/IP, CANopen, Ethernet standard e bus di movimento proprietari. La scelta più appropriata dipende dall'integrazione in fabbrica, dai requisiti di temporizzazione, dalle apparecchiature installate, dall'architettura di sicurezza e dall'ecosistema del fornitore. Il controllo del movimento ad alte prestazioni richiede in genere una comunicazione deterministica con latenza e jitter prevedibili.
In che modo la norma ISO 10218 influisce sull'elettronica dei robot industriali?
La norma ISO 10218 definisce i requisiti di sicurezza per i sistemi robotici industriali. La progettazione del PCB deve supportare funzioni di sicurezza quali arresto di emergenza, arresto di protezione, dispositivi di abilitazione, monitoraggio del movimento e interfacce sicure. La conformità è a livello di sistema, ma le schede devono fornire l'architettura, la diagnostica, la documentazione e i percorsi hardware affidabili necessari per la validazione.
Quali problemi di compatibilità elettromagnetica (EMC) interessano i circuiti stampati dei robot industriali?
I robot industriali operano in prossimità di motori, saldatrici, azionamenti, relè, cavi lunghi e sistemi di alimentazione degli impianti. I circuiti stampati (PCB) devono resistere al rumore condotto e irradiato, controllando al contempo le proprie emissioni. Una buona pratica di compatibilità elettromagnetica (EMC) include schermatura, filtraggio, isolamento, controllo del percorso di ritorno, protezione dalle sovratensioni, strategia di connessione e validazione in condizioni realistiche di cavi e contenitori.
Per quanto tempo dovrebbero essere supportati i PCB dei robot industriali?
I robot industriali rimangono spesso in servizio per 10-15 anni o anche di più, quindi i programmi di progettazione di circuiti stampati (PCB) dovrebbero prevedere il ciclo di vita dei componenti, le alternative approvate, la strategia di riparazione, il controllo delle versioni del firmware e la conservazione della documentazione. Il supporto a lungo termine dovrebbe essere considerato già in fase di progettazione iniziale, poiché le sostituzioni tardive possono comportare complicazioni in termini di riqualificazione o assistenza sul campo.
Cosa bisogna verificare prima di scegliere un produttore di PCB per robot industriali?
Verificare l'esperienza con servomotori, comunicazioni industriali, I/O di sicurezza, impedenza controllata, rame di grosso spessore, test funzionali, documentazione, tracciabilità e approvvigionamento a lungo termine. Un produttore idoneo dovrebbe occuparsi sia della progettazione tecnica della scheda sia della documentazione di produzione necessaria per il supporto in termini di qualità, assistenza e certificazione.
Invia i file PCB del robot industriale per la revisione DFM di produzione.

Messaggi consigliati

Produzione di PCB Isola Astra MT77
Figura 1. Produzione PCB Isola Astra MT77 Isola Astra...

Guida ai materiali e alla produzione del PCB Nelco N4000-13 | Highleap Electronics
Figura 1. PCB Nelco N4000-13. Il PCB Nelco N4000-13 è un...

Laminato rivestito in rame: Guida completa alla selezione dei materiali per i progettisti di circuiti stampati
Ogni proprietà elettrica rilevante in un componente stampato...

All'interno di una fabbrica cinese di PCB ceramici: controllo di processo su potenza/LED/RF/medicina
Indice All'interno di una fabbrica cinese di PCB ceramici: come...
Come ottenere un preventivo per i PCB
Eseguiremo un'analisi DFM/DFA per te e ti invieremo un report. Puoi caricare i tuoi file in modo sicuro tramite il nostro sito web. Per poterti fornire un preventivo, abbiamo bisogno delle seguenti informazioni:
-
- Specifiche Gerber, ODB++ o .pcb.
- Elenco BOM se è necessario l'assemblaggio
- Quantità
- Tempo di svolta
Per i servizi PCBA, vi preghiamo di fornire la vostra distinta base (BOM) e le istruzioni di assemblaggio specifiche. Offriamo anche analisi DFM/DFA per ottimizzare i vostri progetti in termini di producibilità e assemblaggio, garantendo un processo produttivo fluido.