
Soluzioni PCB per schede di controllo robot per la robotica

I robot sono basati sull'elettronica. Che si sviluppino bracci robotici industriali, AGV/AMR, robot di servizio o cani robot quadrupedi, la stabilità e la precisione del sistema dipendono da un insieme coordinato di PCB: controllo, percezione, rilevamento, azionamento, alimentazione, comunicazioni, I/O di sicurezza e accessori di ricarica/docking. Ogni tipo di scheda ha requisiti diversi in termini di integrità del segnale, interferenze elettromagnetiche (EMI), prestazioni termiche, resistenza meccanica e test di produzione.
Highleap Electronics è un'azienda di produzione e assemblaggio di PCB che supporta la produzione di PCB per schede di controllo robot e moduli correlati, dalla prototipazione alla produzione di massa. Offriamo servizi integrati di fabbricazione e PCBA, oltre a ispezione e validazione funzionale, per aiutare i team di robotica a raggiungere una qualità costante e una fornitura stabile.
Navigazione rapida
- Sottosistemi robotici e tipi di PCB
- Scheda di controllo principale PCB
- PCB per sistemi di visione e sensori
- PCB di controllo di azionamento e movimento
- PCB di alimentazione, batteria, ricarica e accessori
- Lista di controllo per produzione, assemblaggio, collaudo e richiesta di quotazione
Sottosistemi robotici e tipi di PCB
Un robot è un sistema di sistemi. A livello elettronico, i robot affidabili sono in genere organizzati in sottosistemi funzionali che mappano su schede dedicate. Questo approccio modulare riduce l'accoppiamento del rumore, migliora la gestione termica e semplifica la scalabilità dei progetti e la loro manutenzione sul campo.
- Controllo principale (scheda di controllo PCB): elaborazione delle applicazioni + controllo in tempo reale, logica di sicurezza, registrazione e interfacce principali.
- Percezione (vision board): schede di interfaccia/supporto per telecamere, connettori ad alta velocità, impronte di schermatura e binari di alimentazione stabili.
- Rilevamento (schede hub sensori): Interfacce IMU, ingressi encoder, ToF/ultrasuoni, rilevamento forza/coppia, condizionamento analogico e fusione dei sensori.
- Attuazione (schede di azionamento): controllo del motore servo/BLDC, rilevamento della corrente, circuiti di protezione, frenata e percorsi termici.
- Potenza (schede di alimentazione/BMS): Conversione CC/CC, protezione, monitoraggio, gestione della batteria e ricarica/docking.
- Comunicazioni e I/O: front-end di rete industriale, I/O isolati, interfacce di cablaggio sul campo, porte di servizio/debug e diagnostica.
- Accessori e periferiche: stazioni di aggancio, telecomandi, schede di comando, adattatori di interfaccia, schede indicatrici e piccoli moduli di controllo.
Diverse piattaforme robotiche enfatizzano moduli diversi. I bracci industriali spesso si concentrano sul movimento deterministico e sugli I/O di sicurezza. I robot mobili aggiungono sensori per batteria, ricarica e navigazione. I cani robot utilizzano in genere più schede di azionamento a giunto distribuito e un hub di sensori ad alta stabilità per il controllo dell'andatura, il tutto in condizioni di vibrazioni e rapidi transitori di carico.
Highleap supporta queste famiglie di schede con un flusso di produzione integrato che comprende la fabbricazione e l'assemblaggio di PCB , in modo che le scelte di progettazione rimangano allineate con ciò che può essere realizzato in modo affidabile su larga scala.
Scheda di controllo principale PCB
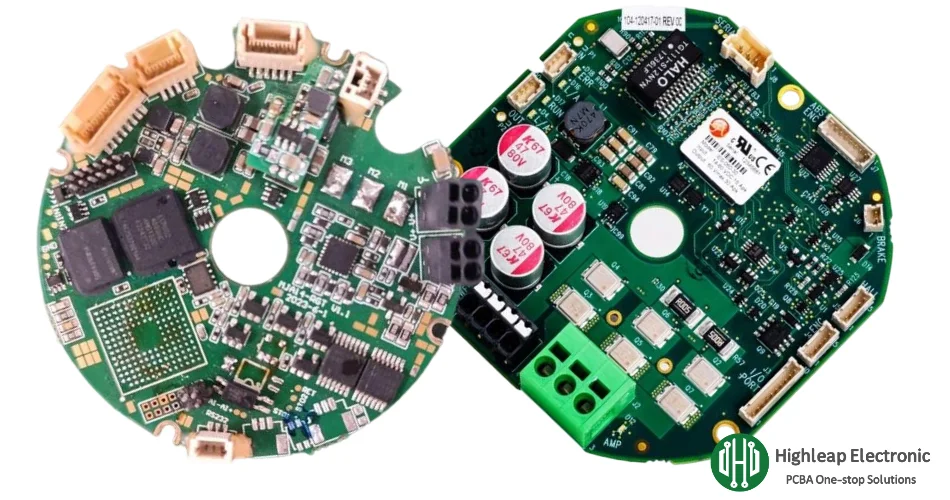
La scheda di controllo principale è il centro di coordinamento del robot. Pianifica le attività, esegue i cicli di controllo, gestisce gli stati di sicurezza, gestisce le comunicazioni e distribuisce i comandi agli azionamenti e alle periferiche. Un controller robusto bilancia l'elaborazione ad alte prestazioni con un comportamento deterministico in tempo reale.
Tipici blocchi costitutivi della scheda controller
- Dominio del processore applicativo: gestisce la pianificazione, la navigazione e gli stack software (in genere Linux/ROS), gestisce i log e gli aggiornamenti OTA.
- Dominio di controllo in tempo reale: MCU/controllore in tempo reale per cicli ristretti (posizione/velocità/coppia), funzioni watchdog e azioni fail-safe.
- Memoria e archiviazione: disciplina di routing dell'interfaccia di memoria ad alta velocità; archiviazione non volatile per firmware e registri eventi.
- Tempistica e sincronizzazione: clocking stabile, riferimenti a basso jitter e integrità dell'alimentazione pulita per un controllo deterministico.
- Protezione dell'interfaccia: Protezione ESD/transitori e filtraggio su connettori esterni e cavi lunghi.
Priorità di progettazione PCB che hanno un impatto diretto sulla stabilità
- Integrità di potenza: Pianificazione PDN (disaccoppiamento bulk + ad alta frequenza), rumore di commutazione controllato e percorsi di ritorno puliti.
- Integrità del segnale: routing controllato dall'impedenza per interfacce ad alta velocità, controllo della lunghezza ove richiesto e piani di riferimento continui.
- Disciplina EMI: suddivisione in zone della scheda, strategia di guardia/ritorno e separazione tra regioni di potenza rumorose e clock/sensori sensibili.
- Facilità di manutenzione e testabilità: intestazioni di programmazione, punti di prova per binari chiave, etichettatura chiara e aree di accesso controllato.
Quando il controller integra più collegamenti ad alta velocità, i metodi di instradamento rigorosi derivanti dalla progettazione di PCB ad alta velocità diventano fondamentali. Per BGA ad alta densità di instradamento e layout compatti, molti progetti adottano la produzione di PCB HDI per migliorare l'instradamento di uscita, ridurre la congestione dei via e mantenere brevi le interconnessioni critiche.
PCB per sistemi di visione e sensori
La qualità della percezione definisce il limite massimo delle prestazioni del robot. Le schede di visione e sensori devono preservare i segnali deboli, mantenere la temporizzazione ed evitare l'accoppiamento di rumore tra alimentazione e azionamenti. Nelle implementazioni reali, le modalità di guasto sono spesso pratiche: affaticamento dei connettori, errori di messa a terra, interferenze elettromagnetiche (EMI) o binari dei sensori instabili.
Schede del sistema di visione
- Schede di interfaccia della telecamera: corsie ad alta velocità, impedenza controllata, connettori robusti e alimentazione stabile per i dispositivi di imaging.
- Pannelli portanti per la visione: supporto per moduli di elaborazione + breakout I/O, ingombri di schermatura e gestione termica per carichi di lavoro sostenuti.
- Pannelli di illuminazione/trigger (ispezione industriale): controllo sincronizzato dello stroboscopio, protezione e precisione di temporizzazione.
Se il tuo prodotto utilizza moduli fotocamera o telecamere di ispezione, l'adozione di procedure di assemblaggio dedicate può ridurre i rischi e le rilavorazioni. Highleap supporta le configurazioni relative alle fotocamere attraverso la produzione di PCB per fotocamere.
Hub di sensori e schede a segnale misto
- IMU e rilevamento del movimento: riferimenti stabili e posizionamento sensibile alle vibrazioni; messa a terra pulita per proteggere la precisione.
- Interfacce encoder e feedback: cattura e condizionamento resistenti al rumore per movimenti multiasse precisi.
- Rilevamento ToF/ultrasuoni/pressione: front-end analogici con filtraggio e separazione dai domini rumorosi.
- Rilevamento forza/coppia: Misurazione analogica di basso livello con routing accurato, strategia di schermatura e binari di eccitazione stabili.
Interconnessione flessibile per strutture in movimento
I robot con giunti mobili, teste rotanti, giunti cardanici compatti o ingombri interni ristretti spesso traggono vantaggio da interconnessioni flessibili. L'utilizzo di PCB flessibili o di PCB rigido-flessibili può ridurre il numero di connettori, migliorare l'affidabilità in caso di movimenti ripetuti e semplificare il cablaggio interno.
PCB di controllo di azionamento e movimento
Le schede di azionamento traducono i segnali di controllo in movimento fisico. Sono tipicamente i PCB più sollecitati in un robot a causa dell'elevata corrente, dei rapidi fronti di commutazione, della densità di calore e delle vibrazioni. Questo vale per i servosistemi industriali e, a maggior ragione, per i cani robot, dove più azionamenti a giunto compatto operano sotto shock continui e carichi transitori.
Categorie comuni di schede di unità
- Schede di controllo del servoazionamento: controllo a circuito chiuso (posizione/velocità/coppia), feedback dell'encoder, gestione dei guasti e arresto di protezione.
- Schede di controllo del motore BLDC: controllo della commutazione/FOC, rilevamento della corrente, comportamento della frenata e ottimizzazione dell'efficienza.
- Schede attuatori/end-effector: pinze, attuatori lineari, valvole, solenoidi, teste portautensili e moduli motorizzati periferici.
- Pannelli giuntati distribuiti (cani robot): più moduli compatti vicino alle gambe/giunti, che enfatizzano la robustezza termica e alle vibrazioni.
Gestire i rischi di progettazione e costruzione dei PCB
- Controllo del ciclo di commutazione: ridurre al minimo i loop di/dt elevati per ridurre le EMI e le risonanze; ottimizzare il posizionamento del driver di gate e i percorsi di ritorno.
- Integrità della misurazione attuale: Rilevamento Kelvin, ove applicabile; indirizzare i segnali di misurazione lontano dai nodi di commutazione.
- Percorsi termici: distribuzione del rame, vie termiche e interfacce meccaniche (dissipatori/pad) adattate alla dissipazione reale.
- Comportamento di protezione: protezione da sovracorrente/sovratensione/termica e gestione prevedibile dei guasti.
- Resistenza meccanica: connettori rinforzati, induttori e componenti alti sottoposti a vibrazioni e sollecitazioni di movimentazione.
Per indicazioni pratiche sulle schede di controllo utilizzate da molti team di robotica, consultare la sezione relativa alle schede PCB per il controllo dei motori . I vincoli legati all'elevata conversione di potenza e agli inverter vengono generalmente affrontati attraverso le pratiche di progettazione e realizzazione di PCB per l'elettronica di potenza.
Distribuzione ad alta corrente e strategia in rame
Laddove la densità di corrente e l'aumento di temperatura rappresentano fattori limitanti, molti progetti adottano una distribuzione di corrente multistrato e, ove opportuno, opzioni di PCB con rame spesso per migliorare la robustezza termica e la capacità di trasporto di corrente.

PCB di alimentazione, batteria, ricarica e accessori
Le prestazioni della robotica dipendono da un'erogazione di energia stabile. Le schede di alimentazione mantengono stabili i sistemi di elaborazione e i sensori in caso di transitori, proteggono i sistemi dai guasti e consentono la ricarica/l'aggancio. I robot mobili e i cani robot richiedono requisiti BMS rigorosi, poiché i cambiamenti di andatura e gli eventi di accelerazione creano rapide variazioni di carico.
Tipi di PCB di alimentazione e batteria utilizzati nella robotica
- Schede di alimentazione CC/CC: regolatori del punto di carico per elaborazione, visione, sensori e comunicazioni con filtraggio e protezione.
- Quadri di distribuzione dell'energia: uscite con fusibile, monitoraggio della corrente, sistemi di connettori e percorsi di ritorno controllati.
- Schede di gestione della batteria: monitoraggio, protezione, bilanciamento e comunicazioni del pacco tramite PCB di gestione della batteria.
- Schede di ricarica e docking: contatti di aggancio, circuiti di rilevamento e soluzioni senza contatto come PCB di ricarica wireless.
Schede accessorie e periferiche che spesso vengono spedite insieme ai robot
- Basi di ricarica e adattatori: schede di contatto, moduli di protezione e controllo dell'interfaccia.
- Telecomandi/teach pendant: Schede di input UI, schede di visualizzazione/indicazione e interfacce di connessione robuste.
- Moduli di espansione I/O: ingressi isolati, uscite relè/driver e monitoraggio diagnostico.
- Schede gateway/interfaccia: front-end di rete, reti di protezione e adattatori per cablaggi.
L'elettronica circostante deve soddisfare le stesse aspettative di affidabilità del robot stesso: connettori stabili, comportamento di protezione prevedibile e qualità di produzione ripetibile in tutti i lotti.
Lista di controllo per produzione, assemblaggio, collaudo e richiesta di quotazione
I prodotti robotici richiedono progetti realizzabili e processi di produzione ripetibili. Highleap supporta la fornitura integrata, dalla fabbricazione dei PCB all'assemblaggio , con approvvigionamento e pianificazione consolidati tramite un servizio di assemblaggio PCB chiavi in mano.
Controlli di processo PCBA importanti per la robotica
- Controllo SMT a passo fine: stampa di pasta stabile e riflusso per BGA/QFN e controller densi.
- Assemblaggio con tecnologia mista: SMT + foro passante per connettori ad alta corrente e parti sottoposte a sollecitazioni meccaniche.
- Preparazione dell'interfaccia termica: dissipatori di calore/pad e dispositivi di protezione allineati al layout e ai vincoli meccanici.
- Versioni sensibili alle vibrazioni: strategie di rinforzo dei connettori e controlli di assemblaggio appropriati ove necessario.
Ispezione e collaudo per un'elevata affidabilità
- Ispezione a raggi X: verificare i giunti di saldatura BGA/QFN tramite Ispezione a raggi X..
- Copertura elettrica ICT: verificare componenti e reti tramite test in-circuit (ICT).
- Test funzionali (FCT): convalidare il comportamento di utilizzo finale utilizzando Test funzionale del PCB.
Lista di controllo RFQ per preventivi rapidi e accurati
- Dati PCB: Gerber/ODB++, file di foratura, spessore della scheda, peso del rame, obiettivi di impedenza e requisiti di stackup.
- Distinta base: numeri di parte del produttore, alternative approvate e qualsiasi parte controllata che richieda tracciabilità.
- Pacchetto di montaggio: file pick-and-place, disegni di assemblaggio, note sulla polarità e requisiti di processo speciali.
- Programmazione e test: esigenze di caricamento del firmware, requisiti ICT/FCT, dispositivi e criteri di accettazione.
- Obiettivi ambientali: vibrazioni, intervallo di temperatura, ciclo di lavoro e qualsiasi requisito di protezione/rivestimento.
- Piano quantità: quantità di prototipi, prova pilota e previsioni mensili per un approvvigionamento e una programmazione stabili.

Messaggi consigliati
Assemblaggio di PCB per elettronica industriale
L'assemblaggio di PCB per l'elettronica industriale comprende...
Assemblaggio PCB per elettronica di consumo
Highleap Electronics fornisce circuiti stampati (PCB) per l'elettronica di consumo...

Assemblaggio di PCB con programmazione del firmware
Highleap Electronics fornisce servizi di assemblaggio di PCB con firmware...

Produttore di PCB a 24 strati in Cina
Come ottenere un preventivo per i PCB Eseguiamo un'analisi DFM/DFA per...
Come ottenere un preventivo per i PCB
Eseguiamo per te l'analisi DFM/DFA e ti invieremo un report.
Puoi caricare i tuoi file in modo sicuro tramite il nostro sito web.
Per fornirti un preventivo abbiamo bisogno delle seguenti informazioni:
-
- Specifiche Gerber, ODB++ o .pcb.
- Elenco BOM se è necessario l'assemblaggio
- Quantità
- Tempo di svolta
Oltre alla produzione di PCB, offriamo una gamma completa di servizi elettronici, tra cui progettazione di PCB, PCBA (Printed Circuit Board Assembly) e soluzioni chiavi in mano. Che tu abbia bisogno di aiuto con la prototipazione, la verifica del progetto, l'approvvigionamento dei componenti o la produzione di massa, forniamo supporto end-to-end per garantire il successo del tuo progetto. Per i servizi PCBA, fornisci la tua BOM (Bill of Materials) e qualsiasi istruzione di assemblaggio specifica. Offriamo anche analisi DFM/DFA per ottimizzare i tuoi progetti per la producibilità e l'assemblaggio, garantendo un processo di produzione regolare.