
PCB pentru robot AMR și AGV pentru navigație, alimentare cu baterie, siguranță și fiabilitate flotă
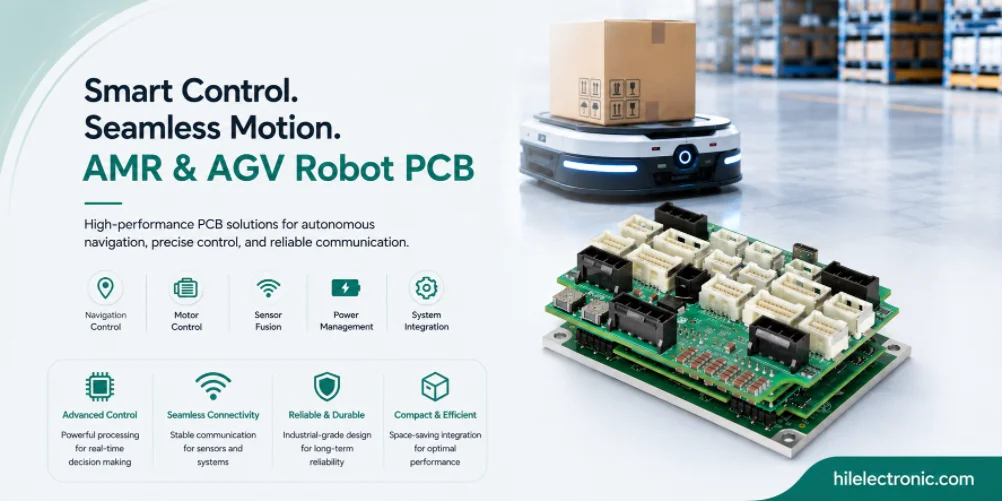
PCB-urile pentru roboți AMR și AGV suportă platforme mobile care mută materiale prin depozite, fabrici, spitale, centre logistice și facilități comerciale. Plăcile lor trebuie să combine funcționarea cu baterii, senzori de navigație, scanere de siguranță, controlul motorului, comunicarea wireless, interfețe de încărcare și o construcție robustă pentru vibrații și șocuri.
Acest ghid explică cerințele electronice și de fabricație din spatele platformelor AMR și AGV. Acesta acoperă arhitectura de navigație, configurația mișcării, manipularea sarcinii utile, siguranța în spațiile umane comune, proiectarea bateriei și a încărcării, service-ul flotei și testarea producției. Conținutul întrebărilor frecvente a fost rescris ca îndrumări industriale, mai degrabă decât ca răspunsuri de vânzări centrate pe furnizor.
Ceea ce diferențiază electronica AMR de cea AGV
Rol în sistemul robotic
Roboții mobili autonomi (AMR) și vehiculele ghidate automat (AGV) sunt platforme mobile alimentate cu baterii care deplasează sarcini utile în depozite, fabrici și alte instalații. Electronica lor diferă de roboții industriali ficși deoarece funcționează cu baterii, navighează autonom (AMR) sau de-a lungul unor trasee definite (AGV), operează în spații umane comune și trebuie să reziste manipulării dure. Ceea ce diferențiază electronica AMR/AGV:
- Funcționare cu baterie: Gestionarea bateriei și eficiența energetică determină direct durata de funcționare. Fiecare watt contează.
- Navigație autonomă: Fuziunea LIDAR, a camerelor și a senzorilor pentru AMR. Bandă magnetică, coduri QR sau reflectoare pentru AGV.
- Manipularea sarcinii utile: dispozitive de ridicare, role, brațe sau interfețe speciale pentru sarcină utilă. Electronică specifică aplicației.
- Siguranța în spațiile comune: scanere de siguranță, opriri de urgență și comportament dinamic care respectă standardul ISO 3691-4 pentru AGV sau ANSI R15.08 pentru AMR.
- Comunicații fără fir: Standard Wi-Fi; unele platforme utilizează 5G sau LTE privat. Rețea celulară pentru livrare în exterior.
- Construcție robustă: șocuri și vibrații provenite de la podelele rugoase și de la manipularea sarcinii utile.
Riscuri de proiectare de controlat
Pentru PCB-urile AMR și AGV, introducerea datelor despre fabricabilitate ar trebui să aibă loc înainte de blocarea amplasării conectorilor, a carcasei, a accesului la dispozitivele de fixare, a căilor termice și a traseului cablajelor. Modificările ulterioare ale acestor detalii declanșează de obicei refacerea mecanică, reproiectarea dispozitivelor de testare sau compromisuri de fiabilitate care ar fi putut fi evitate printr-o revizuire DFM timpurie.
Selecția componentelor ar trebui să includă starea ciclului de viață, alternativele aprobate, disponibilitatea pachetului, temperatura nominală și clasificările de siguranță sau izolare, acolo unde este cazul. PCB-urile AMR și AGV rămân adesea în producție sau în service mai mult timp decât electronicele de larg consum, astfel încât riscul nerezolvat de aprovizionare devine o problemă de asistență pe teren, nu doar o problemă de achiziție.
La nivel de sistem, placa de circuit imprimat ar trebui specificată în funcție de funcție, mediu, durată de viață și acoperire a testelor, mai degrabă decât doar prin schemă. Acest lucru previne eroarea comună de a construi un PCB corect din punct de vedere tehnic, care este dificil de fixat, greu de întreținut sau insuficient de robust odată instalat în robot.
Electronica de navigație partajează adesea constrângeri de sincronizare și putere cu placa camerei robotului și ansamblul de interfață a senzorilor.
Arhitectură de navigare: SLAM, Cale fixă, Fiduciale, GPS
Opțiuni arhitecturale pentru arhitectura de navigare
Arhitectura de navigație variază substanțial între AMR și AGV. Principalele abordări de navigație sunt:
- LIDAR SLAM: Localizare și cartografiere simultane. Standard pentru AMR; nu este necesară infrastructură fixă.
- SLAM-ul camerei: Navigație bazată pe viziune. Mai ieftin decât LIDAR; mai puțin robust în medii fără caracteristici.
- Urmărirea traseului fix: bandă magnetică, linii pictate sau cablu încorporat. AGV standard; nu este necesară maparea la bord.
- Bazat pe fiduciar: Coduri QR sau markeri reflectorizanți în poziții cunoscute. Abordare hibridă AGV/AMR obișnuită.
- GPS: Roboți mobili pentru exterior. Necesită vedere la cer senin; suplimentat cu IMU în timpul pierderii semnalului.
- UWB: poziționare cu bandă ultra-lată. Poziționare precisă în interior, acolo unde este necesar.
Cerințe de validare pentru arhitectura de navigare
Fiabilitatea depinde de păstrarea marginilor proiectate în placă: lățimea cuprului, distanța dintre izolație, degajarea termică, retenția conectorului, reducerea puterii componentelor și acoperirea inspecției. Producătorul ar trebui să verifice aceste caracteristici în loc să trateze PCB-ul ca pe un ansamblu generic cu un test generic de trecere/respingere.
Service-ul ar trebui luat în considerare prin conectori etichetați, puncte de testare accesibile, variante de placă clare și urmărirea numerelor de serie. Atunci când un robot se defectează pe teren, o diagnosticare bună la nivel de placă permite echipei de service să izoleze rapid problema, în loc să înlocuiască ansambluri mari sau să returneze întregul robot.
Regula practică este de a alege cea mai simplă construcție care îndeplinește în continuare cerințele de semnal, siguranță, termice și mecanice. Supra-specificarea crește costurile, în timp ce sub-specificarea generează lucrări repetate în timpul testelor sau al implementării pe teren.
Configurație mișcare: Diferențial, Miniîncărcător, Ackermann, Omnidirecțional
Criterii de selecție pentru configurația mișcării
Controlul mișcării pe unitățile AMR/AGV utilizează de obicei configurații diferențiale sau omnidirecționale. Principalele configurații sunt:
- Acționare diferențială: Două roți motoare independente plus role pivotante. Simplu, ieftin, comun pe AMR-urile de depozit.
- Miniîncărcător: patru roți motrice, fiecare independentă. Tracțiune mai bună; putere mai mare.
- Direcție Ackermann: Direcție asemănătoare unei mașini. Destul de comun pe platformele exterioare și de livrare.
- omnidirecțională: Mecanum sau roți suedeze care permit mișcarea laterală. Comune acolo unde este necesară poziționarea laterală.
- Urmărit: Șenile în loc de roți. Robuste; comune pe platformele exterioare și de construcții.
Cum afectează configurația mișcării costul și fiabilitatea
Disciplina de acoperire a testelor se adaptează cerințelor de fiabilitate. Aplicațiile de consum necesită o acoperire mai mică decât cele industriale; industriale, mai puțin decât cele medicale; medicale, mai puțin decât cele critice pentru siguranță. Potrivirea acoperirii testelor cu cerințele reale păstrează bugetul de costuri, oferind în același timp asigurarea de care are nevoie aplicația.
Documentația de fabricație este adesea subestimată în faza de proiectare și costisitoare pentru a fi construită retroactiv. Înregistrările testelor per unitate, capturate în timpul producției, susțin investigațiile pe teren ani mai târziu; trasabilitatea lotului de componente susține analiza post-mortem a retururilor pe teren. Programele care planifică documentația din timp au înregistrările de care au nevoie; programele care adaugă documentație ulterior pierd adesea datele pe care le-ar fi dorit.
Manipularea sarcinii utile: transportor, lift, manipulator, livrare
Alegeri cheie de design pentru manipularea sarcinii utile
Electronica de manipulare a sarcinii utile depinde de aplicația specifică. Interfețele comune pentru sarcina utilă sunt:
- Partea superioară a benzii transportoare: Role acționate electric sau bandă deasupra robotului. Controlul motorului plus senzori pentru prezența sarcinii utile.
- Placă de ridicare: Placă de ridicare pentru preluarea paleților sau cărucioarelor. Controlul actuatorului plus detectarea poziției.
- Braț sau manipulator: manipulator montat pentru preluare și plasare. Adesea folosește componente electronice separate de acționare a articulațiilor.
- Conector cărucior: Cuplare automată la cărucioarele tractate. Interfață senzor și actuator pentru starea conexiunii.
- Vending: Controlul accesului în compartimentul robotului de livrare. Actuatoare, încuietori și interfețe utilizator.
- Sortare: Interfață de sortare automată. Senzor plus actuator pentru logica de sortare.
Considerații privind fabricația și fiabilitatea
Vizibilitatea lanțului de aprovizionare în timpul producției afectează atât costul, cât și fiabilitatea. Producătorii cu capacitate de aprovizionare activă absorb ciclurile de alocare care altfel ar cauza opriri ale producției; producătorii fără aprovizionare activă transferă problemele de aprovizionare către clienți. Valoarea aprovizionării active este cea mai mare în timpul penuriilor la nivelul întregii industrii și cea mai mică în timpul condițiilor de aprovizionare stabilă.
Ciclurile de iterație a proiectării beneficiază de un feedback precis între proiectare și fabricație. Un partener de producție care oferă feedback prompt DFM permite iterația rapidă; un partener care oferă feedback lent sau superficial încetinește iterația proporțional. Programele care selectează partenerii de producție parțial pe baza calității feedback-ului trec de obicei prin faza de prototip mai repede decât programele care selectează doar pe baza ofertei cu cel mai mic cost.
Arhitectură de siguranță pentru spații umane comune
Opțiuni arhitecturale pentru siguranță Arhitectură pentru spații umane comune
Arhitectura de siguranță a sistemelor AMR/AGV îndeplinește standardele pentru robotica mobilă în spațiile umane comune. Principalele caracteristici de siguranță sunt:
- Scaner de siguranță: Scaner laser care detectează persoane în traiectoria robotului. Reducerea vitezei sau oprirea în funcție de proximitatea detectată.
- Oprire de urgență: Butoane fizice de oprire pe șasiul robotului. Căi hardware redundante.
- Senzori bara de protecție: detectarea contactului fizic. Copiere de rezervă pentru evitarea bazată pe scaner.
- Monitorizarea vitezei: Control sigur al vitezei; limite de viteză monitorizate. Respectă nivelul de performanță d sau superior pentru aplicațiile critice pentru siguranță.
- Dispozitive de avertizare: Avertismente sonore și vizuale în timpul mișcării. Comportament local adaptat la mediu.
- Monitorizare zonă: funcționare restricționată în zone definite. Previne ieșirea robotului în zone neautorizate.
Cerințe de validare pentru arhitectura de siguranță pentru spațiile umane comune
Economia benzilor de volum afectează alegerile corecte ale procesului în mod diferit la diferite scări de producție. Practicile care amortizează costul la 100,000 de unități pe an rareori amortizează costul la 500 de unități; practicile care au sens la prototip rareori au sens la volum mare. Potrivirea abordării de fabricație cu volumul real de producție este ceea ce face ca fiecare bandă de volum să fie viabilă din punct de vedere economic.
Obligațiile de certificare de reglementare variază substanțial în funcție de aplicație și piață. Dovezile de fabricație care susțin cererile depuse de clienți pot varia de la minime (produse de consum pe piețe nereglementate) la extinse (dispozitive medicale cu perioade de păstrare strânse). Programele care specifică cerințele de certificare la momentul ofertei configurează corect fabricația; programele care adaugă ulterior cerințe de certificare necesită uneori modificări de proces.
Obiectivele de funcționare depind de placa de circuit imprimat (PCB) pentru gestionarea bateriei , de electronica de distribuție a energiei și de un plan de aprovizionare care poate susține mentenanța flotei.
Gestionarea bateriei și a energiei pentru timpul de funcționare
Cerințe electrice și termice
Gestionarea bateriei și a energiei la AMR/AGV afectează direct economia timpului de funcționare. Principalele considerații sunt:
- Chimia bateriei: Standardul LFP pentru durata sa de viață; NMC unde densitatea energiei contează mai mult decât durata de viață.
- Gestionarea taxelor: încărcare oportună în timpul inactivității; încărcare programată la docuri. Comportamentul încărcării afectează operațiunile flotei.
- Precizia stării de încărcare: afectează momentul în care roboții se încarcă din nou. Precizia slabă blochează roboții sau irosește timpul de funcționare.
- Frânare regenerativă: recuperează energia în timpul decelerării. Beneficiu modest de eficiență; util în aplicații cu cicluri mari.
- Moduri de alimentare: moduri standby, activ și pornire rapidă. Afectează consumul total de energie pe durata de viață a flotei.
Moduri de testare și defecțiuni ale producției
Producția consolidată la un partener de producție păstrează cunoștințele instituționale care se acumulează de-a lungul generațiilor de produse. Un partener care a construit mai multe generații de produse similare cunoaște problemele specifice care apar, modificările procesului care îmbunătățesc randamentul, modelele de proiectare care asigură o producție eficientă. Aceste cunoștințe nu se transferă către noii parteneri fără costuri.
Dialogul continuu dintre inginerie și producție îmbunătățește atât produsele, cât și relația cu furnizorii în timp. Datele despre randament care revin la inginerie informează rafinarea designului; datele returnate pe teren informează atât îmbunătățirile de proiectare, cât și cele de producție. Programele în care acest dialog este activ se îmbunătățesc de-a lungul generațiilor de produse.
Pentru decizii de proiectare adiacente, consultați PCB-ul BMS al robotului pentru pachete de baterii mobile și PCB-ul de distribuție a energiei robotului pentru platforme mobile.
Pentru construcțiile de robot pilot și flote, disponibilitatea componentelor ar trebui verificată prin intermediul serviciului de asistență pentru aprovizionarea cu componente electronice înainte de a intra în producția repetată.
Fabricarea PCB-urilor AMR și AGV la Highleap
Revizuirea DFM înainte de producție
Highleap produce electronice AMR/AGV cu disciplina specifică de care au nevoie roboții mobili. Capacitățile specifice includ:
- Toleranță la vibrații și șocuri: selecția și montarea componentelor care suportă solicitările pe platformă mobilă.
- Baterie și distribuție a energiei: producție integrată de BMS și tablouri de distribuție a energiei electrice.
- Integrarea senzorilor de navigație: Plăci de interfață LIDAR, plăci de camere și plăci de fuziune a senzorilor.
- Controlul miscarii: diferențial, miniîncărcător și plăci de acționare omnidirecționale.
- Comunicații fără fir: Integrare Wi-Fi, LTE și wireless specializat.
- Fabricație cu rating de siguranță: asistență pentru depunerea cererilor de certificare ISO 3691-4 și ANSI R15.08.
Testare, Trasabilitate și Transfer de Construcție
Disciplina procesului de fabricație pentru robotică îmbină practici din mai multe categorii tradiționale de electronice. De la electronica de larg consum — disciplina costurilor și fabricația de volum. De la electronica industrială — ingineria fiabilității și durata lungă de viață. De la electronica auto — toleranța la vibrații și mediu. De la electronica medicală — documentație și trasabilitate. Robotica beneficiază de combinarea acestora.
Programele care tratează producția ca fiind strategică — investiții în relațiile cu furnizorii, partajarea informațiilor privind previziunile, coordonarea capacității — depășesc de obicei programele care tratează producția într-un mod tranzacțional. Abordarea tranzacțională economisește timp de negociere, dar pierde beneficiile cumulate ale parteneriatului pe termen lung cu furnizorii.
Întrebări frecvente despre PCB-urile pentru roboți AMR și AGV
Care este diferența dintre electronica AMR și AGV?
Vehiculele automate automate (AGV) urmează de obicei trasee predefinite folosind bandă magnetică, reflectoare, coduri QR sau ghidare încorporată. Vehiculele automate automate (AMR) utilizează percepția și navigația integrate pentru a planifica dinamic rutele. Ambele necesită controlul motorului, siguranță, gestionarea bateriei, comunicare și electronică de încărcare, dar AMR-urile necesită, în general, mai multă putere de calcul, senzori și sincronizare pentru navigare.
Ce PCB-uri sunt comune în roboții AMR și AGV?
Plăcile comune includ un controler principal, plăci de comandă pentru motor, sistem de gestionare a bateriei, placă de distribuție a energiei, placă de interfață pentru senzori, placă de intrare/ieșire de siguranță, placă de comunicație, placă de interfață pentru încărcare și electronică specifică sarcinii utile. Amestecul exact depinde de sarcina utilă, metoda de navigație, tensiunea bateriei, comunicarea flotei și standardul de siguranță necesar.
Ce senzori de navigație afectează designul PCB-urilor AMR?
AMR-urile pot utiliza LIDAR, camere, senzori de adâncime, IMU-uri, codificatoare pe roți, senzori cu ultrasunete, UWB sau GPS pentru utilizare în exterior. Fiecare senzor afectează selecția interfeței, bugetul de energie, plasarea conectorilor, sincronizarea, controlul EMI și montarea mecanică. Plăcile cu senzori ar trebui proiectate împreună cu algoritmul de navigare și aspectul mecanic.
Cum se conectează scanerele de siguranță la componentele electronice AMR și AGV?
Scanerele de siguranță se conectează de obicei prin ieșiri digitale cu rating de siguranță, Ethernet industrial sau protocoale de siguranță dedicate, în funcție de arhitectura scanerului și a sistemului. PCB-ul trebuie să suporte alimentare fiabilă, intrări izolate, monitorizare diagnostică, integrare oprire de urgență și o oprire sigură definită atunci când scanerul detectează o persoană sau un obstacol.
Cum afectează designul bateriei cerințele PCB AMR și AGV?
Tensiunea bateriei, capacitatea, curentul de descărcare, metoda de încărcare, strategia de andocare și timpul de funcționare țintă afectează toate designul PCB-ului. Căile de curent mare pot necesita cupru gros, conectori mari, management termic, control al supratensiunii și protecție la defecțiuni. Datele despre baterie ar trebui, de asemenea, integrate în software-ul flotei, astfel încât roboții să se încarce înainte de defecțiuni operaționale.
Ce probleme de proiectare a PCB-urilor sunt cauzate de vibrații și șocuri?
Roboții mobili se confruntă cu impacturi la podea, deplasări ale sarcinii utile, impacturi la andocare și vibrații continue. PCB-urile au nevoie de conectori siguri, orientare corectă a componentelor, dispozitiv de reducere a tensiunii, suport pentru montare, acoperire conformațională atunci când este necesar și puncte de testare care rămân fiabile după vibrații. Componentele mari și bateriile necesită o fixare mecanică specială, mai degrabă decât doar îmbinări cu lipire.
Ce teste de producție sunt importante pentru PCB-urile AMR și AGV?
Testele ar trebui să verifice șinele de alimentare, ieșirile motorului, legăturile de comunicație, interfețele senzorilor, calea de încărcare, intrările de siguranță, programarea firmware-ului, consumul de curent și raportarea defecțiunilor. Pentru implementarea flotei, înregistrările numerelor de serie, urmărirea versiunii firmware-ului și jurnalele de teste funcționale ajută la diagnosticarea problemelor recurente pe teren la mulți roboți.
Ce ar trebui luat în considerare la proiectarea PCB-urilor pentru interfața de încărcare?
Plăcile de interfață de încărcare trebuie să gestioneze toleranța de aliniere, uzura contactelor, curentul de pornire, protecția la supracurent, monitorizarea temperaturii, comunicarea cu încărcătorul și comportamentul sigur în timpul conectării parțiale. Roboții de andocare au nevoie, de asemenea, de protecție împotriva arcurilor electrice, contaminării și ciclurilor mecanice repetate pe durata de viață a flotei.
Trimiteți fișiere PCB AMR sau AGV pentru DFM și revizuirea testelor flotei

Posturi recomandate

Fabricarea PCB-urilor pentru filtre TMM6
CuprinsDe ce folosesc proiectanții de filtre pentru microunde...

Taconic RF 35 vs. PCB RO4350B
CuprinsRF-35 vs RO4350B Achiziții și...

Fabricarea PCB-urilor pentru filtre TMM4
Fabricarea PCB-urilor filtrului TMM4 este controlată de...

Fabricarea PCB-urilor TMM6
Fabricarea TMM6 este pagina de control al procesului pentru un DK mediu...
Cum să obțineți o ofertă pentru PCB-uri
Hai să executăm o analiză DFM/DFA pentru tine și să te contactăm cu un raport. Poți încărca fișierele în siguranță prin intermediul site-ului nostru web. Avem nevoie de următoarele informații pentru a-ți oferi o ofertă de preț:
-
- Specificații Gerber, ODB++ sau .pcb.
- Lista BOM dacă aveți nevoie de asamblare
- Cantitate
- Timp de întoarcere
Pentru servicii PCBA, vă rugăm să furnizați lista de materiale (BOM) și orice instrucțiuni specifice de asamblare. De asemenea, oferim analize DFM/DFA pentru a optimiza proiectele dumneavoastră în ceea ce privește fabricabilitatea și asamblarea, asigurând un proces de producție fără probleme.