
Печатные платы для роботов AMR и AGV, отвечающие за навигацию, питание от батареи, безопасность и надежность парка.
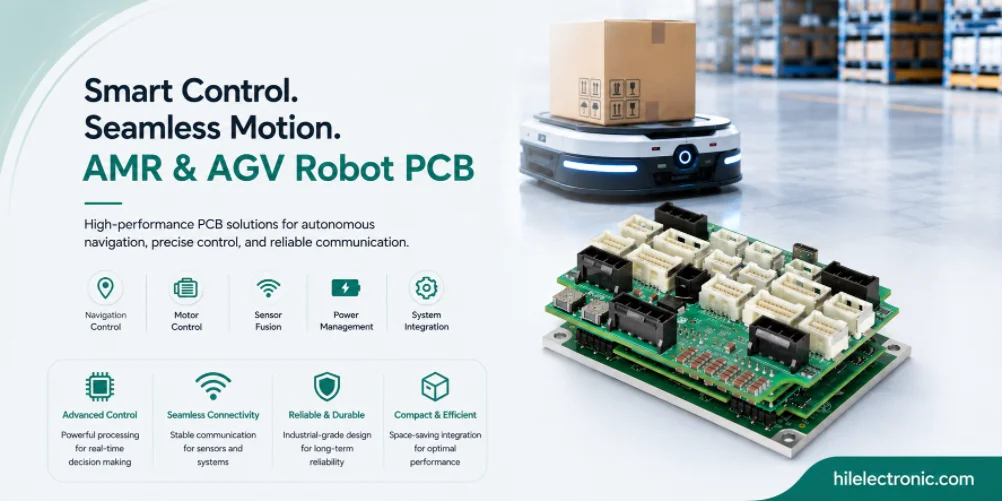
Платы для роботов AMR и AGV используются в мобильных платформах, перемещающих материалы по складам, заводам, больницам, логистическим центрам и коммерческим объектам. Их платы должны сочетать в себе питание от батареи, навигационные датчики, сканеры безопасности, управление двигателями, беспроводную связь, интерфейсы зарядки и прочную конструкцию, устойчивую к вибрации и ударам.
В этом руководстве объясняются требования к электронике и производству платформ AMR и AGV. Рассматриваются архитектура навигации, конфигурация движения, обработка полезной нагрузки, безопасность в местах общего пользования, конструкция батарей и зарядных устройств, ремонтопригодность парка техники и производственные испытания. Раздел часто задаваемых вопросов (FAQ) переписан в формате отраслевых рекомендаций, а не ответов поставщиков на коммерческие вопросы.
Чем отличаются электронные компоненты AMR и AGV?
Роль в робототехнической системе
Автономные мобильные роботы (AMR) и автоматизированные транспортные средства (AGV) — это мобильные платформы с батарейным питанием, которые перемещают грузы по складам, заводам и другим объектам. Их электроника отличается от электроники стационарных промышленных роботов тем, что они работают от батарей, перемещаются автономно (AMR) или по заданным траекториям (AGV), работают в местах общего пользования и должны выдерживать грубое обращение. Что отличает электронику AMR/AGV:
- Работа от батареи: Управление батареей и энергоэффективность напрямую определяют время работы. Каждый ватт имеет значение.
- Автономная навигация: Лидары, камеры и объединение данных с датчиков для автоматизированных мобильных роботов (AMR). Магнитная лента, QR-коды или отражатели для автоматизированных транспортных средств (AGV).
- Обработка полезной нагрузки: Подъемники, ролики, рычаги или специальные интерфейсы для полезной нагрузки. Электроника, разработанная для конкретных задач.
- Безопасность в местах общего пользования: Сканеры безопасности, аварийные выключатели и динамическое поведение соответствуют стандарту ISO 3691-4 для автоматизированных транспортных средств (AGV) или стандарту ANSI R15.08 для автономных мобильных роботов (AMR).
- Беспроводная связь: Стандарт Wi-Fi; некоторые платформы используют 5G или частные сети LTE. Сотовая связь для доставки на открытом воздухе.
- Прочная конструкция: Удары и вибрация от неровных полов и при погрузке и разгрузке.
Риски проектирования, подлежащие контролю
Для печатных плат AMR и AGV учет технологичности производства должен проводиться до утверждения расположения разъемов, размеров корпуса, доступа к испытательному стенду, тепловых путей и трассировки жгутов проводов. Позднее внесение изменений в эти детали обычно влечет за собой механическую доработку, перепроектирование испытательного стенда или компромиссы в отношении надежности, которых можно было бы избежать при раннем анализе технологичности производства.
При выборе компонентов следует учитывать их жизненный цикл, утвержденные альтернативы, доступность корпусов, температурный диапазон, а также, при необходимости, показатели безопасности или изоляции. Печатные платы для систем автоматического управления двигателем (AMR) и автоматизированного управления транспортными средствами (AGV) часто остаются в производстве или эксплуатации дольше, чем бытовая электроника, поэтому нерешенные риски, связанные с поставками, становятся проблемой технической поддержки, а не только проблемой закупок.
На системном уровне печатная плата должна определяться по функциям, условиям эксплуатации, сроку службы и охвату тестирования, а не только по принципиальной схеме. Это предотвращает распространенную ошибку, когда технически корректная печатная плата с трудом крепится, сложно обслуживается или оказывается недостаточно надежной после установки в робота.
Электроника навигации часто имеет общие временные и энергетические ограничения с платой камеры робота и интерфейсным узлом датчиков.
Архитектура навигации: SLAM, фиксированный путь, реперные точки, GPS.
Выбор архитектуры для навигации
Архитектура навигации существенно различается между автономными мобильными роботами (AMR) и автоматизированными транспортными средствами (AGV). Основные подходы к навигации следующие:
- LIDAR SLAM: Одновременная локализация и картирование. Стандарт для систем борьбы с устойчивостью к противомикробным препаратам; стационарная инфраструктура не требуется.
- Камера SLAM: Навигация на основе визуального восприятия. Дешевле, чем LIDAR; менее надежна в условиях отсутствия четких особенностей местности.
- Исправлен следующий путь: Магнитная лента, окрашенные линии или встроенный провод. Стандартная автоматизированная транспортная система; встроенное картографирование не требуется.
- Основано на фидуциарных принципах: QR-коды или светоотражающие маркеры в известных местах. Распространенный гибридный подход с использованием автоматизированных транспортных средств и мобильных мобильных роботов.
- GPS: Мобильные роботы для работы на открытом воздухе. Требуется беспрепятственный обзор неба; при потере сигнала используется инерциальный измерительный блок (IMU).
- СШП: Сверхширокополосное позиционирование. Точное позиционирование внутри помещений, где это необходимо.
Требования к проверке архитектуры навигации
Надежность зависит от сохранения заложенных в конструкцию платы параметров: ширины медных проводников, расстояния между изоляционными слоями, теплоотвода, фиксации разъемов, снижения номинальной мощности компонентов и охвата зоны контроля. Производители должны проверять эти характеристики, а не рассматривать печатную плату как стандартную сборку с стандартным тестом «прошел/не прошел».
При оценке ремонтопригодности следует учитывать маркировку разъемов, доступность контрольных точек, понятные варианты печатных плат и отслеживание по серийным номерам. В случае поломки робота в полевых условиях качественная диагностика на уровне платы позволяет сервисной команде быстро выявить проблему, вместо замены крупных узлов или возврата всего робота.
Практическое правило заключается в выборе простейшей конструкции, которая при этом отвечает требованиям к передаче сигналов, безопасности, тепловым характеристикам и механическим свойствам. Избыточные характеристики увеличивают стоимость, а недостаточные — приводят к необходимости доработок во время испытаний или эксплуатации в полевых условиях.
Тип привода: дифференциал, мини-погрузчик, Аккерман, всенаправленный.
Критерии выбора конфигурации движения
В системах управления движением автоматизированных мобильных роботов/управляемых транспортных средств обычно используются дифференциальные или всенаправленные конфигурации. Основные конфигурации:
- Дифференциальный привод: Два независимых ведущих колеса плюс ролики. Простой, недорогой, распространенный вариант на складских автономных мобильных роботах.
- Мини-погрузчик: Четыре ведущих колеса, каждое независимое. Лучшее сцепление с дорогой; более высокая мощность.
- Рулевое управление по Аккерману: Рулевое управление, как у легкового автомобиля. Распространено на платформах для работы на открытом воздухе и для доставки грузов.
- Всенаправленная: Колеса Меканума или шведские колеса, обеспечивающие боковое перемещение. Часто используются там, где необходимо боковое позиционирование.
- Отслеживается: Гусеницы вместо колёс. Прочные; часто используются на открытых площадках и строительных платформах.
Как конфигурация движения влияет на стоимость и надежность
Дисциплина тестового покрытия масштабируется в зависимости от требований к надежности. Потребительским приложениям требуется меньшее покрытие, чем промышленным; промышленным — меньше, чем медицинским; медицинским — меньше, чем приложениям, критически важным для безопасности. Согласование тестового покрытия с фактическими требованиями позволяет сохранить бюджетные затраты, обеспечивая при этом необходимую для приложения уверенность.
В проектирование производственной документации часто вкладывается недостаточно средств, а ее создание задним числом обходится дорого. Протоколы испытаний отдельных изделий, собранные в процессе производства, позволяют проводить полевые исследования спустя годы; отслеживаемость партий компонентов обеспечивает посмертный анализ возвращенных в производство изделий. Программы, которые планируют документацию на ранних этапах, имеют необходимые записи; программы, которые добавляют документацию позже, часто теряют данные, которые им были бы нужны.
Обработка грузов: конвейер, подъемник, манипулятор, доставка.
Ключевые конструктивные решения для обработки полезной нагрузки
Электроника для обработки полезной нагрузки зависит от конкретного применения. К распространенным интерфейсам полезной нагрузки относятся:
- Верхняя часть конвейера: Ролики или лента с электроприводом на верхней части робота. Управление двигателем и датчики для обнаружения полезной нагрузки.
- Подъемная пластина: Подъемная платформа для захвата поддонов или тележек. Управление приводом плюс датчик положения.
- Рука или манипулятор: Установленный манипулятор для операций захвата и перемещения. Часто использует отдельную электронику привода шарниров.
- Соединитель тележки: Автоматическое соединение с буксируемыми тележками. Интерфейс датчиков и исполнительных механизмов для отображения состояния соединения.
- Торговые автоматы: Система контроля доступа в отсеки робота-доставщика. Исполнительные механизмы, замки и пользовательские интерфейсы.
- Сортировка: Автоматизированный интерфейс сортировки. Датчик и исполнительный механизм для логики сортировки.
Вопросы производства и надежности
Прозрачность цепочки поставок во время производства влияет как на стоимость, так и на надежность. Производители, обладающие возможностью активного поиска поставщиков, компенсируют циклы распределения ресурсов, которые в противном случае привели бы к простоям производства; производители без такой возможности перекладывают проблемы с поставками на клиентов. Ценность активного поиска поставщиков наиболее высока во время общеотраслевого дефицита и наименьша в условиях стабильных поставок.
Циклы итераций проектирования выигрывают от тесной обратной связи между проектированием и производством. Производственный партнер, оперативно предоставляющий обратную связь по DFM (проектированию с учетом технологичности изготовления), обеспечивает быструю итерацию; партнер, предоставляющий медленную или поверхностную обратную связь, пропорционально замедляет итерацию. Программы, которые выбирают производственных партнеров частично на основе качества обратной связи, обычно быстрее проходят фазу прототипирования, чем программы, которые выбирают только по самой низкой цене.
Архитектура безопасности для общественных пространств, в которых находятся люди.
Архитектурные решения для обеспечения безопасности в общественных пространствах, предназначенных для людей.
Архитектура безопасности автоматизированных мобильных роботов/автономных транспортных средств соответствует стандартам мобильной робототехники в местах общего пользования. Основные функции безопасности:
- Сканер безопасности: Лазерный сканер обнаруживает людей на пути робота. Снижение скорости или остановка в зависимости от обнаруженного приближения.
- Экстренная остановка: Физические кнопки остановки на шасси робота. Избыточные аппаратные пути.
- Датчики бампера: Обнаружение физического контакта. Резервная система для предотвращения столкновений на основе сканера.
- Контроль скорости: Безопасное регулирование скорости; контролируемые ограничения скорости. Соответствует уровню производительности d или выше для критически важных с точки зрения безопасности применений.
- Предупреждающие устройства: Звуковые и визуальные предупреждения при движении. Локальное поведение, адаптированное к окружающей среде.
- Зональный мониторинг: Работа робота ограничена определенными зонами. Предотвращает его перемещение в несанкционированные зоны.
Требования к проверке архитектуры безопасности для общественных пространств, в которых находятся люди.
Экономические аспекты объемных диапазонов по-разному влияют на выбор оптимальных технологических процессов в зависимости от масштаба производства. Методы, окупаемые при объеме в 100 000 единиц в год, редко окупаются при объеме в 500 единиц; методы, имеющие смысл на этапе прототипирования, редко оказываются целесообразными при больших объемах производства. Именно соответствие производственного подхода фактическому объему производства делает каждый объемный диапазон экономически целесообразным.
Обязательства по сертификации со стороны регулирующих органов существенно различаются в зависимости от области применения и рынка. Доказательства, подтверждающие производство и предоставляемые заказчиком, могут варьироваться от минимальных (потребительские товары на нерегулируемых рынках) до обширных (медицинские изделия с жесткими сроками хранения). Программы, в которых требования к сертификации указаны в коммерческом предложении, обеспечивают правильную организацию производства; программы, в которые требования к сертификации добавляются позже, иногда требуют изменений в технологическом процессе.
Целевые показатели времени автономной работы зависят от платы управления батареями , электроники распределения питания и плана закупок, который может обеспечить техническое обслуживание парка транспортных средств.
Управление батареей и питанием во время работы
Электрические и тепловые требования
Управление батареями и питанием в автоматизированных мобильных роботах/автономных транспортных средствах напрямую влияет на экономическую эффективность работы. Основные факторы, которые следует учитывать:
- Химия батареи: Стандарт LFP определяет срок службы; NMC — где плотность энергии важнее срока службы.
- Управление зарядом: Зарядка по мере необходимости во время простоя; плановая зарядка на зарядных станциях. Характер зарядки влияет на работу автопарка.
- Точность уровня заряда: Это влияет на время возвращения роботов на зарядку. Низкая точность приводит к застреванию роботов или к потере времени работы.
- Регенеративное торможение: Рекуперирует энергию во время замедления. Незначительное повышение эффективности; полезно в условиях интенсивных циклов работы.
- Режимы мощности: Режимы ожидания, активного режима и режима быстрого запуска. Влияет на общее энергопотребление за весь срок службы парка техники.
Производственные испытания и виды отказов
Консолидация производства у одного партнера позволяет сохранить накопленные за несколько поколений продукции институциональные знания. Партнер, который выпускал несколько поколений аналогичной продукции, знает специфические проблемы, которые возникают, оптимизации процессов, повышающие производительность, и конструктивные решения, обеспечивающие качественное производство. Эти знания не передаются новым партнерам без затрат.
Постоянное взаимодействие между инженерным отделом и производственным отделом улучшает как продукцию, так и отношения с поставщиками с течением времени. Данные о выходе годной продукции, поступающие в инженерный отдел, способствуют усовершенствованию конструкции; данные о возврате продукции с места эксплуатации, поступающие обратно, способствуют улучшению как конструкции, так и производства. Программы, в которых активно ведется такое взаимодействие, улучшаются на протяжении всего жизненного цикла продукции.
Для принятия смежных проектных решений см. печатную плату BMS для мобильных аккумуляторных батарей и печатную плату распределения питания для мобильных платформ.
При пилотных и серийных сборках робота наличие комплектующих следует проверять через службу поддержки по поставкам электронных компонентов до начала серийного производства.
Производство печатных плат для AMR и AGV на заводе Highleap.
Проверка DFM перед началом производства
Компания Highleap производит электронику для автоматизированных мобильных роботов (AMR/AGV), отвечающую специфическим требованиям, предъявляемым к мобильным роботам. К числу таких возможностей относятся:
- Устойчивость к вибрации и ударам: Выбор компонентов и их монтаж с учетом нагрузок, возникающих на мобильных платформах.
- Аккумуляторы и распределение электроэнергии: Интегрированное производство систем управления батареями (BMS) и распределительных щитов.
- Интеграция навигационных датчиков: Платы интерфейса LIDAR, платы камер и платы для объединения данных с различных датчиков.
- Управления движением: дифференциалы, системы поворота с бортами и всенаправленные приводные платы.
- Беспроводная связь: Интеграция Wi-Fi, LTE и специализированных беспроводных технологий.
- Производство, соответствующее стандартам безопасности: Поддержка при подаче заявок на сертификацию по стандартам ISO 3691-4 и ANSI R15.08.
Передача результатов тестирования, отслеживаемости и сборки
В робототехнике производственный процесс сочетает в себе методы из нескольких традиционных категорий электроники. Из потребительской электроники — контроль затрат и серийное производство; из промышленной электроники — проектирование надежности и длительный срок службы; из автомобильной электроники — устойчивость к вибрации и воздействию окружающей среды; из медицинской электроники — документирование и отслеживаемость. Робототехника выигрывает от объединения этих подходов.
Программы, рассматривающие производство как стратегическое направление — инвестиции в отношения с поставщиками, обмен прогнозной информацией, координация производственных мощностей — как правило, превосходят программы, рассматривающие производство как транзакционный подход. Транзакционный подход экономит время на переговорах, но лишает возможности извлечь выгоду из долгосрочного партнерства с поставщиками.
Часто задаваемые вопросы о печатных платах роботов AMR и AGV
В чём разница между электроникой AMR и AGV?
Автоматизированные транспортные средства (AGV) обычно следуют по заранее заданным маршрутам, используя магнитную ленту, отражатели, QR-коды или встроенные системы навигации. Автономные мобильные роботы (AMR) используют встроенные системы восприятия и навигации для динамического планирования маршрутов. И тем, и другим необходимы системы управления двигателем, безопасности, управления батареями, связи и зарядки, но AMR, как правило, требуют больше вычислительных мощностей, датчиков и синхронизации для навигации.
Какие печатные платы являются наиболее распространенными в роботах AMR и AGV?
В стандартный набор плат входят главный контроллер, платы управления двигателями, система управления батареями, плата распределения питания, плата интерфейса датчиков, плата ввода/вывода безопасности, плата связи, плата интерфейса зарядки и электроника, специфичная для полезной нагрузки. Точный состав зависит от полезной нагрузки, метода навигации, напряжения батарей, связи с флотом и требуемых стандартов безопасности.
Какие навигационные датчики влияют на проектирование печатной платы AMR?
В автономных мобильных роботах (AMR) для работы на открытом воздухе могут использоваться лидары, камеры, датчики глубины, инерциальные измерительные блоки (IMU), энкодеры колес, ультразвуковые датчики, сверхширокополосные датчики (UWB) или GPS. Каждый датчик влияет на выбор интерфейса, энергетический бюджет, размещение разъемов, синхронизацию, контроль электромагнитных помех и механическое крепление. Платы датчиков должны проектироваться совместно с алгоритмом навигации и механической компоновкой.
Как сканеры безопасности подключаются к электронике мобильных роботов и автоматизированных транспортных средств?
В зависимости от сканера и архитектуры системы, сканеры безопасности обычно подключаются через цифровые выходы с соответствующим уровнем безопасности, промышленный Ethernet или специальные протоколы безопасности. Печатная плата должна обеспечивать надежное питание, изолированные входы, диагностический мониторинг, интеграцию аварийной остановки и заданную безопасную остановку при обнаружении сканером человека или препятствия.
Как конструкция батареи влияет на требования к печатным платам для AMR и AGV?
Напряжение батареи, емкость, ток разряда, способ зарядки, стратегия стыковки и целевое время работы — все эти параметры влияют на конструкцию печатной платы. Для сильноточных цепей может потребоваться использование толстого слоя меди, больших разъемов, системы терморегулирования, контроля пускового тока и защиты от неисправностей. Данные о состоянии батареи также должны быть интегрированы в программное обеспечение для управления парком роботов, чтобы они заряжались до наступления сбоя в работе.
Какие проблемы проектирования печатных плат возникают из-за вибрации и ударов?
Мобильные роботы подвергаются ударам о пол, смещению полезной нагрузки, ударам при стыковке и постоянной вибрации. Печатные платы нуждаются в надежных разъемах, правильной ориентации компонентов, снятии натяжения, опоре для монтажа, защитном покрытии при необходимости и контрольных точках, сохраняющих надежность после вибрации. Крупные компоненты и батареи требуют специальной механической фиксации, а не только паяных соединений.
Какие производственные испытания важны для печатных плат AMR и AGV?
В ходе испытаний следует проверить состояние силовых линий, выходов управления двигателями, каналов связи, интерфейсов датчиков, пути зарядки, входов безопасности, программирования микропрограммы, потребляемого тока и системы оповещения о неисправностях. Для развертывания парка роботов записи серийных номеров, отслеживание версий микропрограммы и журналы функциональных испытаний помогают диагностировать повторяющиеся проблемы в полевых условиях у множества роботов.
Что следует учитывать при проектировании печатных плат с зарядным интерфейсом?
Платы интерфейса зарядки должны обеспечивать допуск на выравнивание, защиту от износа контактов, пусковой ток, защиту от перегрузки по току, контроль температуры, связь с зарядным устройством и безопасное поведение при частичном подключении. Стыковочные роботы также нуждаются в защите от искрения, загрязнения и многократных механических циклов в течение всего срока службы парка.

Рекомендуемые сообщения

Производство печатных плат Isola Astra MT77
Рисунок 1. Производство печатных плат Isola Astra MT77. Isola Astra...

Руководство по материалам и производству печатных плат Nelco N4000-13 | Highleap Electronics
Рисунок 1. Печатная плата Nelco N4000-13. Печатная плата Nelco N4000-13 представляет собой...

Ламинированная медь: полное руководство по выбору материалов для инженеров, занимающихся печатными платами.
Все электрические характеристики, имеющие значение в печатной форме...

Внутри китайского завода по производству керамических печатных плат: контроль технологических процессов в области силовых, светодиодных, радиочастотных и медицинских компонентов.
Содержание Внутри китайского завода по производству керамических печатных плат: как...
Как получить расценки на печатные платы
Давайте проведём для вас анализ DFM/DFA и предоставим отчёт. Вы можете безопасно загрузить свои файлы через наш сайт. Для составления коммерческого предложения нам необходима следующая информация:
-
- Gerber, ODB++ или .pcb, спец.
- Список спецификаций, если вам требуется сборка
- Количество
- Время поворота
Для услуг PCBA, пожалуйста, предоставьте ваш BOM (спецификация материалов) и любые конкретные инструкции по сборке. Мы также предлагаем анализ DFM/DFA для оптимизации ваших проектов для технологичности и сборки, обеспечивая плавный процесс производства.