

Робот Microduck: открытый исходный код для физического ИИ, моделирование и разработка печатных плат.
Microduck: Внутри крошечного робота с физическим и искусственным интеллектом и его электроника.
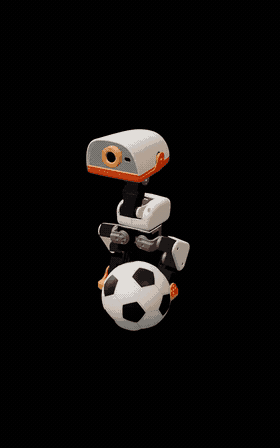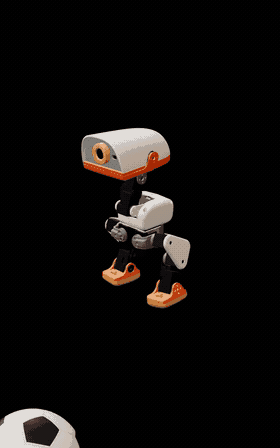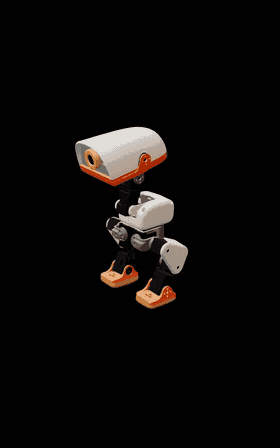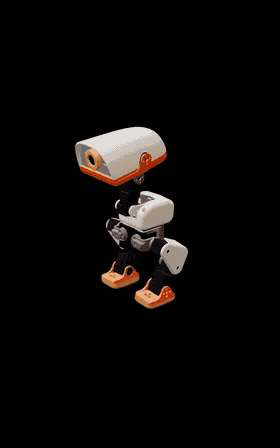
Робот Microduck от Pollen Robotics объединяет обучение с подкреплением, встроенные вычисления, датчики и 15 управляемых степеней свободы в двуногом роботе высотой 25 см. Интересная инженерная история заключается не только в том, как он движется, но и в том, как смоделированный интеллект превращается в надежное оборудование для реального мира.
Технические утверждения в этой статье были проверены по официальным материалам Microduck компании Pollen Robotics и официальным репозиториям GitHub 30 августа 2026 года.
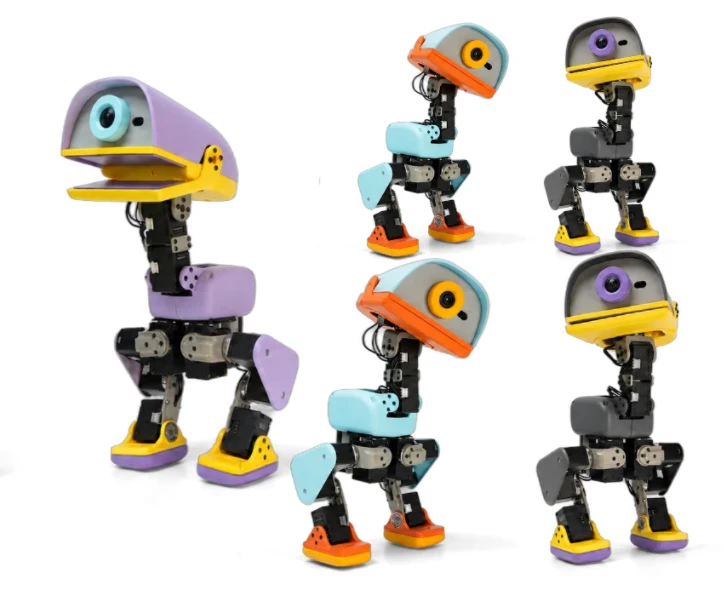
Почему Microduck стал интересной платформой для физического искусственного интеллекта
Компания Pollen Robotics анонсировала Microduck 27 августа 2026 года . На момент запуска компания описала его как двуногого робота высотой 25 см, разработанного для того, чтобы сделать эксперименты с физическим ИИ, обучение движениям и разработку моделей для реального мира более доступными.
Опубликованные технические характеристики включают процессор Rockchip RK3566 с ускорителем искусственного интеллекта , 1 ГБ оперативной памяти, 32 ГБ встроенной памяти, фронтальную камеру, матрицу LiDAR 8×8 с измерением времени пролета, два инерциальных измерительных блока (IMU), микрофоны, динамик, две NFC-антенны, Wi-Fi, Bluetooth и съемный аккумулятор NP-F550 емкостью 2600 мАч.
Его сочлененный клюв позволяет хватать предметы, а в официальных материалах описывается такое поведение, как ходьба, сидение, приседание, вставание после падений, подбор предметов, удары ногами и катание на роликовых коньках.
Подробности запуска, которые стоит точно цитировать.
- Предзаказы открылись 27 августа 2026 года.
- Вводная цена была объявлена на уровне 399 долларов США без учета налогов и доставки.
- Первые поставки планировались до Рождества 2026 года.
- Северная Америка и Европа стали рынками сбыта.
- В стартовом наборе четыре расцветки: кремовая, графитовая, лавандовая и небесно-голубая.
- Заявленное время работы от батареи составляет около часа, в зависимости от режима использования.
*Указанная сумма в 399 долларов США — это стартовая цена/цена предварительного заказа, а не гарантия постоянной розничной цены.
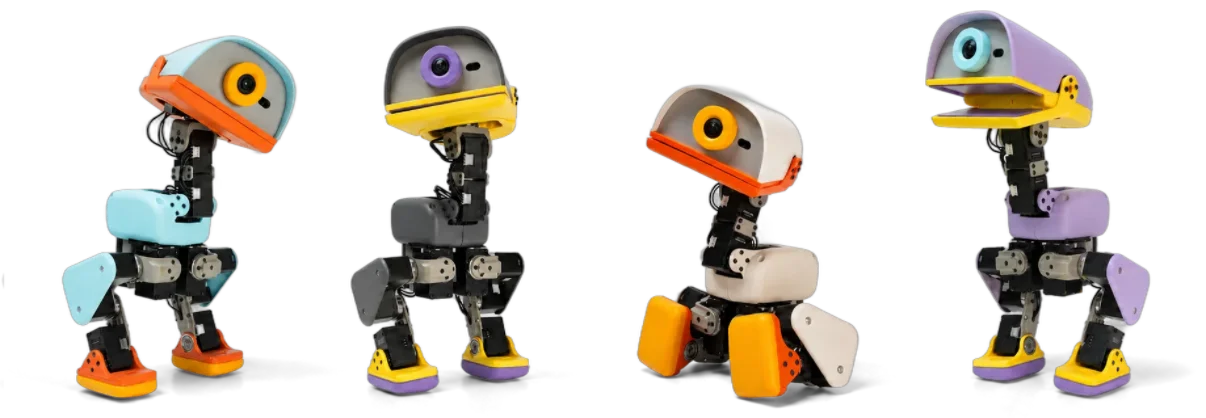
Что на самом деле является открытым исходным кодом, а что нет.
Microduck точно описывается как устройство с открытым программным обеспечением . Компания Pollen Robotics прямо заявляет, что утверждение об открытом исходном коде относится к программному обеспечению; файлы механической и электронной конструкции робота не являются открытым исходным кодом . Это различие важно для инженеров, которые в противном случае могли бы предположить, что схемы, файлы компоновки печатных плат или файлы для механического производства находятся в открытом доступе.
Встроенная среда выполнения, службы управления и программное обеспечение робота. Лицензия репозитория: Apache-2.0. Репозиторий Microduck RL github.com/pollen-robotics/microduck_rl
Среды обучения с подкреплением, инструменты для переноса результатов моделирования в реальную среду, обучение работе с PPO и экспорт в ONNX. Официальный симулятор браузера Песочница с микроуточками, обнимающими друг друга
Запустите обученные политики Microduck в браузерной симуляции.
От симуляции до робота, который может пинать, ходить и восстанавливаться.
В официальном репозитории microduck_rl описаны среды обучения с подкреплением, построенные на основе mjlab (MuJoCo Warp) с использованием PPO . Политики обучаются с частотой 50 Гц , экспортируются в ONNX , а затем загружаются средой выполнения Microduck на реального робота.
В репозитории также описан алгоритм преобразования модели в реальную, включающий физику приводов, рандомизацию домена и моделирование люфта. Эти методы важны, поскольку стратегия, хорошо работающая в идеализированном симуляторе, может потерпеть неудачу при столкновении с реальными двигателями, механическим люфтом, шумом датчиков, изменениями трения и колебаниями заряда батареи.
Что компания Pollen Robotics публично уточнила
Приведенная ниже таблица соответствует техническим характеристикам, опубликованным компанией Pollen Robotics. В ней намеренно избегаются предположения относительно еще не выпущенных деталей печатной платы.
| Район | Опубликованная спецификация Microduck |
|---|---|
| Габаритные размеры: | Высота 25 см, ширина 14 см. |
| Вес | Менее 800 г |
| Приведение в действие | 15 степеней свободы в сочлененных конечностях: ногах, голове и шее. |
| Вычисление | Rockchip RK3566 с ускорителем искусственного интеллекта |
| Память/хранилище | 1 ГБ ОЗУ, 32 ГБ хранилище |
| Наше видение | Фронтальная камера с индикатором использования камеры |
| Определение дальности | Компактный лидар с матрицей измерения времени пролета 8×8. |
| Зондирование движения | Два инерциальных измерительных блока (IMU): один в теле, другой в голове. |
| Взаимодействие | Шарнирный хватательный клюв; микрофоны и динамик; две NFC-антенны. |
| связь | Wi-Fi и Bluetooth; на момент запуска версии были предварительными. |
| Аккумулятор | Съемный аккумулятор NP-F550, 2600 мАч; около часа работы в зависимости от интенсивности использования. |
| Контроль / политика | контур политики бортовой сети 50 Гц |
Почему физический искусственный интеллект в конечном итоге становится проблемой для производства электроники
Схемы печатных плат и файлы электронного проектирования Microduck не были опубликованы, поэтому было бы некорректно утверждать о конкретной конфигурации печатных плат Microduck, количестве плат, топологии драйверов двигателей или стратегии компоновки. Можно с уверенностью говорить о более широкой инженерной проблеме, общей для компактных роботов: датчики, вычислительные системы, средства связи, исполнительные механизмы и питание должны работать вместе внутри небольшой движущейся системы.
Целостность власти
Нагрузки на исполнительные механизмы могут быстро меняться. Планирование в области питания, заземление, развязка, номинальный ток разъема и переходные процессы могут определять, останется ли чувствительная логика стабильной во время движения робота.
Целостность сигнала и шум датчика
Камеры, инерциальные измерительные блоки, датчики глубины и цифровые интерфейсы могут быть чувствительны к проблемам обратного пути, помехам и шуму в сети питания. Структура модулей, трассировка и размещение компонентов имеют значение.
Тепловая плотность
Процессоры, регуляторы и электроника исполнительных механизмов выделяют тепло в замкнутом корпусе. Распределение меди, тепловые переходные отверстия и пути передачи тепла на системном уровне необходимо учитывать на ранних этапах.
Механическая надежность
Роботы двигаются, вибрируют и иногда падают. Монтаж печатных плат, снятие натяжения кабелей, выбор разъемов, качество паяных соединений и проверка сборки могут влиять на надежность в полевых условиях.
Прототип робототехники пока не является продуктом, пригодным для воспроизводимого производства.
Как только команда разработчиков робототехники выходит за рамки экспериментов, процесс создания аппаратного обеспечения должен стать воспроизводимым. Практический путь производства часто включает в себя этапы от проверки прототипа до инженерной сборки, внедрения новых продуктов, пилотного производства и, наконец, серийного выпуска.
Для проектов по созданию печатных плат или сборок робототехнических устройств полный производственный пакет может включать данные Gerber или ODB++, спецификацию материалов (BOM), данные для операций захвата и перемещения компонентов, сборочные чертежи, специальные требования к технологическому процессу и согласованный план тестирования.
Разрабатываете контроллер для робота, плату с датчиками или устройство на основе физического искусственного интеллекта?
Компания Highleap Electronics оказывает услуги по изготовлению и сборке печатных плат для встраиваемой электроники, робототехники и других сложных в инженерном деле изделий. Если ваш проект находится на стадии перехода от прототипа к серийному производству, отправьте производственные данные для анализа печатной платы/сборки и получения коммерческого предложения.
Вопросы о Microduck, которые часто задают инженеры.
Является ли оборудование Microduck полностью открытым исходным кодом?
Нет. В пресс-релизе Pollen Robotics прямо указано, что положение об открытом исходном коде распространяется на программный стек. Файлы механических и электронных схем не являются открытым исходным кодом.
Каковы размеры и вес микроутки?
В официальных характеристиках указано, что высота Microduck составляет 25 см, ширина — 14 см, а вес — менее 800 г.
Что использует Microduck для обучения с подкреплением?
В официальном репозитории RL описаны среды, созданные на основе mjlab (MuJoCo Warp) с использованием PPO. Политики обучаются с частотой 50 Гц, экспортируются в ONNX и развертываются средой выполнения робота.
Где находятся официальные репозитории с открытым исходным кодом?
Программное обеспечение для робота доступно по адресу pollen-robotics/microduck , а среда обучения с подкреплением — по адресу pollen-robotics/microduck_rl.
Являются ли файлы проекта печатной платы Microduck общедоступными?
Нет. Компания Pollen Robotics прямо заявляет, что файлы электронной схемы не являются открытым исходным кодом. Поэтому публичные обсуждения точной конструкции печатной платы Microduck не следует представлять как подтвержденные, если компания не выпустит дополнительную документацию по оборудованию.
Рекомендуемые сообщения

1206 Услуги по сборке печатных плат для прототипов и серийного производства
src="https://hilelectronic.com/wp-content/uploads/2026/08/PC...

Услуги по сборке печатных плат из компонентов, предоставленных заказчиком.
Комплект для сборки печатных плат (Kitted PCBA) — это модель производства, при которой заказчик...

Услуги по сборке печатных плат по чертежам заказчика
src="https://hilelectronic.com/wp-content/uploads/2026/08/PC...

Услуги по сборке печатных плат с малым шагом выводов для BGA, QFN и высокоплотного поверхностного монтажа.
Если вы занимаетесь сборкой печатных плат с малым шагом выводов, то важно...
Как получить ценовое предложение на печатные платы
Давайте проведём для вас анализ DFM/DFA и предоставим отчёт. Вы можете безопасно загрузить свои файлы через наш сайт. Для составления коммерческого предложения нам необходима следующая информация:
-
- Gerber, ODB++ или .pcb, спец.
- Список спецификаций, если вам требуется сборка
- Количество
- Время поворота
Для услуг PCBA, пожалуйста, предоставьте ваш BOM (спецификация материалов) и любые конкретные инструкции по сборке. Мы также предлагаем анализ DFM/DFA для оптимизации ваших проектов для технологичности и сборки, обеспечивая плавный процесс производства.