
Från fysisk AI-prototyp till produktion: En guide till tillverkning av kretskort och kretskort för robotteam
En robot kan gå, se, navigera eller manipulera objekt i ett labb och fortfarande vara långt ifrån produktionsklar. Den svåra övergången är att omvandla en fungerande elektronikprototyp till kretskortsaggregat som kan anskaffas, tillverkas, inspekteras och testas med konsekventa resultat.
Den här artikeln fokuserar på tillverkningsbarhet och produktionsberedskap snarare än en specifik robots proprietära hårdvara.
Problemet är inte längre "Kan roboten fungera?" – det är "Kan vi bygga om den?"
Fysisk AI driver in mer intelligens i verkliga maskiner: servicerobotar, humanoider, AMR-robotar, robotarmar, inspektionssystem, smarta ställdon och små forskningsplattformar. När mjukvaran och de mekaniska systemen väl är funktionella blir elektroniktillverkning en av de viktigaste begränsningarna för repeterbarhet.
En laboratorieprototyp är vanligtvis optimerad för snabb inlärning. Produktionshårdvara är optimerad för något annat: repeterbar tillverkning, kontrollerad montering, stabil komponentförsörjning, inspektionsbarhet, testbarhet och livscykelstöd.
Den skillnaden är varför en prototyp kan klara ett bänktest medan en senare version visar inkonsekvent utbyte, eller varför en pilotversion kan försenas av en otillgänglig integrerad krets, ett svårinspekterat paket eller ett odefinierat testkrav.
Relaterat: trenden med fysisk AI
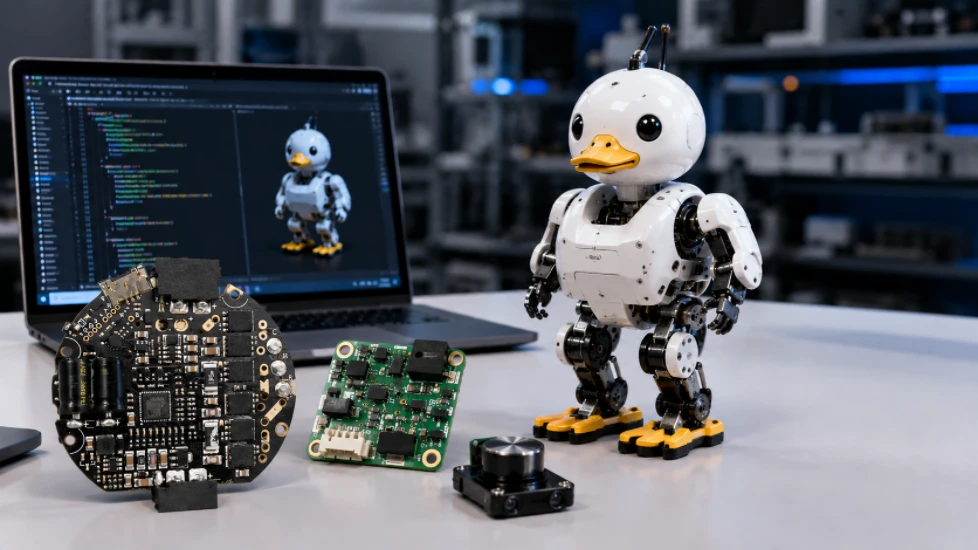
Vår nyligen publicerade artikel om fysisk AI med Microduck tittar på historien om mjukvara och hårdvara bakom en befintlig robotplattform.
Den här guiden tar ett steg närmare ett köpbeslut: hur ett robotteam bör förbereda sitt PCB/PCBA-paket för prototypbyggnation, NPI och produktion.
Prototyp-, NPI-, pilot- och volymbyggen löser olika problem
Ett vanligt misstag är att behandla varje byggnation som "samma kretskort, bara en annan kvantitet". I praktiken förändras det tekniska målet allt eftersom projektet mognar.
Tillverkningspaketet avgör hur noggrant ditt projekt kan granskas
En offert är bara så tillförlitlig som tillverkningsdatan bakom den. Saknade eller motstridiga filer skapar antaganden, och dessa antaganden skapar risker när delar köps in eller produktionen påbörjas.
Har du filerna men är osäker på om paketet är komplett?
Skicka först tillgängliga Gerber- eller ODB++-filer, stycklista och monteringsdata. Highleap kan granska tillverkningspaketet och identifiera information som behöver förtydligas innan bygget släpps.
Tillverkningsbarhetsgranskning bör ske före en dyr byggnation
DFM ersätter inte verifiering av elektrisk konstruktion. Syftet är att identifiera funktioner som kan vara elektriskt giltiga men svåra, dyra eller instabila att tillverka.
För robothårdvara täcker granskningen ofta flera discipliner eftersom samma kort kan kombinera finpitchlogik, högström, kontakter, sensorer och mekaniskt belastade komponenter.
Tillverkning DFM
Spår/avstånd, ringformad ring, borr-till-koppar, via-struktur, kopparbalans, korttjocklek, stapling och impedansgenomförbarhet.
Monterings-DFA
Fotavtryck, polaritet, komponentavstånd, pastaöppningar, termisk massa, avstånd till kortkanten, panelering och åtkomst till omarbetning.
Design för test
Testpunkter, programmeringsåtkomst, fixturåtkomst, felsökningskontakter och mätbara kriterier för godkänt/icke godkänt.
Mekanisk granskning
Kontaktkrafter, tunga komponenter, monteringshål, kabelriktning, töjning, kapslingsutrymme och vibrationskänsliga delar.

Där IPC-standarder passar in
IPC beskriver DFM som en viktig produktutvecklingsaktivitet, och deras designstandarder inkluderar IPC-2221 för generisk mönsterkortsdesign. Från och med augusti 2026 listar IPC:s publicerade revisionsinformation IPC-2221C som den nuvarande generiska designrevisionen. De faktiska tillverknings- och monteringskraven för ett projekt måste fortfarande följa kundritningen, upphandlingsspecifikationen och tillämpliga produktkrav.
Välj kretskortsteknik för att roboten behöver den – inte för att den låter avancerad
Robotelektronik kan använda standard flerskiktsmaterial FR-4, HDI, tung koppar, flex, rigid-flex eller specialmaterial beroende på de faktiska elektriska och mekaniska kraven. Ingen av dessa tekniker bör behandlas som standard för varje robot.
Lageruppbyggnad och returvägar
Höghastighetsberäkning, kameralänkar, minnesgränssnitt och kommunikation kan kräva kontrollerad impedans och disciplinerade referensplan. Stack-upen bör överenskommas innan routing slutförs när impedansen är prestandakritisk.
Ström- och termiska krav
Motorstyrnings- eller kraftfördelningskort kan behöva bredare kopparkonstruktioner, tyngre koppar, termiska vior eller andra termiska mått. Kopparvikt och tillåten temperaturökning bör väljas baserat på den faktiska strömmen och den termiska miljön.
HDI endast där densitet motiverar det
Mikrovias, blinda/nedgrävda vias och via-in-pad kan underlätta täta processor- eller BGA-konstruktioner, men de ökar tillverkningskomplexiteten och kostnaden. Använd dem när flyktvägar, formfaktor eller signalbegränsningar kräver det.
Flex och rigid-flex för rörliga förbindningar
Robotar har ofta begränsade rörliga leder och kabelvägar. Flexibla eller styva flexibla kabeltyper kan minska antalet kontakter eller förpackningsvolymen, men böjningsradie, dynamisk flexlivslängd och stackkonstruktion måste definieras för applikationen.
Highleap erbjuder tillverkning av kretskort tillsammans med montering, vilket kan minska koordinationsgap mellan beslut om tillverkning av bara kretskort och nedströms komponentmontering. Se kretskortstillverkningsmöjligheter eller den dedikerade sidan om robottillverkning av kretskort.
Ett praktiskt PCBA-flöde för robothårdvara
Den exakta vägen beror på kortdesign och komponentmix, men en kontrollerad PCBA-konstruktion inkluderar vanligtvis materialverifiering, lödpastautskrift, komponentplacering, lödning, inspektion och projektspecifik testning.
Finprickad logik och dolda leder
BGA:er, QFN:er och täta processormoduler kan kräva processkontroller och inspektionsmetoder som är lämpliga för dolda lödfogar. Röntgeninspektion är användbar när potentiella defekter inte kan utvärderas visuellt, men inspektionsplanen bör matcha pakettypen och risken.
Stora kontakter och blandad termisk massa
Robotkort kombinerar ofta små logikdelar med kontakter, induktorer och kraftenheter. Pastakonstruktion, termisk profil, selektiv lödning eller manuella/fixturoperationer kan behöva ta hänsyn till den blandade termiska massan.
Stycklistan kan stoppa ett robotprojekt innan monteringslinjen gör det
Inte ens en tekniskt sund PCB-layout löser komponenttillgängligheten. För NPI och produktion bör stycklistan granskas som ett tillverkningsdokument, inte bara en export från schemaprogramvara.
Använd tillverkarens artikelnummer
Generiska beskrivningar som ”10 µF kondensator” räcker inte för kontrollerade inköp. Stycklistan bör identifiera den godkända tillverkaren och det exakta artikelnumret där prestanda eller passform spelar roll.
Definiera alternativ medvetet
En ersättningsprodukt bör inte godkännas bara för att paketet passar. Spänning, tolerans, temperaturområde, ESR, timing, firmwarekompatibilitet och kvalificeringskrav kan ha betydelse.
Hantera livscykeln före ramp
Kontrollera föråldring, slutgiltig livscykel, långa ledtider och allokeringsrisker innan du går från en pilotversion till produktion. En sen stycklistaändring kan kräva omkvalificering eller ändringar av firmware.
Om sourcing är en del av offerten, skicka stycklistan tidigt
Highleaps kretskortsmonteringstjänst inkluderar komponentupphandling. Genom att tillhandahålla tillverkarens artikelnummer, godkända alternativ och prognostiserade kvantiteter kan upphandlingsrisker granskas innan ett produktionsschema fastställs.
Använd inte ”testad” som ett vagt krav
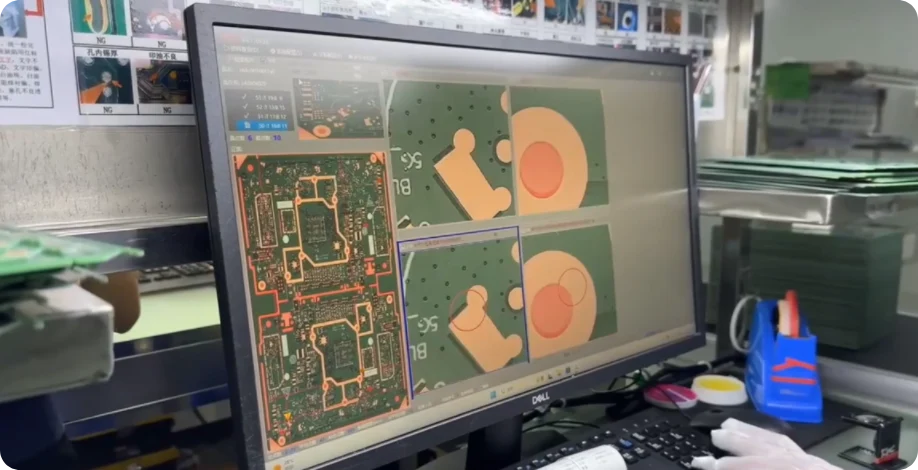
Inspektion och testning löser olika problem. AOI kan identifiera synliga monteringsförhållanden; röntgen kan hjälpa till att utvärdera dolda fogar; elektrisk testning kan kontrollera utvalda nät eller elektriska förhållanden; funktionell testning kan verifiera beteende under definierade förhållanden. Ingen enskild metod verifierar varje aspekt av en komplex robot-PCBA.
| Metod | Användbar för | Viktig begränsning |
|---|---|---|
| SPI | Övervakning av lödpastaavsättning före komponentplacering. | Det bevisar inte den slutliga lödfogen eller funktionella prestanda. |
| AOI | Kontroll av synlig placering, polaritet och lödrelaterade förhållanden. | Dolda fogar under förpackningar kan inte bedömas visuellt fullt ut. |
| Röntgen | Inspektion av dolda lödstrukturer, såsom många BGA/QFN-förhållanden. | Tolknings- och acceptanskriterier behöver fortfarande definieras. |
| IKT / flygande sond | Kontroll av utvalda nät, komponenter eller elektriska förhållanden där åtkomst och testutveckling stöder det. | Täckningen beror på design för test, åtkomst till fixtur/prob och testprogrammet. |
| Funktionellt test | Verifierar kortet beteende med hjälp av projektdefinierade ingångar, utgångar, firmware och gränsvärden för godkänt/misslyckat. | Ett vagt "strömpåslagstest" är inte detsamma som en dokumenterad funktionell testprocedur. |
Nuvarande monteringsstandarder: specificera standard, revision och klass
IPC publicerade J-revisionerna av J-STD-001 och IPC-A-610 år 2024. J-STD-001 behandlar krav och processkontroller för lödda elektriska/elektroniska monteringar; IPC-A-610 tillhandahåller kriterier för acceptans efter montering. Från och med augusti 2026 listar IPC:s revisionsinformation J-STD-001J och IPC-A-610J.
Anta inte att varje robotprodukt automatiskt kräver samma IPC-klass. Projektet bör definiera tillämplig standard, revision, klass, kundritningskrav och eventuella sektorspecifika krav före produktion.
Kostnadsminskningar bör eliminera onödig komplexitet, inte tillverkningsmarginaler
Den billigaste offerten är inte alltid den lägsta produktionskostnaden. Robotprogram kan förlora mer genom upprepad omkonstruktion, överskottsskrot, linjestopp eller komponentbrist än de sparar genom en liten sänkning av enhetspriset.
Minska onödig PCB-komplexitet
Använd inte HDI, sekventiell laminering, specialmaterial, ovanligt snäva toleranser eller tung koppar om inte de elektriska, termiska eller mekaniska kraven motiverar det.
Design för monteringsmarginal
Ett fotavtryck som bara fungerar vid processgränsen kan skapa avkastningskänslighet. Stabila avstånd, lämpliga markmönster och rimlig panelisering kan vara mer värdefulla än att pressa ut den sista millimetern från brädan.
Gör teståtkomst avsiktlig
Att lägga till tillgängliga testpunkter under layouten är vanligtvis enklare än att skapa lösningar efter att produkten har gått in i NPI.
Frys revisioner innan volymköp
Komponentinköp och kretskortstillverkning bör referera till kontrollerade revisioner. Sena tekniska förändringar kan leda till att komponenter, oskadade kretskort, stenciler eller testfixturer skadas.
För robotteknik måste leverantören hantera gränssnitten mellan processer
Robotelektronik omfattar ofta tillverkning av kretskort, komponentupphandling, ytmontering, hålmontering, programmering, testning, beläggning och slutlig elektromekanisk integration. Att dela upp varje steg mellan oberoende leverantörer kan fungera, men det ökar antalet gränssnitt som ingenjörsteamet måste hantera.
Frågor värda att ställa innan du gör en beställning
- Vem granskar DFM och monteringsfrågor före lansering?
- Hur kommuniceras brist och utbyten i stycklistan?
- Vilka inspektionsmetoder är lämpliga för komponentpaketmixen?
- Hur kommer problem med den första artikeln eller pilotprojektet att dokumenteras och lösas?
- Kan leverantören stödja programmering och funktionstestning när procedurer tillhandahålls?
- Hur kontrolleras revisioner av kretskort, stycklista, firmware och montering?
- Kan samma partner stödja prototyp, pilotprojekt och efterföljande produktion?
Highleaps relevanta tjänsteomfattning
Highleaps publicerade kretskortsmonteringstjänster inkluderar koordinering av kretskortstillverkning, komponentförsörjning, ytmontering (SMT), hålmontering, kretskortstestning, IC-programmering, konform beläggning, ingjutning och monteringsalternativ för färdiga produkter.
För robotteam skapar det en väg från obehandlade kretskort och kretskortsbaserade banor till ytterligare integrationssteg när projektet kräver dem.
Vad man ska skicka till Highleap för en offert på en robotkretskort/kretskortsadapter
Om din design redan är i offertstadiet minskar ett komplett paket behovet av att förtydliga och hjälper tillverkningsteamet att förstå den faktiska konstruktionen snarare än att göra antaganden enbart utifrån Gerber-filer.
Bygg nästa robot som en repeterbar produkt, inte bara en lyckad prototyp.
Highleap Electronics tillhandahåller support för kretskortstillverkning, komponentupphandling och kretskortsmontering för robotteknik, inbyggd styrning och andra elektronikprojekt från prototypbyggnation till produktion. Skicka in ditt nuvarande tillverkningspaket för granskning och offert.
Tillverkningskrav, testomfattning och tillämpliga branschstandarder bör alltid definieras för den specifika produkten och kundens krav.
Frågor robotteam ställer sig innan kretskortsmontering
Vilka filer ska jag skicka in för en offert för montering av robotkretskort?
För en korrekt PCBA-granskning, skicka PCB-tillverkningsdata, stycklistan med tillverkarens artikelnummer, pick-and-place-data, monteringsritningar och erforderliga kvantiteter. Om programmering, funktionstestning, beläggning eller andra sekundära processer krävs, inkludera dessa krav så tidigt som möjligt.
Min prototyp fungerar. Kan jag gå direkt till volymproduktion?
En fungerande prototyp bevisar viktiga elektriska och mjukvarumässiga antaganden, men den bevisar inte automatiskt tillverkningsrepeterbarhet. En NPI eller pilotbyggnation är användbar för att hitta problem med DFM, sourcing, montering, dokumentation, inspektion och testning innan man bestämmer sig för större materialinköp.
Behöver alla robotkretskort HDI eller tung koppar?
Nej. HDI, tung koppar, flex, rigid-flex och specialmaterial bör väljas baserat på faktiska krav på routingstäthet, strömkapacitet, termisk prestanda, storlek, signalintegritet och mekaniska begränsningar. Att använda avancerad kretskortsteknik utan designbehov kan öka kostnaderna och processkomplexiteten.
Är AOI tillräckligt för att testa en robotisk PCBA?
Nej. AOI är en inspektionsmetod för synliga monteringsförhållanden. Beroende på design och riskprofil kan tillverkningsplanen även använda röntgen, elektrisk testning, programmering och funktionstestning. Rätt kombination beror på förpackningstyper, testtillgång och produktkrav.
Vilken IPC-klass ska en robotkretskortsmontering använda?
Det finns ingen enskild IPC-klass som automatiskt gäller för varje robot. Klassen och tillämpliga standarder bör definieras av kunden, produktprestandakrav, risk, avtalskrav och eventuella sektorspecifika regler.
Hur man får en offert för kretskort
Låt oss köra en DFM/DFA-analys åt dig och återkomma till dig med en rapport. Du kan ladda upp dina filer säkert via vår webbplats. Vi behöver följande information för att kunna ge dig en offert:
-
- Gerber, ODB++ eller .pcb, spec.
- Stycklista om du behöver montering
- Antal
- Vändningstid
För PCBA-tjänster, vänligen ange din BOM (Bill of Materials) och eventuella specifika monteringsanvisningar. Vi erbjuder även DFM/DFA-analys för att optimera dina konstruktioner för tillverkningsbarhet och montering, vilket säkerställer en smidig produktionsprocess.