
Robotledsdrivkretskortsmontering för servomotor

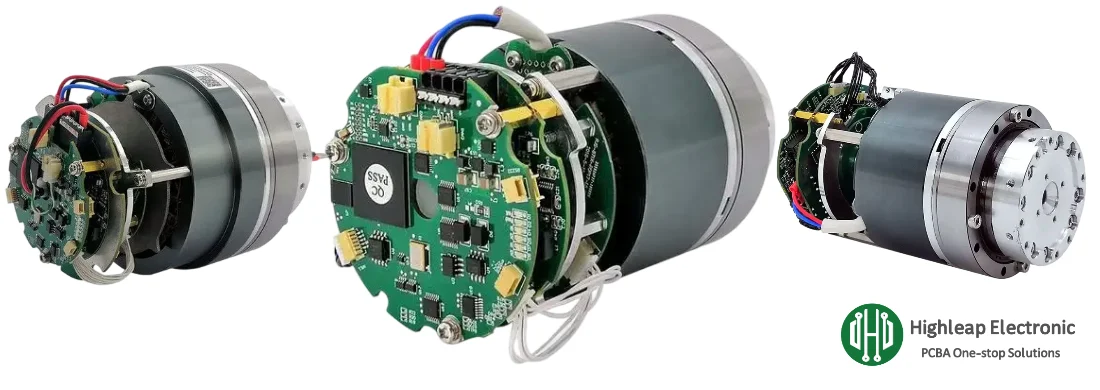
En robotkopplingsdrivare är ett blandsignalsystem: snabbväxlande effektsteg, känsliga återkopplingsslingor, säkerhetskritiskt skydd och högströmskopplingar packade i en begränsad termisk volym. Den kombinationen gör robotkopplingsdrivarens kretskortsmontering ovanligt känslig för tillverkningsvariationer. En design kan fungera bra på en bänkbyggd konstruktion men ändå misslyckas i produktionen på grund av MOSFET-voiding, inkonsekvent jordimpedans, brusupptagning från kodare, utmattning av kontakter eller okontrollerade komponentväxlingar.
Den här guiden fokuserar på byggspecifikationer som kan skalas – från prototyp till volym – och täcker kontroller för effektstegsmontering, sensorintegritet, EMI/termiska riskfaktorer och produktionsvalidering. För program som behöver en enda tillverkningsslinga från obefintliga kort till färdig elektronik, anpassar team vanligtvis kraven för kretskortstillverkning och kretskortsmontering för att minska iterationscykler och prestandaavvikelser.
Innehållsförteckning
- Grunderna i Joint Driver PCBA: Vad definierar en stabil konstruktion
- Montering av effektsteg: Omkopplingsslingor, termiska dynor och hög ström
- Återkoppling och I/O: Kodare, strömavkänning, säkerhetssignaler och kommunikation
- DFM för EMI och termisk spänning: Vad som förhindrar fältbrus och överhettning
- Validering och sluttest: Vad som ska mätas och loggas
- Checklista för offertförfrågan + kringutrustning: Från drivrutin till komplett boxbygge
1. Grunderna för Joint Driver PCBA: Vad definierar en stabil konstruktion
Robotledsdrivare integrerar vanligtvis: en gatedrivare + kraftenheter (MOSFET/IGBT), ström-/spänningsavkänning, MCU/FPGA-styrning, bromslogik, kommunikation (CAN/RS-485/EtherCAT) och säkerhetsskydd (UVLO/OCP/OTP). Produktionsstabilitet kommer från att styra gränssnitten mellan dessa block – särskilt där effektomkoppling interagerar med avkänning och kommunikation.
- Repeterbar impedans för effektåtergångsvägen: Små förändringar i jord- och strömreturimpedans kan leda till momentrippel, kommunikationsfel eller jitter i pulsgivaren. Enheten måste bibehålla den avsedda kontinuiteten i returvägen.
- Termisk vägkonsistens: Temperaturmarginalen för kopplingen bestäms ofta av monteringsresultat (tömning, vätning, TIM-kontakt). För ledelement kan termisk drift ändra strömavkänningsförskjutning och skyddstidpunkt.
- Mekanisk robusthet under rörelse: Vibrationer, kabeldrag och upprepad service kan orsaka sprickbildning i lödfogar på tunga kontakter, samlingsskenor och stora kondensatorer om inte mekaniskt stöd är konstruerat och monterat på ett konsekvent sätt.
- Kontrollerade substitutioner: "Footprint-kompatibla" alternativ kan förstöra styrslingans stabilitet, brusbeteende eller tillförlitlighet (t.ex. shuntmotstånd TCR, drivkretsutbredningsfördröjning, kondensator ESR/ESL).
När programmet inkluderar inköp plus montering kan nyckelfärdiga PCBA-tjänster förenkla ändringskontrollen genom att hålla BOM-beslut, processkontroller och testkrav i ett arbetsflöde.
2. Montering av effektsteg: Omkopplingsslingor, termiska dynor och hög ström
Det är i effektsteget som de flesta produktionsläckorna uppstår: lödhåligheter under kraftpaket, marginell vätning på tjock koppar och inkonsekvent slinginduktans på grund av monteringsvariationer. Målet är inte bara "bra lödfogar", utan fogar som förblir stabila under termiska cykler och hög di/dt-omkoppling.
- Termisk lödning och tomrumskontroll: QFN/DFN-effektsteg och stora exponerade plattor kräver stencilöppningsjustering och reflow-profilering för att balansera vätning med voidminimering. I gemensamma drivenheter är voiding inte bara ett termiskt problem – lokala hotspots kan öka dödtidskänsligheten och strömrippeln.
- Högströmsfogintegritet: DC-bussingångar, fasutgångar och shuntanslutningar bör definiera acceptansförväntningar för avrundning, vätning och förstärkning. Överväg mekanisk förankring för kontakter som utsätts för kabelbelastningar.
- Repeterbarhet för kopplingsslinga: Monteringsinducerad variation (komponenthöjd, lödvolym, kopparvätning) kan förändra parasiter och EMI. Håll kritiska slingor kompakta genom designen och undvik "monteringsberoende" returvägar.
- Isolering och krypberedskap: Om fogdrivaren inkluderar isoleringsbarriärer, definiera renlighet, beläggningsavsikt och avstängningskrav så att krypväggen/spelrumet förblir giltigt efter montering och rengöring.

3. Återkoppling och I/O: Kodare, strömavkänning, säkerhetssignaler och kommunikation
Robotkopplingens prestanda beror på ren avkänning och deterministiska gränssnitt. Många "firmwarebuggar" i produktionen är i själva verket monteringsdriven brusinjektion: kodningslinjer kontaminerade av kopplingsflanker, strömavkänningsförskjutningar från lödning/termisk drift eller intermittent I/O på grund av kontaktspänningar.
- Kodar- och resolvergränssnitt: Differentiell routing-disciplin fungerar bara om monteringen bevarar referenskontinuitet och kontaktdonets jordning. Definiera placering av ESD-skydd och kontaktdonets pinmappning tydligt för att undvika skador orsakade av omarbetning.
- Nuvarande avkänningsintegritet: Placering av shuntmotstånd, Kelvin-anslutningar och lödfogarnas konsistens spelar roll. Definiera vilka nät som är sanna Kelvin-avkänningslinjer och se till att de inte "optimeras bort" under layoutredigeringar.
- Robusthet för säkerhets-I/O: STO-liknande signaler, aktiveringskedjor och felutgångar bör ha stabila dragnätverk och definierad kontakthållning. Montering bör inkludera dragavlastning och regler för kontrollerad handlödning om det behövs.
- Kommunikationsstabilitet: CAN/RS-485/EtherCAT PHY-beteendet kan försämras med jordstuds och dålig skärmningskontakt. Definiera kontaktskal, chassits bindningsavsikt och eventuella kontroller av common-mode-drosselns orientering.
4. DFM för EMI och termisk spänning: Vad som förhindrar fältbrus och överhettning
De värsta fältfelen hos en gemensam drivkrets är ofta "mjuka" fel: intermittenta kommunikationsfel, slumpmässiga fel, positionsjitter eller termiska utlösningar som bara inträffar under belastning och rörelse. Dessa påverkas starkt av EMI och termisk DFM – områden där tillverkningsvariationer antingen kan absorberas eller förstärkas.
- EMI-känsliga monteringspunkter: Gatedrivrutinsloopar, bootstrap-nätverk och snubbers är känsliga för placeringsnoggrannhet och lödkonsistens. Definiera polaritets-/orienteringskontroller och undvik layouter som blir instabila när lödvolymen varierar.
- Kopparbalans och kontroll av vridning: Ojämn kopparfördelning kan förvränga korten, vilket belasta BGA/QFN och kontakter. Förvrängning påverkar också kylflänsens kontakttryck och TIM-tjocklek i modulbyggen.
- Strategi för beläggning och kontaminering: Om du behöver en konform beläggning för fukt eller kontaminering, definiera de maskerade områdena, förväntad tjocklek och inspektionsmetod. Beläggning kan förbättra tillförlitligheten men kan också försämra kontakten mellan kontakterna om den appliceras felaktigt.
- Inspektionsomfattning per riskzon: Rikta inspektionen dit det är som viktigast – lödfogar på kraftenheter, dolda plattor och finjusterade styrkomponenter. En strukturerad metod är enklare att skala upp med hjälp av omfattande inspektionstäckning snarare än ad hoc-kontroller.
5. Validering och sluttest: Vad som ska mätas och loggas
Funktionell validering är det snabbaste sättet att förhindra dyr felsökning i fält. För robotledsdrivare räcker det inte med "power-on OK" – tester måste upptäcka defekter som bara uppstår under belastning, temperaturökning eller hög kopplingsaktivitet. Testning av produktionskvalitet bör utformas för att snabbt isolera fel och generera användbara loggar.
- Elektriska hygienkontroller: skensekvensering, UVLO-trösklar, grinddriftens hälsa, strömavkänningsförskjutningar och skyddsresponser (OCP/OTP) vid kontrollerade förhållanden.
- Last- och termisk screening: Kör kontrollerade lastprofiler som emulerar startmoment, hastighetsramper, bromsning och bibehållen ström. Övervaka temperaturökning och strömregleringsstabilitet.
- Brus och kommunikationsrobusthet: verifiera kodarens signalkvalitet och felantal under kopplingsaktivitet; validera kommunikation under värsta tänkbara strömflanker.
- Serialisering och spårbara loggar: registrera testresultat per enhet så att produktionsläckor snabbt kan begränsas. Om din produkt kräver granskningsbarhet, anpassa byggjournaler med hjälp av PCB/PCBA-spårbarhet.
För planering av fixturer, manus och skalbar täckning formaliserar många team krav med hjälp av PCBA-funktionstestning (FCT) så att testgränser och rapportering förblir konsekventa över volymramper.
6. Checklista för offertförfrågan + kringutrustning: Från drivrutin till komplett boxbygge
Högkvalitativa offertförfrågningar ger högkvalitativa offerter. Gemensamma drivkrafter är komplexa, så offertgivning och DFM är snabbast när ditt paket anger byggintention, riskzoner och testförväntningar. Samma tillverkningslinje stöder ofta angränsande robotelektronik, vilket gör att du kan konsolidera leverantörer om så önskas.
Checklista för offertförfrågan (drivrutins-PCBA)
- Designdata: Gerber/ODB++, monteringsritningar, nätklasser (effekt vs. avkänning vs. kommunikation) och eventuella anteckningar om kontrollerat avstånd/isolering.
- BOM-regler: identifiera icke-ersättningsbara delar (shuntar, gate-driver-IC:er, isolerade DC/DC, PHY:er, precisionsreferenser) och definiera alternativa godkännandeflöden.
- Mekaniska gränssnitt: kontaktens artikelnummer, begränsningar för kabelriktning, krav på kylfläns/TIM, anvisningar för monteringsmoment och eventuella krav på ingjutning/beläggning.
- Testavsikt: vad som måste verifieras (skyddströsklar, strömreglering, kommunikation, pulsgivarens giltighet), lastprofilen och vilka data som måste loggas per enhet.
Kringutrustning som vanligtvis byggs kring gemensamma drivenheter
- Kraftfördelnings- och skyddscentraler: DC-samlingskort, förladdningskretsar, e-säkringsmoduler och ström-/spänningsövervakningskort.
- Pulsgivar- och sensorgränssnittskort: resolver-till-digital-moduler, pulsgivarens buffertkort, IMU/kraftsensorgränssnittskort och säkerhets-I/O-expansionsenheter.
- Kommunikations- och gatewaymoduler: CAN-till-Ethernet, EtherCAT-noder, isolerade RS-485-hubbar och diagnostiska donglar.
- Broms- och ställdontillbehör: bromsdrivkort, kopplingsstyrmoduler och hjälpmotordrivkort för gripdon eller små axlar.
- Systemintegrationsaggregat: integrering av kablage, montering av kapsling, märkning och montering av slutprodukt med hjälp av boxbyggd montering när du behöver en färdig modul snarare än en bar PCBA.
Om du vill börja med en ren överlämning kan du skicka in ditt paket via Få en snabb offert med dina filer, stycklistaregler och testintention så att svaret inkluderar handlingsbar DFM-feedback snarare än generisk prissättning.
Sammanfattning: Ett produktionsklart program för montering av kretskort för robotkopplingar definieras av stabil lödning i effektsteg, brusbeständiga återkopplingsgränssnitt, EMI/termisk DFM som absorberar tillverkningsvariationer och validering vid utgångsläget under realistiska belastningsprofiler. När kraven är explicita och testbara minskar du omarbetning, förhindrar intermittenta fältfel och skalar snabbare med förutsägbar prestanda från parti till parti.

Rekommenderade inlägg
Tillverkning av TMM4-filterkretskort
Tillverkning av TMM4-filterkretskort styrs av...
TMM3-kretskortstillverkning för RF-moduler
Tillverkning av TMM3-kretskort är mest användbar där RF-modulen...

TMM6 PCB-tillverkning
TMM6-tillverkning är processkontrollsidan för en mellan-Danmark...
TMM13i kretskortstillverkning
Tillverkning av TMM13i-kretskort är inriktat på ultrakompakt RF...
Hur man får en offert för PCB
Låt oss köra DFM/DFA-analys åt dig och återkomma med en rapport.
Du kan ladda upp dina filer säkert via vår webbplats.
Vi behöver följande information för att kunna ge dig en offert:
-
- Gerber, ODB++ eller .pcb, spec.
- Stycklista om du behöver montering
- Antal
- Vändningstid
Förutom PCB-tillverkning erbjuder vi ett omfattande utbud av elektroniska tjänster, inklusive PCB-design, PCBA (Printed Circuit Board Assembly) och nyckelfärdiga lösningar. Oavsett om du behöver hjälp med prototyper, designverifiering, komponentförsörjning eller massproduktion, tillhandahåller vi komplett support för att säkerställa ditt projekts framgång. För PCBA-tjänster, vänligen tillhandahåll din BOM (Bill of Materials) och eventuella specifika monteringsinstruktioner. Vi erbjuder även DFM/DFA-analys för att optimera dina konstruktioner för tillverkning och montering, vilket säkerställer en smidig produktionsprocess.