
Друкована плата гуманоїдного робота для спільних контролерів, сприйняття, обчислень штучного інтелекту та живлення
Друковані плати гуманоїдних роботів є одними з найбільш щільних за електронікою плат у робототехніці. Гуманоїд може містити десятки контролерів суглобів, високострумові приводи двигунів, датчики сили та крутного моменту, камери сприйняття, мікрофони, тактильні датчики, центральні обчислення штучного інтелекту, керування батареями та компактні з'єднання всередині механічної оболонки людського масштабу.
У цьому посібнику пояснюються друковані плати гуманоїдних роботів з точки зору інженерії та виробництва. Він охоплює розподілену спільну електроніку, центральні обчислення, сприйняття, архітектуру живлення, механічну інтеграцію, теплові обмеження, швидку ітерацію та виробничі випробування. Він також замінює зміст поширених запитань у стилі постачальників стислими галузевими питаннями, що підходять для пошуку та навчання покупців.
Що відрізняє електроніку гуманоїдного робота
Роль у робототехнічній системі
Гуманоїдні роботи є одними з найбільш електронічно щільних платформ у робототехніці. Сучасний гуманоїд має 20-40 суглобів, що приводяться в дію, кілька датчиків сприйняття, високопродуктивні обчислення для планування та управління, а також живлення від батареї — все це упаковано у форм-фактор людського розміру. Що відрізняє гуманоїдну електроніку:
- Розподілене спільне керування: один сервоконтролер на шарнір. Компактна, мала маса, високопродуктивна електроніка.
- Датчики сили та крутного моменту: датчик крутного моменту в суглобах, а іноді й датчик сили на рівні тіла. Забезпечує плавний рух.
- Централізовані обчислення з високою пропускною здатністю: планування, сприйняття та координація на високопродуктивному SoC або GPU.
- Зір та сприйняття: кілька камер, іноді глибинне зондування, іноді тактильне зондування.
- Потужність акумулятора: цільовий час роботи від 30 хвилин до кількох годин. Маса акумулятора та енергоефективність мають вирішальне значення.
- Компактна упаковка: Суглобова електроніка розміщується всередині структур кінцівок. Центральна електроніка розміщується в тулубі.
Ризики проектування, які потрібно контролювати
Для друкованих плат гуманоїдних роботів вхідні дані щодо технологічності слід враховувати до того, як будуть заморожені розміщення роз'ємів, посадка корпусу, доступ до кріплень, теплові шляхи та прокладання джгутів. Пізні зміни в цих деталях зазвичай призводять до механічної переробки, переробки випробувальних пристроїв або компромісів з надійністю, яких можна було б уникнути за допомогою ранньої перевірки DFM.
Вибір компонентів повинен включати статус життєвого циклу, затверджені альтернативи, наявність корпусу, температурний клас та, де це доречно, рейтинги безпеки або ізоляції. Друковані плати гуманоїдних роботів часто залишаються у виробництві або експлуатації довше, ніж побутова електроніка, тому невирішений ризик постачання стає проблемою польової підтримки, а не лише проблемою закупівлі.
На системному рівні плата повинна визначатися за функцією, середовищем, терміном служби та обсягом тестування, а не лише за схемою. Це запобігає поширеній помилці створення технічно правильної друкованої плати, яку важко кріпити, важко обслуговувати або вона недостатньо міцна після встановлення в робота.
Електроніку з'єднання слід перевірити з урахуванням виробництва друкованої плати керування роботом , конструкції друкованої плати драйвера виконавчого механізму та теплового бюджету механічного з'єднання.
Електроніка спільного контролера
Ключові варіанти проектування для електроніки спільного контролера
Електроніка спільного контролера на гуманоїдах зазвичай об'єднує привід двигуна, енкодер та комунікаційні засоби в компактному корпусі. Основні міркування:
- Компактний форм-фактор: Спільний контролер встановлюється всередині корпусу приводу. Поширені круглі або видовжені форми друкованої плати.
- Привід двигуна на шарнір: Привід BLDC або PMSM з оптичним контролером (FOC). Інтерфейс енкодера для керування із зворотним зв'язком.
- Датчик крутного моменту: тензодатчик або датчик реакційного моменту, інтегрований із шарніром. Формування сигналу на контролері шарніра.
- Спілкування: EtherCAT або аналогічний детермінований протокол до центрального контролера.
- Теплове управління: спільний контролер у тепловому середовищі виконавчого механізму. Поширення тепла через конструкцію.
- Кабель та роз'єм: Живлення плюс зв'язок плюс безпека в одному кабелі на з'єднання. Життєвий термін гнучкості кабелю критично важливий.
Міркування щодо виробництва та надійності
Надійність залежить від збереження запасів, передбачених на платі: ширина міді, відстань між ізоляцією, теплове зняття, утримання роз'ємів, зниження номінальних характеристик компонентів та охоплення інспекцією. Виробник повинен перевіряти ці характеристики, а не розглядати друковану плату як універсальний вузол із типовим тестом «пройшов/не пройшов».
Працездатність слід враховувати за допомогою маркованих роз'ємів, доступних точок тестування, чітких варіантів плат та відстеження серійних номерів. Коли робот виходить з ладу в польових умовах, хороша діагностика на рівні плати дозволяє сервісній команді швидко ізолювати проблему, замість заміни великих вузлів або повернення всього робота.
Практичне правило полягає в тому, щоб вибрати найпростішу конструкцію, яка все ще відповідає вимогам щодо сигналу, безпеки, теплових та механічних характеристик. Надмірні специфікації збільшують вартість, тоді як недостатні специфікації призводять до переробки під час випробувань або польового розгортання.
Центральний обчислювальний пристрій для планування та координації
Ключові варіанти проектування для централізованих обчислень для планування та координації
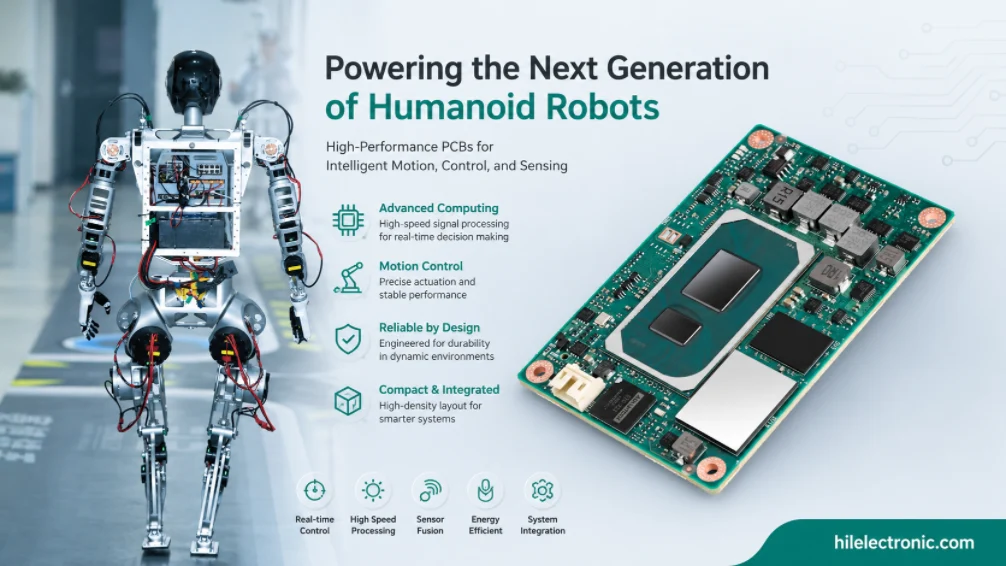
Центральні обчислення на гуманоїдах обробляють навантаження найвищого рівня з планування, сприйняття та координації. Сучасні платформи використовують значні обчислення штучного інтелекту. Основні міркування:
- Прискорювач штучного інтелекту: Моделі сприйняття та поведінки, що працюють на графічному процесорі або нейронному процесорі. Стандартно для гуманоїдів сучасного покоління.
- Багатокамерний зір: стереоглибина, панорамний зйомка або камери для конкретних завдань. Багатогігабітні інтерфейси.
- Злиття IMU та датчиків: високоточний IMU для балансу; об'єднання датчиків, що поєднує IMU зі зворотним зв'язком по суглобах та зором.
- Координація рухів: скоординоване керування багатьма суглобами. Детермінований час на кілогерцових частотах.
- Спілкування: бездротовий зовнішній зв'язок плюс дротові внутрішні шини.
- зберігання: журнали, карти, моделі та дані програм на eMMC або SSD.
Міркування щодо виробництва та надійності
Дисципліна покриття тестування масштабується залежно від вимог до надійності. Споживчі програми потребують менше покриття, ніж промислові; промислові – менше, ніж медичні; медичні – менше, ніж критично важливі для безпеки. Зіставлення покриття тестування з фактичними вимогами зберігає бюджет витрат, водночас забезпечуючи гарантію, необхідну програмі.
Виробнича документація часто недостатньо фінансується на етапі проектування, а її ретроактивне створення є дорогим. Записи випробувань кожної одиниці, отримані під час виробництва, підтримують польові дослідження роками пізніше; відстеження партії компонентів підтримує посмертний аналіз повернень польових матеріалів. Програми, які планують документацію на ранній стадії, мають необхідні записи; програми, які додають документацію пізніше, часто втрачають потрібні дані.
Плати сприйняття потребують чистих даних від вузлів інтерфейсу датчиків та контрольованої траси на друкованій платі камери машинного зору.
Сприйняття: зір, слух, тактильне сприйняття, інерційне сприйняття (ІМС)
Ключові дизайнерські рішення для сприйняття
Сприйняття у гуманоїдів зазвичай інтегрує кілька сенсорних модальностей. Основними підсистемами сприйняття є:
- Бачення: стереокамери, панорамні камери або камери типу «риб’яче око». Іноді камери глибини.
- Аудіо: мікрофонні масиви для розпізнавання мовлення та локалізації звуку.
- Тактильний: Розподілені сенсорні датчики на руках і тілі. Забезпечує безпечну взаємодію.
- Сила та крутний момент: крутний момент суглоба плюс вимірювання сили кінцевого ефектора.
- IMU: Оцінка пози тіла. У поєднанні зі зворотним зв'язком щодо суглобів для оцінки стану всього тіла.
- Близькість: ультразвуковий або інфрачервоний для виявлення перешкод на близькій відстані.
Міркування щодо виробництва та надійності
Прозорість ланцюга поставок під час виробництва впливає як на вартість, так і на надійність. Виробники з можливостями активного постачання поглинають цикли розподілу, які в іншому випадку спричинили б зупинки виробництва; виробники без активного постачання перекладають проблеми з постачанням на клієнтів. Цінність активного постачання є найвищою під час галузевого дефіциту та найнижчою під час стабільних умов постачання.
Цикли ітерацій проектування виграють від чіткого зворотного зв'язку між проектуванням та виробництвом. Партнер-виробник, який надає оперативний зворотний зв'язок DFM, забезпечує швидку ітерацію; партнер, який надає повільний або поверхневий зворотний зв'язок, пропорційно уповільнює ітерацію. Програми, які обирають партнерів-виробників частково на основі якості зворотного зв'язку, зазвичай проходять фазу прототипу швидше, ніж програми, які обирають виключно на основі найнижчої вартості.
Центральний обчислювальний та спільний модулі також повинні відповідати розподіленому каскаду живлення робота , щоб падіння напруги та поведінка відновлення були передбачуваними.
Архітектура живлення для роботи від батареї
Варіанти архітектури для архітектури живлення для роботи від батареї
Архітектура живлення гуманоїдів збалансовує масу акумулятора та час роботи. Основні міркування:
- Вибір акумулятора: Літій-іонний для визначення щільності енергії. Стандарт хімії NMC або NCA на сучасних гуманоїдах.
- Розподіл живлення: кілька рейок; потужність руху відрізняється від обчислювальної потужності. Забезпечує вибіркове вимкнення для керування живленням.
- BMS: інтегроване управління упаковками з моніторингом комірок та безпекою.
- Зарядка: або зовнішній зарядний пристрій, або самостійна зарядка. Іноді пріоритет надається можливості швидкої зарядки.
- Управління режимом очікування: режими пробудження та сну для подовження часу роботи від акумулятора під час простою.
- Бюджетування потужності: Визначення розміру безперервного та пікового споживання визначає компроміс між часом виконання та піковою продуктивністю.
Вимоги до перевірки архітектури живлення для роботи від батареї
Економіка діапазону обсягів по-різному впливає на правильний вибір процесу в різних масштабах виробництва. Практики, які окупаються при 100 000 одиниць на рік, рідко окупаються при 500 одиницях; практики, які мають сенс на етапі прототипу, рідко мають сенс при великих обсягах. Відповідність виробничого підходу фактичному обсягу виробництва робить кожен діапазон обсягів економічно вигідним.
Вимоги до нормативної сертифікації суттєво різняться залежно від застосування та ринку. Докази виробництва, що підтверджують заявки клієнтів, можуть варіюватися від мінімальних (споживчі товари на нерегульованих ринках) до обширних (медичні вироби з обмеженими термінами зберігання). Програми, які визначають вимоги до сертифікації під час котирування, забезпечують правильне налаштування виробництва; програми, які додають вимоги до сертифікації пізніше, іноді потребують змін у процесі.
Обмеження механічної інтеграції
Ключові варіанти проектування для обмежень механічної інтеграції
Механічна інтеграція часто є домінуючим обмеженням для гуманоїдної електроніки. Електроніка суглобів розміщується всередині корпусів виконавчих механізмів; центральна електроніка розміщується в тулубі; кабелі прокладаються через структури кінцівок. Основні міркування:
- Гнучкість структури ради директорів: непрямокутні форми, що відповідають механічній оболонці. Стандартно для спільних контролерів.
- Тепловий шлях: теплопередача від електроніки до структурної маси. Іноді обмежена охолоджувальна здатність.
- Вібрація та удари: Рух гуманоїда створює значне механічне навантаження на електроніку.
- Конструкція кабелю: Гнучкі кабелі, що витримують багаторазові рухи суглобів. Загальна інтеграція жорстко-гнучкої конструкції.
- Ремонтопридатність: легкий доступ до електроніки для ремонту. Компроміс із компактним корпусом.
- Бюджет ваги: На гуманоїдних платформах кожен грам має значення. Вибір компонентів враховує масу.
Міркування щодо виробництва та надійності
Консолідоване виробництво в одного виробничого партнера зберігає інституційні знання, що накопичуються протягом поколінь продукції. Партнер, який створив кілька поколінь подібної продукції, знає конкретні проблеми, що виникають, коригування процесу, що підвищують вихід продукції, та шаблони проектування, що забезпечують якісне виробництво. Ці знання не передаються новим партнерам без жодних витрат.
Постійний діалог між інженерами та виробництвом з часом покращує як продукцію, так і відносини з постачальниками. Дані про врожайність, що надходять назад до інженерів, допомагають удосконалити конструкцію; дані з польових досліджень, що надходять назад, допомагають покращити як конструкцію, так і виробництво. Програми, де цей діалог активний, удосконалюються протягом усіх поколінь продукції.
Щодо суміжних конструктивних рішень дивіться друковану плату сервоприводу та контролера BLDC для з'єднань робота та друковану плату камери зору робота для сприйняття людиноподібними істотами.
Виробництво друкованих плат для гуманоїдних роботів у Highleap
Огляд DFM перед виробництвом
Highleap виробляє електроніку для гуманоїдних роботів з урахуванням конкретних потреб компактної багатоплатної робототехніки. Конкретні можливості включають:
- Компактні плати форм-фактора: непрямокутні контури, побудова HDI, дрібнокрокова поверхнева обробка (SMT).
- Інтеграція жорсткої та гнучкої систем: Гнучкі секції для з'єднання стиків. Статична та динамічна гнучка конструкція.
- Координація роботи кількох рад: виробництво багатьох подібних плат, необхідних для розподіленої спільної архітектури.
- Компактна друкована плата: розміщення з високою щільністю та дисципліною точного кроку.
- Виробництво центральних обчислювальних машин: Плати прискорювача штучного інтелекту з контрольованим імпедансом та терморегулюванням.
- Підтримка інтеграції: Тестування кількох плат та складання коробки для повних гуманоїдних електронних вузлів.
Тестування, відстеження та передача збірки
Дисципліна виробничого процесу для робототехніки поєднує практики з кількох традиційних категорій електроніки. Від побутової електроніки — економічна дисципліна та серійне виробництво. Від промислової електроніки — надійність інженерії та тривалий термін служби. Від автомобільної електроніки — вібрація та стійкість до впливу навколишнього середовища. Від медичної електроніки — документація та відстеження. Робототехніка виграє від поєднання цих методів.
Програми, які розглядають виробництво як стратегічний підхід — інвестування у відносини з постачальниками, обмін прогнозною інформацією, координація потужностей — зазвичай перевершують програми, які розглядають виробництво транзакційно. Транзакційний підхід економить час на переговори, але втрачає комплексні переваги довгострокового партнерства з постачальниками.
Найчастіші запитання щодо друкованої плати гуманоїдного робота
Що ускладнює розробку друкованих плат гуманоїдних роботів?
Гуманоїдні друковані плати поєднують у собі високощільну упаковку, безліч розподілених виконавчих механізмів, обчислення штучного інтелекту, живлення від батареї, датчики сприйняття, датчики сили, суворі обмеження ваги та рухомі механічні структури. Плати повинні бути невеликими, термоефективними, вібростійкими та легкими в ітерації, оскільки гуманоїдні платформи швидко змінюються під час розробки.
Скільки друкованих плат зазвичай міститься всередині гуманоїдного робота?
Кількість залежить від архітектури, але гуманоїд може включати центральну обчислювальну плату, плати акумуляторів та живлення, плати зв'язку, плати сприйняття, плати інтерфейсу тулуба та одну або декілька плат на кожен суглоб або сегмент кінцівки. Платформи з 20-40 приводними суглобами можуть містити багато повторюваних вузлів контролера суглобів.
Чому розподілені спільні контролери використовуються в гуманоїдах?
Розподілені спільні контролери зменшують складність проводки, скорочують шляхи датчиків і двигунів, покращують продуктивність локальної струмової петлі та полегшують заміну спільних модулів. Вони також вимагають надійного детерміністичного зв'язку, компактного живлення, теплових шляхів всередині приводу та охоплення тестами багатьох повторюваних плат.
Коли жорстко-гнучкий дизайн корисний в електроніці гуманоїдних роботів?
Жорстко-гнучке покриття корисне там, де плати мають розміщуватися всередині гілок, проходити через з'єднання або замінювати кабельні джгути, які в іншому випадку багаторазово згиналися б. Це може зменшити кількість роз'ємів і заощадити місце, але вимагає ретельного планування радіуса вигину, механічної підтримки, вибору матеріалів і контролю виробництва, щоб уникнути втомних руйнувань.
Як слід розробляти обчислювальні плати штучного інтелекту для людиноподібних роботів?
Плати для обчислень на базі штучного інтелекту потребують високошвидкісної пам'яті, інтерфейсів камери, сховища, регулювання живлення, теплових шляхів та достатнього запасу для робочих навантажень сприйняття та планування. Конструкція повинна збалансувати продуктивність, нагрівання, вагу та час роботи від акумулятора. Багато ранніх платформ використовують модулі; більш об'ємні конструкції можуть перейти до використання нестандартних носіїв або обчислювальних плат.
Яка архітектура живлення поширена у гуманоїдних роботах?
Гуманоїди зазвичай використовують високоенергетичний акумуляторний блок, що живить розподілені шини постійного струму для спільних приводів, обчислень, датчиків та зв'язку. Архітектура повинна керувати піковим струмом виконавчих механізмів, рекуперативною енергією, послідовністю шин, захисним відключенням та моніторингом стану. Щільність потужності та ефективність особливо важливі, оскільки маса акумулятора впливає на характеристики руху.
Як тестуються друковані плати гуманоїдних роботів під час створення прототипів?
Випробування прототипів повинні перевіряти кожну плату окремо, а потім тестувати інтегрований ланцюг: рух шарнірів, зворотний зв'язок енкодера, вимірювання крутного моменту, час зв'язку, споживання енергії, підвищення температури, оновлення прошивки та реагування на несправності. Оскільки гуманоїди швидко виконують ітерації, тестові стенди повинні підтримувати повторні редагування, а не лише кінцеве виробництво.
Що має бути включено до комплекту для виробництва друкованих плат гуманоїдного робота?
Включіть файли виготовлення, стек, специфікацію матеріалів, дані розміщення, складальні креслення, обмеження механічних контурів, вимоги до жорстко-гнучких вигинів, якщо використовуються, процедури випробувань, інструкції з прошивки, розташування контактів роз'ємів, примітки щодо термоінтерфейсу та вимоги до серіалізації. Плати з повторюваними з'єднаннями також повинні визначати контроль варіантів, щоб правильна плата підходила до кожного з'єднання.
Надішліть файли друкованої плати гуманоїдного робота для перевірки спільного контролера та живлення

Рекомендовані повідомлення

Виробництво друкованих плат фільтра TMM6
ЗмістЧому розробники мікрохвильових фільтрів використовують...

Друкована плата Taconic RF 35 проти RO4350B
ЗмістRF-35 проти RO4350B Закупівлі та...

Виробництво друкованих плат фільтра TMM4
Виробництво друкованих плат фільтра TMM4 контролюється...

Виробництво друкованих плат TMM3 для радіочастотних модулів
Виробництво друкованих плат TMM3 найбільш корисне там, де радіочастотний модуль...
Як отримати цінову пропозицію на друковані плати
Давайте проведемо для вас аналіз DFM/DFA та надамо вам звіт. Ви можете безпечно завантажити свої файли через наш вебсайт. Нам потрібна наступна інформація, щоб надати вам цінову пропозицію:
-
- Gerber, ODB++ або .pcb, спец.
- Список специфікації, якщо вам потрібна збірка
- Кількість
- Час повороту
Для послуг з виготовлення друкованих плат (PCBA), будь ласка, надайте свою специфікацію матеріалів (BOM) та будь-які конкретні інструкції зі складання. Ми також пропонуємо аналіз DFM/DFA для оптимізації ваших конструкцій для технологічності та складання, забезпечуючи безперебійний виробничий процес.