
Πλακέτα ρομπότ AMR και AGV για πλοήγηση, ισχύ μπαταρίας, ασφάλεια και αξιοπιστία στόλου
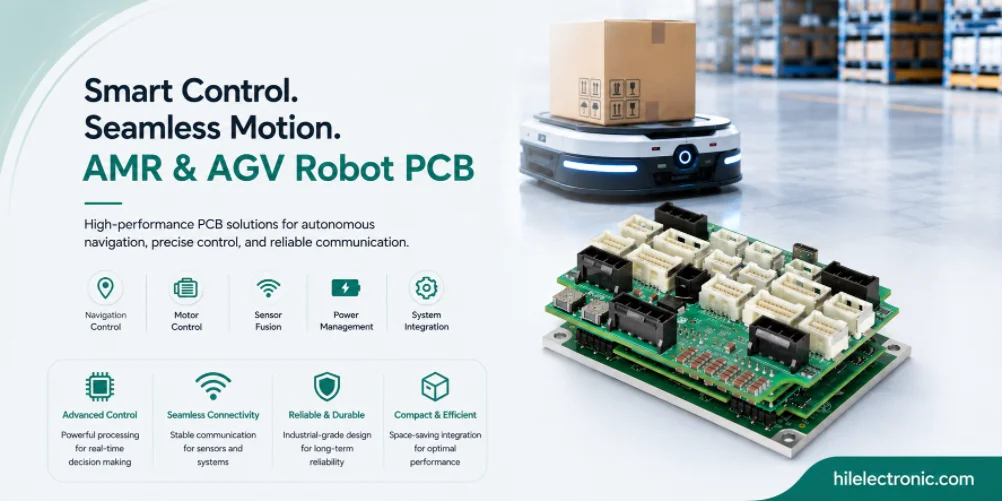
Οι πλακέτες τυπωμένων κυκλωμάτων (PCB) των ρομπότ AMR και AGV υποστηρίζουν κινητές πλατφόρμες που μετακινούν υλικά μέσω αποθηκών, εργοστασίων, νοσοκομείων, κέντρων logistics και εμπορικών εγκαταστάσεων. Οι πλακέτες τους πρέπει να συνδυάζουν λειτουργία με μπαταρία, αισθητήρες πλοήγησης, σαρωτές ασφαλείας, έλεγχο κινητήρα, ασύρματη επικοινωνία, διεπαφές φόρτισης και στιβαρή κατασκευή για κραδασμούς και κραδασμούς.
Αυτός ο οδηγός εξηγεί τα ηλεκτρονικά και τις απαιτήσεις κατασκευής πίσω από τις πλατφόρμες AMR και AGV. Καλύπτει την αρχιτεκτονική πλοήγησης, τη διαμόρφωση κίνησης, τον χειρισμό ωφέλιμου φορτίου, την ασφάλεια σε κοινόχρηστους χώρους, τον σχεδιασμό μπαταριών και φόρτισης, τη λειτουργικότητα του στόλου και τις δοκιμές παραγωγής. Το περιεχόμενο των συχνών ερωτήσεων έχει ξαναγραφτεί ως καθοδήγηση του κλάδου και όχι ως απαντήσεις πωλήσεων με επίκεντρο τον προμηθευτή.
Τι κάνει τα ηλεκτρονικά AMR και AGV να ξεχωρίζουν
Ρόλος στο Ρομποτικό Σύστημα
Τα Αυτόνομα Κινητά Ρομπότ (AMR) και τα Αυτόματα Καθοδηγούμενα Οχήματα (AGV) είναι κινητές πλατφόρμες που τροφοδοτούνται με μπαταρία και μετακινούν ωφέλιμα φορτία σε αποθήκες, εργοστάσια και άλλες εγκαταστάσεις. Τα ηλεκτρονικά τους διαφέρουν από τα σταθερά βιομηχανικά ρομπότ επειδή λειτουργούν με μπαταρίες, πλοηγούνται αυτόνομα (AMR) ή κατά μήκος καθορισμένων διαδρομών (AGV), λειτουργούν σε κοινόχρηστους ανθρώπινους χώρους και πρέπει να αντέχουν σε σκληρό χειρισμό. Τι κάνει τα ηλεκτρονικά AMR/AGV να ξεχωρίζουν:
- Λειτουργία με μπαταρία: Η διαχείριση της μπαταρίας και η ενεργειακή απόδοση καθορίζουν άμεσα τον χρόνο λειτουργίας. Κάθε watt μετράει.
- Αυτόνομη πλοήγηση: LIDAR, κάμερες και σύντηξη αισθητήρων για AMR. Μαγνητική ταινία, κωδικοί QR ή ανακλαστήρες για AGV.
- Χειρισμός ωφέλιμου φορτίου: ανυψωτήρες, κύλινδροι, βραχίονες ή εξειδικευμένες διεπαφές ωφέλιμου φορτίου. Ηλεκτρονικά συστήματα ειδικά για εφαρμογές.
- Ασφάλεια σε κοινόχρηστους χώρους: Σαρωτές ασφαλείας, στάσεις ασφαλείας (e-stop) και δυναμική συμπεριφορά που πληρούν τα πρότυπα ISO 3691-4 για AGV ή ANSI R15.08 για AMR.
- Ασύρματη επικοινωνία: Πρότυπο Wi-Fi. Ορισμένες πλατφόρμες χρησιμοποιούν 5G ή ιδιωτικό LTE. Κινητή τηλεφωνία για παράδοση σε εξωτερικούς χώρους.
- Στιβαρή κατασκευή: κραδασμοί και δονήσεις από ανώμαλα δάπεδα και χειρισμό ωφέλιμου φορτίου.
Κίνδυνοι σχεδιασμού προς έλεγχο
Για τις πλακέτες τυπωμένων κυκλωμάτων AMR και AGV, η εισαγωγή στοιχείων κατασκευής θα πρέπει να γίνεται πριν από την τοποθέτηση των συνδετήρων, την εφαρμογή του περιβλήματος, την πρόσβαση στα εξαρτήματα, τις θερμικές διαδρομές και τη δρομολόγηση των καλωδίων. Οι καθυστερημένες αλλαγές σε αυτές τις λεπτομέρειες συνήθως προκαλούν μηχανικές επανεπεξεργασίες, επανασχεδιασμό των εξαρτημάτων δοκιμής ή συμβιβασμούς στην αξιοπιστία που θα μπορούσαν να είχαν αποφευχθεί με την έγκαιρη αναθεώρηση του DFM.
Η επιλογή εξαρτημάτων θα πρέπει να περιλαμβάνει την κατάσταση του κύκλου ζωής τους, τις εγκεκριμένες εναλλακτικές λύσεις, τη διαθεσιμότητα της συσκευασίας, την αξιολόγηση θερμοκρασίας και τις αξιολογήσεις ασφάλειας ή απομόνωσης, όπου είναι σχετικό. Οι πλακέτες τυπωμένων κυκλωμάτων Amr και agv συχνά παραμένουν στην παραγωγή ή την υπηρεσία για μεγαλύτερο χρονικό διάστημα από τις ηλεκτρονικές συσκευές ευρείας κατανάλωσης, επομένως ο ανεπίλυτος κίνδυνος προμήθειας καθίσταται ζήτημα υποστήριξης πεδίου, όχι μόνο ζήτημα αγοράς.
Σε επίπεδο συστήματος, η πλακέτα θα πρέπει να καθορίζεται με βάση τη λειτουργία, το περιβάλλον, τη διάρκεια ζωής και την κάλυψη δοκιμών και όχι μόνο με σχηματικό διάγραμμα. Αυτό αποτρέπει το συνηθισμένο σφάλμα της κατασκευής μιας τεχνικά σωστής πλακέτας τυπωμένου κυκλώματος (PCB) που είναι δύσκολο να τοποθετηθεί, δύσκολο να συντηρηθεί ή ανεπαρκώς στιβαρή μετά την εγκατάστασή της στο ρομπότ.
Τα ηλεκτρονικά συστήματα πλοήγησης συχνά μοιράζονται περιορισμούς χρονισμού και ισχύος με την πλακέτα κάμερας ρομπότ και το συγκρότημα διεπαφής αισθητήρα.
Αρχιτεκτονική πλοήγησης: SLAM, Σταθερή διαδρομή, Fiducials, GPS
Επιλογές Αρχιτεκτονικής για Αρχιτεκτονική Πλοήγησης
Η αρχιτεκτονική πλοήγησης ποικίλλει σημαντικά μεταξύ AMR και AGV. Οι κύριες προσεγγίσεις πλοήγησης είναι:
- LIDAR SLAM: ταυτόχρονη εντοπισμός και χαρτογράφηση. Πρότυπο για AMR· δεν απαιτείται σταθερή υποδομή.
- ΣΦΑΛΜΑ κάμερας: πλοήγηση βασισμένη στην όραση. Φθηνότερη από το LIDAR. λιγότερο στιβαρή σε περιβάλλοντα χωρίς χαρακτηριστικά.
- Σταθερή διαδρομή που ακολουθεί: μαγνητική ταινία, βαμμένες γραμμές ή ενσωματωμένο σύρμα. Τυπικό AGV· δεν απαιτείται ενσωματωμένη χαρτογράφηση.
- Βασισμένο σε εμπιστευτικές αρχές: Κωδικοί QR ή ανακλαστικοί δείκτες σε γνωστές θέσεις. Κοινή υβριδική προσέγγιση AGV/AMR.
- GPS: Κινητά ρομπότ εξωτερικού χώρου. Απαιτείται καθαρή ορατότητα στον ουρανό· συμπληρώνεται με IMU κατά την απώλεια σήματος.
- UWB: Τοποθέτηση σε εξαιρετικά ευρεία ζώνη. Ακριβής τοποθέτηση σε εσωτερικούς χώρους όπου απαιτείται.
Απαιτήσεις επικύρωσης για την αρχιτεκτονική πλοήγησης
Η αξιοπιστία εξαρτάται από τη διατήρηση των περιθωρίων που έχουν σχεδιαστεί στην πλακέτα: πλάτος χαλκού, απόσταση μόνωσης, θερμική ανακούφιση, συγκράτηση συνδετήρων, υποβάθμιση εξαρτημάτων και κάλυψη επιθεώρησης. Ο κατασκευαστής θα πρέπει να επαληθεύει αυτά τα χαρακτηριστικά αντί να αντιμετωπίζει την πλακέτα τυπωμένου κυκλώματος ως ένα γενικό συγκρότημα με μια γενική δοκιμή επιτυχίας/αποτυχίας.
Η δυνατότητα συντήρησης θα πρέπει να λαμβάνεται υπόψη μέσω ετικετοποιημένων συνδέσμων, προσβάσιμων σημείων δοκιμής, σαφών παραλλαγών πλακέτας και παρακολούθησης σειριακού αριθμού. Όταν ένα ρομπότ παρουσιάσει βλάβη στο πεδίο, η καλή διαγνωστική σε επίπεδο πλακέτας επιτρέπει στην ομάδα σέρβις να απομονώσει το πρόβλημα γρήγορα αντί να αντικαταστήσει μεγάλα συγκροτήματα ή να επιστρέψει ολόκληρο το ρομπότ.
Ο πρακτικός κανόνας είναι να επιλέγεται η απλούστερη κατασκευή που εξακολουθεί να πληροί τις απαιτήσεις σήματος, ασφάλειας, θερμότητας και μηχανικής. Οι υπερβολικές προδιαγραφές αυξάνουν το κόστος, ενώ οι ανεπαρκείς προδιαγραφές δημιουργούν επανεπεξεργασία κατά τη διάρκεια δοκιμών ή εφαρμογής στο πεδίο.
Διαμόρφωση κίνησης: Διαφορικό, Skid Steer, Ackermann, Πανκατευθυντικό
Κριτήρια επιλογής για τη διαμόρφωση κίνησης
Ο έλεγχος κίνησης σε μονάδες AMR/AGV συνήθως χρησιμοποιεί διαφορικές ή πανκατευθυντικές διαμορφώσεις. Οι κύριες διαμορφώσεις είναι:
- Διαφορική κίνηση: δύο ανεξάρτητοι κινητήριοι τροχοί συν ροδάκια. Απλό, φθηνό, συνηθισμένο σε αποθήκες AMR.
- Σύστημα διεύθυνσης ολίσθησης: τέσσερις κινητήριοι τροχοί, ο καθένας ανεξάρτητος. Καλύτερη πρόσφυση· υψηλότερη ισχύς.
- Σύστημα διεύθυνσης Ackermann: σύστημα διεύθυνσης τύπου αυτοκινήτου. Συνηθισμένο σε εξωτερικές πλατφόρμες και πλατφόρμες παράδοσης.
- Πανκατευθυντική: μηχανικοί ή σουηδικοί τροχοί που επιτρέπουν την πλευρική κίνηση. Συνηθισμένο όπου απαιτείται πλευρική τοποθέτηση.
- Παρακολουθήθηκε: ερπύστριες αντί για τροχούς. Ανθεκτικό· συνηθισμένο σε εξωτερικές και κατασκευαστικές πλατφόρμες.
Πώς η διαμόρφωση κίνησης επηρεάζει το κόστος και την αξιοπιστία
Η κάλυψη των δοκιμών κλιμακώνεται με βάση την απαίτηση αξιοπιστίας. Οι καταναλωτικές εφαρμογές χρειάζονται λιγότερη κάλυψη από τις βιομηχανικές. Οι βιομηχανικές λιγότερο από τις ιατρικές. Οι ιατρικές λιγότερο από τις κρίσιμες για την ασφάλεια. Η αντιστοίχιση της κάλυψης των δοκιμών με τις πραγματικές απαιτήσεις διατηρεί τον προϋπολογισμό κόστους, παρέχοντας παράλληλα τη διασφάλιση που χρειάζεται η εφαρμογή.
Η τεκμηρίωση κατασκευής συχνά δεν επενδύεται επαρκώς κατά τη φάση σχεδιασμού και η αναδρομική κατασκευή της είναι δαπανηρή. Τα αρχεία δοκιμών ανά μονάδα που καταγράφονται κατά την παραγωγή υποστηρίζουν την έρευνα πεδίου χρόνια αργότερα. Η ιχνηλασιμότητα της παρτίδας των συστατικών υποστηρίζει την ανάλυση μετά θάνατον των επιστροφών πεδίου. Τα προγράμματα που σχεδιάζουν την τεκμηρίωση νωρίς έχουν τα αρχεία που χρειάζονται. Τα προγράμματα που προσθέτουν τεκμηρίωση αργότερα συχνά χάνουν τα δεδομένα που θα ήθελαν.
Χειρισμός ωφέλιμου φορτίου: Μεταφορικός ιμάντας, ανυψωτήρας, χειριστής, παράδοση
Βασικές επιλογές σχεδιασμού για τη διαχείριση ωφέλιμου φορτίου
Τα ηλεκτρονικά χειρισμού ωφέλιμου φορτίου εξαρτώνται από την συγκεκριμένη εφαρμογή. Οι συνήθεις διεπαφές ωφέλιμου φορτίου είναι:
- Κορυφή μεταφορικού ιμάντα: τροφοδοτούμενοι κύλινδροι ή ιμάντας στην κορυφή του ρομπότ. Έλεγχος κινητήρα και αισθητήρες για την παρουσία ωφέλιμου φορτίου.
- Πλάκα ανύψωσης: Ανυψούμενη πλάκα για παραλαβή παλέτας ή καροτσιού. Έλεγχος ενεργοποιητή συν αισθητήρας θέσης.
- Βραχίονας ή χειριστήριο: τοποθετημένος χειριστής για pick-and-place. Συχνά χρησιμοποιεί ξεχωριστά ηλεκτρονικά στοιχεία κίνησης αρθρώσεων.
- Σύνδεση καροτσιού: αυτοματοποιημένη ζεύξη με ρυμουλκούμενα καρότσια. Διεπαφή αισθητήρα και ενεργοποιητή για την κατάσταση σύνδεσης.
- Αυτόματοι πωλητές: Έλεγχος πρόσβασης στο διαμέρισμα ρομπότ παράδοσης. Ενεργοποιητές, κλειδαριές και διεπαφές χρήστη.
- Ταξινόμηση: αυτοματοποιημένη διεπαφή ταξινόμησης. Αισθητήρας συν ενεργοποιητής για λογική ταξινόμησης.
Παράγοντες Κατασκευής και Αξιοπιστίας
Η ορατότητα της αλυσίδας εφοδιασμού κατά την παραγωγή επηρεάζει τόσο το κόστος όσο και την αξιοπιστία. Οι κατασκευαστές με δυνατότητα ενεργού προμήθειας απορροφούν κύκλους κατανομής που διαφορετικά θα προκαλούσαν διακοπές παραγωγής. Οι κατασκευαστές χωρίς δυνατότητα ενεργού προμήθειας μετακυλίουν τα προβλήματα εφοδιασμού στους πελάτες. Η αξία της ενεργού προμήθειας είναι υψηλότερη κατά τη διάρκεια ελλείψεων σε ολόκληρο τον κλάδο και χαμηλότερη κατά τη διάρκεια συνθηκών σταθερής προμήθειας.
Οι κύκλοι επανάληψης σχεδιασμού επωφελούνται από την αυστηρή ανατροφοδότηση σχεδιασμού-κατασκευής. Ένας συνεργάτης κατασκευής που παρέχει άμεση ανατροφοδότηση DFM επιτρέπει την ταχεία επανάληψη. Ένας συνεργάτης που παρέχει αργή ή επιφανειακή ανατροφοδότηση επιβραδύνει αναλογικά την επανάληψη. Τα προγράμματα που επιλέγουν συνεργάτες κατασκευής εν μέρει με βάση την ποιότητα των ανατροφοδότησης συνήθως περνούν από τη φάση του πρωτοτύπου πιο γρήγορα από τα προγράμματα που επιλέγουν μόνο με βάση την προσφορά χαμηλότερου κόστους.
Αρχιτεκτονική Ασφάλειας για Κοινόχρηστους Ανθρώπινους Χώρους
Επιλογές Αρχιτεκτονικής για Ασφάλεια Αρχιτεκτονική για Κοινόχρηστους Ανθρώπινους Χώρους
Η αρχιτεκτονική ασφαλείας στο AMR/AGV πληροί τα πρότυπα για την κινητή ρομποτική σε κοινόχρηστους χώρους. Τα κύρια χαρακτηριστικά ασφαλείας είναι:
- Σαρωτής ασφαλείας: Σαρωτής λέιζερ που ανιχνεύει άτομα στην πορεία του ρομπότ. Μείωση ταχύτητας ή στάση με βάση την ανιχνευόμενη εγγύτητα.
- Στάση έκτακτης ανάγκης: φυσικά κουμπιά διακοπής στο πλαίσιο του ρομπότ. Πλεονάζουσες διαδρομές υλικού.
- Αισθητήρες προφυλακτήρα: ανίχνευση φυσικής επαφής. Αποφυγή δημιουργίας αντιγράφων ασφαλείας μέσω σαρωτή.
- Παρακολούθηση ταχύτητας: Ασφαλής έλεγχος ταχύτητας· παρακολουθούμενα όρια ταχύτητας. Πληροί το Επίπεδο Απόδοσης d ή υψηλότερο σε εφαρμογές κρίσιμες για την ασφάλεια.
- Συσκευές προειδοποίησης: Ακουστικές και οπτικές προειδοποιήσεις κατά την κίνηση. Τοπική συμπεριφορά προσαρμοσμένη στο περιβάλλον.
- Παρακολούθηση ζώνης: Η λειτουργία περιορίζεται σε καθορισμένες ζώνες. Αποτρέπει την είσοδο του ρομπότ σε μη εξουσιοδοτημένες περιοχές.
Απαιτήσεις Επικύρωσης για την Αρχιτεκτονική Ασφάλειας για Κοινόχρηστους Ανθρώπινους Χώρους
Τα οικονομικά της ζώνης όγκου επηρεάζουν τις σωστές επιλογές διεργασίας διαφορετικά σε διαφορετικές κλίμακες παραγωγής. Οι πρακτικές που αποδίδουν με 100,000 μονάδες ετησίως σπάνια αποδίδουν με 500 μονάδες. Οι πρακτικές που έχουν νόημα στο πρωτότυπο σπάνια έχουν νόημα σε μεγάλο όγκο. Η αντιστοίχιση της προσέγγισης κατασκευής με τον πραγματικό όγκο παραγωγής είναι αυτό που καθιστά κάθε ζώνη όγκου οικονομικά βιώσιμη.
Οι υποχρεώσεις πιστοποίησης από τους κανονισμούς ποικίλλουν σημαντικά ανάλογα με την εφαρμογή και την αγορά. Τα στοιχεία κατασκευής που υποστηρίζουν τις υποβολές πελατών μπορεί να κυμαίνονται από ελάχιστα (καταναλωτικά προϊόντα σε μη ρυθμιζόμενες αγορές) έως εκτεταμένα (ιατροτεχνολογικά προϊόντα με αυστηρές περιόδους διατήρησης). Τα προγράμματα που καθορίζουν τις απαιτήσεις πιστοποίησης κατά την προσφορά ρυθμίζουν σωστά την κατασκευή. Τα προγράμματα που προσθέτουν απαιτήσεις πιστοποίησης αργότερα μερικές φορές χρειάζονται αλλαγές στη διαδικασία.
Οι στόχοι χρόνου εκτέλεσης εξαρτώνται από την πλακέτα τυπωμένου κυκλώματος διαχείρισης μπαταρίας , τα ηλεκτρονικά διανομής ισχύος και ένα σχέδιο προμήθειας που μπορεί να υποστηρίξει τη συντήρηση του στόλου.
Διαχείριση μπαταρίας και ενέργειας για τον χρόνο εκτέλεσης
Ηλεκτρικές και Θερμικές Απαιτήσεις
Η διαχείριση της μπαταρίας και της ενέργειας στο AMR/AGV επηρεάζει άμεσα τα οικονομικά του χρόνου εκτέλεσης. Οι κύριες παράμετροι που πρέπει να ληφθούν υπόψη είναι:
- Χημεία μπαταρίας: Πρότυπο LFP για τον κύκλο ζωής του· NMC όπου η ενεργειακή πυκνότητα έχει μεγαλύτερη σημασία από τον κύκλο ζωής του.
- Διαχείριση χρεώσεων: ευκαιριακή φόρτιση κατά τη διάρκεια της αδράνειας· προγραμματισμένη φόρτιση σε αποβάθρες. Η συμπεριφορά φόρτισης επηρεάζει τις λειτουργίες του στόλου.
- Ακρίβεια κατάστασης φόρτισης: επηρεάζει την επαναφόρτιση των ρομπότ. Η χαμηλή ακρίβεια οδηγεί σε ακινητοποίηση των ρομπότ ή σπατάλη χρόνου εκτέλεσης.
- Αναγεννητική πέδηση: ανακτά ενέργεια κατά την επιβράδυνση. Μέτριο όφελος απόδοσης· χρήσιμο σε εφαρμογές υψηλού κύκλου.
- Λειτουργίες ισχύος: λειτουργίες αναμονής, ενεργής λειτουργίας και γρήγορης εκκίνησης. Επηρεάζει τη συνολική κατανάλωση ενέργειας καθ' όλη τη διάρκεια ζωής του στόλου.
Δοκιμή παραγωγής και τρόποι αστοχίας
Η ενοποιημένη παραγωγή σε έναν συνεργάτη παραγωγής διατηρεί τη θεσμική γνώση που συσσωρεύεται σε όλες τις γενιές προϊόντων. Ένας συνεργάτης που έχει κατασκευάσει πολλαπλές γενιές παρόμοιων προϊόντων γνωρίζει τα συγκεκριμένα ζητήματα που προκύπτουν, τις τροποποιήσεις της διαδικασίας που βελτιώνουν την απόδοση, τα πρότυπα σχεδιασμού που οδηγούν σε καλή παραγωγή. Αυτή η γνώση δεν μεταφέρεται σε νέους συνεργάτες χωρίς κόστος.
Ο συνεχιζόμενος διάλογος μεταξύ μηχανικής και κατασκευής βελτιώνει τόσο τα προϊόντα όσο και τη σχέση με τους προμηθευτές με την πάροδο του χρόνου. Τα δεδομένα απόδοσης που επιστρέφουν στη μηχανική ενημερώνουν για τη βελτίωση του σχεδιασμού. Τα δεδομένα επιστροφής πεδίου που επιστρέφουν ενημερώνουν για τις βελτιώσεις τόσο του σχεδιασμού όσο και της κατασκευής. Τα προγράμματα όπου αυτός ο διάλογος είναι ενεργός βελτιώνονται σε όλες τις γενιές προϊόντων.
Για παρακείμενες σχεδιαστικές αποφάσεις, ανατρέξτε στην πλακέτα τυπωμένου κυκλώματος BMS του ρομπότ για κινητές μπαταρίες και στην πλακέτα τυπωμένου κυκλώματος διανομής ισχύος του ρομπότ για κινητές πλατφόρμες.
Για τις πιλοτικές κατασκευές και τις κατασκευές στόλου, η διαθεσιμότητα εξαρτημάτων θα πρέπει να ελέγχεται μέσω της υποστήριξης προμήθειας ηλεκτρονικών εξαρτημάτων πριν το ρομπότ εισέλθει σε επαναλαμβανόμενη παραγωγή.
Κατασκευή πλακετών τυπωμένων κυκλωμάτων AMR και AGV στην Highleap
Αναθεώρηση DFM πριν από την παραγωγή
Η Highleap κατασκευάζει ηλεκτρονικά AMR/AGV με τον συγκεκριμένο κλάδο που χρειάζονται τα κινητά ρομπότ. Οι συγκεκριμένες δυνατότητες περιλαμβάνουν:
- Ανοχή σε κραδασμούς και κραδασμούς: επιλογή εξαρτημάτων και τοποθέτηση που υποστηρίζουν την καταπόνηση της κινητής πλατφόρμας.
- Μπαταρία και διανομή ισχύος: ολοκληρωμένη κατασκευή συστημάτων διαχείρισης συστημάτων διαχείρισης ηλεκτρικού ρεύματος (BMS) και πινάκων διανομής ισχύος.
- Ενσωμάτωση αισθητήρων πλοήγησης: Κάρτες διασύνδεσης LIDAR, κάρτες κάμερας και κάρτες σύντηξης αισθητήρων.
- Ελεγχος κίνησης: πλακέτες διαφορικού, συστήματος διεύθυνσης ολίσθησης και πανκατευθυντικής κίνησης.
- Ασύρματη επικοινωνία: Ενσωμάτωση Wi-Fi, LTE και εξειδικευμένων ασύρματων δικτύων.
- Κατασκευή με αξιολόγηση ασφάλειας: υποστήριξη για υποβολές πιστοποίησης ISO 3691-4 και ANSI R15.08.
Δοκιμή, Ιχνηλασιμότητα και Μεταβίβαση Δημιουργίας
Η διαδικασία κατασκευής για τη ρομποτική συνδυάζει πρακτικές από διάφορες παραδοσιακές κατηγορίες ηλεκτρονικών ειδών. Από τα ηλεκτρονικά είδη ευρείας κατανάλωσης — την πειθαρχία στο κόστος και την ογκομετρική παραγωγή. Από τα βιομηχανικά ηλεκτρονικά — την αξιοπιστία και τη μεγάλη διάρκεια ζωής. Από τα ηλεκτρονικά αυτοκινήτων — την ανοχή στους κραδασμούς και το περιβάλλον. Από τα ιατρικά ηλεκτρονικά — την τεκμηρίωση και την ιχνηλασιμότητα. Η ρομποτική επωφελείται από τον συνδυασμό αυτών.
Τα προγράμματα που αντιμετωπίζουν την κατασκευή ως στρατηγική —επενδύοντας σε σχέσεις με προμηθευτές, κοινοποιώντας πληροφορίες πρόβλεψης, συντονίζοντας την παραγωγική ικανότητα— συνήθως ξεπερνούν σε απόδοση τα προγράμματα που αντιμετωπίζουν την κατασκευή συναλλακτικά. Η συναλλακτική προσέγγιση εξοικονομεί χρόνο διαπραγμάτευσης, αλλά χάνει τα οφέλη της μακροπρόθεσμης συνεργασίας με τους προμηθευτές.
Συχνές ερωτήσεις για την πλακέτα τυπωμένου κυκλώματος (PCB) για ρομπότ AMR και AGV
Ποια είναι η διαφορά μεταξύ των ηλεκτρονικών AMR και AGV;
Τα AGV συνήθως ακολουθούν προκαθορισμένες διαδρομές χρησιμοποιώντας μαγνητική ταινία, ανακλαστήρες, κωδικούς QR ή ενσωματωμένη καθοδήγηση. Τα AMR χρησιμοποιούν την ενσωματωμένη αντίληψη και πλοήγηση για να σχεδιάζουν δυναμικά διαδρομές. Και τα δύο χρειάζονται έλεγχο κινητήρα, ασφάλεια, διαχείριση μπαταρίας, επικοινωνία και ηλεκτρονικά φόρτισης, αλλά τα AMR γενικά απαιτούν περισσότερους υπολογισμούς, αισθητήρες και συγχρονισμό για πλοήγηση.
Ποιες πλακέτες τυπωμένου κυκλώματος (PCB) είναι συνηθισμένες στα ρομπότ AMR και AGV;
Οι συνήθεις πλακέτες περιλαμβάνουν έναν κύριο ελεγκτή, πλακέτες οδηγού κινητήρα, σύστημα διαχείρισης μπαταρίας, πλακέτα διανομής ισχύος, πλακέτα διασύνδεσης αισθητήρων, πλακέτα εισόδου/εξόδου ασφαλείας, πλακέτα επικοινωνίας, πλακέτα διασύνδεσης φόρτισης και ηλεκτρονικά είδη ειδικά για το ωφέλιμο φορτίο. Το ακριβές μείγμα εξαρτάται από το ωφέλιμο φορτίο, τη μέθοδο πλοήγησης, την τάση της μπαταρίας, την επικοινωνία του στόλου και το απαιτούμενο πρότυπο ασφαλείας.
Ποιοι αισθητήρες πλοήγησης επηρεάζουν το σχεδιασμό των PCB AMR;
Τα AMR μπορούν να χρησιμοποιούν LIDAR, κάμερες, αισθητήρες βάθους, IMU, κωδικοποιητές τροχών, υπερηχητικούς αισθητήρες, UWB ή GPS για εξωτερική χρήση. Κάθε αισθητήρας επηρεάζει την επιλογή διεπαφής, τον προϋπολογισμό ισχύος, την τοποθέτηση των συνδέσμων, τον συγχρονισμό, τον έλεγχο EMI και τη μηχανική τοποθέτηση. Οι πλακέτες αισθητήρων θα πρέπει να σχεδιάζονται μαζί με τον αλγόριθμο πλοήγησης και τη μηχανική διάταξη.
Πώς συνδέονται οι σαρωτές ασφαλείας με τα ηλεκτρονικά AMR και AGV;
Οι σαρωτές ασφαλείας συνήθως συνδέονται μέσω ψηφιακών εξόδων με αξιολόγηση ασφαλείας, βιομηχανικού Ethernet ή ειδικών πρωτοκόλλων ασφαλείας, ανάλογα με την αρχιτεκτονική του σαρωτή και του συστήματος. Η πλακέτα τυπωμένου κυκλώματος (PCB) πρέπει να υποστηρίζει αξιόπιστη τροφοδοσία ρεύματος, απομονωμένες εισόδους, διαγνωστική παρακολούθηση, ενσωμάτωση διακοπής έκτακτης ανάγκης και καθορισμένη ασφαλή διακοπή όταν ο σαρωτής ανιχνεύει ένα άτομο ή εμπόδιο.
Πώς επηρεάζει ο σχεδιασμός της μπαταρίας τις απαιτήσεις PCB AMR και AGV;
Η τάση, η χωρητικότητα, το ρεύμα εκφόρτισης της μπαταρίας, η μέθοδος φόρτισης, η στρατηγική σύνδεσης και ο στόχος χρόνου εκτέλεσης επηρεάζουν όλα τον σχεδιασμό της πλακέτας τυπωμένου κυκλώματος (PCB). Οι διαδρομές υψηλού ρεύματος ενδέχεται να απαιτούν βαρύ χαλκό, μεγάλους συνδετήρες, θερμική διαχείριση, έλεγχο εισροής και προστασία από σφάλματα. Τα δεδομένα της μπαταρίας θα πρέπει επίσης να ενσωματωθούν στο λογισμικό του στόλου, ώστε τα ρομπότ να φορτίζουν πριν από λειτουργική βλάβη.
Ποια προβλήματα σχεδιασμού PCB προκαλούνται από κραδασμούς και κραδασμούς;
Τα κινητά ρομπότ υφίστανται κρούσεις στο δάπεδο, μετατοπίσεις ωφέλιμου φορτίου, κρούσεις πρόσδεσης και συνεχείς δονήσεις. Οι πλακέτες τυπωμένων κυκλωμάτων χρειάζονται ασφαλείς συνδέσμους, σωστό προσανατολισμό των εξαρτημάτων, ανακούφιση από την τάση, στήριξη τοποθέτησης, σύμμορφη επίστρωση όταν χρειάζεται και σημεία δοκιμής που παραμένουν αξιόπιστα μετά από δόνηση. Τα μεγάλα εξαρτήματα και οι μπαταρίες απαιτούν ειδική μηχανική συγκράτηση και όχι μόνο συγκολλήσεις.
Ποιες δοκιμές παραγωγής είναι σημαντικές για τα PCB AMR και AGV;
Οι δοκιμές θα πρέπει να επαληθεύουν τις γραμμές ισχύος, τις εξόδους του κινητήρα, τις συνδέσεις επικοινωνίας, τις διεπαφές αισθητήρων, τη διαδρομή φόρτισης, τις εισόδους ασφαλείας, τον προγραμματισμό υλικολογισμικού, την κατανάλωση ρεύματος και την αναφορά σφαλμάτων. Για την ανάπτυξη στόλου, τα αρχεία σειριακών αριθμών, η παρακολούθηση έκδοσης υλικολογισμικού και τα αρχεία καταγραφής λειτουργικών δοκιμών βοηθούν στη διάγνωση επαναλαμβανόμενων προβλημάτων πεδίου σε πολλά ρομπότ.
Τι πρέπει να λαμβάνεται υπόψη κατά το σχεδιασμό πλακετών τυπωμένων κυκλωμάτων (PCB) διεπαφής φόρτισης;
Οι πλακέτες διεπαφής φόρτισης πρέπει να διαχειρίζονται την ανοχή ευθυγράμμισης, τη φθορά των επαφών, το ρεύμα εισροής, την προστασία από υπερένταση, την παρακολούθηση της θερμοκρασίας, την επικοινωνία με τον φορτιστή και την ασφαλή συμπεριφορά κατά τη μερική σύνδεση. Τα ρομπότ σύνδεσης χρειάζονται επίσης προστασία από ηλεκτρικά τόξα, μόλυνση και επαναλαμβανόμενους μηχανικούς κύκλους κατά τη διάρκεια ζωής του στόλου.
Αποστολή αρχείων PCB AMR ή AGV για έλεγχο DFM και δοκιμών στόλου

συνιστάται Δημοσιεύσεις

Κατασκευή PCB φίλτρου TMM6
Πίνακας περιεχομένωνΓιατί οι σχεδιαστές φίλτρων μικροκυμάτων χρησιμοποιούν...

Πλακέτα Taconic RF 35 έναντι πλακέτας RO4350B
Πίνακας περιεχομένωνRF-35 vs RO4350B Προμήθειες και...

Κατασκευή PCB φίλτρου TMM4
Η κατασκευή PCB φίλτρου TMM4 ελέγχεται από...

Κατασκευή πλακέτας τυπωμένου κυκλώματος TMM3 για μονάδες RF
Η κατασκευή πλακέτας TMM3 PCB είναι πιο χρήσιμη όπου η μονάδα RF...
Πώς να λάβετε προσφορά για πλακέτες τυπωμένων κυκλωμάτων (PCB)
Ας εκτελέσουμε ανάλυση DFM/DFA για εσάς και ας επικοινωνήσουμε μαζί σας με μια αναφορά. Μπορείτε να ανεβάσετε τα αρχεία σας με ασφάλεια μέσω του ιστότοπού μας. Χρειαζόμαστε τις ακόλουθες πληροφορίες για να σας δώσουμε μια προσφορά:
-
- Gerber, ODB++ ή .pcb, spec.
- Λίστα BOM εάν χρειάζεστε συναρμολόγηση
- Ποσοτητα
- Χρόνος στροφής
Για υπηρεσίες PCBA, παρακαλούμε να μας δώσετε τον Πίνακα Υλικών (BOM) και τυχόν συγκεκριμένες οδηγίες συναρμολόγησης. Προσφέρουμε επίσης ανάλυση DFM/DFA για τη βελτιστοποίηση των σχεδίων σας για κατασκευασιμότητα και συναρμολόγηση, διασφαλίζοντας μια ομαλή διαδικασία παραγωγής.