
Κατασκευή PCB ελέγχου UAV με καθοδήγηση οπτικών ινών και PCBA

Ο έλεγχος UAV με καθοδήγηση οπτικών ινών είναι ένας κλάδος που προέρχεται απευθείας από την τεχνολογία πυραύλων αντιαρματικών πυραύλων με καθοδήγηση καλωδίων — συστήματα όπου ένας χειριστής κατευθύνει ένα πυρομαχικό μέσω μιας φυσικής σύνδεσης, άτρωτο σε παρεμβολές ραδιοσυχνοτήτων και άρνηση GPS λόγω της φύσης του μέσου. Η σύγχρονη παραλλαγή αντικαθιστά το χάλκινο σύρμα με μονοτροπική οπτική ίνα, ανταλλάσσοντας το περιορισμένο εύρος ζώνης και την ευαισθησία του αρχικού σε ηλεκτρικές παρεμβολές με επικοινωνία κατηγορίας gigabit και πλήρη ηλεκτρομαγνητική σιωπή. Η πλακέτα ελέγχου UAV με καθοδήγηση οπτικών ινών είναι το αερομεταφερόμενο μισό αυτού του συστήματος: λαμβάνει εντολές διεύθυνσης οπτικά από τον χειριστή, τις μετατρέπει σε εξόδους ελέγχου πτήσης, διαχειρίζεται την ενσωματωμένη σουίτα αισθητήρων και επιστρέφει βίντεο και τηλεμετρία μέσω της ίδιας οπτικής ίνας που διανέμεται από ένα δοχείο καθώς η πλατφόρμα κινείται προς τα κάτω.
Αυτό που διακρίνει αυτήν την πλακέτα από έναν συμβατικό ελεγκτή πτήσης δεν είναι η ισχύς επεξεργασίας, αλλά οι απαιτήσεις της οπτικής διεπαφής σε συνδυασμό με τις αυστηρές απαιτήσεις πραγματικού χρόνου. Ο βρόχος εντολών καθοδήγησης - από την είσοδο του χειριστή έως την κίνηση του ενεργοποιητή - πρέπει να κλείνει εντός του χρόνου αεροδυναμικής απόκρισης της πλατφόρμας. Για drones επιτήρησης με αργά, σκόπιμα προφίλ πτήσης, τα 40-50 ms είναι αποδεκτά. Για γρήγορες τακτικές πλατφόρμες που εκτελούν ελιγμούς τερματικού, ο προϋπολογισμός μπορεί να είναι κάτω από 10 ms. Αυτές οι απαιτήσεις χρονισμού καθορίζουν κάθε απόφαση αρχιτεκτονικής: διεπαφή οπτικών ινών, επιλογή επεξεργαστή, μέθοδος εξόδου ενεργοποιητή και συμπεριφορά ασφαλείας.
Λάβετε μια προσφορά για πλακέτα ελέγχου με καθοδήγηση οπτικής ίνας
Γρήγορη απάντηση
Μια πλακέτα ελέγχου UAV με καθοδήγηση από οπτικές ίνες επεξεργάζεται εντολές καθοδήγησης που λαμβάνονται μέσω διανεμημένης οπτικής ίνας, μετατρέπει οπτικά σήματα σε εξόδους ελέγχου πτήσης με καθυστέρηση κάτω των 50 ms, επιστρέφει βίντεο και τηλεμετρία μέσω της ίδιας οπτικής ίνας μέσω WDM και εκτελεί ντετερμινιστική συμπεριφορά ασφάλειας σε περίπτωση απώλειας οπτικής ίνας. Προερχόμενος από την κληρονομιά των πυραύλων FOG-M, ο σχεδιασμός δίνει προτεραιότητα στην καθυστέρηση εντολών, στην αξιοπιστία μίας χρήσης ή περιορισμένης επαναχρησιμοποίησης και στον αυστηρό ντετερμινισμό σε πραγματικό χρόνο. Διαφέρει από τις πλακέτες tether spool στο ότι η οπτική ίνα δεν ανακτάται ποτέ - η πλατφόρμα διανέμεται από ένα δοχείο με ταχύτητα πτήσης και το ίχνος της οπτικής ίνας αφήνεται πίσω.
Πίνακας περιεχομένων
- Κληρονομιά: Από τα FOG-M στα σύγχρονα drones με καθοδήγηση από οπτικές ίνες
- Αρχιτεκτονική Συστήματος και Ρόλος Διοικητικού Συμβουλίου
- Διαδρομή εντολών καθοδήγησης και προϋπολογισμός καθυστέρησης
- Ανάδραση αισθητήρα και διαδρομή επιστροφής βίντεο
- Παρακολούθηση διανομής ινών
- Σχεδιασμός ασφαλείας για απώλεια οπτικών ινών
- Επιλογή επεξεργαστή και RTOS
- Αρχιτεκτονική Ισχύος για Πλατφόρμες Μίας Χρήσης
- Καθοδηγούμενη vs. Tethered: Διαφορές Σχεδιασμού
- Κατασκευή και Πιστοποίηση
- Συχνές Ερωτήσεις
Κληρονομιά: Από τα FOG-M στα σύγχρονα drones με καθοδήγηση από οπτικές ίνες
Ο πύραυλος BGM-71 TOW (δεκαετία του 1970) χρησιμοποιούσε χάλκινο σύρμα που διανέμονταν τόσο από τον εκτοξευτή όσο και από τον πύραυλο κατά τη διάρκεια της πτήσης, με σήματα καθοδήγησης που μεταδίδονταν μέσω του σύρματος. Η εμβέλεια περιοριζόταν από την αντοχή εφελκυσμού του σύρματος και την εξασθένηση του ηλεκτρικού σήματος - συνήθως κάτω από 4 χλμ. Στα τέλη της δεκαετίας του 1970 και του 1980, τα ερευνητικά προγράμματα στον τομέα της άμυνας διερεύνησαν την αντικατάσταση του χαλκού με οπτικές ίνες για δύο λόγους: το εύρος ζώνης gigabit της οπτικής ίνας υποστήριζε την επιστροφή βίντεο από μια κάμερα στον ανιχνευτή πυραύλων και η ατρωσία της οπτικής ίνας στις ηλεκτρομαγνητικές παρεμβολές αντιμετώπισε τις ανησυχίες σχετικά με τα συστήματα που καθοδηγούνται από ενσύρματα και τα οποία παρεμποδίζονταν από πομπούς μικροκυμάτων υψηλής ισχύος.
Το πρόγραμμα FOG-M (Fiber Optic Guided Missile) παρουσίασε την ιδέα, αλλά ακυρώθηκε πριν από την παραγωγή. Η τεχνολογία που επικύρωσε — η οποία διένειμε οπτικές ίνες τόσο από την πλατφόρμα εκτόξευσης όσο και από τα πυρομαχικά, με εντολές οπτικής καθοδήγησης και επιστροφή βίντεο — έγινε το θεμέλιο για τις σύγχρονες αρχιτεκτονικές μη επανδρωμένων αεροσκαφών με καθοδήγηση από οπτικές ίνες. Η βασική διαφορά είναι ότι οι σημερινές πλατφόρμες είναι μη επανδρωμένα αεροσκάφη και όχι πυρομαχικά μονής κατεύθυνσης: φέρουν κάμερες και αισθητήρες για ISR αντί για κεφαλές, μπορούν να περιφέρονται παρά να πετούν απευθείας σε έναν στόχο και σε ορισμένες διαμορφώσεις μπορούν να ανακτηθούν και να επαναχρησιμοποιηθούν.
Η σύγχρονη πλακέτα τυπωμένου κυκλώματος ελέγχου με καθοδήγηση από οπτικές ίνες κληρονομεί τη θεμελιώδη αρχιτεκτονική σήματος από το FOG-M — οπτική εντολή προς τα εμπρός, επιστροφή βίντεο, παθητική διανομή οπτικών ινών — και την προσαρμόζει στα προφίλ πτήσης των drone, στις τρέχουσες αρχιτεκτονικές επεξεργαστών και στη διαθεσιμότητα εμπορικής τεχνολογίας οπτικών ινών και πομποδεκτών σε κόστος που δεν ήταν διαθέσιμο τη δεκαετία του 1980.
Αρχιτεκτονική Συστήματος και Ρόλος Διοικητικού Συμβουλίου
Το σύστημα καθοδήγησης από οπτικές ίνες αποτελείται από: επίγειο σταθμό (κονσόλα χειριστή + πηνίο οπτικής ίνας + οπτικός πομπός/δέκτης) → διανεμημένη οπτική ίνα → πλακέτα τυπωμένου κυκλώματος ελέγχου αερομεταφερόμενου ρεύματος → ενεργοποιητές πτήσης + κάμερα + ωφέλιμο φορτίο αισθητήρα. Η πλακέτα τυπωμένου κυκλώματος ελέγχου είναι η μοναδική διεπαφή μεταξύ εδάφους και αέρα για ολόκληρη τη διάρκεια της αποστολής. Η οπτική διεπαφή της πρέπει να λαμβάνει εντολές αξιόπιστα, ο επεξεργαστής της πρέπει να τις εκτελεί σε πραγματικό χρόνο και οι οδηγοί ενεργοποιητών της πρέπει να παράγουν καθαρές εξόδους χαμηλής καθυστέρησης στις επιφάνειες ή τους κινητήρες ελέγχου πτήσης.
Σε αντίθεση με ένα συνδεδεμένο drone όπου η οπτική ίνα διαχειρίζεται από ένα αμφίδρομο σύστημα καρουλιού, μια πλατφόρμα καθοδηγούμενη από οπτικές ίνες διανέμει παθητικά από ένα δοχείο — η οπτική ίνα διανέμεται καθώς το drone κινείται και όταν το δοχείο αδειάσει, η επικοινωνία τερματίζεται. Η διασύνδεση ηλεκτρονικών του δοχείου διαχειρίζεται από την πλακέτα τυπωμένου κυκλώματος του δοχείου οπτικών ινών , η οποία παρακολουθεί την εναπομένουσα οπτική ίνα, την τάση στον οδηγό εξόδου και τον ρυθμό διανομής. Η πλακέτα ελέγχου λαμβάνει δεδομένα κατάστασης από την πλακέτα του δοχείου μέσω ενός διαύλου διασύνδεσης και τα χρησιμοποιεί για αποφάσεις διαχείρισης αποστολής.
Διαμέριση πλακέτας: ορισμένα σχέδια ενσωματώνουν την οπτική διεπαφή, τον επεξεργαστή, τις εξόδους ενεργοποιητή και την παρακολούθηση του δοχείου σε μία μόνο πλακέτα. Άλλα διαχωρίζουν την οπτική διεπαφή σε μια ειδική πλακέτα οπτικής σύνδεσης δεδομένων που συνδέεται με την πλακέτα ελέγχου μέσω ενός συνδέσμου υψηλής ταχύτητας. Η ενσωματωμένη προσέγγιση εξοικονομεί βάρος και αριθμό συνδέσμων. Η διαιρεμένη προσέγγιση επιτρέπει την ανεξάρτητη βελτιστοποίηση της αναλογικής-βαριάς οπτικής διεπαφής και της ψηφιακής-βαριάς λειτουργίας ελέγχου και μπορεί να απλοποιήσει την ηλεκτρομαγνητική συμβατότητα μεταξύ των δύο.
Διαδρομή εντολών καθοδήγησης και προϋπολογισμός καθυστέρησης
Ο βρόχος καθοδήγησης εκτελείται ως εξής: είσοδος χειριστή → λογισμικό ελέγχου εδάφους → οπτική κωδικοποίηση → οπτική ίνα → αερομεταφερόμενος οπτικός δέκτης → ηλεκτρική μετατροπή → αποκωδικοποίηση πρωτοκόλλου → επικύρωση εντολής → έξοδος ενεργοποιητή → αεροδυναμική απόκριση → εικόνα κάμερας → κωδικοποίηση βίντεο → οπτική μετάδοση → οπτική ίνα → επίγειος δέκτης → οθόνη. Το τμήμα αυτού του βρόχου για το οποίο είναι υπεύθυνο το PCB ελέγχου — από την οπτική λήψη έως την έξοδο του ενεργοποιητή — πρέπει να ταιριάζει στον συνολικό προϋπολογισμό καθυστέρησης, ο οποίος ορίζεται από τον χρόνο αεροδυναμικής απόκρισης της πλατφόρμας μείον την καθυστέρηση επικοινωνίας της οπτικής ίνας μετ' επιστροφής (αμελητέο σε μήκη καλωδίου κάτω των 10 km: ~50 µs/km μονόδρομα σε c/n ≈ 0.67c).
Στόχοι καθυστέρησης ειδικά για την πλατφόρμα:
- Αργό drone επιτήρησης (3–5 m/s, μεγάλο άνοιγμα φτερών): συνολικός προϋπολογισμός βρόχου 80–150 ms· προϋπολογισμός PCB ελέγχου ~20–40 ms
- Τακτικό drone ISR (10–20 m/s, μέτρια ευελιξία): συνολικός προϋπολογισμός βρόχου 40–80 ms· προϋπολογισμός PCB ελέγχου ~10–20 ms
- Πλατφόρμα γρήγορης ελιγμών (>20 m/s, υψηλή ευελιξία): συνολικός προϋπολογισμός βρόχου <30 ms· προϋπολογισμός PCB ελέγχου <8 ms· απαιτεί αποκλειστικό έλεγχο βασισμένο σε FPGA
Η καθυστέρηση εντός της πλακέτας ελέγχου κυριαρχείται από: μετατροπή οπτικού σε ηλεκτρικό (~1 µs, αμελητέα), προσωρινή μνήμη λήψης πρωτοκόλλου πλαισίου και έλεγχο CRC (~50–200 µs ανάλογα με το πρωτόκολλο και τον επεξεργαστή), διεπαφή ενεργοποιητή (περίοδος PWM = 1/συχνότητα· στα 400 Hz, η μέγιστη καθυστέρηση PWM είναι 2.5 ms· το ψηφιακό πρωτόκολλο DSHOT τη μειώνει σε ~100 µs).
Ο έλεγχος ακεραιότητας εντολών είναι υποχρεωτικός: κάθε λαμβανόμενο πλαίσιο πρέπει να περιλαμβάνει ένα CRC ή άθροισμα ελέγχου (checksum) που ο επεξεργαστής επικυρώνει πριν από τη διαβίβαση της εντολής στις εξόδους του ενεργοποιητή. Μια κατεστραμμένη εντολή που εκτελείται χωρίς επικύρωση θα μπορούσε να παράγει μια είσοδο ελέγχου πτήσης που δεν εξέδωσε ο χειριστής. Ο έλεγχος CRC προσθέτει ~5–20 µs στην καθυστέρηση επεξεργασίας — απολύτως αποδεκτό δεδομένου του ρόλου του στην αποτροπή ψευδών εντολών ενεργοποιητή.
Αξίζει να σημειωθεί εδώ το πλαίσιο σχεδιασμού κατά των παρεμβολών : επειδή οι εντολές ταξιδεύουν μέσω οπτικών ινών, η απειλή παρεμβολής RF που καθοδηγεί τον σχεδιασμό PCB κατά των παρεμβολών απουσιάζει εντελώς. Το μοντέλο απειλής ασφάλειας για συστήματα με καθοδήγηση από οπτικές ίνες είναι φυσικό - κοπή οπτικών ινών, φυσική αναχαίτιση του δοχείου - όχι ηλεκτρομαγνητικό.
Ανάδραση αισθητήρα και διαδρομή επιστροφής βίντεο
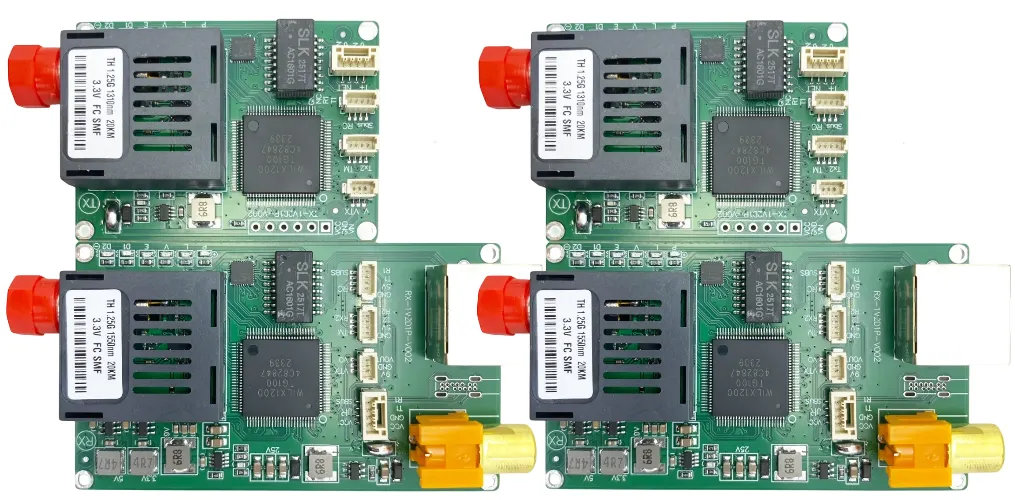
Το βίντεο και η τηλεμετρία επιστρέφουν μέσω της ίδιας οπτικής ίνας μέσω πολυπλεξίας διαίρεσης μήκους κύματος (WDM). Ένα τυπικό σχήμα: οι εντολές προωθούνται στα 1310 nm, το βίντεο επιστρέφει στα 1550 nm. Τα δύο μήκη κύματος μοιράζονται την ίδια φυσική ίνα, αλλά διαχωρίζονται σε κάθε άκρο από οπτικούς ζεύκτες WDM (διαχωριστές δέσμης επιλεκτικούς ως προς το μήκος κύματος). Αυτή η αρχιτεκτονική αμφίδρομης κατεύθυνσης σε μία ίνα είναι κρίσιμη για πλατφόρμες καθοδηγούμενες από ίνες, επειδή η ίνα διανέμεται και δεν μπορεί να είναι μια δέσμη πολλαπλών ινών — το βάρος και η χωρητικότητα του δοχείου απαιτούν μία μόνο ίνα.
Ο αγωγός βίντεο στην αερομεταφερόμενη πλακέτα: αισθητήρας κάμερας → ISP (επεξεργαστής σήματος εικόνας) → μηχανή συμπίεσης (κωδικοποιητής υλικού H.264 ή H.265) → πακετοποίηση → οπτικός πομπός. Το μη συμπιεσμένο 1080p60 απαιτεί ~3 Gbps. μετά από κωδικοποίηση H.264 σε επίπεδο ποιότητας κατάλληλο για επιτήρηση, η ίδια ροή μπορεί να είναι 10–50 Mbps. Η συμπίεση είναι υποχρεωτική για οποιαδήποτε πλατφόρμα με οπτική ίνα με πρακτικό δοχείο, επειδή επιτρέπει τη χρήση οπτικών διεπαφών από 100 Mbps έως 1 Gbps αντί για 10 Gbps, με αντίστοιχες μειώσεις στο κόστος του πομποδέκτη, την κατανάλωση ενέργειας και την πολυπλοκότητα σχεδιασμού της πλακέτας.
Ο αγωγός βίντεο ακολουθεί τις ίδιες αρχές σχεδιασμού φυσικού επιπέδου με μια ειδική πλακέτα οπτικής σύνδεσης δεδομένων , προσαρμοσμένη για το μηχανικό περιβάλλον της διανεμόμενης ίνας — συγκεκριμένα, η γωνία εξόδου της ίνας και οποιαδήποτε τάση που εισάγεται από τον μηχανισμό διανομής μπορεί να προκαλέσει σύζευξη τρόπου λειτουργίας σε πολύτροπη ίνα, επομένως οι μονοτροπικές ίνες και οι πομποδέκτες συμβατοί με μήκος κύματος αποτελούν συνήθη πρακτική.
Παρακολούθηση διανομής ινών
Η πλακέτα ελέγχου παρακολουθεί τρεις παραμέτρους διανομής, είτε απευθείας είτε μέσω της πλακέτας διασύνδεσης του δοχείου:
- Οπτική ισχύς στον δέκτη: ο πιο θεμελιώδης δείκτης ακεραιότητας της οπτικής ίνας. Η απότομη πτώση ισχύος υποδηλώνει θραύση. Η σταδιακή μείωση μπορεί να υποδηλώνει παραβιάσεις της ακτίνας κάμψης στο ίχνος διανομής ή μόλυνση στον οδηγό εξόδου.
- Υπόλοιπη εκτίμηση ινών: που προκύπτει από την ολοκλήρωση της ταχύτητας (∫v dt) σε σύγκριση με τη βαθμονομημένη χωρητικότητα του δοχείου. Πιο ακριβείς μέθοδοι χρησιμοποιούν έναν περιστροφικό κωδικοποιητή στο καρούλι εξόδου ή έναν άμεσο αισθητήρα μήκους ίνας. Μια ειδοποίηση χαμηλής ίνας στο 10–20% που απομένει ενεργοποιεί τον υπολογισμό της τροχιάς επιστροφής.
- Ένταση στον οδηγό εξόδου: Ένας μετρητής τάσης ή ένας αισθητήρας δύναμης στον οδηγό εξόδου ανιχνεύει το σκάλωμα — το σκάλωμα της ίνας στο έδαφος ή σε ένα εμπόδιο δημιουργεί μια αιχμή τάσης πριν σπάσει η ίνα. Η ανίχνευση δίνει προειδοποίηση ~50–200 ms, επαρκή χρόνο για να επιχειρηθεί η αποφυγή σε ορισμένες πλατφόρμες.
Και οι τρεις παράμετροι πρέπει να δειγματοληπτούνται με επαρκή ρυθμό για να υποστηρίξουν τη λογική ασφαλείας στην Ενότητα 6. Η δειγματοληψία οπτικής ισχύος στο 1 kHz είναι τυπική — αυτό παρέχει ανάλυση 1 ms για την ανίχνευση θραύσης. Η δειγματοληψία τάσης στα 500 Hz είναι επαρκής. Η εκτίμηση της υπόλοιπης ίνας μπορεί να εκτελεστεί στα 10–50 Hz, καθώς η εξάντληση του δοχείου είναι μια αργή διαδικασία σε σχέση με τον κύκλο ελέγχου. Οι μηχανισμοί του υλικού διανομής περιγράφονται λεπτομερώς στο πλαίσιο της πλακέτας τυπωμένου κυκλώματος του κουτιού διανομής ινών.
Σχεδιασμός ασφαλείας για απώλεια οπτικών ινών
Η βασική απαίτηση σχεδιασμού: κάθε συμβάν απώλειας οπτικών ινών πρέπει να έχει μια καθορισμένη, ντετερμινιστική απόκριση
Σε αντίθεση με ένα συνδεδεμένο drone όπου η οπτική ίνα διαχειρίζεται μια διαδρομή μετ' επιστροφής και η υποβάθμιση είναι σταδιακή και προβλέψιμη, μια διανεμημένη οπτική ίνα μπορεί να σπάσει απότομα χωρίς προειδοποίηση — να αποκοπεί από το έδαφος, έναν ρότορα ή ένα σφάλμα χειριστή στο άκρο του εδάφους. Η πλακέτα ελέγχου PCB πρέπει να αντιμετωπίζει την απώλεια οπτικής ίνας ως αναμενόμενο συμβάν και όχι ως εξαιρετικό σφάλμα. Η απόκριση πρέπει να είναι προκαθορισμένη, να εφαρμόζεται σε υλικό ή υλικολογισμικό με υποστήριξη watchdog και να αποδεικνύεται σε δοκιμές εδάφους πριν από οποιαδήποτε πτήση.
Μηχανή κατάστασης ανίχνευσης απώλειας οπτικών ινών:
- Η οπτική ισχύς πέφτει κάτω από το όριο T_low (ορίζεται 3 dB πάνω από την ελάχιστη ευαισθησία του δέκτη)
- Χρονοδιακόπτης έναρξης: παράθυρο 100–500 ms (διακρίνει τη στιγμιαία απώλεια από το μόνιμο σπάσιμο· η στιγμιαία απώλεια μπορεί να συμβεί κατά τη διάρκεια απότομων ελιγμών που καταπονούν τη γωνία εξόδου της οπτικής ίνας)
- Εάν το ρεύμα επανέλθει εντός του παραθύρου: καταγραφή συμβάντος, συνέχιση λειτουργίας, ειδοποίηση χειριστή
- Εάν δεν ανακάμψει η τροφοδοσία: δηλώστε διακοπή οπτικής ίνας, ενεργοποιήστε τη λειτουργία ασφαλείας
Επιλογές λειτουργίας Failsafe (προρυθμισμένες ανά τύπο αποστολής):
- Αυτόνομη αιώρηση: Μετάβαση σε ενσωματωμένο GPS ή βαρομετρική αναμονή, παραμονή στην τρέχουσα θέση, αναμονή απόπειρας επανασύνδεσης από τον χειριστή μέσω εφεδρικής σύνδεσης RF (εάν υπάρχει)
- Επιστροφή στο δοχείο: Πλοηγηθείτε στην τελευταία γνωστή θέση του δοχείου χρησιμοποιώντας την ενσωματωμένη IMU dead reckoning, επιχειρήστε επανασύνδεση οπτικής ίνας
- Ελιγμός τερματικού: για εφαρμογές πυρομαχικών, εκτέλεση προγραμματισμένης τερματικής προσέγγισης στις τελευταίες γνωστές συντεταγμένες στόχου
- Ελεγχόμενη κάθοδος: Εάν η αυτόνομη πτήση δεν είναι εφικτή, μειώστε το γκάζι στο ελάχιστο ελεγχόμενο ρυθμό καθόδου και διακόψτε τους κινητήρες σε κοντινή απόσταση από το έδαφος.
Ο μηχανισμός παρακολούθησης υλικού είναι υποχρεωτικός: ένα αποκλειστικό ολοκληρωμένο κύκλωμα χρονιστή παρακολούθησης (όχι ένας μηχανισμός παρακολούθησης λογισμικού) παρακολουθεί το σήμα παλμού του επεξεργαστή. Εάν ο επεξεργαστής μπλοκάρει — λόγω σφάλματος υλικολογισμικού, μανδάλωσης που προκαλείται από ηλεκτρομαγνητικές παρενέργειες ή σφάλματος τροφοδοσίας — ο μηχανισμός παρακολούθησης ενεργοποιεί το ρελέ ασφαλείας και οδηγεί τους ενεργοποιητές σε μια προκαθορισμένη ασφαλή κατάσταση εντός του χρονικού ορίου της ρύθμισης παρακολούθησης (συνήθως 50–200 ms). Αυτή είναι η τελευταία γραμμή άμυνας μεταξύ μιας βλάβης του επεξεργαστή και μιας μη ελεγχόμενης πλατφόρμας.
Επιλογή επεξεργαστή και RTOS
Η πλακέτα ελέγχου PCB απαιτεί έναν επεξεργαστή ικανό για ντετερμινιστική εκτέλεση σε πραγματικό χρόνο. Οι βασικές μετρήσεις είναι η καθυστέρηση διακοπής χειρότερης περίπτωσης (η καθυστέρηση μεταξύ ενός εισερχόμενου πακέτου εντολής που ενεργοποιεί μια διακοπή και της έναρξης εκτέλεσης της ρουτίνας υπηρεσίας διακοπής) και ο χρόνος εναλλαγής περιβάλλοντος (ο χρόνος για την αποθήκευση της τρέχουσας κατάστασης της εργασίας και τη φόρτωση μιας νέας εργασίας). Το jitter σε αυτές τις μετρήσεις προσθέτει άμεσα στον προϋπολογισμό καθυστέρησης του βρόχου ελέγχου.
Κατηγορίες επεξεργαστών:
- ARM Cortex-M7 (π.χ., STM32H7): 480 MHz, FPU υλικού, καθυστέρηση διακοπής χειρότερης περίπτωσης ~12 κύκλοι (~25 ns), επαρκής για πλατφόρμες που απαιτούν βρόχο ελέγχου >5 ms. Οικονομικά αποδοτικό, χρησιμοποιείται ευρέως σε εμπορικούς ελεγκτές πτήσης drone. Κατάλληλο για τις περισσότερες πλατφόρμες επιτήρησης με καθοδήγηση οπτικών ινών.
- ARM Cortex-R5: Διπύρηνος επεξεργαστής lockstep για εφαρμογές κρίσιμες για την ασφάλεια, ντετερμινιστικός χρόνος απόκρισης, χωρίς εκπλήξεις καθυστέρησης στην προσωρινή μνήμη. Επιλεγμένο για αμυντικές πλατφόρμες όπου η λειτουργία ελέγχου πτήσης απαιτεί συμμόρφωση με το επίπεδο ακεραιότητας ασφάλειας (SIL).
- Έλεγχος βασισμένος σε FPGA (Xilinx Zynq, Intel Cyclone): Για πλατφόρμες που απαιτούν βρόχους ελέγχου υπο-χιλιοστών του δευτερολέπτου, το ύφασμα FPGA εκτελεί τον αλγόριθμο ελέγχου σε ειδική λογική με ντετερμινιστική καθυστέρηση ενός κύκλου ρολογιού. Ο επεξεργαστής (πυρήνας ARM εντός του SoC) χειρίζεται λειτουργίες που δεν είναι πραγματικού χρόνου: καταγραφή τηλεμετρίας, παρακολούθηση της εύρυθμης λειτουργίας των οπτικών ινών, διαχείριση αποστολών.
Επιλογή RTOS: Το FreeRTOS είναι η πιο συνηθισμένη επιλογή για ενσωματωμένο έλεγχο drone λόγω του μικρού του μεγέθους, του ντετερμινιστικού προγραμματισμού εργασιών και του ευρέος οικοσυστήματος. Το Zephyr κερδίζει έδαφος λόγω της σύγχρονης αρχιτεκτονικής του και της υποστήριξης για πλαίσια πιστοποίησης ασφαλείας. Το bare-metal (χωρίς RTOS) είναι αποδεκτό για τις απλούστερες πλατφόρμες όπου ο βρόχος ελέγχου είναι η μόνη σημαντική εργασία, αλλά προσθέτει πολυπλοκότητα καθώς το σύνολο χαρακτηριστικών μεγαλώνει.
Αρχιτεκτονική Ισχύος για Πλατφόρμες Μίας Χρήσης
Οι αναλώσιμες πλατφόρμες με καθοδήγηση από οπτικές ίνες αντιμετωπίζουν έναν περιορισμό αρχιτεκτονικής ισχύος που δεν ισχύει για τα επαναχρησιμοποιήσιμα drones: το σύστημα ισχύος πρέπει να βελτιστοποιηθεί για ένα μόνο προφίλ αποστολής (απογείωση έως το τέλος της οπτικής ίνας), χωρίς να χρειάζεται διαχείριση κύκλου φόρτισης ή μακροπρόθεσμη υγεία της μπαταρίας. Αυτό επιτρέπει την επιθετική επιλογή κυψελών: τα κυψέλες πολυμερούς λιθίου υψηλής εκφόρτισης με μέγιστους ρυθμούς C που θα μείωναν απαράδεκτα τη διάρκεια ζωής του κύκλου σε μια επαναχρησιμοποιήσιμη πλατφόρμα είναι απολύτως κατάλληλα εδώ.
Η διανομή ισχύος της πλακέτας ελέγχου PCB πρέπει να χειρίζεται την απότομη αύξηση ρεύματος εκκίνησης του κινητήρα (αρκετές εκατοντάδες αμπέρ σε μικρά UAV) χωρίς να καταρρέει η τάση τροφοδοσίας κάτω από το όριο brown-out του επεξεργαστή. Η χωρητικότητα κοντά στην είσοδο ισχύος κάθε ESC, σε συνδυασμό με ξεχωριστά επίπεδα ισχύος για την κίνηση του κινητήρα και τα αεροηλεκτρονικά (συνδεδεμένα σε ένα μόνο σημείο αστεριού), εμποδίζει τον θόρυβο μεταγωγής του κινητήρα να συνδεθεί με τα ηλεκτρονικά ελέγχου.
Παρακολούθηση μπαταρίας: η μέτρηση Coulomb παρέχει πληροφορίες για την κατάσταση φόρτισης για τη διαχείριση της αποστολής. Για τις αναλώσιμες πλατφόρμες, το κύριο μέλημα είναι η ολοκλήρωση της αποστολής πριν από την εκφόρτιση, όχι η διάρκεια ζωής της μπαταρίας — η καμπύλη κατάστασης φόρτισης καθοδηγεί τη λογική επιστροφής στον προορισμό ή ματαίωσης της αποστολής παράλληλα με την εκτίμηση της υπόλοιπης οπτικής ίνας. Οι αρχές σχεδιασμού PCB του drone που δεν επιτρέπεται να λειτουργεί με GPS για την κατανομή ισχύος σε αμφισβητούμενα περιβάλλοντα ισχύουν εξίσου και εδώ — η απουσία ανησυχίας για παρεμβολές GPS δεν εξαλείφει την ανάγκη για σχεδιασμό τροφοδοτικού ανθεκτικού στις ηλεκτρομαγνητικές παρεμβολές εντός του χώρου των αεροηλεκτρονικών.
Καθοδηγούμενη vs. Tethered: Διαφορές Σχεδιασμού
| Σχεδιαστική πτυχή | Οδηγούμενο από οπτικές ίνες (διανέμεται) | Tethered (Διαχείριση spool) |
|---|---|---|
| Διαχείριση οπτικών ινών | Παθητική διανομή, χωρίς ανάκτηση, το δοχείο εξαντλείται στο μηδέν | Ενεργό αμφίδρομο καρούλι, ελεγχόμενη από κινητήρα τάση, ίνα που ανακτάται κατά την προσγείωση |
| Λανθάνουσα κατάσταση βρόχου ελέγχου | Κρίσιμο για τις περισσότερες πλατφόρμες, κάτω από 50 ms. <10 ms για τύπους γρήγορων ελιγμών. | Υψηλότερη ανοχή — 100–200 ms αποδεκτή για σταθερές ή αργά κινούμενες πλατφόρμες ISR με σύνδεση |
| Απόκριση θραύσης ινών | Πρέπει να χειρίζεται απότομα, απροειδοποίητα διαλείμματα· υποχρεωτική η ντετερμινιστική ασφάλεια σφαλμάτων | Μπορεί να προειδοποιήσει πριν από την βλάβη. Ο κινητήρας με πηνίο παρέχει ανατροφοδότηση τάσης προβλέποντας το σπάσιμο. |
| Επαναχρησιμοποίηση πλατφόρμας | Συχνά αναλώσιμο. Ορισμένες παραλλαγές ISR έχουν σχεδιαστεί για ανάκτηση. | Συνήθως επαναχρησιμοποιήσιμο· η άτρακτος και τα ηλεκτρονικά έχουν σχεδιαστεί για επαναλαμβανόμενες πτήσεις |
| Πλακέτα κονσέρβας | Παθητική παρακολούθηση τροφοδοσίας οπτικών ινών· χωρίς κίνηση κινητήρα | Ενεργός έλεγχος κινητήρα· ρύθμιση τάσης· αμφίδρομη παρακολούθηση μήκους ινών |
| Σκλήρυνση EMI | Πρότυπο για εμπορικές χρήσεις· MIL-STD-461 για άμυνα | Ίδιο εύρος απαιτήσεων· Σχεδιασμός ανθεκτικός σε ηλεκτρομαγνητικές εκκενώσεις οι πρακτικές ισχύουν εξίσου |
Κατασκευή και Πιστοποίηση
Η προσέγγιση κατασκευής χωρίζεται ανά μοντέλο επαναχρησιμοποίησης πλατφόρμας:
Αναλώσιμες πλατφόρμες: Τυπικό FR-4, 4–6 στρώσεις, εξαρτήματα εμπορικής ποιότητας, αυτοματοποιημένη συναρμολόγηση SMT, 100% δοκιμή εντός κυκλώματος (ICT) και λειτουργική δοκιμή, δειγματοληπτικός περιβαλλοντικός έλεγχος. Η πιστοποίηση βασίζεται στην ανάλυση σχεδιασμού και σε περιορισμένες περιβαλλοντικές δοκιμές και όχι στην πλήρη συμμόρφωση με το πρότυπο MIL-STD-810. Το κόστος είναι ο κύριος παράγοντας - μια πλατφόρμα που καταστρέφεται με μία μόνο χρήση δεν μπορεί να μεταφέρει πλακέτα κυκλώματος αξίας 50,000 δολαρίων. Η κατασκευή PCB FR-4 με τυπική συναρμολόγηση χωρίς μόλυβδο πληροί την απαίτηση αξιοπιστίας για ένα προφίλ αποστολής που μετράται σε ώρες.
Επαναχρησιμοποιήσιμες πλατφόρμες ISR: Προσεγγίζει τον σχεδιασμό και την πιστοποίηση στρατιωτικού επιπέδου — υπόστρωμα πολυϊμιδίου ή FR-4 υψηλής Tg, αποδοχή συναρμολόγησης IPC Κλάσης 2 ή 3, σύμμορφη επίστρωση για αντοχή στην υγρασία και τη μόλυνση, δοκιμές περιβαλλοντικής πιστοποίησης MIL-STD-810. Οι λειτουργικές δοκιμές περιλαμβάνουν: βρόχο επιστροφής εντολών καθοδήγησης σε ακραίες θερμοκρασίες λειτουργίας, προσομοίωση διακοπής οπτικής ίνας (εισαγωγή οπτικού εξασθενητή για την επιβεβαίωση σωστών ενεργοποιήσεων ασφαλείας στο καθορισμένο όριο), μέτρηση καθυστέρησης σε ολόκληρη τη διαδρομή εντολών.
Η Highleap παρέχει κατασκευή και συναρμολόγηση τόσο για αναλώσιμες όσο και για επαναχρησιμοποιήσιμες πλακέτες ελέγχου με οπτική ίνα, με πακέτα τεκμηρίωσης κατάλληλα για κάθε επίπεδο πιστοποίησης.
Συχνές Ερωτήσεις
Πόσο μακριά μπορεί να πετάξει ένα drone με καθοδήγηση από οπτικές ίνες;
Η εμβέλεια περιορίζεται από τη χωρητικότητα του δοχείου — το μήκος της οπτικής ίνας που μπορεί να τυλιχθεί στο δοχείο στο αερομεταφερόμενο άκρο, συν την οπτική ίνα στο πηνίο εδάφους. Η πρακτική χωρητικότητα του αερομεταφερόμενου δοχείου είναι 5-20 km για ένα δοχείο βάρους 2-8 kg. Ορισμένες μεγαλύτερες πλατφόρμες μεταφέρουν 30+ km. Ο προϋπολογισμός οπτικής ζεύξης δεν είναι ο περιοριστικός παράγοντας — η μονοτροπική ίνα 1310 nm στα 0.35 dB/km με οπτικό προϋπολογισμό 20 dB υποστηρίζει 57 km, υπερβαίνοντας κατά πολύ τη χωρητικότητα του δοχείου.
Μπορεί η αρχιτεκτονική με καθοδήγηση από οπτικές ίνες να υποστηρίξει αυτόνομη πλοήγηση σημείων αναφοράς;
Ναι — η αυτόνομη πλοήγηση εκτελείται στον ενσωματωμένο επεξεργαστή και δεν απαιτεί τη σύνδεση οπτικής ίνας για εκτέλεση. Η σύνδεση οπτικής ίνας μεταφέρει εντολές παράκαμψης χειριστή και επιστρέφει βίντεο για επίγνωση της κατάστασης. Οι αυτόνομες λειτουργίες είναι ιδιαίτερα σημαντικές για πλατφόρμες με καθοδήγηση οπτικής ίνας, επειδή ο χειριστής ενδέχεται να χάσει προσωρινά το βίντεο (λόγω της κάλυψης της κάμερας από το έδαφος) ενώ η πλατφόρμα συνεχίζει να πλοηγείται αυτόνομα.
Τι συμβαίνει εάν η ίνα σπάσει στο άκρο της γείωσης (κοντά στο πηνίο);
Το συμβάν απώλειας οπτικής ίνας είναι πανομοιότυπο από την οπτική γωνία της εναέριας πλακέτας, ανεξάρτητα από το πού σπάει η οπτική ίνα. Η λογική ανίχνευσης και ασφάλειας που περιγράφεται στην Ενότητα 6 ισχύει εξίσου τόσο για μια θραύση στο άκρο της γείωσης όσο και για μια θραύση στο άκρο της εναέριας γείωσης. Από φυσικής άποψης, μια θραύση στο άκρο της γείωσης μπορεί να είναι πιο συχνή — η οπτική ίνα κοντά στο σημείο εκτόξευσης είναι ακίνητη και ευάλωτη σε κοπή από την κυκλοφορία οχημάτων ή το προσωπικό.
Πώς επηρεάζει η άρνηση GPS αυτό το σύστημα;
Για τη διαδρομή επικοινωνίας οπτικής ίνας: καθόλου. Η σύνδεση οπτικής ίνας είναι άτρωτη σε παρεμβολές ή πλαστογράφηση GPS. Για την αυτόνομη λειτουργία failsafe: σημαντικά. Εάν η failsafe βασίζεται σε επιστροφή στην αρχική κατάσταση με αναφορά GPS, η παρεμβολή GPS απενεργοποιεί αυτήν την επιλογή. Επομένως, τα σχέδια που είναι προσανατολισμένα στην άμυνα εφαρμόζουν την ασφάλεια failsafe με δυνατότητα dead-reckoning μόνο μέσω IMU ως την κύρια αυτόνομη λειτουργία, με το GPS ως δευτερεύουσα επιλογή όταν είναι διαθέσιμη. PCB drone με απαγορευμένη πρόσβαση GPS Το πλαίσιο σχεδιασμού εξετάζει το υλικό αδρανειακής πλοήγησης που υποστηρίζει αυτή τη δυνατότητα.

συνιστάται Δημοσιεύσεις

Συναρμολόγηση PCB με δωρεάν υπηρεσία ανάλυσης BOM
Χρειάζεστε μια δωρεάν υπηρεσία ανάλυσης BOM πριν δεσμευτείτε για PCB...

Διαχείριση Εφοδιαστικής Αλυσίδας Συναρμολόγησης PCB
Η Highleap Electronics υποστηρίζει την αλυσίδα εφοδιασμού συναρμολόγησης PCB...

Συναρμολόγηση PCB με σύμμορφη επίστρωση
Η Highleap Electronics παρέχει συναρμολόγηση PCB με συμβατικά...

Συναρμολόγηση βιομηχανικών ηλεκτρονικών PCB
Η συναρμολόγηση PCB βιομηχανικών ηλεκτρονικών καλύπτει...
Πώς να πάρετε μια προσφορά για PCB
Αφήστε μας να εκτελέσουμε ανάλυση DFM/DFA για εσάς και να επικοινωνήσουμε μαζί σας με μια αναφορά.
Μπορείτε να ανεβάσετε τα αρχεία σας με ασφάλεια μέσω της ιστοσελίδας μας.
Χρειαζόμαστε τις ακόλουθες πληροφορίες για να σας δώσουμε μια προσφορά:
-
- Gerber, ODB++ ή .pcb, spec.
- Λίστα BOM εάν χρειάζεστε συναρμολόγηση
- Ποσοτητα
- Χρόνος στροφής