

Microduck Robot: Nyílt forráskódú fizikai mesterséges intelligencia, szimulációból valóságba és NYÁK-tervezés
Microduck: Az apró, fizikailag mesterséges intelligencián alapuló robot és a mögötte álló elektronika belsejében
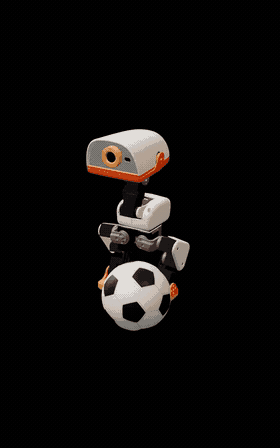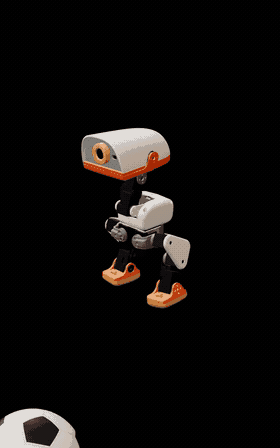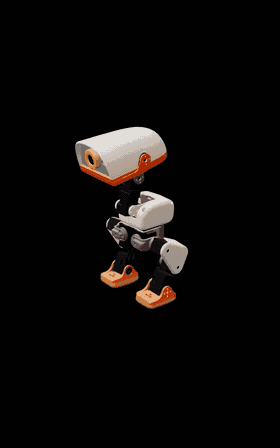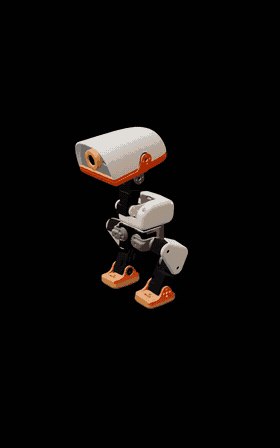
A Pollen Robotics Microduck robotja a megerősítéses tanulást, a beágyazott számítástechnikát, az érzékelést és a 15 aktivált szabadságfokot ötvözi egy 25 cm-es kétlábú robotban. Az érdekes mérnöki történet nemcsak arról szól, hogyan mozog, hanem arról is, hogyan válik a szimulált intelligencia megbízható, valós hardverré.
A cikkben szereplő technikai állításokat a Pollen Robotics hivatalos Microduck anyagaival és hivatalos GitHub tárhelyekkel ellenőrizték 2026. augusztus 30-án.
Miért vált a Microduck érdekes fizikai mesterséges intelligencia platformmá?
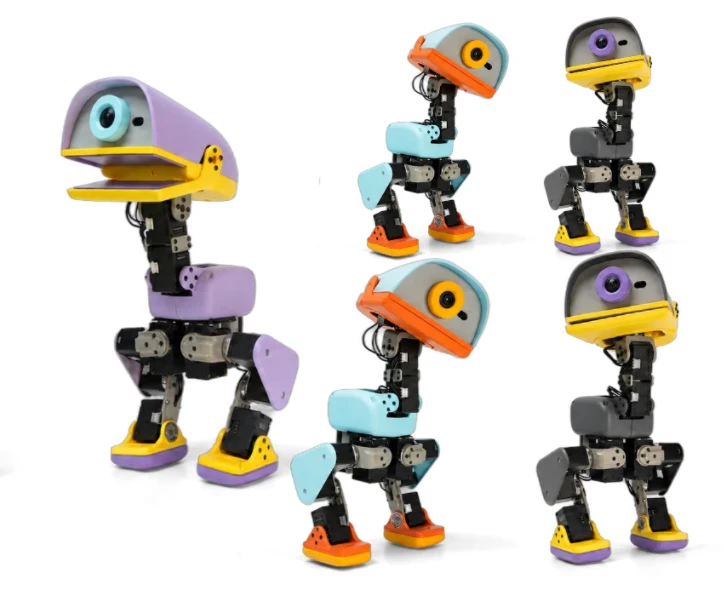
A Pollen Robotics 2026. augusztus 27- én jelentette be a Microduckot . A bevezetéskor a cég egy 25 cm-es kétlábú robotként írta le, amelyet a fizikai mesterséges intelligencián alapuló kísérletezés, a mozgástanulás és a szimulációból a valóságba való fejlesztés könnyebbé tételére terveztek.
A közzétett specifikáció egy mesterséges intelligenciával hajtott gyorsítóval ellátott Rockchip RK3566 processzort , 1 GB RAM-ot, 32 GB tárhelyet, előlapi kamerát, 8×8-as repülési időérzékelős LiDAR mátrixot, két IMU-t, mikrofonokat, hangszórót, két NFC antennát, Wi-Fi-t, Bluetooth-t és egy kivehető NP-F550 2600 mAh-s akkumulátort tartalmaz.
Ízléses csőre képes tárgyakat megragadni, és a hivatalos anyagok olyan viselkedési formákat írnak le, mint a járás, ülés, guggolás, gyakori esések utáni felállás, tárgyak felvétele, rúgás és görkorcsolyázás.
Érdemes pontosan idézni az indítási részleteket
- Az előrendelések 2026. augusztus 27-én nyíltak meg.
- A bevezető árat 399 dollárban jelentették be, adók és szállítás nélkül.
- Az első szállításokat 2026 karácsonya előtt tervezték megtenni.
- Észak-Amerika és Európa voltak a bevezetési piacok.
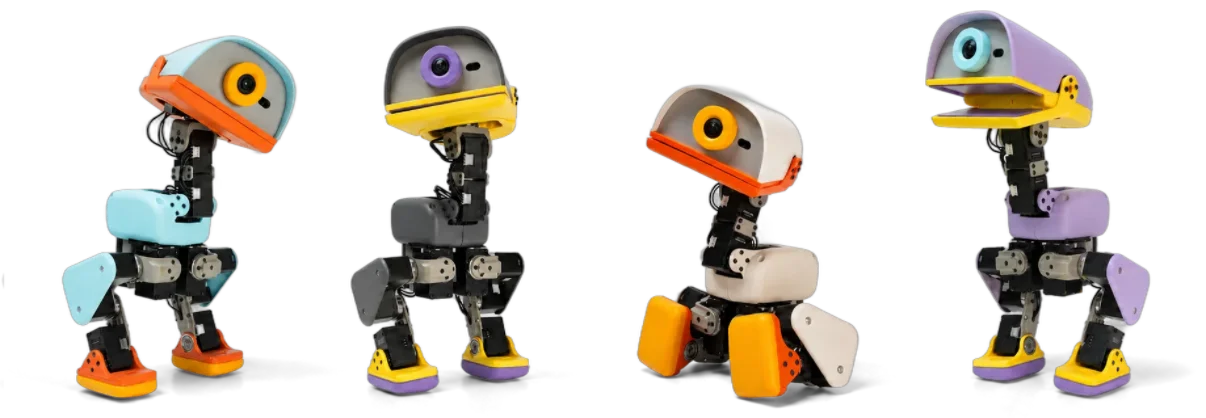
- Négy színváltozat indul: krém, grafit, levendula és égszínkék.
- Az akkumulátor üzemidejét körülbelül egy órára állították, használattól függően.
*A 399 dolláros ár a bevezető/előrendelési ár, nem pedig a végleges kiskereskedelmi ár ígérete.
Mi a valójában nyílt forráskódú – és mi nem
A Microduckot pontosan úgy írják le, mint amely nyílt forráskódú szoftververemmel rendelkezik . A Pollen Robotics kifejezetten kijelenti, hogy a nyílt forráskódú állítás a szoftverekre vonatkozik; a robot mechanikai és elektronikus tervfájljai nem nyílt forráskódúak . Ez a megkülönböztetés fontos a mérnökök számára, akik egyébként azt feltételezhetnék, hogy a vázlatok, a NYÁK-elrendezési fájlok vagy a mechanikai gyártási fájlok nyilvánosan elérhetők.
Beépített futásidejű környezet, vezérlőszolgáltatások és robotszoftverek. Repository licenc: Apache-2.0. Microduck RL adattár github.com/pollen-robotics/microduck_rl
RL környezetek, szimulációtól a valóságig terjedő eszközök, PPO képzés és ONNX export. Hivatalos böngésző szimulátor Ölelő Arcú Mikrokacsa Homokozó
Futtasson betanított Microduck-szabályzatokat böngészőalapú szimulációban.
A szimulációtól a rúgásra, járásra és regenerálódásra képes robotig
A hivatalos microduck_rl repository az mjlab (MuJoCo Warp) és PPO alapú megerősítéses tanulási környezeteket írja le . A házirendeket 50 Hz -en tanítják be , ONNX -be exportálják , majd a Microduck futtatókörnyezete tölti be a valódi roboton.
A tárház egy szimulációból valósba való átmenetet is dokumentál, amely magában foglalja az aktuátorfizikát, a tartományrandomizálást és a holtjáték-szimulációt. Ezek a technikák azért fontosak, mert egy idealizált szimulátorban jól teljesítő szabályozás kudarcot vallhat, ha valós motorokkal, mechanikai holtjátékkal, érzékelőzajjal, súrlódási változásokkal és akkumulátor-variációkkal találkozik.
Amit a Pollen Robotics nyilvánosan meghatározott
Az alábbi táblázat a Pollen Robotics által közzétett indítási specifikációk keretein belül marad. Szándékosan kerüli a még kiadatlan NYÁK-részletek találgatását.
| Terület | Közzétett Microduck specifikáció |
|---|---|
| Méretek | 25 cm magas, 14 cm széles |
| Súly | 800 g alatt |
| Működtetés | 15 szabadságfok az ízelt lábakon, a fejen és a nyakon |
| Kiszámít | Rockchip RK3566 mesterséges intelligenciával gyorsított processzorral |
| Memória / tárhely | 1 GB RAM, 32 GB tároló |
| Jövőkép | Előlapi kamera kamerahasználat-jelzővel |
| Távolságérzékelés | Kompakt LiDAR 8×8-as repülési időmátrix használatával |
| Mozgásérzékelés | Két IMU, egy a testben és egy a fejben |
| Kölcsönhatás | Csuklós fogócsőr; mikrofonok és hangszóró; két NFC antenna |
| Connectivity | Wi-Fi és Bluetooth; a verziók a megjelenéskor előzetesek voltak |
| Akkumulátor | Kivehető NP-F550, 2600 mAh; körülbelül egy óra használattól függően |
| Ellenőrzés / irányelv | 50 Hz-es beépített szabályhurok |
Miért válik a fizikai mesterséges intelligencia végül elektronikai gyártási problémává?
A Microduck NYÁK-kapcsolási rajzait és elektronikus tervfájljait még nem tették közzé, így helytelen lenne egy adott Microduck NYÁK-felépítést, panelszámot, motor-meghajtó topológiát vagy elrendezési stratégiát állítani. Amiről magabiztosan lehet beszélni, az a kompakt robotok által közös, tágabb mérnöki probléma: az érzékelésnek, a számításnak, a csatlakoztathatóságnak, a működtetésnek és a tápellátásnak együtt kell működnie egy kis mozgó rendszeren belül.
Teljesítmény integritása
A működtető elemek terhelése gyorsan változhat. A teljesítménytartomány-tervezés, a földelés, a leválasztás, a csatlakozó áramerősségének mérése és a tranziens viselkedés meghatározhatja, hogy az érzékeny logika stabil marad-e a robot mozgása közben.
Jelintegritás és érzékelőzaj
A kamerák, az IMU-k, a mélységérzékelők és a digitális interfészek érzékenyek lehetnek a visszirányú problémákra, az interferenciára és a tápellátás zajára. Az egymásra helyezett elemek, az útvonaltervezés és az alkatrészek elhelyezése számít.
Termikus sűrűség
A processzorok, szabályozók és a működtető elektronika hőt termel zárt térben. A rézeloszlást, a hővezető nyílásokat és a rendszer szintű hőutakat már korán figyelembe kell venni.
Mechanikai megbízhatóság
A robotok mozognak, rezegnek, és néha le is esnek. A NYÁK-szerelés, a kábelek feszültségmentesítése, a csatlakozók kiválasztása, a forrasztási kötések minősége és az összeszerelés ellenőrzése befolyásolhatja a helyszíni megbízhatóságot.
Egy robotikai prototípus még nem megismételhető termék
Miután egy robotikai csapat túllép a kísérletezésen, a hardverfolyamatnak megismételhetővé kell válnia. A gyakorlati gyártási út gyakran a prototípus-validációtól a mérnöki gyártáson, az NPI-n, a kísérleti gyártáson és végül a tömeggyártáson át vezet.
Egy robotikai NYÁK vagy NYÁK-projekt esetében a komplett gyártási csomag tartalmazhat Gerber vagy ODB++ adatokat, darabjegyzéket, begyűjtési és elhelyezési adatokat, összeszerelési rajzokat, speciális folyamatkövetelményeket és egy elfogadott tesztelési tervet.
Robotvezérlőt, érzékelőpanelt vagy fizikai mesterséges intelligencián alapuló eszközt fejleszt?
A Highleap Electronics támogatja a NYÁK-gyártást és -összeszerelést beágyazott elektronika, robotika és más mérnöki igényű termékek számára. Ha a terve a prototípustól az ismételhető gyártásig tart, küldje el a gyártási adatokat NYÁK/NYÁK-alap felülvizsgálat és árajánlat kérése céljából.
A Microduck mérnökei gyakran felteszik a kérdéseket
A Microduck teljesen nyílt forráskódú hardver?
Nem. A Pollen Robotics sajtóanyaga kifejezetten kimondja, hogy a nyílt forráskódú nyilatkozat a szoftvercsomagra vonatkozik. A mechanikai és elektronikus tervfájlok nem nyílt forráskódúak.
Mekkora és nehéz a Microduck?
A hivatalos specifikáció szerint a Microduck 25 cm magas, 14 cm széles és 800 g alatti.
Mit használ a Microduck a megerősítéses tanuláshoz?
A hivatalos RL repository az mjlab (MuJoCo Warp) és PPO alapokon épülő környezeteket írja le. A szabályzatokat 50 Hz-en tanítják be, ONNX-be exportálják, és a robot futtatókörnyezete telepíti.
Hol vannak a hivatalos nyílt forráskódú tárhelyek?
A robotszoftver a pollen-robotics/microduck címen , a megerősítéses tanulási környezet pedig a pollen-robotics/microduck_rl címen érhető el.
Nyilvánosak a Microduck NYÁK-tervező fájljai?
Nem. A Pollen Robotics kifejezetten kijelenti, hogy az elektronikus tervfájlok nem nyílt forráskódúak. A Microduck pontos NYÁK-konstrukciójáról szóló nyilvános vitákat ezért nem szabad ellenőrzöttként bemutatni, kivéve, ha a vállalat további hardverdokumentációt tesz közzé.
ajánlott hozzászólás

AlN kerámia NYÁK-gyártó nagy hőteljesítményű elektronikához
HIGHLEAP ELECTRONICS · Alumínium-nitrid kerámia NYÁK-lap...
NYÁK-összeszerelő beszállító OEM és ODM elektronikai gyártáshoz
HIGHLEAP ELECTRONICS · OEM / ODM NYÁK-összeszerelő BeszállítóAz Ön...

Prototípus NYÁK-szerelvény gyártó
A Highleap Electronics egy prototípus NYÁK-összeszerelő...
Speciális jellemzőjű áramköri kártyák OEM termékekhez
Highleap elektronika / PCB + PCBA...
Hogyan kérhetek árajánlatot NYÁK-okra
Futtassunk le Önnek egy DFM/DFA elemzést, és küldjünk Önnek egy jelentést. Fájljait biztonságosan feltöltheti weboldalunkon keresztül. Az alábbi információkra van szükségünk ahhoz, hogy árajánlatot adhassunk:
-
- Gerber, ODB++ vagy .pcb, spec.
- BOM lista, ha összeszerelésre van szüksége
- Mennyiség
- Fordítási idő
NYÁK-szolgáltatások esetén kérjük, adja meg a BOM-ot (anyagjegyzék) és az esetleges konkrét összeszerelési utasításokat. DFM/DFA elemzést is kínálunk a tervek gyárthatóság és összeszerelés szempontjából történő optimalizálása érdekében, biztosítva a zökkenőmentes gyártási folyamatot.