
Како бирати између различитих типова актуатора

Слика 1. Типови актуатора
Актуатори су мишић сваке машине — они претварају енергију у контролисано кретање. Али сваки тип актуатора намеће различите електричне захтеве колу које га покреће. Овај водич покрива све главне типове актуатора, од основних принципа, преко њихове логике избора, до захтева за дизајн штампаних плоча које сваки од њих ствара.
Преглед садржаја
- Како се актуатори класификују: врста кретања и извор енергије
- Типови електричних актуатора: четкани DC, BLDC, степер, серво, линеарни и пиезоелектрични
- Хидраулични и пнеуматски актуатори: сила, брзина и управљање
- Специјални актуатори: соленоидни, SMA, термички и меки
- Типови актуатора у роботици: индустријске руке, коботи, роботи са ногама и хуманоиди
- Како тип актуатора покреће дизајн штампаних плоча: снага, топлота и заштита
- Оквир за избор актуатора и кратки водич
Хајлип Електроникс производи и склапа штампане плоче које контролишу актуаторе у индустријској аутоматизацији, роботици, медицинским уређајима и ваздухопловству. Овај водич је написан из те перспективе: не само шта је сваки тип актуатора, већ и шта захтева од своје управљачке електронике — и зашто ти захтеви обликују сваку одлуку о броју слојева, ширини трага и заштитном колу коју доносимо.
1. Како се актуатори класификују: врста кретања и извор енергије
Актуатор је било који уређај који претвара улазну енергију у контролисано механичко кретање. Класификација се одвија дуж две независне осе које обе морају бити специфициране да би се актуатор прецизно дефинисао.
Тип кретања описује геометријски излаз: линеарни актуатори производе праволинијско померање (гурање/вучење/подизање); ротациони актуатори производе угаону ротацију (обртни момент око осе); и вишеосни или комбиновани актуатори - као што су актуатори са звучном завојницом и Стјуартове платформске платформе - производе кретање у више од једне геометријске димензије истовремено.
Извор енергије одређује густину снаге, управљивост, захтеве инфраструктуре и природу електронског интерфејса.
| Извор енергије | Густина снаге | Прецизност | Потребна инфраструктура | Типичан распон силе |
|---|---|---|---|---|
| електрични | Средњи | Одличан | Напајање + штампана плоча драјвера | mN – десетине kN |
| Хидраулички | Веома висок | Добро (са серво вентилом) | Пумпа, резервоар, заптивке, вентили | kN – MN |
| Пнеуматски | Средње високо | Умерена | Компресор, дистрибуција, вентили | N – десетине kN |
| Пиезоелецтриц | Веома висок (кратак ход) | Нанометарски ниво | Штампана плоча високонапонског појачала | N – kN |
| Термални / SMA | низак | Ограничен | Грејач или струјни драјвер | µN – N |
Пресек типа кретања и извора енергије дефинише актуатор. Хидраулични ротациони актуатор и електрични линеарни актуатор су фундаментално различити уређаји који захтевају различиту управљачку електронику, различиту анализу режима отказа и различиту архитектуру штампаних плоча — ипак оба спадају под једну ознаку „актуатор“. У одељцима испод свака категорија је технички објашњена.
Захтеви за избор актуатора повезују оптерећење, кретање, брзину, радни циклус и расположиви механички простор. Електрични драјвер, напајање и сензорски интерфејси треба да буду дефинисани на основу тих захтева, а не само на основу ознаке актуатора.
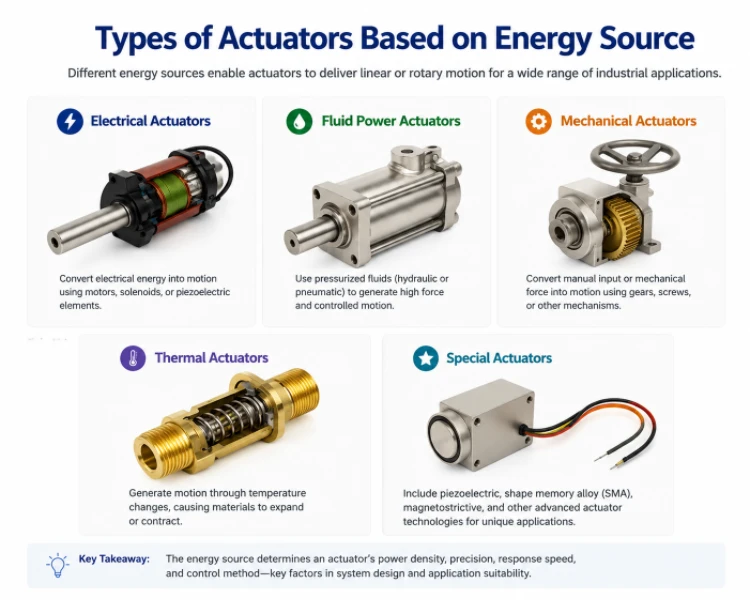
Слика 2. Актуатори категорисани према извору енергије, укључујући електричне, флуидне, механичке, термичке и специјалне актуаторе
2. Типови електричних актуатора: четкани једносмерни, BLDC, степер, серво, линеарни и пиезоелектрични
Електрични актуатори доминирају у модерној аутоматизацији и роботици јер не захтевају флуидну инфраструктуру и директно се повезују са дигиталним системима управљања. Подкатегорије се значајно разликују по архитектури управљања, захтевима за повратне информације и ономе што захтевају од штампане плоче драјвера.
Брушени ДЦ мотори
Четкасти једносмерни мотори претварају електричну енергију у ротацију путем угљеничних четкица које додирују сегментирани комутаторски прстен, који мења смер струје у намотајима ротора како би се одржао једносмерни обртни момент. Обртни момент је пропорционалан струји арматуре (T = K t × I a ); брзина је одређена напоном арматуре умањеним за повратну електромоторну силу. Линеарни однос брзине и обртног момента чини PWM радни циклус директном командом брзине — механички једноставним и електронски директно. Ефикасност је 70–85%; хабање четкица поставља горњи век трајања, обично 500–2,000 сати у континуираном раду.
Захтеви за штампану плочу драјвера: Х-мостна топологија (L298N, DRV8833 или дискретни MOSFET Х-мост за струје изнад 5 A), PWM из микроконтролера, мерење струје преко шантног отпорника. Комутационо варничење генерише широкопојасне електромагнетне сметње — керамички кондензатор од 100 nF на сваком терминалу мотора плус заједничка пригушница на водовима мотора је минимално ублажавање. Примене: електрични прозори, електрични алати, погони транспортних трака, кућни апарати, јефтина индустријска аутоматизација.
ДЦ (БЛДЦ) мотори без четкица
БЛДЦ мотори замењују механичку комутацију електронским прекидањем — ротор носи перманентне магнете; три фазе статора се напајају секвенцијално помоћу драјверске плоче на основу положаја ротора са Холових сензора или детекције повратне електромоторне снаге без сензора. Контрола оријентисана на поље (ФОК) разлаже струју статора на компоненте које производе обртни момент (Iq ) и компоненте које производе флукс (Id ) , омогућавајући гладак рад при малим брзинама и максималну ефикасност (85–95%). БЛДЦ мотори нуде већу густину снаге, дужи век трајања и нижу акустичну буку од својих еквивалената са четкицама.
Захтеви за штампану плочу драјвера: Трофазни инвертор (шест MOSFET-ова или IGBT-ова), драјвери капија са бутстреп колима (нпр. TI DRV835x, Infineon 6EDL), појачала за мерење струје на свакој фази, FOC алгоритам који се изводи на DSP-у или микроконтролеру са наменским PWM хардвером. Распоред штампане плоче мора минимизирати петљу струје прекидача — кратке трагове капија, бутстреп кондензатор постављен унутар 5 mm од драјвера капије, фазни шантови струје у путањи ниског напона. Примене: електрични мотори, дронови, HVAC компресори, индустријски серво погони, роботски зглобови, медицинске пумпе.
Наше могућности производње штампаних плоча подржавају густе вишеслојне распореде и чврсту контролу импедансе коју захтевају BLDC серво погони.
Степпер Моторс
Степер мотори деле пуну ротацију на дискретне кораке — 200 корака/окрету (1.8°/корак) је стандард за хибридне степере. Сваки корак се контролише активирањем одређене комбинације фаза статора; ротор се поравнава са резултујућим магнетним пољем и ту остаје. За управљање у отвореној петљи није потребан енкодер положаја, што степере чини исплативим у 3Д штампачима, ЦНЦ машинама и лабораторијској аутоматизацији. Микростепинг (½, ¼, 1/16, 1/32 корака) обезбеђује глађе кретање пропорционисањем струје између две фазе истовремено, по цену неког обртног момента задржавања.
Критично ограничење је резонанција: на одређеним фреквенцијама корака, улазна енергија се синхронизује са механичком резонанцом, што узрокује изгубљене кораке и непредвидиво понашање. Антирезонантни DSP у Trinamic TMC серији драјвера компензује у фирмверу. Обртни момент такође нагло пада изнад фреквенције угла, тако да су степер системи ограничени на умерене брзине (обично испод 1,000 о/мин за значајан обртни момент).
Захтеви за штампану плочу драјвера: Контрола константне струје чопером (A4988, DRV8825, TMC2209), импулси смера и корака из микроконтролера, отпорници за мерење струје калема. Интегрисана кола драјвера степера расипају значајну топлоту чак и у стању мировања — бакарни лив испод термалне подлоге и термичких пролаза до унутрашњих равни није опционо. Примене: 3Д штампачи, CNC рутери, машине за померање и нагињање, системи за померање/нагињање камера, текстилне машине.
Серво Моторс
Серво није тип мотора већ архитектура управљања — систем управљања положајем у затвореној петљи који упарује било који мотор (четкичани DC, BLDC или AC синхрони) са енкодером положаја и контролером повратне спреге. Оно што дефинише серво је петља: излаз енкодера у поређењу са командом положаја, грешка покреће PID или каскадни контролер, који шаље струјну команду степену напајања. Индустријски серво системи постижу пропусни опсег од 100–1,000 Hz и тачност позиционирања од ±0.01 mm или боље са 24-битним апсолутним енкодерима (протоколи Hiperface, EnDat, BiSS-C).
Захтеви за штампану плочу драјвера: Исти BLDC трофазни инвертор као горе, плус интерфејс енкодера (квадратурни декодер или SPI/BiSS за апсолутно подешавање), струјно-сензорски аналогно-диференцијални претварачи и DSP/FPGA који имплементирају алгоритам управљања. Индустријски серво погони додају EtherCAT или PROFINET интерфејс, функцију безбедног искључивања обртног момента (STO) према IEC 61508 SIL 2 и опсежно праћење грешака. Хоби серво погони користе једноставнији интерфејс: 50 Hz PWM, ширина импулса 1–2 ms подешава позицију. Примене: спојеви индустријских робота, CNC осе, руковање полупроводничким плочицама, површине за контролу лета, машине за бризгање пластеница.
За штампане плоче серво погона које захтевају контролисано диференцијално усмеравање парова и распоред мешовитих сигнала отпоран на електромагнетске сметње, погледајте наше могућности пројектовања и израде високофреквентних штампаних плоча .
Линеарни електрични актуатори
Линеарни електрични актуатори преводе ротационо кретање мотора у линеарно померање путем водећег завртња, кугличног завртња, зупчаника и летве или каишног преноса — или директно користе линеарни мотор. Водећи завртњи (са акме навојем) су самоблокирајући и исплативи; куглични завртњи додају рециркулирајуће кугличне лежајеве за мање трење, већу ефикасност и мањи зазор. Линеарни мотори потпуно елиминишу механички пренос, постижући највеће убрзање и нулти зазор по цену потребе за кодирањем положаја дуж целог хода и већих захтева за енергетску електронику.
Критични параметри дизајна: ход, вршна и континуирана сила, брзина, радни циклус, могућност кретања уназад (неопходно за безбедност у апликацијама са људским сарадњама), IP заштита и комуникациони протокол (RS-485, CANbus, EtherCAT за индустријске јединице). Гранични прекидачи — нормално затворени на улазу PCB плоче за безбедно понашање — дефинишу механичке границе кретања. Праћење струје омогућава и заштиту од преоптерећења и контролу силе у апликацијама са затвореном петљом. Примене: радне станице са подесивом висином, болнички кревети, соларни пратиоци, индустријске пресе, актуатори вентила, секундарне контроле лета авиона.
Пиезоелецтриц Ацтуаторс
Пиезоелектрични актуатори користе инверзни пиезоелектрични ефекат у PZT (олово-цирконат-титанат) керамици: примењено електрично поље узрокује ширење или скупљање кристалне решетке. Слој танких PZT дискова наизменичног поларитета кумулативно појачава напрезање — сноп од 40 mm напајан напоном од 150 V производи померање од приближно 60 µm са блокирајућим силама од неколико килоњутна. Време одзива је у микросекундном опсегу; резолуција је теоретски неограничена (субнанометарска са погоном у режиму пуњења). Два кључна ограничења су мали ход без механичког појачања и хистерезис (померање касни за историјом напона за 10–15%), што захтева компензацију у прецизним применама.
Захтеви за штампану плочу драјвера: Високонапонски појачавач (0–150 V или ±200 V), висока излазна струја за пуњење капацитивног оптерећења (100 nF до 100 µF). OPA454, OPA541 или наменски пиезо драјверски чипови. Режим пуњења уместо напонског режима минимизира хистерезу у најзахтевнијим апликацијама. Галванска изолација штампане плоче између високонапонског појачавачког степена и логичког/комуникационог кола је обавезна и због безбедности и због имунитета на шум. Примене: полупроводничке литографске степенице, AFM скенери, инјектори горива, ултразвучни претварачи, системи за изолацију вибрација, прецизна контрола вентила.
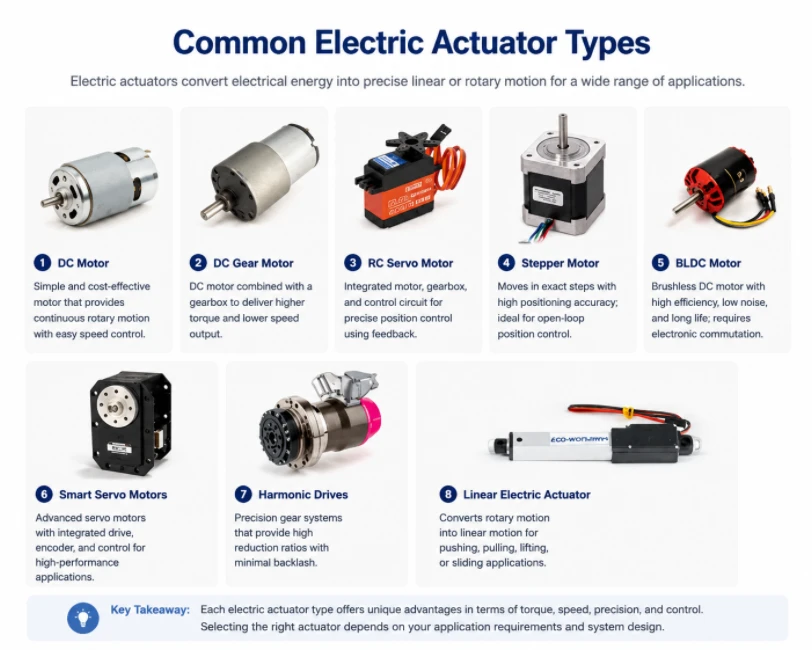
Слика 3. Различити типови електричних актуатора, укључујући DC, DC зупчасте, степер, серво, BLDC, паметне серво, хармонијске и линеарне актуаторе
3. Хидраулични и пнеуматски актуатори: сила, брзина и управљање
Флуидни актуатори — хидраулични и пнеуматски — генеришу силу помоћу флуида под притиском који делује на клип или крило. Они раде на истом основном принципу (притисак × површина = сила), али се драматично разликују у опсегу притиска, компресибилности и примени.
Хидраулични актуатори
Хидраулични системи раде на 100–700 бара (1,450–10,000 psi), производећи силе којима се ниједан електрични актуатор упоредиве величине не може приближити. Цилиндар пречника 100 mm на 350 бара развија приближно 274 kN — преко 27 тона. Ова густина силе чини хидраулику јединим рационалним избором за грађевинску опрему, ковачнице, кормила бродова и примарне контроле лета авиона.
Линеарни хидраулични цилиндри (једноструког или двоструког дејства) и ротациони хидраулични мотори су два основна облика. Прецизна контрола положаја захтева електрохидрауличне серво вентиле (EHSV) или пропорционалне усмерне контролне вентиле, који преводе команду од ±10 V или 4–20 mA са контролне плоче у пропорционално померање калема и самим тим пропорционални проток до цилиндра. Фреквентни опсег серво вентила достиже 50–200 Hz, што чини хидрауличну контролу положаја затворене петље одрживом у симулаторима лета, активним вешањима возила и индустријским пресама.
Улога штампане плоче (PCB) у хидрауличним системима: Штампана плоча (PCB) драјвера не напаја актуатор — она командује вентилом. Излази: струјна петља од 4–20 mA или ±10 V диференцијал за серво вентиле; PWM за соленоидне пропорционалне вентиле са повратном информацијом о струји. Повратна информација о положају од LVDT сензора захтева прецизно диференцијално појачање и нископропусно филтрирање на штампаној плочи. Драјвери соленоидних вентила користе полу-мостова кола са контролом струје чопера — диода са слободним ходом мора бити оцењена за индуктивни напон калема, који може достићи 5–10× напон напајања при искључењу без стезача.
Пнеуматски актуатори
Пнеуматски актуатори користе компримовани ваздух притиска 4–10 бара. Нижи притисак него код хидраулике значи мању силу по јединици површине — али је ваздух чист, компресибилан (што обезбеђује инхерентну попустљивост) и безбедан у прехрамбеној и фармацеутској индустрији где је контаминација хидрауличног уља неприхватљива. Пнеуматски системи су брзи у укључивању/искључивању (одзив вентила у милисекундама) и механички једноставни.
Стандардни типови укључују цилиндре са једноструким дејством (са повратком опругом), цилиндре са двоструким дејством (ваздух са обе стране), цилиндре без клипњаче (носач на телу цилиндра за примене са дугим ходом и малим извијањем) и ротационе актуаторе са зупчаником и летвом за рад вентила са четврт обрта. Пропорционална пнеуматска контрола — постизање положаја који нису потпуно отворени или потпуно затворени — захтева електропнеуматске пропорционалне вентиле и повратну информацију о положају, али компресибилност ваздуха чини прецизно позиционирање инхерентно тежим од електричне или хидрауличне серво контроле.
Улога штампаних плоча у пнеуматским системима: Драјвер соленоидног вентила (24 VDC калем, MOSFET излаз, неопходна диода за слободан ход). За пропорционалне вентиле: излаз команде 4–20 mA или 0–10 V. За електропнеуматске позиционере затворене петље: PID петља микроконтролера са излазом I/P конвертора и повратном информацијом о положају потенциометра или LVDT.
Хидраулични наспрам пнеуматског наспрам електричног: Матрица одлучивања
| Критеријум | електрични | Пнеуматски | Хидраулички |
|---|---|---|---|
| Максимална сила (упоредиве величине) | Ниско – Средње | Средњи | Веома висок |
| Прецизност позиционирања | Одличан | Умерена | Добро (серво вентил) |
| Брзина одговора | Добро - Одлично | Веома брзо (укључено/искључено) | Брзо (серво вентил) |
| Енергетска ефикасност | КСНУМКС-КСНУМКС% | ~10% (губици компресије) | ~60–75% |
| Сложеност инсталације | низак | Средњи | висок |
| Сложеност драјвера за штампану плочу | висок | низак | Средњи |
За нове инсталације испод 20 kN где инфраструктура још увек не постоји, укупни трошкови инсталације скоро увек фаворизују електричне инсталације. Хидраулични систем остаје рационалан избор изнад тог прага у тешкој индустрији — инфраструктура је трошак, а не сам актуатор.
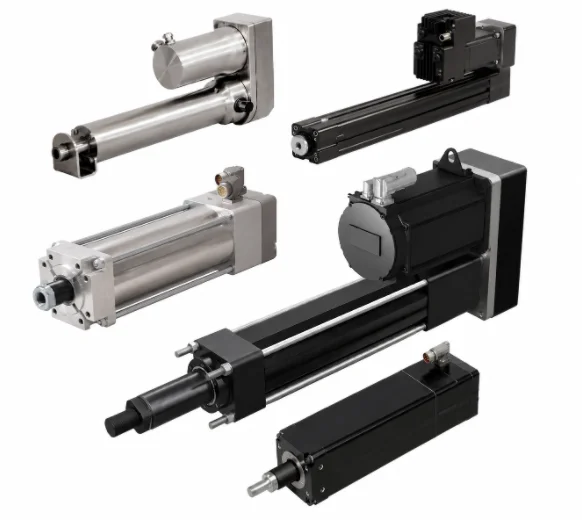
Слика 4. Хидраулични и пнеуматски актуатори
4. Специјални актуатори: соленоидни, SMA, термички и меки
Неколико типова актуатора заузима специфичне нише где су уобичајена електрична, хидраулична или пнеуматска решења непрактична због величине, тежине, биокомпатибилности или ограничења радног окружења.
Соленоидни актуатори
Соленоид генерише линеарну силу повлачењем феромагнетног клипа у калем када протиче струја. Сила је приближно пропорционална квадрату струје и обрнуто пропорционална квадрату ваздушног зазора — генеришући велику силу при кратком ходу, али нагло опада како се зазор повећава. Типичан ход: 1–25 мм. Бистабилни соленоиди користе перманентни магнет за држање једног од два стабилна положаја без континуираног напајања; потребан је само струјни импулс за пребацивање стања, што их чини идеалним за примене са напајањем из батерија или ниским радним циклусом.
Напомена о драјверу за штампану плочу: Завојница соленоида складишти енергију као индуктор. Када се прекидач отвори, ова енергија мора негде да оде — без диоде са слободним ходом или TVS стезаљке, скок напона ће уништити прекидачки транзистор у првих неколико циклуса. Код пропорционалних соленоида (хидрауличних пропорционалних вентила), PWM на 100–1,000 Hz са контролом струје у затвореној петљи постиже средње положаје силе. Примене: браве на вратима, убризгавачи горива, драјвери завојница релеја, пилоти пнеуматских вентила, електромагнетне кочнице.
Актуатори од легуре са меморијом облика (SMA)
Нитинол (никл-титанијум) SMA жица се скупља за 4–8% своје дужине када се загрева изнад температуре аустенитног прелаза (типично 40–90°C у зависности од састава). Отпорно загревање контролисаном струјом је стандардна метода активирања. Напон генерисан током фазног прелаза достиже 200 MPa — далеко премашује биолошки мишић (~0.3 MPa) — у жици без покретних делова, без магнета и без електромагнетних сметњи. Ограничење је брзина циклуса: хлађење је спор корак, обично 0.1–2 Hz на слободном ваздуху, значајно се побољшава присилном конвекцијом или термоелектричним хлађењем.
Штампана плоча (PCB) обезбеђује драјвер константне струје са праћењем отпора за контролу затворене петље (отпор нитинола се мења за 15–25% кроз фазни прелаз и стога може послужити као закључак положаја). Примене: минимално инвазивни хируршки алати, активни врхови ендоскопа, васкуларни стентови, браве за распоређивање сателита, уређаји за хаптичку повратну спрегу, роботски хватаљке у МРИ окружењима.
Тхермал Ацтуаторс
Биметални термички актуатори користе диференцијално термичко ширење између два спојена метала да би произвели савијање при загревању. Актуатори воштаних мотора користе волуметријско ширење воска са променом фазе да би гурали клип — генеришући значајну силу (десетине до стотине њутна) без потребе за електричном енергијом у чисто пасивним верзијама. Једноставност и поузданост воштаних мотора чине их стандардом за термостате за хлађење аутомобилских мотора и разводнике подног грејања. Електрично грејане верзије додају отпорни грејач за активну контролу; драјверска плоча обезбеђује само регулисану струју грејачу и повратне информације о температури од термистора или термоелемента.
Електроактивни полимер (EAP) и меки актуатори
Диелектрични еластомерни актуатори (DEA) постављају еластични еластомерни филм између два флексибилна слоја електрода. Примена напона од 1–5 kV привлачи електроде заједно, компресујући еластомер бочно — стварајући напоне до 380%, далеко изнад било ког крутог материјала актуатора. Јонски полимер-метални композитни (IPMC) актуатори се савијају под напоном од 1–5 V док хидратисани јони мигрирају под електричним пољем, стварајући диференцијално отицање. Оба типа су мекани, тихи, лагани и биокомпатибилни — прави избор за носиве хаптичке елементе, меке роботске хватаљке, протетске руке и подводне роботе где се крути актуатори не могу прилагодити неправилним површинама.
Штампане плоче са DEA драјвером захтевају генерисање високог напона (буст конвертор плус мултипликатор напона) са прецизном регулацијом. IPMC драјверима је потребна само контрола струје ниског напона, али морају да прихвате неуобичајене карактеристике импедансе јономера. Оба намећу посебне изазове у дизајну штампаних плоча. За сложене вишеслојне плоче које служе овим применама, наша услуга склапања штампаних плоча по принципу „кључ у руке“ обрађује набавку компоненти, SMT постављање и функционалну валидацију у једном радном току.
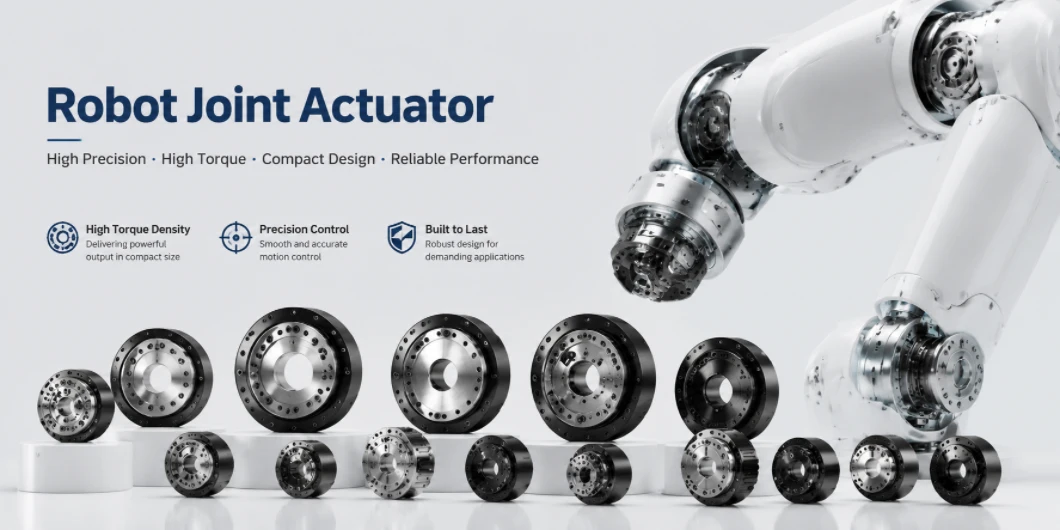
Слика 5. Покретачи зглобова робота за индустријске, колаборативне, роботе са ногама и хуманоидне роботе, приказујући различите величине и опсеге обртних момента
5. Врсте актуатора у роботици: индустријске руке, коботи, роботи са ногама и хуманоиди
Роботика је област примене која истовремено захтева највише од сваког својства актуатора: висок однос обртног момента и тежине, велики пропусни опсег, тачност позиционирања, могућност повратног погона за безбедну људску интеракцију, дуг век трајања радног циклуса и чврсту интеграцију са електроником — све у пакету који мора да носи сопствену снагу и рачунарске могућности. Ниједан тип актуатора не задовољава све ово истовремено. Зато су се различите категорије робота конвергирале ка различитим архитектурама актуатора и зато је индустрија роботике покренула више иновација у актуаторима у последњој деценији него било која друга област.
Индустријске роботске руке: Прецизност и поновљивост
Шестоосне зглобне руке (FANUC, KUKA, ABB, Yaskawa) дају приоритет поновљивости изнад свега — ±0.02 мм у средишњој тачки алата је типична спецификација. Сваки зглоб користи BLDC серво мотор повезан са редуктором хармонијског погона (зупчаник деформационог таласа) у односима од 80:1 до 160:1. Хармонијски погони постижу нулти зазор у компактном паковању — што је неопходно за поновљивост. Апсолутни вишеокретни енкодери (резолуција 24–28 бита, EnDat или BiSS-C протокол) затварају петљу позиционирања. ПЦБ серво погона за сваку осу имплементира контролу струје на 4–32 kHz, контролу брзине на 1–4 kHz и контролу положаја на 250 Hz–2 kHz. EtherCAT или PROFINET fieldbus повезује ПЦБ погона са контролером робота, што захтева специфичан PHY/MAC силицијум и пажљив EMC дизајн како би се спречило да шум прекидача оштети комуникацију fieldbus-а.
Колаборативни роботи (коботи): Свест о сили и безбедан контакт
Коботи (Universal Robots UR серија, FANUC CRX, ABB GoFa) додају сензор обртног момента зглоба конфигурацији серво мотора + хармонијског погона. Претварач обртног момента помоћу тензометра на излазној прирубници зглоба, или процена обртног момента заснована на струји мотора, детектује неочекивани контакт унутар једног контролног циклуса — заустављање кретања пре него што сила примењена на човека пређе 80 N (ISO/TS 15066 ограничење снаге и силе). Неки дизајни користе серијске еластичне актуаторе (SEA), где калибрисана опруга између излаза мењача и роботске везе претвара отклон (мерен енкодером) у силу — инхерентно компатибилно без посебног сензора.
Зглобна штампана плоча за кобот мора да имплементира побуђивање Витстоновим мостом, диференцијално кондиционирање сигнала са односом сигнал-шум (SNR) изнад 80 dB, ADC узорковање на 1–10 kHz за повратну информацију о обртном моменту и двоканално праћење безбедности према ISO 13849 PLd или PLe — путања праћења обртног момента критична за безбедност мора бити физички независна од примарне путање управљања кретањем.
Роботи са ногама: Квази-директни погон мења игру
Четвороножци (Boston Dynamics Spot, MIT Cheetah, ANYmal) и двоножни роботи за трчање учинили су квази-директни погон (QDD) најзначајнијом иновацијом актуатора у последњој деценији. QDD актуатори користе веома ниске преносне односе (1:1–9:1) са BLDC моторима високе густине обртног момента намотаним посебно за ову сврху. Резултат је зглоб са високим преносним односом — силе удара са тла пролазе кроз зглоб без његовог уништавања, а нога може да апсорбује и враћа енергију попут опруге. Традиционални хармонијски погони са високим преносним односом не могу то да ураде: зупчаник се самоблокира, тако да сву енергију удара мора апсорбовати крута структура.
Компромис: QDD спојеви не могу да задрже положај против гравитације без континуиране струје мотора и захтевају веће фазне струје (а самим тим и већу енергетску електронику) од еквивалентних погона са високим преносним односом. ПЦБ драјвера мора да подржава вршне струје од 30–100 A на 24–48 V у компактном, термички ефикасном кућишту интегрисаном директно у кућиште роботског зглоба. Наша производња ПЦБ-а од тешког бакра (до 10 oz бакра) директно испуњава овај захтев.
| Категорија робота | Тип примарног актуатора | Преносни однос | Кључни захтев | Пример платформе |
|---|---|---|---|---|
| Индустријска рука (6-осна) | BLDC серво + хармонијски погон | 80:1 – 160:1 | Нулти зазор, поновљивост ±0.02 мм | ФАНУЦ М-20, КУКА КР10 |
| Колаборативни робот | БЛДЦ серво + сензор обртног момента / СЕА | 100:1 – 200:1 | Сензор контактне силе, ISO 13849 PLd | УР10е, АББ ГоФа |
| Четвороножни / са ногама | QDD BLDC (низак однос) | 1:1 – 9:1 | Возљивост уназад, апсорпција удара | Спот, АНИмал, Гепард |
| Хуманоид робот | QDD + SEA + линеарно (мешано) | Мешано зглобом | Спретност, усклађеност, енергетска ефикасност | Тесла Оптимус, слика 02, Атлас |
| Хируршки робот | Погон на кабл + пиезоелектрични | Н / Д | Прецизност, безбедно за МРИ, повратна спрега по сили | да Винчи, Страјкер Мако |
| Меки роботски хватаљ | Пнеуматски (меки) / SMA / EAP | Н / Д | Послушност, нежно хватање | Софт роботика mGrip |
Хуманоидни роботи: Најтежи проблем актуатора
Хуманоидима (Tesla Optimus, слика 02, Agility Digit, Boston Dynamics Atlas) је потребно 20–40 активираних степени слободе у телу које носи сопствену снагу, рачунарство и сензоре. Ниједан тип актуатора не задовољава све захтеве за зглобове. Тренутне хуманоидне архитектуре комбинују: QDD BLDC актуаторе на куковима, коленима и зглобовима за кретање; мање серво актуаторе са хармонијским погоном на рамену и лакту за манипулацију; серво актуаторе са каблским погоном или минијатурне серво актуаторе у прстима за спретност; и линеарне електричне актуаторе на кичми и трупу за покретљивост трупа.
Драјверске штампане плоче унутар хуманоидног зглоба представљају неке од најзахтевнијих електронских компоненти у данашњој производњи: висока густина струје (вршна вредност 30–100 A) у минималној запремини, вишеканално мерење струје са микросекундном резолуцијом, EtherCAT или CAN FD комуникација у реалном времену, управљање температуром у затвореном кућишту на температури околине од 85°C и сертификација функционалне безбедности према IEC 62061. Магнетни апсолутни енкодери (AS5047, MA702) заменили су оптичке енкодере у већини хуманоидних зглобова — мањи су, мање снаге, отпорнији на вибрације и сада доступни по цени испод 1 долара у количини.
Шира револуција у хардверу роботике од 2020. године омогућена је првенствено захваљујући три напретка на нивоу штампаних плоча (PCB): GaN и SiC полупроводници са широким енергетским процепом који омогућавају веће фреквенције прекидача са мањим губицима у мањим паковањима; магнетни енкодери високе резолуције и мале снаге по ценама масовног тржишта; и напредни материјали за термички интерфејс и низови термалних пролаза испуњени бакром који омогућавају већу снагу у мањим отисцима на PCB плочама. За компаније које се баве роботиком и развијају ове системе, наша услуга израде прототипова PCB плоча подржава брзу итерацију од дизајна до тестираног хардвера. Густо BGA усмеравање за ASIC-ове са спојевима робота је покривено нашим могућностима склапања BGA PCB плоча.
6. Како тип актуатора покреће дизајн штампаних плоча: снага, термичка заштита и заштита
Тип актуатора је примарно ограничење на његовој штампаној плочи драјвера. Ово није преференција - то је физички однос. Табела испод сумира архитектонске импликације по типу актуатора. Свака ставка у њој има директну последицу на број слојева, тежину бакра, избор компоненти и топологију заштитног кола.
| Тип актуатора | Топологија драјвера | Критични захтеви за дизајн штампаних плоча | Заштитни кругови |
|---|---|---|---|
| Брушени ДЦ мотор | H-мост + PWM | Трагови високе струје, одвајање електромагнетних сметњи мотора на терминалима | Слободно окретајуће диоде, прекомерна струја, обрнути поларитет |
| БЛДЦ мотор | Трофазни инвертор + оптички фокус | Минимална површина прекидачке петље, постављање кондензатора за покретање система, диференцијално мерење струје | УВ блокада, спречавање пробијања, термално искључивање |
| Степпер мотор | Чопер константне струје | Термички бакар изливен испод драјверског интегрисаног кола, тачност отпорника за подешавање струје | Блокада услед прекомерне струје, топлоте, пренапона/поднапона VM |
| Серво (индустријски) | BLDC + интерфејс енкодера + DSP | Рутирање диференцијалног енкодера, распоред ADC-а, изоловани PHY филдбуса | STO функција (IEC 61508 SIL 2), детекција грешке енкодера |
| Пиезоелецтриц | ВН појачавач (0–150 V / ±200 V) | Изолација високог напона од логике, компензација појачала за капацитивно оптерећење | HV излазна стезаљка, заштита од кратког споја, термичка |
| Соленоидни / пропорционални вентил | MOSFET полумост | Слободно окретна диода за индуктивни импулс, ПВМ струјни филтер | TVS или Зенер стезаљка на индуктивном ударцу, прекомерна струја |
| SMA / термални | Константна струја линеарна или прекидачка | Праћење отпора за повратну информацију о фазном стању, интеграција хладњака | Прекомерна струја (брз квар жице), превисока температура |
Повер Арцхитецтуре
Штампане плоче са драјверима актуатора скоро увек захтевају више изолованих напонских домена: високонапонску шину мотора (12–48 V за DC актуаторе; до 700 V DC магистралу за индустријске серво погоне), логичко напајање (3.3 V или 5 V), прецизну аналогну референцу (за ADC-ове и кондиционирање сензора) и напајање погона капије (12–15 V, бутстреп или изоловано). Галванска изолација између стране мотора и логичке/комуникацијске стране — путем изолованих DC-DC конвертора или изолованих драјвера капије — је обавезна у индустријским дизајнима и због безбедности и због имунитета на шум (IEC 62061, ISO 13849). Наша четворослојна израда штампаних плоча обезбеђује наменско упаривање напајања и уземљења које је потребно штампаним плочама актуатора са више шина.
Тхермал Манагемент
BLDC погон на 48 V / 10 A са ефикасношћу од 95% расипа приближно 25 W у фази напајања — из три извора: губици проводљивости (I²R код MOSFET-ова), губици прекидача (пропорционални f sw × V DS × I D ) и губици погона капије. За решавање овог проблема потребно је 2–3 мл бакра на слојевима напајања, термални низови преко (пречника 0.3–0.5 mm, корака 1–1.5 mm) који повезују одводне плочице MOSFET-а са унутрашњим бакарним равнима, а понекад и спољашњи алуминијумски хладњаци монтирани на штампану плочу. GaN MOSFET-ови се пребацују на 200–500 kHz у односу на 20–50 kHz за силицијум — виша фреквенција смањује пасивне делове, али захтева чвршћи распоред штампане плоче како би се индуктивност прекидачке петље одржала испод 5 nH. За плоче које захтевају 2 мл бакра и више на унутрашњим слојевима, наша услуга израде вишеслојних штампаних плоча покрива ове захтеве за високим садржајем бакра.
Штампана плоча (PCB) није низводно од одлуке о актуатору — она је део система актуатора. Термичка, електрична и механичка ограничења утичу на тип актуатора у сваки избор дизајна на нивоу плоче. За специфична ограничења дизајна штампане плоче актуатора и DFM преглед , наш инжењерски тим процењује распоред у односу на захтеве за струју, топлоту и интегритет сигнала пре израде.
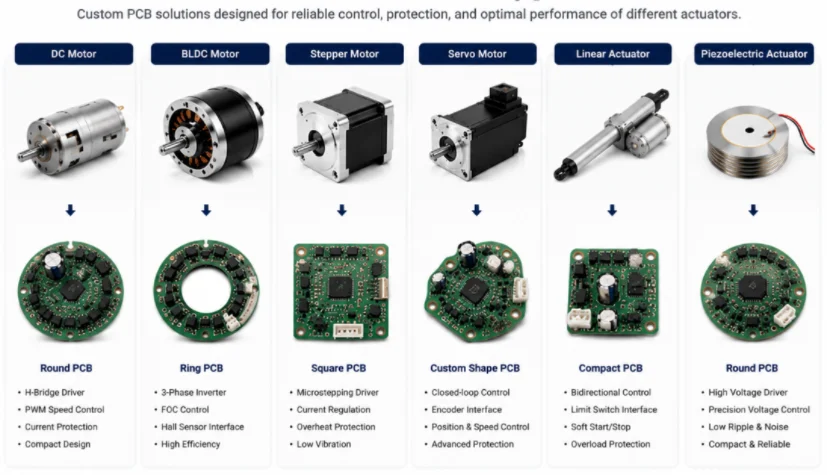
Слика 6. Типови актуатора и одговарајући PCB модули, укључујући DC, BLDC, степер, серво, линеарне и пиезоелектричне актуаторе са распоредом PCB плоча
7. Оквир за избор актуатора и кратки водич
Избор актуатора је инжењерски процес, а не табела претраживања. Следећи оквир од четири корака структурира одлуку и истиче критичне компромисе пре него што се одреди било која компонента.
Корак 1 — Дефинисање захтева за кретање: Наведите тип кретања (линеарно/ротационо), опсег хода или угла, вршну и континуирану силу или обртни момент, максималну брзину, потребну тачност позиционирања (укључено/искључено, вишетачкасто, континуирано, нанометарско) и радни циклус. Сами ови параметри одмах елиминишу већину породица актуатора.
Корак 2 — Процена радног окружења: IP заштита, температурни опсег, изложеност хемикалијама (чиста просторија, безбедно за храну, испирање), вибрације и удари, класификација експлозивне атмосфере (ATEX, NEC) и расположива инфраструктура (да ли је већ присутан компримовани ваздух или хидраулична енергија?). Фармацеутска примена у чистој просторији одмах искључује хидраулично уље. Рударски багер одмах искључује електричне актуаторе на батерије за главну руку.
Корак 3 — Процена захтева за управљање и интеграцију: Укључено/искључено наспрам пропорционалне контроле, отворена петља наспрам затворене петље, контрола положаја наспрам контроле силе, комуникациони протокол (аналогни, PWM, RS-485, CANbus, EtherCAT), потребни ниво функционалне безбедности (PLc/PLd/SIL 2) и интеграција са постојећим PLC-ом или контролером робота. Ови захтеви одређују сложеност штампане плоче драјвера и трошкове сертификације — често већи фактор од саме цене хардвера актуатора.
Корак 4 — Израчунајте укупне трошкове власништва: Компримовани ваздух кошта приближно 5–8 пута више по јединици корисне механичке енергије него директно електрично покретање. Хидраулични системи захтевају периодичну замену течности и заптивки и носе склоност контаминацији уљем. Електрични системи имају веће почетне трошкове, али ниже оперативне трошкове, немају потрошни материјал и имају предвидљиве распореде одржавања. За нове инсталације испод 20 kN, укупни трошкови инсталације скоро увек фаворизују електричне системе — сами трошкови инфраструктуре компримованог ваздуха обично прелазе трошкове електричног актуатора и плоче драјвера заједно.
Кратки водич за пријаву
| апликација | Тип актуатора | Кључни разлог |
|---|---|---|
| Зглоб роботске руке (5–200 Nm) | BLDC серво + хармонијски погон | Нула зазора, висока поновљивост, програмабилно |
| Коботски зглоб | БЛДЦ серво + сензор обртног момента / СЕА | Свест о сили, усклађеност са ISO 13849 PLd |
| Ножни роботски зглоб | QDD BLDC (мали преносни однос) | Возљивост уназад, апсорпција удара, динамично кретање |
| Оса CNC / 3D штампача | Степер (буџетски) / серво (перформансе) | Степер: отворена петља, исплатив; серво: брзина и тачност |
| Индустријски вентил (DN50–300) | Електрични четвртоокретни или пнеуматски зупчаник | Зависи од обртног момента и постојеће инфраструктуре |
| Ињектор за гориво | Пиезоелектрични или соленоидни | Пиезо: 3× брже отварање; соленоид: нижа цена |
| Полупроводничка литографска фаза | Пиезоелектрични (кратки ход) + линеарни серво (дуги ход) | Субнанометарска резолуција + комбиновани ход од више милиметара |
| Хируршки алат (минимално инвазивни) | SMA или серво са кабловским погоном | Безбедно за МРИ, компактно, биокомпатибилно |
| Рука багера | Хидраулични цилиндар са двоструким дејством | Једина одржива опција при овој сили и ходу |
| Хватач за монтажну траку | Пнеуматски цилиндар | Брзина, једноставност, постојећи компримовани ваздух |
Избор правог типа актуатора је прва одлука. Израда електронике за правилно управљање њим је друга — и она где се јавља највише кварова. Премали Х-мост се уништава при првом застоју. Серво погон са лошим усмеравањем енкодера производи подрхтавање положаја које ниједан филтер не може да уклони. Пиезоелектрични драјвер без одговарајуће изолације не испуњава услове електромагнетске контроле (ЕМЦ). У компанији Highleap Electronics производимо и склапамо комплетан асортиман штампаних плоча за управљање актуаторима — од штампаних плоча индустријског квалитета за моторне погоне до серво погона интегрисаних са компактним спојевима за роботику. Наша монтажа штампаних плоча по систему „кључ у руке “ бави се набавком, SMT монтажом и функционалним тестирањем — скраћујући ваше време од пројектовања до валидираног хардвера. Затражите понуду за вашу штампану плочу за управљање актуатором и реците нам тип актуатора, ниво снаге и окружење — ми ћемо се побринути за то одатле.

Препоручени Поруке

Произвођач штампаних плоча KB-6165C за плоче за напајање и управљање
ХАЈЛИП ЕЛЕКТРОНИКС / KB-6165C / ПЛОЧА ЗА НАПАЈАЊЕ И УПРАВЉАЊЕ...

Произвођач штампаних плоча од 14 слојева тешког бакра у Кини за плоче високе струје
ВИСОКА СТРУЈА / МЕШАНИ БАКАР · ВИСОКИ СКОК...

Произвођач 14-слојних високобрзих штампаних плоча у Кини за дизајн са малим губицима
ВИСОКОБРЗИНСКИ / ИНТЕГРИТЕТНИ СИГНАЛ ВИСОКОСК...

Произвођач 14-слојних крутих флексибилних штампаних плоча у Кини за прилагођене OEM израде
КРУТЕ + ФЛЕКСИБИЛНЕ ЗОНЕ · HIGHLEAPHighleap Electronics...
Како добити понуду за ПЦБ плоче
Хајде да извршимо DFM/DFA анализу за вас и јавимо вам се са извештајем. Можете безбедно отпремити своје датотеке преко наше веб странице. Потребне су нам следеће информације да бисмо вам дали понуду:
-
- Гербер, ОДБ++ или .пцб, спец.
- БОМ листа ако вам је потребна монтажа
- количина
- Окрени време
Поред производње штампаних плоча (PCB), нудимо свеобухватан асортиман електронских услуга, укључујући дизајн штампаних плоча (PCB), PCBA и решења по систему „кључ у руке“. Без обзира да ли вам је потребна помоћ око израде прототипова, верификације дизајна, набавке компоненти или масовне производње, пружамо комплетну подршку како бисмо осигурали успех вашег пројекта.
За услуге штампаних плоча (PCBA), молимо вас да доставите своју листу материјала (BOM) и сва специфична упутства за монтажу. Такође нудимо DFM/DFA анализу како бисмо оптимизовали ваше дизајне за производност и монтажу, осигуравајући несметан производни процес.