
Индустријски роботски штампани плочи за контролере, серво погоне, безбедност и сертификацију
Индустријске роботске штампане плоче подржавају руке са фиксном базом, порталне роботе, колаборативне индустријске системе, роботе за заваривање, роботе за палетизирање и друге платформе за фабричку аутоматизацију. Морају да издрже високе циклусе рада, електричну буку, дуг век трајања, безбедносне захтеве и очекивања одржавања која су строжа од већине потрошачке или канцеларијске електронике.
Овај водич објашњава штампане плоче индустријских робота из системске и производне перспективе: контролерске ормаре, дистрибуиране зглобне погоне, индустријски Етхернет, безбедносну архитектуру, ЕМС, термички дизајн, документацију и дугорочну подршку. Такође исправља оригинални смер често постављаних питања заменом питања усмерених на добављаче питањима из индустрије која инжењери, тимови за снабдевање и менаџери производа заправо претражују.
Шта чини индустријску роботску електронику посебном
Улога у роботском систему
Индустријски роботи — зглобне руке са фиксном базом које се налазе на производним линијама — имају специфичне захтеве за електронику који се разликују од других категорија робота. Висок радни циклус, дуг век трајања, контролер монтиран у ормар са дистрибуираном погонском електроником и високе циљеве поузданости обликују електронски стек. Шта чини електронику индустријских робота посебном:
- Висок радни циклус: много сати непрекидног рада дневно. Смањење номиналних вредности компоненти и термички дизајн димензионисани за непрекидни рад.
- Дуг век трајања: 10-15 година типично за индустријске оружје. Доступност компоненти, век трајања кондензатора и механичко хабање, све је димензионисано за овај век трајања.
- Контролер за монтажу у ормарић: Главни рачунар се налази у контролном ормару, а не на ручици. Комуникација се обавља преко каблова са дисковима монтираним на ручици.
- Дистрибуирани погони: Серво погони на сваком зглобу на руци. Комуникација преко EtherCAT, EtherNet/IP или власничких магистрала.
- Захтеви за сертификацију: безбедност (ISO 10218), електромагнетна съвместимост (IEC 61000) и функционална безбедност (IEC 62061). Документација подржава сваки од њих.
- Реконструкција и надоградња: Индустријске инсталације понекад надограђују електронику на постојећем механичком хардверу. Компатибилни интерфејси одржавају путеве надоградње.
Ризици дизајна које треба контролисати
За штампане плоче индустријских робота, унос података о производљивости треба да се деси пре него што се замрзну постављање конектора, уклапање кућишта, приступ уређајима, термички путеви и усмеравање каблова. Касне измене ових детаља обично покрећу механичке прераде, редизајн тест уређаја или компромисе у погледу поузданости који су се могли избећи раним DFM прегледом.
Избор компоненти треба да укључује статус животног циклуса, одобрене алтернативе, доступност паковања, температурну изолацију и безбедносне или изолационе оцене где је то релевантно. Штампане плоче индустријских робота често остају у производњи или сервису дуже од потрошачке електронике, тако да нерешени ризик набавке постаје проблем теренске подршке, а не само проблем куповине.
На нивоу система, плоча треба да буде специфицирана према функцији, окружењу, веку трајања и покривености тестирања, а не само шемом. Ово спречава уобичајену грешку израде технички исправне штампане плоче коју је тешко монтирати, тешко одржавати или није довољно робусна након инсталације у робота.
Архитектура контролера: Апликација, Кретање, Безбедност
Архитектурни избори за архитектуру контролера
Архитектура индустријског роботског контролера обично одваја високонивоско израчунавање од координације кретања у реалном времену. Главне компоненте су:
- Процесор апликације: покреће програм робота високог нивоа, интерфејс за обуку и комуникацију са системима постројења. Линукс или индустријски оперативни систем.
- Координатор покрета: Координација зглобова у реалном времену. Детерминистичко време на килохерцним брзинама. Често на FPGA или наменском процесору.
- Контролор безбедности: Наменски процесор са безбедносном оценом који рукује функцијама заустављања и надгледаним радом. Независан од главног контролера.
- Комуникациони интерфејси: Етернет до постројења, индустријски Етернет (EtherCAT, PROFINET, EtherNet/IP) до периферне опреме.
- Интерфејс човек-машина: повезивање привеска за учење, повезивање сервисног лаптопа, индикаторска светла.
- Дистрибуција електричне енергије: више шина за различите подсистеме. Секвенцијално покретање и гашење.
Захтеви за валидацију архитектуре контролера
Поузданост зависи од очувања маргина пројектованих на плочи: ширина бакра, размак изолације, термичко растерећење, задржавање конектора, смањење номиналних вредности компоненти и покривеност инспекцијом. Производња би требало да верификује ове карактеристике уместо да третира штампану плочу као генерички склоп са генеричким тестом прошао/не прошао.
Сервисабилност треба размотрити кроз обележене конекторе, приступачне тест тачке, јасне варијанте плоча и праћење серијских бројева. Када робот откаже на терену, добра дијагностика на нивоу плоче омогућава сервисном тиму да брзо изолује проблем уместо замене великих склопова или враћања целог робота.
Практично правило је да се изабере најједноставнија конструкција која и даље испуњава захтеве у погледу сигнала, безбедности, топлоте и механике. Прекомерна спецификација повећава трошкове, док недовољна спецификација захтева преправке током тестирања или примене на терену.
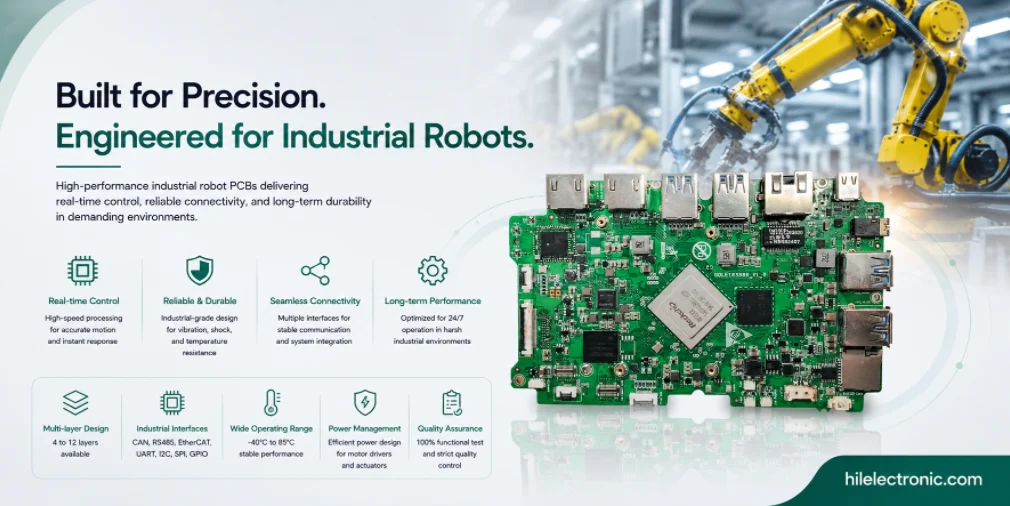
Дистрибуирану погонску електронику треба прегледати уз дизајн штампане плоче драјвера мотора и подршку за производњу штампане плоче робота , а не третирати је као генеричку контролну штампану плочу.
Дистрибуирана електроника зглобног погона
Кључни избори дизајна за електронику дистрибуираног зглобног погона
Електроника зглобног погона на индустријским краковима се обично налази на сваком зглобу, а не у кућишту контролера. Предности: краће ожичење за напајање, брже петље кретања, лакша замена зглобова. Главна разматрања су:
- Серво погон по зглобу: Интегрисана електроника серво погона на сваком зглобу. Комуникација преко магистрале кретања са контролером.
- Апсолутни енкодер: повратна информација о положају која преживљава циклусе напајања. Смањује секвенцу покретања.
- Сигурносне функције: Безбедно искључивање обртног момента, безбедно заустављање рада, безбедно ограничена брзина као стандардне функције погона.
- Контрола кочница: Зглобна кочница се активира при губитку снаге или заустављању. Спречава пад руке под дејством гравитације.
- Управљање топлотом: Зглобни погони раде у термалном окружењу руке. Понекад су ограничени хлађењем структуре руке.
- Дизајн кабла: Напајање плус комуникација плус безбедносни сигнали у једном каблу по споју. Век трајања савитљивог кабла одговара сервису руке.
Разматрања производње и поузданости
Дисциплина покривености тестирањем се скалира са захтевима за поузданошћу. Потрошачке апликације захтевају мању покривеност него индустријске; индустријске мање него медицинске; медицинске мање него што је критично за безбедност. Усклађивање покривености тестирањем са стварним захтевима чува трошкове буџета, а истовремено пружа гаранцију која је апликацији потребна.
Производна документација је често недовољно уложена током фазе пројектовања и скупа је за ретроактивну израду. Записи о испитивању по јединици прикупљени током производње подржавају теренска истраживања годинама касније; праћење серије компоненти подржава пост-мортем анализу враћених производа са терена. Програми који рано планирају документацију имају потребне записе; програми који касније додају документацију често губе податке које би желели.
Комуникација: EtherCAT, PROFINET, EtherNet/IP
Захтеви за интерфејс и распоред
Комуникација између контролног ормана и електронике монтиране на ручици користи индустријске протоколе са дефинисаним карактеристикама. Главне опције су:
- ЕтхерЦАТ: Детерминистички Етернет, синхронизација у субмикросекундама. Стандард за кретање високих перформанси.
- ПРОФИНЕТ ИРТ: сличне детерминистичке перформансе. Уобичајено на европском тржишту.
- ЕтерНет/ИП: детерминистичке могућности са CIP кретањем. Уобичајено на северноамеричком тржишту.
- Власничко: Протоколи специфични за произвођача. Очувајте интеграцију, али ограничите дизајн система са више произвођача.
- Резервна комуникација: Неке архитектуре користе редундантне комуникационе путеве за саобраћај везан за безбедност.
Разматрања о електромагнетној съвместимости, времену и тестирању
Видљивост ланца снабдевања током производње утиче и на трошкове и на поузданост. Произвођачи са могућношћу активног снабдевања апсорбују циклусе алокације који би иначе изазвали прекиде производње; произвођачи без активног снабдевања преносе проблеме са снабдевањем на купце. Вредност активног снабдевања је највећа током несташица у целој индустрији, а најнижа током стабилних услова снабдевања.
Циклуси итерације дизајна имају користи од прецизних повратних информација између дизајна и производње. Производни партнер који пружа брзе повратне информације о производњи омогућава брзу итерацију; партнер који пружа споре или површне повратне информације пропорционално успорава итерацију. Програми који бирају производне партнере делимично на основу квалитета повратних информација обично се брже крећу кроз фазу прототипа од програма који бирају само на основу најниже цене понуде.
Планирање безбедности индустријских робота такође је повезано са безбедносним И/О интерфејсом , док комуникација у ормарићу зависи од робусне индустријске мрежне штампане плоче.
Безбедносна архитектура према ISO 10218
Архитектурни избори за безбедносну архитектуру према ISO 10218
Безбедносна архитектура индустријских робота имплементира захтеве стандарда ISO 10218. Главне безбедносне функције су:
- Хитно заустављање: заустављање категорије 0 или 1 са уређаја за хитно заустављање. Редундантне хардверске путање.
- Заштитни зауставни механизам: Заустављање категорије 2 због заштитних мера. Робот се зауставља, али напајање се одржава.
- Безбедно заустављање рада: Робот одржава позицију под напоном погона. Омогућава ручни рад у близини заустављеног робота.
- Безбедно ограничена брзина: Брзина је ограничена током ручног рада. Омогућава безбедност у режиму учења.
- Безбедна кочница: кочница активирана као безбедносна функција. Самостална верификација рада кочнице.
- Омогућавање уређаја: Потребан је унос оператера за померање робота у ручном режиму. Функционалност „мртвог човека“.
Захтеви за валидацију безбедносне архитектуре према ISO 10218
Економија производног опсега различито утиче на прави избор процеса у различитим обимовима производње. Праксе које се исплате са 100,000 јединица годишње ретко се исплате са 500 јединица; праксе које имају смисла код прототипа ретко имају смисла код великих количина. Усклађивање производног приступа са стварном количином производње је оно што сваки производни опсег чини економски исплативим.
Обавезе регулаторне сертификације значајно се разликују у зависности од примене и тржишта. Докази о производњи који подржавају поднеске купаца могу се кретати од минималних (потрошачки производи на нерегулисаним тржиштима) до опсежних (медицински уређаји са кратким периодима чувања). Програми који наводе захтеве за сертификацију у понуди правилно подешавају производњу; програми који касније додају захтеве за сертификацију понекад захтевају промене процеса.
Еколошка разматрања и разматрања дугог века трајања
Кључни избори дизајна за разматрања животне средине и дугог века трајања
Еколошки и животни век обликују електронику индустријских робота. Главна разматрања су:
- Опсег температуре: типично 0-45 °C радна температура; од -20 до +65 °C складиштење. Неким применама је потребан шири опсег.
- Толеранција влаге: индустријска окружења са разматрањем кондензације и испирања.
- Вибрације: Електроника монтирана на руку види убрзање током кретања. Монтажа компоненти и конектора је димензионисана за то.
- Век трајања савитљивог кабла: Спојни каблови се савијају милионима циклуса током животног века. Дизајн кабла и растерећење конектора од напона су важни.
- Смањење номиналне снаге компоненти: Непрекидни рад током 10-15 година значи да компоненте раде испод номиналног напрезања. Знатно продужава век трајања.
- ЕМС у индустријским окружењима: Суседна опрема велике снаге производи значајно ЕМС напрезање. Захтеви за имунитет су захтевни.
Разматрања производње и поузданости
Консолидована производња код једног производног партнера чува институционално знање које се акумулира кроз генерације производа. Партнер који је изградио више генерација сличних производа познаје специфичне проблеме који се јављају, подешавања процеса која побољшавају принос, обрасце дизајна који омогућавају добру производњу. Ово знање се не преноси на нове партнере без трошкова.
Континуирани дијалог између инжењера и производње побољшава и производе и односе са добављачима током времена. Подаци о приносу који се враћају инжењерским службама доводе до усавршавања дизајна; подаци са терена који се враћају доводе до побољшања и дизајна и производње. Програми у којима је овај дијалог активан побољшавају се кроз генерације производа.
За сродне одлуке о дизајну, погледајте водич за штампане плоче сервоа и BLDC контролера и водич за штампане плоче робота за У/И и безбедносни интерфејс.
За дуготрајну производњу, Highleap може да комбинује израду са роботичким склапањем штампаних плоча и подршком за израду кутија.
Производња штампаних плоча индустријских робота у компанији Highleap
DFM преглед пре производње
Хајлип производи индустријску роботску електронику са дисциплином која је потребна производима са дугим веком трајања. Специфичне могућности укључују:
- Набавка компоненти индустријског квалитета: компоненте са дугом доступношћу и дефинисаним животним циклусом производа. Одржава употребљивост током целог животног века производа.
- Тешки бакар за погонску електронику: електроника зглобног погона високе струје са одговарајућим термичким дизајном.
- Производња комуникационог интерфејса: EtherCAT, PROFINET и EtherNet/IP интерфејси са функционалном верификацијом.
- Производња са безбедносним оценама: производња која подржава подношење захтева за сертификацију по ISO 10218 и IEC 62061.
- Еколошки преглед: термичко циклирање и испитивање вибрација на узорцима по производној партији.
- Документација: следљивост по јединици и производни записи који подржавају сертификацију купаца и интеграцију система управљања квалитетом (QMS).
Тестирање, праћење и предаја израде
Дисциплина производног процеса за роботику комбинује праксе из неколико традиционалних категорија електронике. Од потрошачке електронике — трошковна дисциплина и серијска производња. Од индустријске електронике — инжењеринг поузданости и дуг век трајања. Од аутомобилске електронике — вибрације и толеранција на животну средину. Од медицинске електронике — документација и следљивост. Роботика има користи од комбиновања овога.
Програми који третирају производњу као стратешки – улагање у односе са добављачима, дељење информација о прогнозама, координација капацитета – обично надмашују програме који производњу третирају трансакционо. Трансакциони приступ штеди време преговора, али губи додатне предности дугорочног партнерства са добављачима.
Често постављана питања о штампаним плочама индустријских робота
По чему се ПЦБ индустријског робота разликује од обичне електронике?
Штампане плоче индустријских робота морају да поднесу дуг век трајања, висок радни циклус, буку погона мотора, инсталацију у ормарић или руку, индустријску комуникацију, безбедносне функције и документовану следљивост. Обично су дизајниране са ширим маргинама смањења номиналне снаге, јачом ЕМС заштитом, робуснијим конекторима и производним записима који подржавају ревизије и теренску услугу.
Које ПЦБ плоче се обично налазе унутар индустријског роботског система?
Комплетан индустријски роботски систем може да укључује главну контролерску плочу, плочу за контролу кретања, плоче серво погона, плоче за У/И и безбедносне интерфејсе, комуникационе плоче, плоче за дистрибуцију напајања, електронику за обуку и плоче сензора или енкодера. Неке се налазе у кућишту контролера; друге су монтиране у роботску руку или крајњи ефектор.
Зашто су дистрибуирани зглобни погони уобичајени код индустријских робота?
Дистрибуирани погони постављају енергетску електронику ближе сваком споју, смањујући дужину кабла, побољшавајући перформансе струјне петље, поједностављујући спојне модуле и омогућавајући лакшу замену. Такође повећавају захтеве за термички дизајн, отпорност на вибрације, поузданост комуникације и исправне конекторе јер се електроника налази ближе покретном механичком систему.
Који комуникациони протоколи су уобичајени код индустријских робота?
Уобичајени протоколи укључују EtherCAT, PROFINET, EtherNet/IP, CANopen, стандардни Ethernet и власничке магистрале за кретање. Прави избор зависи од фабричке интеграције, захтева за временом, инсталиране опреме, безбедносне архитектуре и екосистема добављача. Високоперформансно кретање обично захтева детерминистичку комуникацију са предвидљивом латенцијом и подрхтавањем.
Како ISO 10218 утиче на електронику индустријских робота?
ISO 10218 дефинише безбедносне захтеве за индустријске роботске системе. Дизајн штампаних плоча мора да подржава безбедносне функције као што су заустављање у случају нужде, заштитно заустављање, уређаји за омогућавање, праћено кретање и безбедни интерфејси. Усклађеност је на нивоу система, али плоче морају да обезбеде архитектуру, дијагностику, документацију и поуздане хардверске путање потребне за валидацију.
Који проблеми са електромагнетном съвместимошћу (ЕМЦ) утичу на штампане плоче индустријских робота?
Индустријски роботи раде у близини мотора, апарата за заваривање, погона, релеја, дугих каблова и система за напајање постројења. Штампане плоче морају бити отпорне на спроведену и зрачену буку, а истовремено контролисати сопствене емисије. Добра пракса електромагнетске съвместимости (ЕМЦ) укључује заштиту, филтрирање, изолацију, контролу повратног пута, заштиту од пренапона, стратегију конектора и валидацију под реалним условима кабла и кућишта.
Колико дуго треба да се подржавају штампане плоче индустријских робота?
Индустријски роботи често остају у употреби 10 до 15 година или дуже, тако да програми за израду штампаних плоча треба да планирају животни циклус компоненти, одобрене алтернативе, стратегију поправке, контролу верзија фирмвера и чување документације. Дугорочну подршку треба размотрити током почетног пројектовања јер касне замене могу изазвати компликације са реквалификацијом или сервисирањем на терену.
Шта треба проверити пре избора произвођача штампаних плоча индустријских робота?
Проверите искуство са серво погонима, индустријском комуникацијом, безбедносним У/И, контролисаном импедансом, тешким бакром, функционалним тестом, документацијом, следљивошћу и дугорочним снабдевањем. Одговарајући произвођач треба да се бави и конструкцијом техничке плоче и производним доказима потребним за квалитет, сервис и подршку сертификацији.
Пошаљите датотеке индустријског робота са штампаним плочама за преглед производње у оквиру DFM-а

Препоручени Поруке

База података о материјалима за штампане плоче: Врсте и својства ламината
Како добити понуду за штампане плоче Хајде да покренемо DFM/DFA анализу за...

Израда штампаних плоча TMM
Садржај Обим израде ТММ ПЦБ-а за РФ и...

РТ дуроид 6002 ПЦБ Куоте анд Стацкуп
Ова страница поседује задатак дефинисања цитата и стекапа...
Производња штампаних плоча филтера TMM6
СадржајЗашто дизајнери микроталасних филтера користе...
Како добити понуду за ПЦБ плоче
Хајде да извршимо DFM/DFA анализу за вас и јавимо вам се са извештајем. Можете безбедно отпремити своје датотеке преко наше веб странице. Потребне су нам следеће информације да бисмо вам дали понуду:
-
- Гербер, ОДБ++ или .пцб, спец.
- БОМ листа ако вам је потребна монтажа
- количина
- Окрени време
За услуге штампаних плоча (PCBA), молимо вас да доставите своју листу материјала (BOM) и сва специфична упутства за монтажу. Такође нудимо DFM/DFA анализу како бисмо оптимизовали ваше дизајне за производност и монтажу, осигуравајући несметан производни процес.