

Microduck-robot: Open source fysisk AI, Sim-to-Real og PCB-teknik
Microduck: Inde i den lille fysisk-AI-robot og elektronikken bag den
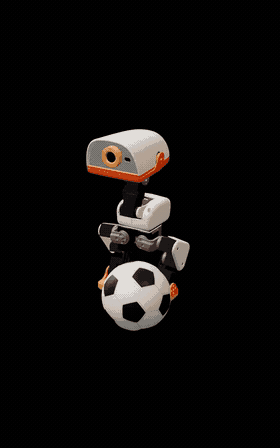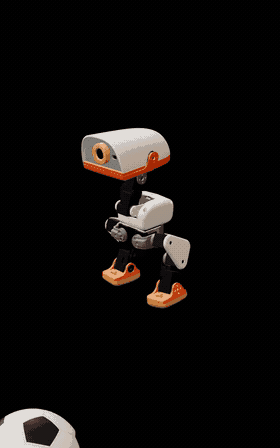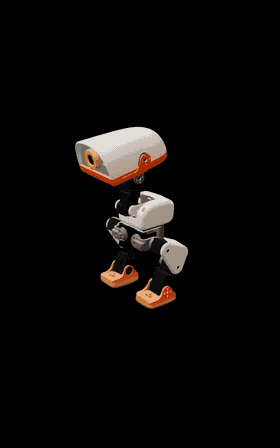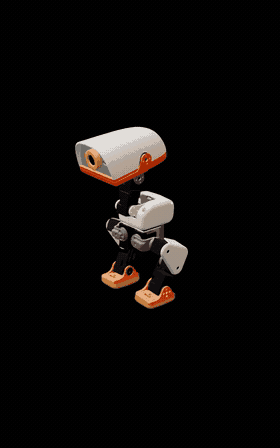
Pollen Robotics' Microduck kombinerer forstærkningslæring, indlejret databehandling, sensorer og 15 aktiverede frihedsgrader i en 25 cm tobenet robot. Den interessante ingeniørhistorie er ikke kun, hvordan den bevæger sig, men hvordan simuleret intelligens bliver til pålidelig hardware i den virkelige verden.
De tekniske påstande i denne artikel blev sammenlignet med Pollen Robotics' officielle Microduck-materialer og officielle GitHub-arkiver den 30. august 2026.
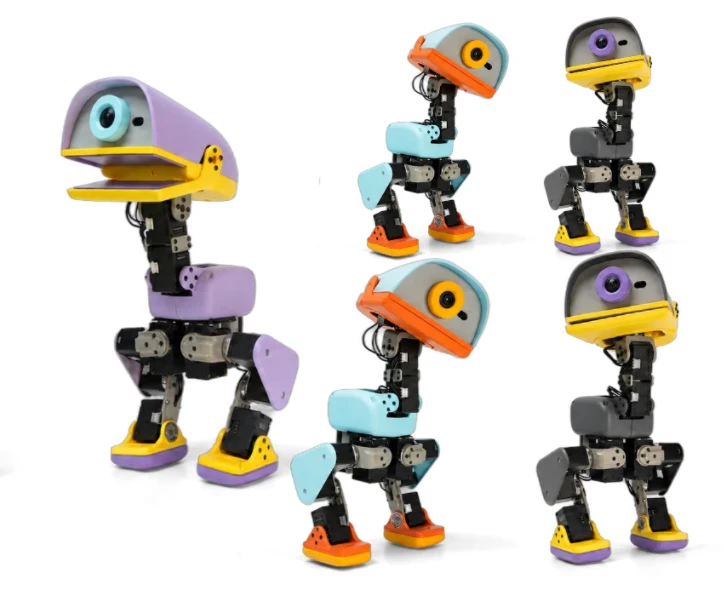
Hvorfor Microduck er blevet en interessant fysisk AI-platform
Pollen Robotics annoncerede Microduck den 27. august 2026. Ved lanceringen beskrev virksomheden den som en 25 cm tobenet robot designet til at gøre fysisk-AI-eksperimentering, bevægelseslæring og simulation-til-real-udvikling mere tilgængelig.
Den offentliggjorte specifikation inkluderer en Rockchip RK3566 med AI-accelerator , 1 GB RAM, 32 GB lagerplads, et frontkamera, en 8×8 time-of-flight LiDAR-matrix, to IMU'er, mikrofoner, en højttaler, to NFC-antenner, Wi-Fi, Bluetooth og et aftageligt NP-F550 2600 mAh batteri.
Dens artikulerede næb kan gribe fat i genstande, og de officielle materialer beskriver adfærd, herunder at gå, sidde, bøje sig, rejse sig efter almindelige fald, opsamling af genstande, spark og rulleskøjteløb.
Lanceringsdetaljer, der er værd at citere præcist
- Forudbestillinger åbnede den 27. august 2026.
- Introduktionsprisen blev annonceret til 399 USD før moms og fragt.
- De første leverancer var planlagt inden jul 2026.
- Nordamerika og Europa var lanceringsmarkederne.
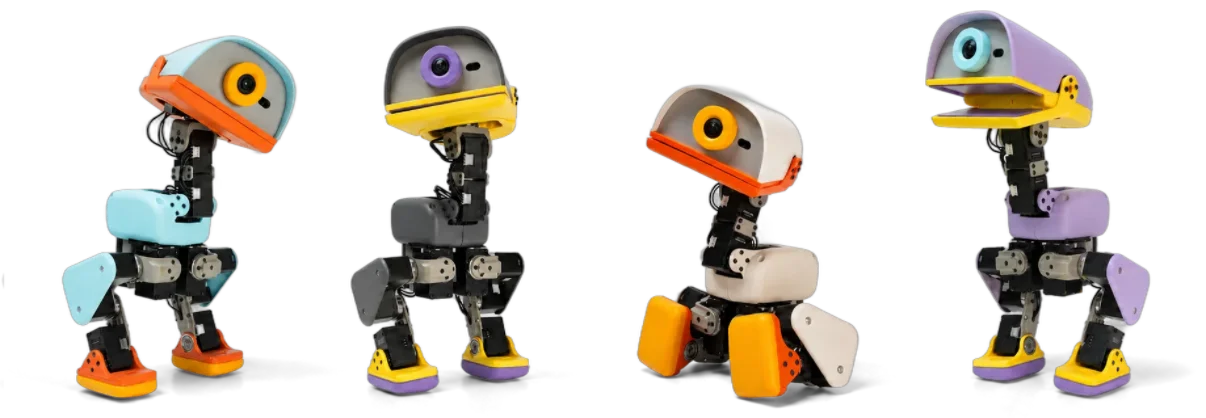
- Fire lancerede farvekombinationer: Creme, Graphite, Lavender og Sky.
- Batteritiden blev angivet til omkring en time afhængigt af brug.
*Tallet på 399 USD er den introduktionsmæssige lancerings-/forudbestillingspris, ikke et løfte om en permanent udsalgspris.
Hvad er egentlig open source – og hvad er det ikke
Microduck beskrives korrekt som havende en open source-softwarestak . Pollen Robotics angiver eksplicit, at open source-kravet dækker software; robottens mekaniske og elektroniske designfiler er ikke open source . Denne sondring er vigtig for ingeniører, der ellers ville antage, at skemaer, PCB-layoutfiler eller mekaniske fremstillingsfiler er offentligt tilgængelige.
Indbygget runtime, kontroltjenester og robotsoftware. Lagringslicens: Apache-2.0. Microduck RL-arkiv github.com/pollen-robotics/microduck_rl
RL-miljøer, sim-to-real-værktøjer, PPO-træning og ONNX-eksport. Officiel browsersimulator Krammeansigt Mikroand Sandkasse
Kør trænede Microduck-politikker i en browserbaseret simulering.
Fra simulering til en robot, der kan sparke, gå og komme sig
Det officielle microduck_rl- arkiv beskriver forstærkningslæringsmiljøer bygget på mjlab (MuJoCo Warp) med PPO . Politikker trænes ved 50 Hz , eksporteres til ONNX og indlæses derefter af Microduck-runtime'en på den rigtige robot.
Databasen dokumenterer også en opskrift fra sim-til-real-metoden, der inkluderer aktuatorfysik, domænerandomisering og backlash-simulering. Disse teknikker er vigtige, fordi en politik, der fungerer godt i en idealiseret simulator, kan fejle, når den støder på virkelige motorer, mekanisk slør, sensorstøj, friktionsændringer og batterivariationer.
Hvad Pollen Robotics offentligt har specificeret
Tabellen nedenfor holder sig inden for de lanceringsspecifikationer, som Pollen Robotics har offentliggjort. Den undgår bevidst at gætte på uudgivne PCB-detaljer.
| Miljø | Udgivet Microduck-specifikation |
|---|---|
| Mål | 25 cm høj, 14 cm bred |
| Vægt | Under 800 g |
| Aktivering | 15 frihedsgrader på tværs af leddelte ben, hoved og nakke |
| Compute | Rockchip RK3566 med AI-accelerator |
| Hukommelse / lagring | 1 GB RAM, 32 GB lagerplads |
| Vision | Frontkamera med indikator for kamerabrug |
| Rækkevidderegistrering | Kompakt LiDAR ved hjælp af en 8×8 time-of-flight-matrix |
| Bevægelsessensor | To IMU'er, en i kroppen og en i hovedet |
| Interaktion | Artikuleret gribenæb; mikrofoner og højttaler; to NFC-antenner |
| Forbindelse | Wi-Fi og Bluetooth; versionerne var foreløbige ved lanceringen |
| Batteri | Aftagelig NP-F550, 2600 mAh; cirka en time afhængigt af brug |
| Kontrol / politik | 50 Hz indbygget politikløkke |
Hvorfor fysisk AI i sidste ende bliver et problem i elektronikproduktionen
Microducks printkortdiagrammer og elektroniske designfiler er ikke blevet frigivet, så det ville være forkert at påstå en bestemt Microduck printkortopbygning, printkortantal, motor-driver-topologi eller layoutstrategi. Det, der kan diskuteres med sikkerhed, er det bredere ingeniørproblem, der deles af kompakte robotter: registrering, beregning, tilslutning, aktivering og strøm skal fungere sammen i et lille bevægeligt system.
Magtintegritet
Aktuatorbelastninger kan ændre sig hurtigt. Planlægning af effektdomæne, jordforbindelse, afkobling, stikstrømsklassificering og transientadfærd kan afgøre, om følsom logik forbliver stabil, mens en robot bevæger sig.
Signalintegritet og sensorstøj
Kameraer, IMU'er, dybdesensorer og digitale grænseflader kan være følsomme over for problemer med returvejen, interferens og forsyningsstøj. Opbygning, routing og komponentplacering er vigtige.
Termisk densitet
Processorer, regulatorer og aktuatorelektronik genererer varme i et lukket kabinet. Kobberfordeling, termiske vias og varmebaner på systemniveau skal tages i betragtning tidligt.
Mekanisk pålidelighed
Robotter bevæger sig, vibrerer og falder sommetider. PCB-montering, kabelaflastning, valg af stik, loddeforbindelseskvalitet og samlingsinspektion kan påvirke pålideligheden i felten.
En robotprototype er endnu ikke et gentageligt produkt
Når et robotteam går ud over eksperimenter, skal hardwareprocessen blive gentagelig. En praktisk produktionsproces går ofte fra prototypevalidering til tekniske opbygninger, NPI, pilotproduktion og derefter masseproduktion.
For et robot-PCB- eller PCBA-projekt kan en komplet produktionspakke omfatte Gerber- eller ODB++-data, stykliste, pick-and-place-data, samletegninger, særlige proceskrav og en aftalt testplan.
Udvikling af en robotcontroller, et sensorkort eller en fysisk AI-enhed?
Highleap Electronics understøtter printkortfremstilling og printkortsamling til indlejret elektronik, robotteknologi og andre ingeniørintensive produkter. Hvis dit design går fra prototype til en gentagelig konstruktion, bedes du sende produktionsdataene til en printkort-/pcba-gennemgang og et tilbud.
Microduck-spørgsmål, som ingeniører ofte stiller
Er Microduck fuldt open source-hardware?
Nej. Pollen Robotics' pressemappe siger eksplicit, at open source-erklæringen dækker softwarestakken. Mekaniske og elektroniske designfiler er ikke open source.
Hvor stor og tung er Microduck?
Den officielle specifikation angiver Microduck som 25 cm høj, 14 cm bred og under 800 g.
Hvad bruger Microduck til forstærkningslæring?
Det officielle RL-arkiv beskriver miljøer bygget på mjlab (MuJoCo Warp) med PPO. Politikker trænes ved 50 Hz, eksporteres til ONNX og implementeres af robottens runtime.
Hvor er de officielle open source-arkiv?
Robotsoftwaren er tilgængelig på pollen-robotics/microduck , og læringsmiljøet til forstærkning findes på pollen-robotics/microduck_rl.
Er Microducks PCB-designfiler offentlige?
Nej. Pollen Robotics angiver specifikt, at de elektroniske designfiler ikke er open source. Offentlige diskussioner om Microducks præcise printkortkonstruktion bør derfor ikke præsenteres som verificerede, medmindre virksomheden frigiver yderligere hardwaredokumentation.
anbefalet Indlæg

PCB-monteringsforsyningskædestyring
Highleap Electronics understøtter printkortmonteringsforsyningskæden...

PCB-samling med konform belægning
Highleap Electronics leverer printkortsamling med konform...

Industriel elektronik printkortsamling
Industriel elektronik printkortmontering dækker...

PCB-samling for forbrugerelektronik
Highleap Electronics leverer printkort til forbrugerelektronik...
Sådan får du et tilbud på printkort
Lad os køre en DFM/DFA-analyse for dig og vende tilbage til dig med en rapport. Du kan uploade dine filer sikkert via vores hjemmeside. Vi har brug for følgende oplysninger for at kunne give dig et tilbud:
-
- Gerber, ODB++ eller .pcb, spec.
- Stykliste, hvis du ønsker montering
- Antal
- Vendetid
For PCBA-tjenester bedes du fremvise din BOM (Bill of Materials) og eventuelle specifikke monteringsinstruktioner. Vi tilbyder også DFM/DFA-analyse for at optimere dine designs med hensyn til fremstillingsevne og montering, hvilket sikrer en problemfri produktionsproces.