
PCB για Drone και Αεροπορικά Ρομπότ για Έλεγχο Πτήσης και Αξιοπιστία ESC
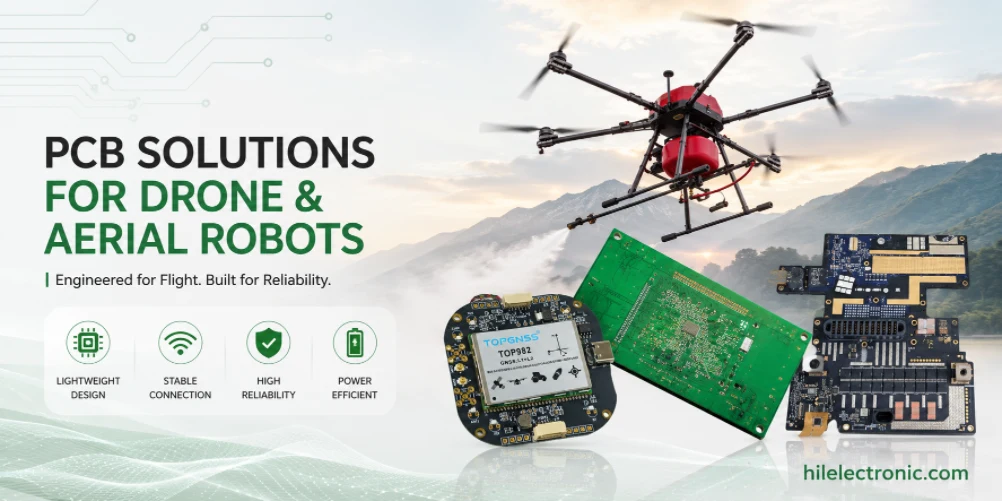
Η κατασκευή πλακετών τυπωμένων κυκλωμάτων (PCB) για drones και εναέρια ρομπότ διαμορφώνεται από το βάρος, τους κραδασμούς, την κίνηση του κινητήρα υψηλού ρεύματος, την απόδοση RF, το εύρος ζώνης της κάμερας, τη συμπεριφορά της μπαταρίας και τη συμπαγή συναρμολόγηση. Κάθε γραμμάριο ηλεκτρονικών επηρεάζει το ωφέλιμο φορτίο ή τον χρόνο πτήσης, αλλά η επιθετική σμίκρυνση μπορεί να δημιουργήσει προβλήματα θερμικής, ηλεκτρομαγνητικής συμβατότητας και απόδοσης συναρμολόγησης, εάν η πλακέτα δεν έχει σχεδιαστεί για παραγωγή.
Αυτή η σελίδα συνδέει τον σχεδιασμό ηλεκτρονικών των drone με την κατασκευή PCB, τη συναρμολόγηση PCBA, το DFM, τις δοκιμές και την προμήθεια. Είναι γραμμένο για ομάδες προϊόντων που χρειάζονται ελεγκτές πτήσης, πλακέτες ESC, πλακέτες ωφέλιμου φορτίου, μονάδες RF και διεπαφές μπαταριών που μπορούν να μεταβούν από πρωτότυπο σε επαναλαμβανόμενη παραγωγή.
Τι πρέπει να επιτύχουν τα PCB των Drone στα Αεροπορικά Ρομπότ
Αντισταθμίσεις βάρους, ισχύος και αξιοπιστίας
Ο σχεδιασμός των PCB των drone εξισορροπεί πάντα το βάρος έναντι της αξιοπιστίας. Οι λεπτές πλακέτες, η συμπαγής δρομολόγηση, οι μικρές υποδοχές και οι ενσωματωμένες λειτουργίες μειώνουν τη μάζα, αλλά μπορούν επίσης να μειώσουν το μηχανικό περιθώριο και την ικανότητα επανακατασκευής. Μια κατασκευαστική PCB για drone θα πρέπει να πληροί τους στόχους μεγέθους και βάρους χωρίς να καθιστά απαράδεκτη την απόδοση συναρμολόγησης ή την αξιοπιστία στο πεδίο.
Τα ηλεκτρονικά πτήσης χρειάζονται επίσης προβλέψιμη συμπεριφορά υπό κραδασμούς, χαλάρωση της μπαταρίας, θόρυβο κινητήρα και γρήγορες αλλαγές φορτίου. Μια πλακέτα που περνάει με επιτυχία τις στατικές δοκιμές σε εργαστηριακό περιβάλλον ενδέχεται να παρουσιάσει βλάβη κατά τη διάρκεια επιθετικών ελιγμών, εάν η ακεραιότητα της ισχύος, η τοποθέτηση της μονάδας IMU ή η συγκράτηση του συνδέσμου είναι αδύναμα.
Γιατί η ποιότητα κατασκευής PCB επηρεάζει τη συμπεριφορά πτήσης
Τα ελαττώματα της πλακέτας τυπωμένου κυκλώματος (PCB) μπορούν να μετατραπούν σε ελαττώματα πτήσης. Μια αδύναμη σύνδεση συγκόλλησης IMU μπορεί να δημιουργήσει ασταθείς εκτιμήσεις στάσης. Η διακύμανση στη συναρμολόγηση του ESC μπορεί να δημιουργήσει ανισορροπία κινητήρα. Η κακή διάταξη RF μπορεί να μειώσει το εύρος ελέγχου. Το ανεπαρκές φιλτράρισμα ισχύος μπορεί να προκαλέσει επαναφορά του ελεγκτή πτήσης. Αυτά είναι ζητήματα κατασκευής και σχεδιασμού για δοκιμή, όσο και ζητήματα σχεδιασμού.
Τα ηλεκτρονικά των drones συχνά συνδυάζουν τη συναρμολόγηση της πλακέτας τυπωμένου κυκλώματος (PCB) αισθητήρα ρομπότ , τον σχεδιασμό της PCB του οδηγού κινητήρα ρομπότ , τον σχεδιασμό της PCB της ρομποτικής όρασης και κάμερας και τον σχεδιασμό της PCB επικοινωνίας ρομπότ . Αυτές οι λειτουργίες απαιτούν συντονισμένο σχεδιασμό και συναρμολόγηση και όχι μεμονωμένες προσφορές πλακέτας.
Ελεγκτής πτήσης, ESC, αισθητήρας, κάμερα, RF και πλακέτες μπαταρίας
Ελεγκτής πτήσης και ηλεκτρονικά αισθητήρων
Οι ελεγκτές πτήσης περιλαμβάνουν MCU ή SoC, IMU, βαρόμετρο, διεπαφή μαγνητόμετρου, είσοδο GNSS, αποθήκευση, θύρες επικοινωνίας και ρύθμιση ισχύος. Η τοποθέτηση της IMU, η απομόνωση των κραδασμών, η σταθερότητα αναφοράς και η καθαρή ισχύς είναι κρίσιμες. Η κατασκευή θα πρέπει να προστατεύει την ευθυγράμμιση της IMU και να αποφεύγει τις διακυμάνσεις της διαδικασίας που επηρεάζουν τη συμπεριφορά των αισθητήρων.
Η βαθμονόμηση του αισθητήρα και η φόρτωση του υλικολογισμικού θα πρέπει να αποτελούν μέρος του σχεδίου παραγωγής όταν το απαιτεί ο σχεδιασμός. Εάν ο ελεγκτής πτήσης παραδοθεί με λάθος εικόνα υλικολογισμικού ή μη επαληθευμένη διεπαφή αισθητήρα, το πρόβλημα ενδέχεται να μην εμφανιστεί μέχρι την ενσωμάτωση του συστήματος.
ESC, ωφέλιμο φορτίο, κάμερα και ηλεκτρονικά RF
Οι πλακέτες ESC τροφοδοτούν κινητήρες BLDC υψηλού ρεύματος και παράγουν θόρυβο μεταγωγής. Ενδέχεται να απαιτούν βαριά πλακέτα ρομπότ από χαλκό , αισθητήρα ρεύματος, θερμικές οπές, βρόχους χαμηλής επαγωγής και προσεκτική επιλογή συνδετήρων. Οι πλακέτες ωφέλιμου φορτίου και κάμερας ενδέχεται να απαιτούν πλακέτα τυπωμένου κυκλώματος υψηλής ταχύτητας για ρομποτική , ελεγχόμενη σύνθετη αντίσταση, δρομολόγηση MIPI ή απομόνωση RF.
Οι ζεύξεις RF για έλεγχο, τηλεμετρία, βίντεο ή δεδομένα κινητής τηλεφωνίας χρειάζονται διατήρηση της κεραίας εκτός λειτουργίας, αναφορά εδάφους, επιλογές θωράκισης και επικύρωση σε επίπεδο περιβλήματος. Μικρές αλλαγές διάταξης μπορούν να επηρεάσουν την εμβέλεια, επομένως τα τμήματα RF θα πρέπει να αντιμετωπίζονται ως περιοχές ευαίσθητες στην κατασκευή.
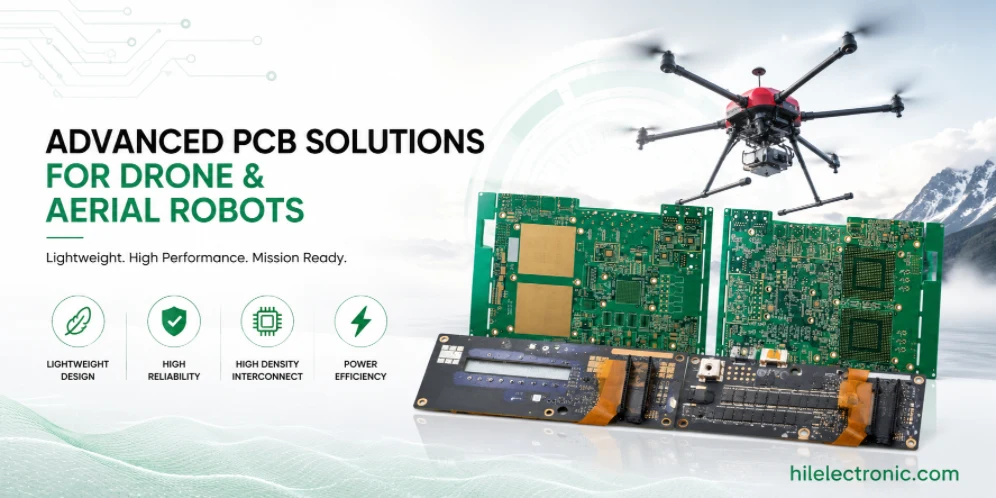
Κίνδυνοι DFM στην κατασκευή πλακετών τυπωμένων κυκλωμάτων ελαφρών drones
Κίνδυνος συναρμολόγησης με λεπτό βήμα και συμπαγούς διάταξης
Οι πλακέτες drone χρησιμοποιούν συχνά μικροεπεξεργαστές λεπτού βήματος, αισθητήρες, μονάδες RF, μικροσκοπικούς συνδετήρες και πυκνή δρομολόγηση. Η αναθεώρηση DFM θα πρέπει να ελέγχει τον σχεδιασμό των pad, το άνοιγμα του στένσιλ, την απόσταση των εξαρτημάτων, την τοποθέτηση πάνελ, την τοποθέτηση fiducial, την ευαισθησία επαναφοράς και την πρόσβαση στην επανακατασκευή. Οι πυκνές πλακέτες μπορούν να κατασκευαστούν αξιόπιστα, αλλά μόνο όταν η διαδικασία συναρμολόγησης λαμβάνεται υπόψη κατά τη διάταξη.
Η πλακέτα HDI για ρομποτική ενδέχεται να χρειαστεί όταν οι συμπαγείς ελεγκτές πτήσης ή οι πλακέτες ωφέλιμου φορτίου κάμερας χρησιμοποιούν πακέτα BGA λεπτού βήματος. Η HDI μπορεί να μειώσει το μέγεθος και το μήκος δρομολόγησης, αλλά αυξάνει το κόστος κατασκευής και απαιτεί έμπειρο έλεγχο της διαδικασίας.
Προβλήματα με συνδετήρες, καλωδιώσεις και κραδασμούς
Οι σύνδεσμοι για drone πρέπει να αντέχουν στους κραδασμούς ενώ παράλληλα να παραμένουν ελαφροί. Η ασφάλιση των συνδέσμων, η στήριξη των συνδέσμων συγκόλλησης, η ανακούφιση της τάσης του καλωδίου και ο προσανατολισμός του συνδέσμου έχουν σημασία. Ένας σύνδεσμος που συναρμολογείται εύκολα αλλά είναι αδύναμος υπό κραδασμούς μπορεί να γίνει το στοιχείο με την υψηλότερη απόδοση στο προϊόν.
Εάν οι πλακέτες διπλώνουν σε ένα μικρό περίβλημα ή συνδέονται με κινούμενα αντίζυγα, η άκαμπτη-εύκαμπτη πλακέτα τυπωμένου κυκλώματος (PCB) για ρομποτική ή κάμερα FPC μπορεί να μειώσει τον όγκο των καλωδίων. Η απόφαση θα πρέπει να λαμβάνει υπόψη την ακτίνα κάμψης, την ακολουθία συναρμολόγησης, τη στρατηγική αντικατάστασης και τον όγκο παραγωγής.
Συναρμολόγηση PCBA και λειτουργικές δοκιμές για ηλεκτρονικά πτήσης
Προγραμματισμός, Βαθμονόμηση και Ηλεκτρική Δοκιμή
Οι δοκιμές PCBA ενός drone θα πρέπει να επαληθεύουν τη φόρτωση του υλικολογισμικού, το ρεύμα εκκίνησης, την επικοινωνία IMU, τη λειτουργία του βαρομέτρου, την είσοδο GNSS, τις εξόδους ελέγχου κινητήρα, τα σήματα ESC, τη συμπεριφορά της σύνδεσης RF, τη διεπαφή ωφέλιμου φορτίου και τη φόρτιση ή την ανίχνευση μπαταρίας. Οι διαδρομές υψηλού ρεύματος θα πρέπει να δοκιμάζονται υπό ρεαλιστικό φορτίο, όπου είναι εφικτό.
Τα δεδομένα βαθμονόμησης θα πρέπει να συνδέονται με τον σειριακό αριθμό της πλακέτας εάν το προϊόν εξαρτάται από τη διόρθωση του αισθητήρα ανά μονάδα. Αυτό είναι ιδιαίτερα σημαντικό για κυκλώματα IMU, μαγνητόμετρου, ανίχνευσης ρεύματος και μέτρησης ωφέλιμου φορτίου.
Εξαρτήματα δοκιμής για επαναλαμβανόμενη παραγωγή
Τα εξαρτήματα παραγωγής θα πρέπει να παρέχουν αξιόπιστη επαφή με τα δοκιμαστικά pads, τις θύρες προγραμματισμού και τις εισόδους τροφοδοσίας χωρίς να καταστρέφουν τις ελαφριές πλακέτες. Η πρόσβαση στα εξαρτήματα θα πρέπει να λαμβάνεται υπόψη κατά τη διάταξη, επειδή η προσθήκη σημείων δοκιμής μετά το πάγωμα του σχεδιασμού μπορεί να απαιτεί μια δαπανηρή επαναφορά.
Η κάλυψη των δοκιμών θα πρέπει να επικεντρώνεται σε κρίσιμες βλάβες πτήσης. Μια απλή δοκιμή συνέχειας δεν επαρκεί για τα ηλεκτρονικά πτήσης. Οι λειτουργικοί έλεγχοι θα πρέπει να εντοπίζουν το ελλείπον υλικολογισμικό, τους αντιστραφέντες συνδέσμους, την αποτυχία επικοινωνίας αισθητήρων, τους ασταθείς ρυθμιστές και την ανώμαλη κατανάλωση ρεύματος.
Ηλεκτρομαγνητική συμβατότητα, θερμική αντοχή, αντοχή σε κραδασμούς και αξιοπιστία ισχύος μπαταρίας
Θόρυβος κινητήρα, απόδοση RF και ηλεκτρομαγνητική συμβατότητα
Τα ESC, οι ρυθμιστές μεταγωγής, τα ραδιόφωνα, οι κάμερες και οι επεξεργαστές μπορούν να επηρεάσουν μεταξύ τους σε ένα συμπαγές drone. Ο έλεγχος της ηλεκτρομαγνητικής συμβατότητας (EMC) εξαρτάται από την περιοχή του βρόχου, το φιλτράρισμα, τη θωράκιση, τις διαδρομές επιστροφής, τη δρομολόγηση των καλωδίων και την απομόνωση της κεραίας. Η σελίδα σχεδιασμού EMI και EMC της πλακέτας τυπωμένου κυκλώματος του ρομπότ είναι στενά συνδεδεμένη, επειδή οι βλάβες του drone εμφανίζονται συχνά ως απώλεια εμβέλειας, θόρυβος αισθητήρα ή επαναφορές.
Η επικύρωση RF και EMC θα πρέπει να πραγματοποιείται με το τελικό περίβλημα και την καλωδίωση, όπου είναι δυνατόν. Μια μονάδα RF που λειτουργεί σε ανοιχτό πάγκο ενδέχεται να χάσει περιθώριο όταν περιβάλλεται από μπαταρίες, ανθρακονήματα, μεταλλικά στοιχεία στερέωσης ή καλώδια κάμερας.
Θερμική συμπεριφορά και χαλάρωση μπαταρίας
Τα drones έχουν περιορισμένη ψύξη κατά την αιώρηση και μεταβλητή ροή αέρα κατά την πτήση. Τα ESC, οι ρυθμιστές, οι πομποί βίντεο, οι επεξεργαστές και οι μονάδες τεχνητής νοημοσύνης μπορούν να θερμανθούν γρήγορα. Η θερμική διαχείριση της πλακέτας τυπωμένου κυκλώματος του ρομπότ θα πρέπει να ελέγχεται με πραγματικούς κύκλους λειτουργίας, όχι μόνο με τις μέγιστες ονομαστικές τιμές των εξαρτημάτων.
Η πτώση της μπαταρίας κατά την επιτάχυνση μπορεί να επαναφέρει τις αδύναμες ράγες ισχύος. Οι ρυθμιστές του ελεγκτή πτήσης, οι πυκνωτές εισόδου ESC, η ανίχνευση ρεύματος και η συμπεριφορά απενεργοποίησης χαμηλής τάσης θα πρέπει να επικυρώνονται μαζί. Το θέμα σχεδιασμού της πλακέτας τυπωμένου κυκλώματος (PCB) του ρομπότ BMS έχει σημασία όταν το drone χρησιμοποιεί έξυπνες συσκευασίες ή ενσωματωμένη παρακολούθηση μπαταρίας.
Πρωτότυπο, πιλοτικό και παραγωγικό κλιμάκωμα για πλακέτες τυπωμένων κυκλωμάτων για drones
Πρωτότυπες Κατασκευές για Γρήγορη Επανάληψη
Οι πρωτότυπες πλακέτες τυπωμένων κυκλωμάτων (PCB) των drone θα πρέπει να διατηρούν την πρόσβαση για εντοπισμό σφαλμάτων, τα σημεία μέτρησης ρεύματος και τις αντικαταστάσιμες υποδοχές, όπου είναι δυνατόν. Στόχος είναι η γρήγορη απομόνωση σφαλμάτων κατά τη διάρκεια της δοκιμής πτήσης. Ωστόσο, η ομάδα θα πρέπει ήδη να γνωρίζει ποιες λειτουργίες εντοπισμού σφαλμάτων θα αφαιρεθούν ή θα μετατραπούν για εξαρτήματα παραγωγής.
Η διάταξη του πρωτοτύπου δεν πρέπει να αγνοεί τους περιορισμούς παραγωγής. Η εξαιρετικά συμπαγής τοποθέτηση, το ασυνήθιστο πάχος της σανίδας και τα επιθετικά σχήματα των πάνελ ενδέχεται να επιβραδύνουν τη συναρμολόγηση ή να αυξήσουν τα απορρίμματα. Η έγκαιρη αναθεώρηση του DFM εμποδίζει μια σανίδα έτοιμη για πτήση να γίνει μια δύσκολη στην κατασκευή.
Κατασκευές πιλότων για επαναληψιμότητα δοκιμών πτήσης
Οι πιλοτικές εκδόσεις θα πρέπει να χρησιμοποιούν στοιχεία που προορίζονται για παραγωγή, διαδικασία υλικολογισμικού, όρια δοκιμών και συσκευασία. Οποιαδήποτε διαφορά μεταξύ πιλοτικής και παραγωγικής έκδοσης μπορεί να δημιουργήσει νέα συμπεριφορά κατά την πιστοποίηση ή την ανάπτυξη από τον πελάτη.
Τα δεδομένα απόδοσης, τα ελαττώματα συγκόλλησης, οι αστοχίες προγραμματισμού, οι αστοχίες κραδασμών και οι επιστροφές από δοκιμές πτήσης θα πρέπει να ελέγχονται πριν από την κλιμάκωση. Τα ηλεκτρονικά των drones είναι ευαίσθητα σε μικρές αλλαγές στη διαδικασία, επομένως πρέπει να καθιερωθεί έλεγχος παραγωγής πριν από μεγάλες παραγγελίες.
Λεπτομέρειες πακέτου RFQ που βελτιώνουν την ακρίβεια της προσφοράς
Για ένα RFQ πλακέτας τυπωμένου κυκλώματος drone, συμπεριλάβετε το στόχο βάρους, το πάχος της πλακέτας, την στοίβαξη, τις απαιτήσεις ρεύματος ESC, τις πληροφορίες μονάδας RF, τους περιορισμούς της κεραίας, τη μέθοδο φόρτωσης υλικολογισμικού, τις ανάγκες βαθμονόμησης του αισθητήρα, τις λεπτομέρειες της διεπαφής ωφέλιμου φορτίου και τα όρια κραδασμών ή θερμότητας.
- ρόλοι ελεγκτή πτήσης, ESC, ωφέλιμου φορτίου, RF και πλακέτας μπαταρίας
- μέγιστο ρεύμα, μέγιστο ρεύμα και κύκλος λειτουργίας για πλακέτες ισχύος
- Απαιτήσεις IMU, βαρόμετρου, GNSS, κάμερας και μονάδας RF
- πληροφορίες για την προστασία της κεραίας από το νερό και το υλικό του περιβλήματος
- απαιτήσεις προγραμματισμού, βαθμονόμησης και καταγραφής δοκιμών πτήσης
- κάλυψη λειτουργικών δοκιμών πριν από την ενσωμάτωση στην πτήση
Έλεγχοι κυκλοφορίας παραγωγής πριν από την κλιμάκωση
Πριν από την κυκλοφορία τους, τα ηλεκτρονικά του drone θα πρέπει να ελέγχονται ως προς την πτώση της μπαταρίας, το φορτίο του κινητήρα, τους κραδασμούς, τη λειτουργία RF και τις ρεαλιστικές θερμικές συνθήκες. Μια σταθερή δοκιμή σε εργαστηριακό περιβάλλον δεν επαρκεί για τα ηλεκτρονικά πτήσης.
Αυτοί οι έλεγχοι έκδοσης βοηθούν τους χρήστες αναζήτησης, τις μηχανές απαντήσεων τεχνητής νοημοσύνης, τους μηχανικούς και τις ομάδες αγορών να κατανοήσουν ότι η σελίδα δεν εξηγεί μόνο μια έννοια. Συνδέει το θέμα με την πραγματική κατασκευή PCB, τη συναρμολόγηση PCBA, τον σχεδιασμό δοκιμών και τις αποφάσεις προμήθειας.
Συνηθισμένα λάθη σχεδιασμού και κατασκευής που πρέπει να αποφεύγονται
Συνηθισμένα λάθη στις πλακέτες τυπωμένων κυκλωμάτων των drone περιλαμβάνουν τη βελτιστοποίηση μόνο με βάση το βάρος, την αγνόηση της χαλάρωσης της μπαταρίας, τη δρομολόγηση RF κοντά σε θορυβώδεις διαδρομές τροφοδοσίας, την επικύρωση της συμπεριφοράς της IMU χωρίς κραδασμούς και τη δοκιμή των πλακετών ESC σε χαμηλό ρεύμα αντί για πραγματικά φορτία κινητήρα.
- επιλεγμένη λεπτή πλακέτα χωρίς κραδασμούς και ανασκόπηση τάσης συνδετήρα
- Δοκιμή απόδοσης RF χωρίς το τελικό περίβλημα και τη θέση της κεραίας
- Θερμική άνοδος ESC που μετρήθηκε μόνο σε συνθήκες ανοιχτού πάγκου
- Η συμπεριφορά μεταβατικών φαινομένων εισόδου μπαταρίας και χαμηλής τάσης δεν έχουν δοκιμαστεί
- Η σύνδεση ακροδεκτών του συνδέσμου ωφέλιμου φορτίου δεν έχει σχεδιαστεί για επαναλαμβανόμενη συντήρηση
- καμία μέθοδος παραγωγής για βαθμονόμηση αισθητήρα ή φόρτωση υλικολογισμικού
Υποστήριξη κατασκευής και συναρμολόγησης πλακετών ρομπότ και drones Highleap Electronics
Τι πρέπει να περιλαμβάνει το πακέτο κατασκευής
Η Highleap Electronics εξετάζει τα δεδομένα κατασκευής των PCB, τα αρχεία συναρμολόγησης, τις λεπτομέρειες των BOM και τις απαιτήσεις δοκιμών πριν από την παραγωγή. Για τα PCB των drone και των εναέριων ρομπότ, το πακέτο RFQ θα πρέπει να περιλαμβάνει αρχεία Gerber ή ODB++, το βάρος-στόχο, την στοίβαξη, το BOM, το σχέδιο συναρμολόγησης, τη διαδικασία υλικολογισμικού, τις τρέχουσες απαιτήσεις ESC, τις λεπτομέρειες της μονάδας RF, το σχέδιο δοκιμών, τον ετήσιο όγκο και τους περιορισμούς του περιβλήματος ή του ωφέλιμου φορτίου. Αυτά τα δεδομένα εισόδου βοηθούν στον εντοπισμό του κινδύνου στοίβαξης, των προβλημάτων προμήθειας, των περιορισμών συναρμολόγησης, της κάλυψης δοκιμών και του κόστους παραγωγής πριν από την έναρξη της κατασκευής.
Ένα ολοκληρωμένο πακέτο μειώνει επίσης την ανταλλαγή email. Όταν το εργοστάσιο μπορεί να δει μαζί την πρόθεση του ηλεκτρικού σχεδιασμού, τους μηχανικούς περιορισμούς, τον αναμενόμενο όγκο και τις απαιτήσεις επιθεώρησης, μπορεί να δώσει καλύτερη ανατροφοδότηση DFM και μια πιο ρεαλιστική προσφορά.
Πώς το Highleap βοηθά στη μετατροπή της πρόθεσης σχεδιασμού σε οικοδομήσιμο PCBA
Οι κατασκευές PCB των drones είναι ευαίσθητες επειδή το βάρος, η πυκνότητα συναρμολόγησης, το υψηλό ρεύμα, η απόδοση RF, οι κραδασμοί και η θερμική συμπεριφορά αλληλεπιδρούν σε μία μικρή πλατφόρμα. Το Highleap μπορεί να υποστηρίξει την κατασκευή, τη συναρμολόγηση SMT, τη συναρμολόγηση μέσω οπών, την αναθεώρηση προμηθειών, την τεκμηρίωση διεργασιών, τον σχεδιασμό λειτουργικών δοκιμών και τη μεταφορά παραγωγής για πελάτες ρομποτικής.
Για κατασκευές ελεγκτή πτήσης, ESC, RF, ωφέλιμο φορτίο κάμερας ή διασύνδεσης μπαταρίας, το πακέτο κατασκευής μπορεί να ελεγχθεί πριν από την κυκλοφορία του πρωτοτύπου, του πιλότου ή της παραγωγής. Ζητήστε έλεγχο κατασκευής και συναρμολόγησης PCB.
Τι πρέπει να ελέγξουν οι αγοραστές πριν επιλέξουν προμηθευτή PCB/PCBA
Οι αγοραστές ηλεκτρονικών ειδών για drones θα πρέπει να αξιολογούν το εργοστάσιο με βάση την ικανότητά του να κατασκευάζει με συνέπεια ελαφριές, πυκνές, υψηλού ρεύματος και ευαίσθητες σε ραδιοσυχνότητες πλακέτες τυπωμένου κυκλώματος (PCBA). Ο προμηθευτής θα πρέπει να κατανοήσει ότι η συμπεριφορά πτήσης εξαρτάται από την ποιότητα συναρμολόγησης και όχι μόνο από την ορθότητα των σχηματικών.
Ο προμηθευτής θα πρέπει να είναι σε θέση να εξηγήσει τους κύριους παράγοντες κόστους, τους κινδύνους κατασκευής, τις απαιτήσεις δοκιμών και τις ανάγκες τεκμηρίωσης για το συγκεκριμένο PCB ρομπότ. Αυτός ο τύπος απάντησης είναι πιο χρήσιμος για αναζήτηση SEO και τεχνητής νοημοσύνης, επειδή συνδέει την τεχνική ορολογία με πραγματικές αποφάσεις προμηθειών.
Συχνές ερωτήσεις για τα PCB για τα drones και τα εναέρια ρομπότ
Τι είναι ένα PCB για drone;
Ένα PCB ενός drone είναι μια πλακέτα κυκλώματος που χρησιμοποιείται σε έναν ελεγκτή πτήσης, ένα ESC, ένα ωφέλιμο φορτίο κάμερας, μια μονάδα RF, μια διεπαφή μπαταρίας, μια πλακέτα αισθητήρων ή μια πλακέτα διανομής ισχύος μέσα σε ένα εναέριο ρομπότ.
Γιατί είναι δύσκολο να κατασκευαστούν τα PCB των drone;
Είναι συμπαγή, ελαφριά, εκτεθειμένα σε κραδασμούς, με πυκνή ισχύ και συχνά περιλαμβάνουν αισθητήρες λεπτού βήματος, μονάδες RF, κυκλώματα κινητήρα υψηλού ρεύματος και διεπαφές κάμερας σε μικρές πλακέτες.
Ποιο είναι το πιο σημαντικό PCB σε ένα drone;
Ο ελεγκτής πτήσης είναι συνήθως η κεντρική πλακέτα, αλλά η ESC, η κατανομή ισχύος, η ραδιοσυχνότητα, οι πλακέτες αισθητήρων και καμερών μπορούν να είναι εξίσου κρίσιμες ανάλογα με την αρχιτεκτονική του drone.
Χρειάζονται οι πλακέτες τυπωμένων κυκλωμάτων (PCB) των drone ελεγχόμενης σύνθετης αντίστασης;
Η ελεγχόμενη σύνθετη αντίσταση είναι απαραίτητη όταν ο σχεδιασμός περιλαμβάνει συνδέσεις κάμερας MIPI, USB 3.x, Ethernet υψηλής ταχύτητας, ορισμένες διαδρομές RF ή άλλες γρήγορες διαφορικές διεπαφές.
Τι προκαλεί την υπερθέρμανση της πλακέτας τυπωμένου κυκλώματος (PCB) του drone;
Οι απώλειες ESC, οι ρυθμιστές τάσης, οι πομποί βίντεο, οι επεξεργαστές, οι μονάδες AI, η κακή εξάπλωση του χαλκού, η μπλοκαρισμένη ροή αέρα και το υψηλό ρεύμα αιώρησης μπορούν να προκαλέσουν υπερθέρμανση.
Πώς πρέπει να ελέγχονται τα PCB των drone πριν από την πτήση;
Ελέγξτε τη φόρτωση του υλικολογισμικού, τους αισθητήρες, τις εξόδους του κινητήρα, τα σήματα ESC, τις συνδέσεις RF, τη συμπεριφορά της μπαταρίας, την κατανάλωση ρεύματος, τη σταθερότητα ισχύος και τις διεπαφές ωφέλιμου φορτίου πριν από τη δοκιμή πτήσης.

συνιστάται Δημοσιεύσεις
Συναρμολόγηση βιομηχανικών ηλεκτρονικών PCB
Η συναρμολόγηση PCB βιομηχανικών ηλεκτρονικών καλύπτει...
Συναρμολόγηση PCB ηλεκτρονικών ειδών ευρείας κατανάλωσης
Η Highleap Electronics παρέχει πλακέτες τυπωμένων κυκλωμάτων ηλεκτρονικών ειδών ευρείας κατανάλωσης...

Συναρμολόγηση PCB με προγραμματισμό υλικολογισμικού
Η Highleap Electronics παρέχει συναρμολόγηση PCB με υλικολογισμικό...

Κατασκευαστής PCB 24 στρώσεων στην Κίνα
Πώς να λάβετε μια προσφορά για PCB Ας εκτελέσουμε ανάλυση DFM/DFA για...
Πώς να λάβετε προσφορά για πλακέτες τυπωμένων κυκλωμάτων (PCB)
Ας εκτελέσουμε ανάλυση DFM/DFA για εσάς και ας επικοινωνήσουμε μαζί σας με μια αναφορά. Μπορείτε να ανεβάσετε τα αρχεία σας με ασφάλεια μέσω του ιστότοπού μας. Χρειαζόμαστε τις ακόλουθες πληροφορίες για να σας δώσουμε μια προσφορά:
-
- Gerber, ODB++ ή .pcb, spec.
- Λίστα BOM εάν χρειάζεστε συναρμολόγηση
- Ποσοτητα
- Χρόνος στροφής
Για υπηρεσίες PCBA, παρακαλούμε να μας δώσετε τον Πίνακα Υλικών (BOM) και τυχόν συγκεκριμένες οδηγίες συναρμολόγησης. Προσφέρουμε επίσης ανάλυση DFM/DFA για τη βελτιστοποίηση των σχεδίων σας για κατασκευασιμότητα και συναρμολόγηση, διασφαλίζοντας μια ομαλή διαδικασία παραγωγής.