
Zuntz gidatutako UAV kontrolerako PCB fabrikazioa eta PCBA

Zuntz gidatutako UAVen kontrola hari bidez gidatutako tankeen aurkako misilen teknologiatik zuzenean datorren diziplina bat da —operadore batek munizio bat lotura fisiko baten bidez gidatzen duen sistemak, irrati-interferentziak eta GPS ukapena saihesteko baliabidearen izaeragatik—. Aldaera modernoak kobrezko haria zuntz optiko bakarreko moduarekin ordezkatzen du, jatorrizkoaren banda-zabalera mugatua eta interferentzia elektrikoekiko sentikortasuna gigabit mailako komunikazioarekin eta isiltasun elektromagnetiko osoarekin trukatuz. Zuntz gidatutako UAVen kontrol PCBa sistema honen aireko erdia da: operadorearengandik optikoki jasotzen ditu zuzendaritza-komandoak, hegaldi-kontrolerako irteera bihurtzen ditu, barneko sentsore-multzoa kudeatzen du eta bideoa eta telemetria itzultzen ditu zuntz beraren bidez, plataforma distantziara mugitzen den heinean ontzi batetik banatzen dena.
Txartel hau ohiko hegaldi-kontrolagailu batetik bereizten duena ez da prozesatzeko potentzia, baizik eta interfaze optikoaren eskakizunak, denbora errealeko eskakizun zorrotzekin konbinatuta. Gida-komandoen begizta —operadorearen sarreratik aktuadorearen mugimenduraino— plataformaren erantzun aerodinamikoaren denboran itxi behar da. Hegaldi-profil motela eta nahita eginda duten zaintza-droneentzat, 40-50 ms onargarria da. Maniobra terminalak egiten dituzten plataforma taktiko azkarretarako, aurrekontua 10 ms baino txikiagoa izan daiteke. Denbora-eskakizun hauek arkitektura-erabaki guztiak baldintzatzen dituzte: zuntz-interfazea, prozesadorearen aukera, aktuadorearen irteera-metodoa eta hutsegiteen aurkako portaera.
Lortu zuntz bidez gidatutako kontrol PCB aurrekontua
Erantzun azkarra
Zuntz gidatutako UAV kontrol PCB batek zuntz optiko bidez jasotako gidatze-komandoak prozesatzen ditu, seinale optikoak hegaldi-kontrolerako irteeretara bihurtzen ditu 50 ms-tik beherako latentziarekin, bideoa eta telemetria zuntz beraren bidez itzultzen ditu WDM bidez, eta zuntz-galeran segurtasun-portaera determinista exekutatzen du. FOG-M misilen ondaretik eratorritako diseinuak komando-latentzia, erabilera bakarreko edo berrerabilpen mugatuko fidagarritasuna eta denbora errealeko determinismo gogorra lehenesten ditu. Tether spool plaketatik desberdintzen da zuntza ez delako inoiz berreskuratzen — plataformak hegaldi-abiaduran ontzi batetik banatzen da eta zuntz-arrastoa atzean uzten da.
Edukien aurkibidea
- Ondarea: FOG-M-tik zuntz bidez gidatutako drone modernoetaraino
- Sistemaren Arkitektura eta Zuzendaritza Batzordearen Rola
- Gida-komandoaren bidea eta latentzia-aurrekontua
- Sentsoreen feedbacka eta bideoaren itzulera-bidea
- Zuntz Banaketaren Monitorizazioa
- Zuntz-galeraren aurkako diseinu segurua
- Prozesadorearen eta RTOSaren hautaketa
- Erabilera bakarreko plataformetarako potentzia-arkitektura
- Gidatua vs. Lotua: Diseinu Desberdintasunak
- Fabrikazioa eta Kalifikazioa
- ohiko galderak
Ondarea: FOG-M-tik zuntz bidez gidatutako drone modernoetaraino
BGM-71 TOW misilak (1970eko hamarkada) jaurtigailutik eta misiletik hegaldian zehar banatzen zen kobrezko haria erabiltzen zuen, gidaritza-seinaleak hariaren bidez transmititzen zirelarik. Irismena hariaren trakzio-erresistentziak eta seinale elektrikoen ahultzeak mugatzen zuten — normalean 4 km baino gutxiago. 1970eko hamarkadaren amaieran eta 1980ko hamarkadan, defentsa-ikerketa programek kobrea zuntz optikoarekin ordezkatzea aztertu zuten bi arrazoirengatik: zuntzaren gigabit-eko banda-zabalerak misil-bilatzailearen kamera batetik bideo-itzulera onartzen zuen, eta zuntzaren interferentzia elektromagnetikoekiko immunitateak hari bidez gidatutako sistemak mikrouhin-igorle potentzia handikoek oztopatzeari buruzko kezkak konpontzen zituen.
Zuntz Optikoz Gidatutako Misilen (FOG-M) programak kontzeptua frogatu zuen, baina ekoizpena baino lehen bertan behera utzi zen. Balioztatu zuen teknologia —jaurtiketa-plataformatik eta muniziotik zuntza banatzen zuena, gidaritza optikoko komandoekin eta bideo-itzulerarekin— zuntz bidez gidatutako droneen arkitektura modernoen oinarri bihurtu zen. Desberdintasun nagusia da gaur egungo plataformak droneak direla, noranzko bakarreko munizioak baino: ISRrako kamerak eta sentsore-multzoak daramatzate buru militarren ordez, helburu batera zuzenean hegan egin beharrean geldirik egon daitezke, eta konfigurazio batzuetan berreskuratu eta berrerabili daitezke.
Zuntz gidatutako kontrol PCB modernoak FOG-M-ren oinarrizko seinale-arkitektura hartzen du —aurreranzko komando optikoa, bideo-itzulera, zuntz pasiboaren banaketa— eta droneen hegaldi-profiletara, egungo prozesadore-arkitekturetara eta 1980ko hamarkadan eskuragarri ez zeuden kostuetan zuntz optiko eta transzeptore teknologia komertzialen eskuragarritasunera egokitzen du.
Sistemaren Arkitektura eta Zuzendaritza Batzordearen Rola
Zuntz gidatutako sistemak honako hauek ditu: lurreko estazioa (operadorearen kontsola + zuntz bobina + igorle/hartzaile optikoa) → banatutako zuntz → aireko kontrol PCBa → hegaldiko aktuadoreak + kamera + sentsoreen karga. Kontrol PCBa da lurraren eta airearen arteko interfaze bakarra misio osoan. Bere interfaze optikoak komandoak fidagarritasunez jaso behar ditu, bere prozesadoreak denbora errealean exekutatu behar ditu, eta bere aktuadoreen gidariek irteera garbi eta latentzia baxukoak eman behar dizkiete hegaldiaren kontrol gainazalei edo motorrei.
Drone askea ez bezala, non zuntza bidirekzionaleko bobina-sistema batek kudeatzen duen, zuntz gidatutako plataforma batek pasiboki banatzen du ontzi batetik — zuntza banatzen da droneak mugitzen den heinean, eta ontzia husten denean, komunikazioa amaitzen da. Ontziaren elektronikaren interfazea zuntz optikoko ontziaren PCBan kudeatzen da , eta honek geratzen den zuntza, irteera-gidan dagoen tentsioa eta banaketa-tasa kontrolatzen ditu. Kontrol-PCBak egoera-datuak jasotzen ditu ontziaren plakatik plaken arteko bus baten bidez eta hauek erabiltzen ditu misioaren kudeaketa-erabakietarako.
Plaka-banaketa: diseinu batzuek interfaze optikoa, prozesadorea, eragingailu-irteerak eta kaisterren monitorizazioa integratzen dituzte plaka bakarrean. Beste batzuek interfaze optikoa kontrol-plakara konektatutako datu-lotura optikoko plaka dedikatu batean banatzen dute , abiadura handiko konektore baten bidez. Ikuspegi integratuak pisua eta konektore kopurua aurrezten ditu. Ikuspegi zatituak interfaze optiko analogikoaren eta kontrol-funtzio digitalaren optimizazio independentea ahalbidetzen du, eta bien arteko EMC sinplifikatu dezake.
Gida-komandoaren bidea eta latentzia-aurrekontua
Gida-begizta hau da: operadorearen sarrera → lurreko kontrol softwarea → kodeketa optikoa → zuntza → aireko hartzaile optikoa → bihurketa elektrikoa → protokoloaren deskodeketa → komandoen balidazioa → eragingailuaren irteera → erantzun aerodinamikoa → kameraren irudia → bideoaren kodeketa → transmisio optikoa → zuntza → lurreko hartzailea → pantaila. Kontrol PCBak arduratzen den begizta honen zatiak —harrera optikotik eragingailuaren irteeraraino— latentzia-aurrekontu osoaren barruan sartu behar du, eta hori plataformaren erantzun aerodinamikoaren denborak ken komunikazioaren joan-etorriko zuntz-atzerapena ezartzen du (arbuiagarria 10 km-tik beherako kate-luzeretan: ~50 µs/km noranzko bakarrean c/n ≈ 0.67c-tan).
Plataforma espezifikoen latentzia helburuak:
- Zaintza-drone motela (3–5 m/s, hegal-zabalera handia): begiztaren aurrekontu osoa 80–150 ms; kontrol PCBaren aurrekontua ~20–40 ms
- ISR drone taktikoa (10–20 m/s, arintasun ertaina): begiztaren aurrekontu osoa 40–80 ms; kontrol PCBaren aurrekontua ~10–20 ms
- Maniobra azkarreko plataforma (>20 m/s, arintasun handia): begizta-aurrekontu osoa <30 ms; kontrol-PCBaren aurrekontua <8 ms; FPGA batean oinarritutako kontrol dedikatua behar du
Kontrol PCBaren barruko latentzia hauek menderatzen dute: bihurketa optiko-elektrikoa (~1 µs, hutsala), fotograma-protokoloaren harrera-bufferra eta CRC egiaztapena (~50–200 µs, protokoloaren eta prozesadorearen arabera), aktuadorearen interfazea (PWM periodoa = 1/maiztasuna; 400 Hz-tan, PWM latentzia maximoa 2.5 ms da; DSHOT protokolo digitalak hau ~100 µs-ra murrizten du).
Komandoen osotasun egiaztapena derrigorrezkoa da: jasotako fotograma bakoitzak CRC edo kontrol-batura bat izan behar du, eta prozesadoreak baliozkotu behar du komandoa aktuadorearen irteeretara bidali aurretik. Baliozkotzerik gabe exekutatutako komando hondatu batek operadoreak eman ez duen hegaldi-kontrol sarrera bat sor dezake. CRC egiaztapenak ~5-20 µs gehitzen dizkio prozesatzeko latentziari — guztiz onargarria aktuadorearen komando faltsuak saihesteko duen eginkizuna kontuan hartuta.
Interferentziaren aurkako diseinuaren testuingurua aipatzekoa da hemen: komandoak zuntz optikotik bidaiatzen direnez, PCB diseinuaren aurkako interferentziak bultzatzen dituen RF interferentziaren mehatxua erabat ez dago. Zuntz gidatutako sistemetarako segurtasun mehatxu eredua fisikoa da —zuntz mozketa, kanisterren intertzepzio fisikoa—, ez elektromagnetikoa.
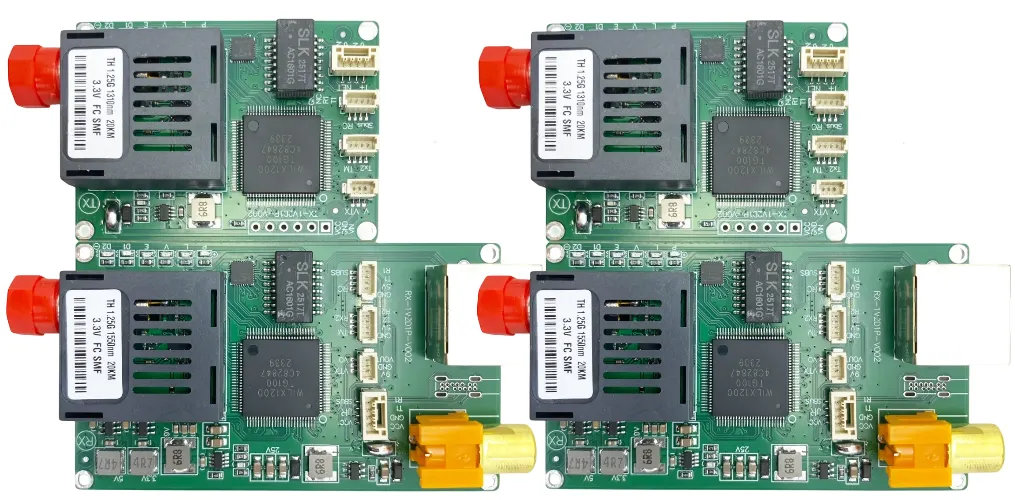
Sentsoreen feedbacka eta bideoaren itzulera-bidea
Bideoa eta telemetria zuntz beretik itzultzen dira uhin-luzeraren banaketa multiplexazio (WDM) bidez. Eskema tipikoa: aurrerako komandoak 1310 nm-tan, bideoaren itzulera 1550 nm-tan. Bi uhin-luzerek zuntz-kate fisiko bera partekatzen dute, baina mutur bakoitzean WDM akoplagailu optikoen bidez bereizten dira (uhin-luzeraren araberako habe-banatzaileak). Zuntz bakarreko arkitektura bidirekzional hau funtsezkoa da zuntz gidatutako plataformetarako, zuntza banatzen ari baita eta ezin baita hari anitzeko sorta bat izan — pisuak eta edukiontziaren edukierak zuntz bakarra eskatzen dute.
Aireko plakaren bideo-hodiak: kamera-sentsorea → ISP (irudi-seinalearen prozesadorea) → konpresio-motorra (H.264 edo H.265 hardware-kodetzailea) → paketeatzea → transmisore optikoa. 1080p60 konprimitu gabeak ~3 Gbps behar ditu; zaintzarako egokia den kalitate-mailan H.264 kodeketaren ondoren, jario bera 10-50 Mbps-koa izan daiteke. Konpresioa derrigorrezkoa da ontzi praktiko bat duen edozein zuntz gidatutako plataformarentzat, 10 Gbps-ren ordez 100 Mbps-tik 1 Gbps-ra bitarteko interfaze optikoak erabiltzea ahalbidetzen duelako, eta horrek transzeptorearen kostua, energia-kontsumoa eta plakaren diseinuaren konplexutasuna murrizten ditu.
Bideo-hodiak datu-lotura optikoen plaka dedikatu baten geruza fisikoaren diseinu-printzipio berberak jarraitzen ditu , zuntz banatuaren ingurune mekanikorako egokituta — bereziki, zuntz-irteerako angeluak eta banaketa-mekanismoak sartzen duen edozein tentsiok modu-akoplamendua eragin dezakete zuntz multimodoan, beraz, zuntz monomodoko eta uhin-luzerarekin bateragarriak diren transzeptoreak praktika estandarra dira.
Zuntz Banaketaren Monitorizazioa
Kontrol-panelak hiru dosifikazio-parametro kontrolatzen ditu, zuzenean edo ontziaren interfaze-panelen bidez:
- Hartzailearen potentzia optikoa: zuntz-osotasunaren adierazlerik oinarrizkoena. Bat-bateko potentzia-jaitsierak haustura bat adierazten du; pixkanaka-pixkanaka jaisteak banatutako bidean kurbadura-erradioaren urraketak edo irteerako gidan kutsadura adieraz dezake.
- Geratzen den zuntz kopuruaren estimazioa: Abiaduraren integraziotik (∫v dt) eratorria, kalibratutako kaister-ahalmenarekin alderatuta. Metodo zehatzagoek irteera-bobinan kodetzaile birakari bat edo zuntz-luzera sentsore zuzen bat erabiltzen dute. % 10-20 geratzen denean zuntz gutxiko alerta batek itzulera-ibilbidearen kalkulua abiarazten du.
- Irteerako gidan tentsioa: Irteerako gidan dagoen tentsio-neurgailu edo indar-sentsore batek trabatzea detektatzen du — lurrean edo oztopo batean trabatzen den zuntzak tentsio-punta bat sortzen du zuntza hautsi aurretik. Detekzioak ~50-200 ms-ko abisua ematen du, plataforma batzuetan saihesteko ekintza bat saiatzeko denbora nahikoa.
Hiru parametro horiek nahikoa abiaduran lagindu behar dira 6. ataleko hutsegiteen aurkako logika onartzeko. 1 kHz-tan potentzia optikoaren laginketa ohikoa da — honek 1 ms-ko bereizmena ematen du haustura detektatzeko. 500 Hz-tan tentsioaren laginketa nahikoa da. Gainerako zuntzaren kalkulua 10-50 Hz-tan egin daiteke, edukiontziaren agortzea kontrol-zikloarekin alderatuta prozesu motela baita. Banaketa-hardwarearen mekanika zuntz-banaketa-kutxaren PCB testuinguruan zehazten da.
Zuntz-galeraren aurkako diseinu segurua
Oinarrizko diseinu-eskakizuna: zuntz-galera orok erantzun determinista eta definitu bat izan behar du.
Drone akoplatu batekin ez bezala, non zuntzak joan-etorriko bidaia kudeatzen duen eta degradazioa pixkanaka eta aurreikusgarria den, banatutako zuntz bat bat-batean hautsi daiteke abisurik gabe — lurrak, errotore batek edo lurrean operadorearen errore batek moztuta. Kontrol PCBak zuntz galera gertaera espero gisa hartu behar du, ez salbuespenezko akats gisa. Erantzuna aldez aurretik definitu behar da, hardwarean edo firmwarean inplementatu behar da zaintzaile-laguntzarekin, eta lurreko probetan frogatu behar da edozein hegaldi egin aurretik.
Zuntz-galeren detekzio-makina:
- Potentzia optikoa T_low atalasearen azpitik jaisten da (hargailuaren gutxieneko sentsibilitatearen gainetik 3 dB ezarrita)
- Hasi tenporizadorea: 100–500 ms leihoa (uneko galera etenaldi iraunkorretik bereizten du; uneko galera zuntz irteerako angelua azpimarratzen duten maniobra zorrotzetan gerta daiteke)
- Argia leihoaren barruan berreskuratzen bada: gertaera erregistratu, eragiketa jarraitu, operadoreari abisua eman
- Energia berreskuratzen ez bada: zuntz-haustura deklaratu, hutsegiteen aurkako modua aktibatu
Akatsen aurkako moduaren aukerak (misio motaren arabera aurrez konfiguratuta):
- Hegalaldi autonomoa: Trantsizioa ontziko GPSra edo barometriako euskarrira, uneko posizioan gelditu, operadorearen birkonektatze saiakeraren zain egon RF babeskopiaren bidez (hornituta badago)
- Itzulera ontzira: Nabigatu ezagutzen den azken kaister posiziora IMU barneko estimazioa erabiliz, saiatu zuntz optiko berriro konektatzen
- Maniobra terminala: munizio aplikazioetarako, azken helburu koordenatu ezagunetara aurrez programatutako terminal hurbilketa exekutatu
- Jaitsiera kontrolatua: Hegaldi autonomoa bideragarria ez bada, jaitsiera kontrolatuko gutxieneko abiadurara eta itzali motorrak lurraren hurbiltasunean.
Hardware zaindaria derrigorrezkoa da: zaindari-tenporizadore IC dedikatu batek (ez software zaindari batek) prozesadorearen bihotz-taupadak kontrolatzen ditu. Prozesadorea blokeatzen bada —firmware akats baten, EMI-k eragindako blokeatzearen edo potentzia-akats baten ondorioz—, zaindariak hutsegiteen aurkako errelea berresten du eta aktuadoreak aurrez definitutako egoera seguru batera eramaten ditu zaindari-denboraren barruan (normalean 50-200 ms). Hau da prozesadorearen akats baten eta plataforma kontrolatu gabe baten arteko azken defentsa-lerroa.
Prozesadorearen eta RTOSaren hautaketa
Kontrol PCBak denbora errealeko exekuzio determinista egiteko gai den prozesadore bat behar du. Metrika nagusiak hauek dira: kasurik txarreneko eten-latentzia (sarrerako komando-pakete batek eten bat eragiten duenaren eta eten-zerbitzu errutinak exekuzioa hasten duenaren arteko atzerapena) eta testuinguru-aldaketa denbora (uneko zereginaren egoera gordetzeko eta zeregin berri bat kargatzeko denbora). Metrika hauetan jitterrak zuzenean gehitzen dio kontrol-begiztaren latentzia-aurrekontuari.
Prozesadoreen kategoriak:
- ARM Cortex-M7 (adibidez, STM32H7): 480 MHz, hardware FPU, kasurik txarrenean etenaldi-latentzia ~12 ziklo (~25 ns), nahikoa >5 ms kontrol-begizta behar duten plataformetarako. Kostu-eraginkorra, oso erabilia drone komertzialen hegaldi-kontrolagailuetan. Egokia zuntz bidez gidatutako zaintza-plataforma gehienentzat.
- ARM Cortex-R5: Segurtasun-aplikazio kritikoetarako nukleo bikoitzeko prozesadorea, erantzun-denbora determinista, cache-latentziaren ustekabekorik gabe. Hegaldi-kontrolaren funtzioak segurtasun-osotasun maila (SIL) betetzea eskatzen duen defentsa-plataformetarako hautatua.
- FPGA oinarritutako kontrola (Xilinx Zynq, Intel Cyclone): Milisegundo azpiko kontrol-begiztak behar dituzten plataformetarako, FPGA ehunak kontrol-algoritmoa logika dedikatu batean exekutatzen du, erloju-ziklo bateko latentzia deterministarekin. Prozesadoreak (SoC barruko ARM nukleoa) denbora errealekoak ez diren funtzioak kudeatzen ditu: telemetria erregistroa, zuntz-osasunaren monitorizazioa, misioen kudeaketa.
RTOS aukeraketa: FreeRTOS da drone txertatuen kontrolerako aukerarik ohikoena, bere aztarna txikia, zereginen programazio determinista eta ekosistema zabala direla eta. Zephyr gero eta gehiago erabiltzen ari da bere arkitektura modernoagatik eta segurtasun ziurtagiri esparruetarako laguntzagatik. Bare-metal (RTOS gabe) onargarria da kontrol begizta zeregin garrantzitsu bakarra den plataforma sinpleenetarako, baina konplexutasuna gehitzen du funtzio multzoa hazten den heinean.
Erabilera bakarreko plataformetarako potentzia-arkitektura
Zuntz gidatutako plataforma gastagarriek potentzia-arkitektura muga bat dute, berrerabilgarriak diren droneetan aplikatzen ez dena: potentzia-sistema misio-profil bakar baterako optimizatuta egon behar da (zuntz-muturreraino aireratzetik), karga-zikloaren kudeaketa edo bateriaren osasuna epe luzera beharrik gabe. Horrek zelula-hautaketa oldarkorra ahalbidetzen du: deskarga handiko litio polimerozko zelulak, C-tasa maximoak dituztenak, plataforma berrerabilgarri batean ziklo-bizitza onartezin laburtuko luketenak, guztiz egokiak dira hemen.
Kontrol PCBaren energia-banaketak motorraren abiarazte-korrontearen igoera (ehunka ampere UAV txikietan) kudeatu behar du hornidura-tentsioa prozesadorearen tentsio-murrizketa-atalasearen azpitik erori gabe. ESC bakoitzaren energia-sarreratik gertu dagoen kapazitantzia handiak, motorraren gidatzeko eta abionikarako energia-plano bereiziekin konbinatuta (izar-puntu bakarrean konektatuta), motorraren kommutazio-zarata kontrol-elektronikara akoplatzea eragozten du.
Bateriaren monitorizazioa: coulomb zenbaketak karga-egoera ematen du misioen kudeaketarako. Plataforma xahugarrietan, kezka nagusia misioa deskargatu aurretik amaitzea da, ez bateriaren iraupena — karga-egoeraren kurbak etxera itzultzeko edo misioa bertan behera uzteko logika bultzatzen du, gainerako zuntzaren estimazioarekin batera. GPSa ukatzen duten droneen PCB diseinu-printzipioak ingurune lehiakorretan energia banatzeko berdin aplikatzen dira hemen — GPSa blokeatzeko arazorik ez izateak ez du ezabatzen abionika-badian EMI gogortutako elikatze-iturri baten diseinua.
Gidatua vs. Lotua: Diseinu Desberdintasunak
| Diseinu Alderdia | Zuntz gidatua (banatua) | Lotuta (Spool-ek kudeatutakoa) |
|---|---|---|
| Zuntzaren kudeaketa | Banaketa pasiboa, berreskuratzerik ez, ontzia zeroraino husten da | Bobina bidirekzional aktiboa, tentsio motorizatua, zuntza lurreratzean berreskuratua |
| Kontrol-begiztaren latentzia | 50 ms azpitik funtsezkoa plataforma gehienentzat; <10 ms maniobra azkar motaetarako | Tolerantzia handiagoa — 100–200 ms onargarria ISR plataforma geldikor edo motel mugitzen direnetarako. |
| Zuntz-hausturaren erantzuna | Bat-bateko eta abisurik gabeko etenaldiak kudeatu behar ditu; segurtasun determinista derrigorrezkoa da | Matxura baino lehen abisatu dezake; bobina-motorrak tentsio-feedbacka ematen du haustura iragartzeko |
| Plataforma berrerabiltzea | Askotan xahutzeko modukoa; ISR aldaera batzuk berreskurapenerako diseinatuta daude | Normalean berrerabilgarriak; hegazkinaren fuselajea eta elektronika hegaldi errepikatuetarako diseinatuta daude |
| Ontziaren PCBa | Zuntz-elikaduraren monitorizazio pasiboa; motorrik gabe | Motor aktiboaren kontrolpean; tentsioaren erregulazioa; zuntz-luzeraren jarraipena bi norabidetan |
| EMI gogortzea | Estandarra merkataritzarako; MIL-STD-461 defentsarako | Eskakizun-tarte bera; EMI erresistentea den diseinua praktikak berdin aplikatzen dira |
Fabrikazioa eta Kalifikazioa
Fabrikazio-ikuspegia plataformaren berrerabilpen-ereduaren arabera banatzen da:
Plataforma gastagarriak: FR-4 estandarra, 4-6 geruza, kalitate komertzialeko osagaiak, SMT muntaketa automatizatua, % 100eko zirkuitu barruko proba (ICT) eta proba funtzionala, ingurumen-baheketa lagindua. Kalifikazioa diseinu-analisiaren eta ingurumen-proba mugatuen bidez egiten da, MIL-STD-810 betetze osoaren ordez. Kostua da eragile nagusia: erabilera bakarrean suntsitutako plataforma batek ezin du 50,000 dolarreko zirkuitu-plaka bat eraman. FR-4 PCB fabrikazioak, berunik gabeko muntaketa estandarrarekin, ordutan neurtutako misio-profil baten fidagarritasun-eskakizuna betetzen du.
ISR plataforma berrerabilgarriak: Maila militarreko diseinu eta kalifikaziora hurbiltzen dira — poliimida edo Tg altuko FR-4 substratua, IPC 2 edo 3 klaseko muntaketa onarpena, hezetasun eta kutsaduraren aurkako erresistentziarako estaldura konformagarria, MIL-STD-810 ingurumen-kalifikazio probak. Funtzio-probak honako hauek dira: gidaritza-komandoen begizta funtzionamendu-tenperatura muturretan, zuntz-hausturaren simulazioa (atenuadore optikoa txertatuta, atalase definituan hutsegiteen aurkako abiarazleak behar bezala berresteko), latentziaren neurketa komando-bide osoan zehar.
Highleap-ek zuntz bidez gidatutako kontrol-taula erabilgarri eta berrerabilgarrien fabrikazioa eta muntaketa eskaintzen ditu , kualifikazio-maila bakoitzerako egokiak diren dokumentazio-paketeekin.
ohiko galderak
Zenbateraino hegan egin dezake zuntz gidatutako drone batek?
Kanisterren edukierak mugatzen du irismena —aireko muturrean kanisterrean bildu daitekeen zuntzaren luzerak, gehi lurreko bobinaren zuntzak—. Aireko kanisterren edukiera praktikoa 5-20 km-koa da 2-8 kg-ko pisua duen kanister batentzat. Plataforma handiago batzuek 30 km baino gehiago garraiatzen dituzte. Lotura optikoaren aurrekontua ez da faktore mugatzailea —1310 nm-ko zuntz monomodalak 0.35 dB/km-tan eta 20 dB-ko aurrekontu optikoarekin 57 km onartzen ditu, kanisterren edukiera askoz handiagoa.
Zuntz gidatutako arkitekturak puntu-nabigazio autonomoa onar al dezake?
Bai — nabigazio autonomoa barneko prozesadorean exekutatzen da eta ez du zuntz optikoko loturarik behar exekutatzeko. Zuntz optikoko loturak operadorearen gainidazketa-komandoak eramaten ditu eta bideoa itzultzen du egoeraren kontzientzia lortzeko. Modu autonomoak bereziki garrantzitsuak dira zuntz optikoko plataformetan, operadoreak aldi baterako bideoa gal baitezake (lurrak kamera estaltzen duelako) plataformak modu autonomoan nabigatzen jarraitzen duen bitartean.
Zer gertatzen da zuntza lurreko muturrean (bobinaren ondoan) hausten bada?
Aireko plakaren ikuspuntutik, zuntz optikoen galera berdina da, zuntz-hautsiera non hausten den kontuan hartu gabe. 6. atalean deskribatutako detekzio eta hutsegiteen aurkako logika lurreko muturreko haustura bati zein aireko muturreko haustura bati aplikatzen zaio. Fisikoki, lurreko muturreko haustura ohikoagoa izan daiteke: jaurtiketa-puntutik gertu dagoen zuntza geldirik dago eta ibilgailuen trafikoak edo langileek moztu dezakete.
Nola eragiten dio GPS ukapenak sistema honi?
Zuntz optikoko komunikazio-bidearentzat: batere ez. Zuntz optikoko lotura GPS interferentzia edo faltsutzearen aurrean immunea da. Segurtasun-modu autonomoarentzat: nabarmen. Segurtasun-sistema GPS erreferentziadun etxerako itzuleran oinarritzen bada, GPS interferentziak aukera hau desgaitzen du. Beraz, defentsa-orientatutako diseinuek IMU soilik kalkulatutako segurtasun-sistema ezartzen dute modu autonomo nagusi gisa, GPSa bigarren mailako aukera gisa eskuragarri dagoenean. GPSa ukatuta duen dronearen PCBa Diseinu testuinguruak gaitasun honen oinarrian dagoen inertzial nabigazio hardwarea jorratzen du.

Gomendatzen Mezuak

OEM eta ODM elektronika fabrikaziorako PCB muntaketa hornitzailea
HIGHLEAP ELECTRONICS · OEM / ODM PCB Muntaketa HornitzaileaZure...

Al2O3 zeramikazko PCB fabrikatzailea zehaztasun zeramikozko zirkuituetarako
HIGHLEAP ELECTRONICS · Aluminio Oxidozko Zirkuitu Zeramiko...

Prototipo PCB Muntaketa Fabrikatzailea
Highleap Electronics PCB muntaketa prototipo bat da...

OEM produktuetarako ezaugarri bereziko zirkuitu-plakak
Highleap Elektronika / PCB + PCBA...
Nola lortu aurrekontua PCBetarako
Utziguzu DFM/DFA analisia exekutatzen zuretzako eta itzul gaitzazu txosten batekin.
Zure fitxategiak modu seguruan igo ditzakezu gure webgunearen bidez.
Informazio hau eskatzen dugu aurrekontua emateko:
-
- Gerber, ODB++ edo .pcb, zehaztapenak.
- BOM zerrenda muntaia behar baduzu
- Kopurua
- Piztu ordua