
Kontrolatzaile, Servo Drive, Segurtasun eta Ziurtagirietarako Industria Roboten PCBa
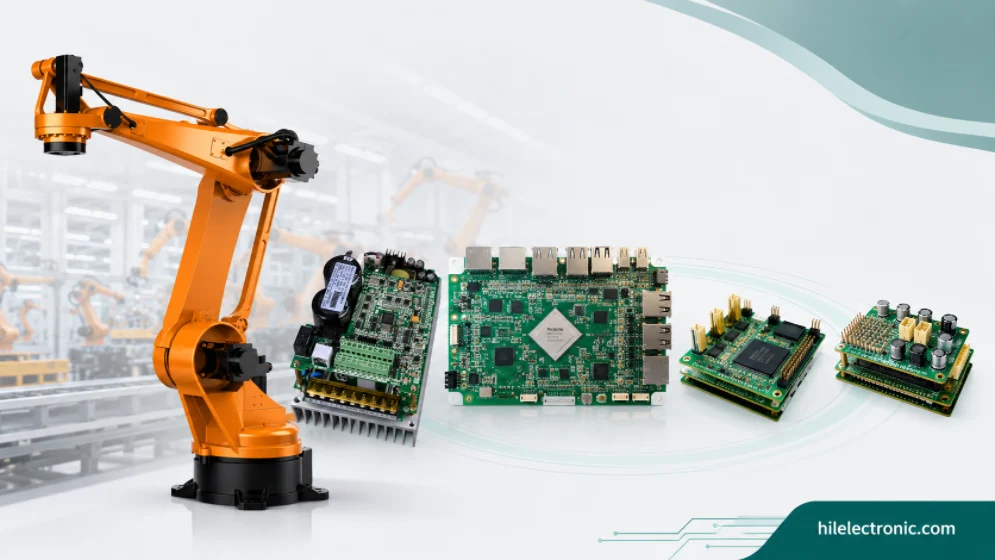
Industria-robotentzako PCBek oinarri finkoko besoak, gantry robotak, industria-sistema kolaboratiboak, soldadura-robotak, paletizazio-robotak eta beste fabrika-automatizazio plataforma batzuk onartzen dituzte. Lan-ziklo altuak, zarata elektrikoa, zerbitzu-bizitza luzea, segurtasun-eskakizunak eta kontsumo- edo bulego-elektronika gehienek baino zorrotzagoak diren mantentze-itxaropenak jasan behar dituzte.
Gida honek industria-roboten PCBak azaltzen ditu sistema eta fabrikazio ikuspegitik: kontrolatzaile-kabineteak, banatutako juntura-unitateak, industria-ethernet-a, segurtasun-arkitektura, EMC, diseinu termikoa, dokumentazioa eta epe luzerako laguntza. Gainera, ohiko galderen norabidea zuzentzen du, hornitzaileei buruzko galderak ingeniariek, hornikuntza-taldeek eta produktu-kudeatzaileek benetan bilatzen dituzten industria-galderekin ordezkatuz.
Zerk egiten du industria-robot elektronika bereizgarria
Robot Sisteman duen eginkizuna
Industria-robotak —fabrikazio-lerroak betetzen dituzten oinarri finkoko beso artikulatuek— beste robot-kategorietatik desberdinak diren elektronika-eskakizun espezifikoak dituzte. Lan-ziklo altuak, zerbitzu-bizitza luzeak, banatutako elektronikako unitateekin muntatutako armairu-kontrolagailuak eta fidagarritasun handiko helburuek osatzen dute elektronika-pila. Zerk egiten du industria-roboten elektronika bereizgarria:
- Lan-ziklo altua: Eguneko ordu askoko funtzionamendu jarraitua. Osagaien potentzia murriztea eta diseinu termikoa zerbitzu jarraiturako neurtuta.
- Zerbitzu luzea: 10-15 urte tipikoak beso industrialentzat. Osagaien erabilgarritasuna, kondentsadoreen iraupena eta higadura mekanikoa, guztiak bizitza horretarako neurtuta.
- Armairuan muntatutako kontrolatzailea: Konputagailu nagusia kontrol-kabinete batean dago, ez besoan. Komunikazioa kableen bidez besoan muntatutako unitateetara.
- Unitate banatuak: Besoaren juntura bakoitzean servo unitateak. Komunikazioa EtherCAT, EtherNet/IP edo jabedun busen bidez.
- Ziurtagiriaren baldintzak: segurtasuna (ISO 10218), EMC (IEC 61000) eta funtzionalitate-segurtasuna (IEC 62061). Dokumentazioak bakoitza onartzen du.
- Berritzea eta berritzea: Batzuetan, industria-instalazioek hardware mekanikoan dauden elektronikak eguneratzen dituzte. Interfaze bateragarriek eguneratze-bideak mantentzen dituzte.
Kontrolatu beharreko diseinu-arriskuak
Industria-robot PCBetarako, fabrikazio-gaitasunaren sarrera konektoreen kokapena, kaxa egokitzapena, euskarriko sarbidea, bide termikoak eta arnesen bideratzea blokeatu aurretik egin behar da. Xehetasun horien azken aldaketek normalean berregite mekanikoak, proba-euskarriak berriro diseinatzea edo fidagarritasun-konpromisoak eragiten dituzte, eta horiek DFMren hasierako berrikuspen batekin saihestu zitezkeen.
Osagaien hautaketak bizi-zikloaren egoera, onartutako alternatibak, paketeen erabilgarritasuna, tenperaturaren balorazioa eta segurtasun- edo isolamendu-baliorazioak barne hartu behar ditu, dagokionean. Industria-robotetako PCBak askotan denbora gehiagoz egoten dira ekoizpenean edo zerbitzuan kontsumo-elektronika baino, beraz, konpondu gabeko hornidura-arriskua landa-laguntzako arazo bihurtzen da, ez erosketa-arazo bat soilik.
Sistema mailan, plaka funtzioaren, ingurunearen, bizitza-iraupenaren eta proba-estalduraren arabera zehaztu behar da, eskemaren arabera bakarrik baino. Horrela, ohiko errorea saihesten da: PCB teknikoki zuzena eraikitzea zaila da, mantentzea zaila da edo robotean instalatu ondoren nahikoa sendoa ez da.
Kontrolatzailearen arkitektura: aplikazioa, mugimendua, segurtasuna
Arkitektura Aukerak Kontrolatzaile Arkitekturarako
Industria-robotaren kontrolatzaileen arkitekturak normalean goi-mailako konputazioa denbora errealeko mugimendu-koordinaziotik bereizten du. Osagai nagusiak hauek dira:
- Aplikazio prozesadorea: Goi-mailako robot programa, irakaskuntza-pendantziaren interfazea eta fabrikako sistemekin komunikazioa exekutatzen ditu. Linux edo industria-sistema eragilea.
- Mugimendu koordinatzailea: Artikulazioen denbora errealeko koordinazioa. Denbora determinista kilohertz-tasetan. Askotan FPGA edo prozesadore dedikatu batean.
- Segurtasun kontrolatzailea: Segurtasun-mailako prozesadore dedikatu bat, gelditze-funtzioak eta funtzionamendu monitorizatua kudeatzen dituena. Kontrolatzaile nagusitik independentea.
- Komunikazio interfazeak: Ethernet instalazio sistemetara, Ethernet industriala (EtherCAT, PROFINET, EtherNet/IP) ekipo periferikoetara.
- Giza-makina interfazea: irakasteko zintzilikarioaren konexioa, zerbitzuko ordenagailu eramangarriaren konexioa, adierazle-argiak.
- Potentzia banaketa: Hainbat azpisistematarako errail anitz. Abiaraztea eta itzaltzea sekuentziatuta.
Kontrolatzaileen Arkitekturaren Balidazio Baldintzak
Fidagarritasuna plakan diseinatutako marjinak mantentzearen mende dago: kobrearen zabalera, isolamenduaren tartea, erliebe termikoa, konektorearen atxikipena, osagaien potentzia murrizketa eta ikuskapenaren estaldura. Fabrikazio-ek ezaugarri hauek egiaztatu beharko lituzke PCBa gainditzeko/huts egiteko proba generiko batekin muntaketa generiko gisa tratatu beharrean.
Zerbitzu-gaitasuna kontuan hartu behar da konektore etiketatuen, proba-puntu irisgarrien, plaka-aldaera argien eta serie-zenbakien jarraipenaren bidez. Robot batek huts egiten duenean eremuan, plaka-mailako diagnostiko onek zerbitzu-taldeari arazoa azkar isolatzen uzten diote, multzo handiak ordezkatu edo robot osoa itzuli beharrean.
Arau praktikoa seinale, segurtasun, baldintza termiko eta mekaniko guztiak betetzen dituen eraikuntzarik sinpleena aukeratzea da. Gehiegizko zehaztapenak kostua handitzen du, eta azpizehaztapenak, berriz, berriro lantzea dakar probak edo eremuko hedapena egitean.
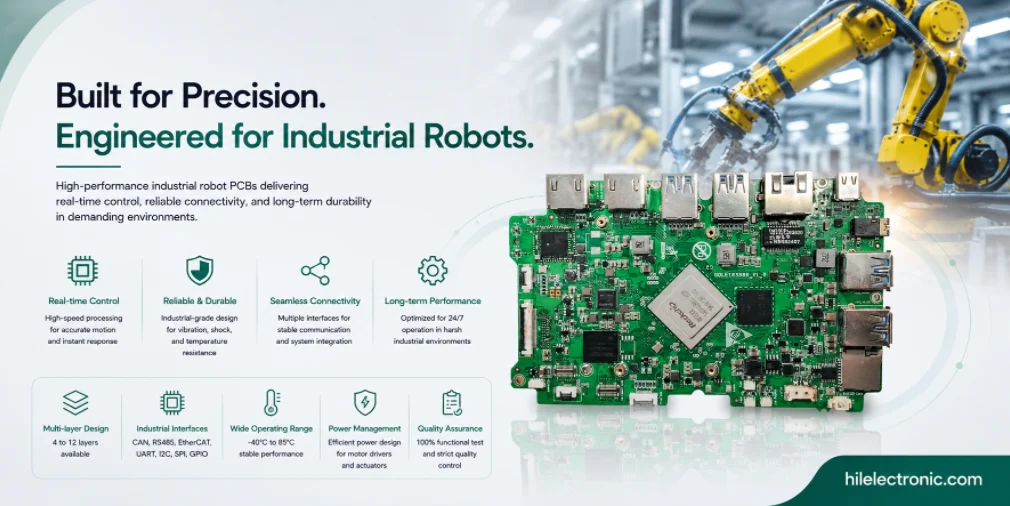
Banatutako unitateen elektronika motorraren gidariaren PCB diseinuarekin eta robotaren PCB fabrikazio laguntzarekin berrikusi beharko litzateke, kontrol PCB generiko gisa tratatu beharrean.
Banatutako Joint Drive Elektronika
Banatutako Joint Drive Elektronikarako Diseinu Aukera Nagusiak
Industria-besoetako junturen elektronika normalean juntura bakoitzean egoten da, kontrolatzaile-kabinetean baino. Abantailak: potentzia-kable laburragoa, mugimendu-begizta azkarragoak, junturak ordezkatzeko errazagoa. Kontuan hartu beharreko gauza nagusiak hauek dira:
- Artikulazio bakoitzeko servo unitateak: Integratutako servo unitate elektronikoak juntura bakoitzean. Komunikazioa mugimendu-busaren bidez kontrolatzailera.
- Kodetzaile absolutua: Posizio-feedbackak potentzia-zikloetan bizirik irauten du. Abiarazteko hasierako sekuentzia murrizten du.
- Segurtasun funtzioak: Momentu seguruaren itzaltzea, funtzionamendu-geldialdi segurua eta abiadura mugatu segurua estandar gisa.
- Balazta-kontrola: Potentzia galtzean edo gelditzean balazta artikulatuaren aktibazioa. Besoa grabitatearen eraginez erortzea eragozten du.
- Kudeaketa termikoa: Juntura-unitateek besoaren ingurune termikoan funtzionatzen dute. Batzuetan, besoaren egituraren hozteak mugatzen ditu.
- Kablearen diseinua: Energia gehi komunikazio gehi segurtasun seinaleak kable bakar batean juntura bakoitzeko. Cable flex bizitza besoen zerbitzuarekin bat dator.
Fabrikazio eta Fidagarritasun Kontuan Hartzekoak
Proba-estalduraren diziplina fidagarritasun-eskakizunaren araberakoa da. Kontsumitzaileen aplikazioek industrialak baino estaldura gutxiago behar dute; industrialak medikoak baino gutxiago; medikoak segurtasun-kritikoak baino gutxiago. Proba-estaldura benetako eskakizunarekin bat etortzeak kostu-aurrekontua mantentzen du, aplikazioak behar duen bermea emanez.
Fabrikazio-dokumentazioan askotan gutxiegi inbertitzen da diseinu-fasean, eta garestia da atzeraeraginez eraikitzea. Ekoizpenean zehar jasotako unitate bakoitzeko proben erregistroek urte batzuk geroago landa-ikerketa laguntzen dute; osagai-loteen trazabilitateak landa-itzulketen post mortem analisia laguntzen du. Dokumentazioa goiz planifikatzen duten programek behar dituzten erregistroak dituzte; geroago dokumentazioa gehitzen duten programek askotan nahi zituzten datuak galtzen dituzte.
Komunikazioa: EtherCAT, PROFINET, EtherNet/IP
Interfazearen eta diseinuaren eskakizunak
Kontrolatzaile-kabinetearen eta besoan muntatutako elektronikaren arteko komunikazioak ezaugarri zehatzak dituzten protokolo industrialak erabiltzen ditu. Aukera nagusiak hauek dira:
- EtherCAT: Ethernet determinista, mikrosegundo azpiko sinkronizazioa. Errendimendu handiko mugimendurako estandarra.
- PROFINET IRT: antzeko errendimendu determinista. Ohikoa Europako merkatuan.
- EtherNet/IP: CIP Motion-ekin gaitasun determinista. Ipar Amerikako merkatuan ohikoa.
- Jabeduna: Saltzaile espezifikoen protokoloak. Integrazioa mantendu, baina saltzaile anitzeko sistemaren diseinua mugatu.
- Babeskopiako komunikazioa: arkitektura batzuek segurtasunarekin lotutako trafikorako komunikazio-bide erredundanteak erabiltzen dituzte.
EMC, Denbora eta Proba Kontuan Hartzekoak
Ekoizpenean zehar hornidura-katearen ikusgarritasunak kostuan eta fidagarritasunean eragina du. Hornidura aktiboa lortzeko gaitasuna duten fabrikatzaileek ekoizpen-etenaldiak eragingo lituzketen esleipen-zikloak xurgatzen dituzte; hornidura aktiborik ez duten fabrikatzaileek hornidura-arazoak bezeroei pasatzen dizkiete. Hornidura aktiboaren balioa handiena da industria osoko eskasia dagoenean eta txikiena hornidura-baldintza egonkorretan.
Diseinu-iterazio zikloek diseinu-fabrikazio feedback estua dute onuragarritzat. DFM feedback azkarra ematen duen fabrikazio-bazkide batek iterazio azkarra ahalbidetzen du; feedback motela edo azalekoa ematen duen bazkide batek iterazioa proportzionalki moteltzen du. Fabrikazio-bazkideak feedbackaren kalitatearen arabera neurri batean hautatzen dituzten programek normalean prototipo fasetik azkarrago igarotzen dira kostu txikieneko aurrekontuaren arabera bakarrik hautatzen duten programek baino.
Industria-robotaren segurtasun-plangintza ere segurtasun-S/I interfazearekin lotuta dago , eta kabinetearen komunikazioa, berriz, industria-sare sendo baten PCB baten mende dago.
Segurtasun Arkitektura ISO 10218 araudiaren arabera
ISO 10218 arauaren araberako segurtasun-arkitekturarako arkitektura-aukerak
Industria-robotetako segurtasun-arkitekturak ISO 10218 araudiaren eskakizunak betetzen ditu. Segurtasun-funtzio nagusiak hauek dira:
- Larrialdi geldialdia: 0 edo 1 kategoriako geldialdia larrialdiko geldialdiko gailuetatik. Hardware bide erredundanteak.
- Babes-geldialdia: 2. kategoriako geldialdia babes-neurrietatik. Robota gelditu egiten da, baina potentzia mantentzen da.
- Funtzionamendu-geldialdi segurua: Robotak posizioa mantentzen du bultzadaren indarrarekin. Gelditutako robotaren ondoan eskuzko lana ahalbidetzen du.
- Abiadura mugatu segurua: Abiadura mugatua eskuzko funtzionamenduan. Irakasteko moduaren segurtasuna gaitzen du.
- Balazta segurua: balazta segurtasun-funtzio gisa aktibatuta. Balaztaren funtzionamenduaren egiaztapen autonomoa.
- Gaitzeko gailua: Operadorearen sarrera beharrezkoa da robota eskuzko moduan mugitzeko. Gizon hilaren funtzionalitatea.
ISO 10218 araudiaren araberako Segurtasun Arkitekturaren Balidazio Baldintzak
Bolumen-bandaren ekonomiak prozesu-aukera egokietan modu ezberdinean eragiten du ekoizpen-eskala desberdinetan. Urtean 100,000 unitateko itzulera ematen duten praktikek gutxitan ordaintzen dute 500 unitateko itzulera; prototipoan zentzua duten praktikek gutxitan dute zentzua bolumen handian. Fabrikazio-ikuspegia benetako ekoizpen-bolumenarekin lotzeak egiten du bolumen-banda bakoitza ekonomikoki bideragarria.
Arauzko ziurtagiri-betebeharrak nabarmen aldatzen dira aplikazioaren eta merkatuaren arabera. Bezeroen bidalketen euskarria den fabrikazio-froga minimoetatik (merkatu arautu gabeko kontsumo-produktuak) zabaletara (atxikipen-aldi estuak dituzten gailu medikoak) bitartekoak izan daitezke. Aurrekontuan ziurtagiri-eskakizunak zehazten dituzten programek fabrikazioa behar bezala konfiguratzen dute; geroago ziurtagiri-eskakizunak gehitzen dituzten programek batzuetan prozesu-aldaketak behar dituzte.
Ingurumenari eta zerbitzu-bizitza luzeari buruzko gogoetak
Ingurumen eta zerbitzu-bizitza luzeko kontuan hartzeko diseinu-aukera nagusiak
Ingurumen- eta bizitza-bizitza-kontuek industria-robot elektronika moldatzen dute. Kontuan hartu beharreko gauza nagusiak hauek dira:
- Tenperatura-bitartea: normalean 0-45 °C-ko funtzionamendua; -20 eta +65 °C-ko biltegiratzea. Aplikazio batzuek tarte zabalagoa behar dute.
- Hezetasunaren tolerantzia: Kondentsazio eta garbiketa kontuan hartu beharreko industria-inguruneak.
- Bibrazioa: Besoan muntatutako elektronikak azelerazioa ikusten du mugimenduan zehar. Osagaien eta konektoreen muntaketa horretarako neurtua.
- Kablearen malgutasunaren iraupena: juntura-kableek milioika ziklo flexionatzen dituzte zerbitzu-bizitzan zehar. Kableen diseinuak eta konektoreen tentsio-erliebeak garrantzia dute.
- Osagaien potentzia murriztea: 10-15 urtez etengabeko funtzionamenduak esan nahi du osagaiak tentsio nominalaren azpitik funtzionatzen dutela. Zerbitzu-bizitza nabarmen luzatzen du.
- EMC ingurune industrialetan: Potentzia handiko ondoko ekipoek EMC tentsio handia sortzen dute. Immunitate-eskakizunak zorrotzak dira.
Fabrikazio eta Fidagarritasun Kontuan Hartzekoak
Fabrikazio-bazkide bakar batean ekoizpen bateratuak produktuen belaunaldietan zehar metatzen den erakunde-ezagutza mantentzen du. Antzeko produktuen hainbat belaunaldi eraiki dituen bazkide batek sortzen diren arazo espezifikoak, errendimendua hobetzen duten prozesu-doikuntzak eta ondo fabrikatzen duten diseinu-ereduak ezagutzen ditu. Ezagutza hori ez zaie bazkide berriei kosturik gabe transferitzen.
Ingeniaritza-fabrikazio elkarrizketa jarraituak produktuak eta hornitzaileen arteko harremana hobetzen ditu denboran zehar. Ingeniaritzari itzultzen zaizkion errendimendu datuek diseinuaren hobekuntza informatzen dute; itzultzen diren landa-itzulera datuek diseinuaren eta fabrikazioaren hobekuntzak informatzen dituzte. Elkarrizketa hau aktibo dagoen programak hobetzen dira produktu belaunaldietan zehar.
Diseinu erabakien inguruko informazioa lortzeko, ikusi servo eta BLDC kontrolatzailearen PCB gida eta robotaren S/I eta segurtasun interfazearen PCB gida.
Iraupen luzeko ekoizpenerako, Highleap-ek fabrikazioa robotika bidezko PCB muntaketarekin eta kaxa-eraikuntzako laguntzarekin konbinatu dezake.
Industria-robot PCBak fabrikatzen Highleapen
DFMren berrikuspena ekoizpenaren aurretik
Highleap-ek industria-robot elektronika fabrikatzen du, zerbitzu-bizitza luzeko produktuek behar duten diziplinaz. Gaitasun espezifikoen artean hauek daude:
- Industria-mailako osagaien hornikuntza: Produktuaren bizi-ziklo definituak dituzten erabilgarritasun luzeko osagaiak. Zerbitzu-gaitasuna mantentzen du produktuaren bizitza osoan zehar.
- Kobre astuna diskoen elektronikarako: Diseinu termiko egokiarekin korronte handiko junturen transmisio elektronika.
- Komunikazio interfazearen fabrikazioa: EtherCAT, PROFINET eta EtherNet/IP interfazeak funtzionaltasun-egiaztapenarekin.
- Segurtasun-mailako ekoizpena: ISO 10218 eta IEC 62061 ziurtagirien aurkezpenak laguntzen dituen fabrikazioa.
- Ingurumen-baheketa: ekoizpen-lote bakoitzeko laginetan ziklo termiko eta bibrazio-probak.
- dokumentazioa: unitateko trazabilitatea eta fabrikazio erregistroak bezeroen ziurtagiria eta KKS integrazioa laguntzen dutenak.
Proba, Trazabilitatea eta Eraikuntza Eskualdaketa
Robotikaren fabrikazio-prozesuaren diziplinak hainbat elektronika-kategoria tradizionaletako praktikak nahasten ditu. Kontsumo-elektronikatik — kostuen diziplina eta bolumen-fabrikazioa. Industria-elektronikatik — fidagarritasun-ingeniaritza eta zerbitzu-bizitza luzea. Automobilgintzako elektronikatik — bibrazioa eta ingurumen-tolerantzia. Medikuntza-elektronikatik — dokumentazioa eta trazabilitatea. Robotikak onurak ditu hauek konbinatzetik.
Fabrikazioa estrategikotzat hartzen duten programek —hornitzaileekin harremanetan inbertitzea, aurreikuspenen informazioa partekatzea, gaitasuna koordinatzea— normalean emaitza hobeak lortzen dituzte fabrikazioa transakzionalki tratatzen dutenekin alderatuta. Transakzio-ikuspegiak negoziazio-denbora aurrezten du, baina epe luzerako hornitzaileekin lankidetzaren onura metatuak galtzen ditu.
Industria Roboten PCB-ri buruzko maiz egiten diren galderak
Zerk bereizten du industria-robot baten PCB bat ohiko elektronikatik?
Industria-roboten PCBek zerbitzu-bizitza luzea, lan-ziklo handia, motorraren zarata, armairuan edo besoan muntatutako instalazioa, industria-komunikazioa, segurtasun-funtzioak eta dokumentatutako trazabilitatea jasan behar dituzte. Normalean, potentzia-murrizketa marjina zabalagoekin, EMC babes sendoagoarekin, konektore sendoagoekin eta auditoriak eta landa-zerbitzua laguntzen duten ekoizpen-erregistroekin diseinatzen dira.
Zein PCB daude normalean industria-robot sistema baten barruan?
Industria-robot sistema oso batek kontrol-plaka nagusi bat, mugimendu-kontrol-plaka bat, servo-unitate-plakak, S/I eta segurtasun-interfaze-plakak, komunikazio-plakak, potentzia-banaketa-plakak, irakaskuntza-zintzilikarioen elektronika eta sentsore- edo kodetzaile-plakak izan ditzake. Batzuk kontrol-kabinetean daude; beste batzuk robot-besoan edo muturreko efektorean muntatuta daude.
Zergatik dira ohikoak banatutako junturen transmisioak industria-robotetan?
Banatutako unitateek potentzia-elektronika juntura bakoitzera hurbilago kokatzen dute, kablearen luzera murriztuz, korronte-begiztaren errendimendua hobetuz, juntura-moduluak sinplifikatuz eta ordezkapena erraztuz. Gainera, diseinu termikoaren, bibrazio-erresistentziaren, komunikazio-fidagarritasunaren eta konektore zerbitzugarrien eskakizunak handitzen dituzte, elektronika sistema mekaniko mugikorretik gertuago baitago.
Zein komunikazio-protokolo dira ohikoenak industria-robotetan?
Protokolo ohikoenen artean daude EtherCAT, PROFINET, EtherNet/IP, CANopen, Ethernet estandarra eta mugimendu-bus jabedunak. Aukera egokia fabrikaren integrazioaren, denbora-eskakizunen, instalatutako ekipamenduaren, segurtasun-arkitekturaren eta saltzailearen ekosistemaren araberakoa da. Errendimendu handiko mugimenduak normalean komunikazio determinista behar du, latentzia eta dardara aurreikusgarriekin.
Nola eragiten dio ISO 10218 arauak industria-robotaren elektronikari?
ISO 10218 arauak industria-robot sistemen segurtasun-eskakizunak definitzen ditu. PCB diseinuak segurtasun-funtzioak onartu behar ditu, hala nola larrialdiko geldialdia, babes-geldialdia, gaitze-gailuak, mugimendu monitorizatua eta interfaze seguruak. Betetzea sistema-mailakoa da, baina plakek balidaziorako beharrezkoak diren arkitektura, diagnostikoak, dokumentazioa eta hardware-bide fidagarriak eman behar dituzte.
Zein EMC arazoek eragiten diete industria-robotetako PCBei?
Industria-robotak motorren, soldadoreen, unitateen, erreleen, kable luzeen eta zentraletako potentzia-sistemen ondoan funtzionatzen dute. PCBek eroaniko eta erradiatuko zaratari eutsi behar diote, beren emisioak kontrolatzen dituzten bitartean. EMC praktika onen artean daude blindatzea, iragaztea, isolatzea, itzulera-bidearen kontrola, tentsio-igoeren aurkako babesa, konektoreen estrategia eta kable eta karkasen baldintza errealistetan baliozkotzea.
Zenbat denborarako euskarri behar dira industria-robotentzako PCBak?
Industria-robotak askotan 10-15 urtez edo gehiagoz egoten dira zerbitzuan, beraz, PCB programek osagaien bizi-zikloa, onartutako alternatibak, konponketa-estrategia, firmwarearen bertsioen kontrola eta dokumentazioaren atxikipena planifikatu beharko lituzkete. Epe luzerako laguntza kontuan hartu behar da hasierako diseinuan, ordezkapen berantirrek birkalifikazioa edo landa-zerbitzuko konplikazioak eragin ditzaketelako.
Zer egiaztatu behar da industria-robotentzako PCB fabrikatzaile bat aukeratu aurretik?
Egiaztatu esperientzia servo unitateekin, industria komunikazioarekin, segurtasun I/Oarekin, kontrolatutako inpedantziarekin, kobre astunarekin, funtzio probarekin, dokumentazioarekin, trazabilitatearekin eta epe luzerako hornikuntzarekin. Fabrikatzaile egoki batek kudeatu beharko lituzke bai plaka teknikoaren eraikuntza, bai kalitate, zerbitzu eta ziurtagiri laguntzarako beharrezkoak diren ekoizpen frogak.
Bidali industria-robotaren PCB fitxategiak ekoizpen DFM berrikuspenerako

Gomendatzen Mezuak

TMM PCB fabrikazioa
Edukien taula TMM PCB fabrikazio esparrua RF eta...

RT duroid 6002 PCB aurrekontua eta pilaketa
Orrialde honek aipamenaren eta pilaketaren definizio-zereginaren jabea da...

TMM6 Iragazki PCB Fabrikazioa
Edukien taulaZergatik erabiltzen dituzte mikrouhin-iragazkien diseinatzaileek...

Taconic RF 35 vs RO4350B PCBa
Edukien taulaRF-35 vs RO4350B Erosketa eta...
Nola lortu aurrekontua PCBetarako
Egin dezagun DFM/DFA analisi bat zuretzat eta txosten batekin erantzungo dizugu. Zure fitxategiak modu seguruan igo ditzakezu gure webgunearen bidez. Aurrekontua emateko, honako informazio hau behar dugu:
-
- Gerber, ODB++ edo .pcb, zehaztapenak.
- BOM zerrenda muntaia behar baduzu
- Kopurua
- Piztu ordua
PCBA zerbitzuetarako, eman zure BOM (Materialen Zerrenda) eta muntaketa-argibide espezifikoak. DFM/DFA analisia ere eskaintzen dugu zure diseinuak fabrikazio eta muntaketa optimizatzeko, ekoizpen-prozesu leuna bermatuz.