
Építsen gyártásra kész robotlátás NYÁK-ot

Egy robot látórendszer-panelje nem „csak számítás”. Ez egy valós idejű érzékelési folyamat, amelynek (1) megbízhatóan kell rögzítenie a nagy sávszélességű érzékelőadatokat, (2) korlátozott késleltetéssel kell mozgatnia ezeket az adatokat a memórián és egy MI-gyorsítón keresztül, és (3) időbélyeggel ellátott eredményeket kell szolgáltatnia a vezérlőknek a hőmérséklet, a rezgés, az elektromágneses interferencia és a gyártási változások függvényében. Ha a NYÁK-folyamat bármely része elveszíti a tartalékát – a jel integritását, a tápellátás integritását, a hőtartalékot vagy az összeszerelés konzisztenciáját –, a terepi tünetek gyakran „véletlenszerű kamerakiesésként”, „instabil következtetési késleltetésként” vagy „szakaszos visszaállításokként” jelentkeznek.
Ez a cikk a NYÁK-szintű döntésekre összpontosít, amelyek közvetlenül meghatározzák az érzékelési stabilitást: rétegfelépítés és anyagok, nagysebességű útvonaltervezés és visszatérési útvonalak, PDN/EMI stratégia, hőszigetelés, gyárthatóság és validálás. Azoknak a csapatoknak, amelyek a gyártást és az összeszerelést a prototípusgyártás és a mennyiségi gyártás révén ezekkel a teljesítményhatárokkal összhangban szeretnék tartani, hatókörünket robotizált NYÁK-gyártási és -összeszerelési szolgáltatásokban foglaljuk össze.
Tartalomjegyzék
- Rendszerköltségvetések: Munkaterhelés, késleltetés és „aminek soha nem szabad ingadoznia”
- NYÁK-összerakás és anyagok: A nagy sebességű és DDR alapjai
- Szenzor interfészek: MIPI / USB3 / GigE és visszirányú diszciplína
- DDR és tárhely: Sávszélesség-tervezés és időzítés – valóság
- Teljesítményintegritás és elektromágneses interferencia: A következtetések stabilitásának megőrzése motorzaj alatt
- Hőtervezés: Fenntartott következtetés fojtás nélkül
- DFM/DFA: Ismételhető összeállítás és terepi robusztusság tervezése
- Validálás és tesztelés: Linkmarzs és késleltetés bizonyítása éles környezetben
1) Rendszerköltségvetések: Munkaterhelés, késleltetés és „aminek soha nem szabad ingadoznia”
Mielőtt kiválasztanánk egy MI-modult vagy egyetlen sávot terveznénk, határozzunk meg olyan költségvetéseket, amelyek NYÁK-korlátozásokban is megmutatkoznak. A vizuális teljesítmény nem csak az FPS-t jelenti – hanem a késleltetés eloszlását a legrosszabb esetben és tartós üzemidő mellett is.
- Munkaterhelés meghatározása: detektálás < osztályozás < szegmentálás < 6 szabadságfokú póz < sűrű mélység + követés. Minden lépés növeli a memóriaforgalmat és a számítási kitöltési tényezőt, ami hatással van mind a PDN-re, mind a hőtervezésre.
- Végponttól végpontig tartó késleltetés: Tartalmazza az expozíciót/kiolvasást, az átvitelt, az előfeldolgozást, a következtetést, az utófeldolgozást és a mozgásvezérlőre való szállítást. Adja meg a p95/p99 célokat, ne csak az átlagokat.
- Determinisztikus határok: eldönteni, hogy mely kimenetek zárják le a szabályozási hurkot (korlátozottnak és időbélyegzettnek kell lenniük), és melyek „monitorozás/naplózás” jellegűek (ez lehet a legjobb megoldás).
- Környezeti feltételezések: A megvilágítás változásának, a rezgés okozta elmosódásnak, a pornak, a környezeti hőmérsékletnek és a motormeghajtásokból származó elektromágneses interferenciának explicit bemeneti értékeknek kell lennie, nem pedig utólagos gondolatoknak.
Egy gyakorlati leadott anyag egy egyoldalas költségvetési táblázat, amely felsorolja a kamerák számát, a felbontást/FPS-t, a célmodell(eke)t, a p95/p99 késleltetési korlátot, a folyamatos üzemidőt, a házra vonatkozó korlátokat és a maximális teljesítményt. Ez megakadályozza a leggyakoribb hibamódot: a demó körülményekre való tervezést a robotkörülmények helyett.
2) NYÁK-összeállítás és anyagok: A nagy sebességű és a DDR alapjai
A képfeldolgozó kártyák esetében az összekapcsolás (stackup) nem mechanikai részlet, hanem elektromos követelmény. Az MIPI/USB3/PCIe/DDR mind szabályozott impedanciától, stabil referenciasíkoktól és kiszámítható dielektromos tulajdonságoktól függ. Ha az összekapcsolás instabil, a szem és az időzítés margói is instabilak lesznek.
- Interfészek által definiált stackup: eldöntheti, hogy mely rétegek hordozzák a nagysebességű sávokat, mely rétegek szolgálnak megszakítás nélküli referenciaként, és hol található a DDR topológia. Ez megakadályozza a későbbi kompromisszumokat, amelyek visszirányú megszakításokat okoznak.
- Anyagválasztás a Tg-n túl: A nagy sebességű, konzisztens Dk/Df értékek és azok hőmérsékleti viselkedése számít. A változékonyság a kapcsolati margin zsugorodásában és az időzítés eltolódásában nyilvánul meg a hőmérséklet és az összeállítások függvényében.
- Gyártható impedanciaszabályozás: A célimpedanciának az elérhető görbe geometriához és tűréshatárokhoz kell igazodnia. A „100Ω különbség” értelmetlen, hacsak nem kapcsolódik szabályozott dielektromos vastagsághoz és folyamatképességhez.
A nagy sűrűségű útvonaltervezés és a stabil impedancia gyakran HDI konstrukciót igényel. Ha a terve szűk pitch BGA-kat, sűrű breakoutokat vagy rövid, nagy sebességű csatornákat használ, akkor a HDI áramköri lapok struktúráját korán felül kell vizsgálni, hogy a rétegelt lemez támogassa a tartalék útvonaltervezést, ahelyett, hogy később kompromisszumokat kényszerítene ki.
3) Szenzor interfészek: MIPI / USB3 / GigE és visszirányú diszciplína
A robotok időszakos látáskieséseit gyakran a jel/visszaverődési útvonal problémái okozzák, nem pedig a „kamera firmware-je”. A NYÁK-nak meg kell őriznie a csatorna integritását elektromágneses interferencia, rezgés és hőmérséklet hatására.
- MIPI CSI-2 jelintegritás: A többsávos differenciálkapcsolatok szabályozott impedanciát, szoros ferdítést és folytonos referenciákat igényelnek. A leggyakoribb hiba nem maga a differenciálpár, hanem a visszatérési útvonal megszakadása síkbeli felhasadások, üregek vagy rosszul összeillesztett átmenetek miatt.
- Csatlakozó és flexibilis elem a csatorna részeként: A panel-FPC csatlakozók, a közfali csatlakozók és a kábelszerelvények folytonossági hiányosságokat okoznak. Ezeket a csatornaköltségvetés részeként kell kezelni, ne a „NYÁK-on kívüli” kategóriában.
- USB3 / GigE kompromisszumok: Nagyobb távolságokat és rugalmasabb kameraelhelyezést tesznek lehetővé, de növelik a közös módusú zajnak és az ESD-nek való kitettséget. Az elrendezést, az árnyékolási/kötési szándékot és a védelem elhelyezését úgy kell meghatározni, hogy ne „védje a portot” a margó tönkretételével.
- Többkamerás szinkronizáció: Ha sztereó vagy több nézetből érkező konzisztenciára van szüksége, a hardveres triggerek és az illesztett útválasztás csökkenti az eltolódást a csak szoftveres szinkronizációhoz képest CPU/GPU terhelés alatt.
4) DDR és tárhely: Sávszélesség-tervezés és időzítési valóság
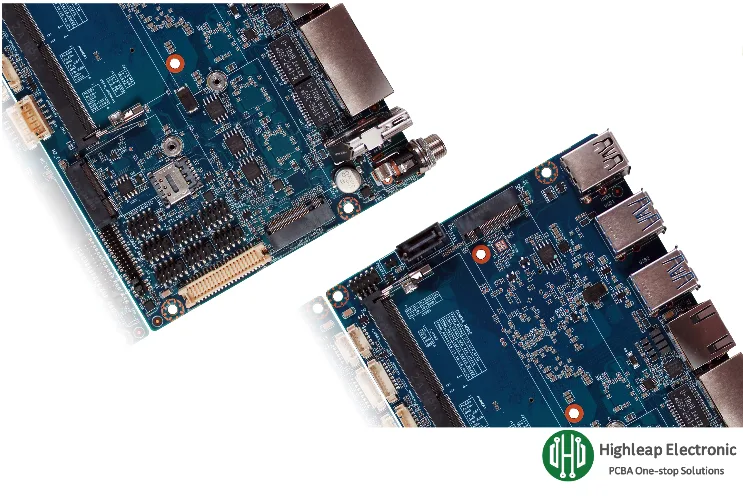
A képfeldolgozási feladatok gyorsan memória-korlátossá válnak. A képkockapufferek, súlyok és aktiválások versenyeznek a sávszélességért, ami késleltetési csúcsokat okoz még akkor is, ha a számítási kapacitás elegendőnek tűnik. A DDR a NYÁK egyik legérzékenyebb része is.
- Sávszélesség-keret: Bejövő képkockák, előfeldolgozás, következtetési aktiválások és kimenetek összesített olvasási/írási adatainak kiszámítása. Rajtszámítás hozzáadása a legrosszabb esetekre és a többkamerás sorozatfelvételekre.
- A DDR az időzítési mérnökség: Nem csak hosszillesztésről van szó. A referenciafolytonosság a struktúrákon, rétegátmeneteken és elhelyezési topológián keresztül határozza meg, hogy az időzítés érvényes-e a hőmérséklet és az építési változások függvényében.
- Prototípus vs. mennyiség: Egy „szobahőmérsékleten áthaladó” DDR-kapcsolat szakaszossá válhat az összeszerelési eltérések vagy szélsőséges hőmérsékletek esetén – pontosan ezek a körülmények, amelyekkel a robotok szembesülnek.
- A tárolási stratégia befolyásolja a viselkedést: Az eMMC/flash leegyszerűsíti a rendszerindítást és csökkenti az I/O bonyolultságát; az NVMe növeli az átviteli sebességet és a naplózási képességet, de hozzáadja az útválasztást/tápellátást/hőterhelést.
A rétegtervezés gyártásra kész megközelítéséhez, stratégia és tűréshatár-tudatos tervezés révén, használja a HDI stackup tervezési útmutatót gyártásra kész NYÁK-okhoz alapként, amikor a DDR és a nagysebességű interfészeknek a skálázás során is stabilnak kell maradniuk.
5) Teljesítményintegritás és elektromágneses interferencia: A következtetések stabilan tartása motorzaj esetén
A robotok elektromosan ellenségesek: a motormeghajtások és az egyenáramú/egyenáramú átalakítók szélessávú zajt keltenek, a földpotenciál terhelés alatt eltolódik, az akkumulátor feszültsége pedig gyorsítás és fékezés közben leesik. A vizuális NYÁK-nak stabilnak kell maradnia ezekben az eseményekben, különben a következtetés szakaszossá válik.
- PDN impedancia célértékek: A mesterséges intelligencia által használt gyorsítók gyors terhelési tranzienseket hoznak létre. Ha a PDN impedanciája túl magas a rossz frekvenciákon, a tünetek közé tartozhatnak az alaphelyzetbe állítások, a fojtás, a kapcsolathibák vagy a „véletlenszerű” következtetési instabilitás.
- Frekvenciasávok szerinti szétválasztás: Kombinálja a nagyfrekvenciás lokális leválasztást a középfrekvenciás tömeges és sínszintű energiatárolással. Az elrendezésnek minimalizálnia kell a hurok induktivitását, nem csak a kondenzátorokat kell „közelbe” helyezni.
- Domain szétválasztás valós hozamtervezéssel: A zajos tartományok (nagyáramú átalakítók, motorral kapcsolatos sínek) elkülönítése az érzékeny tartományoktól (kamera analóg/órajel/referencia). A kulcs a visszatérő áramok folyásának szabályozása.
- Órajel és érzékelő zajállósága: A referencia órajel-eloszlás és az érzékelő interfészek gyakran a közös módusú zaj első áldozatai. Az illesztési stratégiának, a házkötési szándéknak és a csatlakozóhéj kezelésének következetesnek kell lennie.
6) Hőtervezés: Fenntartott következtetés fojtás nélkül
A hőtervezés az, ahol a „referenciaérték-siker” „terepi kudarcba” fordul. Ha a panel percek után lelassul, a késleltetési eloszlás eltolódik, és a robot mozgására vonatkozó feltételezések felborulnak.
- Tervezés tartós legrosszabb esetre: a végső burkolaton és környezeti tartományban kell validálni, nem nyílt próbapadon.
- Hűtőborda rögzítési konzisztenciája: A szerelési nyomás, a síkfelület és a rezgésállóság megváltoztatja a hőállóságot és az egységek közötti viselkedést.
- NYÁK hőterjedés: A termikus átvezető tömbök, a belső síkok és a szabályozott rézeloszlás csökkentik a forró pontokat, de ezeknek gyárthatónak és megbízhatónak kell lenniük a termikus ciklusok révén.
- Termikus-mechanikai kölcsönhatás: vetemedési feszültségek a BGA-kban és a finommenetes kötésekben; a hosszú futási idő alatti hőtágulás időszakos hibaforrássá válhat, ha a margók kicsik.
7) DFM/DFA: Ismételhető összeállítás és terepi robusztusság tervezése
Egy képfeldolgozó NYÁK-lap jellemzően egy sűrű, vegyes jelű egység: BGA-k, nagysebességű csatlakozók, érzékeny órajelek és nagyáramú sínek, amelyek korlátozott helyigénnyel rendelkeznek. A DFM/DFA-nak kifejezetten védenie kell azokat a margókat, amelyekre támaszkodik.
- BGA/QFN szerelőablakok: A stencilstratégia, az újraömlesztési profil és az üregszabályozás befolyásolja mind a teljesítmény integritását, mind a hőteljesítményt. A kis különbségek nagy késleltetési vagy stabilitási különbségekké válhatnak.
- Csatlakozóerősítés robotokhoz: A kamera FPC csatlakozóinak, a strapabíró I/O-knak és a panel-panel csatlakozóknak ki kell bírniuk a rezgést és a kezelést. A mechanikai alátámasztást és a feszültségmentesítést meg kell tervezni, nem szabad improvizálni.
- Tisztaság és bevonathatárok: Ha alakhű bevonatra vagy speciális tisztításra van szükség, akkor a csatlakozók és a hővezető felületek körül védőtávolságokat kell kijelölni, hogy a megbízhatóság javuljon, ne pedig romoljon.
- Stackup/impedancia szabályozás a fab végrehajtáshoz kötve: A nagy sebességű sikerhez nem csak a tervezési szándékra, hanem a rétegvastagság, a réz és az illesztés terén is fegyelemre van szükség a gyártás során.
A robotikai programokban itt számítanak a NYÁK-gyártási és NYÁK-összeszerelési képességek nem marketing, hanem mérnöki értelemben: ezek határozzák meg, hogy ugyanaz az impedancia, BGA-minőség és csatlakozó robusztussága, amelyet a prototípusokban validáltak, következetesen reprodukálható-e mennyiségben.
8) Validálás és tesztelés: A kapcsolati margin és a késleltetés bizonyítása éles környezetben
Robotok látókártyái esetében a „betöltés és demó futtatása” nem éles teszt. A validációnak pontosan igazolnia kell azokat a hibamódokat, amelyek a terepi instabilitást okozzák: a kapcsolatmargó összeomlása, a DDR megszakítása, a hőfojtás és a késleltetés-ingadozás.
- Nagy sebességű interfész-validáció: Kamerakapcsolatok, DDR és nagysebességű I/O minősítése EMI-terhelés és szélsőséges hőmérsékleti körülmények között. Ahol lehetséges, a határérték mérése (BER-stílusú tesztek, terhelési minták, szabályozott perturbációk) a szobahőmérsékleten történő csak megfelelő/nem megfelelő értékelés helyett.
- Tartós terhelés hőellenőrzése: folyamatosan futtassa a reprezentatív modelleket, és erősítse meg, hogy a legrosszabb környezeti és burkolati feltételek mellett sem tapasztalható-e fojtás vagy időzítési eltolódás.
- Végső funkcionális teszt: determinisztikus képvektorokat kell betáplálni, és kimeneteket és időkorlátokat ellenőrizni (p95/p99), nem csak a „következtetés működik”.
- Nyomon követhető bizonyítékok: Rögzítse az egységenkénti firmware/modell verziókat, hőmérsékleti feltételeket és teljesítményszámlálókat, így a terepi problémák gyorsan izolálhatók.
Amikor a hosszú üzemi ciklusok és a zord környezeti feltételek a valós követelmények részét képezik, a megbízhatósági tesztelési és validálási módszereket a NYÁK-tervezéssel együtt kell megtervezni. Megbízhatósági tesztelési referenciánk összefoglalja a hőciklusok és más igénybevételi körülmények közötti biztonsági határ megerősítésére használt általános megközelítéseket.
Összefoglalás: Egy robot képfeldolgozó NYÁK-ja egy valós idejű mesterséges intelligencia következtetési platform. A térstabil érzékelés a következőktől függ: (1) rétegződés és anyagstabilitás, (2) nagysebességű csatorna- és visszirányú útvonal-fegyelem, (3) PDN/EMI ellenálló képesség motorzajjal szemben, (4) fenntartható hőtartalék, (5) DFM/DFA, amely védi az összeszerelés során a margókat, és (6) validáció, amely a linkmarzs és a késleltetés eloszlását méri – nem csak az átlagos FPS.

ajánlott hozzászólás
14 rétegű HDI NYÁK-gyártó Kínában egyedi Microvia táblákhoz
HIGHLEAP ELECTRONICS / MICROVIAS / SZEKVENCIALIS...
14 rétegű NYÁK gyártó Kínában
EGYEDI MEREV TÖBBRÉTEGŰ NYÁK-LAP Highleap Electronics...
14 rétegű NYÁK-összeszerelés és egyablakos NYÁK-gyártás
NYÁK-GYÁRTÁS + NYÁK-gyártásA Highleap Electronics 14...
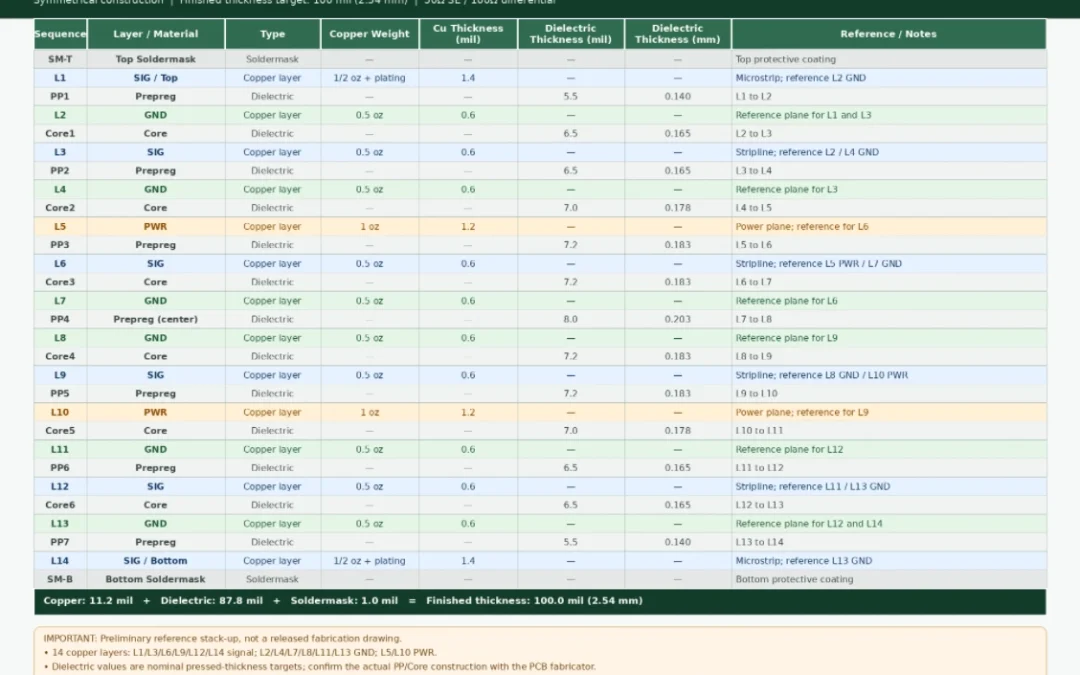
14 rétegű NYÁK-összerakás nagysebességű és többrétegű gyártáshoz
MÉRNÖKI ÉS ÖSSZEÁLLÍTÁSI FELÜLVIZSGÁLATEgy 14 rétegű NYÁK-összeállítás...
Hogyan kérjünk árajánlatot PCB-kre
Engedje meg, hogy lefuttatjuk a DFM/DFA elemzést, és jelentést küldünk Önnek.
Weboldalunkon keresztül biztonságosan feltöltheti fájljait.
Az alábbi adatokra van szükségünk ahhoz, hogy árajánlatot adhassunk:
-
- Gerber, ODB++ vagy .pcb, spec.
- BOM lista, ha összeszerelésre van szüksége
- Mennyiség
- Fordítási idő
A nyomtatott áramköri lapok gyártása mellett átfogó elektronikai szolgáltatást kínálunk, beleértve a NYÁK-tervezést, a PCBA-t (nyomtatott áramköri kártya összeszerelés) és a kulcsrakész megoldásokat. Akár prototípus-készítéssel, tervezési ellenőrzéssel, alkatrészbeszerzéssel vagy tömeggyártással kapcsolatban van szüksége segítségre, teljes körű támogatást nyújtunk projektje sikerének biztosítása érdekében. A PCBA-szolgáltatásokhoz kérjük, adja meg anyagjegyzékét (Bill of Materials) és minden konkrét összeszerelési utasítást. DFM/DFA elemzést is kínálunk, hogy optimalizálja a terveket a gyárthatóság és az összeszerelés szempontjából, biztosítva a zökkenőmentes gyártási folyamatot.