

Microduck Robot: Open-source fysieke AI, simulatie naar realiteit en printplaatontwerp
Microduck: Een kijkje in de kleine, fysiek-AI-robot en de elektronica erachter.
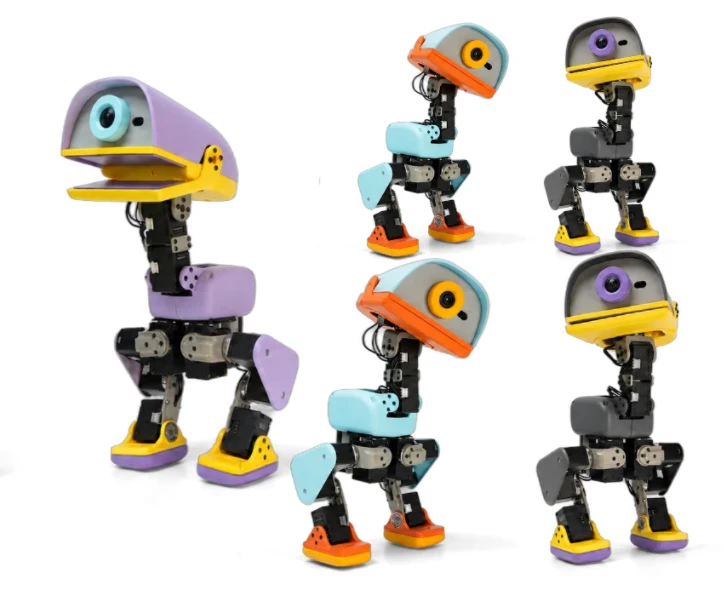
De Microduck van Pollen Robotics combineert reinforcement learning, embedded computing, sensoren en 15 aangedreven bewegingsvrijheden in een 25 cm lange tweebenige robot. Het interessante technische verhaal zit hem niet alleen in hoe de robot beweegt, maar ook in hoe gesimuleerde intelligentie wordt omgezet in betrouwbare hardware voor de praktijk.
De technische beweringen in dit artikel zijn op 30 augustus 2026 gecontroleerd aan de hand van het officiële Microduck-materiaal en de officiële GitHub-repositories van Pollen Robotics.
Waarom Microduck een interessant platform voor fysieke AI is geworden
Pollen Robotics kondigde Microduck aan op 27 augustus 2026. Bij de lancering beschreef het bedrijf de robot als een 25 cm grote tweebenige robot die ontworpen is om experimenten met fysieke AI, het aanleren van bewegingen en de ontwikkeling van simulaties naar de werkelijkheid toegankelijker te maken.
De gepubliceerde specificaties omvatten een Rockchip RK3566 met AI-accelerator , 1 GB RAM, 32 GB opslag, een camera aan de voorzijde, een 8×8 time-of-flight LiDAR-matrix, twee IMU's, microfoons, een luidspreker, twee NFC-antennes, Wi-Fi, Bluetooth en een verwijderbare NP-F550 2600 mAh-batterij.
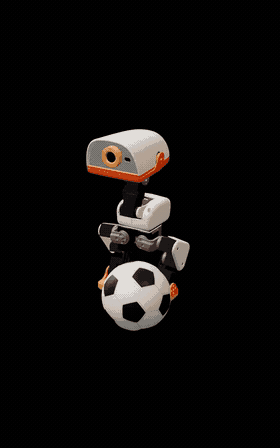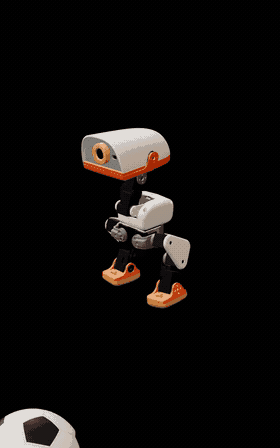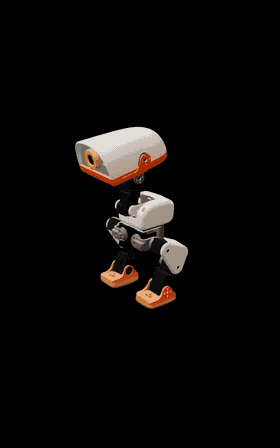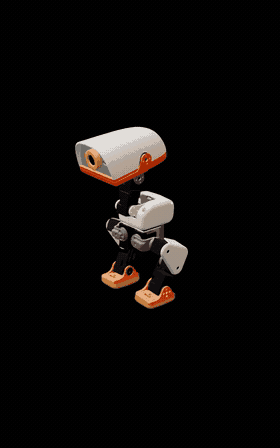
Met zijn beweegbare snavel kan hij voorwerpen vastgrijpen, en in de officiële documenten worden gedragingen beschreven zoals lopen, zitten, hurken, opstaan na een gewone val, voorwerpen oppakken, schoppen en rolschaatsen.
Lanceringsdetails die het waard zijn om nauwkeurig te vermelden
- Voorbestellingen konden vanaf 27 augustus 2026 worden geplaatst.
- De introductieprijs werd aangekondigd als US$399 exclusief belastingen en verzendkosten.
- De eerste leveringen zouden vóór Kerstmis 2026 plaatsvinden.
- Noord-Amerika en Europa waren de afzetmarkten.
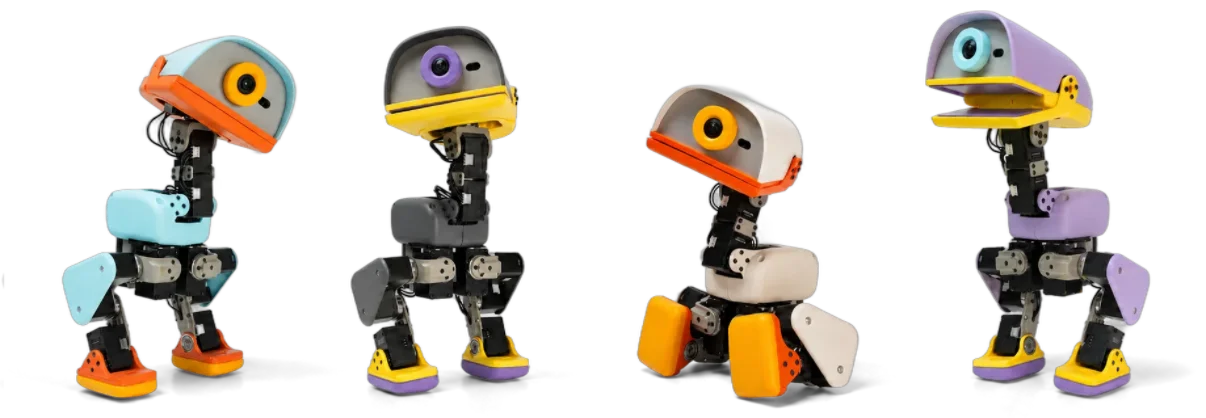
- Vier lanceringskleuren: Crème, Grafiet, Lavendel en Hemelsblauw.
- De accuduur werd geschat op ongeveer een uur, afhankelijk van het gebruik.
*Het bedrag van US$ 399 is de introductieprijs/voorverkoopprijs, geen garantie voor een definitieve verkoopprijs.
Wat is nu eigenlijk open source en wat niet?
Microduck wordt terecht omschreven als een robot met een open-source softwarestack . Pollen Robotics stelt expliciet dat de open-source claim betrekking heeft op de software; de mechanische en elektronische ontwerpbestanden van de robot zijn niet open source . Dat onderscheid is belangrijk voor ingenieurs die er anders misschien van uitgaan dat schema's, PCB-layoutbestanden of mechanische fabricagebestanden openbaar beschikbaar zijn.
Runtime, besturingsservices en robotsoftware aan boord. Licentie van de repository: Apache-2.0. Microduck RL-repository github.com/pollen-robotics/microduck_rl
RL-omgevingen, sim-to-real-tools, PPO-training en ONNX-export. Officiële browsersimulator Knuffelgezicht Microeend Zandbak
Voer getrainde Microduck-beleidsregels uit in een browsergebaseerde simulatie.
Van simulatie tot een robot die kan schoppen, lopen en herstellen.
De officiële microduck_rl- repository beschrijft reinforcement learning-omgevingen die zijn gebouwd op mjlab (MuJoCo Warp) met PPO . Policies worden getraind met een frequentie van 50 Hz , geëxporteerd naar ONNX en vervolgens door de Microduck-runtime op de echte robot geladen.
De repository documenteert ook een simulatie-naar-real-recept dat actuatorfysica, domeinrandomisatie en spelingssimulatie omvat. Deze technieken zijn belangrijk omdat een beleid dat goed presteert in een geïdealiseerde simulator kan falen wanneer het te maken krijgt met echte motoren, mechanische speling, sensorruis, wrijvingsveranderingen en batterijvariaties.
Wat Pollen Robotics publiekelijk heeft gespecificeerd
De onderstaande tabel blijft binnen de door Pollen Robotics gepubliceerde specificaties voor de lancering. Er wordt bewust niet gespeculeerd over nog niet vrijgegeven details van de printplaat.
| De Omgeving | Gepubliceerde Microduck-specificatie |
|---|---|
| Afmetingen | 25 cm hoog, 14 cm breed |
| Gewicht | Minder dan 800 g |
| Aansturing | 15 bewegingsvrijheden in de beweegbare benen, het hoofd en de nek. |
| Berekenen | Rockchip RK3566 met AI-accelerator |
| Geheugenopslag | 1 GB RAM, 32 GB opslag |
| Visie | Camera aan de voorzijde met een indicator voor cameragebruik. |
| Afstandsmeting | Compacte LiDAR met een 8×8 time-of-flight matrix |
| Bewegingsdetectie | Twee IMU's, één in het lichaam en één in het hoofd. |
| deelname | Gelede grijpsnavel; microfoons en luidspreker; twee NFC-antennes |
| Connectiviteit | Wi-Fi en Bluetooth; de versies waren bij de lancering nog in ontwikkeling. |
| Accu | Verwijderbare NP-F550, 2600 mAh; ongeveer een uur gebruik, afhankelijk van het gebruik. |
| Controle / beleid | 50 Hz beleidslus aan boord |
Waarom fysieke AI uiteindelijk een probleem wordt voor de elektronica-industrie.
De PCB-schema's en elektronische ontwerpbestanden van Microduck zijn niet openbaar gemaakt, dus het zou onjuist zijn om uitspraken te doen over een specifieke PCB-opbouw, het aantal printplaten, de motorstuurtopologie of de lay-outstrategie van Microduck. Wat wel met zekerheid kan worden besproken, is het bredere technische probleem dat compacte robots gemeen hebben: sensoren, rekenkracht, connectiviteit, aandrijving en stroomvoorziening moeten samenwerken binnen een klein bewegend systeem.
Machtsintegriteit
De belasting van actuatoren kan snel veranderen. Planning van het voedingsdomein, aarding, ontkoppeling, stroomsterkte van connectoren en transiënt gedrag kunnen bepalen of gevoelige logica stabiel blijft tijdens de beweging van een robot.
Signaalintegriteit en sensorruis
Camera's, IMU's, dieptesensoren en digitale interfaces kunnen gevoelig zijn voor problemen met de retourstroom, interferentie en voedingsruis. De opbouw, routing en plaatsing van componenten zijn van belang.
Thermische dichtheid
Processors, regelaars en actuatoren genereren warmte in een afgesloten behuizing. Koperdistributie, thermische via's en warmteafvoerpaden op systeemniveau moeten in een vroeg stadium worden overwogen.
Mechanische betrouwbaarheid
Robots bewegen, trillen en vallen soms. PCB-montage, kabelontlasting, connectorselectie, kwaliteit van de soldeerverbindingen en assemblage-inspectie kunnen de betrouwbaarheid in het veld beïnvloeden.
Een robotprototype is nog geen reproduceerbaar product.
Zodra een roboticateam de experimentele fase voorbij is, moet het hardwareproces herhaalbaar worden. Een praktisch productieproces doorloopt vaak de volgende stappen: prototypevalidatie, engineering, NPI (New Product Introduction), pilotproductie en uiteindelijk serieproductie.
Voor een PCB- of PCBA-project voor robotica kan een compleet productiepakket Gerber- of ODB++-gegevens, een stuklijst (BOM), pick-and-place-gegevens, assemblagetekeningen, specifieke procesvereisten en een overeengekomen testplan bevatten.
Ben je bezig met het ontwikkelen van een robotcontroller, sensorkaart of fysiek AI-apparaat?
Highleap Electronics ondersteunt de fabricage en assemblage van printplaten voor embedded elektronica, robotica en andere technisch veeleisende producten. Als uw ontwerp zich ontwikkelt van prototype naar herhaalbare productie, stuur ons dan de fabricagegegevens voor een beoordeling van de printplaat/printplaatassemblage en een offerte.
Veelgestelde vragen van ingenieurs over Microduck
Is Microduck volledig open-source hardware?
Nee. In het persbericht van Pollen Robotics staat expliciet dat de open-sourceverklaring betrekking heeft op de softwarestack. Mechanische en elektronische ontwerpbestanden zijn niet open source.
Hoe groot en zwaar is Microduck?
Volgens de officiële specificaties is de Microduck 25 cm hoog, 14 cm breed en weegt hij minder dan 800 g.
Wat gebruikt Microduck voor reinforcement learning?
De officiële RL-repository beschrijft omgevingen die zijn gebouwd op mjlab (MuJoCo Warp) met PPO. Beleidsregels worden getraind met een frequentie van 50 Hz, geëxporteerd naar ONNX en geïmplementeerd door de robotruntime.
Waar bevinden zich de officiële open-source repositories?
De robotsoftware is beschikbaar op pollen-robotics/microduck , en de reinforcement learning-omgeving is te vinden op pollen-robotics/microduck_rl.
Zijn de PCB-ontwerpbestanden van Microduck openbaar?
Nee. Pollen Robotics stelt uitdrukkelijk dat de elektronische ontwerpbestanden niet open source zijn. Openbare discussies over de exacte PCB-constructie van Microduck mogen daarom niet als geverifieerd worden gepresenteerd, tenzij het bedrijf aanvullende hardwaredocumentatie vrijgeeft.
aanbevolen berichten

PCB-assemblage voor consumentenelektronica
Highleap Electronics levert printplaten voor consumentenelektronica...

PCB-assemblage met firmwareprogrammering
Highleap Electronics levert PCB-assemblage inclusief firmware...
24-laags PCB-fabrikant in China
Hoe vraag ik een offerte aan voor printplaten? Laten we een DFM/DFA-analyse uitvoeren voor...
Ultrafijne lijn printplaatproductie voor routing met hoge dichtheid
Hoe vraag ik een offerte aan voor printplaten? Laten we een DFM/DFA-analyse uitvoeren voor...
Hoe vraag ik een offerte aan voor printplaten?
Wij voeren graag een DFM/DFA-analyse voor u uit en sturen u vervolgens een rapport. U kunt uw bestanden veilig uploaden via onze website. Om u een offerte te kunnen geven, hebben we de volgende informatie nodig:
-
- Gerber, ODB++ of .pcb, spec.
- BOM-lijst als u assemblage nodig heeft
- Aantal
- Draaitijd
Voor PCBA-diensten verzoeken wij u uw BOM (Bill of Materials) en eventuele specifieke assemblage-instructies te verstrekken. Wij bieden ook DFM/DFA-analyses aan om uw ontwerpen te optimaliseren voor maakbaarheid en assemblage, wat een soepel productieproces garandeert.