

Robô Microduck: IA Física de Código Aberto, Simulação para Realidade e Engenharia de PCBs
Microduck: Por dentro do minúsculo robô físico com inteligência artificial e a eletrônica por trás dele.
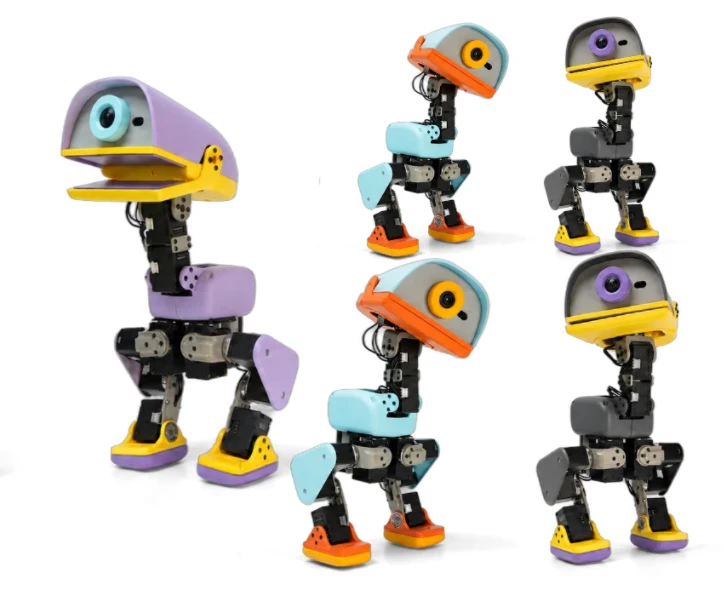
O Microduck da Pollen Robotics combina aprendizado por reforço, computação embarcada, sensores e 15 graus de liberdade atuados em um robô bípede de 25 cm. O interessante na engenharia não é apenas como ele se move, mas como a inteligência simulada se transforma em hardware confiável para o mundo real.
As afirmações técnicas neste artigo foram verificadas com base nos materiais oficiais do Microduck da Pollen Robotics e nos repositórios oficiais do GitHub em 30 de agosto de 2026.
Por que a Microduck se tornou uma plataforma de IA física interessante?
A Pollen Robotics anunciou o Microduck em 27 de agosto de 2026. No lançamento, a empresa o descreveu como um robô bípede de 25 cm projetado para tornar a experimentação físico-IA, o aprendizado de movimento e o desenvolvimento de simulação para realidade mais acessíveis.
A especificação publicada inclui um processador Rockchip RK3566 com acelerador de IA , 1 GB de RAM, 32 GB de armazenamento, uma câmera frontal, uma matriz LiDAR de tempo de voo 8x8, duas IMUs, microfones, um alto-falante, duas antenas NFC, Wi-Fi, Bluetooth e uma bateria removível NP-F550 de 2600 mAh.
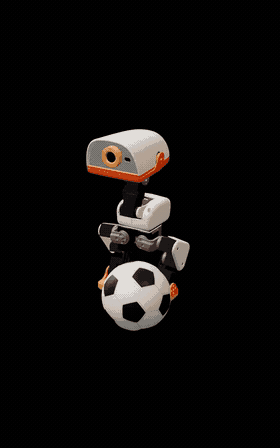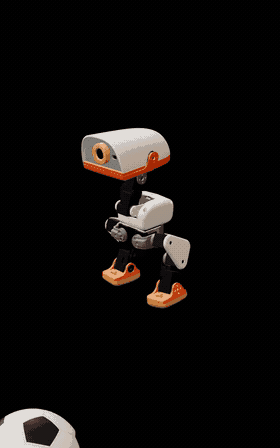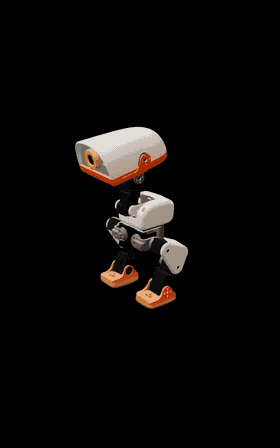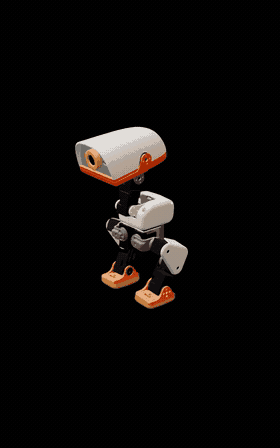
Seu bico articulado permite agarrar objetos, e os materiais oficiais descrevem comportamentos como andar, sentar, agachar, levantar-se após quedas comuns, pegar objetos, chutar e patinar.
Detalhes do lançamento que valem a pena citar com precisão
- As pré-encomendas começaram em 27 de agosto de 2026.
- O preço promocional de lançamento foi anunciado como sendo de US$ 399, antes de impostos e frete.
- As primeiras entregas estavam previstas para antes do Natal de 2026.
- A América do Norte e a Europa foram os mercados de lançamento.
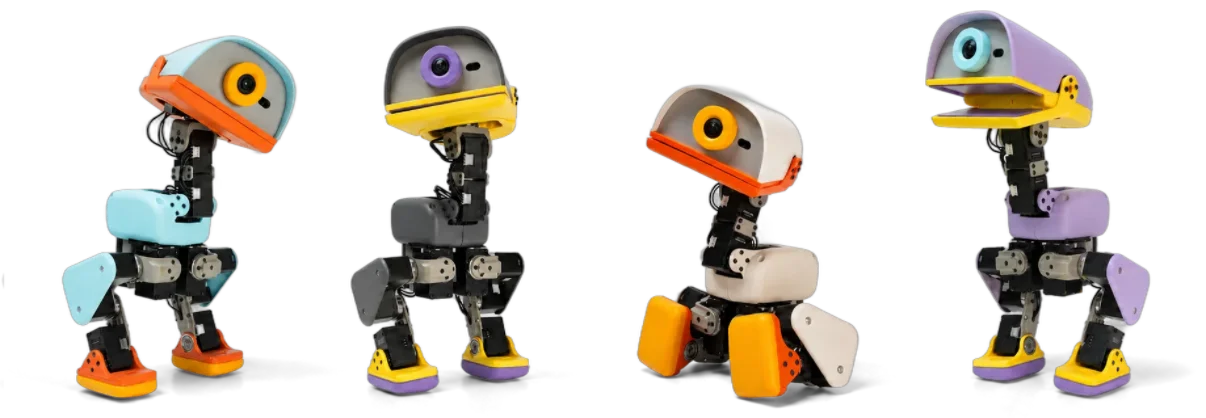
- Quatro opções de cores de lançamento: Creme, Grafite, Lavanda e Azul-celeste.
- A autonomia da bateria foi estimada em cerca de uma hora, dependendo do uso.
*O valor de US$399 é o preço promocional de lançamento/pré-venda, não uma promessa de preço de varejo permanente.
O que é realmente código aberto — e o que não é?
O Microduck é descrito com precisão como tendo uma pilha de software de código aberto . A Pollen Robotics afirma explicitamente que a alegação de código aberto se refere ao software; os arquivos de projeto mecânico e eletrônico do robô não são de código aberto . Essa distinção é importante para engenheiros que, de outra forma, poderiam presumir que esquemas, arquivos de layout de PCB ou arquivos de fabricação mecânica estão disponíveis publicamente.
Ambiente de execução integrado, serviços de controle e software do robô. Licença do repositório: Apache-2.0. Repositório Microduck RL github.com/pollen-robotics/microduck_rl
Ambientes de Realidade Aumentada (RL), ferramentas de simulação para realidade, treinamento PPO e exportação ONNX. Simulador de navegador oficial Caixa de areia para micropatos com carinha de abraço
Execute políticas Microduck treinadas em uma simulação baseada em navegador.
Da simulação a um robô capaz de chutar, andar e se recuperar.
O repositório oficial microduck_rl descreve ambientes de aprendizado por reforço construídos sobre mjlab (MuJoCo Warp) com PPO . As políticas são treinadas a 50 Hz , exportadas para ONNX e, em seguida, carregadas pelo ambiente de execução do Microduck no robô real.
O repositório também documenta uma receita de simulação para realidade que inclui física de atuadores, randomização de domínio e simulação de folga. Essas técnicas são importantes porque uma política que funciona bem em um simulador idealizado pode falhar quando encontra motores reais, folga mecânica, ruído do sensor, mudanças de atrito e variação da bateria.
O que a Pollen Robotics especificou publicamente
A tabela abaixo está de acordo com as especificações de lançamento publicadas pela Pollen Robotics. Ela evita deliberadamente especular sobre detalhes de placas de circuito impresso ainda não divulgados.
| Área | Especificação Microduck publicada |
|---|---|
| Dimensões | 25 cm de altura, 14 cm de largura |
| Peso | Menos de 800 g |
| Acionamento | 15 graus de liberdade nas pernas articuladas, cabeça e pescoço. |
| Computar | Rockchip RK3566 com acelerador de IA |
| Memória/armazenamento | 1 GB de RAM, 32 GB de armazenamento |
| Visão | Câmera frontal com indicador de uso da câmera |
| detecção de alcance | LiDAR compacto usando uma matriz de tempo de voo 8×8 |
| Detecção de movimento | Duas IMUs, uma no corpo e outra na cabeça. |
| Interação | Bico articulado para preensão; microfones e alto-falante; duas antenas NFC. |
| Conectividade | Wi-Fi e Bluetooth; as versões eram provisórias no lançamento. |
| Bateria | Bateria removível NP-F550, 2600 mAh; aproximadamente uma hora de duração, dependendo do uso. |
| Controle/política | Loop de política de bordo de 50 Hz |
Por que a IA física acaba se tornando um problema na fabricação de eletrônicos?
Os esquemas de PCB e os arquivos de projeto eletrônico do Microduck não foram divulgados, portanto, seria incorreto afirmar algo específico sobre a estrutura da placa, o número de placas, a topologia do driver do motor ou a estratégia de layout do Microduck. O que podemos discutir com segurança é o problema de engenharia mais amplo compartilhado por robôs compactos: sensoriamento, computação, conectividade, atuação e energia precisam operar em conjunto dentro de um pequeno sistema móvel.
Integridade de energia
As cargas dos atuadores podem mudar rapidamente. O planejamento do domínio de energia, o aterramento, o desacoplamento, a capacidade de corrente dos conectores e o comportamento transitório podem determinar se a lógica sensível permanece estável enquanto um robô se move.
Integridade do sinal e ruído do sensor
Câmeras, IMUs, sensores de profundidade e interfaces digitais podem ser sensíveis a problemas no caminho de retorno, interferências e ruídos na fonte de alimentação. A configuração dos componentes, o roteamento e o posicionamento são importantes.
Densidade térmica
Processadores, reguladores e componentes eletrônicos de atuadores geram calor em um ambiente fechado. A distribuição de cobre, as vias térmicas e os caminhos de dissipação de calor em nível de sistema precisam ser considerados desde o início.
Confiabilidade mecânica
Os robôs se movem, vibram e, às vezes, caem. A montagem da placa de circuito impresso (PCB), o alívio de tensão dos cabos, a seleção de conectores, a qualidade das juntas de solda e a inspeção da montagem podem afetar a confiabilidade em campo.
Um protótipo de robótica ainda não é um produto replicável.
Quando uma equipe de robótica ultrapassa a fase de experimentos, o processo de fabricação do hardware precisa se tornar repetível. Um caminho prático de produção geralmente progride da validação de protótipos para a construção de protótipos de engenharia, introdução de novos produtos (NPI), produção piloto e, finalmente, produção em volume.
Para um projeto de PCB ou PCBA para robótica, um pacote completo de fabricação pode incluir dados Gerber ou ODB++, lista de materiais (BOM), dados de pick-and-place, desenhos de montagem, requisitos especiais de processo e um plano de testes acordado.
Está desenvolvendo um controlador de robô, uma placa de sensores ou um dispositivo físico-IA?
A Highleap Electronics oferece suporte à fabricação e montagem de PCBs para eletrônica embarcada, robótica e outros produtos de engenharia complexa. Se o seu projeto está passando da fase de protótipo para uma produção em série, envie os dados de fabricação para uma análise e orçamento de PCB/PCBA.
Perguntas frequentes dos engenheiros sobre o Microduck
O Microduck é um hardware totalmente de código aberto?
Não. O material de imprensa da Pollen Robotics afirma explicitamente que a declaração de código aberto abrange apenas o software. Os arquivos de projeto mecânico e eletrônico não são de código aberto.
Qual o tamanho e o peso do Microduck?
A especificação oficial indica que o Microduck tem 25 cm de altura, 14 cm de largura e pesa menos de 800 g.
O que o Microduck usa para aprendizado por reforço?
O repositório oficial de RL descreve ambientes construídos em mjlab (MuJoCo Warp) com PPO. As políticas são treinadas a 50 Hz, exportadas para ONNX e implantadas pelo ambiente de execução do robô.
Onde estão os repositórios oficiais de código aberto?
O software do robô está disponível em pollen-robotics/microduck e o ambiente de aprendizado por reforço está em pollen-robotics/microduck_rl.
Os arquivos de projeto de PCB da Microduck são públicos?
Não. A Pollen Robotics afirma especificamente que os arquivos de projeto eletrônico não são de código aberto. Portanto, discussões públicas sobre a construção exata da placa de circuito impresso do Microduck não devem ser consideradas verificadas, a menos que a empresa divulgue documentação adicional do hardware.
Posts recomendados

Gestão da cadeia de suprimentos de montagem de PCBs
A Highleap Electronics oferece suporte à cadeia de suprimentos de montagem de PCBs...

Montagem de PCB com revestimento conformal
A Highleap Electronics oferece montagem de PCBs com acabamento conformal...

Montagem de PCBs para Eletrônica Industrial
A montagem de placas de circuito impresso (PCBs) para eletrônica industrial abrange...

Conjunto de PCB de eletrônicos de consumo
A Highleap Electronics fornece placas de circuito impresso para eletrônicos de consumo...
Como obter um orçamento para placas de circuito impresso (PCBs)
Vamos realizar uma análise DFM/DFA para você e entraremos em contato com um relatório. Você pode enviar seus arquivos com segurança através do nosso site. Precisamos das seguintes informações para lhe fornecer um orçamento:
-
- Gerber, ODB++ ou .pcb, especificação.
- Lista de materiais caso necessite de montagem
- Qtd.
- Hora de virar
Para serviços de PCBA, forneça sua BOM (Lista de Materiais) e quaisquer instruções específicas de montagem. Também oferecemos análise DFM/DFA para otimizar seus projetos quanto à capacidade de fabricação e montagem, garantindo um processo de produção tranquilo.