
Hur man väljer mellan olika typer av ställdon

Figur 1. Ställdonstyper
Ställdon är muskeln i varje maskin – de omvandlar energi till kontrollerad rörelse. Men varje ställdonstyp ställer olika elektriska krav på kretsen som driver den. Den här guiden täcker alla större ställdonstyper från grundprinciper, deras urvalslogik och de kretskortsdesignkrav som varje typ skapar.
Innehållsförteckning
- Hur ställdon klassificeras: Rörelsetyp och energikälla
- Elektriska ställdontyper: Borstad DC, BLDC, stegmotor, servo, linjär och piezoelektrisk
- Hydrauliska och pneumatiska ställdon: Kraft, hastighet och kontroll
- Specialställdon: Solenoid, SMA, termiska och mjuka
- Aktuatortyper inom robotik: Industriella armar, cobotar, benrobotar och humanoider
- Hur ställdonstyp styr kretskortsdesign: Effekt, termisk och skydd
- Ramverk för val av ställdon och snabbreferensguide
Highleap Electronics tillverkar och monterar kretskorten som styr ställdon inom industriell automation, robotik, medicintekniska produkter och flyg- och rymdteknik. Den här guiden är skriven utifrån den synvinkeln: inte bara vad varje ställdonstyp är, utan vad den kräver av sin drivelektronik – och varför dessa krav formar varje beslut vi fattar om lagerantal, spårbredd och skyddskretsar.
1. Hur ställdon klassificeras: Rörelsetyp och energikälla
Ett ställdon är en enhet som omvandlar ingående energi till kontrollerad mekanisk rörelse. Klassificeringen sker längs två oberoende axlar som båda måste specificeras för att definiera ett ställdon exakt.
Rörelsetyp beskriver den geometriska utsignalen: linjära ställdon producerar rätlinjig förskjutning (tryck/drag/lyft); roterande ställdon producerar vinkelrotation (vridmoment runt en axel); och fleraxliga eller kombinerade ställdon – såsom talspoleställdon och Stewart-plattformssteg – producerar rörelse i mer än en geometrisk dimension samtidigt.
Energikällan avgör effekttäthet, styrbarhet, infrastrukturkrav och det elektroniska gränssnittets natur.
| Energikälla | Krafttäthet | Precision | Infrastruktur som behövs | Typiskt kraftområde |
|---|---|---|---|---|
| elektriska | Medium | Utmärkt | Strömförsörjning + drivkretskort | mN – tiotals kN |
| Hydraulisk | Mycket högt | Bra (med servoventil) | Pump, behållare, tätningar, ventiler | kN – MN |
| Pneumatisk | Medelhög | Moderate | Kompressor, distribution, ventiler | N – tiotals kN |
| piezoelektriska | Mycket hög (kort slaglängd) | Nanometernivå | Högspänningsförstärkarkretskort | N – kN |
| Termisk / SMA | Låg | Begränsad | Värmare eller strömförare | µN – N |
Skärningspunkten mellan rörelsetyp och energikälla definierar ställdonet. Ett hydrauliskt roterande ställdon och ett elektriskt linjärt ställdon är fundamentalt olika enheter som kräver olika styrelektronik, olika felmodsanalyser och olika kretskortsarkitekturer – men båda faller under den enda beteckningen "ställdon". Avsnitten nedan analyserar varje kategori tekniskt.
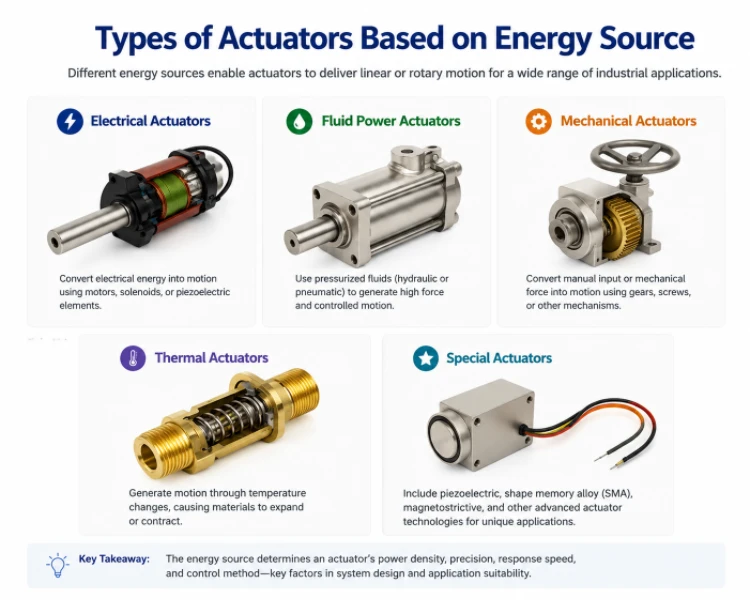
Figur 2. Ställdon kategoriserade efter energikälla inklusive elektriska, fluidiska, mekaniska, termiska och specialställdon
2. Elektriska ställdontyper: Borstad DC, BLDC, stegmotor, servo, linjär och piezoelektrisk
Elektriska ställdon dominerar modern automation och robotteknik eftersom de inte kräver någon vätskeinfrastruktur och har direkt koppling till digitala styrsystem. Underkategorierna skiljer sig kraftigt åt i styrarkitektur, återkopplingskrav och vad de kräver av drivkretskortet.
Borstade DC-motorer
Borstade likströmsmotorer omvandlar elektrisk energi till rotation genom att kolborstar kommer i kontakt med en segmenterad kommutatorring, som växlar strömriktning i rotorlindningarna för att bibehålla enkelriktat vridmoment. Vridmomentet är proportionellt mot ankarströmmen (T = K t × I a ); hastigheten styrs av ankarspänningen minus mot-EMF. Det linjära hastighet-vridmoment-förhållandet gör PWM-arbetscykeln till ett direkt hastighetskommando – mekaniskt enkelt och elektroniskt okomplicerat. Verkningsgraden ligger på 70–85 %; borstslitaget sätter livslängdsgränsen, vanligtvis 500–2 000 timmar vid kontinuerlig drift.
Krav för drivkretskort: H-bryggtopologi (L298N, DRV8833 eller diskret MOSFET H-brygga för strömmar över 5 A), PWM från en mikrokontroller, strömavkänning via shuntmotstånd. Kommuteringsgnistning genererar bredbands-EMI — en 100 nF keramisk kondensator vid varje motorterminal plus en common-mode-drossel på motorledningarna är den minsta möjliga begränsningen. Tillämpningar: elfönsterhissar, elverktyg, transportbandsdrivningar, konsumentapparater, billig industriell automation.
Borstlösa likströmsmotorer (BLDC)
BLDC-motorer ersätter mekanisk kommutering med elektronisk omkoppling – rotorn har permanentmagneter; tre statorfaser aktiveras i sekvens av drivkretskortet baserat på rotorposition från Hall-sensorer eller sensorlös motelektromotorisk fältdetektering. Fältorienterad styrning (FOC) sönderdelar statorströmmen till momentproducerande (Iq ) och flödesproducerande (Id ) komponenter, vilket möjliggör jämn låghastighetsdrift och maximal effektivitet (85–95%). BLDC-motorer erbjuder högre effekttäthet, längre livslängd och lägre akustiskt brus än deras borstmotorer.
Krav för drivkretskort: Trefasväxelriktare (sex MOSFET eller IGBT), gatedrivers med bootstrap-kretsar (t.ex. TI DRV835x, Infineon 6EDL), strömavkänningsförstärkare på varje fas, FOC-algoritm som körs på en DSP eller mikrokontroller med dedikerad PWM-hårdvara. Kretskortslayouten måste minimera switchströmsslingan — korta gatespår, bootstrap-kondensator placerad inom 5 mm från gatedrivern, fasströmshuntar i lågströmsvägen. Tillämpningar: elbilsmotorer, drönare, HVAC-kompressorer, industriella servodrivare, robotkopplingar, medicinska pumpar.
Våra kretskortstillverkningsmöjligheter stöder de täta flerskiktslayouter och strikta impedanskontroll som BLDC-servodrivare kräver.
Stepper Motors
Stegmotorer delar upp en hel rotation i diskreta steg – 200 steg/varv (1.8°/steg) är standard för hybridstegmotorer. Varje steg styrs genom att aktivera en specifik statorfaskombination; rotorn riktas in mot det resulterande magnetfältet och håller sig där. Ingen positionsgivare behövs för öppen slingastyrning, vilket är det som gör stegmotorer kostnadseffektiva i 3D-skrivare, CNC-maskiner och laboratorieautomation. Mikrostegmotorer (½, ¼, 1/16, 1/32 steg) ger en jämnare rörelse genom att proportionera strömmen mellan två faser samtidigt, på bekostnad av ett visst hållmoment.
Den kritiska begränsningen är resonans: vid vissa stegfrekvenser synkroniseras energiinmatningen med mekanisk resonans, vilket orsakar förlorade steg och oförutsägbart beteende. Antiresonans-DSP i Trinamic TMC-seriens drivrutiner kompenserar i firmware. Vridmomentet sjunker också kraftigt över hörnfrekvensen, så stegsystem är begränsade till måttliga hastigheter (vanligtvis under 1 000 rpm för meningsfullt vridmoment).
Krav för drivkretskort: Chopperkonstantströmskontroll (A4988, DRV8825, TMC2209), riktnings- och stegpuls från mikrokontroller, spolströmsavkänningsmotstånd. Stegdrivkretsar avleder betydande värme även vid stillastående — en koppargjutning under termopudden och termiska vias till inre plan är inte valfria. Tillämpningar: 3D-skrivare, CNC-routrar, pick-and-place-maskiner, kamerapanorering/tiltsystem, textilmaskiner.
Servo Motors
Ett servo är inte en motortyp utan en styrarkitektur – ett slutet positionsstyrningssystem som parar ihop en motor (borstad DC, BLDC eller synkron AC) med en positionsgivare och en återkopplingsregulator. Det som definierar servot är loopen: givarens utgång jämfört med positionskommandot driver felet en PID- eller kaskadregulator, som matar ut ett strömkommando till effektsteget. Industriella servosystem uppnår en bandbredd på 100–1 000 Hz och en positioneringsnoggrannhet på ±0.01 mm eller bättre med 24-bitars absoluta givare (Hiperface, EnDat, BiSS-C-protokoll).
Krav för drivkretskort: Samma BLDC trefasomriktare som ovan, plus givargränssnitt (kvadraturavkodare eller SPI/BiSS för absolut drift), strömavkännande ADC:er och DSP/FPGA som implementerar styralgoritmen. Industriella servodrivenheter har EtherCAT- eller PROFINET-gränssnitt, Safe Torque Off (STO)-funktion enligt IEC 61508 SIL 2 och omfattande felövervakning. Hobbyservon använder ett enklare gränssnitt: 50 Hz PWM, 1–2 ms pulsbredd anger position. Tillämpningar: industriella robotkopplingar, CNC-axlar, hantering av halvledarskivor, styrytor för flygstyrning, formsprutningsmaskiner.
För servodrivna kretskort som kräver kontrollerad differentiell parrouting och EMI-härdad blandsignallayout, se våra möjligheter till design och tillverkning av högfrekventa kretskort .
Linjära elektriska ställdon
Linjära elektriska ställdon översätter roterande motorrörelse till linjär förskjutning via en ledskruv, kulskruv, kuggstång eller remtransmission – eller använd en linjärmotor direkt. Ledskruvar (acme-gänga) är självlåsande och kostnadseffektiva; kulskruvar har recirkulerande kullager för lägre friktion, högre effektivitet och mindre glapp. Linjära motorer eliminerar den mekaniska transmissionen helt och hållet, vilket uppnår högsta acceleration och noll glapp på bekostnad av att kräva positionskodning längs hela slaglängden och högre krav på kraftelektronik.
Kritiska konstruktionsparametrar: slaglängd, toppkraft och kontinuerlig kraft, hastighet, arbetscykel, bakåtkörningsförmåga (avgörande för säkerheten i tillämpningar där människor samarbetar), IP-klassning och kommunikationsprotokoll (RS-485, CANbus, EtherCAT för industriella enheter). Gränslägesbrytare – normalt slutna på PCB-ingången för felsäkert beteende – definierar mekaniska rörelsegränser. Strömövervakning möjliggör både överbelastningsskydd och kraftkontroll i slutna tillämpningar. Tillämpningar: höjdjusterbara arbetsstationer, sjukhussängar, solcellsspårare, industriella pressar, ventilställdon, sekundära flygkontroller i flygplan.
Piezoelektriska ställdon
Piezoelektriska ställdon utnyttjar den inversa piezoelektriska effekten i PZT-keramik (blyzirkonat-titanat): ett applicerat elektriskt fält får kristallgittret att expandera eller dra ihop sig. En stapel tunna PZT-skivor med alternerande polaritet förstärker spänningen kumulativt – en 40 mm stapel driven till 150 V producerar cirka 60 µm förskjutning med blockeringskrafter på flera kilonewton. Svarstiden ligger i mikrosekundintervallet; upplösningen är teoretiskt obegränsad (subnanometer med laddningslägesdrift). De två viktigaste begränsningarna är liten slaglängd utan mekanisk förstärkning och hysteres (förskjutningen fördröjer spänningshistoriken med 10–15 %), vilket kräver kompensation i precisionstillämpningar.
Krav för drivkretskort: Högspänningsförstärkare (0–150 V eller ±200 V), hög utström för att ladda den kapacitiva lasten (100 nF till 100 µF). OPA454-, OPA541- eller dedikerade piezodrivkretsar. Laddningsläge snarare än spänningsläge minimerar hysteres i de mest krävande applikationerna. Galvanisk isolering på kretskortet mellan högspänningsförstärkarsteget och logik-/kommunikationskretsarna är obligatorisk för både säkerhet och brusimmunitet. Tillämpningar: halvledarlitografisteg, AFM-skannrar, bränsleinsprutare, ultraljudsgivare, vibrationsisoleringssystem, precisionsventilstyrning.
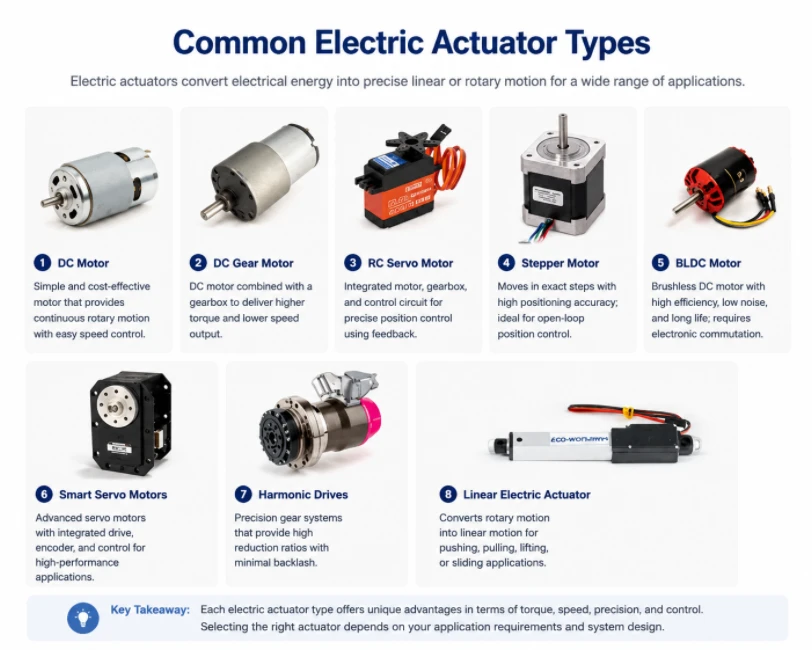
Figur 3. Olika typer av elektriska ställdon, inklusive DC, DC-växel, stegmotor, servo, BLDC, smart servo, harmoniska och linjära ställdon.
3. Hydrauliska och pneumatiska ställdon: Kraft, hastighet och kontroll
Vätskeställdon – hydrauliska och pneumatiska – genererar kraft genom trycksatt vätska som verkar på en kolv eller skovel. De fungerar enligt samma grundläggande princip (tryck × area = kraft) men skiljer sig dramatiskt åt i tryckområde, kompressibilitet och tillämpning.
Hydrauliska ställdon
Hydrauliska system arbetar vid 100–700 bar (1 450–10 000 psi), vilket producerar krafter som inget elektriskt ställdon av jämförbar storlek når upp till. En cylinder med 100 mm diameter vid 350 bar utvecklar cirka 274 kN – över 27 ton. Denna krafttäthet gör hydraulik till det enda rationella valet för entreprenadmaskiner, smidespressar, fartygsroder och flygplans primära flygkontroller.
Linjära hydraulcylindrar (enkelverkande eller dubbelverkande) och roterande hydraulmotorer är de två grundläggande formerna. Exakt positionskontroll kräver elektrohydrauliska servoventiler (EHSV) eller proportionella riktningsventiler, som översätter ett ±10 V eller 4–20 mA-kommando från styrkretskortet till proportionell spolförskjutning och därmed proportionellt flöde till cylindern. Servoventilernas bandbredd når 50–200 Hz, vilket gör sluten hydraulisk positionskontroll användbar i flygsimulatorer, aktiva fordonsupphängningar och industriella pressar.
Kretskorts roll i hydrauliska system: Drivkretskortet strömförsörjer inte ställdonet — det styr ventilen. Utgångar: 4–20 mA strömslinga eller ±10 V differential till servoventiler; PWM till proportionella magnetventiler med strömavkänningsåterkoppling. Positionsåterkoppling från LVDT-sensorer kräver precisionsdifferentialförstärkning och lågpassfiltrering på kretskortet. Magnetventildrivare använder halvbryggkretsar med chopperströmsreglering — frihjulsdioden måste vara klassad för spolens induktiva kickspänning, som kan nå 5–10× matningsspänning vid avstängning utan tång.
Pneumatiska ställdon
Pneumatiska ställdon använder tryckluft med 4–10 bar. Lägre tryck än hydraulik innebär mindre kraft per ytenhet – men luften är ren, kompressibel (vilket ger inneboende eftergivlighet) och säker i livsmedels- och läkemedelsmiljöer där hydrauloljekontaminering är oacceptabel. Pneumatiska system är snabba i på/av-drift (ventilrespons på millisekunder) och mekaniskt enkla.
Standardtyperna inkluderar enkelverkande cylindrar (fjäderåtergång), dubbelverkande cylindrar (luft på båda sidor), kolvstångslösa cylindrar (vagn på cylinderhuset för långslagiga tillämpningar med låg knäckning) och kuggstångsställdon med roterande ställdon för kvartvarvsventilers drift. Proportionell pneumatisk styrning – att uppnå andra lägen än helt öppna eller helt stängda – kräver elektropneumatiska proportionalventiler och positionsåterkoppling, men luftkompressibilitet gör exakt positionering i sig svårare än elektrisk eller hydraulisk servostyrning.
Kretskorts roll i pneumatiska system: Magnetventildrivare (24 VDC-spole, MOSFET-utgång, frihjulsdiod nödvändig). För proportionella ventiler: 4–20 mA eller 0–10 V kommandoutgång. För slutna elektropneumatiska lägesställare: mikrokontroller PID-slinga med I/P-omvandlarutgång och potentiometer eller LVDT-lägesåterkoppling.
Hydraulisk vs. Pneumatisk vs. Elektrisk: Beslutsmatrisen
| Kriterium | elektriska | Pneumatisk | Hydraulisk |
|---|---|---|---|
| Maximal kraft (jämförbar storlek) | Låg-Medium | Medium | Mycket högt |
| Positioneringsprecision | Utmärkt | Moderate | Bra (servoventil) |
| Svarshastighet | Bra – Utmärkt | Mycket snabb (på/av) | Snabb (servoventil) |
| Energieffektivitet | 80-95% | ~10 % (kompressionsförluster) | ~60–75 % |
| Installationskomplexitet | Låg | Medium | Hög |
| PCB-drivrutins komplexitet | Hög | Låg | Medium |
För nya installationer under 20 kN där infrastruktur ännu inte finns, gynnar den totala installerade kostnaden nästan alltid elektriska anläggningar. Hydrauliska anläggningar är fortfarande det rationella valet över den tröskeln inom tung industri – infrastrukturen är kostnaden, inte själva ställdonet.
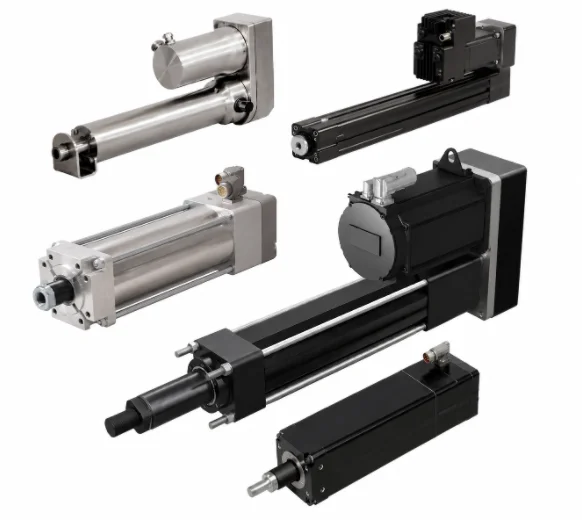
Figur 4. Hydrauliska och pneumatiska ställdon
4. Specialställdon: Solenoid, SMA, termiska och mjuka
Flera ställdonstyper upptar specifika nischer där vanliga elektriska, hydrauliska eller pneumatiska lösningar är opraktiska på grund av storlek, vikt, biokompatibilitet eller begränsningar i driftsmiljön.
Magnetställdon
En solenoid genererar linjär kraft genom att dra in en ferromagnetisk kolv i en spole när ström flyter. Kraften är ungefär proportionell mot kvadraten på strömmen och omvänt proportionell mot kvadraten på luftgapet – den genererar hög kraft vid kort slaglängd men minskar kraftigt när gapet ökar. Typisk slaglängd: 1–25 mm. Bistabila solenoider använder en permanentmagnet för att hålla ett av två stabila lägen utan kontinuerlig ström; endast en strömpuls behövs för att växla tillstånd, vilket gör dem idealiska för batteridrivna applikationer eller applikationer med låg arbetscykel.
Obs om kretskortsdrivare: Solenoidspolen lagrar energi som en induktor. När brytaren öppnas måste denna energi ta vägen någonstans – utan en frihjulsdiod eller TVS-klämma kommer spänningstoppen att förstöra kopplingstransistorn inom de första cyklerna. För proportionella solenoider (hydrauliska proportionalventiler) uppnår PWM vid 100–1 000 Hz med sluten strömreglering mellanliggande kraftpositioner. Tillämpningar: dörrlås, bränsleinsprutare, reläspoldrivare, pneumatiska ventilpiloter, elektromagnetiska bromsar.
Ställdon av formminneslegering (SMA)
Nitinol (nickel-titan) SMA-tråd krymper med 4–8 % av sin längd när den värms upp över sin austenitövergångstemperatur (vanligtvis 40–90 °C beroende på sammansättning). Resistiv uppvärmning med en kontrollerad ström är standardmanövreringsmetoden. Spänningen som genereras under fasövergången når 200 MPa – vilket vida överstiger biologisk muskelmassa (~0.3 MPa) – i en tråd utan rörliga delar, utan magneter och utan elektromagnetisk störning. Begränsningen är cykelhastigheten: kylning är det långsamma steget, vanligtvis 0.1–2 Hz i fri luft, vilket förbättras avsevärt med forcerad konvektion eller termoelektrisk kylning.
Kretskortskortet tillhandahåller en konstantströmsdrivare med resistansövervakning för sluten styrning (nitinolresistansen ändras med 15–25 % genom fasövergången och kan därför fungera som en positionsproxy). Användningsområden: minimalinvasiva kirurgiska verktyg, aktiva endoskopspetsar, vaskulära stentar, satellitutplaceringslås, haptiska återkopplingsenheter, robotgripdon i MR-miljöer.
Termiska ställdon
Bimetalliska termiska ställdon utnyttjar differentiell termisk expansion mellan två bundna metaller för att producera böjande rörelse vid uppvärmning. Vaxmotorställdon använder volymetrisk expansion av ett fasförändringsvax för att trycka på en kolv – vilket genererar en betydande kraft (tiotals till hundratals newton) utan att någon elektrisk effekt krävs i rent passiva versioner. Enkelheten och tillförlitligheten hos vaxmotorer gör dem till standarden för kyltermostater för bilmotorer och golvvärmegrenrör. Elektriskt uppvärmda versioner har en motståndsvärmespole för aktiv styrning; drivkretskortet ger endast reglerad ström till värmaren och temperaturåterkoppling från en termistor eller ett termoelement.
Elektroaktiv polymer (EAP) och mjuka aktuatorer
Dielektriska elastomeraktuatorer (DEA) placerar en eftergivlig elastomerfilm mellan två flexibla elektrodlager. Genom att applicera 1–5 kV attraheras elektroderna tillsammans och elastomeren komprimeras i sidled – vilket producerar påfrestningar på upp till 380 %, långt utöver alla styva aktuatormaterial. Joniska polymer-metallkompositaktuatorer (IPMC) böjs under 1–5 V när hydrerade joner migrerar under det elektriska fältet, vilket skapar differentiell svullnad. Båda typerna är mjuka, tysta, lätta och biokompatibla – rätt val för bärbara haptiska element, mjuka robotgripdon, proteshänder och undervattensrobotar där styva aktuatorer inte kan anpassa sig till oregelbundna ytor.
DEA-drivkretskort kräver högspänningsgenerering (boost-omvandlare plus spänningsmultiplikator) med exakt reglering. IPMC-drivrutiner behöver endast lågspänningsströmskontroll men måste hantera ionomerns ovanliga impedanskarakteristik. Båda medför speciella utmaningar för kretskortsdesign. För komplexa flerskiktskort som används i dessa tillämpningar hanterar vår nyckelfärdiga kretskortsmonteringstjänst komponentförsörjning, SMT-placering och funktionell validering i ett enda arbetsflöde.
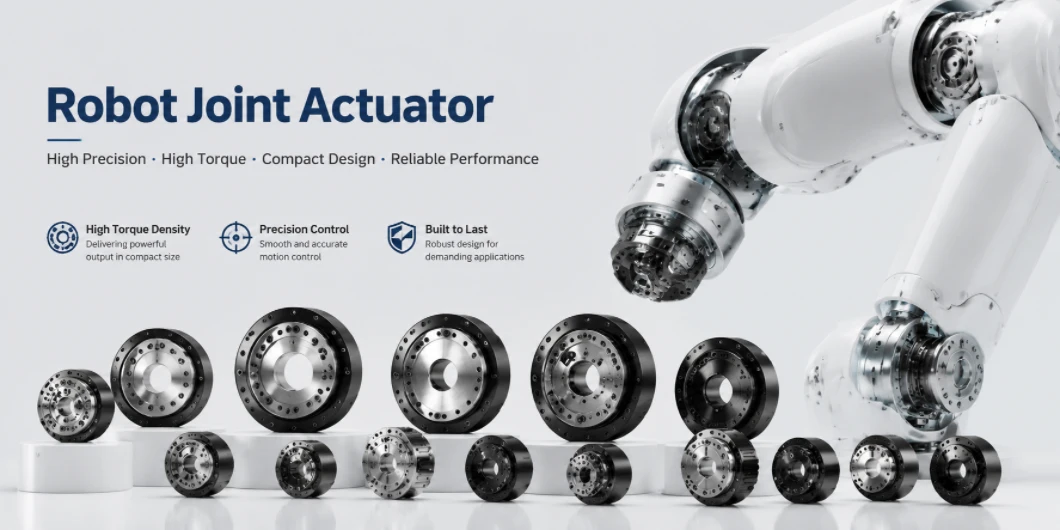
Figur 5. Robotledsställdon för industriella, kollaborativa, benbaserade och humanoida robotar, som visar olika storlekar och momentområden.
5. Aktuatortyper inom robotik: Industriella armar, cobotar, benrobotar och humanoider
Robotik är det tillämpningsområde som samtidigt kräver mest av varje ställdonsegenskap: högt vridmoment-till-vikt-förhållande, hög bandbredd, positioneringsnoggrannhet, bakåtkörning för säker mänsklig interaktion, lång livslängd och nära integration med elektronik – allt i ett paket som måste bära sin egen kraft och beräkningsförmåga. Ingen enskild ställdonstyp uppfyller alla dessa samtidigt. Det är därför olika robotkategorier har konvergerat kring olika ställdonsarkitekturer, och varför robotindustrin har drivit mer ställdonsinnovation under det senaste decenniet än något annat område.
Industriella robotarmar: Precision och repeterbarhet
Sexaxliga ledade armar (FANUC, KUKA, ABB, Yaskawa) prioriterar repeterbarhet framför allt annat – ±0.02 mm vid verktygets mittpunkt är en typisk specifikation. Varje led använder en BLDC-servomotor kopplad till en harmonisk drivreducerare (töjningsvågsväxel) med förhållanden på 80:1–160:1. Harmoniska drivningar uppnår noll glapp i ett kompakt paket – avgörande för repeterbarhet. Absoluta flervarvspulsgivare (24–28 bitars upplösning, EnDat- eller BiSS-C-protokoll) sluter positionsslingan. Servodrivkretskortet för varje axel implementerar strömstyrning vid 4–32 kHz, hastighetsstyrning vid 1–4 kHz och positionsstyrning vid 250 Hz–2 kHz. EtherCAT- eller PROFINET-fältbuss ansluter drivkretskorten till robotstyrenheten, vilket kräver specifik PHY/MAC-kisel och noggrann EMC-design för att förhindra att omkopplingsbrus stör fältbusskommunikationen.
Samarbetande robotar (cobotar): Kraftmedvetenhet och säker kontakt
Cobotar (Universal Robots UR-serien, FANUC CRX, ABB GoFa) lägger till ledmomentavkänning till servomotorn + harmonisk drivkonfiguration. En momentgivare med töjningsmätare på ledens utgångsfläns, eller motorströmsbaserad momentuppskattning, detekterar oväntad kontakt inom en kontrollcykel – stopprörelse innan kraften som appliceras på en människa överstiger 80 N (ISO/TS 15066 effekt- och kraftbegränsningsgräns). Vissa konstruktioner använder serieelastiska ställdon (SEAs), där en kalibrerad fjäder mellan växellådans utgång och robotlänken omvandlar nedböjning (mätt av kodare) till kraft – i sig kompatibel utan en separat sensor.
Det gemensamma kretskortet för en cobot måste implementera Wheatstone-bryggexcitation, differentiell signalkonditionering med SNR över 80 dB, ADC-sampling vid 1–10 kHz för momentåterkoppling och tvåkanalig säkerhetsövervakning enligt ISO 13849 PLd eller PLe — den säkerhetskritiska momentövervakningsvägen måste vara fysiskt oberoende av den primära rörelsestyrningsvägen.
Benrobotar: Kvasidirektdrift förändrar spelet
Fyrfotingar (Boston Dynamics Spot, MIT Cheetah, ANYmal) och tvåfotade löprobotar har gjort kvasidirektdrift (QDD) till den avgörande innovationen inom ställdon under det senaste decenniet. QDD-ställdon använder mycket låga utväxlingsförhållanden (1:1–9:1) med BLDC-motorer med hög vridmomentdensitet som är lindade specifikt för detta ändamål. Resultatet är en led med hög bakåtdrivbarhet – markkrafter passerar genom leden utan att förstöra den, och benet kan absorbera och återföra energi som en fjäder. Traditionella harmoniska drivningar med hög harmonisk utväxling kan inte göra detta: växeln är självlåsande, så all stötenergi måste absorberas av en stel struktur.
Avvägningen: QDD-leder kan inte hålla position mot gravitationen utan kontinuerlig motorström och kräver större fasströmmar (och därmed större kraftelektronik) än motsvarande högutväxlingsdrivningar. Drivkretskortet måste stödja toppströmmar på 30–100 A vid 24–48 V i ett kompakt, termiskt effektivt paket integrerat direkt i robotledshuset. Vår tillverkning av tunga kopparkretskort (upp till 10 g koppar) tillgodoser direkt detta krav.
| Robotkategori | Primär ställdontyp | Växelförhållande | Nyckelkrav | Exempelplattform |
|---|---|---|---|---|
| Industriell arm (6-axlig) | BLDC-servo + harmonisk drivning | 80:1 – 160:1 | Noll glapp, ±0.02 mm repeterbarhet | FANUC M-20, KUKA KR10 |
| Samarbetande robot | BLDC servo + vridmomentsensor / SEA | 100:1 – 200:1 | Kontaktkraftsavkänning, ISO 13849 PLd | UR10e, ABB GoFa |
| fyrbent | QDD BLDC (lågt förhållande) | 1:1 – 9:1 | Bakåtkörbarhet, stötdämpning | Fläck, ANYmal, Gepard |
| Humanoidrobot | QDD + SEA + linjär (blandad) | Blandad av skarv | Fingerfärdighet, efterlevnad, energieffektivitet | Tesla Optimus, figur 02, Atlas |
| Kirurgisk robot | Kabeldriven + piezoelektrisk | - | Precisions-, MR-säker kraftåterkoppling | da Vinci, Stryker Mako |
| Mjuk robotgripare | Pneumatisk (mjuk) / SMA / EAP | - | Medgörlighet, försiktigt grepp | Soft Robotics mGrip |
Humanoida robotar: Det svåraste ställdonsproblemet
Humanoider (Tesla Optimus, figur 02, Agility Digit, Boston Dynamics Atlas) kräver 20–40 aktiverade frihetsgrader i en kropp som bär sin egen kraft, beräkningsförmåga och sensorfunktion. Ingen enskild ställdonstyp uppfyller alla ledkrav. Nuvarande humanoidarkitekturer blandar: QDD BLDC-ställdon vid höfter, knän och vrister för förflyttning; mindre harmoniska servoställdon vid axel och armbåge för manipulation; kabeldrivna eller miniatyriserade servoställdon i fingrarna för fingerfärdighet; och linjära elektriska ställdon vid ryggraden och bålen för bålmobilitet.
Drivkretskorten inuti en humanoidkoppling representerar några av de mest krävande elektronikprodukterna som tillverkas idag: hög strömtäthet (30–100 A topp) i minimal volym, flerkanalig strömavkänning med mikrosekundupplösning, realtidskommunikation med EtherCAT eller CAN FD, temperaturreglering i ett slutet hölje vid 85 °C omgivningstemperatur och funktionell säkerhetscertifiering enligt IEC 62061. Magnetiska absolutkodare (AS5047, MA702) har ersatt optiska kodare i de flesta humanoidkopplingar – mindre, med lägre effekt, mer vibrationståliga och nu tillgängliga till en volymkostnad på under 1 dollar.
Den bredare robothårdvarurevolutionen sedan 2020 har möjliggjorts främst av tre framsteg på kretskortsnivå: GaN- och SiC-krafthalvledare med brett bandgap som möjliggör högre switchfrekvenser med lägre förluster i mindre kapslar; högupplösta magnetiska kodare med låg effekt till massmarknadspriser; och avancerade termiska gränssnittsmaterial och kopparfyllda termiska via-matriser som möjliggör mer effekt i mindre kretskortsytor. För robotföretag som utvecklar dessa system stöder vår kretskortsprototyptjänst snabb iteration från design till testad hårdvara. Tät BGA-escape routing för robotkopplingar ASIC:er täcks av vår BGA-kretskortsmonteringskapacitet.
6. Hur ställdonstyp styr kretskortsdesign: Effekt, termisk och skydd
Ställdonstypen är den primära begränsningen på dess drivkretskort. Detta är inte en preferens – det är ett fysiskt förhållande. Tabellen nedan sammanfattar de arkitektoniska implikationerna per ställdonstyp. Varje element i den har en direkt konsekvens för lagerantal, kopparvikt, komponentval och skyddskretstopologi.
| Ställdonstyp | Drivrutinstopologi | Kritiska krav på kretskortsdesign | Skyddskretsar |
|---|---|---|---|
| Borstad DC-motor | H-brygga + PWM | Högströmsspår, motor EMI-avkoppling vid terminaler | Frihjulsdioder, överström, omvänd polaritet |
| BLDC-motor | 3-fas växelriktare + lysdiod | Minimalt switchloop-område, placering av bootstrap-kondensatorer, differentiell strömavkänning | UV-spärr, genomslagsskydd, termisk avstängning |
| Stegmotor | Chopper konstantström | Termisk koppargjutning under drivkrets, ströminställningsmotståndsnoggrannhet | Överströms-, termisk-, VM-under-/överspänningsspärr |
| Servo (industriell) | BLDC + kodningsgränssnitt + DSP | Differentialkodarrouting, ADC-layout, isolerad fältbuss PHY | STO-funktion (IEC 61508 SIL 2), feldetektering i pulsgivare |
| piezoelektriska | HV-förstärkare (0–150 V / ±200 V) | HV-isolering från logik, förstärkarkompensation för kapacitiv last | HV-utgångsklämma, kortslutningsskydd, termisk |
| Magnetventil / proportionalventil | MOSFET-halvbrygga | Frihjulsdiod klassad för induktiv kick, PWM-strömfilter | TVS- eller Zenerklämma på induktiv kick, överström |
| SMA / termisk | Konstantström linjär eller omkopplande | Resistansövervakning för fas-tillståndsåterkoppling, kylflänsintegration | Överström (ledningsfelet är snabbt), övertemperatur |
Kraftarkitektur
Kretskort för ställdonstyrenheter kräver nästan alltid flera isolerade spänningsdomäner: högspänningsmotorskena (12–48 V för DC-ställdon; upp till 700 V DC-buss för industriella servodrivenheter), logikmatning (3.3 V eller 5 V), precisionsanalogreferens (för ADC och sensorkonditionering) och gatedrivmatning (12–15 V, bootstrap eller isolerad). Galvanisk isolering mellan motorsidan och logik-/kommunikationssidan – via isolerade DC-DC-omvandlare eller isolerade gatedrivare – är obligatorisk i industriella konstruktioner för både säkerhet och brusimmunitet (IEC 62061, ISO 13849). Vår 4-lagers kretskortstillverkning ger den dedikerade kraft- och jordplansparningen som flerskenastyrda kretskort för ställdon kräver.
Termisk hantering
En BLDC-drivkrets vid 48 V / 10 A med 95 % verkningsgrad förbrukar cirka 25 W i effektsteget – från tre källor: ledningsförluster (I²R i MOSFET), switchförluster (proportionella mot f sw × V DS × I D ) och gate-drivförluster. För att hantera detta krävs 2–3 oz koppar på effektlager, termiska via-matriser (0.3–0.5 mm diameter, 1–1.5 mm stigning) som ansluter MOSFET-dräneringsplattor till inre kopparplan, och ibland externa kylflänsar i aluminium monterade på kretskortet. GaN MOSFET switchar vid 200–500 kHz jämfört med 20–50 kHz för kisel – högre frekvens krymper passiva komponenter men kräver en stramare kretskortslayout för att hålla switchloopinduktansen under 5 nH. För kort som kräver 2 oz koppar och mer på inre lager täcker vår flerskiktade kretskortstillverkningstjänst dessa krav på hög kopparhalt .
Kretskortet är inte nedströms ställdonsbeslutet – det är en del av ställdonsystemet. Termiska, elektriska och mekaniska begränsningar följer av ställdontypen och involverar varje designval på kortnivå. För de specifika begränsningarna för ställdonets kretskortsdesign och DFM-granskning utvärderar vårt ingenjörsteam layouten mot ström-, termiska och signalintegritetskrav före tillverkning.
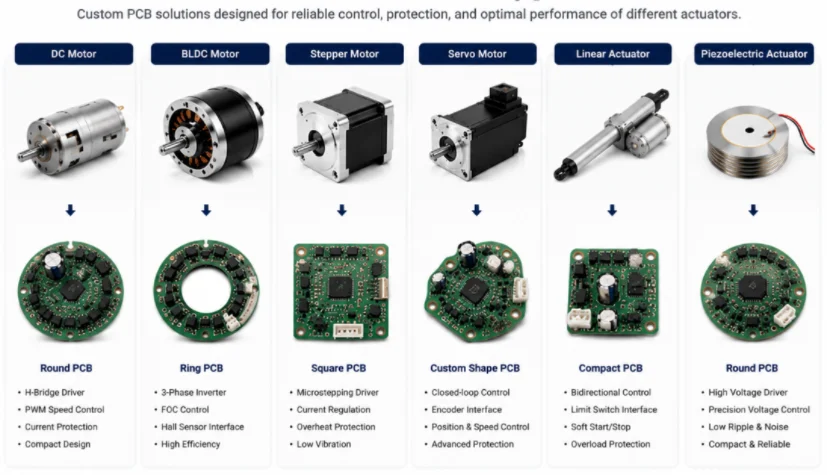
Figur 6. Ställdonstyper och motsvarande kretskortsmoduler, inklusive DC-, BLDC-, steg-, servo-, linjära och piezoelektriska ställdon med kretskortslayouter
7. Ramverk för val av ställdon och snabbreferensguide
Val av ställdon är en ingenjörsprocess, inte en uppslagstabell. Följande fyrstegsramverk strukturerar beslutet och belyser de kritiska avvägningarna innan någon komponent specificeras.
Steg 1 — Definiera rörelsekrav: Specificera rörelsetyp (linjär/roterande), slaglängd eller vinkelområde, maximal och kontinuerlig kraft eller vridmoment, maximal hastighet, erforderlig positioneringsnoggrannhet (på/av, flerpunkt, kontinuerlig, nanometer) och arbetscykel. Dessa parametrar ensamma eliminerar de flesta ställdonsfamiljer omedelbart.
Steg 2 — Utvärdera driftsmiljön: IP-klassning, temperaturintervall, kemisk exponering (renrum, livsmedelssäkert, avspolning), vibrationer och stötar, klassificering av explosiv atmosfär (ATEX, NEC) och tillgänglig infrastruktur (finns tryckluft eller hydraulkraft redan tillgänglig?). En läkemedelsrenrumsapplikation utesluter omedelbart hydraulolja. En gruvgrävmaskin utesluter omedelbart batteridrivna elektriska ställdon för huvudarmen.
Steg 3 — Bedöm styr- och integrationskrav: På/av kontra proportionell styrning, öppen slinga kontra sluten slinga, positions- kontra kraftstyrning, kommunikationsprotokoll (analog, PWM, RS-485, CANbus, EtherCAT), erforderlig funktionell säkerhetsnivå (PLc/PLd/SIL 2) och integration med befintlig PLC eller robotstyrning. Dessa krav avgör komplexiteten hos drivkretskortet och certifieringskostnaden – ofta en större faktor än själva kostnaden för ställdonets hårdvara.
Steg 4 — Beräkna den totala ägandekostnaden: Tryckluft kostar cirka 5–8 gånger mer per enhet användbar mekanisk energi än direkt elektrisk manövrering. Hydrauliska system kräver regelbundet byte av vätskor och tätningar och medför risk för oljeföroreningar. Elektriska system har högre initialkostnad men lägre driftskostnad, inga förbrukningsvaror och förutsägbara underhållsscheman. För nya installationer under 20 kN gynnar den totala installationskostnaden nästan alltid el — enbart kostnaden för tryckluftsinfrastruktur överstiger vanligtvis det elektriska manöverdonet och drivkretskortet tillsammans.
Snabbreferens för applikationer
| Ansökan | Ställdonstyp | Nyckelorsak |
|---|---|---|
| Robotarmsled (5–200 Nm) | BLDC-servo + harmonisk drivning | Noll glapp, hög repeterbarhet, programmerbar |
| Cobot-led | BLDC servo + vridmomentsensor / SEA | Kraftmedvetenhet, ISO 13849 PLd-efterlevnad |
| Benad robotled | QDD BLDC (låg utväxling) | Bakåtkörbarhet, stötdämpning, dynamisk rörelse |
| CNC / 3D-skrivaraxel | Stegmotor (budget) / servo (prestanda) | Stegmotor: öppen slinga, kostnadseffektiv; servo: hastighet och noggrannhet |
| Industriell ventil (DN50–300) | Elektrisk kvartvarvs- eller pneumatisk kuggstång | Beror på vridmoment och befintlig infrastruktur |
| Bränsleinsprutare | Piezoelektrisk eller solenoid | Piezo: 3 gånger snabbare öppning; solenoid: lägre kostnad |
| Halvledarlitografiscen | Piezoelektrisk (kort slaglängd) + linjär servo (lång slaglängd) | Subnanometerupplösning + flera mm slaglängd kombinerat |
| Kirurgiskt verktyg (minimalinvasivt) | SMA- eller kabeldriven servo | MR-säker, kompakt, biokompatibel |
| Grävmaskinsarm | Hydraulisk dubbelverkande cylinder | Enda gångbara alternativet vid denna kraft och slaglängd |
| Monteringsbandsgripare | Pneumatisk cylinder | Hastighet, enkelhet, befintlig tryckluft |
Att välja rätt ställdonstyp är det första beslutet. Att bygga elektroniken för att driva den korrekt är det andra – och det där de flesta fel uppstår. En för liten H-brygga förstör sig själv vid första stoppet. En servodrivare med dålig pulsgivare ger positionsjitter som inget filter kan ta bort. En piezoelektrisk drivare utan korrekt isolering får EMC-fel. På Highleap Electronics tillverkar och monterar vi hela sortimentet av ställdonsstyrningskretskort – från industriella motorstyrningskretskort till kompakta, ledintegrerade servodrivare för robotteknik. Vår nyckelfärdiga kretskortsmontering hanterar sourcing, SMT-montering och funktionstestning – vilket minskar din tid från design till validerad hårdvara. Begär en offert för ditt ställdonsstyrningskretskort och berätta om ställdonstyp, effektnivå och miljö – vi tar det därifrån.

Rekommenderade inlägg

Tillverkning av aluminiumoxid-kretskort för OEM-prototyper och produktion
HIGHLEAP ELECTRONICS · Tillverkning av kretskort av aluminiumoxidkeramiska...

Leverantör av kretskortsmontering för OEM- och ODM-elektroniktillverkning
HIGHLEAP ELECTRONICS · OEM / ODM-leverantör av kretskortsmonteringDin...
Al2O3 keramisk kretskortstillverkare för precisionskeramiska kretsar
HIGHLEAP ELECTRONICS · Aluminiumoxidkeramikkrets...

Tillverkare av prototyp-kretskortsmontering
Highleap Electronics är en prototyp för kretskortsmontering...
Hur man får en offert för kretskort
Låt oss köra en DFM/DFA-analys åt dig och återkomma till dig med en rapport. Du kan ladda upp dina filer säkert via vår webbplats. Vi behöver följande information för att kunna ge dig en offert:
-
- Gerber, ODB++ eller .pcb, spec.
- Stycklista om du behöver montering
- Antal
- Vändningstid
Förutom kretskortstillverkning erbjuder vi ett omfattande utbud av elektroniska tjänster, inklusive kretskortsdesign, PCBA och nyckelfärdiga lösningar. Oavsett om du behöver hjälp med prototypframtagning, designverifiering, komponentförsörjning eller massproduktion, erbjuder vi heltäckande support för att säkerställa ditt projekts framgång.
För PCBA-tjänster, vänligen ange din BOM (Bill of Materials) och eventuella specifika monteringsanvisningar. Vi erbjuder även DFM/DFA-analys för att optimera dina konstruktioner för tillverkningsbarhet och montering, vilket säkerställer en smidig produktionsprocess.