

Microduck Robot: Öppen källkod för fysisk AI, Sim-to-Real och PCB-teknik
Microduck: Inuti den lilla fysisk-AI-roboten och elektroniken bakom den
Pollen Robotics Microduck kombinerar förstärkningsinlärning, inbyggd databehandling, sensorer och 15 aktiverade frihetsgrader i en 25 cm tvåbent robot. Den intressanta ingenjörshistorien handlar inte bara om hur den rör sig, utan också om hur simulerad intelligens blir tillförlitlig hårdvara i verkligheten.
Tekniska påståenden i den här artikeln kontrollerades mot Pollen Robotics officiella Microduck-material och officiella GitHub-arkiv den 30 augusti 2026.
Varför Microduck har blivit en intressant fysisk AI-plattform
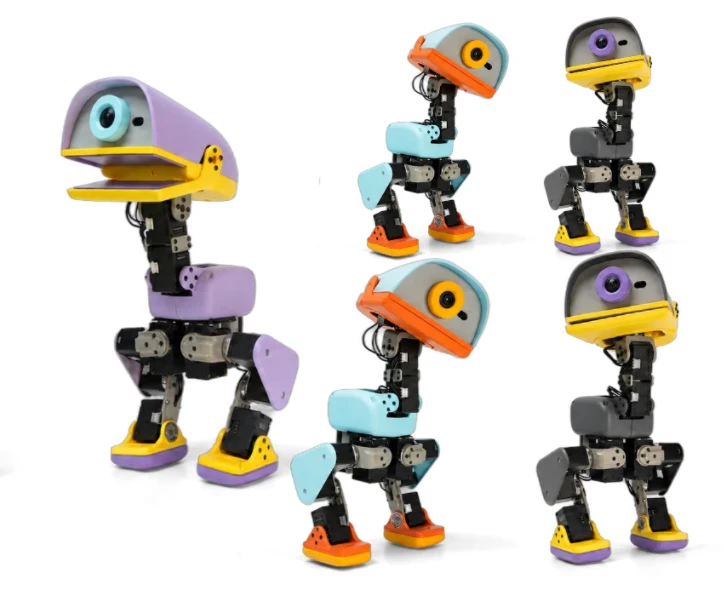
Pollen Robotics tillkännagav Microduck den 27 augusti 2026. Vid lanseringen beskrev företaget den som en 25 cm lång tvåbent robot designad för att göra fysisk AI-experiment, rörelseinlärning och simulering-till-verklighet-utveckling mer lättillgänglig.
Den publicerade specifikationen inkluderar en Rockchip RK3566 med AI-accelerator , 1 GB RAM, 32 GB lagring, en frontkamera, en 8×8 time-of-flight LiDAR-matris, två IMU:er, mikrofoner, en högtalare, två NFC-antenner, Wi-Fi, Bluetooth och ett avtagbart NP-F550 2600 mAh-batteri.
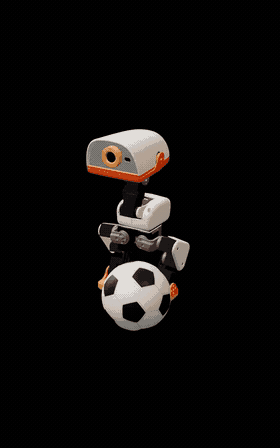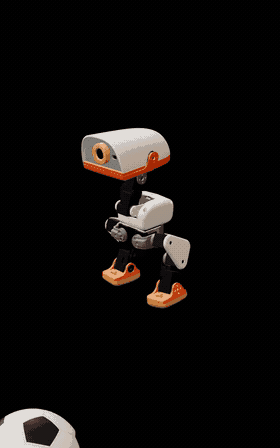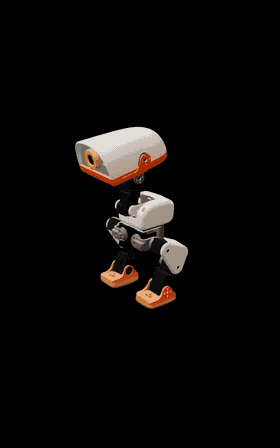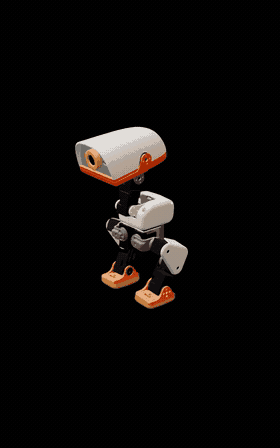
Dess ledade näbb kan gripa tag i föremål, och det officiella materialet beskriver beteenden inklusive att gå, sitta, huka sig, resa sig efter vanliga fall, plocka upp föremål, sparka och åka rullskridskor.
Lanseringsdetaljer värda att citera korrekt
- Förbeställningar öppnade den 27 augusti 2026.
- Introduktionspriset tillkännagavs till 399 USD före skatt och frakt.
- De första leveranserna var planerade före julen 2026.
- Nordamerika och Europa var lanseringsmarknaderna.
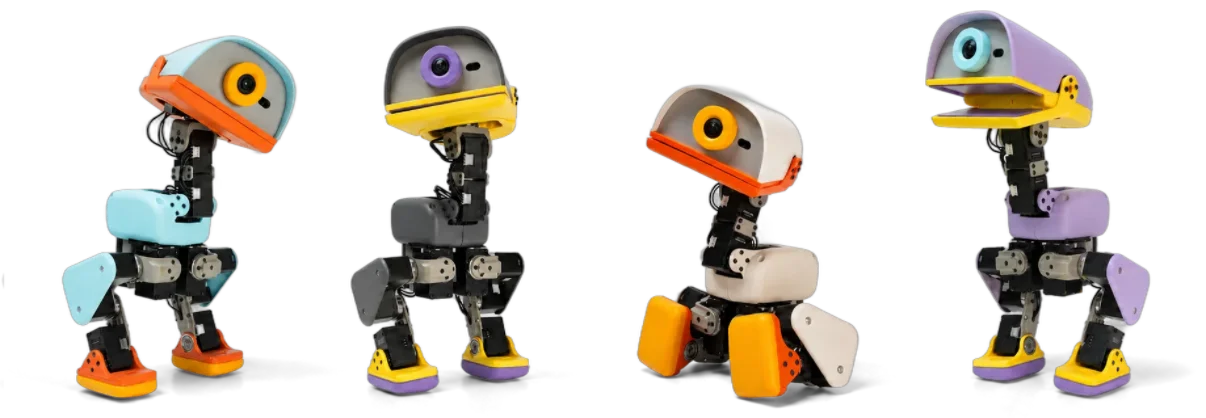
- Fyra lanseringsfärgställningar: Cream, Graphite, Lavender och Sky.
- Batteritiden uppgavs till cirka en timme beroende på användning.
*Siffran 399 USD är introduktionspriset för lansering/förbeställning, inte ett löfte om ett permanent detaljhandelspris.
Vad är egentligen öppen källkod – och vad är det inte
Microduck beskrivs korrekt som att ha en öppen källkods-programvarustack . Pollen Robotics anger uttryckligen att påståendet om öppen källkod täcker programvara; robotens mekaniska och elektroniska designfiler är inte öppen källkod . Den distinktionen är viktig för ingenjörer som annars skulle kunna anta att scheman, PCB-layoutfiler eller mekaniska tillverkningsfiler är allmänt tillgängliga.
Inbyggd körtid, kontrolltjänster och robotprogramvara. Arkivlicens: Apache-2.0. Microduck RL-arkiv github.com/pollen-robotics/microduck_rl
RL-miljöer, sim-to-real-verktyg, PPO-utbildning och ONNX-export. Officiell webbläsarsimulator Kramande ansikte Microduck Sandlåda
Kör tränade Microduck-policyer i en webbläsarbaserad simulering.
Från simulering till en robot som kan sparka, gå och återhämta sig
Det officiella microduck_rl- arkivet beskriver förstärkningsinlärningsmiljöer byggda på mjlab (MuJoCo Warp) med PPO . Policyer tränas vid 50 Hz , exporteras till ONNX och laddas sedan av Microduck-körtiden på den riktiga roboten.
Arkivet dokumenterar också ett recept från sim-till-verklighet som inkluderar aktuatorfysik, domänrandomisering och backlash-simulering. Dessa tekniker är viktiga eftersom en policy som fungerar bra i en idealiserad simulator kan misslyckas när den stöter på verkliga motorer, mekaniskt glapp, sensorbrus, friktionsförändringar och batterivariationer.
Vad Pollen Robotics offentligt har specificerat
Tabellen nedan håller sig inom de lanseringsspecifikationer som Pollen Robotics har publicerat. Den undviker medvetet att gissa på outgivna PCB-detaljer.
| Area | Publicerad Microduck-specifikation |
|---|---|
| Mått | 25 cm hög, 14 cm bred |
| Vikt | Under 800 g |
| aktivering | 15 frihetsgrader över ledade ben, huvud och nacke |
| Compute | Rockchip RK3566 med AI-accelerator |
| Minne/lagring | 1 GB RAM, 32 GB lagring |
| Vision | Främre kamera med indikator för kameraanvändning |
| Avståndsavkänning | Kompakt LiDAR med en 8×8 time-of-flight-matris |
| Rörelseavkänning | Två IMU:er, en i kroppen och en i huvudet |
| Interaktion | Ledad gripnäbb; mikrofoner och högtalare; två NFC-antenner |
| Anslutningar | Wi-Fi och Bluetooth; versionerna var preliminära vid lanseringen |
| Batteri | Avtagbar NP-F550, 2600 mAh; cirka en timme beroende på användning |
| Kontroll / policy | 50 Hz inbyggd policyslinga |
Varför fysisk AI så småningom blir ett problem för elektroniktillverkning
Microducks kretskortsscheman och elektroniska designfiler har inte släppts, så det vore felaktigt att påstå sig ha en specifik Microduck-kretskortsuppsättning, antal kort, motor-drivrutin-topologi eller layoutstrategi. Det som kan diskuteras med säkerhet är det bredare tekniska problem som delas av kompakta robotar: avkänning, beräkning, anslutning, manövrering och effekt måste fungera tillsammans inuti ett litet rörligt system.
Maktintegritet
Ställdonets belastningar kan ändras snabbt. Planering av effektdomän, jordning, frikoppling, kontaktens strömstyrka och transientbeteende kan avgöra om känslig logik förblir stabil medan en robot rör sig.
Signalintegritet och sensorbrus
Kameror, IMU:er, djupsensorer och digitala gränssnitt kan vara känsliga för problem med returvägen, störningar och matningsbrus. Stack-up, routing och komponentplacering spelar roll.
Termisk densitet
Processorer, regulatorer och ställdonselektronik genererar värme i ett slutet hölje. Koppardistribution, termiska vior och värmevägar på systemnivå måste beaktas tidigt.
Mekanisk tillförlitlighet
Robotar rör sig, vibrerar och faller ibland. Montering av kretskort, kabeldragavlastning, val av kontaktdon, lödfogkvalitet och monteringsinspektion kan påverka tillförlitligheten i fält.
En robotprototyp är ännu inte en repeterbar produkt
När ett robotteam går bortom experiment måste hårdvaruprocessen bli repeterbar. En praktisk tillverkningsprocess går ofta från prototypvalidering till tekniska byggen, NPI, pilotproduktion och sedan volymtillverkning.
För ett robotiskt kretskorts- eller kretskortsbyggt projekt kan ett komplett tillverkningspaket inkludera Gerber- eller ODB++-data, stycklista, pick-and-place-data, monteringsritningar, speciella processkrav och en överenskommen testplan.
Utveckla en robotstyrenhet, sensorkort eller fysisk AI-enhet?
Highleap Electronics stöder tillverkning och montering av kretskort för inbyggd elektronik, robotteknik och andra teknikintensiva produkter. Om din design går från prototyp till en repeterbar konstruktion, skicka in tillverkningsdata för en granskning och offert av kretskort/PCBA.
Microduck-frågor som ingenjörer ofta ställer
Är Microduck helt öppen källkodshårdvara?
Nej. Pollen Robotics pressmapp säger uttryckligen att öppen källkodspolicyn täcker hela programvarustrukturen. Mekaniska och elektroniska designfiler är inte öppen källkod.
Hur stor och tung är Microduck?
Den officiella specifikationen anger Microduck som 25 cm hög, 14 cm bred och under 800 g.
Vad använder Microduck för förstärkningsinlärning?
Det officiella RL-arkivet beskriver miljöer byggda på mjlab (MuJoCo Warp) med PPO. Policyer tränas vid 50 Hz, exporteras till ONNX och distribueras av robotens runtime.
Var finns de officiella arkiven med öppen källkod?
Robotprogramvaran finns tillgänglig på pollen-robotics/microduck , och inlärningsmiljön för förstärkning finns på pollen-robotics/microduck_rl.
Är Microducks PCB-designfiler offentliga?
Nej. Pollen Robotics anger uttryckligen att de elektroniska designfilerna inte är öppen källkod. Offentliga diskussioner om Microducks exakta kretskortskonstruktion bör därför inte presenteras som verifierade om inte företaget släpper ytterligare hårdvarudokumentation.
Rekommenderade inlägg

PCB-monterings leveranskedjehantering
Highleap Electronics stöder leveranskedjan för kretskortsmontering...

Kretskortsmontering med konform beläggning
Highleap Electronics tillhandahåller kretskortsmontering med konforma...

Industriell elektronik PCB-montering
Industriell elektronik-kretskortsmontering täcker...

Konsumentelektronik PCB-montering
Highleap Electronics tillhandahåller kretskort för konsumentelektronik...
Hur man får en offert för kretskort
Låt oss köra en DFM/DFA-analys åt dig och återkomma till dig med en rapport. Du kan ladda upp dina filer säkert via vår webbplats. Vi behöver följande information för att kunna ge dig en offert:
-
- Gerber, ODB++ eller .pcb, spec.
- Stycklista om du behöver montering
- Antal
- Vändningstid
För PCBA-tjänster, vänligen ange din BOM (Bill of Materials) och eventuella specifika monteringsanvisningar. Vi erbjuder även DFM/DFA-analys för att optimera dina konstruktioner för tillverkningsbarhet och montering, vilket säkerställer en smidig produktionsprocess.