

Microduck Robot: IA física de código abierto, simulación a realidad e ingeniería de PCB.
Microduck: El interior del diminuto robot físico-inteligente y la electrónica que lo respalda.
El Microduck de Pollen Robotics combina aprendizaje por refuerzo, computación integrada, sensores y 15 grados de libertad accionados en un robot bípedo de 25 cm. Lo interesante de su ingeniería no reside solo en cómo se mueve, sino en cómo la inteligencia simulada se convierte en hardware fiable para el mundo real.
Las afirmaciones técnicas de este artículo fueron contrastadas con los materiales oficiales de Microduck de Pollen Robotics y los repositorios oficiales de GitHub el 30 de agosto de 2026.
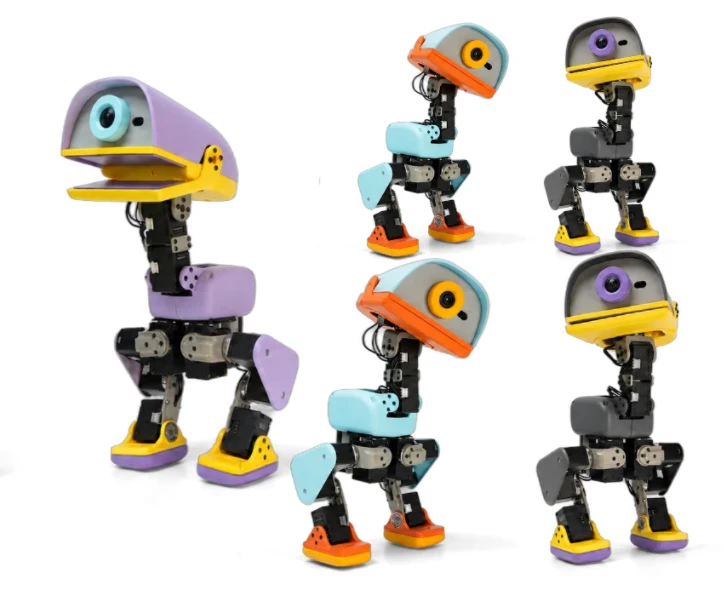
Por qué Microduck se ha convertido en una plataforma interesante de IA física.
Pollen Robotics anunció Microduck el 27 de agosto de 2026. En su lanzamiento, la compañía lo describió como un robot bípedo de 25 cm diseñado para facilitar la experimentación con IA física, el aprendizaje de movimientos y el desarrollo de simulaciones a la realidad.
Las especificaciones publicadas incluyen un procesador Rockchip RK3566 con acelerador de IA , 1 GB de RAM, 32 GB de almacenamiento, una cámara frontal, una matriz LiDAR de tiempo de vuelo de 8×8, dos IMU, micrófonos, un altavoz, dos antenas NFC, Wi-Fi, Bluetooth y una batería extraíble NP-F550 de 2600 mAh.
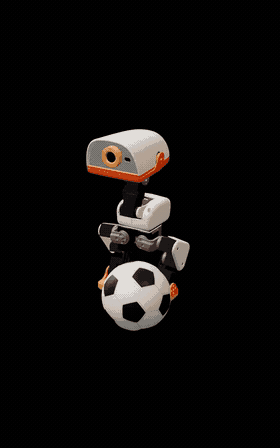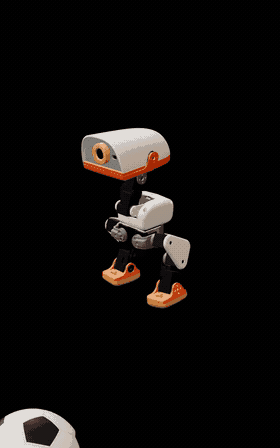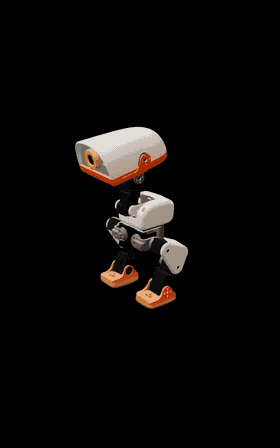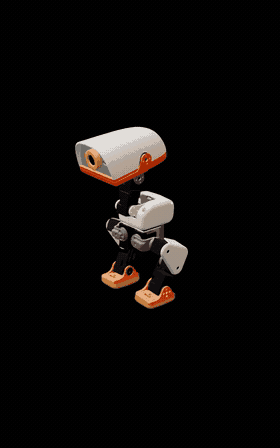
Su pico articulado le permite agarrar objetos, y los materiales oficiales describen comportamientos como caminar, sentarse, agacharse, levantarse tras caídas comunes, recoger objetos, patear y patinar.
Detalles del lanzamiento que vale la pena citar con precisión
- Los pedidos anticipados se abrieron el 27 de agosto de 2026.
- El precio de lanzamiento anunciado fue de 399 dólares estadounidenses antes de impuestos y gastos de envío.
- Las primeras entregas estaban previstas antes de la Navidad de 2026.
- Norteamérica y Europa fueron los mercados de lanzamiento.
- Cuatro combinaciones de colores de lanzamiento: Crema, Grafito, Lavanda y Azul Cielo.
- La duración de la batería se indicó en aproximadamente una hora, dependiendo del uso.
*La cifra de 399 dólares estadounidenses es el precio de lanzamiento/preventa, no una promesa de un precio de venta permanente.
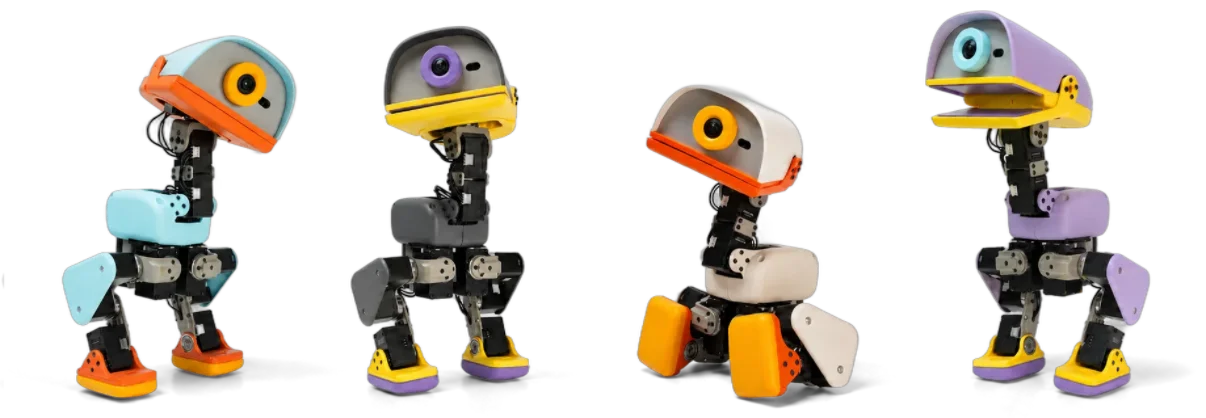
¿Qué es realmente código abierto y qué no?
Microduck se describe correctamente como un sistema con software de código abierto . Pollen Robotics aclara explícitamente que esta afirmación de código abierto se refiere al software; los archivos de diseño mecánico y electrónico del robot no son de código abierto . Esta distinción es importante para los ingenieros que, de otro modo, podrían asumir que los esquemas, los archivos de diseño de PCB o los archivos de fabricación mecánica están disponibles públicamente.
Software integrado para el robot, servicios de control y entorno de ejecución. Licencia del repositorio: Apache-2.0. Repositorio de Microduck RL github.com/pollen-robotics/microduck_rl
Entornos de realidad aumentada, herramientas de simulación a la realidad, formación en PPO y exportación a ONNX. Simulador de navegador oficial Arenero para micropatos con cara de abrazo
Ejecuta políticas de Microduck entrenadas en una simulación basada en navegador.
Desde la simulación hasta un robot que puede patear, caminar y recuperarse.
El repositorio oficial microduck_rl describe entornos de aprendizaje por refuerzo construidos sobre mjlab (MuJoCo Warp) con PPO . Las políticas se entrenan a 50 Hz , se exportan a ONNX y, posteriormente, el entorno de ejecución de Microduck las carga en el robot real.
El repositorio también documenta una metodología de simulación a la realidad que incluye física de actuadores, aleatorización de dominios y simulación de holgura. Estas técnicas son importantes porque una política que funciona bien en un simulador idealizado puede fallar al enfrentarse a motores reales, holgura mecánica, ruido de sensores, cambios de fricción y variaciones de la batería.
Lo que Pollen Robotics ha especificado públicamente
La tabla que aparece a continuación se ajusta a las especificaciones de lanzamiento publicadas por Pollen Robotics. Evita deliberadamente especular sobre detalles de la placa de circuito impreso que aún no se han publicado.
| Área | Especificación de Microduck publicada |
|---|---|
| Dimensiones | 25 cm de alto, 14 cm de ancho |
| Peso | Menos de 800 g |
| Actuación | 15 grados de libertad en las piernas, la cabeza y el cuello articulados. |
| Calcular | Rockchip RK3566 con acelerador de IA |
| Almacenamiento de memoria | 1 GB RAM, 32 GB de almacenamiento |
| Vision | Cámara frontal con indicador de uso. |
| Detección de rango | LiDAR compacto que utiliza una matriz de tiempo de vuelo de 8×8 |
| Sensor de movimiento | Dos IMU, una en el cuerpo y otra en la cabeza. |
| Interacción | Pico prensil articulado; micrófonos y altavoz; dos antenas NFC. |
| Conectividad | Wi-Fi y Bluetooth; las versiones eran provisionales en el momento del lanzamiento. |
| Batería | Batería extraíble NP-F550, 2600 mAh; aproximadamente una hora dependiendo del uso. |
| Control / política | Bucle de política integrado de 50 Hz |
Por qué la IA física acaba convirtiéndose en un problema de fabricación de productos electrónicos.
Los esquemas de PCB y los archivos de diseño electrónico de Microduck aún no se han publicado, por lo que sería incorrecto afirmar una configuración específica de PCB, número de placas, topología del controlador del motor o estrategia de diseño. Lo que sí se puede afirmar con seguridad es el problema de ingeniería más amplio que comparten los robots compactos: la detección, el procesamiento, la conectividad, la actuación y la alimentación deben funcionar conjuntamente dentro de un pequeño sistema móvil.
Integridad de poder
Las cargas de los actuadores pueden variar rápidamente. La planificación del dominio de potencia, la conexión a tierra, el desacoplamiento, la capacidad de corriente del conector y el comportamiento transitorio pueden determinar si la lógica sensible se mantiene estable mientras un robot se mueve.
Integridad de la señal y ruido del sensor
Las cámaras, las unidades de medición inercial (IMU), los sensores de profundidad y las interfaces digitales pueden ser sensibles a problemas en la ruta de retorno, interferencias y ruido en la alimentación. La disposición de los componentes, el enrutamiento y su ubicación son importantes.
Densidad térmica
Los procesadores, reguladores y componentes electrónicos de los actuadores generan calor en un recinto cerrado. Es necesario considerar desde el principio la distribución del cobre, las vías térmicas y las rutas de disipación de calor a nivel de sistema.
Confiabilidad mecánica
Los robots se mueven, vibran y, a veces, se caen. El montaje de la placa de circuito impreso, el alivio de tensión de los cables, la selección de conectores, la calidad de las uniones de soldadura y la inspección del ensamblaje pueden afectar la fiabilidad en el campo.
Un prototipo de robótica aún no es un producto reproducible.
Una vez que un equipo de robótica va más allá de la experimentación, el proceso de hardware debe volverse repetible. Un proceso de fabricación práctico suele progresar desde la validación del prototipo hasta la fabricación de prototipos, la introducción de nuevos productos, la producción piloto y, finalmente, la fabricación en volumen.
Para un proyecto de PCB o PCBA para robótica, un paquete de fabricación completo puede incluir datos Gerber u ODB++, lista de materiales (BOM), datos de recogida y colocación, planos de montaje, requisitos especiales del proceso y un plan de pruebas acordado.
¿Estás desarrollando un controlador de robot, una placa de sensores o un dispositivo físico-inteligente?
Highleap Electronics ofrece servicios de fabricación y ensamblaje de PCB para electrónica integrada, robótica y otros productos de ingeniería avanzada. Si su diseño está pasando de prototipo a producción en serie, envíenos los datos de fabricación para una revisión y cotización de PCB/PCBA.
Preguntas frecuentes de los ingenieros sobre Microduck
¿Microduck es un hardware totalmente de código abierto?
No. El dossier de prensa de Pollen Robotics indica explícitamente que la declaración de código abierto abarca el conjunto de software. Los archivos de diseño mecánico y electrónico no son de código abierto.
¿Qué tamaño y peso tiene Microduck?
Según las especificaciones oficiales, Microduck mide 25 cm de alto, 14 cm de ancho y pesa menos de 800 g.
¿Qué utiliza Microduck para el aprendizaje por refuerzo?
El repositorio oficial de RL describe entornos construidos sobre mjlab (MuJoCo Warp) con PPO. Las políticas se entrenan a 50 Hz, se exportan a ONNX y se implementan mediante el entorno de ejecución del robot.
¿Dónde se encuentran los repositorios oficiales de código abierto?
El software del robot está disponible en pollen-robotics/microduck y el entorno de aprendizaje por refuerzo está en pollen-robotics/microduck_rl.
¿Son públicos los archivos de diseño de PCB de Microduck?
No. Pollen Robotics especifica que los archivos de diseño electrónico no son de código abierto. Por lo tanto, las discusiones públicas sobre la construcción exacta de la placa de circuito impreso de Microduck no deben considerarse verificadas a menos que la empresa publique documentación adicional sobre el hardware.
Mensajes recomendados

Gestión de la cadena de suministro de ensamblaje de PCB
Highleap Electronics ofrece soporte a la cadena de suministro de ensamblaje de PCB...

Ensamblaje de PCB con recubrimiento de protección
Highleap Electronics ofrece ensamblaje de PCB con conformado...

Ensamblaje de PCB para electrónica industrial
El ensamblaje de PCB para electrónica industrial abarca...

Ensamblaje de PCB de electrónica de consumo
Highleap Electronics suministra placas de circuito impreso (PCB) para electrónica de consumo...
Cómo obtener un presupuesto para placas de circuito impreso (PCB)
Realizaremos un análisis DFM/DFA y le enviaremos un informe. Puede subir sus archivos de forma segura a través de nuestro sitio web. Para poder ofrecerle un presupuesto, necesitamos la siguiente información:
-
- Gerber, ODB++ o .pcb, especificación.
- Lista de materiales si necesita ensamblaje
- Cantidad
- Convertir el tiempo
Para servicios de PCBA, proporcione su lista de materiales (BOM) e instrucciones de montaje específicas. También ofrecemos análisis DFM/DFA para optimizar la fabricación y el montaje de sus diseños, garantizando así un proceso de producción sin problemas.