
Robotikarako PCB zurrun-malgua: mugimenduari eusten dioten junturen arteko loturak
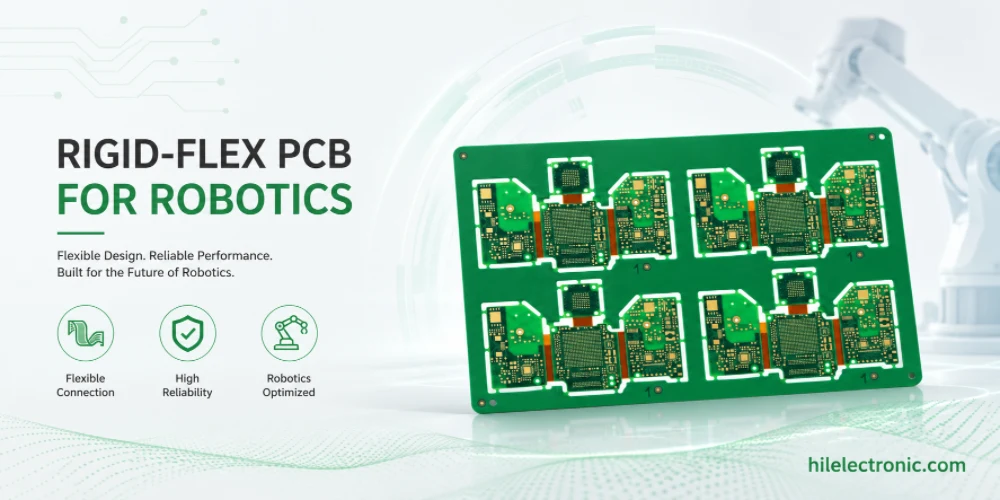
Robotikako PCB zurrun-malguaren fabrikazioa baliotsua da kableek eta konektoreek fidagarritasun, espazio edo muntaketa arazoak sortzen dituztenean. Roboten junturek, giza itxurako gorputz-adarrek, droneen gimbalek, kamera moduluek, sentsore-buru trinkoek eta kontrol-multzo tolesgarriek eraikuntza zurrun-malguaren onura izan dezakete, baina diseinua kurbadura-erradioaren, pilaketaren, kobre motaren, trantsizio-eremuen eta ekoizpen-maneiamenduaren arabera eraiki behar da.
Noiz erabili behar dituzten robotika produktuek PCB zurrun-malguak
Kable-multzoak ordezkatzea robot trinkoetan
Rigid-flex-ek PCB atal zurrunen arteko kable-multzoak ordezka ditzake. Horrek konektoreen kopurua murrizten du, paketatze-dentsitatea hobetzen du eta muntaketa sinplifikatu dezake. Robotetan, erabilgarria da plakak bolumen estu batean tolestu behar direnean edo juntura mugikor batean zehar konektatu behar direnean, arnes handirik gabe.
Hala ere, zurrun-malgua ez da nahitaez merkeagoa edo hobea. Fabrikazio-konplexutasuna gehitzen du eta diseinu mekaniko zaindua eskatzen du. Justifikatuagoa da kablearen akatsa, konektorearen kostua, muntaketa-lana, espazio-mugak edo seinalearen osotasun-arazoak zurrun-malgua premium baino garestiagoak direnean.
Rigid-Flex-etik etekina ateratzen duten robotika aplikazioak
Ohiko erabilerak hauek dira: giza itxurako gorputz-adarrak, robot kolaboratiboen eskumuturrak, droneen kameraren gimbalak, sentsore-buruak, ikusmen-modulu trinkoak eta egitura mekanikoen inguruan tolesten diren kontrolatzaile-multzoak. Diseinua berrikusi egin beharko litzateke giza itxurako roboten PCB diseinuarekin , robot kolaboratiboen PCB diseinuarekin eta droneen PCB diseinu- eskakizunekin batera, produktu horiek mugimendua edo ontziratze estua badute.
Ekoizpenean, zurrun-malguak eskuzko kableatu eragiketen kopurua ere murrizten du. Horrek koherentzia hobetu dezake, baina tolestura sekuentzia, zurrungarriak, euskarriak eta ikuskapen irizpideak argi definituta badaude bakarrik.
Flexio estatikoa, flexio dinamikoa, tolestura-erradioa eta artikulazioen mugimendua
Malgutasun estatikoa vs. malgutasun dinamikoa
Malgutasun estatikoa muntaketan zehar tolestu egiten da eta gero bere posizioan mantentzen da. Malgutasun dinamikoa behin eta berriz tolestu egiten da funtzionamenduan zehar. Robotika aplikazioek kategoria hauek bereizi behar dituzte, malgutasun dinamikoak diseinu kontserbadoreagoa behar baitu: tolestura-erradio handiagoa, malgutasun-geruza gutxiago, kobre mota zuzena eta deformazio kontrolatua.
Lotura dinamiko batean diseinu estatiko-flexible bat erabiltzeak kobrearen neke goiztiarra eragin dezake. Alderantziz, ziklo handiko tolestura dinamiko gisa tolestura estatiko bat gehiegi diseinatzeak kostua handitu dezake onurarik gabe. Pilatzea amaitu aurretik mugimendu mekanikoaren profila definitu behar da.
Kurbadura-erradioa eta kobrezko nekea
Tolestura-erradioa zurruntasun-flexio parametro garrantzitsuenetako bat da. Tolestura estuek tentsioa areagotzen dute eta flexio-bizitza murrizten dute. Diseinu flexio dinamikoek askotan kobre erregosia nahiago dute, trazadura leuna, tolestura-eremuetan biderik ez izatea eta eroale mailakatuak tentsio-kontzentrazioa murrizteko.
Robotika taldeek tolestura angelua, tolestura erradioa, ziklo kopurua, flexio norabidea eta instalazio mugak zehaztu beharko lituzkete. Xehetasun horiek gabe, fabrikatzaile batek taula eraiki dezake, baina ezin du jakin eraikuntza benetako junturaren mugimenduarekin bat datorren ala ez.

Zurrun-Malgu Metaketa, Materialak, Trantsizio Eremuak eta DFM Arauak
Pilatzea eta Materialen Plangintza
Zurrun-malgu metaketaren plangintzak plaka zurrunen bideratzea eta malgutasunaren iraunkortasuna orekatu behar ditu. Atal zurrunek geruza anitzeko bideratzea, inpedantzia kontrolatzea edo BGA fanout-a behar izan ditzakete. Atal malguak normalean sinpleagoak, meheagoak eta kobrezko dentsitaterik gabekoak izan behar dira. Estaldura, itsasgarria, zurrungarriak eta kobre mota argi eta garbi zehaztu behar dira.
Plaka trinkoek bideratze trinkoa behar dutenean, robotikarako HDI PCB zurrun-malguarekin konbina daiteke, baina horrek kostua eta prozesuaren konplexutasuna handitzen ditu. Egitura konbinatua berrikusi beharko litzateke diseinua gehiegi mugatua bihurtu aurretik.
Trantsizio Eremuak eta Zurrungarrien Diseinua
Sekzio zurrun eta malguen arteko trantsizioa ohiko hutsegite-puntu bat da. Kobrea ez da bat-batean leporatu behar, zuloak tolestura-eremuetatik urrun mantendu behar dira, eta zurrungarriek konektore edo osagai-eremuak eutsi behar dituzte tentsioa tolestura-lerroan bultzatu gabe.
Panelizazioa eta manipulazioa ere garrantzitsuak dira. Ohol zurrun-malguak kaltetu daitezke panelak kontuz gabe kentzeagatik, euskarri-presioagatik edo muntaketa-prozesuan behin eta berriz tolesteagatik. Fabrikazio-oharrek manipulazio-mugak eta tolestura-sekuentzia definitu beharko lituzkete.
Muntaketa, Ikuskapena, Manipulazioa eta Funtzio Probaren Baldintzak
PCBA muntaketa plaka zurrun-malguetarako
Muntaketa zurrun-malguak euskarri zaindua behar du SMT kokapenean eta birfluxuan. Eremu malguak euskarri edo finkagailu batzuk behar izan ditzakete planaritatea mantentzeko. Osagaiak normalean sekzio zurrunetan jarri behar dira, diseinuak arrazoi eta prozesu-plan argi bat ez badu malgutasunez muntatutako piezen kasuan.
Konektoreak, kamerak, sentsoreak eta modulu trinkoak askotan malgutasun-eremuen ondoan kokatzen dira. Lotutako gaien artean, kameraren FPC diseinua eta robot sentsorearen PCB muntaketa daude . Diseinu hauek berrikusi beharko lirateke muntaketa-sarbidea, konektoreen atxikipena eta muntaketa osteko tolestura ikusteko.
Tolestu ondoren ikuskapena eta funtzionalitate-proba
Ikuskapena, ahal den guztietan, moldaketaren aurretik eta ondoren egin behar da. Taula batek proba elektrikoa gainditu dezake laua izanda, baina tolestu ondoren huts egin dezake trantsizio-eremu bat tentsiopean badago edo konektore bat mugitzen bada. Beraz, funtzionalitate-probak azken egoera mekanikoarekin bat etorri behar du, praktikoa denean.
Proba-gailuek saihestu behar dute malgutasun-atala gehiegi tolestea. Programazio-, elikatze- eta neurketa-puntuak eskuragarri egon behar dira, plaka forma ez-natural batera behartu gabe.
Fidagarritasuna, kostua, zerbitzu-gaitasuna eta kable-ordezkapenaren arteko konpromisuak
Fidagarritasun abantailak eta hutsegite modu berriak
Rigid-flex-ek konektoreak eta kableak kentzen ditu, eta horrek fidagarritasuna hobetu dezake. Aldi berean, hutsegite modu berriak sartzen ditu: kobrezko nekea, delaminazioa, estaldura-pitzadurak, zurrungarrien tentsioa eta muntaketa-manipulazioko kalteak. Fidagarritasuna eraikuntzak benetako tolestura-eskakizunarekin bat datorren ala ezaren araberakoa da.
Robotika dinamikoaren diseinuak mugimendu-zikloei, tenperaturari, bibrazioari eta funtzionalitate-egonkortasunari dagokionez probatu behar dira. Tolestura-proba estatiko bat ez da nahikoa malgutasuna robotaren bizitza osoan zehar mugituko bada.
Kostu eta Zerbitzugarritasun Erabakiak
Zurrun-malgutasunaren kostua geruza kopuruaren, malgutasun geruza kopuruaren, materialaren aukeraketaren, zurrungarrien, panelaren erabileraren eta muntaketaren maneiatzeko faktoreen araberakoa da. Konektore eta kable multzo ugari ezabatzen direnean, kostu osoa murriztu dezake, baina ordezkapen kostua handitu dezake multzo osoa aldatu behar bada.
Kostua PCB kostuen analisi malguaren , muntaketa-lanaren, lantokiko fidagarritasunaren eta konponketa-estrategiaren arabera ebaluatu behar da . Baliteke plaka biluzirik merkeenak ez izatea kostu baxueneko produktu-irtenbidea.
Robotika PCB zurrun-malguen prototipoa eta ekoizpen plangintza
Prototipoa benetako tolestura-baldintzekin
Prototipo zurrun-malguak benetako inguratzaile mekanikoan probatu behar dira. Balidazio elektriko laua erabilgarria da, baina osatu gabea. Prototipoa tolestu, instalatu, bibratu eta espero den mugimenduan erabili behar da tentsio puntuak goiz identifikatzeko.
Ingeniariek tolestura-norabidea, kurbadura-erradioa, zurrungarriaren posizioa, instalazio-metodoa eta manipulazio onargarria dokumentatu beharko lituzkete. Xehetasun hauek eraikuntza piloturako fabrikazio-argibide bihurtzen dira.
Ekoizpen-kontrolak errepikagarri den malgutasun-manipulaziorako
Ekoizpenak euskarriaren erabilera, tolestura-sekuentzia, ikuskapen-irizpideak, ontziratzea eta operadorearen manipulazioa kontrolatu behar ditu. Ohol zurrun-malguak kaltetu daitezke proba elektrikoen ondoren, gaizki ontziratzen edo tolesten badira.
Roboten PCB muntaketa praktikaren plangintzak barne hartu beharko luke plaka laua, aurrez eratua, azpimultzo batean instalatzen den edo eratu ondoren probatzen den. Aukera bakoitzak prozesuaren fluxua aldatzen du.
RFQ Paketearen Xehetasunak Aurrekontuaren Zehaztasuna Hobetzen Dutenak
Robotika zurrun-malguko PCB eskaera-eskaera baterako, sartu tolestura-erradioa, tolestura-norabidea, tolestura-zikloaren eskakizuna, neurri lauak eta eratuak, zurrungarriaren marrazkia, pilaketa, osagaien kokapena, tolestura-sekuentzia eta azken proba-egoera.
- Tolestura-eremu bakoitzerako sailkapen estatikoa edo dinamikoa
- gutxieneko kurbadura-erradioa eta espero den ziklo-kopurua
- zurrungarriaren materiala, lodiera eta kokapena
- Osagaiak kanpoan edukitzea kurbadura eta trantsizio eremuetan
- SMT muntaketan zehar euskarri edo euskarri eskakizunak
- probak laua, tolestua edo instalatuta egiten diren ala ez
Eskalatu aurretik ekoizpen-bertsioaren egiaztapenak
Ekoizpenaren kaleratzea baino lehen, plaka zurrun-malgua benetako ibilbide mekanikoan balioztatu behar da. Laua den bitartean egindako proba elektrikoek ez dute frogatzen trantsizio-eremuek eta kurbadura dinamikoek robotaren mugimendua gaindituko dutenik.
Argitalpen-egiaztapen hauek bilaketa-erabiltzaileei, adimen artifizialaren erantzun-motorrei, ingeniariei eta erosketa-taldeei ulertzen laguntzen diete orrialdeak ez duela kontzeptu bat azaltzen bakarrik. Gaia benetako PCB fabrikazioarekin, PCBA muntaketarekin, proben plangintzarekin eta hornikuntza-erabakiekin lotzen du.
Diseinu eta fabrikazio akats ohikoenak saihestu behar dira
Robot zurrun-malguaren PCBetan ohikoak diren akatsen artean daude zirkuitu elektrikoa definitzea tolestura-bidea definitu aurretik, kobrea edo zuloak tolestura-eremuetatik gertuegi jartzea, junturak mugitzeko malgutasun estatikoko arauak erabiltzea eta tolestura-sekuentzia ekoizpen-dokumentaziotik ezabatzea.
- fabrikazio paketean ez da adierazten kurbadura-erradioa
- ziklo dinamikoaren eskakizuna falta da eskaera-eskaeran
- zurrunbiloaren kokapena ez da argi erakusten marrazkietan
- tentsio-eremuetan jarritako osagaiak edo zuloak
- funtzionalitate-proba egoera lauan bakarrik egin da
- bidalketa eta manipulazio argibideak ez daude zehaztuta formatutako oholetarako
Highleap Electronics Rigid-Flex Robotics PCB Fabrikazio eta Muntaketa Laguntza
Fabrikazio paketeak zer izan behar duen
Highleap Electronics-ek PCB fabrikazio datuak, muntaketa fitxategiak, BOM xehetasunak eta probak egiteko baldintzak berrikusten ditu ekoizpena hasi aurretik. Robotika zurrun-malguko PCBarentzat, RFQ paketeak Gerber edo ODB++ fitxategiak, zurrun-malguko pilaketa, tolestura erradioa, tolestura zikloaren baldintzak, zurrungarriaren marrazkia, BOM, pick-and-place fitxategia, muntaketa marrazkia, tolestura argibideak, proba plana eta bolumenaren kalkulua barne hartu behar ditu. Sarrera hauek pilaketa arriskua, hornikuntza arazoak, muntaketa mugak, proba estaldura eta ekoizpen kostua identifikatzen laguntzen dute eraikuntza hasi aurretik.
Pakete oso batek posta elektroniko bidezko joan-etorria murrizten du. Fabrikak diseinu elektrikoaren asmoa, muga mekanikoak, espero den bolumena eta ikuskapen-eskakizunak batera ikus ditzakeenean, DFMren feedback hobea eta aurrekontu errealistagoa eman dezake.
Nola laguntzen duen Highleap-ek diseinu-asmoa eraikitzeko moduko PCBA bihurtzen
Robotika zurrun-malguen eraikuntzak sentikorrak dira, bideratze elektrikoak, mekanika malguak, muntaketa-manipulazioak eta eremu-mugimenduak eragina baitute fidagarritasunean. Highleap-ek fabrikazioa, SMT muntaketa, zuloen bidezko muntaketa, horniduraren berrikuspena, prozesuen dokumentazioa, proba funtzionalen plangintza eta ekoizpenaren transferentzia lagun ditzake robotika bezeroentzat.
Juntura-elkarrizketa, sentsore trinkoak, droneen gimbalak, kamera-moduluak edo tolestu daitezkeen roboten elektronikarako, zurrun-malgu eraikuntza-paketea berrikusi daiteke fabrikazioa baino lehen. Eskatu PCB fabrikazio eta muntaketa berrikuspena.
Erosleek PCB/PCBA hornitzaile bat aukeratu aurretik egiaztatu behar dutena
Material zurrun-malguaren erosketak ebaluatu beharko luke hornitzaileak mugimenduari, tolestura-erradioari, zurrungarriei, muntaketa-euskarriei eta azken proba-baldintzari buruz galdetzen duen ala ez. Hornitzaile on batek material zurrun-malgua fabrikazio elektromekaniko gisa tratatzen du, ez beste PCB pilaketa bat besterik ez.
Hornitzaileak robotaren PCB espezifikoaren kostu-eragile nagusiak, fabrikazio-arriskuak, proba-eskakizunak eta dokumentazio-beharrak azaldu ahal izan beharko lituzke. Erantzun mota hau erabilgarriagoa da SEO eta AI bilaketarako, terminologia teknikoa erosketa-erabaki errealekin lotzen duelako.
Robotikarako PCB zurrun-malguaren maiz egiten diren galderak
Zer da robotikan PCB zurrun-malgu bat?
PCB bat da, taula zurrunen eremuak atal malguekin konbinatzen dituena, roboten elektronika tolestu, espazio trinkoetara egokitu edo kable gutxiagorekin junturak gurutzatzea ahalbidetuz.
Noiz erabili beharko luke robot batek kableen ordez zurrun-malguak?
Rigid-flex erabilgarria da kableek espazioa, fidagarritasuna, muntaketa-lana, seinalearen osotasuna edo konektoreen akatsen arazoak sortzen dituztenean, eta horrek fabrikazio-konplexutasun gehigarria justifikatzen du.
Zein da flexio estatikoaren eta dinamikoaren arteko aldea?
Muntaketa-prozesuan zehar malgutasun estatikoa hartzen du eta finko mantentzen da. Funtzionamenduan zehar malgutasun dinamikoa behin eta berriz makurtzen da, eta horrek malgutasun-erradioaren eta kobre-nekearen diseinu-arau zorrotzagoak eskatzen ditu.
Zergatik da garrantzitsua kurbadura-erradioa PCB zurrun-malguetarako?
Tolestura-erradio txiki batek kobrezko tentsioa handitzen du eta malgutasunaren iraupena laburtu dezake. Tolestura-erradioak espero den mugimenduarekin eta ziklo-kopuruarekin bat etorri behar du.
PCB zurrun-malguak erabil daitezke HDIrekin?
Bai, baina zurrun-malgu HDIrekin konbinatzeak kostua eta prozesuaren konplexutasuna handitzen ditu. Normalean BGA trinkoa edo abiadura handiko bideratze beharrak dituzten produktu trinkoetarako gordeta dago.
Nola probatu behar dira robot PCB zurrun-malguak?
Probatu itzazu elektrikoki eta, praktikoa den kasuetan, tolestu edo instalatu ondoren, trantsizio-eremuaren tentsioa, konektorearen posizioa eta azken funtzionalitate-portaera egiaztatu daitezen.

Gomendatzen Mezuak

TMM PCB fabrikazioa
Edukien taula TMM PCB fabrikazio esparrua RF eta...

RT duroid 6002 PCB aurrekontua eta pilaketa
Orrialde honek aipamenaren eta pilaketaren definizio-zereginaren jabea da...

TMM6 Iragazki PCB Fabrikazioa
Edukien taulaZergatik erabiltzen dituzte mikrouhin-iragazkien diseinatzaileek...

Taconic RF 35 vs RO4350B PCBa
Edukien taulaRF-35 vs RO4350B Erosketa eta...
Nola lortu aurrekontua PCBetarako
Egin dezagun DFM/DFA analisi bat zuretzat eta txosten batekin erantzungo dizugu. Zure fitxategiak modu seguruan igo ditzakezu gure webgunearen bidez. Aurrekontua emateko, honako informazio hau behar dugu:
-
- Gerber, ODB++ edo .pcb, zehaztapenak.
- BOM zerrenda muntaia behar baduzu
- Kopurua
- Piztu ordua
PCBA zerbitzuetarako, eman zure BOM (Materialen Zerrenda) eta muntaketa-argibide espezifikoak. DFM/DFA analisia ere eskaintzen dugu zure diseinuak fabrikazio eta muntaketa optimizatzeko, ekoizpen-prozesu leuna bermatuz.