

Microduck-robotti: Avoimen lähdekoodin fyysinen tekoäly, simulaatiosta reaalimaailmaan ja piirilevysuunnittelu
Microduck: Pienen fyysisen tekoälyn robotin ja sen takana olevan elektroniikan sisältä
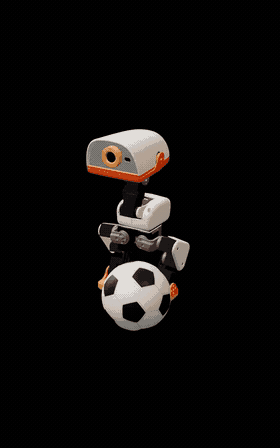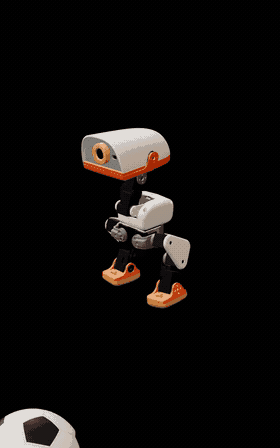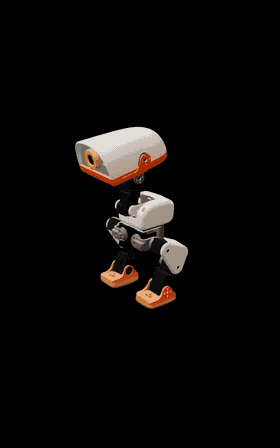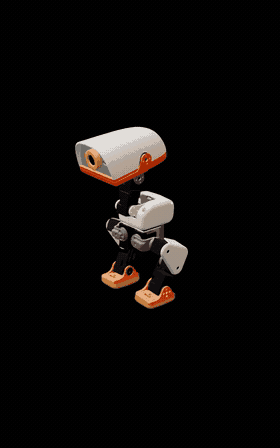
Pollen Roboticsin Microduck yhdistää vahvistusoppimisen, sulautetun laskennan, sensoroinnin ja 15 ohjattua vapausastetta 25 cm:n kaksijalkaisessa robotissa. Mielenkiintoinen insinööritarina ei ole vain se, miten se liikkuu, vaan myös se, miten simuloidusta älykkyydestä tulee luotettava reaalimaailman laitteisto.
Tässä artikkelissa esitetyt tekniset väitteet tarkistettiin Pollen Roboticsin virallisia Microduck-materiaaleja ja virallisia GitHub-arkistoja vasten 30. elokuuta 2026.
Miksi Microduckista on tullut mielenkiintoinen fyysisen tekoälyn alusta
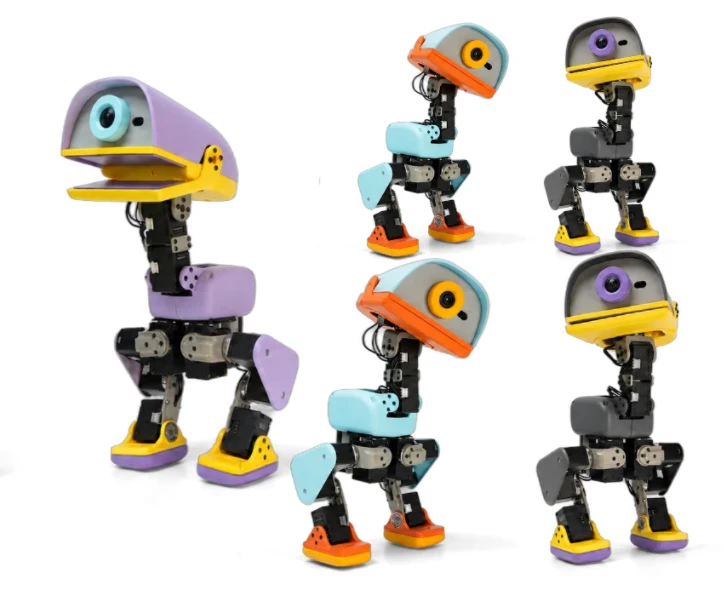
Pollen Robotics julkisti Microduckin 27. elokuuta 2026. Lanseerauksen yhteydessä yritys kuvaili sitä 25 cm pitkäksi kaksijalkaiseksi robotiksi, joka on suunniteltu tekemään fyysisestä tekoälykokeilusta, liikkeen oppimisesta ja simulaatiosta reaalimaailmaan -kehityksestä helpommin lähestyttävää.
Julkaistuihin spesifikaatioihin kuuluu tekoälykiihdyttimellä varustettu Rockchip RK3566 -prosessori , 1 Gt RAM-muistia, 32 Gt tallennustilaa, etukamera, 8×8-kuvantamisaikaa mittaava LiDAR-matriisi, kaksi IMU-yksikköä, mikrofonit, kaiutin, kaksi NFC-antennia, Wi-Fi- ja Bluetooth-yhteydet sekä irrotettava NP-F550 2600 mAh -akku.
Sen nivelletty nokka voi tarttua esineisiin, ja viralliset materiaalit kuvaavat käyttäytymistä, kuten kävelyä, istumista, kyykistymistä, nousemista ylös yleisistä kaatumisista, esineiden poimimista, potkimista ja rullaluistelua.
Lanseeraustiedot, jotka kannattaa mainita tarkasti
- Ennakkotilaukset avattiin 27. elokuuta 2026.
- Aloitushinnaksi ilmoitettiin 399 Yhdysvaltain dollaria ennen veroja ja toimituskuluja.
- Ensimmäisten toimitusten oli tarkoitus tapahtua ennen joulua 2026.
- Pohjois-Amerikka ja Eurooppa olivat lanseerausmarkkinoita.
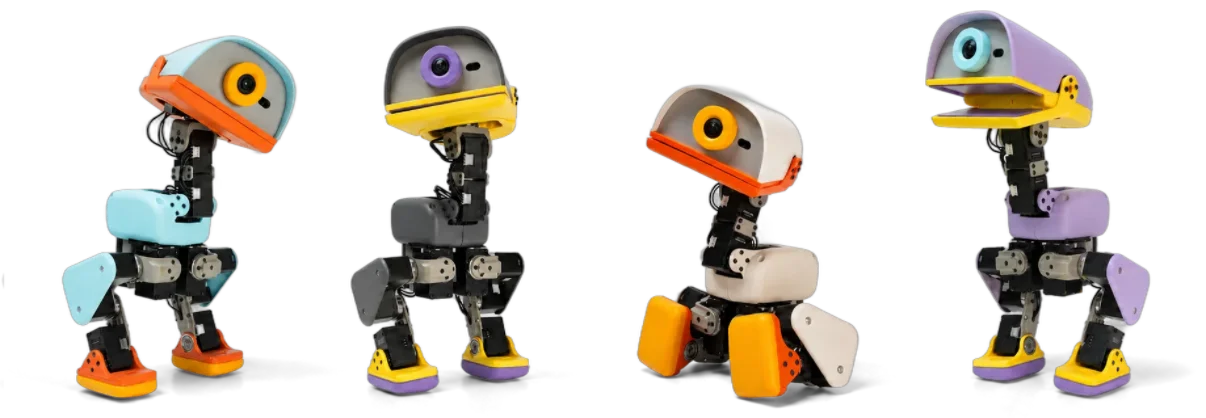
- Neljä julkaisuväriä: kermanvärinen, grafiitinvärinen, laventelinvärinen ja taivaansininen.
- Akunkestoksi ilmoitettiin noin tunti käytöstä riippuen.
*399 Yhdysvaltain dollarin hinta on esittelyhinta/ennakkotilaushinta, ei lupaus pysyvästä vähittäishinnasta.
Mikä on oikeasti avoimen lähdekoodin – ja mikä ei
Microduckin sanotaan osuvasti käyttävän avoimen lähdekoodin ohjelmistoja . Pollen Robotics toteaa nimenomaisesti, että avoimen lähdekoodin väite kattaa ohjelmistot; robotin mekaaniset ja elektroniset suunnittelutiedostot eivät ole avoimen lähdekoodin tiedostoja . Tämä ero on tärkeä insinööreille, jotka muutoin saattavat olettaa, että kaaviot, piirilevyjen asettelutiedostot tai mekaaniset valmistustiedostot ovat julkisesti saatavilla.
Sisäänrakennettu suoritusympäristö, ohjauspalvelut ja robottiohjelmisto. Säilytyslisenssi: Apache-2.0. Microduck RL -arkisto github.com/pollen-robotics/microduck_rl
RL-ympäristöt, simulaatiosta reaalimaailmaan -työkalut, PPO-koulutus ja ONNX-vienti. Virallinen selainsimulaattori Hugging Face Microduck -hiekkalaatikko
Suorita koulutettuja Microduck-käytäntöjä selainpohjaisessa simulaatiossa.
Simulaatiosta robotiksi, joka osaa potkia, kävellä ja toipua
Virallinen microduck_rl- arkisto kuvaa mjlabille (MuJoCo Warp) ja PPO:lle rakennettuja vahvistusoppimisympäristöjä . Käytännöt koulutetaan 50 Hz:n taajuudella , viedään ONNX: ään ja sitten Microduckin ajonaikainen käyttö ladataan oikealle robotille.
Arkisto dokumentoi myös simulaatiosta todellisuuteen -reseptin, joka sisältää toimilaitefysiikan, aluesatunnaistamisen ja välyssimuloinnin. Nämä tekniikat ovat tärkeitä, koska idealisoidussa simulaattorissa hyvin toimiva käytäntö voi epäonnistua, jos se kohtaa todellisia moottoreita, mekaanista välystä, anturikohinaa, kitkan muutoksia ja akun vaihteluita.
Mitä Pollen Robotics on julkisesti määritellyt
Alla oleva taulukko pysyy Pollen Roboticsin julkaisemien laukaisutietojen rajoissa. Se välttää tarkoituksella arvailemasta julkaisemattomia piirilevytietoja.
| alue | Julkaistu Microduckin erittely |
|---|---|
| Mitat | 25 cm korkea, 14 cm leveä |
| Paino | Alle 800 g |
| painallus | 15 vapausastetta nivellettyjen jalkojen, pään ja kaulan yli |
| Laskea | Rockchip RK3566 tekoälykiihdyttimellä |
| Muisti / tallennustila | 1 GB RAM, 32 GB tallennustila |
| Vision | Etukamera kameran käytön ilmaisimella |
| Etäisyysmittaus | Kompakti LiDAR, joka käyttää 8×8 lentoaikamatriisia |
| Liikkeentunnistus | Kaksi IMU:ta, yksi kehossa ja yksi päässä |
| Vuorovaikutus | Nivelletty tartuntakoukku; mikrofonit ja kaiutin; kaksi NFC-antennia |
| Liitännät | Wi-Fi ja Bluetooth; versiot olivat alustavia julkaisun aikaan |
| Akku | Irrotettava NP-F550, 2600 mAh; noin tunti käytöstä riippuen |
| Valvonta / käytäntö | 50 Hz:n sisäänrakennettu käytäntösilmukka |
Miksi fyysisestä tekoälystä tulee lopulta elektroniikan valmistusongelma
Microduckin piirilevykaavioita ja elektronisia suunnittelutiedostoja ei ole julkaistu, joten olisi virheellistä väittää tiettyä Microduckin piirilevyjen kokoonpanoa, levyjen lukumäärää, moottori-ohjain-topologiaa tai asettelustrategiaa. Luotettavasti voidaan keskustella kompaktien robottien laajemmasta teknisestä ongelmasta: tunnistuksen, laskennan, liitettävyyden, toiminnan ja virransyötön on toimittava yhdessä pienen liikkuvan järjestelmän sisällä.
Virran eheys
Toimilaitteiden kuormitukset voivat muuttua nopeasti. Tehoalueen suunnittelu, maadoitus, irtikytkentä, liittimen nimellisvirta ja transienttikäyttäytyminen voivat määrittää, pysyykö herkkä logiikka vakaana robotin liikkuessa.
Signaalin eheys ja anturin kohina
Kamerat, IMUt, syvyysanturit ja digitaaliset rajapinnat voivat olla herkkiä paluutien ongelmille, häiriöille ja syöttökohinalle. Pinoamisella, reitityksellä ja komponenttien sijoittelulla on merkitystä.
Lämpötiheys
Suorittimet, säätimet ja toimilaitteiden elektroniikka tuottavat lämpöä suljetussa kotelossa. Kuparijakauma, lämpöläpiviennit ja järjestelmätason lämpöreitit on otettava huomioon jo varhaisessa vaiheessa.
Mekaaninen luotettavuus
Robotit liikkuvat, tärisevät ja joskus kaatuvat. Piirilevyjen asennus, kaapelien vedonpoisto, liittimien valinta, juotosliitosten laatu ja kokoonpanon tarkastus voivat vaikuttaa kenttätyön luotettavuuteen.
Robotiikan prototyyppi ei ole vielä toistettavissa oleva tuote
Kun robotiikkatiimi siirtyy kokeiluista pidemmälle, laitteistoprosessin on oltava toistettavissa. Käytännön valmistuspolku etenee usein prototyypin validoinnista suunnitteluun, NPI:hin, pilottituotantoon ja lopulta volyymituotantoon.
Robotiikkapiirilevy- tai piirilevyprojektissa täydellinen valmistuspaketti voi sisältää Gerber- tai ODB++-tiedot, osaluettelon, keräily- ja sijoitustiedot, kokoonpanopiirustukset, erityisprosessivaatimukset ja sovitun testaussuunnitelman.
Kehitätkö robottiohjainta, anturilevyä vai fyysistä tekoälyä hyödyntävää laitetta?
Highleap Electronics tukee piirilevyjen valmistusta ja kokoonpanoa sulautetuissa elektroniikkalaitteissa, robotiikassa ja muissa suunnitteluintensiivisissä tuotteissa. Jos suunnittelusi on siirtymässä prototyypistä toistettavaksi kokoonpanoksi, lähetä valmistustiedot piirilevyjen/piirilevyjen tarkastusta ja tarjousta varten.
Microduckin insinöörien usein esittämät kysymykset
Onko Microduck täysin avoimen lähdekoodin laitteisto?
Ei. Pollen Roboticsin lehdistötiedotteissa sanotaan nimenomaisesti, että avoimen lähdekoodin lausunto kattaa ohjelmistopinon. Mekaaniset ja elektroniset suunnittelutiedostot eivät ole avoimen lähdekoodin ohjelmistoja.
Kuinka iso ja painava Microduck on?
Virallisen eritelmän mukaan Microduckin korkeus on 25 cm, leveys 14 cm ja paino alle 800 g.
Mitä Microduck käyttää vahvistusoppimiseen?
Virallinen RL-arkisto kuvaa mjlabille (MuJoCo Warp) ja PPO:lle rakennettuja ympäristöjä. Käytännöt koulutetaan 50 Hz:n taajuudella, viedään ONNX:ään ja robotin ajonaikainen ympäristö ottaa ne käyttöön.
Missä viralliset avoimen lähdekoodin arkistot ovat?
Robottiohjelmisto on saatavilla osoitteesta pollen-robotics/microduck ja vahvistusoppimisympäristö osoitteesta pollen-robotics/microduck_rl.
Ovatko Microduckin piirilevysuunnittelutiedostot julkisia?
Ei. Pollen Robotics toteaa nimenomaisesti, että elektroniset suunnittelutiedostot eivät ole avoimen lähdekoodin tuotteita. Siksi julkisia keskusteluja Microduckin tarkasta piirilevyn rakenteesta ei tule esittää varmennettuina, ellei yritys julkaise lisätietoja laitteistosta.
suositeltava Viestejä

Kulutuselektroniikan piirilevykokoonpano
Highleap Electronics tarjoaa kulutuselektroniikan piirilevyjä...

Piirilevykokoonpano laiteohjelmisto-ohjelmoinnilla
Highleap Electronics tarjoaa piirilevykokoonpanoa laiteohjelmistoineen...
24-kerroksisen piirilevyn valmistaja Kiinassa
Kuinka saada tarjous piirilevyistä Suoritetaan DFM/DFA-analyysi...
Erittäin hienoviivaisten piirilevyjen valmistus tiheälle jyrsinnälle
Kuinka saada tarjous piirilevyistä Suoritetaan DFM/DFA-analyysi...
Miten saada tarjous piirilevyistä
Suoritetaan DFM/DFA-analyysi puolestasi ja lähetetään sinulle raportti. Voit ladata tiedostosi turvallisesti verkkosivustomme kautta. Tarvitsemme seuraavat tiedot voidaksemme antaa sinulle tarjouksen:
-
- Gerber, ODB++ tai .pcb, sp.
- Tuoteluettelo, jos tarvitset kokoonpanoa
- Määrä
- Käännä aika
Piirilevypalveluita varten toimitathan osaluettelosi (BOM) ja mahdolliset erityiset kokoonpano-ohjeet. Tarjoamme myös DFM/DFA-analyysin suunnitelmiesi valmistettavuuden ja kokoonpanon optimoimiseksi varmistaen sujuvan tuotantoprosessin.