

Robot Microduck: Inteligență artificială fizică open-source, simulare-în-realitate și inginerie PCB
Microduck: În interiorul micului robot fizic cu inteligență artificială și electronica din spatele lui
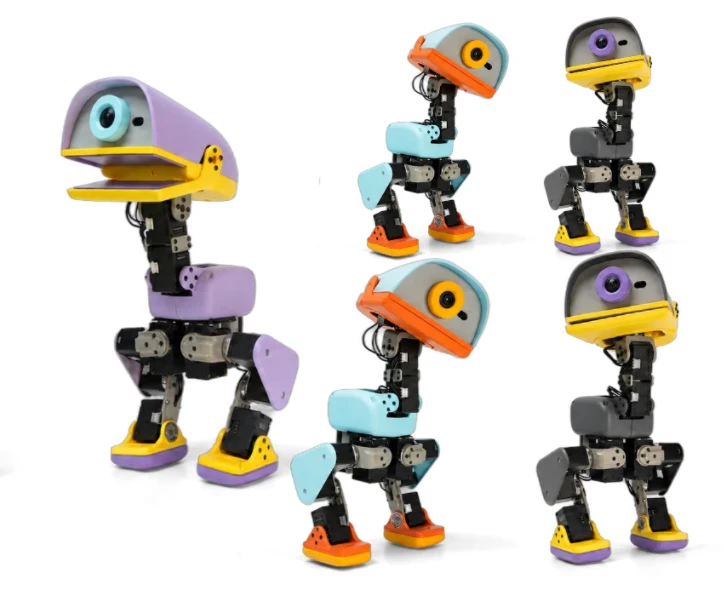
Microduck de la Pollen Robotics combină învățarea prin consolidare, calculul integrat, detectarea și 15 grade de libertate acționate într-un robot biped de 25 cm. Povestea inginerească interesantă nu constă doar în modul în care se mișcă, ci și în modul în care inteligența simulată devine hardware fiabil în lumea reală.
Afirmațiile tehnice din acest articol au fost verificate cu materialele oficiale Microduck ale Pollen Robotics și cu depozitele oficiale GitHub la 30 august 2026.
De ce Microduck a devenit o platformă interesantă de inteligență artificială fizică
Pollen Robotics a anunțat Microduck pe 27 august 2026. La lansare, compania l-a descris ca un robot biped de 25 cm, conceput pentru a face experimentarea cu inteligență artificială fizică, învățarea mișcării și dezvoltarea de la simulare la realitate mai accesibile.
Specificațiile publicate includ un procesor Rockchip RK3566 cu accelerator AI , 1 GB de RAM, 32 GB de stocare, o cameră frontală, o matrice LiDAR 8×8 Time-of-Flight, două IMU-uri, microfoane, un difuzor, două antene NFC, Wi-Fi, Bluetooth și o baterie detașabilă NP-F550 de 2600 mAh.
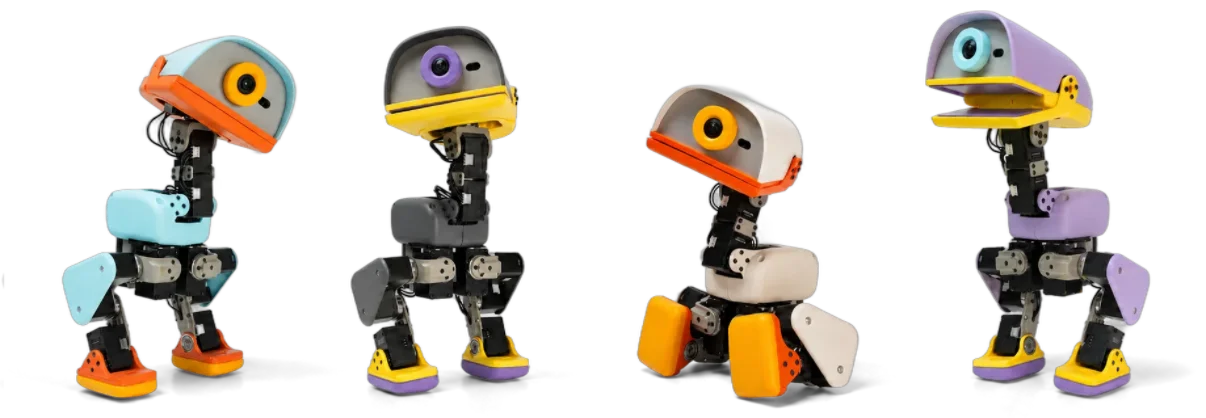
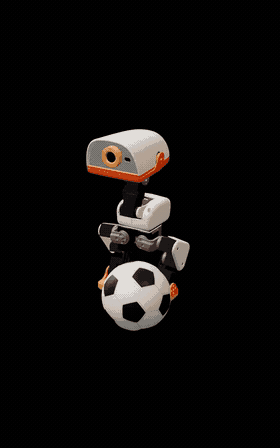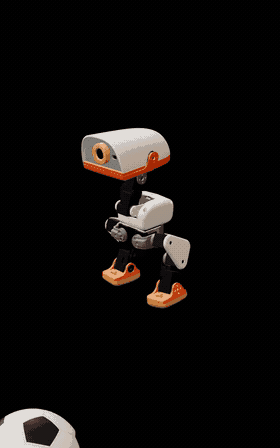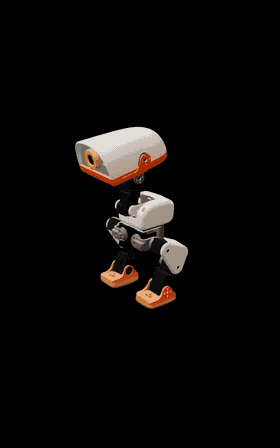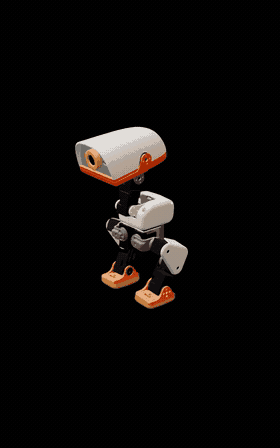
Ciocul său articulat poate apuca obiecte, iar materialele oficiale descriu comportamente precum mersul, statul așezat, ghemuirea, ridicarea după căderi obișnuite, ridicarea de obiecte, lovirea cu piciorul și patinajul cu role.
Detalii despre lansare care merită citate cu exactitate
- Precomenzile au fost deschise pe 27 august 2026.
- Prețul de lansare a fost anunțat ca fiind de 399 USD înainte de taxe și transport.
- Primele livrări erau prevăzute înainte de Crăciunul din 2026.
- America de Nord și Europa au fost piețele de lansare.
- Patru combinații de culori de lansare: Cream, Graphite, Lavender și Sky.
- Durata de funcționare a bateriei a fost declarată ca fiind de aproximativ o oră, în funcție de utilizare.
*Cifra de 399 USD este prețul introductiv de lansare/precomandă, nu o promisiune a unui preț de vânzare permanent.
Ce este de fapt open source — și ce nu este
Microduck este descris cu exactitate ca având o stivă de software open-source . Pollen Robotics afirmă în mod explicit că afirmația open-source acoperă software-ul; fișierele de proiectare mecanică și electronică ale robotului nu sunt open-source . Această distincție este importantă pentru inginerii care altfel ar putea presupune că schemele, fișierele de layout PCB sau fișierele de fabricație mecanică sunt disponibile publicului.
Runtime integrat, servicii de control și software pentru robot. Licență de repository: Apache-2.0. Depozit Microduck RL github.com/pollen-robotics/microduck_rl
Medii RL, instrumente sim-to-real, instruire PPO și export ONNX. Simulator oficial de browser Microduck cu nisip și față îmbrățișătoare
Executați politici Microduck antrenate într-o simulare bazată pe browser.
De la simulare la un robot care poate lovi cu piciorul, merge și se poate recupera
Depozitul oficial microduck_rl descrie medii de învățare prin consolidare construite pe mjlab (MuJoCo Warp) cu PPO . Politicile sunt antrenate la 50 Hz , exportate în ONNX și apoi încărcate de runtime-ul Microduck pe robotul real.
Depozitul documentează, de asemenea, o rețetă de la simulare la realitate care include fizica actuatorilor, randomizarea domeniilor și simularea reacțiilor negative. Aceste tehnici sunt importante deoarece o politică care funcționează bine într-un simulator idealizat poate eșua atunci când se confruntă cu motoare reale, jocuri mecanice, zgomotul senzorilor, modificările frecării și variația bateriei.
Ce a specificat public Pollen Robotics
Tabelul de mai jos se încadrează în specificațiile de lansare publicate de Pollen Robotics. Evită în mod deliberat să se facă presupuneri cu privire la detaliile PCB nelanunțate.
| Zonă | Specificația Microduck publicată |
|---|---|
| Dimensiuni | 25 cm înălțime, 14 cm lățime |
| Greutate | Sub 800 g |
| Acționare | 15 grade de libertate pe picioarele articulate, cap și gât |
| Calcula | Rockchip RK3566 cu accelerator AI |
| Memorie/stocare | 1 GB RAM, 32 GB stocare |
| Viziune | Cameră frontală cu indicator de utilizare a camerei |
| Detectarea distanței | LiDAR compact folosind o matrice de timp de zbor de 8×8 |
| Sensul mișcării | Două IMU-uri, una în corp și una în cap |
| Interacțiune | Cioc articulat; microfoane și difuzor; două antene NFC |
| Suport conectare | Wi-Fi și Bluetooth; versiunile erau provizorii la lansare |
| Baterie | NP-F550 detașabilă, 2600 mAh; aproximativ o oră, în funcție de utilizare |
| Control / politică | Bucla de politică integrată de 50 Hz |
De ce IA fizică devine în cele din urmă o problemă în fabricarea electronicelor
Schemele PCB și fișierele de proiectare electronică ale Microduck nu au fost publicate, așadar ar fi incorect să se pretindă o anumită structură a PCB-urilor, un număr de plăci, o topologie a driverului motorului sau o strategie de amplasare specifică Microduck. Ceea ce poate fi discutat cu încredere este problema inginerească mai amplă comună roboților compacți: detectarea, calculul, conectivitatea, acționarea și alimentarea trebuie să funcționeze împreună în cadrul unui sistem mic în mișcare.
Integritatea puterii
Sarcinile actuatoarelor se pot schimba rapid. Planificarea domeniului de alimentare, împământarea, decuplarea, curentul nominal al conectorului și comportamentul tranzitoriu pot determina dacă logica sensibilă rămâne stabilă în timp ce un robot se mișcă.
Integritatea semnalului și zgomotul senzorului
Camerele, unitățile de monitorizare a intensității semnalului (IMU), senzorii de adâncime și interfețele digitale pot fi sensibile la problemele legate de calea de retur, interferențe și zgomotul de alimentare. Stivuirea, rutarea și amplasarea componentelor sunt importante.
Densitatea termică
Procesoarele, regulatoarele și electronica actuatoarelor generează căldură într-o incintă închisă. Distribuția cuprului, canalele termice și căile de căldură la nivel de sistem trebuie luate în considerare din timp.
Fiabilitate mecanică
Roboții se mișcă, vibrează și uneori cad. Montarea PCB-ului, detensionarea cablurilor, alegerea conectorilor, calitatea îmbinărilor de lipit și inspecția asamblării pot afecta fiabilitatea pe teren.
Un prototip robotic nu este încă un produs repetabil
Odată ce o echipă de robotică depășește limita experimentelor, procesul hardware trebuie să devină repetabil. O cale practică de fabricație progresează adesea de la validarea prototipului la construcții inginerești, NPI, producție pilot și apoi producție de volum.
Pentru un proiect de robotică PCB sau PCBA, un pachet complet de fabricație poate include date Gerber sau ODB++, BOM, date de tip pick-and-place, desene de asamblare, cerințe speciale de proces și un plan de testare convenit.
Dezvoltarea unui controler de robot, a unei plăci de senzori sau a unui dispozitiv cu inteligență artificială fizică?
Highleap Electronics oferă servicii de fabricare și asamblare PCB pentru electronică integrată, robotică și alte produse cu utilizare intensivă a ingineriei. Dacă designul dvs. trece de la prototip la o construcție repetabilă, trimiteți datele de fabricație pentru o analiză și o ofertă de preț PCB/PCBA.
Întrebările pe care inginerii le pun adesea despre Microduck
Este Microduck hardware complet open-source?
Nu. Dosarul de presă al Pollen Robotics precizează în mod explicit că declarația open-source acoperă întregul pachet de software. Fișierele de proiectare mecanică și electronică nu sunt open-source.
Cât de mare și de greu este Microduck?
Specificațiile oficiale menționează Microduck ca având 25 cm înălțime, 14 cm lățime și sub 800 g.
Ce folosește Microduck pentru învățarea prin consolidare?
Depozitul oficial RL descrie medii construite pe mjlab (MuJoCo Warp) cu PPO. Politicile sunt antrenate la 50 Hz, exportate în ONNX și implementate de runtime-ul robotului.
Unde sunt depozitele oficiale open-source?
Software-ul robotului este disponibil la pollen-robotics/microduck , iar mediul de învățare prin consolidare este la pollen-robotics/microduck_rl.
Sunt fișierele de proiectare PCB ale Microduck publice?
Nu. Pollen Robotics declară în mod specific că fișierele de proiectare electronică nu sunt open source. Prin urmare, discuțiile publice despre construcția exactă a PCB-ului Microduck nu ar trebui prezentate ca fiind verificate, cu excepția cazului în care compania publică documentație hardware suplimentară.
Posturi recomandate

Analiza contaminării ionice cu PCB
Analiza contaminării ionice a PCB-urilor ajută producătorii de echipamente originale să determine...

Asamblare PCB cu serviciu gratuit de analiză BOM
Am nevoie de un serviciu gratuit de analiză BOM înainte de a mă angaja în PCB...

Managementul lanțului de aprovizionare pentru asamblarea PCB-urilor
Highleap Electronics oferă asistență lanțului de aprovizionare pentru asamblarea PCB-urilor...

Ansamblu PCB cu acoperire conformală
Highleap Electronics oferă asamblare PCB cu conformație...
Cum să obțineți o ofertă pentru PCB-uri
Hai să executăm o analiză DFM/DFA pentru tine și să te contactăm cu un raport. Poți încărca fișierele în siguranță prin intermediul site-ului nostru web. Avem nevoie de următoarele informații pentru a-ți oferi o ofertă de preț:
-
- Specificații Gerber, ODB++ sau .pcb.
- Lista BOM dacă aveți nevoie de asamblare
- Cantitate
- Timp de întoarcere
Pentru servicii PCBA, vă rugăm să furnizați lista de materiale (BOM) și orice instrucțiuni specifice de asamblare. De asemenea, oferim analize DFM/DFA pentru a optimiza proiectele dumneavoastră în ceea ce privește fabricabilitatea și asamblarea, asigurând un proces de producție fără probleme.