
Maitiro Ekusarudza Pakati Pemhando DzeActuator Dzakasiyana

Mufananidzo 1. Mhando dzeActuator
MaActuator ndiwo mhasuru yemuchina wega wega — anoshandura simba kuita kufamba kwakadzorwa. Asi mhando yega yega yeactuator inoisa zvinodiwa zvakasiyana zvemagetsi padunhu rinoifambisa. Gwaro iri rinofukidza mhando dzese huru dzeactuator kubva pamisimboti yekutanga, pfungwa dzekusarudza kwavo, uye zvinodiwa zvePCB zvega zvega zvinogadzirwa.
Zviri Mukati
- Maitiro eActuators: Rudzi rweMotion uye Simba Rinobva
- Mhando dzeActuator yeMagetsi: Brushed DC, BLDC, Stepper, Servo, Linear uye Piezoelectric
- MaActuator eHydraulic nePneumatic: Simba, Kumhanya uye Kudzora
- Zvishandiso Zvinokosha: Solenoid, SMA, Thermal uye Soft
- Mhando dzeActuator muRobotics: Maoko eIndasitiri, MaCobots, Marobhoti Ane Makumbo uye MaHumanoids
- Maitiro Ekushandisa Rudzi rweActuator Kugadzira PCB: Simba, Kupisa uye Dziviriro
- Chimiro Chekusarudza Actuator uye Gwaro Rekukurumidza Kutsvaga
Highleap Electronics inogadzira nekuunganidza maPCB anodzora ma actuator muindasitiri, marobhoti, zvishandiso zvekurapa, uye ndege. Gwaro iri rakanyorwa kubva ipapo: kwete chete kuti rudzi rwega rwe actuator chii, asi kuti chii chainoda kubva kumagetsi ayo ekutyaira - uye kuti nei zvinodiwa izvozvo zvichiumba huwandu hwese hwe layer, trace width, uye protection circuit sarudzo yatinoita.
1. Magadzirirwo Anoitwa MaActuator: Rudzi rweMoto uye Simba Rinobva
Chishandiso chemagetsi (actuator) chero chinhu chinoshandura simba rinopinda kuita kufamba kwemuchina kunodzorwa. Kupatsanura kunofamba nemaaxes maviri akazvimiririra ayo ese anofanira kutsanangurwa kuti anyatsotsanangura chishandiso chemagetsi.
Rudzi rwekufamba runotsanangura kubuda kwejometri: ma actuator akatsetseka anogadzira kuchinjika kwemutsetse wakatwasuka (kusunda/kudhonza/kusimudza); ma actuator anotenderera anogadzira angular rotation (torque yakatenderedza axis); uye ma actuator ane axis dzakawanda kana akabatanidzwa — akadai se voice coil actuators uye Stewart platform stages — anogadzira kufamba muzvikamu zvinopfuura chimwe chete zvejometri panguva imwe chete.
Simba rinobva pachinhu rinotarisa huwandu hwesimba, kugona kudzora, zvinodiwa muzvivakwa, uye rudzi rwechishandiso chemagetsi.
| Simba Rinobva | Simba Density | zvakarurama | Zvinodiwa pakuvaka zvivakwa | Nzvimbo Yakajairika Yesimba |
|---|---|---|---|---|
| Electric | nzira | Excellent | Simba remagetsi + PCB yemutyairi | mN - makumi e kN |
| Hydraulic | Pamusoro soro | Yakanaka (ine servo valve) | Pombi, dziva, zvisimbiso, mavharuvhu | kN – MN |
| Pneumatic | Pakati nepamusoro | eresera | Compressor, kugoverwa, mavharuvhu | N - makumi e kN |
| Piezoelectric | Yakakwira zvikuru (stroke pfupi) | Nhamba yeNanometer | PCB yekuwedzera simba remagetsi | N – kN |
| Kupisa / SMA | Low | Zvishoma | Chinodziisa hita kana chidhiraivha chemagetsi | µN – N |
Kusangana kwerudzi rwekufamba uye simba kunotsanangura actuator. Hydraulic rotary actuator uye electric linear actuator zvishandiso zvakasiyana zvinoda ma electronics akasiyana, ongororo yakasiyana yefail-mode, uye magadzirirwo akasiyana ePCB - asi zvese zviri zviviri zvinowira pasi pezita rimwe chete rekuti "actuator." Zvikamu zviri pazasi zvinotsanangura chikamu chimwe nechimwe zvine hunyanzvi.
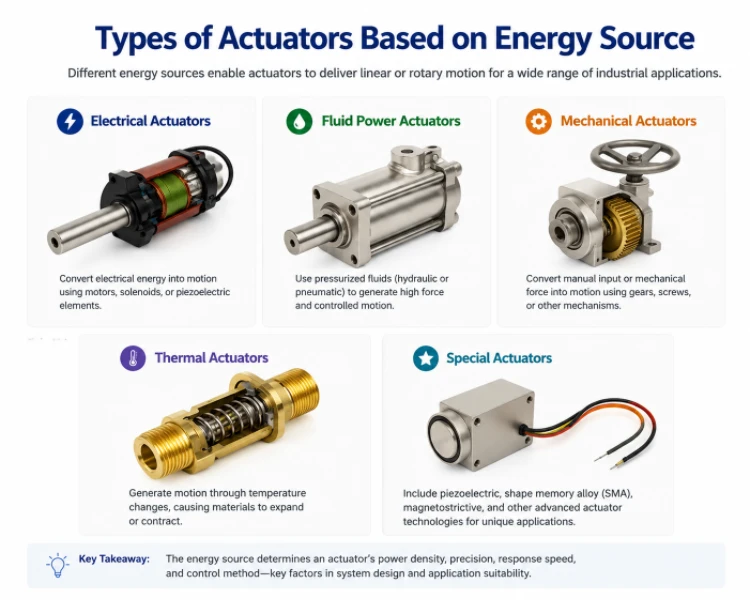
Mufananidzo 2. MaActuator akarongwa zvichienderana nemasimba anosanganisira magetsi, mvura, michina, thermal, uye maspecial actuators
2. Mhando dzeActuator yeMagetsi: Brushed DC, BLDC, Stepper, Servo, Linear uye Piezoelectric
Ma actuator emagetsi anonyanya kushandisa otomatiki yemazuva ano uye marobhoti nekuti haadi zvivakwa zvemvura uye anosangana zvakananga nemasisitimu ekudzora edhijitari. Mapoka madiki akasiyana zvakanyanya mukugadzira marobhoti, zvinodiwa pakupindura, uye zvavanoda kubva kuPCB yemutyairi.
Brushed DC Motors
Mota dzeDC dzakarukwa dzinoshandura simba remagetsi kuti ritenderere kuburikidza nemabhurashi ekabhoni anobata ring yecommutator yakapatsanurwa, iyo inochinja mafambiro emagetsi murotor windings kuti irambe iine torque imwe chete. Torque inoenderana ne armature current (T = K t × I a ); kumhanya kunodzorwa ne armature voltage minus back-EMF. Ukama hwe linear speed-torque hunoita kuti PWM duty cycle ive direct speed command - iri nyore uye yemagetsi. Kushanda zvakanaka kunomhanya 70–85%; kupfeka kwebhurashi kunoisa denga rehupenyu hwebasa, kazhinji maawa 500–2,000 mukushanda kunoramba kuripo.
Zvinodiwa nePCB yemutyairi: H-bridge topology (L298N, DRV8833, kana discrete MOSFET H-bridge yema currents ari pamusoro pe5 A), PWM kubva ku microcontroller, current sensing kuburikidza ne shunt resistor. Commutation sparking inogadzira broadband EMI — 100 nF ceramic capacitor pamota yega yega pamwe ne common-mode choke pamota leads ndiyo nzira iri nyore yekuderedza. Mashandisirwo: mahwindo emagetsi, maturusi emagetsi, ma conveyor drive, midziyo yemagetsi, automation yeindasitiri inodhura zvishoma.
Brushless DC (BLDC) Motors
Mamota eBLDC anotsiva kushanduka kwemagetsi nekuchinja kwemagetsi — rotor inotakura magineti anogara aripo; zvikamu zvitatu zve stator zvinopihwa simba zvakatevedzana nePCB yemutyairi zvichibva panzvimbo ye rotor kubva kumasensa eHall kana sensorless back-EMF detection. Kudzora kwakatariswa mumunda (FOC) kunoparadza stator current kuita zvikamu zvinogadzira torque (I q ) uye zvinogadzira flux (I d ), zvichiita kuti kushanda nekukurumidza uye kushanda zvakanaka (85–95%) kushande zvakanaka. Mamota eBLDC anopa simba rakawanda, hupenyu hwebasa hwakareba, uye ruzha rwakaderera rweacoustic pane ma brushed equivalent awo.
Zvinodiwa paPCB yemutyairi: Three-phase inverter (MOSFETs matanhatu kana maIGBT), magedhi anofambisa ane bootstrap circuits (semuenzaniso TI DRV835x, Infineon 6EDL), ma current sense amplifiers pachikamu chimwe nechimwe, FOC algorithm inoshanda paDSP kana microcontroller ine PWM hardware yakatsaurirwa. Kurongeka kwePCB kunofanirwa kuderedza switching current loop — short gate traces, bootstrap capacitor yakaiswa mukati me5 mm kubva pagate driver, phase current shunts munzira yakaderera. Mashandisirwo: EV motors, drones, HVAC compressors, industrial servo drives, robotic joints, medical pumps.
Kugona kwedu kugadzira maPCB kunotsigira marongero emhando dzakawanda uye kudzora kwesimbi kunodiwa nema BLDC servo drives.
Stepper Motors
Mamota eStepper anokamura kutenderera kwakazara kuita matanho akasiyana - matanho mazana maviri/revolution (1.8°/danho) ndiwo akajairika kune vanomhanyisa mahybrid. Danho rega rega rinotungamirwa nekupa simba musanganiswa we stator phase; rotor inoenderana nesimba remagineti rinobuda uye rinomira ipapo. Hapana position encoder inodiwa kuti idzore open-loop control, izvo zvinoita kuti vanomhanyisa mastepper vave nemutengo wakaderera mumaprinta e3D, CNC machines, uye laboratory automation. Microstepping (½, ¼, 1/16, 1/32 step) inopa kufamba kwakapfava nekuenzanisa current pakati pezvikamu zviviri panguva imwe chete, zvichideredza torque inobatwa.
Muganho wakakosha ndeye resonance: pane mamwe ma step frequency, simba rinopinda rinopindirana ne mechanical resonance, zvichikonzera kurasikirwa kwematanho uye maitiro asingatarisirwi. Anti-resonance DSP muTrinamic TMC-series drivers inotsiva mu firmware. Torque inodonhawo zvakanyanya pamusoro pe corner frequency, saka masisitimu e stepper anoganhurirwa kumhanya kuri pakati nepakati (kazhinji pasi pe 1,000 rpm ye torque ine revo).
Zvinodiwa nePCB yemutyairi: Kudzora kweChopper constant-current (A4988, DRV8825, TMC2209), kutungamira uye kupwanya kwedanho kubva ku microcontroller, coil current sense resistors. Ma IC emutyairi westepper anobvisa kupisa kwakanyanya kunyangwe pakamira - kudira kwemhangura pasi pe thermal pad uye thermal vias kuenda kuma inner planes hazvisi zvekusarudza. Mashandisirwo: 3D printers, CNC routers, pick-and-place machines, camera pan/tilt systems, textile machines.
Servo Motors
Servo haisi mhando yemota asi dhizaini yekudzora — sisitimu yekudzora nzvimbo yakavharwa inosanganisa chero mota (yakabvongodzwa DC, BLDC, kana AC synchronous) ine position encoder uye feedback controller. Chinotsanangura servo i loop: encoder output kana ichienzaniswa ne position command, error inotyaira PID kana cascade controller, iyo inoburitsa current command ku power stage. Industrial servo systems dzinowana bandwidth ye100–1,000 Hz uye positioning accuracy ye ±0.01 mm kana zviri nani ne 24-bit absolute encoders (Hiperface, EnDat, BiSS-C protocols).
Zvinodiwa nePCB yemutyairi: BLDC three-phase inverter yakafanana neyataurwa pamusoro apa, pamwe ne encoder interface (quadrature decoder kana SPI/BiSS ye absolute), current-sense ADCs, uye DSP/FPGA inoshandisa control algorithm. Industrial servo drives inowedzera EtherCAT kana PROFINET interface, Safe Torque Off (STO) function zvichienderana neIEC 61508 SIL 2, uye extensive fault monitoring. Hobby servos dzinoshandisa interface iri nyore: 50 Hz PWM, 1–2 ms pulse width sets position. Mashandisirwo: industrial robot joints, CNC axes, semiconductor wafer handling, flight control surfaces, injection molding machines.
Kune maPCB ekufambisa servo anoda nzira yekudzora ma "differential pair routing" uye marongero e "mixed-signal" eEMI-hardened, ona kugona kwedu kugadzira nekugadzira maPCB ane frequency yakakwira.
Linear Electric Actuators
Ma "linear electric actuators" anoshandura kufamba kwe "rotary motor" kuenda ku "linear displacement" kuburikidza ne "leadscrew", "ballscrew", "rack-and-pinion", kana "belt transmission" - kana kushandisa "linear motor" zvakananga. Ma "leadscrew" (acme thread) anozvivharira ega uye haadhuri zvakanyanya; ma "ballscrew" anowedzera ma "recirculating ball bearings" kuti aderedze kukweshana, kushanda zvakanaka, uye kuderedza backlash. Ma "linear motors" anobvisa zvachose "mechanical transmission", zvichiita kuti awedzere kumhanya uye arege kudzoreredza backlash pamutengo wekuda "position encoding" pamwe chete ne "full stroke" uye simba remagetsi rinodiwa zvakanyanya.
Zviyero zvakakosha zvekugadzira: stroke, simba repamusoro uye rinoenderera mberi, kumhanya, duty cycle, backdriveability (yakakosha pakuchengetedza mukushandiswa kwevanhu pamwe chete), IP rating, uye communication protocol (RS-485, CANbus, EtherCAT yemayuniti emaindasitiri). Maswichi emuganho — anowanzo vharwa paPCB input yemaitiro asina njodzi — anotsanangura miganhu yekufamba kwemakanika. Kutarisa kwazvino kunogonesa zvese kudzivirira overload uye kudzora simba mukushandiswa kwakavharwa. Mashandisirwo: nzvimbo dzekushandira dzinogadziriswa kureba, mibhedha yechipatara, ma solar trackers, ma industrial presses, ma valve actuators, ma secondary flight controls endege.
Zvishandiso zvePiezoelectric
Ma actuator ePiezoelectric anoshandisa mhedzisiro yepiezoelectric inverse muPZT (lead zirconate titanate) ceramics: simba remagetsi rinoshandiswa rinoita kuti crystal lattice ikure kana kupwanyika. Murwi wema discs matete ePZT mu alternating polarity unowedzera strain pamwe chete - murwi we40 mm unofambiswa ku150 V unoburitsa anenge 60 µm yekutama nemasimba ekuvharira emakiromita akati wandei. Nguva yekupindura iri mu microsecond range; resolution haina muganho (sub-nanometer ine charge-mode driving). Zvipingamupinyi zviviri zvikuru i small stroke isina mechanical amplification uye hysteresis (displacement lags voltage history ne10–15%), izvo zvinoda muripo mukushandiswa kwakarurama.
Zvinodiwa nePCB yemutyairi: High-voltage amplifier (0–150 V kana ±200 V), high output current yekuchaja capacitive load (100 nF kusvika 100 µF). OPA454, OPA541, kana machipisi emutyairi epiezo akatsaurirwa. Charge-mode pane voltage-mode driving inoderedza hysteresis mumashandisirwo anonyanya kuoma. PCB galvanic isolation pakati peHV amplifier stage ne logic/communication circuitry inofanirwa kune zvese kuchengetedzeka uye kudzivirirwa kweruzha. Mashandisirwo: semiconductor lithography stages, AFM scanners, fuel injectors, ultrasonic transducers, vibration isolation systems, precision valve control.
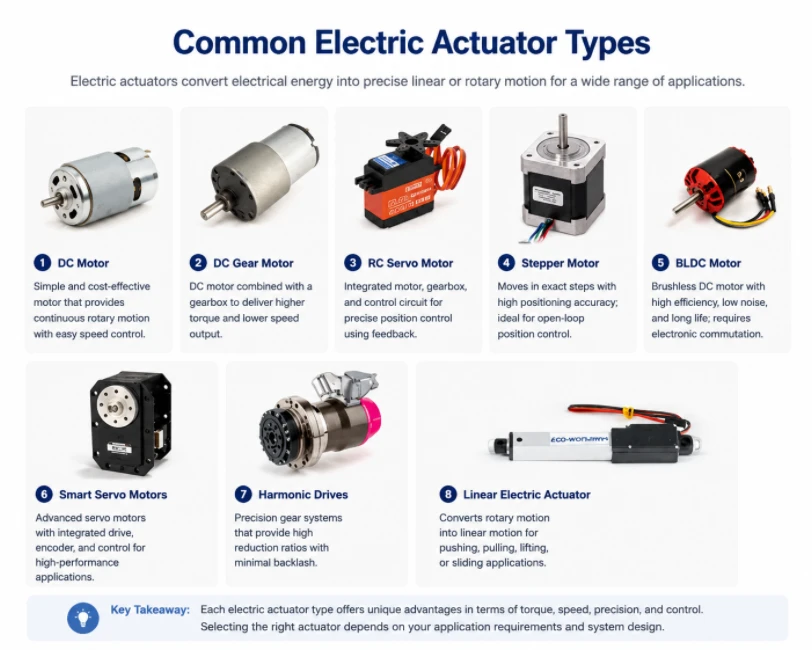
Mufananidzo 3. Mhando dzakasiyana dzemagetsi actuator dzinosanganisira DC, DC Gear, Stepper, Servo, BLDC, Smart Servo, Harmonic, uye Linear actuators
3. MaActuator eHydraulic nePneumatic: Simba, Kumhanya uye Kudzora
Zvishandiso zvemagetsi zvine simba remvura — hydraulic nepneumatic — zvinogadzira simba kuburikidza nemvura ine simba ichishanda papiston kana vane. Zvinoshanda nepfungwa imwecheteyo (pressure × area = force) asi zvakasiyana zvikuru muhuwandu hwekumanikidzwa, kumanikidzwa, uye mashandisirwo.
Hydraulic Actuators
Masisitimu ehydraulic anoshanda pa100–700 bar (1,450–10,000 psi), achigadzira masimba asingasvikwe nemagetsi ane saizi yakafanana. Silinda yebore ye100 mm pa350 bar inokura inosvika 274 kN — anopfuura matani makumi maviri nemanomwe. Kuwanda kwesimba iri kunoita kuti mahydraulic ave sarudzo chete ine musoro yemidziyo yekuvaka, forge presses, ship rudders, uye madhiraivha ekutanga ekubhururuka kwendege.
MaSilinda ehydraulic ane linear (anoshanda kamwe chete kana kaviri) uye mamota e hydraulic anotenderera ndiwo maviri akakosha. Kudzora nzvimbo kwakaringana kunoda mavharuvhu e servo e electrohydraulic (EHSVs) kana mavharuvhu ekudzora anoenderana neproportional directional, ayo anoshandura murairo we ±10 V kana 4–20 mA kubva kuPCB yekudzora kuita proportional spool displacement uye nekudaro proportional flow kuenda ku cylinder. Ma bandwidth e servo valve anosvika 50–200 Hz, zvichiita kuti closed-loop hydraulic position control ishande mu flight simulators, active vehicle suspensions, uye industrial presses.
Basa rePCB muma hydraulic systems: PCB yemutyairi haipe simba ku actuator — inotonga vharuvhu. Zvinobuda: 4–20 mA current loop kana ±10 V differential kuma servo valves; PWM kuenda kuma solenoid proportional valves ane current sense feedback. Position feedback kubva kuma LVDT sensors inoda kunyatsosiyanisa amplification uye low-pass filtering paPCB. Solenoid valve drivers vanoshandisa half-bridge circuits ine chopper current control — freewheeling diode inofanira kuverengerwa coil's inductive kick voltage, iyo inogona kusvika 5–10× supply voltage pa switch-off pasina clamp.
Pneumatic Actuators
Ma actuator epneumatic anoshandisa mhepo yakamanikidzwa pa 4-10 bar. Kumanikidzwa kwakaderera pane ma hydraulic zvinoreva simba shoma pachikamu chimwe nechimwe - asi mhepo yakachena, inomanikidzwa (izvo zvinoita kuti ienderane nezvinodiwa), uye yakachengeteka munzvimbo dzekudya nedzemishonga uko kusvibiswa kwemafuta e hydraulic kusingagamuchirwi. Masisitimu epneumatic anokurumidza kushanda nekudzimwa (mhinduro yevharuvhu muma milliseconds) uye ari nyore kushandisa.
Mhando dzakajairika dzinosanganisira masirinda anoshanda kamwe chete (spring return), masirinda anoshanda kaviri (mhepo kumativi ese), masirinda asina tsvimbo (kutakura muviri wesirinda kuti zvishandiswe kwenguva refu), uye ma "rack-and-pinion rotary actuators" ekushanda kwevharuvhu yekutenderera kwekota. Kudzora kwepneumatic kwakaenzana — kuwana nzvimbo dzakasiyana nekuvhura zvizere kana kuvharwa zvizere — kunoda mavharuvhu e "electropneumatic proportional" uye mhinduro yenzvimbo, asi kudzvanywa kwemhepo kunoita kuti nzvimbo chaiyo ive yakaoma kupfuura kutonga kwemagetsi kana kwehydraulic servo.
Basa rePCB mumasystem epneumatic: Solenoid valve driver (24 VDC coil, MOSFET output, freewheeling diode inokosha). Kune mavharuvhu anoenzana: 4–20 mA kana 0–10 V command output. Kune closed-loop electropneumatic positioners: microcontroller PID loop ine I/P converter output uye potentiometer kana LVDT position feedback.
Hydraulic vs. Pneumatic vs. Electric: Matrix yeSarudzo
| chokuratidza | Electric | Pneumatic | Hydraulic |
|---|---|---|---|
| Simba guru (saizi yakafanana) | Low-Medium | nzira | Pamusoro soro |
| Positioning chaiyo | Excellent | eresera | Yakanaka (servo valvu) |
| Kukurumidza kupindura | Zvakanaka - Zvakanaka kwazvo | Inokurumidza zvikuru (inobatidzwa/inodzimwa) | Kurumidza (servo valvu) |
| Simba rakanaka | 80 - 95% | ~10% (kurasikirwa kwekumanikidzwa) | ~60–75% |
| Installation yakaoma | Low | nzira | High |
| Kuomarara kwemutyairi wePCB | High | Low | nzira |
Pakuisa zvinhu zvitsva zviri pasi pe20 kN uko kusina zvivakwa, mari yese yakaiswa inowanzo shandiswa pamagetsi. Hydraulic inoramba iri sarudzo ine musoro pamusoro pechiyero ichocho muindasitiri yakakura - zvivakwa ndizvo zvinodhura, kwete actuator pachayo.
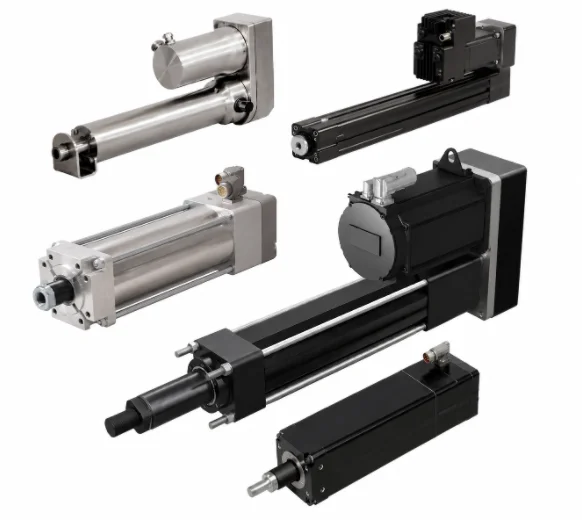
Mufananidzo 4. Magadzirirwo eHydraulic nePneumatic
4. Zvishandiso zveSpecialty: Solenoid, SMA, Thermal uye Soft
Mhando dzakasiyana dzemagetsi dzinogara munzvimbo dzakatarwa uko mhinduro dzemagetsi, hydraulic, kana pneumatic dzisingashande nekuda kwehukuru, huremu, kuenderana kwezvinhu zvipenyu, kana zvipingamupinyi zvenzvimbo yekushanda.
Zvishandiso zveSolenoid
Solenoid inogadzira simba rakatsetseka nekudhonza ferromagnetic plunger mu coil kana magetsi achiyerera. Simba rinenge rakaenzana ne square ye current uye rakaenzana ne square ye air gap — rinogadzira simba guru pa short stroke asi rinodonha zvakanyanya sezvo gap richiwedzera. Stroke yakajairika: 1–25 mm. Bistable solenoids inoshandisa permanent magnet kubata imwe yenzvimbo mbiri dzakagadzikana pasina simba rinoenderera mberi; current pulse chete ndiyo inodiwa kuti ichinje mamiriro, zvichiita kuti ive yakakodzera kushandiswa kwe bhatiri kana low-duty-cycle.
Cherechedzai nezvemutyairi wePCB: Solenoid coil inochengetedza simba seinductor. Kana switch yavhurwa, simba iri rinofanira kuenda kune imwe nzvimbo — pasina freewheeling diode kana TVS clamp, voltage spike ichaparadza switching transistor mukati mematanho ekutanga mashoma. Kune proportional solenoids (hydraulic proportional valves), PWM pa100–1,000 Hz ine closed-loop current control inowana nzvimbo dzepakati pesimba. Mashandisirwo: makiyi emusuwo, ma injector emafuta, ma relay coil drivers, pneumatic valve pilots, electromagnetic brakes.
Zvishandiso zveShape-Memory Alloy (SMA)
Waya yeSMA yeNitinol (nickel-titanium) inodonha ne4–8% yehurefu hwayo kana yapiswa pamusoro petembiricha yayo yekuchinja kweaustenite (kazhinji 40–90°C zvichienderana nechimiro chayo). Kupisa kunodzorwa nemagetsi ane simba rinodzorwa ndiyo nzira yakajairika yekufambisa. Kushushikana kunokonzerwa panguva yekuchinja kwechikamu kunosvika 200 MPa — kupfuura tsandanyama dzemuviri (~0.3 MPa) — muwaya isina zvikamu zvinofamba, isina magineti, uye isina kupindira kwemagetsi. Muganho uripo ndewekutenderera kwemhepo: kutonhora idanho rinononoka, kazhinji 0.1–2 Hz mumhepo yakasununguka, zvichivandudzika zvakanyanya nekushandiswa kwemagetsi kana kutonhora kwethermoelectric.
PCB inopa muchina wekutarisa simba rekudzivirira (constant-current driver) wekutarisa simba rekudzivirira (closed-loop control) (Nitinol resistance inoshanduka ne15–25% kuburikidza nekuchinja kwechikamu uye nekudaro inogona kushanda senzvimbo yekudzivirira). Mashandisirwo: zvishandiso zvekuvhiya zvisingapindike zvakanyanya, matipi e endoscope anoshanda, vascular stents, satellite deployment latches, haptic feedback devices, robotic grippers munzvimbo dzeMRI.
Thermal Actuators
Ma "bimetallic thermal actuators" anoshandisa "differential thermal expansion" pakati pesimbi mbiri dzakasungirirwa kuti agadzire "bend motion" pakudziya. Ma "wax motor actuators" anoshandisa "volumetric expansion" ye "phase-change wax" kuti asundire piston - ichigadzira simba guru (makumi kusvika kumazana e"newtons) pasina simba remagetsi rinodiwa mu "purely passive versions". Kureruka uye kuvimbika kwema "wax motors" kunoita kuti ave "standard" yema "thermostats" ekutonhodza injini dzemotokari uye ma "underfloor heating manifolds". Ma "electrical heating versions" anowedzera "resistance heater coil" yekudzora kushanda; PCB yemutyairi inopa chete "regulated current" ku "heater" uye "tembiricha" kubva ku "thermistor" kana "thermocouple".
Electroactive Polymer (EAP) uye Soft Actuators
Dielectric elastomer actuators (DEAs) sandwich ifirimu re elastomeric rinoenderana ne electrode layers mbiri dzinochinjika. Kushandisa 1–5 kV kunokwezva ma electrodes pamwe chete, zvichidzvanya elastomer laterally — zvichigadzira strains kusvika 380%, kure kupfuura chero chinhu chakasimba che actuator. Ionic polymer-metal composite (IPMC) actuators inokotama pasi pe 1–5 V sezvo maion ane hydrated achifamba pasi pesimba remagetsi, zvichigadzira kuzvimba kwakasiyana. Mhando dzese dziri mbiri dzakapfava, dzakanyarara, dzakareruka, uye dzinoenderana nehupenyu — sarudzo chaiyo yema haptics anopfekwa, ma soft robotic grippers, maoko ekugadzira, uye marobhoti ari pasi pemvura uko ma actuators akaomarara asingakwanise kuenderana nenzvimbo dzisina kurongeka.
MaPCB edhiraivha eDEA anoda kugadzirwa kwemagetsi ane simba guru (boost converter pamwe ne voltage multiplier) nemutemo wakarurama. Madhiraivha eIPMC anongoda kudzora magetsi ane simba shoma chete asi anofanira kugamuchira hunhu husina kujairika hwe ionomer. Ose anoisa matambudziko ekugadzira maPCB. Kune mabhodhi akaomarara akawanda anoshanda aya, sevhisi yedu yekubatanidza maPCB inobata kuwanikwa kwezvikamu, kuiswa kweSMT, uye kusimbiswa kwebasa rimwe chete.
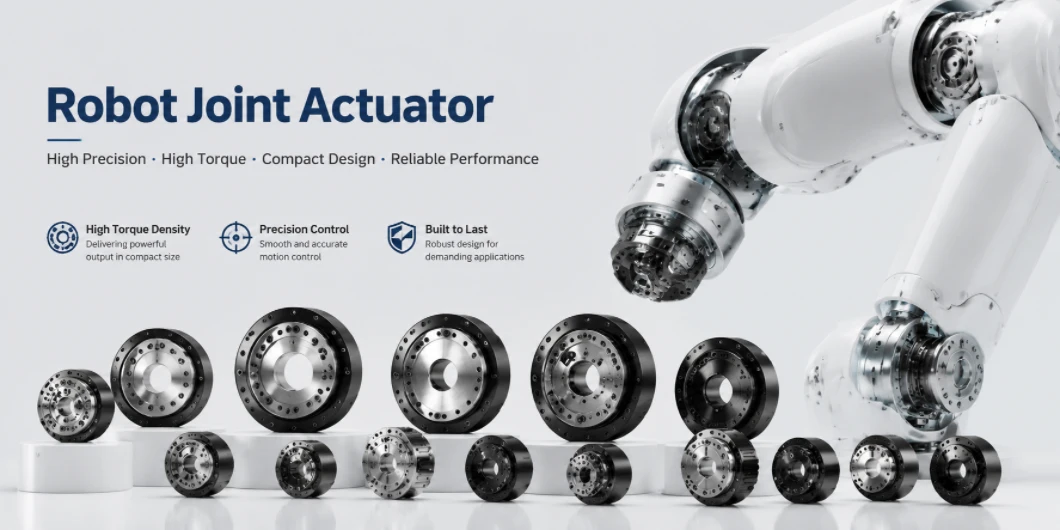
Mufananidzo 5. Marobhoti anofambisa marobhoti emarobhoti emuindasitiri, anoshanda pamwe chete, ane makumbo, uye akafanana nevanhu, anoratidza saizi dzakasiyana uye torque dzakasiyana-siyana
5. Mhando dzeActuator muRobotics: Maoko eIndasitiri, MaCobots, Marobhoti Ane Makumbo uye MaHumanoids
Robotics inzvimbo yekushandisa inoda zvakanyanya panguva imwe chete kubva kune yega yega actuator property: high torque-to-weight ratio, high bandwidth, positioning accuracy, backdriveability kuti vanhu vagare zvakanaka, duty-cycle service lifetime, uye tight integration neelectronics — zvese zviri mupakeji inofanira kutakura simba rayo uye compute. Hapana imwe actuator type inogutsa zvese izvi panguva imwe chete. Ndokusaka marobhoti akasiyana akabatana pa actuator architectures akasiyana, uye nei indasitiri ye robotics yakatungamira hunyanzvi hwe actuator mumakore gumi apfuura kupfuura chero imwe nzvimbo.
Maoko eRobhoti reMaindasitiri: Kunyatsorurama uye Kudzokororwa
Maoko ane axis matanhatu articulated (FANUC, KUKA, ABB, Yaskawa) anonyanya kukoshesa kudzokorora kupfuura zvimwe zvese — ± 0.02 mm panzvimbo yepakati pechishandiso ndiyo nzira yakajairika. Joint yega yega inoshandisa mota yeBLDC servo yakabatana ne harmonic drive (strain wave gear) reducer pa ratios ye 80:1–160:1. Harmonic drives haina backlash mu compact package — yakakosha kuti idzokororwe. Absolute multi-turn encoders (24–28 bit resolution, EnDat kana BiSS-C protocol) inovhara position loop. Servo drive PCB ye axis yega yega inoshandisa current control pa 4–32 kHz, velocity control pa 1–4 kHz, uye position control pa 250 Hz–2 kHz. EtherCAT kana PROFINET fieldbus inobatanidza drive PCBs kune robot controller, ichida PHY/MAC silicon chaiyo uye careful EMC design kudzivirira kuchinja ruzha kubva pakukanganisa fieldbus communication.
Marobhoti Anoshanda Pamwe Chete (Cobots): Kuziva Nesimba Uye Kubata Nekuchengetedza
MaCobots (Universal Robots UR series, FANUC CRX, ABB GoFa) anowedzera kunzwa kwejoint torque kune servo motor + harmonic drive configuration. Transducer ye strain-gauge torque iri pajoint output flange, kana kuti motor-current-based torque estimation, inoona kusangana kusingatarisirwi mukati meimwe control cycle — kumira kufamba simba risati rashandiswa kumunhu rapfuura 80 N (ISO/TS 15066 power-and-force limiting limit). Mamwe magadzirirwo anoshandisa series elastic actuators (SEAs), apo calibrated spring pakati pe gearbox output ne robot link inoshandura deflection (yakayerwa ne encoder) kuti iite force — inotevedzera zvinodiwa pasina sensor yakasiyana.
PCB yekubatanidza ye cobot inofanira kushandisa Wheatstone bridge excitation, differential signal conditioning ine SNR iri pamusoro pe80 dB, ADC sampling pa1–10 kHz ye torque feedback, uye dual-channel safety monitoring zvichienderana ne ISO 13849 PLd kana PLe — safety-critical monitoring torque panzira inofanirwa kunge yakazvimirira kubva panzira yekutanga yekudzora kufamba.
Marobhoti Ane Makumbo: Quasi-Direct Drive Inochinja Mutambo
Mabhoti mana (Boston Dynamics Spot, MIT Cheetah, ANYmal) uye marobhoti anomhanya nemakumbo maviri akaita kuti quasi-direct drive (QDD) ive nzira itsva yekufambisa magiya gumi rapfuura. MaQDD actuators anoshandisa magiya mashoma (1:1–9:1) ane maBDC motors ane torque-density yakanyanya kukuvadzwa nechinangwa ichi. Mugumisiro wacho ijoini rinodzoserwa kumashure zvakanyanya - simba repasi rinopinda nepajoini risingariparadze, uye gumbo rinogona kupinza nekudzosa simba sechitubu. Madhiraivha ekare ane ratio yepamusoro haagone kuita izvi: giya rinozvivharira rega, saka simba rese rekushandisa magiya rinofanira kutorwa nechimiro chakasimba.
Kuchinjana: Majoini eQDD haagone kumira panzvimbo yakatarisana negiravhiti pasina continuous motor current, uye anoda ma phase currents makuru (uye nekudaro ma electronics ane simba rakakura) kupfuura ma drive akaenzana ne high-ratio. Driver PCB inofanira kutsigira peak currents ye30–100 A pa24–48 V mupakeji diki, inoshanda zvakanaka pakupisa yakabatanidzwa zvakananga mu robot joint housing. Kugadzira kwedu ma PCB emhangura anorema (anosvika 10 oz copper) kunotarisa zvakananga zvinodiwa izvi.
| Chikamu cheRobhoti | Rudzi rweChishandiso Chekutanga | Gear Ratio | Chinodiwa Chinodiwa | Muenzaniso wePuratifomu |
|---|---|---|---|---|
| Ruoko rweindasitiri (6-axis) | BLDC servo + harmonic drive | 80: 1 - 160: 1 | Kusarira shure kwezero, ±0.02 mm kunogona kudzokorora | FANUC M-20, KUKA KR10 |
| Robhoti yakabatana | BLDC servo + torque sensor / SEA | 100: 1 - 200: 1 | Kunzwa kwesimba rekubata, ISO 13849 PLd | UR10e, ABB GoFa |
| Ane makumbo / ane makumbo mana | QDD BLDC (chiyero chidiki) | 1: 1 - 9: 1 | Kukwanisa kudzoserwa kumashure, kunyudzwa kwemhedzisiro | Nzvimbo, Chero chipi zvacho, Cheetah |
| Humanoid robhoti | QDD + Gungwa + rakatsetseka (rakasanganiswa) | Yakasanganiswa nejoini | Hunyanzvi, kutevedzera mitemo, kushandisa simba zvakanaka | Tesla Optimus, Mufananidzo 02, Atlas |
| Robhoti yekuvhiya | Inofambiswa netambo + piezoelectric | N / A | Kunyatsojeka, MRI-yakachengeteka, simba remhinduro | da Vinci, Stryker Mako |
| Chigadziko cherobhoti chakapfava | Pneumatic (yakapfava) / SMA / EAP | N / A | Kuteerera, kubata zvinyoro nyoro | Marobhoti Akapfava mGrip |
Marobhoti Evanhu: Dambudziko Rakanyanya Kuoma reActuator
MaHumanoids (Tesla Optimus, Mufananidzo 02, Agility Digit, Boston Dynamics Atlas) anoda madhigirii 20-40 erusununguko mumuviri une simba rawo, kuverenga, uye kunzwa. Hapana rudzi rumwe chete rweactuator runogutsa zvinodiwa zvese zvemajoini. Musanganiswa wezvivakwa zvehumanoid zviripo parizvino: maQDD BLDC actuators ari muchiuno, mabvi, uye makumbo ekufamba; madiki ma harmonic drive servo actuators ari pafudzi negokora ekugadzirisa; ma cable-driven kana ma miniature servo actuators ari muminwe ekugadzirisa; uye linear electric actuators ari kumusana nemuviri ekufamba kwehudyu.
MaPCB ekutyaira ari mukati mejoini remunhu anomiririra mamwe emagetsi anonyanya kudiwa mukugadzirwa nhasi: huwandu hwemagetsi akawandisa (30–100 A peak) muhuwandu hushoma, kugona kwemagetsi akawanda pa microsecond resolution, kutaurirana kweEtherCAT kana CAN FD panguva chaiyo, kutonga kwekupisa muhombe yakavharwa pa 85°C ambient, uye functional safety certification sequence several IEC 62061. Magnetic absolute encoders (AS5047, MA702) akatsiva optical encoders mumajoini mazhinji emunhu — madiki, simba rakaderera, anodzivirira kudedera zvakanyanya, uye ikozvino anowanikwa nemutengo we $1 muhuwandu.
Kuchinja kukuru kwemidziyo yerobhoti kubvira muna 2020 kwave kuchigoneswa zvikuru nekufambira mberi kutatu kwePCB: maGaN neSiC power semiconductors ane bandgap yakawanda anogonesa switching frequency yakakwira nekurasikirwa kushoma mumapakeji madiki; maencoder emagineti ane resolution yakaderera pamitengo mikuru; uye zvinhu zvepamusoro zveinterface yethermal uye copper-filled thermal kuburikidza ne arrays zvinobvumira simba rakawanda muma driver PCB footprints madiki. Kune makambani erobhoti ari kugadzira masisitimu aya, sevhisi yedu yePCB prototyping inotsigira kukurumidza kudzoka kubva pakugadzira kusvika kune hardware yakaedzwa. Kufamba kweBGA yakawanda kune ma robot joint ASICs kwakafukidzwa nekugona kwedu kweBGA PCB assembly.
6. Mashandisirwo Anoitwa Mhando yeActuator muPCB: Simba, Kupisa uye Dziviriro
Rudzi rweactuator ndiro dambudziko guru pane PCB yemutyairi wayo. Izvi hazvisi zvekuda - ihukama hwepanyama. Tafura iri pazasi inopfupikisa zvinorehwa nekuvakwa kwechinhu nerudzi rweactuator. Chinhu chega chega chiri mairi chine mhedzisiro yakananga pakuwanda kwezvikamu, huremu hwemhangura, kusarudzwa kwezvikamu, uye topology yedunhu rekudzivirira.
| Actuator Rudzi | Topology yekutyaira | Zvinodiwa Zvakakosha Pakugadzira PCB | Dziviriro Matunhu |
|---|---|---|---|
| Mota yeDC yakakweshwa | H-bhiriji + PWM | Mafambiro emagetsi ane simba guru, mota yeEMI ichipatsanurwa pazviteshi | Madiodhi eFreewheeling, overcurrent, reverse polarity |
| BLDC mota | Inverter ine zvikamu zvitatu + FOC | Nzvimbo diki yekuchinja loop, kuiswa kwecapacitor yebootstrap, musiyano wezvino | Kuvharirwa kweUV, kudzivirira kupfura, kudzima kupisa |
| Inokurumidza mota | Chopper inogara iripo | Kudururwa kwemhangura inopisa pasi pemutyairi IC, kururamisa kwekudzivirira kwemagetsi | Kuvharika kwemhepo, kupisa, VM pasi/pamusoro-soro kwemagetsi |
| Servo (yeindasitiri) | BLDC + interface ye encoder + DSP | Kuronga nzira ye encoder yakasiyana, ADC layout, isolated fieldbus PHY | Basa reSTO (IEC 61508 SIL 2), kuona zvikanganiso zve encoder |
| Piezoelectric | HV amplifier (0–150 V / ±200 V) | Kuparadzaniswa kweHV kubva pakufunga, muripo weamplifier we capacitive load | HV output clamp, dziviriro pfupi-circuit, kupisa |
| Solenoid / vharuvhu yakaenzana | MOSFET hafu yebhiriji | Freewheeling diode yakayerwa kuti inductive kick, PWM current filter ishande zvakanaka | Chibatiso cheTVS kana Zener pa inductive kick, chinopfuudza simba remagetsi |
| SMA / kupisa | Linear kana switching inoramba iripo | Kuramba kutarisa kwemhinduro dzechikamu-chenyika, kubatanidzwa kweheatsink | Kupisa kwakanyanya (kukundikana kwewaya kunokurumidza), kupisa kwakanyanya |
Magadzirirwo Esimba
MaPCB ekutyaira eActuator anoda nzvimbo dzakasiyana-siyana dzemagetsi: mota ine simba guru (12–48 V yeDC actuators; kusvika ku700 V DC bus yeindasitiri yeservo drives), logic supply (3.3 V kana 5 V), precision analog reference (yeADCs uye sensor conditioning), uye gate drive supply (12–15 V, bootstrap kana isolated). Galvanic isolation pakati pemotor-side ne logic/communication side — kuburikidza ne isolated DC-DC converters kana isolated gate drivers — inofanirwa mukugadzirwa kwemaindasitiri kuitira kuchengetedzeka uye kudzivirira ruzha (IEC 62061, ISO 13849). Kugadzirwa kwedu kwePCB ine layer 4 kunopa simba rakagadzirirwa uye ground plane pairing rinodiwa nemulti-rail actuator PCBs.
Thermal Management
Dhiraivha yeBLDC pa48 V / 10 A ine 95% inoshanda zvakanaka inoparadza anenge 25 W muchikamu chemagetsi - kubva kuzvinhu zvitatu: kurasikirwa kwekufambisa (I²R muMOSFETs), kurasikirwa kwekuchinja (kunoenderana ne f sw × V DS × I D ), uye kurasikirwa kwegedhi. Kubata izvi kunoda 2–3 oz copper pamasimba emagetsi, kupisa kuburikidza ne arrays (0.3–0.5 mm dhayamita, 1–1.5 mm pitch) kubatanidza MOSFET drain pads kune inner copper planes, uye dzimwe nguva external aluminium heat sinks dzakaiswa kuPCB. GaN MOSFETs switch pa200–500 kHz zvichienzaniswa 20–50 kHz yesilicon - higher frequency inoderedza passives asi inoda PCB layout yakasimba kuti switching loop inductance irambe iri pasi pe5 nH. Kune mabhodhi anoda 2 oz copper uye pamusoro pa inner layers, multilayer PCB fabrication service yedu inofukidza izvi zvinodiwa nemhangura yepamusoro.
PCB haisi chikamu chesarudzo yeactuator - chikamu chesystem yeactuator. Zvirambidzo zvekupisa, zvemagetsi, uye zvemakanika zvinoyerera kubva kurudzi rweactuator kuenda kusarudzo yega yega yekugadzira yebhodhi. Kune zvirambidzo chaizvo zvekugadzira PCB yeactuator uye ongororo yeDFM , timu yedu yeinjiniya inoongorora marongerwo zvichienderana nezvinodiwa zvemazuva ano, kupisa, uye kuvimbika kwechiratidzo isati yagadzirwa.
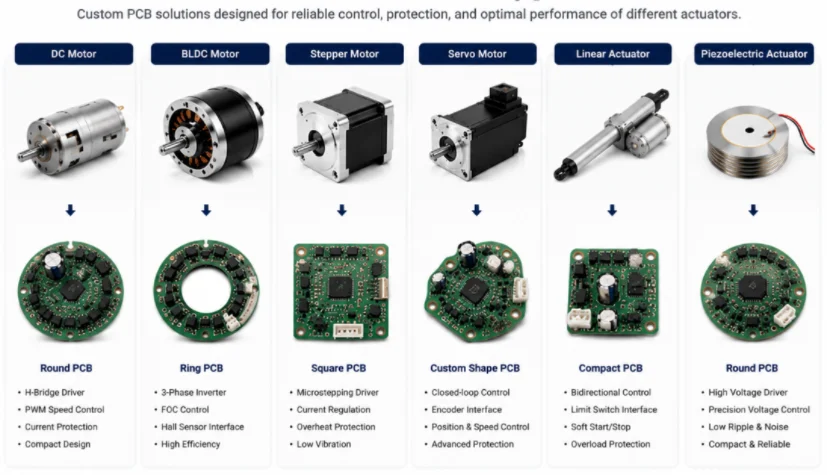
Mufananidzo 6. Mhando dzeActuator uye maPCB modules anoenderana, anosanganisira DC, BLDC, Stepper, Servo, Linear, uye Piezoelectric actuators ane marongero ePCB
7. Framework yekusarudza actuator uye gwara rekukurumidza
Kusarudzwa kweActuator inzira yeinjiniya, kwete tafura yekutsvaga. Iyi framework ine matanho mana inotevera inoronga sarudzo uye inoisa pachena kutengeserana kwakakosha usati wataura chero chikamu.
Danho 1 — Tsanangura zvinodiwa pakufamba: Taura rudzi rwekufamba (linear/rotary), stroke kana angular range, peak uye continuous force kana torque, maximum speed, required positioning accuracy (on/off, multi-point, continuous, nanometer), uye duty cycle. Aya ma parameters chete anobvisa mhuri zhinji dze actuator ipapo ipapo.
Danho rechipiri — Ongorora nzvimbo yekushanda: IP rating, tembiricha, kusvibiswa nemakemikari (nzvimbo yekuchenesa, chikafu chakachengeteka, washdown), kudedera nekuvhunduka, kupatsanurwa kwemhepo inoputika (ATEX, NEC), uye zvivakwa zviripo (mhepo yakamanikidzwa kana simba re hydraulic ratovapo here?). Kushandiswa kwemushonga wekuchenesa imba hakubvisi mafuta e hydraulic ipapo ipapo. Muchina wekuchera migodhi unobvisa pakarepo ma actuator emagetsi anoshandisa bhatiri eruoko rukuru.
Danho rechitatu — Ongorora zvinodiwa zvekudzora nekubatanidza: On/off uchienzaniswa nekudzora kwakaenzana, open-loop uchienzaniswa nekudzora kwakavharwa, chinzvimbo uchienzaniswa nekudzora simba, communication protocol (analog, PWM, RS-485, CANbus, EtherCAT), functional safety level inodiwa (PLc/PLd/SIL 2), uye kubatanidzwa nePLC iripo kana robot controller. Izvi zvinodiwa zvinosarudza kuomarara kwePCB yemutyairi uye mutengo wecertification - kazhinji chinhu chikuru kupfuura mutengo wehardware yeactuator pachayo.
Danho rechina — Verenga mari yese yekuva muridzi: Mhepo yakamanikidzwa inodhura kanenge ka5-8 payuniti imwe neimwe yesimba remagetsi rinobatsira pane magetsi anoshandiswa zvakananga. Masisitimu ehydraulic anoda nguva nenguva kutsiva mvura uye chisimbiso uye ane mutoro wekusvibiswa kwemafuta. Masisitimu emagetsi ane mutengo wakakwira wekutanga asi mutengo wakaderera wekushanda, hapana zvinodyiwa, uye purogiramu dzekugadzirisa dzinofungidzirwa. Kune kuiswa kutsva kuri pasi pe20 kN, mutengo wese wekuisa unowanzo fadza magetsi - mutengo wezvivakwa zvemhepo yakamanikidzwa wega unowanzo pfuura actuator yemagetsi nePCB yemutyairi zvakabatana.
Kukurumidza Kutsvaga Kushandisa
| kunyoresa | Actuator Rudzi | Chikonzero Chakakosha |
|---|---|---|
| Joini yeruoko rwerobhoti (5–200 Nm) | BLDC servo + harmonic drive | Kusawirirana zvachose, kudzokorora kwakanyanya, kurongwa |
| Joini reCobot | BLDC servo + torque sensor / SEA | Kuziva nezvesimba, kutevedzera ISO 13849 PLd |
| Joini yerobhoti ine makumbo | QDD BLDC (chiyero chidiki chegiya) | Kukwanisa kudzoserwa kumashure, kunyudzwa kwemhedzisiro, kufamba kwakasimba |
| Akisi yekudhinda yeCNC / 3D | Stepper (bhajeti) / servo (kushanda) | Stepper: yakavhurika-roop, inodhura zvishoma; servo: kumhanya uye kururama |
| Vharuvhu yemaindasitiri (DN50–300) | Kutenderera kwemagetsi kwekota kana kuti pneumatic rack-pinion | Zvinoenderana ne torque uye zvivakwa zviripo |
| Injector yemafuta | Piezoelectric kana solenoid | Piezo: 3× kuvhura nekukurumidza; solenoid: mutengo wakaderera |
| Danho re semiconductor lithography | Piezoelectric (pfupi-stroke) + linear servo (refu-stroke) | Kugadziriswa kwe sub-nanometer + kufamba kwe multi-mm kwakabatana |
| Chishandiso chekuvhiya (chinokuvadza zvishoma) | SMA kana servo inofambiswa netambo | MRI yakachengeteka, diki, inoenderana nemuviri |
| Excavator ruoko | Sirinda yeHydraulic inoshanda kaviri | Sarudzo chete inoshanda pakushandisa simba iri uye stroke |
| Chigadziko chemutsetse wegungano | Pneumatic humburumbira | Kumhanya, nyore, mhepo yakamanikidzwa iripo |
Kusarudza mhando chaiyo yeactuator ndiyo sarudzo yekutanga. Kuvaka maelectronics kuti aifambise nemazvo ndiyo yechipiri - uye ndiyo inonyanya kukundikana. H-bridge isina kukura inozviparadza pa stall yekutanga. Servo drive ine routing isina kunaka ye encoder inogadzira position jitter isina filter inogona kubvisa. Piezoelectric driver isina kupatsanurwa kwakakodzera inokundikana EMC. KuHighleap Electronics, tinogadzira nekuunganidza mhando dzese dze actuator control PCBs - kubva kuma industrial-grade motor drive PCBs kusvika kuma compact joint-integrated servo drives emarobhoti. Turnkey PCB assembly yedu inobata sourcing, SMT assembly, uye functional testing - ichideredza nguva yako kubva pakugadzira kusvika kuhardware yakasimbiswa. Kumbira mutengo we actuator control PCB yako uye utiudze rudzi rwe actuator, simba, uye nharaunda - tichatora kubva ipapo.

varumbidzwa Posts
Musangano wePCB weMagetsi eEndasitiri
Maindasitiri emagetsi PCB gungano rinofukidza ...
Musangano wePCB weElectric Electronics weVatengi
Highleap Electronics inopa PCB yemagetsi yevatengi...

Kugadzira PCB neFirmware Programming
Highleap Electronics inopa PCB assembly ne firmware...

Mugadziri wePCB wezvikamu makumi maviri nemana muChina
Maitiro ekuwana mutengo wePCBs Ngatiite ongororo yeDFM/DFA ye...
Nzira yekuwana sei quote yePCBs
Ngatimhanyei DFM/DFA ongororo yenyu todzokera kwamuri nereport. Unogona kurodha mafaera ako zvakachengeteka kuburikidza newebhusaiti yedu. Isu tinoda ruzivo rwunotevera kuti tikupe iwe quote:
-
- Gerber, ODB++, kana .pcb, spec.
- BOM rondedzero kana iwe uchida kusangana
- uwandu
- Kuchinja nguva
Pamusoro pekugadzira PCB, isu tinopa huwandu hwakakwana hwemagetsi masevhisi, anosanganisira PCB dhizaini, PCBA, uye turnkey mhinduro. Kunyangwe iwe uchida rubatsiro neprototyping, dhizaini yekusimbisa, kutsvagisa chikamu, kana kugadzirwa kwakawanda, isu tinopa yekupedzisira-kusvika-kumagumo rutsigiro kuti uve nechokwadi chekubudirira kweprojekiti yako.
Kune masevhisi ePCBA, ndapota ipa BOM yako (Bhiri reZvinhu) uye chero mirairo yegungano. Isu tinopawo DFM/DFA ongororo yekukwidziridza zvigadziriso zvako zvekugadzira uye kusangana, kuve nechokwadi chekuita kwakatsetseka kwekugadzira.