
Tillverkning och PCBA för fiberstyrd UAV-styrd PCB

Fiberstyrd UAV-kontroll är en disciplin som härstammar direkt från trådstyrd antitankmissilteknik – system där en operatör styr en ammunition genom en fysisk länk, immun mot radiostörningar och GPS-förnekning på grund av mediets natur. Den moderna varianten ersätter koppartråd med single-mode optisk fiber, och byter ut originalets begränsade bandbredd och känslighet för elektriska störningar mot kommunikation i gigabitklass och fullständig elektromagnetisk tystnad. Det fiberstyrda UAV-styrkortet är den luftburna halvan av detta system: det tar emot styrkommandon optiskt från operatören, omvandlar dem till flygkontrollutgångar, hanterar den inbyggda sensorsviten och returnerar video och telemetri genom samma fiber som matas ut från en behållare när plattformen rör sig nedåt i räckvidden.
Det som skiljer detta kort från en konventionell flygkontroll är inte processorkraften utan kraven från det optiska gränssnittet i kombination med hårda realtidskrav. Styrkommandoslingan – från operatörsinmatning till ställdonsrörelse – måste slutas inom plattformens aerodynamiska svarstid. För övervakningsdrönare med långsamma, avsiktliga flygprofiler är 40–50 ms acceptabelt. För snabba taktiska plattformar som utför terminalmanövrer kan budgeten vara under 10 ms. Dessa tidskrav styr varje arkitekturbeslut: fibergränssnitt, processorval, ställdonsutmatningsmetod och felsäkert beteende.
Få en offert för fiberstyrda styrkretskort
Snabbt svar
Ett fiberstyrt DRO-styrkort bearbetar styrkommandon som tas emot via dispenserad optisk fiber, omvandlar optiska signaler till flygkontrollutgångar med latens på under 50 ms, returnerar video och telemetri genom samma fiber via WDM och utför deterministiskt felsäkert beteende vid fiberförlust. Designen, som härstammar från FOG-M-missilarvet, prioriterar kommandolatens, tillförlitlighet för engångsbruk eller begränsad återanvändning samt hård realtidsdeterminism. Den skiljer sig från spolkort för tether genom att fibern aldrig hämtas – plattformen dispenserar från en behållare med flyghastighet och fiberspåret lämnas kvar.
Innehållsförteckning
- Arv: Från FOG-M till moderna fiberstyrda drönare
- Systemarkitektur och styrelseroll
- Vägledningskommandoväg och latensbudget
- Sensoråterkoppling och videoåtergångsväg
- Övervakning av fiberdispensering
- Felsäker design för fiberförlust
- Val av processor och RTOS
- Kraftarkitektur för engångsplattformar
- Guidad vs. Tethered: Designskillnader
- Tillverkning och kvalificering
- FAQ
Arv: Från FOG-M till moderna fiberstyrda drönare
BGM-71 TOW-missilen (1970-talet) använde koppartråd som skickades från både raket och missil under flygning, med styrsignaler som överfördes över tråden. Räckvidden begränsades av trådens draghållfasthet och elektriska signaldämpning – vanligtvis under 4 km. I slutet av 1970- och 1980-talen undersökte försvarsforskningsprogram möjligheten att ersätta koppar med optisk fiber av två skäl: fiberns gigabitbandbredd stödde videoretur från en kamera i missilsökaren, och fiberns immunitet mot elektromagnetisk störning tog upp oro för att trådstyrda system stördes av kraftfulla mikrovågssändare.
Programmet Fiber Optic Guided Missile (FOG-M) demonstrerade konceptet men lades ner innan produktionen. Tekniken som validerades – att mata ut fiber från både uppskjutningsplattformen och ammunitionen, med optiska styrkommandon och videoretur – blev grunden för moderna fiberstyrda drönararkitekturer. Den viktigaste skillnaden är att dagens plattformar är drönare snarare än envägsammunition: de bär kameror och sensorsviter för ISR snarare än stridsspetsar, de kan hänga upp snarare än att flyga direkt till ett mål, och i vissa konfigurationer kan de återvinnas och återanvändas.
Det moderna fiberstyrda styr-PCB:t ärver den grundläggande signalarkitekturen från FOG-M – optisk kommandoframåtsändning, videoretur och passiv fiberdispensering – och anpassar den till drönarflygprofiler, nuvarande processorarkitekturer och tillgången på kommersiell optisk fiber- och transceiverteknik till kostnader som inte var tillgängliga på 1980-talet.
Systemarkitektur och styrelseroll
Det fiberstyrda systemet består av: markstation (operatörskonsol + fiberspole + optisk sändare/mottagare) → utmatad fiber → flygburet styrkort → flygställdon + kamera + sensornyttolast. Styrkortet är det enda gränssnittet mellan mark och luft under hela uppdragets varaktighet. Dess optiska gränssnitt måste ta emot kommandon tillförlitligt, dess processor måste exekvera dem i realtid och dess ställdonsdrivrutiner måste producera rena utsignaler med låg latens till flygkontrollytorna eller motorerna.
Till skillnad från en ansluten drönare där fibern hanteras av ett dubbelriktat spolsystem, matas en fiberstyrd plattform passivt ut från en behållare – fibern matas ut när drönaren rör sig, och när behållaren är tom avslutas kommunikationen. Behållarens elektronikgränssnitt hanteras på behållarens fiberoptiska kretskort , som övervakar återstående fiber, spänning vid utgångsstyrningen och matningshastighet. Styrkretskorten tar emot statusdata från behållarens kort via en intern buss och använder detta för beslut om uppdragshantering.
Kortpartitionering: vissa konstruktioner integrerar det optiska gränssnittet, processorn, ställdonsutgångarna och kapselövervakningen på ett enda kort. Andra delar upp det optiska gränssnittet på ett dedikerat optiskt datalänkskort anslutet till styrkortet via en höghastighetskontakt. Den integrerade metoden sparar vikt och antal kontakter. Den delade metoden möjliggör oberoende optimering av det analogt tunga optiska gränssnittet och den digitalt tunga styrfunktionen, och kan förenkla EMC mellan de två.
Vägledningskommandoväg och latensbudget
Styrslingan går som följer: operatörsinmatning → markstyrprogramvara → optisk kodning → fiber → luftburen optisk mottagare → elektrisk omvandling → protokollavkodning → kommandovalidering → ställdonsutgång → aerodynamisk respons → kamerabild → videokodning → optisk överföring → fiber → markmottagare → display. Den del av denna slinga som styrkortet ansvarar för – från optisk mottagning till ställdonsutgång – måste passa inom den totala latensbudgeten, som ställs in av plattformens aerodynamiska responstid minus kommunikationsfiberfördröjningen tur och retur (försumbar vid kabellängder under 10 km: ~50 µs/km enkel riktning vid c/n ≈ 0.67c).
Plattformspecifika latensmål:
- Långsam övervakningsdrönare (3–5 m/s, stort vingspann): total loopbudget 80–150 ms; budget för styrkretskort ~20–40 ms
- Taktisk ISR-drönare (10–20 m/s, måttlig smidighet): total loopbudget 40–80 ms; budget för styrkretskort ~10–20 ms
- Snabbmanövreringsplattform (>20 m/s, hög smidighet): total loopbudget <30 ms; budget för styrkort <8 ms; kräver dedikerad FPGA-baserad styrning
Latensen inom styrkretskortet domineras av: optisk-till-elektrisk omvandling (~1 µs, försumbar), mottagningsbuffert för ramprotokoll och CRC-kontroll (~50–200 µs beroende på protokoll och processor), ställdongränssnitt (PWM-period = 1/frekvens; vid 400 Hz är maximal PWM-latens 2.5 ms; det digitala protokollet DSHOT reducerar detta till ~100 µs).
Kontroll av kommandointegritet är obligatorisk: varje mottagen ram måste innehålla en CRC eller kontrollsumma som processorn validerar innan kommandot skickas till ställdonets utgångar. Ett korrupt kommando som körs utan validering kan producera en flygkontrollingång som operatören inte utfärdade. CRC-kontrollen lägger till ~5–20 µs till bearbetningslatensen – helt acceptabelt med tanke på dess roll i att förhindra falska ställdonkommandon.
Kontexten för design mot störningar är värd att notera här: eftersom kommandon färdas över fiber, saknas RF-störningshotet som driver anti-jamming-kretskortsdesignen helt. Säkerhetshotsmodellen för fiberstyrda system är fysisk – fiberskärning, fysisk avlyssning av kapseln – inte elektromagnetisk.
Sensoråterkoppling och videoåtergångsväg
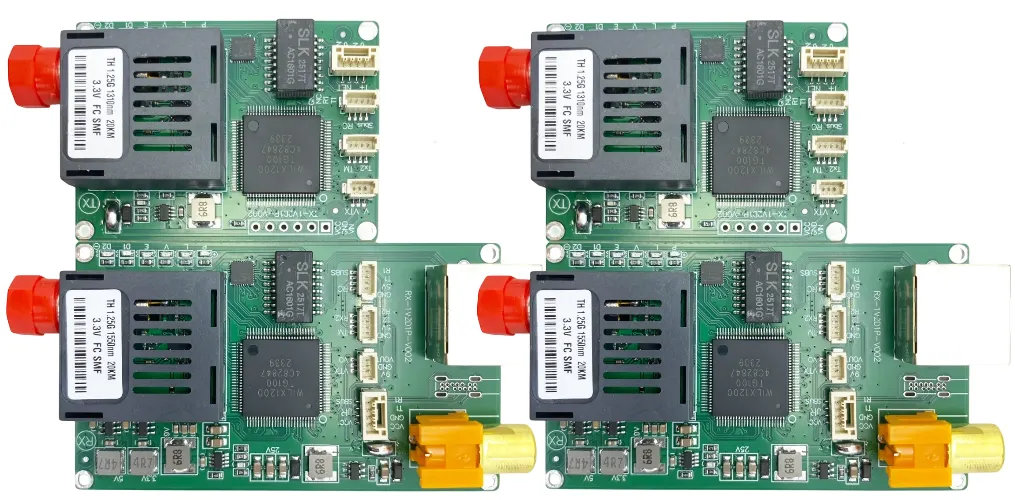
Video och telemetri returnerar genom samma fiber via våglängdsmultiplexering (WDM). Ett typiskt schema: kommandon framåt på 1310 nm, videoretur på 1550 nm. De två våglängderna delar samma fysiska fibertråd men är separerade i varje ände av WDM-optiska kopplare (våglängdsselektiva stråldelare). Denna dubbelriktade arkitektur-på-en-fiber är avgörande för fiberstyrda plattformar eftersom fibern dispenseras och inte kan vara ett flertrådigt knippe – vikt och kapselkapacitet kräver en enda fiber.
Videopipelinen på det luftburna kortet: kamerasensor → ISP (bildsignalprocessor) → komprimeringsmotor (H.264- eller H.265-hårdvarukodare) → paketering → optisk sändare. Okomprimerad 1080p60 kräver ~3 Gbps; efter H.264-kodning på en kvalitetsnivå lämplig för övervakning kan samma ström vara 10–50 Mbps. Komprimering är obligatorisk för alla fiberstyrda plattformar med en praktisk kapsel eftersom den tillåter användning av optiska gränssnitt på 100 Mbps till 1 Gbps snarare än 10 Gbps, med motsvarande minskningar av sändtagarens kostnad, strömförbrukning och kortdesignens komplexitet.
Videopipelinen följer samma principer för fysiska lagerdesign som ett dedikerat optiskt datalänkskort , anpassat för den mekaniska miljön med dispenserad fiber – i synnerhet kan fiberutgångsvinkeln och eventuell spänning som introduceras av dispenseringsmekanismen orsaka modkoppling i multimodfiber, så enmodfiber och våglängdskompatibla sändtagare är standardpraxis.
Övervakning av fiberdispensering
Styrkortet övervakar tre doseringsparametrar, antingen direkt eller via behållarens gränssnittskort:
- Optisk effekt vid mottagaren: den mest grundläggande indikatorn på fiberns integritet. Plötsligt effektfall indikerar ett brott; gradvis minskning kan indikera brott mot böjningsradien i det utmatade spåret eller kontaminering vid utgångsstyrningen.
- Uppskattning av återstående fiber: härledd från hastighetsintegration (∫v dt) jämfört med kalibrerad kapselkapacitet. Mer exakta metoder använder en roterande kodare på utgångsspolen eller en direkt fiberlängdssensor. En varning för låg fibernivå vid 10–20 % återstående mängd utlöser beräkning av returbanan.
- Spänning vid utgångsguiden: En töjningsmätare eller kraftsensor på utgångsstyrningen detekterar att fibern fastnar – om fibern fastnar i terräng eller ett hinder skapar den en spänningstopp innan fibern går sönder. Detekteringen ger en varning på ~50–200 ms, tillräckligt med tid för att försöka undvikande åtgärder på vissa plattformar.
Alla tre parametrar måste samplas med tillräcklig hastighet för att stödja felsäker logik i avsnitt 6. Optisk effektsampling vid 1 kHz är typiskt – detta ger 1 ms upplösning för brottdetektering. Spänningssampling vid 500 Hz är tillräckligt. Uppskattning av återstående fiber kan köras vid 10–50 Hz eftersom kapselutarmning är en långsam process i förhållande till kontrollcykeln. Dispenseringshårdvarans mekanik beskrivs i fiberdispenseringsboxens kretskortssammanhang.
Felsäker design för fiberförlust
Det grundläggande designkravet: varje fiberförlusthändelse måste ha ett definierat, deterministiskt svar
Till skillnad från en fastkopplad drönare där fibern klarar en tur och retur och nedbrytningen är gradvis och förutsägbar, kan en utlöst fiber gå sönder plötsligt utan förvarning – avskuren av terräng, en rotor eller ett operatörsfel vid markänden. Styrkretskortet måste behandla fiberförlust som en förväntad händelse, inte ett exceptionellt fel. Responsen måste vara fördefinierad, implementerad i hårdvara eller firmware med watchdog-stöd och bevisad i marktester före varje flygning.
Tillståndsmaskin för detektering av fiberförlust:
- Optisk effekt faller under tröskelvärdet T_low (inställt 3 dB över minsta mottagarkänslighet)
- Starttimer: 100–500 ms fönster (skiljer tillfällig förlust från permanent avbrott; tillfällig förlust kan uppstå vid skarpa manövrar som belastar fiberns utgångsvinkel)
- Om strömmen återställs inom fönstret: logga händelsen, fortsätt driften, varna operatören
- Om strömmen inte återställs: deklarera fiberbrott, utlös felsäkert läge
Alternativ för felsäkert läge (förkonfigurerade per uppdragstyp):
- Autonom svävning: övergång till inbyggd GPS eller barometrisk hållplats, stanna kvar vid aktuell position, vänta på operatörens återanslutningsförsök via RF-backup (om sådant finns)
- Återföring till behållaren: navigera till den senast kända behållarens position med hjälp av den inbyggda IMU:ns beräkningsläge, försök att återansluta fibern
- Terminalmanöver: för ammunitionsapplikationer, utför förprogrammerad terminalinflygning till senast kända målkoordinater
- Kontrollerad nedstigning: Om autonom flygning inte är möjlig, gasa ner till lägsta kontrollerade nedstigningshastighet och stäng av motorerna när marken är nära
Hårdvaruövervakningsenheten är obligatorisk: en dedikerad watchdog-timer-IC (inte en mjukvaruövervakningsenhet) övervakar processorns hjärtslagssignal. Om processorn låser sig – på grund av ett firmwarefel, EMI-inducerad låsning eller strömavbrott – aktiverar watchdog-enheten säkerhetsreläet och driver ställdonen till ett fördefinierat säkert tillstånd inom watchdog-timeouten (vanligtvis 50–200 ms). Detta är den sista försvarslinjen mellan ett processorfel och en okontrollerad plattform.
Val av processor och RTOS
Styrkretskortet kräver en processor som kan utföra deterministisk exekvering i realtid. De viktigaste måtten är värsta tänkbara avbrottslatens (fördröjningen mellan ett inkommande kommandopaket som utlöser ett avbrott och att avbrottsrutinen börjar exekveras) och kontextväxlingstid (tiden det tar att spara aktuellt uppgiftstillstånd och ladda en ny uppgift). Jitter i dessa måtten bidrar direkt till kontrollslingans latensbudget.
Processorkategorier:
- ARM Cortex-M7 (t.ex. STM32H7): 480 MHz, hårdvaru-FPU, värsta tänkbara avbrottslatens ~12 cykler (~25 ns), tillräckligt för plattformar som kräver >5 ms styrslinga. Kostnadseffektiv, används ofta i kommersiella drönarflygkontroller. Lämplig för de flesta fiberstyrda övervakningsplattformar.
- ARM Cortex-R5: Lockstep-dubbelkärnig för säkerhetskritiska applikationer, deterministisk svarstid, inga överraskningar med cachefördröjning. Vald för försvarsplattformar där flygkontrollfunktionen kräver överensstämmelse med säkerhetsintegritetsnivå (SIL).
- FPGA-baserad styrning (Xilinx Zynq, Intel Cyclone): För plattformar som kräver kontrollslingor på under en millisekund exekverar FPGA-strukturen kontrollalgoritmen i dedikerad logik med deterministisk latens på en klockcykel. Processorn (ARM-kärna i SoC:n) hanterar funktioner som inte är i realtid: telemetriloggning, övervakning av fiberhälsa och uppdragshantering.
Val av RTOS: FreeRTOS är det vanligaste valet för inbyggd drönarkontroll på grund av dess lilla format, deterministiska uppgiftsschemaläggning och breda ekosystem. Zephyr blir alltmer populärt för sin moderna arkitektur och stöd för säkerhetscertifieringsramverk. Bare-metal (ingen RTOS) är acceptabelt för de enklaste plattformarna där kontrollslingan är den enda betydande uppgiften, men ökar komplexiteten i takt med att funktionsuppsättningen växer.
Kraftarkitektur för engångsplattformar
Förbrukningsbara fiberstyrda plattformar står inför en begränsning i kraftarkitekturen som inte gäller för återanvändbara drönare: kraftsystemet måste optimeras för en enda uppdragsprofil (start till fiberänden), utan behov av laddningscyklingshantering eller långsiktig batterihälsa. Detta möjliggör aggressivt cellval: litiumpolymerceller med hög urladdning och maximala koldioxidhalter som skulle förkorta livslängden oacceptabelt i en återanvändbar plattform är helt lämpliga här.
Styrkretskortets strömfördelning måste hantera motorns startströmsstöt (flera hundra ampere i små drönare) utan att matningsspänningen sjunker under processorns spänningsfallströskel. Bulkkapacitans nära varje ESC:s strömingång, i kombination med separata kraftplan för motordrift och flygelektronik (anslutna vid en enda stjärnpunkt), förhindrar motoromkopplingsbrus från att kopplas in i styrelektroniken.
Batteriövervakning: Coulomb-räkning ger information om laddningstillstånd för uppdragshantering. För engångsplattformar är det primära problemet att uppdraget slutförs före urladdning, inte batteriets livslängd – laddningstillståndskurvan styr logiken för återgång till hemmet eller avbrott i uppdraget tillsammans med uppskattningen av återstående fiber. Principerna för GPS-nekade drönarkretskort för strömfördelning i omtvistade miljöer gäller även här – avsaknaden av GPS-störningar eliminerar inte behovet av EMI-härdad strömförsörjningsdesign i flygelektronikfacket.
Guidad vs. Tethered: Designskillnader
| Designaspekt | Fiberstyrd (dispenserad) | Tethered (Spool-hanterad) |
|---|---|---|
| Fiberhantering | Passiv dispensering, ingen hämtning, behållaren töms till noll | Aktiv dubbelriktad spole, motorstyrd spänning, fiber hämtad vid landning |
| Kontrolllooplatens | Under 50 ms kritiskt för de flesta plattformar; <10 ms för snabba manövrer | Högre tolerans — 100–200 ms acceptabelt för stationära eller långsamt rörliga, anslutna ISR-plattformar |
| Fiberbrottsrespons | Måste hantera abrupta, oförvarnade avbrott; deterministisk felsäkerhet obligatorisk | Kan varna före fel; spolmotorn ger spänningsåterkoppling som förutsäger brott |
| Återanvändning av plattform | Ofta förbrukningsbar; vissa ISR-varianter utformade för återställning | Vanligtvis återanvändbar; flygkropp och elektronik designad för upprepade flygningar |
| Kapselns kretskort | Passiv övervakning av fibermatning; ingen motordrift | Aktiv motorstyrning; spänningsreglering; dubbelriktad fiberlängdsspårning |
| EMI-härdning | Standard för kommersiella ändamål; MIL-STD-461 för försvar | Samma kravintervall; EMI-resistent design praxis gäller lika |
Tillverkning och kvalificering
Tillverkningsmetoden är uppdelad efter plattformsåteranvändningsmodell:
Förbrukningsbara plattformar: Standard FR-4, 4–6 lager, komponenter av kommersiell kvalitet, automatiserad SMT-montering, 100 % kretsmonterad testning (ICT) och funktionstest, stickprovsbaserad miljöscreening. Kvalificering sker genom designanalys och begränsad miljötestning snarare än fullständig MIL-STD-810-överensstämmelse. Kostnaden är den primära drivkraften – en plattform som förstörs vid en engångsanvändning kan inte bära ett kretskort för 50 000 dollar. FR-4-kretskortstillverkning med standard blyfri montering uppfyller tillförlitlighetskravet för en uppdragsprofil mätt i timmar.
Återanvändbara ISR-plattformar: Tillvägagångssätt för design och kvalificering av militär kvalitet — polyimid eller FR-4-substrat med hög Tg, IPC klass 2 eller 3 monteringsgodkännande, konform beläggning för fukt- och kontamineringsmotstånd, MIL-STD-810 miljökvalificeringstestning. Funktionstestning inkluderar: återkoppling av styrkommandon vid extrema driftstemperaturer, fiberbrottssimulering (optisk dämpare insatt för att bekräfta felsäkra utlösare korrekt vid det definierade tröskelvärdet), latensmätning över hela kommandovägen.
Highleap tillhandahåller tillverkning och montering av både engångs- och återanvändbara fiberstyrda styrkort, med dokumentationspaket som är lämpliga för varje kvalifikationsnivå.
FAQ
Hur långt kan en fiberstyrd drönare flyga?
Räckvidden begränsas av kapselns kapacitet – längden på fibern som kan lindas in i kapseln i den luftburna änden, plus fiber på marksidans spole. Den praktiska luftburna kapselns kapacitet är 5–20 km för en kapsel som väger 2–8 kg. Vissa större plattformar har 30+ km. Den optiska länkens budget är inte den begränsande faktorn – 1310 nm single-mode-fiber vid 0.35 dB/km med en optisk budget på 20 dB stöder 57 km, vilket vida överstiger kapselns kapacitet.
Kan den fiberstyrda arkitekturen stödja autonom waypointnavigering?
Ja – autonom navigering körs på den inbyggda processorn och kräver inte fiberlänken för exekvering. Fiberlänken överför kommandon för operatörsöverstyrning och returnerar video för situationsmedvetenhet. Autonoma lägen är särskilt viktiga för fiberstyrda plattformar eftersom operatören tillfälligt kan förlora video (på grund av att terrängen maskerar kameran) medan plattformen fortsätter att navigera autonomt.
Vad händer om fibern går av vid jordänden (nära spolen)?
Händelsen med optisk förlust är identisk ur det luftburna kortets perspektiv oavsett var fibern går sönder. Detekterings- och felsäkerhetslogiken som beskrivs i avsnitt 6 gäller lika mycket för ett jordavbrott som för ett luftburet avbrott. Fysiskt sett kan ett jordavbrott vara vanligare – fibern nära startpunkten är stationär och sårbar för att skäras av fordonstrafik eller personal.
Hur påverkar GPS-avstängning detta system?
För fiberkommunikationsvägen: inte alls. Fiberlänken är immun mot GPS-störning eller förfalskning. För det felsäkra autonoma läget: avsevärt. Om det felsäkra läget förlitar sig på GPS-refererad återgång till hemmet, inaktiverar GPS-störning detta alternativ. Försvarsinriktade konstruktioner implementerar därför endast IMU-baserad dead-reckoning felsäkert läge som det primära autonoma läget, med GPS som ett sekundärt alternativ när det är tillgängligt. GPS-nekad drönare PCB Designkontexten adresserar den tröghetsnavigationshårdvara som ligger till grund för denna kapacitet.

Rekommenderade inlägg

Industriell elektronik PCB-montering
Industriell elektronik-kretskortsmontering täcker...

Konsumentelektronik PCB-montering
Highleap Electronics tillhandahåller kretskort för konsumentelektronik...

PCB-montering med firmwareprogrammering
Highleap Electronics tillhandahåller kretskortsmontering med firmware...
24-lagers PCB-tillverkare i Kina
Hur man får en offert för kretskort Låt oss köra DFM/DFA-analys för...
Hur man får en offert för PCB
Låt oss köra DFM/DFA-analys åt dig och återkomma med en rapport.
Du kan ladda upp dina filer säkert via vår webbplats.
Vi behöver följande information för att kunna ge dig en offert:
-
- Gerber, ODB++ eller .pcb, spec.
- Stycklista om du behöver montering
- Antal
- Vändningstid