
Checklista för utvärdering av leverantör av robotfogdrivare PCBA

Program med snäva scheman minskar vanligtvis friktionen vid överlämning genom att tidigt anpassa kortkonstruktionen till monteringsomfattningen. Det är enklast när leverantören kan samordna kretskortstillverkning och kretskortsproduktion som ett enda kontrollerat paket.
Innehållsförteckning
- Vad man ska frysa före offertförfrågan (så att offerterna är riktiga)
- Äkta komponenter: Kanalregler och förfalskningsskydd
- Kvalitetsförväntningar som är viktiga för robotdrivningar
- Ledtid: Vad driver schemaläggning och hur man förhindrar halter
- Vad du bör få med varje leverans
- Relaterade robotprodukter att bygga i samma program
Vad man ska frysa före offertförfrågan (så att offerterna är riktiga)
De flesta "sena förseningar" och "oväntade kvalitetsproblem" beror på saknade begränsningar. En gemensam offertförfrågan för förare bör kommunicera gränser som påverkar pris, ledtid och avkastning – utan att tvinga dig att hantera fabriksdetaljer.
- Driftsområde: DC-bussområde, kontinuerlig/toppfasström, switchfrekvensområde, omgivningstemperatur och arbetscykelprofil (kontinuerligt vridmoment kontra burströrelse, bromsfrekvens).
- Mekaniska begränsningar: kontakttyper, kabelriktning, retentionsbehov, vibrationsexponering och krav på kylfläns/TIM-gränssnitt om PCBA:n monteras på en kall platta eller hölje.
- Lista över kritiska delar: Identifiera "icke-alternativa" delar och "godkända alternativa" delar, särskilt för krafthalvledare, shuntar, isolatorer och högspecifikationskontakter. Definiera parameterekvivalensregler (inte bara fotavtryck/värde).
- Avsikt med brädans konstruktion: kopparvikt, tjocklek och eventuella starkströmsområden; om konstruktionen förlitar sig på tjock koppar för ström-/termisk marginal, anpassa tidigt med kapacitet för tung koppar-PCB.
- Testavsikt: Ange vad som måste verifieras vid slutet av linjen (skyddströsklar, strömreglering under belastning, kommunikation under switching, pulsgivarens giltighet) och vad som måste registreras.
Äkta komponenter: Kanalregler och förfalskningsskydd
Förfalskade och gråmarknadsdelar är en verklig risk i robotdrivningar eftersom fel ofta bara uppstår under termisk stress och switchbelastning. För att skydda tillförlitligheten utan att sakta ner upphandlingen, använd kanalregler och granskningsbara bevis för definierade kritiska stycklistar.
Delar som borde ha standardinställningen "Ingen ersättning"
- Slutstegsenheter: MOSFET/IGBT, gate-drivkretsar, isolerade drivkretsar – alternerande kretsar kan ändra switchförlust, timing, EMI och felbeteende.
- Avkänningskedja: shuntmotstånd (TCR/långsiktig stabilitet), operationsförstärkare/förstärkare (offset/drift), referenser – alternerande motstånd kan ändra momentnoggrannhet och utlösningströsklar.
- Isoleringskomponenter: Isolerade DC/DC, digitala isolatorer – måste uppfylla arbetsspännings- och säkerhetsklassningar.
- DC-länkkondensatorer och snubbers: ESR/ESL och rippelvärden påverkar bussens rippel och uppvärmning; okontrollerade växlingar kan orsaka återställningar och kommunikationsinstabilitet.
- Anslutningar: retention, parningscykler, vibrationsklassning – ersättningsprodukter går ofta fel mekaniskt först.
Kanalkontroll som skalar
- Auktoriserad inköp för kritiska linjer: kräva upphandling från franchisedistributörer eller tillverkargodkända kanaler för den kritiska listan.
- Alternativt arbetsflöde för godkännande: Tillåt endast alternativ från en godkänd lista eller med skriftligt tekniskt godkännande som bekräftar viktiga parametrar.
- Bevis på begäran: kräver faktura-/spårningsdokument och insamling av parti-/datumkod för utvalda halvledare och isolatorer.
Om du vill att sourcing och montering ska kontrolleras under ett och samma ansvariga område, strukturera det som en nyckelfärdig PCBA så att komponentäkthet och alternativa regler tillämpas konsekvent över alla byggen.
Kvalitetsförväntningar som är viktiga för robotdrivningar
För gemensamma drivenheter är de kostsamma problemen vanligtvis intermittenta. Kvalitetskrav bör fokusera på fellägen som driver fältreturer: termisk instabilitet, kontaktutmattning, avdrift av sensorer och EMI-känsliga fel. En bra leverantör kommer att omvandla dessa krav till riskbaserad inspektion och testtäckning.
- Kraftanordningens leder: kräva utvärdering av dolda fogar och termiska dynor med hjälp av definierade röntgenkriterier och en provtagningsplan som matchar risken (högre för nya revisioner och tidiga ramper).
- Högströmsgränssnitt: Definiera acceptans för DC-ingångs- och fasutgångskopplingar plus mekanisk förstärkning/dragavlastning när kablar belastas.
- Renlighet för precisionsavkänning: Om konstruktionen inkluderar högohmiga avkänningar eller referenser, kräv en rest-/renhetsplan för att undvika avdrift och intermittent läckagebeteende.
- Inspektionstäckning som är repeterbar: begära strukturerade inspektionsresultat via inspektion och kvalitetskontroll snarare än ad hoc-foton.
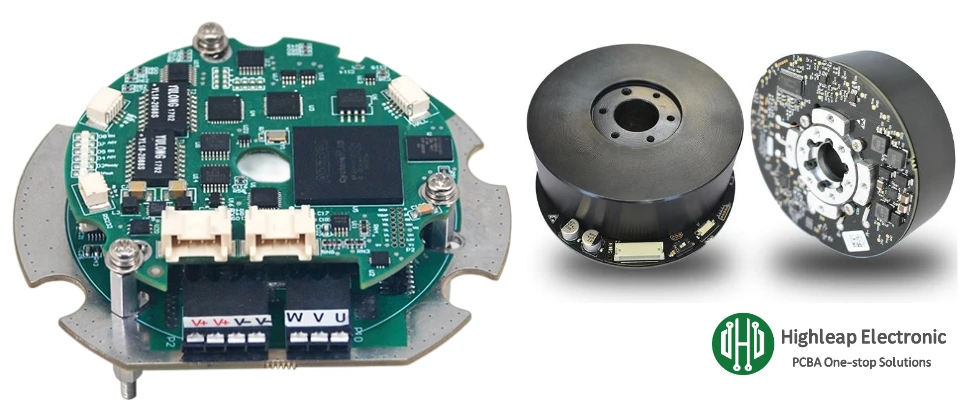
Ledtid: Vad driver schemaläggning och hur man förhindrar halter
Inom robotstyrning är ledtider främst ett problem med leveranskedjan och beredskap. De bästa tidsplanerna kommer från att kontrollera den kritiska vägen tidigt och förhindra revisionskuns.
- Komponenter i den kritiska vägen: Kraftenheter, isolatorer, specialkondensatorer och kontakter bestämmer ofta schemat. Bekräfta tillgänglighet och lås kvantiteter per byggsteg (EVT/DVT/PVT/MP).
- Revisionskontroll och ändringsgränser: Definiera ett ändringsfrysningsdatum per build. Sena stycklistbyten och ändringar i fotavtryck är den främsta orsaken till schemaåterställningar.
- Programmerings- och konfigurationsberedskap: Om produktionen kräver flashing/konfigurationskontroll, inkludera den i omfattningen med hjälp av IC-programmering för att förhindra att "fel firmware" slipper ut.
- Testfixturens beredskap: Definiera slutbevakning tidigt så att fixturer och gränser inte uppfinns under rampen. Där det är möjligt, anpassa till funktionell testning (FCT) krav inför den första pilotprojektet.
Vad du bör få med varje leverans
Leveransbevis bör göra inkommande godkännande snabbt och inneslutning effektivt. Be om en liten uppsättning högvärdiga leveranser som faktiskt minskar din risk.
- Överensstämmelseintyg (CoC): byggrevision, kvantitet och överensstämmelse med de överenskomna acceptanskriterierna.
- Sammanfattning av inspektion: vilken täckning som tillämpades (SPI/AOI/röntgen/visuell), funna defektkategorier, antal omarbetningar och viktiga observationer kopplade till riskzoner.
- Funktionstestrapport: godkännandefrekvens och viktiga uppmätta värden (skyddströsklar, strömregleringskontroller, kommunikationskontroller), med firmware-/konfigurationsversion om tillämpligt.
- Bevis på komponentäkthet: För kritiska stycklistarader, tillhandahålla spårningsdokument på begäran och registrera parti-/datumkoder för utvalda halvledare.
Om din byggnation inkluderar en kapsling, kablage, etiketter eller slutliga monteringskontroller, definiera leveransen som en modul och validera gränssnitt genom box build-montering så att kvaliteten bevisas på integrationsnivå.
Relaterade robotprodukter att bygga i samma program
Robotteam paketerar ofta flera enheter under samma kvalitets- och sourcingregler för att minska integrationsrisker och leverantörsomkostnader.
- Kraftfördelning och skydd: DC-samlingskort, förladdningskretsar, e-säkringsmoduler, spännings-/strömövervakningskort.
- Broms- och säkerhetselektronik: bromsdrivkort, säkerhets-I/O-expansionsenheter, felaggregeringsmoduler.
- Sensorgränssnittsmoduler: kodare/resolver-gränssnittskort, IMU/kraftsensorhubbar, isolerade analoga ingångsmoduler.
- Kommunikationsgateways: CAN-till-Ethernet, EtherCAT-noder, isolerade RS-485-hubbar, diagnostiska adaptrar.
- Elektronik för hjälpställdon: gripmotordrivare, småaxlade drivenheter, fläkt-/pumpstyrenheter och energihanteringskort.
Sammanfattning: Ett pålitligt PCBA-program för robotkopplingar uppnås genom att låsa kritiska krav före offertförfrågan, säkerställa äkta sourcing med kontrollerade alternativ, planera ledtider kring verkliga flaskhalsar och ta emot leveransbevis som möjliggör snabb acceptans och snabb inneslutning.

Rekommenderade inlägg
PCB-tillverkning och monteringstjänster
Highleap Electronics erbjuder tillverkning och montering av kretskort...
Högfrekventa PCB-monteringstjänster
Highleap Electronics tillhandahåller högfrekventa kretskortsmontering...
Nyckelfärdig PCB Assembly Tillverkare
Highleap Electronics är en nyckelfärdig kretskortsmonteringslösning...

PCB-monteringstillverkare i Kina
Highleap Electronics är en tillverkare av kretskortsmontering i...
Hur man får en offert för PCB
Låt oss köra DFM/DFA-analys åt dig och återkomma med en rapport.
Du kan ladda upp dina filer säkert via vår webbplats.
Vi behöver följande information för att kunna ge dig en offert:
-
- Gerber, ODB++ eller .pcb, spec.
- Stycklista om du behöver montering
- Antal
- Vändningstid
Förutom PCB-tillverkning erbjuder vi ett omfattande utbud av elektroniska tjänster, inklusive PCB-design, PCBA (Printed Circuit Board Assembly) och nyckelfärdiga lösningar. Oavsett om du behöver hjälp med prototyper, designverifiering, komponentförsörjning eller massproduktion, tillhandahåller vi komplett support för att säkerställa ditt projekts framgång. För PCBA-tjänster, vänligen tillhandahåll din BOM (Bill of Materials) och eventuella specifika monteringsinstruktioner. Vi erbjuder även DFM/DFA-analys för att optimera dina konstruktioner för tillverkning och montering, vilket säkerställer en smidig produktionsprocess.