
Turli xil aktuator turlari orasidan qanday tanlash mumkin

1-rasm. Aktuator turlari
Aktuatorlar har bir mashinaning asosiy qismidir — ular energiyani boshqariladigan harakatga aylantiradi. Lekin har bir aktuator turi uni boshqaradigan sxemaga turli xil elektr talablarini yuklaydi. Ushbu qo'llanma barcha asosiy aktuator turlarini, birinchi tamoyillardan tortib, ularni tanlash mantig'i va har biri yaratadigan PCB dizayn talablarini qamrab oladi.
Mundarija
- Aktuatorlar qanday tasniflanadi: Harakat turi va energiya manbai
- Elektr aktuator turlari: cho'tkali DC, BLDC, Stepper, Servo, Lineer va Piezoelektrik
- Shlangi va pnevmatik aktuatorlar: kuch, tezlik va boshqaruv
- Maxsus aktuatorlar: Solenoid, SMA, Termal va Yumshoq
- Robototexnika sohasida aktuator turlari: sanoat qurollari, kobotlar, oyoqli robotlar va gumanoidlar
- Aktuator turi PCB dizaynini qanday boshqaradi: quvvat, issiqlik va himoya
- Aktuatorni tanlash tizimi va tezkor ma'lumotnoma qo'llanmasi
Highleap Electronics sanoat avtomatlashtirish, robototexnika, tibbiy asboblar va aerokosmik sohalardagi aktuatorlarni boshqaradigan PCBlarni ishlab chiqaradi va yig'adi. Ushbu qo'llanma shu nuqtai nazardan yozilgan: nafaqat har bir aktuator turi nima, balki u haydovchi elektronikasidan nimani talab qiladi - va nima uchun bu talablar biz qabul qiladigan har bir qatlam sonini, iz kengligini va himoya sxemasi bo'yicha qarorlarni shakllantiradi.
1. Aktuatorlar qanday tasniflanadi: Harakat turi va energiya manbai
Aktuator - bu kirish energiyasini boshqariladigan mexanik harakatga aylantiradigan har qanday qurilma. Tasniflash aktuatorni aniq belgilash uchun ikkalasi ham ko'rsatilishi kerak bo'lgan ikkita mustaqil o'q bo'ylab amalga oshiriladi.
Harakat turi geometrik chiqishni tavsiflaydi: chiziqli aktuatorlar to'g'ri chiziqli siljishni (surish/tortish/ko'tarish) hosil qiladi; aylanadigan aktuatorlar burchakli aylanishni (o'q atrofida moment) hosil qiladi; va ko'p o'qli yoki kombinatsiyalangan aktuatorlar - masalan, ovozli spiral aktuatorlari va Stewart platforma bosqichlari - bir vaqtning o'zida bir nechta geometrik o'lchamlarda harakatni hosil qiladi.
Energiya manbai quvvat zichligini, boshqarilishini, infratuzilma talablarini va elektron interfeysning xususiyatini belgilaydi.
| Energiya manbai | Quvvat zichligi | aniqlik | Kerakli infratuzilma | Odatdagi kuch diapazoni |
|---|---|---|---|---|
| elektr | o'rta | a'lo | Quvvat manbai + drayver PCB | mN – o'nlab kN |
| Shlangi | Juda yuqori | Yaxshi (servo klapan bilan) | Nasos, rezervuar, muhrlar, klapanlar | kN – MN |
| Pnevmatik | O'rta baland | o'rtacha | Kompressor, tarqatish, klapanlar | N – oʻnlab kN |
| Piezoelektrik | Juda yuqori (qisqa zarba) | Nanometr darajasida | Yuqori kuchlanishli kuchaytirgich PCB | N – kN |
| Termal / SMA | past | Cheklangan | Isitgich yoki joriy drayver | µN – N |
Harakat turi va energiya manbaining kesishishi aktuatorni belgilaydi. Shlangi aylanuvchi aktuator va elektr chiziqli aktuator turli xil boshqaruv elektronikasini, turli xil nosozlik rejimini tahlil qilishni va turli xil PCB arxitekturasini talab qiladigan tubdan farq qiladigan qurilmalardir, ammo ikkalasi ham "aktuator" degan yagona yorliq ostida. Quyidagi bo'limlar har bir toifani texnik jihatdan ochib beradi.
Aktuatorni tanlash talablari yuk, harakatlanish, tezlik, ish aylanishi va mavjud mexanik maydonni bog'laydi. Elektr drayveri, quvvat va sensor interfeyslari faqat aktuator yorlig'idan emas, balki ushbu talablardan kelib chiqib aniqlanishi kerak.
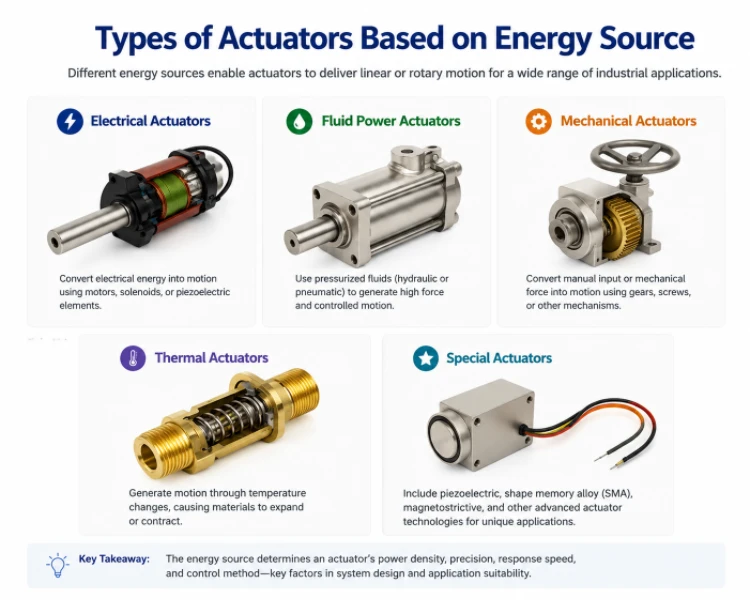
2-rasm. Elektr, suyuq, mexanik, termal va maxsus aktuatorlarni o'z ichiga olgan energiya manbai bo'yicha tasniflangan aktuatorlar
2. Elektr aktuator turlari: cho'tkali DC, BLDC, Stepper, Servo, Lineer va Piezoelektrik
Elektr aktuatorlari zamonaviy avtomatlashtirish va robototexnika sohasida ustunlik qiladi, chunki ular suyuq infratuzilmani talab qilmaydi va raqamli boshqaruv tizimlari bilan to'g'ridan-to'g'ri interfeysga ega. Pastki kategoriyalar boshqaruv arxitekturasi, teskari aloqa talablari va drayverning PCB dan nimani talab qilishi jihatidan keskin farq qiladi.
Fırçalanmış DC motorlar
Cho'tkali DC motorlari elektr energiyasini segmentlangan kommutator halqasiga tegib turgan uglerod cho'tkalari orqali aylanishga aylantiradi, bu esa bir yo'nalishli momentni saqlab qolish uchun rotor sargilaridagi tok yo'nalishini o'zgartiradi. Moment armatura tokiga mutanosib (T = K t × I a ); tezlik armatura kuchlanishidan minus teskari EMF bilan boshqariladi. Chiziqli tezlik-moment munosabati PWM ish siklini to'g'ridan-to'g'ri tezlikni boshqarishga aylantiradi — mexanik jihatdan oddiy va elektron jihatdan sodda. Samaradorlik 70–85% ni tashkil qiladi; cho'tkaning aşınması xizmat muddati chegarasini belgilaydi, odatda uzluksiz ishlashda 500–2,000 soat.
Drayver PCB talablari: H-ko'prik topologiyasi (L298N, DRV8833 yoki 5 A dan yuqori tok uchun diskret MOSFET H-ko'prik), mikrokontrollerdan PWM, shunt rezistor orqali tokni aniqlash. Kommutatsiya uchquni keng polosali EMI hosil qiladi — har bir motor terminalida 100 nF keramik kondensator va motor simlaridagi umumiy rejimli cho'kish minimal yumshatish hisoblanadi. Qo'llanilishi: elektr oynalar, elektr asboblari, konveyer drayverlari, maishiy texnika, arzon sanoat avtomatlashtirish.
Cho'tkasiz DC (BLDC) dvigatellari
BLDC motorlari mexanik kommutatsiyani elektron kommutatsiya bilan almashtiradi — rotor doimiy magnitlarni olib yuradi; uchta stator fazasi haydovchi PCB tomonidan Hall sensorlaridan yoki sensorsiz orqa EMF aniqlashdan olingan rotor holatiga qarab ketma-ket ravishda quvvatlanadi. Maydonga yo'naltirilgan boshqaruv (FOC) stator tokini moment hosil qiluvchi (I q ) va oqim hosil qiluvchi (I d ) komponentlarga ajratadi, bu esa past tezlikda silliq ishlash va maksimal samaradorlikni (85–95%) ta'minlaydi. BLDC motorlari cho'tkali ekvivalentlariga qaraganda yuqori quvvat zichligi, uzoqroq xizmat muddati va pastroq akustik shovqinni taklif etadi.
Drayver PCB talablari: Uch fazali inverter (oltita MOSFET yoki IGBT), yuklash sxemalariga ega darvoza drayverlari (masalan, TI DRV835x, Infineon 6EDL), har bir fazada tok sezgir kuchaytirgichlar, DSP yoki maxsus PWM apparatiga ega mikrokontrollerda ishlaydigan FOC algoritmi. PCB joylashuvi kommutatsiya oqimining pastadirini minimallashtirishi kerak — qisqa darvoza izlari, darvoza drayveridan 5 mm masofada joylashgan yuklash kondensatori, past tomondagi yo'lda faza oqimi shuntlari. Qo'llanilishi: EV motorlari, dronlar, HVAC kompressorlari, sanoat servo drayverlari, robot bo'g'inlari, tibbiy nasoslar.
Bizning PCB ishlab chiqarish imkoniyatlarimiz BLDC servo drayverlari talab qiladigan zich ko'p qatlamli tartiblarni va qattiq impedans nazoratini qo'llab-quvvatlaydi.
Step vosita motorlari
Bosqichli motorlar to'liq aylanishni diskret bosqichlarga ajratadi — gibrid stepperlar uchun 200 bosqich/aylanish (1.8°/bosqich) standart hisoblanadi. Har bir bosqich ma'lum bir stator fazasi kombinatsiyasini quvvatlantirish orqali boshqariladi; rotor hosil bo'lgan magnit maydon bilan moslashadi va u yerda ushlab turadi. Ochiq halqali boshqaruv uchun pozitsiya kodlagichi kerak emas, bu esa stepperlarni 3D printerlarda, CNC mashinalarida va laboratoriya avtomatlashtirishda tejamkor qiladi. Mikrobosqich (½, ¼, 1/16, 1/32 bosqich) bir vaqtning o'zida ikki faza o'rtasida tokni mutanosib ravishda taqsimlash orqali silliqroq harakatni ta'minlaydi, bu esa ushlab turish momentini kamaytiradi.
Muhim cheklov rezonansdir: ma'lum bir qadam chastotalarida energiya kirishi mexanik rezonans bilan sinxronlashadi, bu esa yo'qolgan qadamlar va oldindan aytib bo'lmaydigan xatti-harakatlarga olib keladi. Trinamic TMC seriyali drayverlaridagi antirezonansli DSP dasturiy ta'minotda kompensatsiya qiladi. Moment burchak chastotasidan ham keskin pasayadi, shuning uchun stepper tizimlari o'rtacha tezlik bilan cheklangan (odatda mazmunli moment uchun 1,000 rpm dan past).
Drayver PCB talablari: Chopper doimiy tok boshqaruvi (A4988, DRV8825, TMC2209), mikrokontrollerdan yo'nalish va qadam impulsi, bobin tok sensori rezistorlari. Stepper drayver IClari hatto to'xtab turgan holatda ham sezilarli darajada issiqlikni tarqatadi — termal panel ostiga mis quyish va ichki tekisliklarga termal o'tish ixtiyoriy emas. Qo'llanilishi: 3D printerlar, CNC marshrutizatorlari, tanlash va joylashtirish mashinalari, kamerani pan/egish tizimlari, to'qimachilik mashinalari.
Servo motorlar
Servo motor turi emas, balki boshqaruv arxitekturasi — har qanday motorni (cho'tkali DC, BLDC yoki AC sinxron) pozitsiya kodlovchi va teskari aloqa boshqaruvchisi bilan juftlashtirgan yopiq tsiklli pozitsiyani boshqarish tizimi. Servoni belgilaydigan narsa tsikldir: pozitsiya buyrug'i bilan taqqoslaganda enkoder chiqishi, xato PID yoki kaskad boshqaruvchisini boshqaradi, bu esa joriy buyrug'ni quvvat bosqichiga chiqaradi. Sanoat servo tizimlari 24-bitli mutlaq kodlovchilar (Hiperface, EnDat, BiSS-C protokollari) bilan 100–1,000 Gts o'tkazish qobiliyatiga va ±0.01 mm yoki undan yuqori joylashish aniqligiga erishadi.
Drayver PCB talablari: Yuqoridagi kabi bir xil BLDC uch fazali invertor, shuningdek, kodlovchi interfeys (mutlaq uchun kvadrat dekoder yoki SPI/BiSS), oqim sezgir ADC va boshqaruv algoritmini amalga oshiruvchi DSP/FPGA. Sanoat servo drayvlariga EtherCAT yoki PROFINET interfeysi, IEC 61508 SIL 2 ga muvofiq Xavfsiz momentni o'chirish (STO) funktsiyasi va keng qamrovli nosozlik monitoringi qo'shiladi. Xobbi servolari sodda interfeysdan foydalanadi: 50 Hz PWM, 1–2 ms impuls kengligi pozitsiyani o'rnatadi. Qo'llanilishi: sanoat robot bo'g'inlari, CNC o'qlari, yarimo'tkazgichli plastinkalarni boshqarish, parvozni boshqarish sirtlari, in'ektsion kalıplama mashinalari.
Boshqariladigan differentsial juftlik marshrutizatsiyasi va EMI bilan mustahkamlangan aralash signalli joylashuvni talab qiladigan servo drayvli PCBlar uchun bizning yuqori chastotali PCB dizayni va ishlab chiqarish imkoniyatlarimizga qarang.
Chiziqli elektr aktuatorlar
Chiziqli elektr aktuatorlar aylanuvchi motor harakatini qo'rg'oshinli vint, sharsimon vint, tokchali va pinionli vint yoki kamar uzatmasi orqali chiziqli siljishga aylantiradi yoki to'g'ridan-to'g'ri chiziqli motordan foydalanadi. Qo'rg'oshinli vintlar (akme tishli) o'z-o'zidan qulflanadi va tejamkor; sharsimon vintlar ishqalanishni kamaytirish, yuqori samaradorlik va pastroq orqaga burilish uchun qayta aylanadigan sharsimon podshipniklarni qo'shadi. Chiziqli motorlar mexanik uzatmani butunlay yo'q qiladi, to'liq zarba bo'ylab pozitsiyani kodlashni talab qilish va yuqori quvvatli elektronika talablari evaziga eng yuqori tezlanish va nol orqaga burilishga erishadi.
Muhim dizayn parametrlari: harakatlanish tezligi, eng yuqori va uzluksiz kuch, tezlik, ish sikli, orqaga haydash qobiliyati (odamlar bilan hamkorlikda qo'llaniladigan dasturlarda xavfsizlik uchun zarur), IP reytingi va aloqa protokoli (sanoat qurilmalari uchun RS-485, CANbus, EtherCAT). Limit kalitlari — odatda ishlamay qolishdan himoya qilish uchun PCB kirishida yopiq bo'ladi — mexanik harakatlanish chegaralarini belgilaydi. Joriy monitoring yopiq tsiklli dasturlarda ham ortiqcha yuklanishdan himoya qilish, ham kuchni boshqarish imkonini beradi. Qo'llanilishi: balandligi sozlanadigan ish stantsiyalari, kasalxona o'rinlari, quyosh trekerlari, sanoat presslari, klapan aktuatorlari, samolyotning ikkilamchi parvoz boshqaruv elementlari.
Piezoelektrik aktuatorlar
Pyezoelektrik aktuatorlar PZT (qo'rg'oshin tsirkonat titanat) keramikasida teskari pyezoelektrik effektdan foydalanadi: qo'llaniladigan elektr maydoni kristall panjaraning kengayishiga yoki qisqarishiga olib keladi. O'zgaruvchan qutblilikdagi yupqa PZT disklari to'plami kuchlanishni kümülatif ravishda kuchaytiradi - 150 V ga boshqariladigan 40 mm to'plam bir necha kilonyuton blokirovka kuchlari bilan taxminan 60 µm siljish hosil qiladi. Javob vaqti mikrosekund oralig'ida; aniqlik nazariy jihatdan cheksiz (zaryad rejimida haydash bilan sub-nanometr). Ikkita asosiy cheklov mexanik kuchaytirishsiz kichik zarba va gisterezis (siljish kuchlanish tarixidan 10-15% ga orqada qoladi) bo'lib, bu aniq qo'llanilishlarda kompensatsiyani talab qiladi.
Drayver PCB talablari: Yuqori kuchlanishli kuchaytirgich (0–150 V yoki ±200 V), sig'imli yukni zaryadlash uchun yuqori chiqish oqimi (100 nF dan 100 µF gacha). OPA454, OPA541 yoki maxsus piezo drayver chiplari. Kuchlanish rejimida haydash o'rniga zaryadlash rejimida haydash eng talabchan dasturlarda gisterezisni minimallashtiradi. HV kuchaytirgich bosqichi va mantiq/aloqa sxemasi o'rtasida PCB galvanik izolyatsiyasi xavfsizlik va shovqin immuniteti uchun majburiydir. Qo'llanilishi: yarimo'tkazgich litografiya bosqichlari, AFM skanerlari, yonilg'i injektorlari, ultratovushli transduserlar, tebranish izolyatsiya tizimlari, aniq klapanlarni boshqarish.
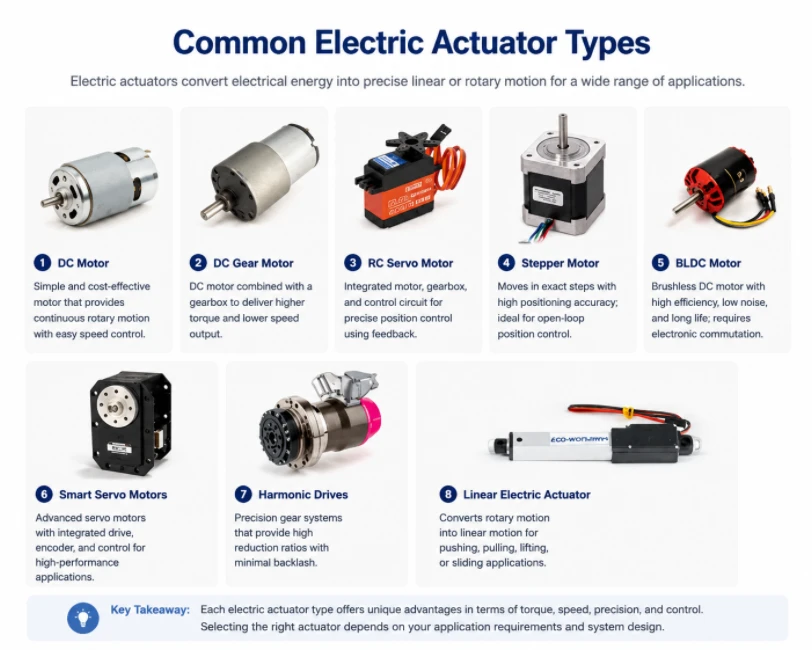
3-rasm. Turli xil elektr aktuator turlari, jumladan, doimiy tok, doimiy tok tishli uzatmasi, stepper, servo, BLDC, aqlli servo, garmonik va chiziqli aktuatorlar
3. Shlangi va pnevmatik aktuatorlar: kuch, tezlik va boshqaruv
Suyuqlik kuchiga ega aktuatorlar — gidravlik va pnevmatik — piston yoki qanotga ta'sir qiluvchi bosimli suyuqlik orqali kuch hosil qiladi. Ular bir xil asosiy printsip asosida ishlaydi (bosim × maydon = kuch), ammo bosim diapazoni, siqilish qobiliyati va qo'llanilishi jihatidan keskin farq qiladi.
Gidravlik aktuatorlar
Shlangi tizimlar 100–700 bar (1,450–10,000 psi) bosim ostida ishlaydi va shunga o'xshash o'lchamdagi hech qanday elektr aktuator yaqinlasha olmaydigan kuchlarni hosil qiladi. 350 bar bosimdagi 100 mm diametrli silindr taxminan 274 kN — 27 tonnadan ortiq quvvat ishlab chiqaradi. Bu kuch zichligi gidravlikni qurilish uskunalari, temirchilik presslari, kema rullari va samolyotlarning asosiy parvoz boshqaruvi uchun yagona oqilona tanlovga aylantiradi.
Chiziqli gidravlik silindrlar (bir martalik yoki ikki martalik) va aylanuvchi gidravlik motorlar ikkita asosiy shakldir. Aniq pozitsiyani boshqarish uchun elektrogidravlik servo klapanlar (EHSV) yoki proporsional yo'nalishli boshqaruv klapanlari kerak bo'ladi, ular boshqaruv platasidan ±10 V yoki 4–20 mA buyruqni g'altakning mutanosib siljishiga va shuning uchun silindrga mutanosib oqimga aylantiradi. Servo klapanning o'tkazish qobiliyati 50–200 Gts ga etadi, bu esa yopiq halqali gidravlik pozitsiyani boshqarishni parvoz simulyatorlarida, faol transport vositalarining osmalarida va sanoat presslarida hayotiy qiladi.
Shlangi tizimlarda PCB roli: Drayver PCB aktuatorni quvvatlantirmaydi — u klapanni boshqaradi. Chiqishlar: 4–20 mA tok tsikli yoki servo klapanlarga ±10 V differentsial; PWM dan solenoidga proporsional klapanlarga tok sezgichi bilan teskari aloqa. LVDT sensorlaridan pozitsiya teskari aloqasi PCBda aniq differentsial kuchaytirishni va past chastotali filtrlashni talab qiladi. Solenoid klapan drayverlari chopper oqimini boshqarishga ega yarim ko'prik sxemalaridan foydalanadilar — erkin aylanuvchi diod bobinning induktiv tepish kuchlanishiga mos kelishi kerak, bu esa qisqichsiz o'chirilganda 5–10 × ta'minot kuchlanishiga yetishi mumkin.
Pnevmatik aktuatorlar
Pnevmatik aktuatorlar 4–10 bar bosimda siqilgan havodan foydalanadi. Gidravlikaga qaraganda pastroq bosim birlik maydoniga kamroq kuch sarflash demakdir — ammo havo toza, siqiladigan (bu tabiiy moslashuvchanlikni ta'minlaydi) va gidravlik moyning ifloslanishi qabul qilinishi mumkin bo'lmagan oziq-ovqat va farmatsevtika muhitida xavfsizdir. Pnevmatik tizimlar tez yoqish/o'chirish rejimida ishlaydi (millisekundlarda klapan javobi) va mexanik jihatdan sodda.
Standart turlarga bir martalik ishlaydigan silindrlar (prujinali qaytish), ikki martalik ishlaydigan silindrlar (ikkala tomonda havo), tayoqsiz silindrlar (uzun zarbali past burilishli ilovalar uchun silindr korpusidagi aravacha) va chorak aylanma klapan ishlashi uchun raf va pinionli aylanma aktuatorlar kiradi. To'liq ochiq yoki to'liq yopiq holatdan boshqa holatlarga erishish uchun proporsional pnevmatik boshqaruv elektropnevmatik proporsional klapanlar va pozitsiyani qaytarish teskari aloqasini talab qiladi, ammo havo siqilishi aniq joylashishni elektr yoki gidravlik servo boshqaruvga qaraganda qiyinlashtiradi.
Pnevmatik tizimlarda PCB roli: Solenoid klapan drayveri (24 VDC bobini, MOSFET chiqishi, erkin aylanadigan diod zarur). Proporsional klapanlar uchun: 4–20 mA yoki 0–10 V buyruq chiqishi. Yopiq halqali elektropnevmatik pozitsionerlar uchun: I/P konvertor chiqishi va potentsiometr yoki LVDT pozitsiyasi teskari aloqasi bo'lgan mikrokontroller PID halqasi.
Gidravlik va pnevmatik va elektr: Qaror matritsasi
| Criterion | elektr | Pnevmatik | Shlangi |
|---|---|---|---|
| Maksimal kuch (taqqoslanadigan o'lcham) | Past-O'rta | o'rta | Juda yuqori |
| Joylashuv aniqligi | a'lo | o'rtacha | Yaxshi (servo klapan) |
| Javob tezligi | Yaxshi – A'lo | Juda tez (yoqish/o'chirish) | Tez (servo klapan) |
| Energiya samaradorligi | 80-95% | ~10% (siqilish yo'qotishlari) | ~60–75% |
| O'rnatishning murakkabligi | past | o'rta | baland |
| PCB drayverining murakkabligi | baland | past | o'rta |
Infratuzilma hali mavjud bo'lmagan 20 kN dan past yangi qurilmalar uchun o'rnatilgan umumiy xarajat deyarli har doim elektr energiyasini afzal ko'radi. Og'ir sanoatda gidravlika bu chegaradan yuqori bo'lgan oqilona tanlov bo'lib qolmoqda - infratuzilma xarajatdir, aktuatorning o'zi emas.
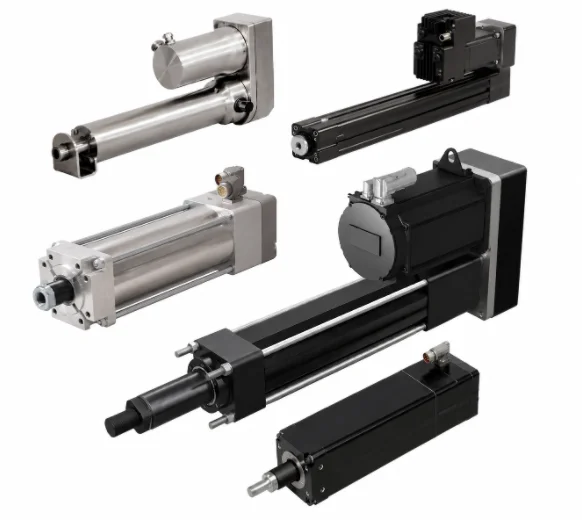
4-rasm. Shlangi va pnevmatik aktuatorlar
4. Maxsus aktuatorlar: Solenoid, SMA, Termal va Yumshoq
Bir nechta aktuator turlari o'lcham, og'irlik, biomoslik yoki ish muhiti cheklovlari tufayli asosiy elektr, gidravlik yoki pnevmatik yechimlar amaliy bo'lmagan ma'lum joylarni egallaydi.
Solenoid aktuatorlari
Solenoid tok oqayotganida ferromagnit pistonni g'altak ichiga tortib, chiziqli kuch hosil qiladi. Kuch taxminan tok kvadratiga mutanosib va havo oralig'i kvadratiga teskari mutanosib — qisqa harakatda yuqori kuch hosil qiladi, lekin bo'shliq oshgani sayin keskin pasayadi. Odatdagi harakat: 1–25 mm. Ikki stabil solenoidlar uzluksiz quvvatsiz ikkita barqaror holatdan birini ushlab turish uchun doimiy magnitdan foydalanadi; holatlarni almashtirish uchun faqat tok impulsi kerak bo'ladi, bu ularni batareya bilan ishlaydigan yoki kam ishlaydigan siklli ilovalar uchun ideal qiladi.
PCB drayveri haqida eslatma: Solenoid bobini energiyani induktor sifatida saqlaydi. Kalit ochilganda, bu energiya biron bir joyga ketishi kerak - erkin aylanadigan diod yoki TVS qisqichisiz, kuchlanishning keskin ko'tarilishi dastlabki bir necha sikl ichida kommutatsiya tranzistorini yo'q qiladi. Proporsional solenoidlar (gidravlik proporsional klapanlar) uchun yopiq tsiklli tok boshqaruvi bilan 100–1,000 Gts chastotali PWM oraliq kuch pozitsiyalariga erishadi. Qo'llanilishi: eshik qulflari, yonilg'i injektorlari, o'rni bobini drayverlari, pnevmatik klapan uchuvchilari, elektromagnit tormozlar.
Shakl-xotira qotishmasi (SMA) aktuatorlari
Nitinol (nikel-titan) SMA simi ostenit o'tish haroratidan (odatda tarkibiga qarab 40–90°C) yuqori qizdirilganda uzunligining 4–8% ga qisqaradi. Boshqariladigan tok bilan rezistiv isitish standart ishga tushirish usuli hisoblanadi. Fazali o'tish paytida hosil bo'lgan kuchlanish harakatlanuvchi qismlarsiz, magnitsiz va elektromagnit shovqinsiz simda 200 MPa ga etadi - bu biologik mushakdan (~0.3 MPa) ancha yuqori. Cheklov sikl tezligida: sovutish sekin bosqich bo'lib, odatda erkin havoda 0.1–2 Gts chastotada bo'lib, majburiy konveksiya yoki termoelektrik sovutish bilan sezilarli darajada yaxshilanadi.
PCB yopiq pastadirli boshqaruv uchun qarshilik monitoringi bilan doimiy tok drayverini taqdim etadi (Nitinol qarshiligi fazaviy o'tish orqali 15-25% ga o'zgaradi va shuning uchun pozitsiya proksi vazifasini bajarishi mumkin). Qo'llanilishi: minimal invaziv jarrohlik asboblari, faol endoskop uchlari, qon tomir stentlari, sun'iy yo'ldoshni joylashtirish mandallari, haptik teskari aloqa qurilmalari, MRI muhitida robot tutqichlari.
Termal aktuatorlar
Bimetallik termal aktuatorlar isitish paytida egilish harakatini hosil qilish uchun ikkita bog'langan metall orasidagi differentsial termal kengayishdan foydalanadi. Mumli motor aktuatorlari pistonni itarish uchun fazali o'zgaruvchan mumning hajmli kengayishidan foydalanadi - bu faqat passiv versiyalarda elektr energiyasi talab qilinmasdan sezilarli kuch (o'nlabdan yuzlab nyutongacha) hosil qiladi. Mumli motorlarning soddaligi va ishonchliligi ularni avtomobil dvigatelini sovutish termostatlari va pol osti isitish kollektorlari uchun standartga aylantiradi. Elektr bilan isitiladigan versiyalarda faol boshqaruv uchun qarshilik isitgich bobini qo'shiladi; haydovchi elektron platasi isitgichga faqat tartibga solingan tokni va termistor yoki termojuftdan harorat bo'yicha teskari aloqani ta'minlaydi.
Elektroaktiv polimer (EAP) va yumshoq aktuatorlar
Dielektrik elastomer aktuatorlari (DEA) ikkita egiluvchan elektrod qatlami orasiga mos keladigan elastomer plyonkani joylashtiradi. 1–5 kV kuchlanishni qo'llash elektrodlarni bir-biriga tortadi, elastomerni lateral ravishda siqib chiqaradi - bu har qanday qattiq aktuator materialidan ancha yuqori bo'lgan 380% gacha kuchlanish hosil qiladi. Ion polimer-metall kompozit (IPMC) aktuatorlari gidratlangan ionlar elektr maydoni ostida harakatlanayotganda 1–5 V ostida egilib, differentsial shishishni hosil qiladi. Ikkala turi ham yumshoq, jim, yengil va biomos keladi - bu qattiq aktuatorlar tartibsiz sirtlarga moslasha olmaydigan kiyiladigan haptiklar, yumshoq robot tutqichlar, protez qo'llar va suv osti robotlari uchun to'g'ri tanlovdir.
DEA drayver PCBlari aniq tartibga solish bilan yuqori kuchlanishli generatsiyani (kuchaytiruvchi konvertor va kuchlanish multiplikatori) talab qiladi. IPMC drayverlari faqat past kuchlanishli tokni boshqarishni talab qiladi, ammo ionomerning g'ayrioddiy impedans xususiyatiga mos kelishi kerak. Ikkalasi ham maxsus PCB dizaynidagi qiyinchiliklarni keltirib chiqaradi. Ushbu dasturlarga xizmat ko'rsatadigan murakkab ko'p qatlamli platalar uchun bizning tayyor PCB yig'ish xizmatimiz komponentlarni manba qilish, SMT joylashtirish va funktsional tasdiqlashni bitta ish jarayonida amalga oshiradi.
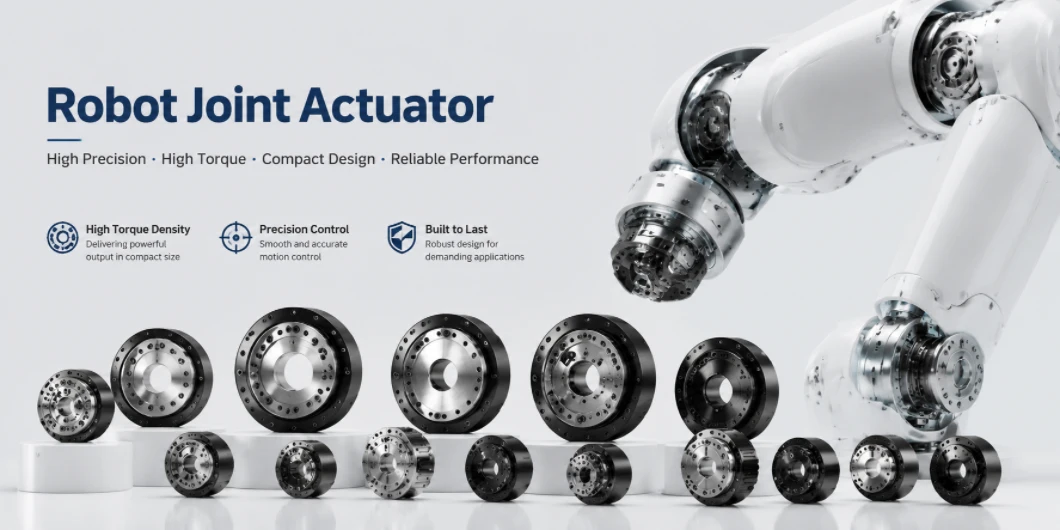
5-rasm. Sanoat, hamkorlik, oyoqli va gumanoid robotlar uchun turli o'lchamlar va moment diapazonlarini ko'rsatuvchi robot qo'shma aktuatorlari
5. Robototexnikadagi aktuator turlari: sanoat qurollari, kobotlar, oyoqli robotlar va gumanoidlar
Robototexnika - bu bir vaqtning o'zida har bir aktuator xususiyatidan eng ko'p narsani talab qiladigan qo'llanilish sohasi: yuqori moment-og'irlik nisbati, yuqori o'tkazish qobiliyati, joylashish aniqligi, xavfsiz inson o'zaro ta'siri uchun orqaga haydash imkoniyati, uzoq ish siklining xizmat muddati va elektronika bilan mustahkam integratsiya - bularning barchasi o'z kuchi va hisoblash qobiliyatiga ega bo'lishi kerak bo'lgan paketda. Hech bir aktuator turi bularning barchasini bir vaqtning o'zida qondira olmaydi. Shuning uchun turli robot toifalari turli aktuator arxitekturalarida birlashgan va robototexnika sanoati so'nggi o'n yillikda boshqa har qanday sohaga qaraganda ko'proq aktuator innovatsiyalarini ilgari surgan.
Sanoat robot qo'llari: aniqlik va takrorlanuvchanlik
Olti o'qli bo'g'imli qo'llar (FANUC, KUKA, ABB, Yaskawa) takrorlanuvchanlikni hamma narsadan ustun qo'yadi - asbob markazidagi nuqtada ±0.02 mm odatiy xususiyatdir. Har bir bo'g'in 80:1–160:1 nisbatda garmonik haydovchi (kuchlanish to'lqini tishli) reduktoriga ulangan BLDC servo motoridan foydalanadi. Garmonik drayvlar ixcham paketda nol teskari zarbaga erishadi - bu takrorlanuvchanlik uchun juda muhimdir. Mutlaq ko'p burilishli kodlovchilar (24–28 bitli piksellar soni, EnDat yoki BiSS-C protokoli) pozitsiya halqasini yopadi. Har bir o'q uchun servo haydovchi PCB 4–32 kHz da oqimni boshqarishni, 1–4 kHz da tezlikni boshqarishni va 250 Gts–2 kHz da pozitsiyani boshqarishni amalga oshiradi. EtherCAT yoki PROFINET fieldbus haydovchi PCBlarni robot boshqaruvchisiga ulaydi, bu esa fieldbus aloqasini buzadigan kommutatsiya shovqinining oldini olish uchun maxsus PHY/MAC kremniyini va ehtiyotkorlik bilan EMC dizaynini talab qiladi.
Hamkorlikdagi robotlar (Kobotlar): Majburiy ogohlantirish va xavfsiz aloqa
Cobots (Universal Robots UR seriyasi, FANUC CRX, ABB GoFa) servo motor + garmonik haydovchi konfiguratsiyasiga qo'shma momentni sezishni qo'shadi. Qo'shma chiqish flanesidagi kuchlanish o'lchagich moment o'zgartirgichi yoki motor oqimiga asoslangan momentni baholash bitta boshqaruv siklida kutilmagan aloqani aniqlaydi — odamga qo'llaniladigan kuch 80 N dan oshmasdan oldin harakatni to'xtatadi (ISO/TS 15066 quvvat va kuchni cheklash chegarasi). Ba'zi dizaynlarda ketma-ket elastik aktuatorlar (SEA) qo'llaniladi, bu yerda reduktor chiqishi va robot aloqasi orasidagi kalibrlangan prujina deflyatsiyani (enkoder tomonidan o'lchangan) kuchga aylantiradi — alohida sensorsiz tabiiy ravishda mos keladi.
Kobot uchun qo'shma PCB Wheatstone ko'prigini qo'zg'atish, 80 dB dan yuqori SNR bilan differentsial signalni sozlash, momentni qaytarish uchun 1-10 kHz chastotada ADC namunalarini olish va ISO 13849 PLd yoki PLe standartlariga muvofiq ikki kanalli xavfsizlik monitoringini amalga oshirishi kerak — xavfsizlik uchun muhim momentni kuzatish yo'li asosiy harakatni boshqarish yo'lidan jismonan mustaqil bo'lishi kerak.
Oyoqli robotlar: Quasi-Direct Drive o'yinni o'zgartiradi
To'rt oyoqli (Boston Dynamics Spot, MIT Cheetah, ANYmal) va ikki oyoqli yugurish robotlari kvazi-to'g'ridan-to'g'ri haydovchi (QDD) ni so'nggi o'n yillikning asosiy aktuator innovatsiyasiga aylantirdi. QDD aktuatorlari juda past tishli nisbatlardan (1:1–9:1) foydalanadilar, buning uchun maxsus o'ralgan yuqori momentli zichlikdagi BLDC motorlari mavjud. Natijada orqaga harakatlanadigan bo'g'in hosil bo'ladi — yerga zarba kuchlari bo'g'inni buzmasdan o'tadi va oyoq energiyani prujina kabi yutishi va qaytarishi mumkin. An'anaviy yuqori nisbatli garmonik drayvlar buni qila olmaydi: tishli g'ildirak o'z-o'zidan qulflanadi, shuning uchun barcha zarba energiyasi qattiq tuzilish tomonidan yutilishi kerak.
Muvofiqlik: QDD bo'g'inlari uzluksiz motor oqimisiz tortishish kuchiga qarshi pozitsiyani ushlab tura olmaydi va ekvivalent yuqori nisbatli drayvlarga qaraganda kattaroq fazali toklarni (va shuning uchun kattaroq quvvatli elektronikani) talab qiladi. Drayver PCB to'g'ridan-to'g'ri robot bo'g'in korpusiga o'rnatilgan ixcham, termal jihatdan samarali paketda 24-48 V da 30-100 A eng yuqori toklarni qo'llab-quvvatlashi kerak. Bizning og'ir mis PCB ishlab chiqarishimiz (10 untsiya misgacha) ushbu talabni to'g'ridan-to'g'ri qondiradi.
| Robot toifasi | Birlamchi aktuator turi | Tishlarning nisbati | Asosiy talab | Misol platformasi |
|---|---|---|---|---|
| Sanoat qo'li (6 o'qli) | BLDC servo + garmonik haydovchi | 80: 1 - 160: 1 | Nolinchi orqaga qaytish, ±0.02 mm takrorlanuvchanlik | FANUC M-20, KUKA KR10 |
| Hamkor robot | BLDC servo + moment sensori / SEA | 100: 1 - 200: 1 | Kontakt kuchini sezish, ISO 13849 PLd | UR10e, ABB GoFa |
| Oyoqli / to'rt oyoqli | QDD BLDC (past nisbat) | 1: 1 - 9: 1 | Orqaga haydash qobiliyati, zarbani yutish | Spot, ANYmal, Gepard |
| Gumanoid robot | QDD + SEA + chiziqli (aralash) | Qo'shma bilan aralashtirilgan | Chaqqonlik, moslashuvchanlik, energiya samaradorligi | Tesla Optimus, 02-rasm, Atlas |
| Jarrohlik roboti | Kabel bilan boshqariladigan + piezoelektrik | N / A | Aniqlik, MRI xavfsiz, majburiy teskari aloqa | da Vinchi, Stryker Mako |
| Yumshoq robot tutqich | Pnevmatik (yumshoq) / SMA / EAP | N / A | Moslashuvchanlik, muloyimlik bilan ushlash | Yumshoq robototexnika mGrip |
Gumanoid robotlar: Eng qiyin aktuator muammosi
Gumanoidlar (Tesla Optimus, 02-rasm, Agility Digit, Boston Dynamics Atlas) o'z kuchi, hisoblash va sezish qobiliyatiga ega bo'lgan tanada 20–40 daraja erkinlik talab qiladi. Hech bir bitta aktuator turi barcha bo'g'im talablarini qondirmaydi. Hozirgi gumanoid arxitekturalari quyidagilarni o'z ichiga oladi: harakatlanish uchun kestirib, tizza va to'piqlardagi QDD BLDC aktuatorlari; manipulyatsiya uchun yelka va tirsakdagi kichikroq garmonik qo'zg'aysan servo aktuatorlari; chaqqonlik uchun barmoqlardagi kabel yoki miniatyura servo aktuatorlari; va tananing harakatchanligi uchun umurtqa pog'onasi va torsodagi chiziqli elektr aktuatorlari.
Gumanoid birikma ichidagi drayver PCBlari bugungi kunda ishlab chiqarishdagi eng talabchan elektronikalardan birini ifodalaydi: minimal hajmda yuqori tok zichligi (30–100 A cho'qqisi), mikrosekundlik aniqlikda ko'p kanalli tokni aniqlash, real vaqtda EtherCAT yoki CAN FD aloqasi, 85°C muhit haroratida yopiq korpusda issiqlikni boshqarish va IEC 62061 ga muvofiq funktsional xavfsizlik sertifikati. Magnit mutlaq kodlovchilar (AS5047, MA702) ko'pgina gumanoid birikmalardagi optik kodlovchilarni almashtirdi - kichikroq, pastroq quvvatga ega, tebranishga chidamliroq va endi hajmi jihatidan 1 dollardan past narxda mavjud.
2020-yildan beri kengroq robototexnika apparat inqilobi asosan uchta PCB darajasidagi yutuqlar bilan ta'minlandi: kichikroq paketlarda past yo'qotishlar bilan yuqori kommutatsiya chastotalarini ta'minlaydigan keng polosali GaN va SiC quvvat yarimo'tkazgichlari; ommaviy bozor narxlarida yuqori aniqlikdagi past quvvatli magnit enkoderlar; va kichikroq drayver PCB izlarida ko'proq quvvat olish imkonini beruvchi ilg'or termal interfeys materiallari va mis bilan to'ldirilgan termal orqali massivlar. Ushbu tizimlarni ishlab chiqayotgan robototexnika kompaniyalari uchun bizning PCB prototiplash xizmatimiz dizayndan sinovdan o'tgan apparatgacha tezkor iteratsiyani qo'llab-quvvatlaydi. Robot bo'g'inli ASIClar uchun zich BGA qochish marshrutizatsiyasi bizning BGA PCB yig'ish qobiliyatimiz bilan qoplanadi.
6. Aktuator turi PCB dizaynini qanday boshqaradi: quvvat, issiqlik va himoya
Aktuator turi uning drayver PCB uchun asosiy cheklovdir. Bu afzallik emas - bu jismoniy bog'liqlik. Quyidagi jadvalda aktuator turi bo'yicha me'moriy oqibatlar umumlashtirilgan. Undagi har bir element qatlamlar soni, mis og'irligi, komponentlarni tanlash va himoya sxemasi topologiyasiga bevosita ta'sir qiladi.
| Aktuator turi | Drayver topologiyasi | Muhim PCB dizayni talablari | Himoya davrlari |
|---|---|---|---|
| Cho'tkali DC motor | H-ko'prik + PWM | Yuqori tok izlari, terminallarda motor EMI ajralishi | Erkin aylanuvchi diodlar, haddan tashqari oqim, teskari qutblanish |
| BLDC dvigateli | 3 fazali inverter + FOC | Minimal kommutatsiya halqasi maydoni, yuklash chizig'i kondensatorining joylashuvi, differentsial oqim sezgirligi | UV blokirovkasi, o'q otishning oldini olish, termal o'chirish |
| Step vosita | Chopper doimiy tok | Drayver IC ostiga termal mis quyish, oqim o'rnatilgan rezistor aniqligi | Haddan tashqari oqim, termal, VM past/ortiqcha kuchlanishli blokirovka |
| Servo (sanoat) | BLDC + kodlovchi interfeysi + DSP | Differentsial kodlovchi marshrutizatsiya, ADC joylashuvi, izolyatsiya qilingan fieldbus PHY | STO funktsiyasi (IEC 61508 SIL 2), kodlovchi nosozlikni aniqlash |
| Piezoelektrik | Yuqori kuchlanishli kuchaytirgich (0–150 V / ±200 V) | Mantiqdan yuqori kuchlanish izolyatsiyasi, sig'imli yuk uchun kuchaytirgich kompensatsiyasi | HV chiqish qisqichi, qisqa tutashuvdan himoya, termal |
| Solenoid / mutanosib klapan | MOSFET yarim ko'prigi | Induktiv tepish uchun mo'ljallangan erkin aylanuvchi diod, PWM oqim filtri | TVS yoki Zener qisqichi induktiv tepishda, haddan tashqari oqimda |
| SMA / termal | Doimiy oqimli chiziqli yoki kommutatsiya | Faza holatidagi teskari aloqa, sovutgich integratsiyasi uchun qarshilik monitoringi | Haddan tashqari oqim (simlarning tez uzilishi), yuqori harorat |
Quvvat arxitekturasi
Aktuator drayveri PCBlari deyarli har doim bir nechta izolyatsiyalangan kuchlanish domenlarini talab qiladi: yuqori kuchlanishli motor relsi (DC aktuatorlari uchun 12–48 V; sanoat servo drayvlari uchun 700 V gacha DC shinasi), mantiqiy ta'minot (3.3 V yoki 5 V), aniq analog ma'lumotnoma (ADC va sensorni sozlash uchun) va darvoza drayveri ta'minoti (12–15 V, boshlang'ich yoki izolyatsiyalangan). Motor tomoni va mantiqiy/aloqa tomoni o'rtasida galvanik izolyatsiya - izolyatsiyalangan DC-DC konvertorlari yoki izolyatsiyalangan darvoza drayverlari orqali - sanoat dizaynlarida xavfsizlik va shovqin immuniteti uchun majburiydir (IEC 62061, ISO 13849). Bizning 4 qavatli PCB ishlab chiqarishimiz ko'p relsli aktuator PCBlari talab qiladigan maxsus quvvat va yer tekisligi juftligini ta'minlaydi.
Issiqlik boshqaruvi
95% samaradorlikka ega 48 V / 10 A kuchlanishli BLDC drayveri quvvat bosqichida taxminan 25 Vt quvvatni tarqatadi — uchta manbadan: o'tkazuvchanlik yo'qotishlari (MOSFETlarda I²R), kommutatsiya yo'qotishlari (f sw × V DS × I D ga mutanosib ) va darvoza drayveri yo'qotishlari. Buni hal qilish uchun quvvat qatlamlarida 2-3 untsiya mis, MOSFET drenaj prokladkalarini ichki mis tekisliklariga ulaydigan termal o'tkazgichlar (0.3-0.5 mm diametr, 1-1.5 mm qadam) va ba'zan PCBga o'rnatilgan tashqi alyuminiy issiqlik qabul qilgichlari kerak bo'ladi. GaN MOSFETlari 200-500 kHz chastotada, kremniy uchun esa 20-50 kHz chastotada kommutatsiya qiladi — yuqori chastota passivlarni qisqartiradi, lekin kommutatsiya halqasi induktivligini 5 nH dan pastroq ushlab turish uchun PCB ning qattiqroq joylashishini talab qiladi. Ichki qatlamlarda 2 untsiya va undan yuqori mis talab qiladigan platalar uchun bizning ko'p qatlamli PCB ishlab chiqarish xizmatimiz ushbu yuqori mis talablarini qoplaydi.
PCB aktuator qaroridan keyin emas — u aktuator tizimining bir qismidir. Termal, elektr va mexanik cheklovlar aktuator turidan har bir plata darajasidagi dizayn tanloviga oqib o'tadi. Aktuator PCB dizayni va DFM ko'rib chiqishning o'ziga xos cheklovlari uchun bizning muhandislik guruhimiz ishlab chiqarishdan oldin sxemani oqim, issiqlik va signal yaxlitligi talablariga muvofiq baholaydi.
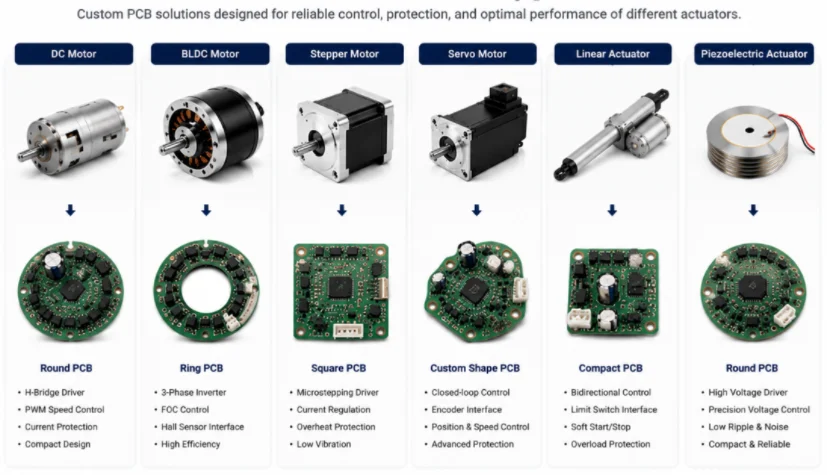
6-rasm. Aktuator turlari va mos keladigan PCB modullari, jumladan, PCB joylashuviga ega DC, BLDC, Stepper, Servo, Lineer va Piezoelektrik aktuatorlar
7. Aktuatorni tanlash tizimi va tezkor ma'lumotnoma qo'llanmasi
Aktuatorni tanlash - bu qidiruv jadvali emas, balki muhandislik jarayoni. Quyidagi to'rt bosqichli tizim qarorni tuzadi va biron bir komponent aniqlanmasdan oldin muhim murosalarni yuzaga chiqaradi.
1-qadam — Harakat talablarini aniqlang: Harakat turini (chiziqli/aylanuvchi), harakatlanish yoki burchak diapazonini, eng yuqori va uzluksiz kuch yoki momentni, maksimal tezlikni, kerakli joylashish aniqligini (yoqish/o'chirish, ko'p nuqtali, uzluksiz, nanometr) va ish siklini belgilang. Faqat shu parametrlar ko'pgina aktuator oilalarini darhol yo'q qiladi.
2-qadam — Ish muhitini baholang: IP reytingi, harorat diapazoni, kimyoviy ta'sir (toza xona, oziq-ovqat uchun xavfsiz, yuvib tashlash), tebranish va zarba, portlovchi atmosfera tasnifi (ATEX, NEC) va mavjud infratuzilma (siqilgan havo yoki gidravlik quvvat allaqachon mavjudmi?). Farmatsevtik toza xona qo'llanilishi darhol gidravlik moyni chiqarib tashlaydi. Konchilik ekskavatori esa asosiy qo'l uchun batareya bilan ishlaydigan elektr aktuatorlarni darhol chiqarib tashlaydi.
3-qadam — Boshqaruv va integratsiya talablarini baholang: Yoqish/o'chirish va mutanosib boshqaruv, ochiq tsikl va yopiq tsikl, pozitsiya va kuch boshqaruvi, aloqa protokoli (analog, PWM, RS-485, CANbus, EtherCAT), talab qilinadigan funktsional xavfsizlik darajasi (PLc/PLd/SIL 2) va mavjud PLC yoki robot boshqaruvchisi bilan integratsiya. Ushbu talablar drayverning PCB murakkabligi va sertifikatlash narxini belgilaydi — ko'pincha aktuator apparatining o'zi narxidan kattaroq omil.
4-qadam — Mulkchilikning umumiy qiymatini hisoblang: Siqilgan havo to'g'ridan-to'g'ri elektr ishga tushirishga qaraganda foydali mexanik energiya birligi uchun taxminan 5-8 baravar qimmatga tushadi. Shlangi tizimlar vaqti-vaqti bilan suyuqlik va muhrni almashtirishni talab qiladi va moy bilan ifloslanish xavfini tug'diradi. Elektr tizimlarining boshlang'ich narxi yuqoriroq, ammo operatsion xarajatlari pastroq, sarf materiallari yo'q va oldindan aytib bo'ladigan texnik xizmat ko'rsatish jadvallari mavjud. 20 kN dan past bo'lgan yangi o'rnatishlar uchun o'rnatilgan umumiy xarajat deyarli har doim elektr energiyasiga ustunlik beradi — siqilgan havo infratuzilmasining o'zi odatda elektr aktuator va drayverning umumiy qiymatidan oshadi.
Ilova bo'yicha tezkor ma'lumotnoma
| ariza | Aktuator turi | Asosiy sabab |
|---|---|---|
| Robot qo'l bo'g'imi (5–200 Nm) | BLDC servo + garmonik haydovchi | Nolinchi orqaga qaytish, yuqori takrorlanuvchanlik, dasturlashtiriladigan |
| Kobot qo'shma | BLDC servo + moment sensori / SEA | Kuchni anglash, ISO 13849 PLd standartlariga muvofiqlik |
| Oyoqli robot bo'g'imi | QDD BLDC (past tishli nisbat) | Orqaga haydash qobiliyati, zarbani yutish, dinamik harakat |
| CNC / 3D printer o'qi | Stepper (byudjet) / servo (ishlash) | Stepper: ochiq halqali, tejamkor; servo: tezlik va aniqlik |
| Sanoat klapani (DN50–300) | Elektr chorak burilishli yoki pnevmatik tokchali pinion | Tork va mavjud infratuzilmaga bog'liq |
| Yoqilg'i injektori | Piezoelektrik yoki solenoid | Piezo: 3 barobar tezroq ochiladi; solenoid: arzonroq |
| Yarimo'tkazgichli litografiya bosqichi | Piezoelektrik (qisqa zarbali) + chiziqli servo (uzun zarbali) | Nanometrdan kichik aniqlik + ko'p mm masofali harakatlanishning kombinatsiyasi |
| Jarrohlik vositasi (minimal invaziv) | SMA yoki kabel bilan boshqariladigan servo | MRI xavfsiz, ixcham, biomoslashuvchan |
| Ekskavator qo'li | Shlangi ikki tomonlama ta'sirli silindr | Bu kuch va zarbada yagona hayotiy variant |
| Yig'ish liniyasi tutqichi | Pnevmatik silindr | Tezlik, soddalik, mavjud siqilgan havo |
To'g'ri aktuator turini tanlash birinchi qarordir. Elektronikani to'g'ri boshqarish uchun qurish ikkinchi qarordir - va eng ko'p nosozliklar yuzaga keladigan qaror. Kichik o'lchamli H-ko'prik birinchi to'xtash joyida o'zini yo'q qiladi. Yomon kodlovchi marshrutizatsiyaga ega servo drayv filtr olib tashlay olmaydigan pozitsiya tebranishini keltirib chiqaradi. Tegishli izolyatsiyasiz piezoelektrik drayver EMC ni buzadi. Highleap Electronics kompaniyasida biz sanoat darajasidagi motorli qo'zg'aysanli PCBlardan tortib , robototexnika uchun ixcham qo'shma integratsiyalashgan servo drayvlargacha bo'lgan barcha aktuator boshqaruv PCBlarini ishlab chiqaramiz va yig'amiz. Bizning tayyor PCB yig'ishimiz manbalarni qidirish, SMT yig'ish va funktsional sinovlarni amalga oshiradi - bu sizning vaqtingizni dizayndan tasdiqlangan uskunaga qisqartiradi. Aktuator boshqaruv PCB uchun narx taklifini so'rang va bizga aktuator turi, quvvat darajasi va muhitini ayting - biz hamma narsani o'sha yerdan qilamiz.

Tavsiya Xabarlar
KB-6165C Quvvat va boshqaruv platalari uchun PCB ishlab chiqaruvchisi
HIGHLEAP ELEKTRONIKA / KB-6165C / QUVVAT VA BOSHQARUV PCB...

Xitoyda yuqori tokli platalar uchun 14 qatlamli og'ir mis PCB ishlab chiqaruvchisi
YUQORI TOK / ARALASH MIS · YUQORI LEAP...
Xitoyda kam yo'qotishli dizaynlar uchun 14 qatlamli yuqori tezlikdagi PCB ishlab chiqaruvchisi
YUQORI TEZLIK / SIGNAL YAXSHILLIGI HIGHLEAP...
Xitoyda maxsus OEM yig'ishlari uchun 14 qatlamli qattiq egiluvchan PCB ishlab chiqaruvchisi
QATTIQ + MOSLAKLI ZONALAR · HIGHLEAPHighleap Electronics...
PCB uchun narxni qanday olish mumkin
Keling, siz uchun DFM/DFA tahlilini oʻtkazamiz va sizga hisobot bilan qaytamiz. Veb-saytimiz orqali fayllaringizni xavfsiz yuklashingiz mumkin. Sizga narx taklif qilish uchun bizga quyidagi ma'lumotlar kerak bo'ladi:
-
- Gerber, ODB++ yoki .pcb, spetsifikatsiya.
- Agar yig'ishni talab qilsangiz, BOM ro'yxati
- miqdor
- Vaqtni aylantirish
PCB ishlab chiqarishga qo'shimcha ravishda, biz PCB dizayni, PCBA va kalit echimlarni o'z ichiga olgan keng qamrovli elektron xizmatlarni taklif etamiz. Prototip yaratish, dizaynni tekshirish, komponentlarni qidirish yoki ommaviy ishlab chiqarish bo'yicha yordam kerak bo'ladimi, biz loyihangiz muvaffaqiyatini ta'minlash uchun oxirigacha yordam beramiz.
PCBA xizmatlari uchun BOM (Materiallar ro'yxati) va har qanday maxsus montaj ko'rsatmalarini taqdim eting. Shuningdek, biz dizaynlaringizni ishlab chiqarish va yig'ish uchun optimallashtirish uchun DFM/DFA tahlilini taklif qilamiz, bu esa silliq ishlab chiqarish jarayonini ta'minlaydi.