
Navigatsiya, batareya quvvati, xavfsizlik va flot ishonchliligi uchun AMR va AGV robot PCB
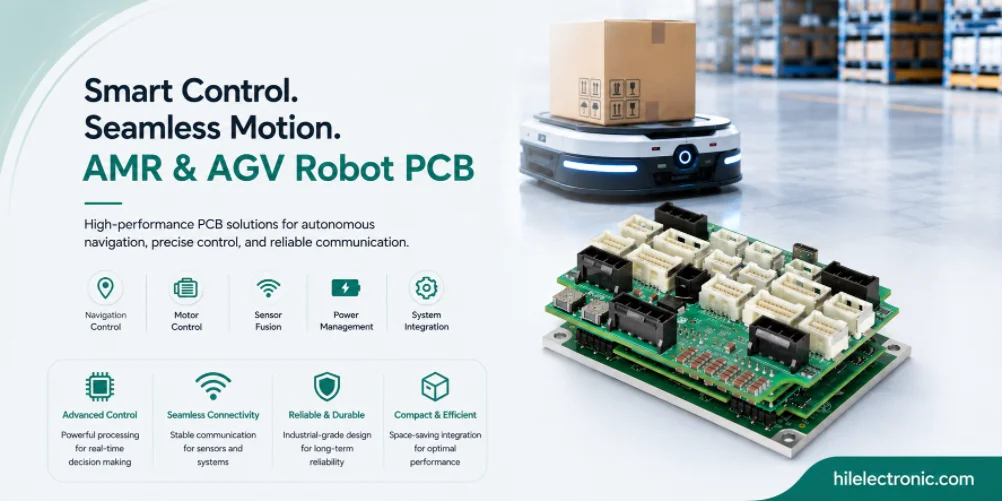
AMR va AGV robot PCBlari materiallarni omborlar, fabrikalar, kasalxonalar, logistika markazlari va tijorat ob'ektlari orqali tashiydigan mobil platformalarni qo'llab-quvvatlaydi. Ularning platalari batareya bilan ishlaydigan boshqaruv, navigatsiya sensorlari, xavfsizlik skanerlari, motorni boshqarish, simsiz aloqa, zaryadlash interfeyslari va tebranish va zarba uchun mustahkam konstruksiyani birlashtirishi kerak.
Ushbu qo'llanma AMR va AGV platformalari ortidagi elektronika va ishlab chiqarish talablarini tushuntiradi. Unda navigatsiya arxitekturasi, harakat konfiguratsiyasi, foydali yuklarni boshqarish, umumiy odamlar yashaydigan joylarda xavfsizlik, batareya va zaryadlash dizayni, parkning xizmat ko'rsatish qobiliyati va ishlab chiqarish sinovlari qamrab olingan. Tez-tez so'raladigan savollar kontenti yetkazib beruvchiga yo'naltirilgan savdo javoblari o'rniga sanoat qo'llanmasi sifatida qayta yozilgan.
AMR va AGV elektronikasini nima ajratib turadi
Robot tizimidagi roli
Avtonom mobil robotlar (AMR) va avtomatlashtirilgan boshqariladigan transport vositalari (AGV) - bu omborlar, fabrikalar va boshqa inshootlar bo'ylab foydali yuklarni tashiydigan batareya bilan ishlaydigan mobil platformalar. Ularning elektronikasi statsionar sanoat robotlaridan farq qiladi, chunki ular batareyalarda ishlaydi, avtonom ravishda (AMR) yoki belgilangan yo'llar bo'ylab harakatlanadi (AGV), umumiy insoniy joylarda ishlaydi va qo'pol muomalaga bardosh berishi kerak. AMR/AGV elektronikasini nima ajratib turadi:
- Batareya bilan ishlash: Batareyani boshqarish va quvvat samaradorligi ish vaqtini bevosita belgilaydi. Har bir vatt muhim.
- Avtonom navigatsiya: AMR uchun LIDAR, kameralar va sensorlarning birlashishi. AGV uchun magnit lenta, QR kodlari yoki reflektorlar.
- Yuklarni qayta ishlash: ko'targichlar, roliklar, qo'llar yoki maxsus yuk ko'tarish interfeyslari. Qo'llanilishga xos elektronika.
- Umumiy joylarda xavfsizlik: AGV uchun ISO 3691-4 yoki AMR uchun ANSI R15.08 talablariga javob beradigan xavfsizlik skanerlari, elektron to'xtash joylari va dinamik xatti-harakatlar.
- Simsiz aloqa: Wi-Fi standarti; ba'zi platformalar 5G yoki xususiy LTE dan foydalanadi. Tashqarida yetkazib berish uchun uyali aloqa.
- Mustahkam qurilish: qo'pol pollar va foydali yuklarni boshqarishdan kelib chiqadigan zarba va tebranish.
Dizayn xavflarini boshqarish
AMR va AGV PCBlar uchun ishlab chiqarishga yaroqlilik ma'lumotlari ulagichni joylashtirish, korpusni o'rnatish, armaturaga kirish, termal yo'llar va jabduqlarni yo'naltirishdan oldin kiritilishi kerak. Ushbu tafsilotlarga kech o'zgartirishlar odatda mexanik qayta ishlash, sinov armaturasini qayta loyihalash yoki DFMni erta ko'rib chiqish orqali oldini olish mumkin bo'lgan ishonchlilikdagi buzilishlarga olib keladi.
Komponentlarni tanlash hayot aylanishi holati, tasdiqlangan alternativalar, paketning mavjudligi, harorat reytingi va tegishli hollarda xavfsizlik yoki izolyatsiya reytinglarini o'z ichiga olishi kerak. Amr va agv pcblari ko'pincha iste'molchi elektronikasiga qaraganda ishlab chiqarishda yoki xizmat ko'rsatishda uzoqroq turadi, shuning uchun hal qilinmagan manba xavfi nafaqat sotib olish muammosi, balki dala qo'llab-quvvatlash muammosiga aylanadi.
Tizim darajasida, plata faqat sxema bo'yicha emas, balki funksiya, muhit, ishlash muddati va sinov qamrovi bo'yicha belgilanishi kerak. Bu robotga o'rnatilgandan so'ng o'rnatish qiyin bo'lgan, texnik jihatdan to'g'ri bosma platani yaratishda keng tarqalgan xatoning oldini oladi, bu esa o'rnatish qiyin, texnik xizmat ko'rsatish qiyin yoki yetarlicha mustahkam emas.
Navigatsiya elektronikasi ko'pincha robot kamera platasi va sensor interfeysi yig'ilishi bilan vaqt va quvvat cheklovlarini baham ko'radi.
Navigatsiya arxitekturasi: SLAM, Ruxsat etilgan yo'l, Fiducials, GPS
Navigatsiya arxitekturasi uchun arxitektura tanlovlari
Navigatsiya arxitekturasi AMR va AGV o'rtasida sezilarli darajada farq qiladi. Asosiy navigatsiya yondashuvlari quyidagilar:
- LIDAR SLAM: bir vaqtning o'zida lokalizatsiya va xaritalash. AMR uchun standart; qat'iy infratuzilma talab qilinmaydi.
- Kamera SLAM: ko'rishga asoslangan navigatsiya. LIDARga qaraganda arzonroq; xususiyatsiz muhitlarda unchalik ishonchli emas.
- Quyidagi sobit yo'l: magnit lenta, bo'yalgan chiziqlar yoki o'rnatilgan sim. Standart AGV; bortda xaritalash shart emas.
- Ishonchnoma asosida: QR kodlari yoki ma'lum pozitsiyalardagi aks ettiruvchi markerlar. Umumiy gibrid AGV/AMR yondashuvi.
- GPS: ochiq havoda harakatlanuvchi robotlar. Tiniq osmon ko'rinishini talab qiladi; signal yo'qolganda IMU bilan to'ldiriladi.
- UWB: Ultra keng polosali joylashuv. Zarur bo'lganda aniq ichki joylashuv.
Navigatsiya arxitekturasi uchun tasdiqlash talablari
Ishonchlilik plataga mo'ljallangan chegaralarni saqlashga bog'liq: mis kengligi, izolyatsiya oralig'i, issiqlik relyefi, ulagichni ushlab turish, komponentlarning deratizatsiyasi va tekshirish qoplamasi. Ishlab chiqarish PCBni umumiy o'tish/muvaffaqiyatsizlik sinovi bilan umumiy yig'ma sifatida ko'rib chiqish o'rniga, ushbu xususiyatlarni tekshirishi kerak.
Xizmat ko'rsatishga yaroqlilik yorliqli ulagichlar, kirish mumkin bo'lgan sinov nuqtalari, aniq plata variantlari va seriya raqamini kuzatish orqali ko'rib chiqilishi kerak. Robot dala sharoitida ishlamay qolganda, plata darajasidagi yaxshi diagnostika xizmat ko'rsatish guruhiga katta yig'ilishlarni almashtirish yoki butun robotni qaytarish o'rniga muammoni tezda aniqlash imkonini beradi.
Amaliy qoida shundaki, signal, xavfsizlik, issiqlik va mexanik talablarga javob beradigan eng oddiy konstruktsiyani tanlash kerak. Haddan tashqari spetsifikatsiya xarajatlarni oshiradi, spetsifikatsiyaning yetarli emasligi esa sinov yoki dala sharoitida joylashtirish paytida qayta ishlashga olib keladi.
Harakat konfiguratsiyasi: Differentsial, Skid Steer, Ackermann, Omnidirectional
Harakat konfiguratsiyasi uchun tanlov mezonlari
AMR/AGV drayverlarida harakatni boshqarish odatda differentsial yoki ko'p yo'nalishli konfiguratsiyalardan foydalanadi. Asosiy konfiguratsiyalar quyidagilar:
- Differentsial haydovchi: ikkita mustaqil haydovchi g'ildirak va g'ildiraklar. Oddiy, arzon, omborda keng tarqalgan AMR.
- Skid rul boshqaruvchisi: to'rtta boshqariladigan g'ildirak, har biri mustaqil. Yaxshiroq tortish kuchi; yuqori quvvat.
- Ackermann boshqaruvi: avtomobilga o'xshash rul boshqaruvi. Tashqi va yetkazib berish platformalarida keng tarqalgan.
- Ko'p yo'nalishli: lateral harakatni ta'minlaydigan mecanum yoki shved g'ildiraklari. Lateral joylashish zarur bo'lgan joylarda keng tarqalgan.
- Kuzatilgan: g'ildiraklar o'rniga relslar. Mustahkam; ochiq havoda va qurilish platformalarida keng tarqalgan.
Harakat konfiguratsiyasi narx va ishonchlilikka qanday ta'sir qiladi
Sinov qamrovi intizomi ishonchlilik talablari bilan shkalalanadi. Iste'molchi ilovalari sanoatga qaraganda kamroq qamrovga muhtoj; sanoat tibbiyga qaraganda kamroq; tibbiy xavfsizlikka qaraganda kamroq. Sinov qamrovini haqiqiy talablarga moslashtirish xarajatlar byudjetini tejaydi va shu bilan birga ilovaga kerak bo'lgan kafolatni ta'minlaydi.
Ishlab chiqarish hujjatlari ko'pincha loyihalash bosqichida yetarlicha sarmoya kiritilmaydi va retroaktiv ravishda qurish qimmatga tushadi. Bir necha yil o'tgach, ishlab chiqarishni qo'llab-quvvatlash dala tekshiruvi davomida olingan birlik bo'yicha sinov yozuvlari; komponentlar partiyasini kuzatish dala daromadlarining o'limdan keyingi tahlilini qo'llab-quvvatlaydi. Hujjatlarni erta rejalashtiradigan dasturlar kerakli yozuvlarga ega; keyinchalik hujjatlarni qo'shadigan dasturlar ko'pincha kerakli ma'lumotlarni yo'qotadi.
Yuklarni tashish: Konveyer, Lift, Manipulyator, Yetkazib berish
Yuklarni tashish uchun asosiy dizayn tanlovlari
Yuklarni boshqarish elektronikasi ma'lum bir dasturga bog'liq. Umumiy yuk interfeyslari quyidagilar:
- Konveyer ustki qismi: Robot ustidagi motorli roliklar yoki kamar. Motorni boshqarish va foydali yuk mavjudligini aniqlash uchun sensorlar.
- Ko'tarish plitasi: Palet yoki aravachani olish uchun ko'taruvchi plastinka. Aktuatorni boshqarish va pozitsiyani aniqlash.
- Qo'l yoki manipulyator: tanlash va joylashtirish uchun o'rnatilgan manipulyator. Ko'pincha alohida qo'shma haydovchi elektronikasidan foydalanadi.
- Savat ulagichi: tortish aravachalariga avtomatlashtirilgan ulanish. Ulanish holati uchun sensor va aktuator interfeysi.
- Sotuv: yetkazib berish robot bo'linmasiga kirishni boshqarish. Aktuatorlar, qulflar va foydalanuvchi interfeyslari.
- Saralash: avtomatlashtirilgan saralash interfeysi. Saralash mantig'i uchun sensor va aktuator.
Ishlab chiqarish va ishonchlilik masalalari
Ishlab chiqarish jarayonida ta'minot zanjirining ko'rinishi ham narxga, ham ishonchlilikka ta'sir qiladi. Faol ta'minot qobiliyatiga ega ishlab chiqaruvchilar ishlab chiqarishning to'xtashiga olib keladigan taqsimlash sikllarini o'zlashtiradilar; faol ta'minotga ega bo'lmagan ishlab chiqaruvchilar ta'minot muammolarini mijozlarga o'tkazadilar. Faol ta'minotning qiymati sanoat miqyosidagi taqchillik davrida eng yuqori va barqaror ta'minot sharoitida eng past bo'ladi.
Dizayn iteratsiya sikllari dizayn-ishlab chiqarish bo'yicha qattiq fikr-mulohazalardan foyda ko'radi. Tezkor DFM fikr-mulohazasini taqdim etuvchi ishlab chiqarish hamkori tezkor iteratsiyani ta'minlaydi; sekin yoki yuzaki fikr-mulohazani taqdim etuvchi hamkor iteratsiyani mutanosib ravishda sekinlashtiradi. Ishlab chiqarish hamkorlarini qisman fikr-mulohaza sifati bo'yicha tanlaydigan dasturlar odatda prototip bosqichidan faqat eng arzon narx taklifi asosida tanlaydigan dasturlarga qaraganda tezroq o'tadi.
Umumiy insoniy makonlar uchun xavfsizlik arxitekturasi
Xavfsizlik uchun arxitektura tanlovlari Umumiy inson makonlari uchun arxitektura
AMR/AGV xavfsizlik arxitekturasi umumiy odamlar yashaydigan joylarda mobil robototexnika standartlariga javob beradi. Asosiy xavfsizlik xususiyatlari quyidagilar:
- Xavfsizlik skaneri: Robot yo'lidagi odamlarni lazer skaneri aniqlaydi. Aniqlangan yaqinlikka asoslanib tezlikni pasaytirish yoki to'xtatish.
- Favqulodda to'xtash: Robot shassisidagi jismoniy to'xtatish tugmalari. Ortiqcha apparat yo'llari.
- Bamper sensorlari: Jismoniy aloqani aniqlash. Skanerga asoslangan oldini olish uchun zaxira nusxasi.
- Tezlikni kuzatish: Xavfsiz tezlikni boshqarish; kuzatiladigan tezlik chegaralari. Xavfsizlik uchun muhim bo'lgan ilovalarda d yoki undan yuqori ishlash darajasiga javob beradi.
- Ogohlantirish qurilmalari: Harakat paytida ovozli va vizual ogohlantirishlar. Mahalliy xatti-harakatlar atrof-muhitga mos keladi.
- Zona monitoringi: Belgilangan zonalar bilan cheklangan faoliyat. Robotning ruxsatsiz hududlarga kirishining oldini oladi.
Umumiy insoniy makonlar uchun xavfsizlik arxitekturasini tasdiqlash talablari
Hajm diapazoni iqtisodiyoti turli ishlab chiqarish miqyoslarida to'g'ri jarayon tanlovlariga turlicha ta'sir qiladi. Yiliga 100 000 birlik mahsulotni qaytaradigan amaliyotlar kamdan-kam hollarda 500 birlik mahsulotni qaytaradi; prototipda mantiqiy bo'lgan amaliyotlar kamdan-kam hollarda yuqori hajmda mantiqiy bo'ladi. Ishlab chiqarish yondashuvini haqiqiy ishlab chiqarish hajmiga moslashtirish har bir hajm diapazonini iqtisodiy jihatdan samarali qiladi.
Normativ sertifikatlash majburiyatlari qo'llanilish va bozorga qarab sezilarli darajada farq qiladi. Mijozlarning taqdim etgan mahsulotlarini qo'llab-quvvatlovchi ishlab chiqarish dalillari minimal (tartibga solinmagan bozorlardagi iste'mol mahsulotlari) dan keng qamrovli (saqlash muddati qisqa bo'lgan tibbiy asboblar) gacha bo'lishi mumkin. Sertifikatlash talablarini narx bo'yicha ko'rsatadigan dasturlar ishlab chiqarishni to'g'ri sozlaydi; keyinchalik sertifikatlash talablarini qo'shadigan dasturlar ba'zan jarayonni o'zgartirishni talab qiladi.
Ish vaqti maqsadlari batareyani boshqarish uchun mo'ljallangan elektron plataga , quvvatni taqsimlash elektronikasiga va parkga texnik xizmat ko'rsatishni qo'llab-quvvatlaydigan ta'minot rejasiga bog'liq .
Ish vaqti uchun batareya va quvvatni boshqarish
Elektr va issiqlik talablari
AMR/AGV da batareya va quvvatni boshqarish ish vaqti iqtisodiyotiga bevosita ta'sir qiladi. Asosiy jihatlar:
- Batareya kimyosi: LFP sikl muddati uchun standart; NMC, bu yerda energiya zichligi sikl muddatidan ko'ra muhimroqdir.
- Narxlarni boshqarish: bo'sh turgan vaqtda zaryadlash imkoniyati; doklarda rejalashtirilgan zaryadlash. Zaryadlash jarayoni flot faoliyatiga ta'sir qiladi.
- Zaryadlash holatining aniqligi: robotlar zaryadga qaytganda ta'sir qiladi. Yomon aniqlik robotlarni ishdan chiqaradi yoki ish vaqtini behuda sarflaydi.
- Regenerativ tormozlash: Sekinlashuv paytida energiyani tiklaydi. Samaradorlikning o'rtacha foydasi; yuqori siklli dasturlarda foydali.
- Quvvat rejimlari: kutish, faol va tez ishga tushirish rejimlari. Avtoparkning ishlash muddati davomida umumiy energiya sarfiga ta'sir qiladi.
Ishlab chiqarish sinovlari va nosozlik rejimlari
Bitta ishlab chiqarish sherigida konsolidatsiyalangan ishlab chiqarish mahsulot avlodlari davomida to'plangan institutsional bilimlarni saqlaydi. Shunga o'xshash mahsulotlarning bir necha avlodini yaratgan sherik yuzaga keladigan aniq muammolarni, hosildorlikni oshiradigan jarayonni o'zgartirishni, yaxshi ishlab chiqaradigan dizayn naqshlarini biladi. Bu bilim yangi hamkorlarga bepul o'tmaydi.
Muhandislik-ishlab chiqarish muloqotining davom etishi vaqt o'tishi bilan ham mahsulotlar, ham yetkazib beruvchi munosabatlarini yaxshilaydi. Muhandislikka qaytib keladigan ma'lumotlar dizaynni takomillashtirishga yordam beradi; maydon ma'lumotlari esa dizayn va ishlab chiqarishni takomillashtirishga yordam beradi. Ushbu muloqot faol bo'lgan dasturlar mahsulot avlodlari davomida takomillashib boradi.
Qo'shni dizayn qarorlari uchun mobil batareya paketlari uchun robot BMS PCB va mobil platformalar uchun robot quvvat taqsimlash PCB ga qarang.
Uchuvchi va flot yig'ishlari uchun robot takroriy ishlab chiqarishga kirishishdan oldin , komponentlarning mavjudligi elektron komponentlarni yetkazib berish bo'yicha yordam orqali tekshirilishi kerak .
Highleapda AMR va AGV PCB ishlab chiqarish
Ishlab chiqarishdan oldin DFM sharhi
Highleap mobil robotlar ehtiyojlariga mos ravishda AMR/AGV elektronikasini ishlab chiqaradi. Maxsus imkoniyatlar quyidagilarni o'z ichiga oladi:
- Vibratsiya va zarbaga chidamlilik: mobil platformadagi stressni qo'llab-quvvatlaydigan komponentlarni tanlash va o'rnatish.
- Batareya va quvvat taqsimoti: BMS va quvvat taqsimlash platalarini integratsiyalashgan ishlab chiqarish.
- Navigatsiya sensori integratsiyasi: LIDAR interfeys platalari, kamera platalari va sensorli birlashtirish platalari.
- Harakatni boshqarish: differentsial, skid rul boshqaruvi va ko'p yo'nalishli haydovchi platalari.
- Simsiz aloqa: Wi-Fi, LTE va maxsus simsiz integratsiya.
- Xavfsizlik darajasiga ega ishlab chiqarish: ISO 3691-4 va ANSI R15.08 sertifikatlash topshiriqlarini qo'llab-quvvatlash.
Sinov, Kuzatuv va Qurilishni O'tkazish
Robototexnika uchun ishlab chiqarish jarayoni bir nechta an'anaviy elektronika toifalaridagi amaliyotlarni birlashtiradi. Iste'molchi elektronikasidan tortib — xarajatlar intizomi va hajmli ishlab chiqarishgacha. Sanoat elektronikasidan tortib — ishonchlilik muhandisligi va uzoq xizmat muddatigacha. Avtomobil elektronikasidan tortib — tebranish va atrof-muhitga chidamlilikgacha. Tibbiy elektronikadan tortib — hujjatlashtirish va kuzatish imkoniyatigacha. Robototexnika bularning birlashuvidan foyda ko'radi.
Ishlab chiqarishni strategik deb hisoblaydigan dasturlar — yetkazib beruvchilar bilan munosabatlarga investitsiya qilish, prognoz ma'lumotlarini almashish, quvvatni muvofiqlashtirish — odatda ishlab chiqarishni tranzaksiyaviy tarzda baholaydigan dasturlardan ustun turadi. Tranzaksiyaviy yondashuv muzokaralar vaqtini tejaydi, ammo uzoq muddatli yetkazib beruvchilar bilan hamkorlikning murakkab afzalliklarini yo'qotadi.
AMR va AGV robot PCB haqida tez-tez so'raladigan savollar
AMR va AGV elektronikasi o'rtasidagi farq nima?
AGVlar odatda magnit lenta, reflektorlar, QR kodlari yoki o'rnatilgan ko'rsatmalar yordamida oldindan belgilangan yo'llardan o'tadi. AMRlar marshrutlarni dinamik ravishda rejalashtirish uchun bortdagi idrok va navigatsiyadan foydalanadi. Ikkalasi ham motorni boshqarish, xavfsizlik, batareyani boshqarish, aloqa va zaryadlash elektronikasini talab qiladi, ammo AMRlar odatda navigatsiya uchun ko'proq hisoblash, sensorlar va sinxronizatsiyani talab qiladi.
AMR va AGV robotlarida qaysi PCBlar keng tarqalgan?
Umumiy platalarga asosiy kontroller, motor drayver platalari, batareya boshqaruv tizimi, quvvat taqsimlash platasi, sensor interfeys platasi, xavfsizlik kirish/chiqish platasi, aloqa platasi, zaryadlash interfeys platasi va foydali yukga xos elektronika kiradi. Aniq aralashma foydali yuk, navigatsiya usuli, batareya kuchlanishi, flot aloqasi va talab qilinadigan xavfsizlik standartiga bog'liq.
AMR PCB dizayniga qanday navigatsiya sensorlari ta'sir qiladi?
AMRlar ochiq havoda foydalanish uchun LIDAR, kameralar, chuqurlik sensorlari, IMUlar, g'ildirak kodlovchilari, ultratovush sensorlari, UWB yoki GPS dan foydalanishi mumkin. Har bir sensor interfeysni tanlash, quvvat byudjeti, ulagichni joylashtirish, sinxronizatsiya, EMI boshqaruvi va mexanik o'rnatishga ta'sir qiladi. Sensor platalari navigatsiya algoritmi va mexanik joylashuv bilan birgalikda ishlab chiqilishi kerak.
Xavfsizlik skanerlari AMR va AGV elektronikasiga qanday ulanadi?
Xavfsizlik skanerlari odatda skaner va tizim arxitekturasiga qarab xavfsizlik darajasiga ega raqamli chiqishlar, sanoat Ethernet yoki maxsus xavfsizlik protokollari orqali ulanadi. PCB ishonchli quvvat, izolyatsiyalangan kirishlar, diagnostika monitoringi, favqulodda to'xtatish integratsiyasi va skaner odam yoki to'siqni aniqlaganda belgilangan xavfsiz to'xtashni qo'llab-quvvatlashi kerak.
Batareya dizayni AMR va AGV PCB talablariga qanday ta'sir qiladi?
Batareya kuchlanishi, sig'imi, zaryadsizlanish oqimi, zaryadlash usuli, ulash strategiyasi va ish vaqti maqsadi - bularning barchasi PCB dizayniga ta'sir qiladi. Yuqori tok yo'llari og'ir mis, katta ulagichlar, issiqlik boshqaruvi, kirishni boshqarish va nosozliklardan himoya qilishni talab qilishi mumkin. Batareya ma'lumotlari ham flot dasturiy ta'minotiga integratsiya qilinishi kerak, shunda robotlar ishlamay qolishidan oldin zaryadlanadi.
Tebranish va zarba qanday PCB dizayn muammolariga olib keladi?
Mobil robotlar polga urilishlar, foydali yuk siljishlari, doklash zarbalari va uzluksiz tebranishni boshdan kechiradi. PCBlar xavfsiz ulagichlarga, komponentlarning to'g'ri yo'nalishiga, kuchlanishni kamaytirishga, o'rnatish tayanchiga, kerak bo'lganda konformal qoplamaga va tebranishdan keyin ishonchli bo'lib qoladigan sinov nuqtalariga muhtoj. Katta komponentlar va batareyalar faqat lehim birikmalari o'rniga maxsus mexanik ushlab turishni talab qiladi.
AMR va AGV PCBlar uchun qanday ishlab chiqarish sinovlari muhim?
Sinovlar elektr relslarini, motor haydovchi chiqishlarini, aloqa aloqalarini, sensor interfeyslarini, zaryadlash yo'lini, xavfsizlik kirishlarini, dasturiy ta'minot dasturlashni, joriy tortishni va nosozliklar haqida hisobotni tekshirishi kerak. Parkni joylashtirish uchun seriya raqami yozuvlari, dasturiy ta'minot versiyasini kuzatish va funktsional sinov jurnallari ko'plab robotlarda takrorlanadigan dala muammolarini aniqlashga yordam beradi.
Zaryadlash interfeysi bo'lgan PCBlarni loyihalashda nimani e'tiborga olish kerak?
Zaryadlash interfeysi platalari hizalanishga chidamlilik, kontakt aşınması, kirish oqimi, ortiqcha tokdan himoya, haroratni kuzatish, zaryadlovchi bilan aloqa va qisman ulanish paytida xavfsiz xatti-harakatlarni boshqarishi kerak. Dok robotlari, shuningdek, parkning ishlash muddati davomida yoy, ifloslanish va takroriy mexanik sikllardan himoyaga muhtoj.
DFM va flot sinovlarini ko'rib chiqish uchun AMR yoki AGV PCB fayllarini yuboring

Tavsiya Xabarlar
PCB materiallari bazasi: Laminat navlari va xususiyatlari
PCBlar uchun narxni qanday olish mumkin? Keling, DFM/DFA tahlilini o'tkazaylik...

TMM PCB ishlab chiqarish
Mundarija RF va... uchun TMM PCB ishlab chiqarish doirasi

RT duroid 6002 PCB Quote and Stackup
Bu sahifa iqtibos va stackup-definition vazifasiga egalik qiladi...

TMM6 Filtr PCB ishlab chiqarish
MundarijaNima uchun mikroto'lqinli filtr dizaynerlari... dan foydalanadilar
PCB uchun narxni qanday olish mumkin
Keling, siz uchun DFM/DFA tahlilini o'tkazamiz va sizga hisobot bilan javob beramiz. Fayllaringizni veb-saytimiz orqali xavfsiz tarzda yuklashingiz mumkin. Sizga narx taklifini berish uchun bizga quyidagi ma'lumotlar kerak bo'ladi:
-
- Gerber, ODB++ yoki .pcb, spetsifikatsiya.
- Agar yig'ishni talab qilsangiz, BOM ro'yxati
- miqdor
- Vaqtni aylantirish
PCBA xizmatlari uchun BOM (Materiallar ro'yxati) va har qanday maxsus montaj ko'rsatmalarini taqdim eting. Shuningdek, biz dizaynlaringizni ishlab chiqarish va yig'ish uchun optimallashtirish uchun DFM/DFA tahlilini taklif qilamiz, bu esa silliq ishlab chiqarish jarayonini ta'minlaydi.