
Optik tolali boshqariladigan uchuvchisiz uchoqlarni boshqarish PCB ishlab chiqarish va PCBA

Optik tolali boshqariladigan uchuvchisiz boshqariladigan qurilmalarni boshqarish - bu simli boshqariladigan tankga qarshi raketa texnologiyasidan kelib chiqadigan intizom - bu tizimlar operator o'q-dorilarni jismoniy aloqa orqali boshqaradi, bu esa vositaning tabiati tufayli radio shovqinlari va GPS rad etilishiga chidamli. Zamonaviy variant mis simni bir rejimli optik tola bilan almashtiradi, asl nusxaning cheklangan o'tkazish qobiliyati va elektr shovqinlariga sezgirligini gigabit sinfidagi aloqa va to'liq elektromagnit sukunat uchun almashtiradi. Optik tolali boshqariladigan uchuvchisiz boshqariladigan qurilmalarni boshqarish platasi ushbu tizimning havodagi yarmidir: u operatordan boshqarish buyruqlarini optik ravishda qabul qiladi, ularni parvozni boshqarish chiqishlariga o'zgartiradi, bortdagi sensorlar to'plamini boshqaradi va platforma pastga siljiganida kanistrdan tarqatilayotgan xuddi shu optik tola orqali video va telemetriyani qaytaradi.
Ushbu platani an'anaviy parvoz boshqaruvchisidan ajratib turadigan narsa bu qayta ishlash quvvati emas, balki optik interfeysning talablari va qattiq real vaqt talablaridir. Operator kirishidan tortib aktuator harakatigacha bo'lgan yo'naltirish buyrug'i tsikli platformaning aerodinamik javob berish vaqti ichida yopilishi kerak. Sekin, qasddan parvoz profillariga ega kuzatuv dronlari uchun 40-50 ms maqbuldir. Terminal manevrlarini bajaradigan tezkor taktik platformalar uchun byudjet 10 ms dan kam bo'lishi mumkin. Ushbu vaqt talablari har bir arxitektura qarorini boshqaradi: optik tolali interfeys, protsessor tanlovi, aktuator chiqish usuli va xatosiz xatti-harakatlar.
Elyafga asoslangan boshqaruv PCB narxini oling
Tez javob
Optik tolali boshqariladigan UAV boshqaruv platasi tarqatilgan optik tola orqali qabul qilingan yo'naltirish buyruqlarini qayta ishlaydi, optik signallarni 50 ms dan kam kechikish bilan parvozni boshqarish chiqishlariga o'zgartiradi, WDM orqali video va telemetriyani xuddi shu tola orqali qaytaradi va tola yo'qolishida deterministik xatosiz xatti-harakatni amalga oshiradi. FOG-M raketa merosidan kelib chiqqan holda, dizayn buyruq kechikishiga, bir martalik yoki cheklangan qayta foydalanish ishonchliligiga va qattiq real vaqt rejimidagi determinizmga ustuvor ahamiyat beradi. U bog'lovchi g'altak taxtalaridan tola hech qachon olinmasligi bilan farq qiladi - platforma kanistrdan parvoz tezligida tarqatadi va tola izi ortda qoladi.
Mundarija
- Meros: FOG-M dan zamonaviy optik tolali dronlargacha
- Tizim arxitekturasi va boshqaruv kengashining roli
- Qo'llanma buyruq yo'li va kechikish byudjeti
- Sensor aloqasi va video qaytish yo'li
- Elyaf tarqatish monitoringi
- Elyaf yo'qotilishi uchun xavfsiz dizayn
- Protsessor va RTOS tanlovi
- Bir martalik platformalar uchun quvvat arxitekturasi
- Yo'naltirilgan va bog'langan: Dizayndagi farqlar
- Ishlab chiqarish va malaka
- FAQ
Meros: FOG-M dan zamonaviy optik tolali dronlargacha
BGM-71 TOW raketasi (1970-yillar) parvoz paytida ham uchirish moslamasidan, ham raketadan uzatiladigan mis simdan foydalangan, yo'naltiruvchi signallar sim orqali uzatilgan. Masofa simning cho'zilish kuchi va elektr signalining susayishi bilan cheklangan edi - odatda 4 km dan kam. 1970-yillarning oxiri va 1980-yillarda mudofaa tadqiqot dasturlari misni optik tola bilan almashtirishni ikkita sababga ko'ra o'rganib chiqdi: tolaning gigabit o'tkazish qobiliyati raketa qidiruvchisidagi kameradan video qaytishni qo'llab-quvvatlaydi va tolaning elektromagnit shovqinlarga chidamliligi simli boshqariladigan tizimlarning yuqori quvvatli mikroto'lqinli emitentlar tomonidan tiqilib qolishi haqidagi xavotirlarni bartaraf etdi.
Optik tolali boshqariladigan raketa (FOG-M) dasturi konsepsiyani namoyish etdi, ammo ishlab chiqarishdan oldin bekor qilindi. U tasdiqlagan texnologiya - optik yo'naltirish buyruqlari va video qaytish bilan optik tolani ham uchirish platformasidan, ham o'q-dorilardan uzatdi - zamonaviy optik tolali boshqariladigan dron arxitekturalari uchun asos bo'ldi. Asosiy farq shundaki, bugungi platformalar bir tomonlama o'q-dorilar emas, balki dronlardir: ular jangovar kallaklar o'rniga ISR uchun kameralar va sensor to'plamlarini olib yurishadi, ular to'g'ridan-to'g'ri nishonga uchish o'rniga sekin harakatlanishlari mumkin va ba'zi konfiguratsiyalarda ularni tiklash va qayta ishlatish mumkin.
Zamonaviy optik tolali boshqaruv PCB FOG-M dan asosiy signal arxitekturasini - optik buyruqni oldinga yo'naltirish, videoni qaytarish, passiv optik tola tarqatish - meros qilib oladi va uni dronlarning parvoz profillariga, mavjud protsessor arxitekturalariga va 1980-yillarda mavjud bo'lmagan narxlarda tijorat optik tolasi va qabul qilgich-uzatgich texnologiyasining mavjudligiga moslashtiradi.
Tizim arxitekturasi va boshqaruv kengashining roli
Optik tolali boshqariladigan tizim quyidagilardan iborat: yer usti stansiyasi (operator konsoli + optik tolali bobin + optik uzatgich/qabul qilgich) → tarqatiladigan optik tola → havo orqali boshqaruvchi elektron plata → parvoz aktuatorlari + kamera + sensorning foydali yuki. Boshqaruv elektron platasi butun missiya davomida yer va havo o'rtasidagi yagona interfeysdir. Uning optik interfeysi buyruqlarni ishonchli qabul qilishi, protsessor ularni real vaqt rejimida bajarishi va aktuator drayverlari parvozni boshqarish sirtlariga yoki motorlarga toza, kam kechikishli chiqishlarni ishlab chiqarishi kerak.
Optik tola ikki tomonlama g'altak tizimi tomonidan boshqariladigan bog'langan drondan farqli o'laroq, optik tolaga yo'naltirilgan platforma kanistrdan passiv ravishda uzatiladi — dron harakatlanayotganda optik tola to'lanadi va kanistr bo'sh bo'lganda aloqa tugaydi. Kanistr elektron interfeysi qolgan optik tolani, chiqish yo'riqnomasidagi kuchlanishni va uzatish tezligini kuzatadigan optik tolali kanistr PCBda boshqariladi . Boshqaruv PCB holat ma'lumotlarini kanistr platasidan bortlararo shina orqali oladi va undan missiyani boshqarish bo'yicha qarorlar qabul qilish uchun foydalanadi.
Platani ajratish: ba'zi dizaynlar optik interfeys, protsessor, aktuator chiqishlari va kanistr monitoringini bitta plataga birlashtiradi. Boshqalari optik interfeysni yuqori tezlikdagi ulagich orqali boshqaruv platasiga ulangan maxsus optik ma'lumotlar ulanish platasiga ajratadi . Integratsiyalashgan yondashuv og'irlik va ulagichlar sonini tejaydi. Ajratish yondashuvi analog-og'ir optik interfeys va raqamli-og'ir boshqaruv funktsiyasini mustaqil ravishda optimallashtirish imkonini beradi va ikkalasi o'rtasidagi EMCni soddalashtirishi mumkin.
Qo'llanma buyruq yo'li va kechikish byudjeti
Yo'naltiruvchi halqa quyidagicha ishlaydi: operator kiritish → yerni boshqarish dasturi → optik kodlash → optik tola → havo orqali optik qabul qilgich → elektr konvertatsiya → protokol dekodlash → buyruqni tasdiqlash → aktuator chiqishi → aerodinamik javob → kamera tasviri → video kodlash → optik uzatish → optik tola → yer qabul qilgich → displey. Ushbu halqaning boshqaruv platasi mas'ul bo'lgan qismi — optik qabul qilishdan aktuator chiqishigacha — umumiy kechikish byudjetiga mos kelishi kerak, bu platformaning aerodinamik javob vaqtidan aloqa ikki tomonlama optik tola kechikishigacha (10 km dan kam bo'lgan bog'lovchi uzunliklarda ahamiyatsiz: c/n da bir tomonlama ~50 µs/km ≈ 0.67c) belgilanadi.
Platformaga xos kechikish maqsadlari:
- Sekin kuzatuv dronlari (3–5 m/s, katta qanotlari): umumiy sikl byudjeti 80–150 ms; boshqaruv PCB byudjeti ~20–40 ms
- Taktik ISR dron (10–20 m/s, o'rtacha chaqqonlik): umumiy sikl byudjeti 40–80 ms; boshqaruv PCB byudjeti ~10–20 ms
- Tez manevr platformasi (>20 m/s, yuqori chaqqonlik): umumiy sikl byudjeti <30 ms; boshqaruv PCB byudjeti <8 ms; maxsus FPGA asosidagi boshqaruvni talab qiladi
Boshqaruv PCB ichidagi kechikish quyidagilar tomonidan boshqariladi: optik-elektr konvertatsiyasi (~1 µs, ahamiyatsiz), kadr protokoli qabul qilish buferi va CRC tekshiruvi (protokol va protsessorga qarab ~50–200 µs), aktuator interfeysi (PWM davri = 1/chastota; 400 Gts da maksimal PWM kechikishi 2.5 ms; DSHOT raqamli protokoli buni ~100 µs gacha kamaytiradi).
Buyruq yaxlitligini tekshirish majburiydir: har bir qabul qilingan kadrda protsessor buyruqni aktuator chiqishlariga o'tkazishdan oldin tekshiradigan CRC yoki checksum bo'lishi kerak. Tekshiruvsiz bajarilgan buzilgan buyruq operator chiqarmagan parvozni boshqarish kirishini yaratishi mumkin. CRC tekshiruvi ishlov berish kechikishiga ~5–20 µs qo'shadi - bu soxta aktuator buyruqlarining oldini olishdagi rolini hisobga olgan holda butunlay qabul qilinadi.
Bu yerda tiqilib qolishga qarshi dizayn kontekstini ta'kidlash kerak: buyruqlar optik tola orqali o'tayotganligi sababli, tiqilib qolishga qarshi PCB dizaynini boshqaradigan RF tiqilib qolish tahdidi umuman yo'q. Optik tolali tizimlar uchun xavfsizlik tahdidi modeli elektromagnit emas, balki jismoniy - optik tolani kesish, kanistrni jismoniy ushlashdir.
Sensor aloqasi va video qaytish yo'li
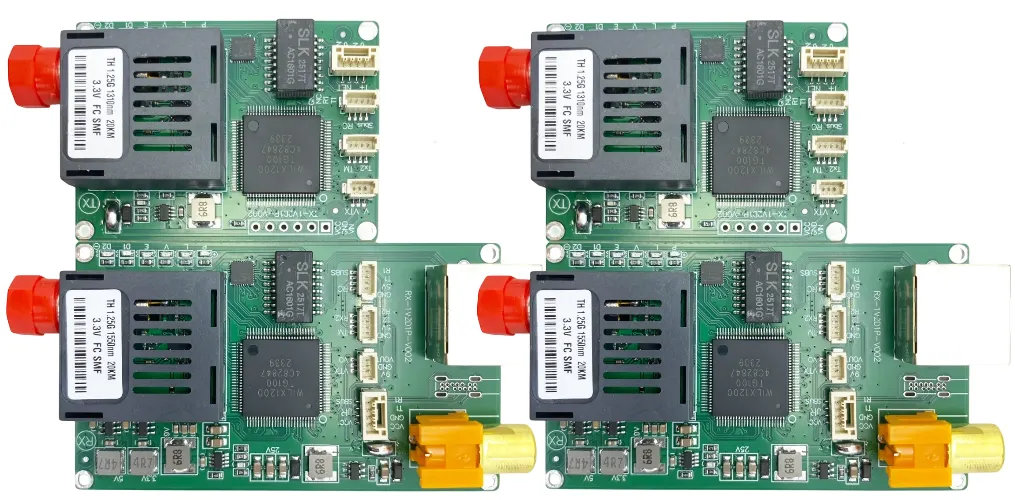
Video va telemetriya bir xil tola orqali to'lqin uzunligini bo'lish multiplekslash (WDM) orqali qaytadi. Odatiy sxema: buyruqlar 1310 nm da oldinga, video 1550 nm da qaytadi. Ikki to'lqin uzunligi bir xil jismoniy tolali simga ega, lekin har bir uchida WDM optik ulagichlari (to'lqin uzunligini tanlovchi nur ajratgichlar) bilan ajratilgan. Ushbu ikki tomonlama bitta tolali arxitektura tolali platformalar uchun juda muhimdir, chunki tola tarqatilmoqda va ko'p simli bog'lam bo'la olmaydi - og'irlik va kanistr sig'imi bitta tolani talab qiladi.
Havo platasidagi video quvur liniyasi: kamera sensori → ISP (tasvir signali protsessori) → siqish dvigateli (H.264 yoki H.265 apparat kodlovchisi) → paketlash → optik uzatgich. Siqilmagan 1080p60 ~3 Gbit/s talab qiladi; kuzatuv uchun mos keladigan sifat darajasida H.264 kodlashdan so'ng, xuddi shu oqim 10–50 Mbit/s bo'lishi mumkin. Amaliy kanistrga ega har qanday optik tolali platforma uchun siqish majburiydir, chunki u 10 Gbit/s o'rniga 100 Mbit/s dan 1 Gbit/s gacha optik interfeyslardan foydalanish imkonini beradi, bu esa qabul qilgich-uzatgich narxini, quvvat sarfini va plata dizaynining murakkabligini mos ravishda pasaytiradi.
Video quvur liniyasi tarqatilgan tolali mexanik muhit uchun moslashtirilgan maxsus optik ma'lumotlar havolasi platasi bilan bir xil fizik qatlam dizayni tamoyillariga amal qiladi - xususan, tolaning chiqish burchagi va tarqatish mexanizmi tomonidan kiritilgan har qanday kuchlanish ko'p rejimli tolada rejim ulanishiga olib kelishi mumkin, shuning uchun bitta rejimli tola va to'lqin uzunligiga mos keladigan qabul qilgich-uzatgichlar standart amaliyotdir.
Elyaf tarqatish monitoringi
Boshqaruv platasi to'g'ridan-to'g'ri yoki kanistr interfeysi platasi orqali uchta tarqatish parametrlarini kuzatib boradi:
- Qabul qilgichdagi optik quvvat: tola yaxlitligining eng asosiy ko'rsatkichi. To'satdan quvvat pasayishi uzilishdan dalolat beradi; asta-sekin pasayish ajratilgan yo'lda egilish radiusining buzilishini yoki chiqish yo'riqnomasida ifloslanishni ko'rsatishi mumkin.
- Qolgan tola miqdorini hisoblash: kalibrlangan kanistr sig'imi bilan taqqoslaganda tezlik integratsiyasidan (∫v dt) olingan. Aniqroq usullar chiqish g'altagidagi aylanuvchi kodlovchi yoki to'g'ridan-to'g'ri tola uzunligi sensoridan foydalanadi. Qolgan 10–20% da past tolali ogohlantirish qaytish traektoriyasini hisoblashni ishga tushiradi.
- Chiqish qo'llanmasidagi kuchlanish: Chiqish yo'riqnomasidagi kuchlanish o'lchagichi yoki kuch sensori tiqilib qolishni aniqlaydi — tolaning yerda yoki to'siqda tiqilib qolishi tola uzilishidan oldin kuchlanishning keskin oshishiga olib keladi. Aniqlash ~50–200 ms ogohlantirish beradi, bu ba'zi platformalarda qochish harakatlarini amalga oshirish uchun etarli vaqt.
6-bo'limdagi xato xavfsizligi mantig'ini qo'llab-quvvatlash uchun barcha uch parametr yetarli tezlikda namunalar olinishi kerak. 1 kHz da optik quvvat namunalarini olish odatiy holdir — bu uzilishlarni aniqlash uchun 1 ms aniqlikni ta'minlaydi. 500 Gts da kuchlanish namunalarini olish kifoya. Qolgan tolani baholash 10–50 Gts da bajarilishi mumkin, chunki kanistrning kamayishi boshqaruv sikliga nisbatan sekin jarayondir. Tarqatish apparat mexanikasi tola tarqatish qutisi PCB kontekstida batafsil bayon etilgan.
Elyaf yo'qotilishi uchun xavfsiz dizayn
Asosiy dizayn talabi: har bir tola yo'qotish hodisasi aniqlangan, deterministik javobga ega bo'lishi kerak
Optik tola ikki tomonlama harakatni boshqaradigan va parchalanish asta-sekin va oldindan aytib bo'ladigan bog'langan drondan farqli o'laroq, tarqatilgan optik tola hech qanday ogohlantirishsiz to'satdan uzilishi mumkin - bu yer yuzasi, rotor yoki operatorning yer uchidagi xatosi tufayli uzilib qoladi. Boshqaruv platasi optik tolaning yo'qolishini istisno emas, balki kutilgan hodisa sifatida ko'rib chiqishi kerak. Javob oldindan aniqlanishi, kuzatuv qo'riqchisi yordamida apparat yoki dasturiy ta'minotda amalga oshirilishi va har qanday parvozdan oldin yer sinovlarida isbotlanishi kerak.
Elyaf yo'qotilishini aniqlash holati mashinasi:
- Optik quvvat T_low chegarasidan pastga tushadi (minimal qabul qilgich sezgirligidan 3 dB yuqori o'rnatilgan)
- Boshlash taymeri: 100–500 ms oyna (bir lahzalik yo'qotishni doimiy uzilishdan ajratadi; bir lahzalik yo'qotish tolaning chiqish burchagiga ta'sir qiluvchi keskin harakatlar paytida yuz berishi mumkin)
- Agar quvvat oynada tiklansa: hodisani qayd qilish, ishlashni davom ettirish, operatorni ogohlantirish
- Agar quvvat tiklanmasa: optik tolali uzilish e'lon qiling, xavfsiz rejimni ishga tushiring
Xavfsiz rejim parametrlari (har bir vazifa turi uchun oldindan sozlangan):
- Avtonom havoda uchish: bortdagi GPS yoki barometrik ushlab turishga o'tish, joriy holatda sustlashish, RF zaxira nusxasi orqali operatorning qayta ulanishini kutish (agar mavjud bo'lsa)
- Qaytadan idishga: bortdagi IMU o'lik hisob-kitobidan foydalanib, oxirgi ma'lum bo'lgan kanistr holatiga o'ting, optik tolali ulanishni qayta ulashga harakat qiling
- Terminal manevri: o'q-dorilar uchun, oxirgi ma'lum bo'lgan nishon koordinatalariga oldindan dasturlashtirilgan terminal yondashuvini bajaring
- Nazorat ostidagi tushish: Agar avtonom parvoz imkoni bo'lmasa, gazni minimal boshqariladigan tushish tezligiga tushiring va yerga yaqin joyda motorlarni o'chiring
Uskuna nazoratchisi majburiy: maxsus nazoratchi taymeri (dasturiy ta'minot nazoratchisi emas) protsessorning yurak urish signalini kuzatib boradi. Agar protsessor bloklanib qolsa — dasturiy ta'minotdagi nosozlik, EMI keltirib chiqaradigan qulflash yoki quvvatdagi nosozlik tufayli — nazoratchi xatolik xavfsizligi relesini tasdiqlaydi va aktuatorlarni nazoratchi vaqti tugashi ichida (odatda 50–200 ms) oldindan belgilangan xavfsiz holatga keltiradi. Bu protsessorning ishdan chiqishi va nazoratsiz platforma o'rtasidagi oxirgi himoya chizig'idir.
Protsessor va RTOS tanlovi
Boshqaruv PCBsi deterministik real vaqt rejimida bajarishga qodir protsessorni talab qiladi. Asosiy ko'rsatkichlar eng yomon holatdagi uzilish kechikishi (kirish buyruq paketi uzilishni ishga tushirgandan va uzilish xizmati rutinining bajarilishini boshlash orasidagi kechikish) va kontekstni almashtirish vaqti (joriy vazifa holatini saqlash va yangi vazifani yuklash vaqti) hisoblanadi. Ushbu ko'rsatkichlardagi titrash boshqaruv tsiklining kechikish byudjetiga bevosita qo'shimcha bo'ladi.
Protsessor toifalari:
- ARM Cortex-M7 (masalan, STM32H7): 480 MGts, apparat FPU, eng yomon holatda uzilish kechikishi ~12 sikl (~25 ns), >5 ms boshqaruv tsiklini talab qiladigan platformalar uchun yetarli. Tejamkor, tijorat dronlarining parvoz kontrollerlarida keng qo'llaniladi. Ko'pgina optik tolali kuzatuv platformalari uchun mos keladi.
- ARM Cortex-R5: Xavfsizlikka oid muhim dasturlar uchun ikki yadroli qulflash, deterministik javob vaqti, kesh kechikishining kutilmagan holatlari yo'q. Parvozni boshqarish funktsiyasi xavfsizlik yaxlitligi darajasi (SIL) talablariga javob berishni talab qiladigan mudofaa platformalari uchun tanlangan.
- FPGA asosidagi boshqaruv (Xilinx Zynq, Intel Cyclone): Millisekunddan kichik boshqaruv tsikllarini talab qiladigan platformalar uchun FPGA mato boshqaruv algoritmini deterministik bir soatlik tsikl kechikishi bilan ajratilgan mantiqda bajaradi. Protsessor (SoC ichidagi ARM yadrosi) real vaqt rejimida bo'lmagan funktsiyalarni bajaradi: telemetriyani qayd etish, optik tolaning holatini monitoring qilish, vazifalarni boshqarish.
RTOS tanlovi: FreeRTOS kichik maydonga ega bo'lishi, deterministik vazifalarni rejalashtirishi va keng ekotizimi tufayli o'rnatilgan dronlarni boshqarish uchun eng keng tarqalgan tanlovdir. Zephyr o'zining zamonaviy arxitekturasi va xavfsizlik sertifikatlash tizimlarini qo'llab-quvvatlashi bilan tobora ommalashib bormoqda. Yagona muhim vazifa boshqaruv halqasi bo'lgan eng oddiy platformalar uchun yalang'och metall (RTOSsiz) maqbuldir, ammo funksiyalar to'plami o'sib borishi bilan murakkablikni oshiradi.
Bir martalik platformalar uchun quvvat arxitekturasi
Sarflanadigan optik tolali platformalar qayta ishlatiladigan dronlarga taalluqli bo'lmagan quvvat arxitekturasi chekloviga duch keladi: quvvat tizimi bitta missiya profili (optimizatsiya tolasining oxirigacha uchish) uchun optimallashtirilgan bo'lishi kerak, zaryad aylanishini boshqarish yoki batareyaning uzoq muddatli sog'lig'iga ehtiyoj qolmaydi. Bu agressiv hujayra tanlash imkonini beradi: qayta ishlatiladigan platformada tsikl muddatini qabul qilib bo'lmaydigan darajada qisqartiradigan eng yuqori C-tezliklarga ega yuqori zaryadli lityum polimer hujayralari bu yerda to'liq mos keladi.
Boshqaruv platasining quvvat taqsimoti dvigatelning ishga tushirish oqimining keskin oshishini (kichik uchuvchisiz uchish apparatlarida bir necha yuz amper) protsessorning zaryadsizlanish chegarasidan pastga tushmasdan boshqarishi kerak. Har bir ESC quvvat kirishiga yaqin bo'lgan hajmli sig'im, dvigatel haydovchisi va avionika uchun alohida quvvat tekisliklari (bitta yulduz nuqtasida ulangan) bilan birgalikda, dvigatelni almashtirish shovqinining boshqaruv elektronikasiga ulanishining oldini oladi.
Batareya monitoringi: kulonlarni sanash missiyani boshqarish uchun zaryad holatini ta'minlaydi. Sarflanadigan platformalar uchun asosiy tashvish batareyaning uzoq umr ko'rishi emas, balki zaryadsizlanishdan oldin missiyani bajarishdir - zaryad holati egri chizig'i qolgan tolali taxmin bilan birga uyga qaytish yoki missiyani bekor qilish mantig'ini boshqaradi. Bahsli muhitlarda quvvatni taqsimlash uchun GPS tomonidan rad etilgan dron PCB dizayn tamoyillari bu yerda ham bir xil qo'llaniladi - GPS tiqilib qolish muammosining yo'qligi avionika bo'linmasida EMI bilan mustahkamlangan quvvat manbai dizayniga ehtiyojni bartaraf etmaydi.
Yo'naltirilgan va bog'langan: Dizayndagi farqlar
| Dizayn jihati | Elyafga yo'naltirilgan (tarqatilgan) | Bog'langan (Gavalat bilan boshqariladigan) |
|---|---|---|
| Elyafni boshqarish | Passiv tarqatish, qaytarib olish yo'q, kanistr nolga tenglashadi | Faol ikki tomonlama g'altak, motor tomonidan boshqariladigan kuchlanish, qo'nish paytida olingan tola |
| Boshqaruv aylanishining kechikishi | Ko'pgina platformalar uchun 50 ms dan kichikroq; Tez manevr turlari uchun <10 ms | Yuqori bardoshlik — statsionar yoki sekin harakatlanuvchi bog'langan ISR platformalari uchun 100–200 ms qabul qilinadi |
| Elyaf uzilishining javobi | To'satdan, ogohlantirilmagan tanaffuslarni bartaraf etish kerak; deterministik xavfsizlik talab qilinadi | Nosozlikdan oldin ogohlantirishi mumkin; g'altak motori sinish haqida oldindan aytib beruvchi kuchlanish haqida fikr beradi |
| Platformani qayta ishlatish | Ko'pincha sarflanadigan; tiklash uchun mo'ljallangan ba'zi ISR variantlari | Odatda qayta foydalanish mumkin; takroriy parvozlar uchun mo'ljallangan samolyot korpusi va elektronika |
| Kanister PCB | Passiv tolali oziqlantirish monitoringi; motorli haydovchi yo'q | Faol motorni boshqarish; kuchlanishni boshqarish; ikki tomonlama tola uzunligini kuzatish |
| EMI qattiqlashishi | Tijorat uchun standart; Mudofaa uchun MIL-STD-461 | Xuddi shu talablar oralig'i; Elektromagnit nurlanishga chidamli dizayn amaliyotlar teng darajada qo'llaniladi |
Ishlab chiqarish va malaka
Ishlab chiqarish yondashuvi platformadan qayta foydalanish modeliga qarab bo'linadi:
Sarflanadigan platformalar: Standart FR-4, 4–6 qatlamlar, tijorat darajasidagi komponentlar, avtomatlashtirilgan SMT yig'ish, 100% ichki elektron sinov (ICT) va funktsional sinov, namunaviy ekologik skrining. Malaka to'liq MIL-STD-810 muvofiqligi o'rniga dizayn tahlili va cheklangan ekologik sinovlar orqali olinadi. Narx asosiy omil hisoblanadi - bir martalik foydalanishda vayron bo'lgan platforma 50 000 dollarlik elektron platani ko'tara olmaydi. Standart qo'rg'oshinsiz yig'ish bilan FR-4 PCB ishlab chiqarish soatlarda o'lchanadigan missiya profili uchun ishonchlilik talabiga javob beradi.
Qayta foydalanish mumkin bo'lgan ISR platformalari: Harbiy darajadagi dizayn va malakaga ega yondashuvlar — poliimid yoki yuqori Tg FR-4 substrati, IPC 2 yoki 3-sinf yig'ishni qabul qilish, namlik va ifloslanishga chidamlilik uchun konformal qoplama, MIL-STD-810 ekologik malaka sinovi. Funktsional sinov quyidagilarni o'z ichiga oladi: ish haroratining haddan tashqari yuqori qismida yo'naltiruvchi buyruqlar aylanishi, tola uzilishi simulyatsiyasi (belgilangan chegarada xavfsiz triggerlarni to'g'ri tasdiqlash uchun optik susaytirgich kiritilgan), to'liq buyruq yo'li bo'ylab kechikishni o'lchash.
Highleap har bir malaka darajasiga mos keladigan hujjat paketlari bilan birga sarflanadigan va qayta ishlatiladigan optik tolali boshqaruv platalari uchun ishlab chiqarish va yig'ishni ta'minlaydi.
FAQ
Optik tolali dron qancha masofaga ucha oladi?
Diapazon kanistr sig'imi bilan cheklangan — havo uchida kanistrga o'raladigan tola uzunligi, shuningdek, yer tomonidagi g'altakdagi tola. Amaliy havo kanistri sig'imi 2–8 kg og'irlikdagi kanistr uchun 5–20 km ni tashkil qiladi. Ba'zi kattaroq platformalar 30+ km masofani bosib o'tishga qodir. Optik aloqa byudjeti cheklovchi omil emas — 20 dB optik byudjetga ega 0.35 dB/km tezlikdagi 1310 nm bir rejimli tola 57 km masofani qo'llab-quvvatlaydi, bu kanistr sig'imidan ancha yuqori.
Optik tolali arxitektura avtonom yo'nalish nuqtasi navigatsiyasini qo'llab-quvvatlay oladimi?
Ha — avtonom navigatsiya bort protsessorida ishlaydi va bajarish uchun optik tolali aloqani talab qilmaydi. Optik tolali aloqa operatorning buyruqlarini bekor qiladi va vaziyatni anglash uchun videoni qaytaradi. Avtonom rejimlar, ayniqsa, optik tolali platformalar uchun muhimdir, chunki platforma avtonom ravishda harakatlanishda davom etar ekan, operator vaqtincha videoni yo'qotishi mumkin (relyef kamerani niqoblashi sababli).
Agar tola yer uchida (bobin yaqinida) uzilib qolsa nima bo'ladi?
Optik yo'qotish hodisasi havo orqali uzatiladigan plata nuqtai nazaridan optik tola qayerda uzilishidan qat'i nazar bir xil. 6-bo'limda tasvirlangan aniqlash va xato xavfsizligi mantig'i yer usti uzilishi uchun ham, havo orqali uzatiladigan uzilish uchun ham bir xil darajada qo'llaniladi. Jismoniy jihatdan, yer usti uzilishi ko'proq uchraydi - ishga tushirish nuqtasi yaqinidagi optik tola harakatsiz va transport vositalari yoki xodimlar tomonidan uzilish xavfi ostida.
GPS rad etilishi bu tizimga qanday ta'sir qiladi?
Optik tolali aloqa yo'li uchun: umuman yo'q. Optik tolali aloqa GPSning tiqilib qolishi yoki soxtalashtirishga qarshi immunitetga ega. Xavfsiz avtonom rejim uchun: sezilarli darajada. Agar xavfsizlik GPS-ga asoslangan uyga qaytishga tayansa, GPS tiqilib qolishi bu imkoniyatni o'chirib qo'yadi. Shuning uchun mudofaaga yo'naltirilgan dizaynlar asosiy avtonom rejim sifatida faqat IMU-ga asoslangan o'lik hisob-kitobli xavfsizlikni, mavjud bo'lganda GPS-ni ikkilamchi variant sifatida qo'llaydi. GPS rad etilgan dron PCB dizayn konteksti ushbu imkoniyatni qo'llab-quvvatlaydigan inertsial navigatsiya apparatiga murojaat qiladi.

Tavsiya Xabarlar
Xitoyda kam yo'qotishli dizaynlar uchun 14 qatlamli yuqori tezlikdagi PCB ishlab chiqaruvchisi
YUQORI TEZLIK / SIGNAL YAXSHILLIGI HIGHLEAP...
Xitoyda maxsus OEM yig'ishlari uchun 14 qatlamli qattiq egiluvchan PCB ishlab chiqaruvchisi
QATTIQ + MOSLAKLI ZONALAR · HIGHLEAPHighleap Electronics...

Press-Fit Assemblies uchun Xitoyda 14 qavatli orqa panelli PCB ishlab chiqaruvchisi
HIGHLEAP ELEKTRONIKASI / ORQA PLANLAR / PRESS-FIT...

Maxsus mikrovia platalari uchun Xitoyda 14 qatlamli HDI PCB ishlab chiqaruvchisi
HIGHLEAP ELEKTRONIKASI / MIKROVIALAR / KETMA-KETLI...
PCB uchun narxni qanday olish mumkin
Keling, siz uchun DFM/DFA tahlilini o'tkazamiz va sizga hisobot bilan murojaat qilamiz.
Veb-saytimiz orqali fayllaringizni xavfsiz yuklashingiz mumkin.
Sizga narx taklif qilish uchun bizga quyidagi ma'lumotlar kerak bo'ladi:
-
- Gerber, ODB++ yoki .pcb, spetsifikatsiya.
- Agar yig'ishni talab qilsangiz, BOM ro'yxati
- miqdor
- Vaqtni aylantirish