
Qo'shma kontrollerlar, idrok, AI hisoblash va quvvat uchun gumanoid robot PCB
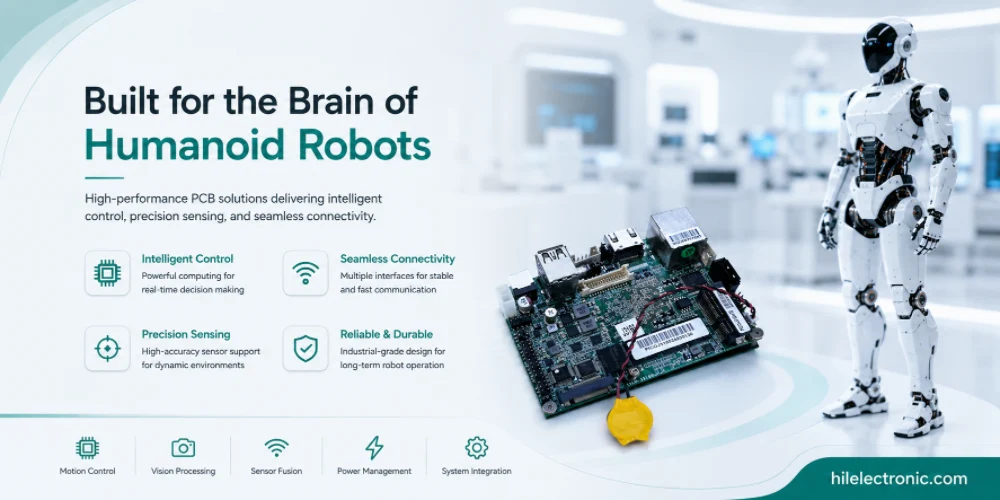
Gumanoid robot PCBlari robototexnika sohasidagi eng elektronikaga boy platalar qatoriga kiradi. Gumanoid o'nlab qo'shma kontrollerlar, yuqori tokli motor drayverlari, kuch va moment sensorlari, idrok kameralari, mikrofonlar, taktil sensorlar, markaziy AI hisoblash, batareyani boshqarish va inson miqyosidagi mexanik konvert ichidagi ixcham o'zaro bog'liqliklarni o'z ichiga olishi mumkin.
Ushbu qo'llanma gumanoid robot PCBlarini muhandislik va ishlab chiqarish nuqtai nazaridan tushuntiradi. Unda taqsimlangan qo'shma elektronika, markaziy hisoblash, idrok, quvvat arxitekturasi, mexanik integratsiya, termal cheklovlar, tezkor iteratsiya va ishlab chiqarish sinovlari qamrab olingan. Shuningdek, u yetkazib beruvchi uslubidagi FAQ kontentini qidiruv va xaridorlarni o'qitish uchun mos bo'lgan qisqa sanoat savollari bilan almashtiradi.
Gumanoid robot elektronikasini nima ajratib turadi
Robot tizimidagi roli
Gumanoid robotlar robototexnika sohasidagi eng elektronikaga boy platformalar qatoriga kiradi. Zamonaviy gumanoid 20-40 ta harakatga keltiriladigan bo'g'inlarga, bir nechta idrok sensorlariga, rejalashtirish va boshqarish uchun yuqori samarali hisoblashga va batareya quvvatiga ega - bularning barchasi inson o'lchamidagi form-faktor ichida joylashgan. Gumanoid elektronikani nima ajratib turadi:
- Tarqatilgan qo'shma boshqaruv: har bir bo'g'in uchun bitta servo kontroller. Yilni, kam massali, yuqori samarali elektronika.
- Kuch va momentni sezish: bo'g'im momentini sezish va ba'zan tana darajasidagi kuchni sezish. Moslashuvchan harakatni ta'minlaydi.
- Yuqori o'tkazuvchanlikdagi markaziy hisoblash: yuqori samarali SoC yoki GPU bo'yicha rejalashtirish, idrok etish va muvofiqlashtirish.
- Ko'rish va idrok: bir nechta kameralar, ba'zan chuqurlikni sezish, ba'zan esa taktil sezish.
- Batareya quvvati: Ish vaqti maqsadi 30 daqiqadan bir necha soatgacha. Batareya massasi va quvvat samaradorligi juda muhim.
- Yilni qadoqlash: Bo'g'im elektronikasi oyoq-qo'l tuzilmalari ichiga, markaziy elektronika esa tanaga mos keladi.
Dizayn xavflarini boshqarish
Gumanoid robot PCBlari uchun ishlab chiqarishga yaroqlilik ma'lumotlari ulagichni joylashtirish, korpusni o'rnatish, armaturaga kirish, termal yo'llar va jabduqlarni yo'naltirishdan oldin kiritilishi kerak. Ushbu tafsilotlarga kech o'zgartirishlar odatda mexanik qayta ishlash, sinov armaturasini qayta loyihalash yoki DFMni erta ko'rib chiqish orqali oldini olish mumkin bo'lgan ishonchlilikdagi buzilishlarga olib keladi.
Komponentlarni tanlash hayot aylanishi holati, tasdiqlangan alternativalar, paketning mavjudligi, harorat darajasi va tegishli hollarda xavfsizlik yoki izolyatsiya reytinglarini o'z ichiga olishi kerak. Gumanoid robot PCBlari ko'pincha iste'molchi elektronikasiga qaraganda ishlab chiqarishda yoki xizmat ko'rsatishda uzoqroq turadi, shuning uchun hal qilinmagan manba xavfi nafaqat sotib olish muammosi, balki dala qo'llab-quvvatlash muammosiga aylanadi.
Tizim darajasida, plata faqat sxema bo'yicha emas, balki funksiya, muhit, ishlash muddati va sinov qamrovi bo'yicha belgilanishi kerak. Bu robotga o'rnatilgandan so'ng o'rnatish qiyin bo'lgan, texnik jihatdan to'g'ri bosma platani yaratishda keng tarqalgan xatoning oldini oladi, bu esa o'rnatish qiyin, texnik xizmat ko'rsatish qiyin yoki yetarlicha mustahkam emas.
Birlashma elektronikasini robot boshqaruv platasi ishlab chiqarish , aktuator drayveri platasi dizayni va mexanik birlashmaning issiqlik byudjeti bilan taqqoslash kerak .
Qo'shma boshqaruvchi elektronikasi
Qo'shma kontroller elektronikasi uchun asosiy dizayn tanlovlari
Gumanoidlardagi qo'shma boshqaruvchi elektronika odatda motor haydovchisini, enkoderni va aloqani ixcham paketga birlashtiradi. Asosiy jihatlar quyidagilar:
- Yilni shakl omili: qo'shma boshqaruvchi aktuator korpusiga mos keladi. Dumaloq yoki cho'zilgan PCB shakllari keng tarqalgan.
- Har bir bo'g'in uchun motor haydovchisi: FOCli BLDC yoki PMSM drayveri. Yopiq pastadirli boshqaruv uchun kodlovchi interfeysi.
- Momentni aniqlash: kuchlanish o'lchagichi yoki reaksiya momenti sensori bo'g'in bilan o'rnatilgan. Bo'g'in boshqaruvchisida signalni sozlash.
- aloqa: EtherCAT yoki markaziy kontrollerga o'xshash deterministik protokol.
- Issiqlik boshqaruvi: Aktuatorning termal muhitidagi qo'shma boshqaruvchi. Issiqlik struktura bo'ylab tarqaladi.
- Kabel va ulagich: Har bir ulanish uchun bitta kabelda quvvat, aloqa va xavfsizlik. Kabelning egiluvchanlik muddati juda muhim.
Ishlab chiqarish va ishonchlilik masalalari
Reliability depends on preserving the margins designed into the board: copper width, isolation spacing, thermal relief, connector retention, component derating, and inspection coverage. Manufacturing should verify these characteristics instead of treating the PCB as a generic assembly with a generic pass/fail test. The reliable-board design checklist is useful when translating operating conditions into component and verification requirements.
Xizmat ko'rsatishga yaroqlilik yorliqli ulagichlar, kirish mumkin bo'lgan sinov nuqtalari, aniq plata variantlari va seriya raqamini kuzatish orqali ko'rib chiqilishi kerak. Robot dala sharoitida ishlamay qolganda, plata darajasidagi yaxshi diagnostika xizmat ko'rsatish guruhiga katta yig'ilishlarni almashtirish yoki butun robotni qaytarish o'rniga muammoni tezda aniqlash imkonini beradi.
Amaliy qoida shundaki, signal, xavfsizlik, issiqlik va mexanik talablarga javob beradigan eng oddiy konstruktsiyani tanlash kerak. Haddan tashqari spetsifikatsiya xarajatlarni oshiradi, spetsifikatsiyaning yetarli emasligi esa sinov yoki dala sharoitida joylashtirish paytida qayta ishlashga olib keladi.
Rejalashtirish va muvofiqlashtirish bo'yicha Markaziy Hisoblash
Rejalashtirish va muvofiqlashtirish uchun markaziy hisoblash uchun asosiy dizayn tanlovlari
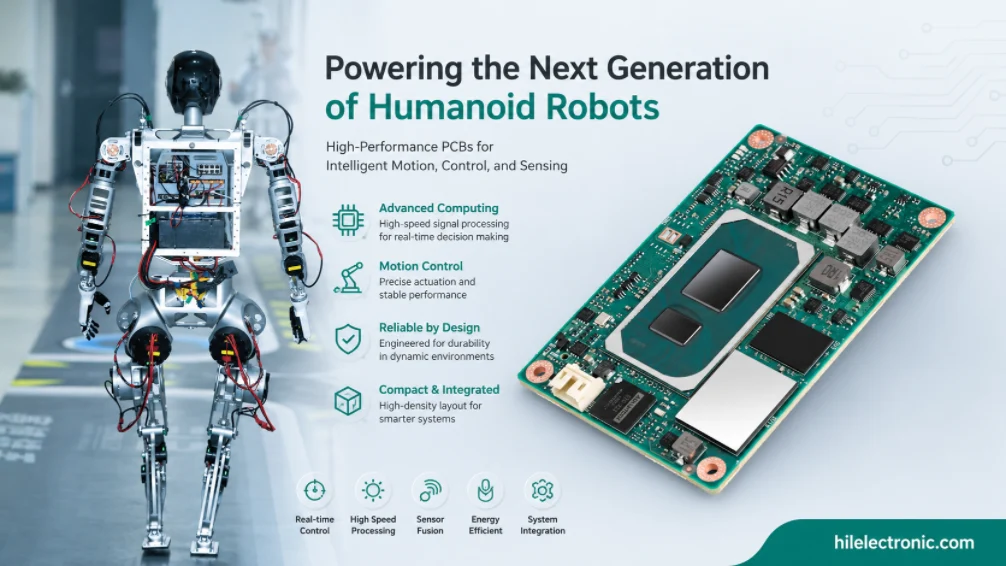
Gumanoidlardagi markaziy hisoblash eng yuqori darajadagi rejalashtirish, idrok etish va muvofiqlashtirish ish yukini boshqaradi. Zamonaviy platformalar sezilarli darajada AI hisoblashlaridan foydalanadi. Asosiy jihatlar quyidagilar:
- Sun'iy intellekt tezlatgichi: GPU yoki NPU ishlaydigan idrok va xulq-atvor modellari. Hozirgi avlod gumanoidlari uchun standart.
- Ko'p kamerali ko'rish: stereo chuqurlik, panoramali ko'rish yoki vazifaga xos kameralar. Ko'p gigabitli interfeyslar.
- IMU va sensor birlashishi: muvozanat uchun yuqori aniqlikdagi IMU; IMUni qo'shma teskari aloqa va ko'rish bilan birlashtirgan sensor birlashmasi.
- Harakatlarni muvofiqlashtirish: ko'plab bo'g'imlarni muvofiqlashtirilgan boshqarish. Kiloherts tezlikda deterministik vaqt.
- aloqa: simsiz tashqi aloqa va simli ichki avtobuslar.
- Saqlash: eMMC yoki SSD-dagi jurnallar, xaritalar, modellar va dastur ma'lumotlari.
Ishlab chiqarish va ishonchlilik masalalari
Sinov qamrovi intizomi ishonchlilik talablari bilan shkalalanadi. Iste'molchi ilovalari sanoatga qaraganda kamroq qamrovga muhtoj; sanoat tibbiyga qaraganda kamroq; tibbiy xavfsizlikka qaraganda kamroq. Sinov qamrovini haqiqiy talablarga moslashtirish xarajatlar byudjetini tejaydi va shu bilan birga ilovaga kerak bo'lgan kafolatni ta'minlaydi.
Ishlab chiqarish hujjatlari ko'pincha loyihalash bosqichida yetarlicha sarmoya kiritilmaydi va retroaktiv ravishda qurish qimmatga tushadi. Bir necha yil o'tgach, ishlab chiqarishni qo'llab-quvvatlash dala tekshiruvi davomida olingan birlik bo'yicha sinov yozuvlari; komponentlar partiyasini kuzatish dala daromadlarining o'limdan keyingi tahlilini qo'llab-quvvatlaydi. Hujjatlarni erta rejalashtiradigan dasturlar kerakli yozuvlarga ega; keyinchalik hujjatlarni qo'shadigan dasturlar ko'pincha kerakli ma'lumotlarni yo'qotadi.
Idrok platalari sensor interfeysi yig'ilishlaridan toza ma'lumotlarni va ko'rish kamerasi PCB- da boshqariladigan marshrutizatsiyani talab qiladi.
Idrok: Ko'rish, Audio, Ta'sirchanlik, IMU
Idrok uchun asosiy dizayn tanlovlari
Gumanoidlardagi idrok odatda bir nechta sensor usullarini birlashtiradi. Idrokning asosiy quyi tizimlari quyidagilar:
- Vision: stereo kameralar, panoramali kameralar yoki baliq ko'zi kameralari. Ba'zan chuqurlik kameralari.
- audio: Nutqni aniqlash va tovushni lokalizatsiya qilish uchun mikrofon massivlari.
- Taktil: Qo'llar va tanada taqsimlangan sensorli sensorlar. Xavfsiz o'zaro ta'sirni ta'minlaydi.
- Kuch va moment: qo'shma moment va oxirgi effektor kuchini sezish.
- O'IH: tana holatini baholash. Butun tana holati uchun bo'g'imlarning teskari aloqasi bilan birlashtirilgan.
- Yaqinlik: Yaqin masofadagi to'siqlarni aniqlash uchun ultratovush yoki infraqizil.
Ishlab chiqarish va ishonchlilik masalalari
Ishlab chiqarish jarayonida ta'minot zanjirining ko'rinishi ham narxga, ham ishonchlilikka ta'sir qiladi. Faol ta'minot qobiliyatiga ega ishlab chiqaruvchilar ishlab chiqarishning to'xtashiga olib keladigan taqsimlash sikllarini o'zlashtiradilar; faol ta'minotga ega bo'lmagan ishlab chiqaruvchilar ta'minot muammolarini mijozlarga o'tkazadilar. Faol ta'minotning qiymati sanoat miqyosidagi taqchillik davrida eng yuqori va barqaror ta'minot sharoitida eng past bo'ladi.
Dizayn iteratsiya sikllari dizayn-ishlab chiqarish bo'yicha qattiq fikr-mulohazalardan foyda ko'radi. Tezkor DFM fikr-mulohazasini taqdim etuvchi ishlab chiqarish hamkori tezkor iteratsiyani ta'minlaydi; sekin yoki yuzaki fikr-mulohazani taqdim etuvchi hamkor iteratsiyani mutanosib ravishda sekinlashtiradi. Ishlab chiqarish hamkorlarini qisman fikr-mulohaza sifati bo'yicha tanlaydigan dasturlar odatda prototip bosqichidan faqat eng arzon narx taklifi asosida tanlaydigan dasturlarga qaraganda tezroq o'tadi.
Markaziy hisoblash va qo'shma modullar ham taqsimlangan robot quvvat bosqichiga mos kelishi kerak , shunda kuchlanish pasayishi va tiklanish jarayoni oldindan aytib bo'ladi.
Batareya bilan ishlash uchun quvvat arxitekturasi
Batareya bilan ishlash uchun quvvat arxitekturasi uchun arxitektura tanlovlari
Gumanoidlardagi quvvat arxitekturasi batareya massasini ish vaqtiga nisbatan muvozanatlashtiradi. Asosiy jihatlar:
- Batareya tanlash: Energiya zichligi uchun lityum-ion. Hozirgi gumanoidlarda NMC yoki NCA kimyo standarti.
- Quvvat taqsimoti: bir nechta relslar; hisoblash quvvatidan farqli harakat kuchi. Quvvatni boshqarish uchun tanlab o'chirishni yoqadi.
- BMS: hujayra monitoringi va xavfsizligi bilan integratsiyalashgan paketlarni boshqarish.
- To'lov: tashqi zaryadlovchi yoki o'z-o'zini zaryadlash. Tez zaryadlash imkoniyati ba'zan ustuvor hisoblanadi.
- Kutish rejimini boshqarish: Bo'sh turgan vaqtda batareya quvvatini uzaytirish uchun uyg'otish va uyqu rejimlari.
- Quvvatni byudjetlashtirish: uzluksiz va eng yuqori iste'mol hajmi ish vaqti va eng yuqori imkoniyatlar o'rtasidagi muvozanatni belgilaydi.
Batareya bilan ishlash uchun quvvat arxitekturasini tasdiqlash talablari
Hajm diapazoni iqtisodiyoti turli ishlab chiqarish miqyoslarida to'g'ri jarayon tanlovlariga turlicha ta'sir qiladi. Yiliga 100 000 birlik mahsulotni qaytaradigan amaliyotlar kamdan-kam hollarda 500 birlik mahsulotni qaytaradi; prototipda mantiqiy bo'lgan amaliyotlar kamdan-kam hollarda yuqori hajmda mantiqiy bo'ladi. Ishlab chiqarish yondashuvini haqiqiy ishlab chiqarish hajmiga moslashtirish har bir hajm diapazonini iqtisodiy jihatdan samarali qiladi.
Normativ sertifikatlash majburiyatlari qo'llanilish va bozorga qarab sezilarli darajada farq qiladi. Mijozlarning taqdim etgan mahsulotlarini qo'llab-quvvatlovchi ishlab chiqarish dalillari minimal (tartibga solinmagan bozorlardagi iste'mol mahsulotlari) dan keng qamrovli (saqlash muddati qisqa bo'lgan tibbiy asboblar) gacha bo'lishi mumkin. Sertifikatlash talablarini narx bo'yicha ko'rsatadigan dasturlar ishlab chiqarishni to'g'ri sozlaydi; keyinchalik sertifikatlash talablarini qo'shadigan dasturlar ba'zan jarayonni o'zgartirishni talab qiladi.
Mexanik integratsiya cheklovlari
Mexanik integratsiya cheklovlari uchun asosiy dizayn tanlovlari
Mexanik integratsiya ko'pincha gumanoid elektronikada asosiy cheklov hisoblanadi. Qo'shma elektronika aktuator korpuslariga joylashtiriladi; markaziy elektronika torsoga joylashtiriladi; kabel yo'llari oyoq-qo'l tuzilmalari orqali o'tadi. Asosiy mulohazalar quyidagilar:
- Kengash konturining moslashuvchanligi: Mexanik konvertga mos keladigan to'rtburchak bo'lmagan shakllar. Qo'shma kontrollerlarda standart.
- Issiqlik yo'li: elektronikadan strukturaviy massaga issiqlik uzatish. Ba'zan sovutish quvvati cheklangan.
- Tebranish va zarba: gumanoid harakat elektronikada sezilarli mexanik stressni keltirib chiqaradi.
- Kabel dizayni: takroriy qo'shma harakatga bardosh beradigan egiluvchan kabellar. Qattiq-egiluvchan integratsiya keng tarqalgan.
- Xizmat ko'rsatish imkoniyati: ta'mirlash uchun elektronikaga oson kirish. Yilni qadoqlash bilan murosaga kelish.
- Vazn byudjeti: Gumanoid platformalarda har bir gramm hisobga olinadi. Komponent tanlash massani hisobga olishni o'z ichiga oladi.
Ishlab chiqarish va ishonchlilik masalalari
Bitta ishlab chiqarish sherigida konsolidatsiyalangan ishlab chiqarish mahsulot avlodlari davomida to'plangan institutsional bilimlarni saqlaydi. Shunga o'xshash mahsulotlarning bir necha avlodini yaratgan sherik yuzaga keladigan aniq muammolarni, hosildorlikni oshiradigan jarayonni o'zgartirishni, yaxshi ishlab chiqaradigan dizayn naqshlarini biladi. Bu bilim yangi hamkorlarga bepul o'tmaydi.
Muhandislik-ishlab chiqarish muloqotining davom etishi vaqt o'tishi bilan ham mahsulotlar, ham yetkazib beruvchi munosabatlarini yaxshilaydi. Muhandislikka qaytib keladigan ma'lumotlar dizaynni takomillashtirishga yordam beradi; maydon ma'lumotlari esa dizayn va ishlab chiqarishni takomillashtirishga yordam beradi. Ushbu muloqot faol bo'lgan dasturlar mahsulot avlodlari davomida takomillashib boradi.
Qo'shni dizayn qarorlari uchun robot bo'g'inlari uchun servo va BLDC kontroller PCB va gumanoid idrok uchun robot ko'rish kamerasi PCB ga qarang.
Highleap’da gumanoid robot PCB ishlab chiqarish
Ishlab chiqarishdan oldin DFM sharhi
Highleap o'ziga xos ixcham ko'p taxtali robototexnika ehtiyojlari uchun gumanoid robot elektronikasini ishlab chiqaradi. Maxsus imkoniyatlar quyidagilarni o'z ichiga oladi:
- Yilni form-faktorli platalar: to'rtburchak bo'lmagan konturlar, Inson taraqqiyoti indeksi konstruktsiyasi, nozik pitch SMT.
- Qattiq-egiluvchan integratsiya: bo'g'imlarni bir-biriga ulash uchun egiluvchan qismlar. Statik va dinamik egiluvchan konstruktsiya.
- Ko'p kengashli muvofiqlashtirish: taqsimlangan qo'shma arxitektura uchun zarur bo'lgan ko'plab shunga o'xshash platalarni ishlab chiqarish.
- Yilni PCBA: nozik ohang intizomi bilan yuqori zichlikdagi joylashtirish.
- Markaziy hisoblash ishlab chiqarish: Nazorat qilinadigan impedans va termal boshqaruvga ega sun'iy intellekt tezlatgich platalari.
- Integratsiyani qo'llab-quvvatlash: to'liq gumanoid elektron kichik yig'ilishlar uchun ko'p taxtali sinov va quti qurish.
Sinov, Kuzatuv va Qurilishni O'tkazish
Robototexnika uchun ishlab chiqarish jarayoni bir nechta an'anaviy elektronika toifalaridagi amaliyotlarni birlashtiradi. Iste'molchi elektronikasidan tortib — xarajatlar intizomi va hajmli ishlab chiqarishgacha. Sanoat elektronikasidan tortib — ishonchlilik muhandisligi va uzoq xizmat muddatigacha. Avtomobil elektronikasidan tortib — tebranish va atrof-muhitga chidamlilikgacha. Tibbiy elektronikadan tortib — hujjatlashtirish va kuzatish imkoniyatigacha. Robototexnika bularning birlashuvidan foyda ko'radi.
Ishlab chiqarishni strategik deb hisoblaydigan dasturlar — yetkazib beruvchilar bilan munosabatlarga investitsiya qilish, prognoz ma'lumotlarini almashish, quvvatni muvofiqlashtirish — odatda ishlab chiqarishni tranzaksiyaviy tarzda baholaydigan dasturlardan ustun turadi. Tranzaksiyaviy yondashuv muzokaralar vaqtini tejaydi, ammo uzoq muddatli yetkazib beruvchilar bilan hamkorlikning murakkab afzalliklarini yo'qotadi.
Gumanoid robot PCB haqida tez-tez so'raladigan savollar
Gumanoid robot PCBlarni loyihalashni nima qiyinlashtiradi?
Gumanoid PCBlar yuqori zichlikdagi qadoqlash, ko'plab taqsimlangan aktuatorlar, AI hisoblash, batareya quvvati, idrok sensorlari, kuchni sezish, qat'iy vazn cheklovlari va harakatlanuvchi mexanik tuzilmalarni birlashtiradi. Plitalar kichik, issiqlikka samarali, tebranishga chidamli va takrorlanishi oson bo'lishi kerak, chunki gumanoid platformalar ishlab chiqish jarayonida tez o'zgaradi.
Gumanoid robot ichida odatda nechta PCB bor?
Bu raqam arxitekturaga qarab farq qiladi, ammo gumanoid markaziy hisoblash platasini, batareya va quvvat platalarini, aloqa platalarini, idrok platalarini, torso interfeys platalarini va har bir bo'g'in yoki oyoq-qo'l segmenti uchun bir yoki bir nechta platalarni o'z ichiga olishi mumkin. 20 dan 40 gacha harakatga keltiriladigan bo'g'inlarga ega platformalarda ko'plab takroriy bo'g'in boshqaruvchi yig'ilishlari bo'lishi mumkin.
Nima uchun gumanoidlarda taqsimlangan qo'shma kontrollerlar ishlatiladi?
Tarqatilgan qo'shma kontrollerlar simlarning murakkabligini kamaytiradi, sensor va motor yo'llarini qisqartiradi, mahalliy tok zanjiri ishlashini yaxshilaydi va qo'shma modullarni almashtirishni osonlashtiradi. Ular, shuningdek, ishonchli deterministik aloqa, ixcham quvvat yetkazib berish, aktuator ichidagi termal yo'llar va ko'plab takroriy platalar bo'ylab sinov qoplamasini talab qiladi.
Qachon qattiq-fleks gumanoid robot elektronikasida foydali?
Rigid-flex taxtalar oyoq-qo'llar ichiga joylashishi, bo'g'inlardan o'tishi yoki aks holda qayta-qayta egilib qoladigan kabel jabduqlarini almashtirishi kerak bo'lgan hollarda foydalidir. Bu ulagichlar sonini kamaytirishi va joyni tejashi mumkin, ammo charchoqning oldini olish uchun egilish radiusini puxta rejalashtirish, mexanik qo'llab-quvvatlash, material tanlash va ishlab chiqarishni nazorat qilishni talab qiladi.
Gumanoid robotlar uchun sun'iy intellekt hisoblash taxtalari qanday ishlab chiqilishi kerak?
Sun'iy intellekt hisoblash platalari yuqori tezlikdagi xotira, kamera interfeyslari, saqlash, quvvatni boshqarish, issiqlik yo'llari va ish yuklamalarini idrok etish va rejalashtirish uchun yetarli joyni talab qiladi. Dizayn ishlash, issiqlik, og'irlik va batareyaning ishlash vaqtini muvozanatlashtirishi kerak. Ko'pgina dastlabki platformalar modullardan foydalanadi; yuqori hajmli dizaynlar maxsus tashuvchi yoki hisoblash platalariga o'tishi mumkin.
Gumanoid robotlarda qanday kuch arxitekturasi keng tarqalgan?
Gumanoidlar odatda qo'shma drayvlar, hisoblashlar, sensorlar va aloqa uchun taqsimlangan doimiy tok relslarini oziqlantiruvchi yuqori energiyali batareya blokidan foydalanadilar. Arxitektura eng yuqori aktuator oqimini, regenerativ energiyani, rels ketma-ketligini, xavfsizlikni o'chirishni va holatni monitoring qilishni boshqarishi kerak. Quvvat zichligi va samaradorligi ayniqsa muhimdir, chunki batareya massasi harakatlanish samaradorligiga ta'sir qiladi.
Prototiplash jarayonida gumanoid robot PCBlari qanday sinovdan o'tkaziladi?
Prototip sinovlari har bir platani alohida tekshirishi va keyin integratsiyalashgan zanjirni sinab ko'rishi kerak: qo'shma harakat, enkoderning fikr-mulohazasi, momentni sezish, aloqa vaqti, quvvat sarfi, issiqlik ko'tarilishi, dasturiy ta'minotni yangilash va nosozliklarga javob. Gumanoidlar tez iteratsiya qilganligi sababli, sinov moslamalari faqat yakuniy ishlab chiqarishni emas, balki takroriy qayta ko'rib chiqishlarni qo'llab-quvvatlashi kerak.
Gumanoid robot PCB ishlab chiqarish paketiga nimalar kirishi kerak?
Ishlab chiqarish fayllari, stack-up, BOM, joylashtirish ma'lumotlari, yig'ish chizmalari, mexanik kontur cheklovlari, agar ishlatilsa, qattiq egiluvchan egilish talablari, sinov protseduralari, dasturiy ta'minot ko'rsatmalari, ulagich pinlari, termal interfeys yozuvlari va seriyalashtirish talablarini o'z ichiga oladi. Takrorlangan birikma platalari har bir birikmaga to'g'ri plata kiritilishi uchun variantlarni boshqarishni ham belgilashi kerak.
Gumanoid robot PCB fayllarini qo'shma boshqaruvchi va quvvatni ko'rib chiqish uchun yuboring

Tavsiya Xabarlar
PCB materiallari bazasi: Laminat navlari va xususiyatlari
PCBlar uchun narxni qanday olish mumkin? Keling, DFM/DFA tahlilini o'tkazaylik...

TMM PCB ishlab chiqarish
Mundarija RF va... uchun TMM PCB ishlab chiqarish doirasi

RT duroid 6002 PCB Quote and Stackup
Bu sahifa iqtibos va stackup-definition vazifasiga egalik qiladi...

TMM6 Filtr PCB ishlab chiqarish
MundarijaNima uchun mikroto'lqinli filtr dizaynerlari... dan foydalanadilar
PCB uchun narxni qanday olish mumkin
Keling, siz uchun DFM/DFA tahlilini o'tkazamiz va sizga hisobot bilan javob beramiz. Fayllaringizni veb-saytimiz orqali xavfsiz tarzda yuklashingiz mumkin. Sizga narx taklifini berish uchun bizga quyidagi ma'lumotlar kerak bo'ladi:
-
- Gerber, ODB++ yoki .pcb, spetsifikatsiya.
- Agar yig'ishni talab qilsangiz, BOM ro'yxati
- miqdor
- Vaqtni aylantirish
PCBA xizmatlari uchun BOM (Materiallar ro'yxati) va har qanday maxsus montaj ko'rsatmalarini taqdim eting. Shuningdek, biz dizaynlaringizni ishlab chiqarish va yig'ish uchun optimallashtirish uchun DFM/DFA tahlilini taklif qilamiz, bu esa silliq ishlab chiqarish jarayonini ta'minlaydi.