
Del prototipo físico-IA a la producción: una guía de fabricación de PCB y PCBA para equipos de robótica
Un robot puede caminar, ver, navegar o manipular objetos en un laboratorio y aún estar lejos de estar listo para la producción. La difícil transición consiste en convertir un prototipo electrónico funcional en conjuntos de placas de circuito impreso que puedan obtenerse, fabricarse, inspeccionarse y probarse con resultados consistentes.
Este artículo se centra en la capacidad de fabricación y la preparación para la producción, en lugar de en el hardware propietario de un robot específico.
El problema ya no es "¿Puede funcionar el robot?", sino "¿Podemos reconstruirlo?".
La IA física está impulsando una mayor inteligencia en máquinas reales: robots de servicio, humanoides, robots móviles autónomos (AMR), brazos robóticos, sistemas de inspección, actuadores inteligentes y pequeñas plataformas de investigación. Una vez que el software y los sistemas mecánicos funcionan correctamente, la fabricación de componentes electrónicos se convierte en una de las principales limitaciones para la repetibilidad.
Un prototipo de laboratorio suele estar optimizado para un aprendizaje rápido. El hardware de producción está optimizado para algo diferente: fabricación repetible, ensamblaje controlado, suministro estable de componentes, inspeccionabilidad, capacidad de prueba y soporte durante todo el ciclo de vida.
Esa diferencia explica por qué un prototipo puede superar una prueba de laboratorio mientras que una versión posterior muestra un rendimiento inconsistente, o por qué una versión piloto puede retrasarse debido a un circuito integrado no disponible, un paquete difícil de inspeccionar o un requisito de prueba no definido.
Relacionado: la tendencia físico-IA
Nuestro artículo publicado recientemente sobre Microduck, centrado en la inteligencia artificial física, analiza la evolución del software y el hardware que hay detrás de una plataforma robótica actual.
Esta guía nos acerca un paso más a la decisión de compra: cómo un equipo de robótica debe preparar su paquete PCB/PCBA para la creación de prototipos, la introducción de nuevos productos (NPI) y la producción.
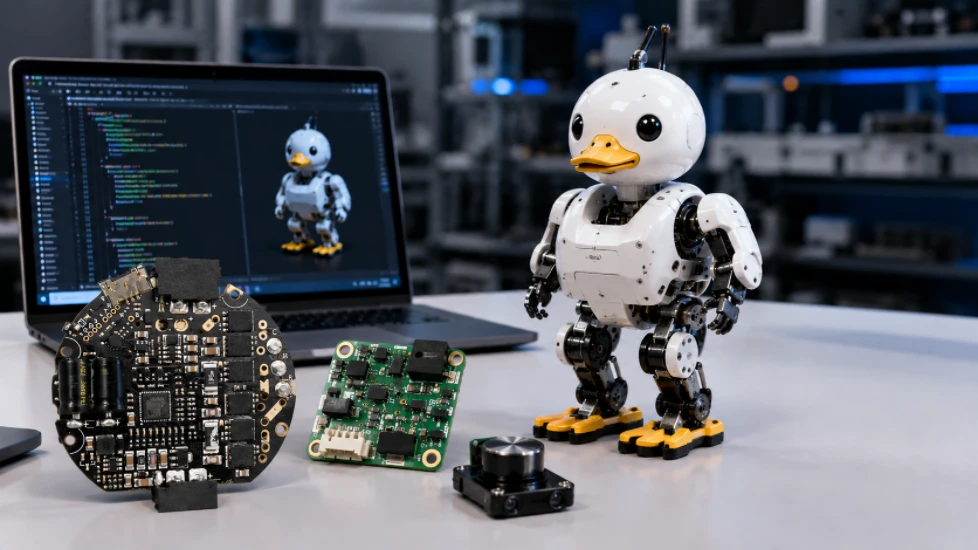
Los prototipos, los productos nuevos para nuevos clientes (NPI), los proyectos piloto y las series de producción en serie resuelven problemas diferentes.
Un error común es tratar cada montaje como si fuera "la misma placa de circuito impreso, solo que en diferente cantidad". En la práctica, el objetivo de ingeniería cambia a medida que el proyecto avanza.
El paquete de fabricación determina con qué precisión se puede revisar su proyecto.
La fiabilidad de un presupuesto depende de la fiabilidad de los datos de fabricación que lo respaldan. La falta de archivos o los archivos contradictorios generan suposiciones, y esas suposiciones crean riesgos una vez que se compran las piezas o comienza la producción.
¿Tienes los archivos pero no estás seguro de si el paquete está completo?
Envíe primero los archivos Gerber o ODB++ disponibles, la lista de materiales (BOM) y los datos de ensamblaje. Highleap revisará el paquete de fabricación e identificará la información que necesite aclaración antes de que se publique el producto.
La revisión de la fabricabilidad debería realizarse antes de una construcción costosa.
El DFM no sustituye la verificación del diseño eléctrico. Su propósito es identificar características que pueden ser eléctricamente válidas, pero difíciles, costosas o inestables de fabricar.
En el caso del hardware robótico, la revisión suele abarcar varias disciplinas, ya que una misma placa puede combinar lógica de paso fino, alimentación de alta corriente, conectores, sensores y componentes sometidos a esfuerzos mecánicos.
Fabricación DFM
Vía/espacio, anillo anular, perforación a cobre, estructura de vías, equilibrio de cobre, grosor de la placa, apilamiento y viabilidad de impedancia.
Asamblea DFA
Huellas, polaridad, espaciado de componentes, aberturas para pasta térmica, masa térmica, espacio libre en los bordes de la placa, panelización y acceso para retrabajo.
Diseño para prueba
Puntos de prueba, acceso a la programación, acceso a los dispositivos de fijación, conectores de depuración y criterios medibles de aprobación/rechazo.
Revisión mecánica
Fuerzas de conexión, componentes pesados, orificios de montaje, dirección del cable, tensión, espacio libre en la carcasa y piezas sensibles a las vibraciones.

Dónde se aplican las normas IPC
IPC describe el DFM como una actividad importante en el desarrollo de productos, y sus estándares de diseño incluyen IPC-2221 para el diseño genérico de placas de circuito impreso. A partir de agosto de 2026, la información de revisión publicada por IPC indica que IPC-2221C es la revisión de diseño genérico vigente. Los requisitos reales de fabricación y ensamblaje para un proyecto deben seguir el plano del cliente, la especificación de adquisición y los requisitos del producto aplicables.
Elija la tecnología PCB porque el robot la necesita, no porque parezca avanzada.
La electrónica robótica puede utilizar materiales estándar multicapa como FR-4, HDI, cobre grueso, flexibles, rígido-flexibles o materiales especiales, según los requisitos eléctricos y mecánicos específicos. Ninguna de estas tecnologías debe considerarse la opción predeterminada para todos los robots.
Apilamiento de capas y rutas de retorno
Los sistemas de computación de alta velocidad, los enlaces de cámara, las interfaces de memoria y las comunicaciones pueden requerir impedancia controlada y planos de referencia precisos. La configuración de capas debe acordarse antes de finalizar el enrutamiento cuando la impedancia es un factor crítico para el rendimiento.
Requisitos actuales y térmicos
Las placas de control de motores o de distribución de energía pueden requerir conexiones de cobre más anchas, cobre de mayor grosor, vías térmicas u otras medidas de protección térmica. El grosor del cobre y el aumento de temperatura admisible deben seleccionarse en función de la corriente real y el entorno térmico.
IDH solo donde la densidad lo justifique
Las microvías, las vías ciegas/enterradas y las vías en almohadilla pueden facilitar el diseño de procesadores de alta densidad o diseños BGA, pero aumentan la complejidad y el costo de fabricación. Úselas cuando las restricciones de enrutamiento de escape, el factor de forma o las limitaciones de la señal lo requieran.
Interconexiones flexibles y rígido-flexibles para movimiento.
Los robots suelen tener articulaciones móviles y recorridos de cables restringidos. Los sistemas flexibles o rígido-flexibles pueden reducir la cantidad de conectores o el volumen de empaquetado, pero el radio de curvatura, la vida útil de la flexión dinámica y la configuración del apilamiento deben definirse para cada aplicación.
Highleap ofrece la fabricación y el ensamblaje de placas de circuito impreso (PCB), lo que reduce las brechas de coordinación entre las decisiones de fabricación de la placa base y el ensamblaje posterior de los componentes. Consulte las capacidades de fabricación de PCB o la página dedicada a la fabricación robótica de PCB.
Un flujo práctico de ensamblaje de placas de circuito impreso (PCBA) para hardware de robótica.
La ruta exacta depende del diseño de la placa y la combinación de componentes, pero un montaje controlado de PCBA normalmente incluye la verificación de materiales, la impresión de pasta de soldadura, la colocación de componentes, la soldadura, la inspección y las pruebas específicas del proyecto.
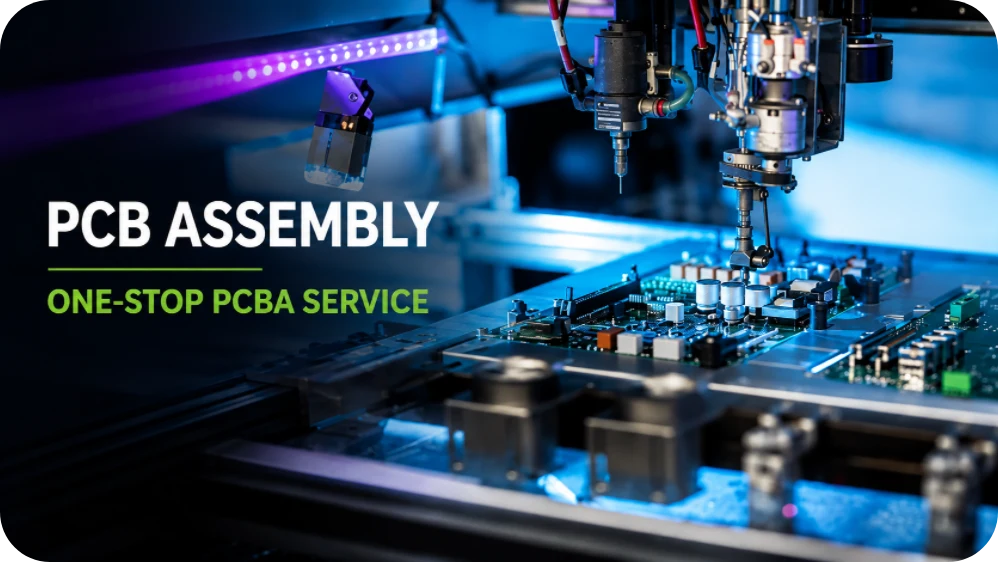
Lógica de precisión y uniones ocultas
Los encapsulados BGA, QFN y los módulos de procesador de alta densidad pueden requerir controles de proceso y métodos de inspección adecuados para las uniones de soldadura ocultas. La inspección por rayos X es útil cuando no es posible evaluar visualmente los posibles defectos, pero el plan de inspección debe ajustarse al tipo de encapsulado y al riesgo.
Conectores grandes y masa térmica mixta
Las placas robóticas suelen combinar pequeños componentes lógicos con conectores, inductores y dispositivos de alimentación. El diseño de la pasta térmica, el perfil térmico, la soldadura selectiva o las operaciones manuales o con utillaje pueden requerir tener en cuenta la masa térmica mixta.
La lista de materiales puede detener un proyecto de robot antes de que la línea de ensamblaje lo haga.
Incluso un diseño de PCB técnicamente impecable no resuelve el problema de la disponibilidad de componentes. Para la introducción de nuevos productos y la producción, la lista de materiales debe revisarse como un documento de fabricación, no solo como una exportación de un software de diseño de esquemas.
Utilice los números de pieza del fabricante.
Las descripciones genéricas como "condensador de 10 µF" no son suficientes para una compra controlada. La lista de materiales debe identificar al fabricante aprobado y el número de pieza exacto cuando el rendimiento o el ajuste sean importantes.
Defina alternativas deliberadamente
No se debe aprobar un producto sustituto simplemente porque el paquete sea compatible. El voltaje, la tolerancia, el rango de temperatura, la ESR, la temporización, la compatibilidad del firmware y los requisitos de calificación pueden ser importantes.
Gestionar el ciclo de vida antes de la rampa
Antes de pasar de la fase piloto a la producción, verifique la obsolescencia, el fin de su ciclo de vida, los largos plazos de entrega y los riesgos de asignación. Un cambio tardío en la lista de materiales puede requerir una recalificación o modificaciones del firmware.
Si el abastecimiento forma parte del presupuesto, envíe la lista de materiales con anticipación.
El servicio de ensamblaje de PCB de Highleap incluye el suministro de componentes. Proporcionar los números de pieza del fabricante, las alternativas aprobadas y las cantidades previstas permite evaluar los riesgos de suministro antes de comprometerse con un programa de producción.
No utilice “probado” como un requisito vago.
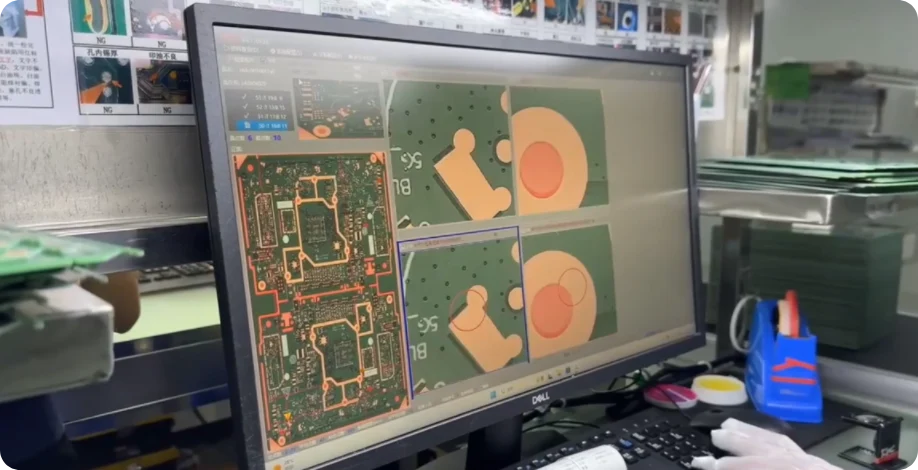
La inspección y las pruebas resuelven problemas distintos. La inspección óptica automatizada (AOI) permite identificar el estado visible del ensamblaje; los rayos X ayudan a evaluar las uniones ocultas; las pruebas eléctricas permiten comprobar redes o condiciones eléctricas específicas; y las pruebas funcionales verifican el comportamiento bajo condiciones definidas. Ningún método por sí solo verifica todos los aspectos de una placa de circuito impreso (PCBA) compleja para robots.
| Método | Útil para | Limitación importante |
|---|---|---|
| SPI | Supervisar la deposición de pasta de soldadura antes de la colocación de los componentes. | No demuestra la unión de soldadura final ni el rendimiento funcional. |
| AOI | Comprobación de la colocación visible, la polaridad y las condiciones relacionadas con la soldadura. | Las uniones ocultas debajo de los paquetes no se pueden evaluar completamente a simple vista. |
| Radiografía. | Inspección de estructuras de soldadura ocultas, como en muchos casos de BGA/QFN. | Todavía es necesario definir los criterios de interpretación y aceptación. |
| TIC / sonda voladora | Verificar redes, componentes o condiciones eléctricas seleccionadas cuando el acceso y el desarrollo de pruebas lo permitan. | La cobertura depende del diseño para la prueba, el acceso del accesorio/sonda y el programa de prueba. |
| Prueba funcional | Verificación del comportamiento de la placa utilizando entradas, salidas, firmware y límites de aprobación/rechazo definidos en el proyecto. | Una vaga "prueba de encendido" no es lo mismo que un procedimiento de prueba funcional documentado. |
Normas de montaje vigentes: especifique la norma, la revisión y la clase.
IPC publicó las revisiones J de J-STD-001 e IPC-A-610 en 2024. J-STD-001 aborda los requisitos de ensamblaje eléctrico/electrónico soldado y los controles de proceso; IPC-A-610 proporciona criterios de aceptación posteriores al ensamblaje. A agosto de 2026, la información de revisión de IPC incluye J-STD-001J e IPC-A-610J.
No dé por sentado que todos los productos robóticos requieren automáticamente la misma clasificación IPC. Antes de la producción, el proyecto debe definir la norma aplicable, la revisión, la clase, los requisitos de los planos del cliente y cualquier requisito específico del sector.
La reducción de costes debe eliminar la complejidad innecesaria, no el margen de fabricación.
La cotización más barata no siempre implica el menor costo de producción. Los programas de robótica pueden generar mayores pérdidas debido a rediseños repetidos, exceso de desperdicio, paradas de línea o escasez de componentes, en comparación con los ahorros obtenidos mediante una pequeña reducción en el precio unitario.
Reduzca la complejidad innecesaria de la PCB
No utilice HDI, laminación secuencial, materiales especiales, tolerancias inusualmente estrictas ni cobre grueso a menos que los requisitos eléctricos, térmicos o mecánicos lo justifiquen.
Diseño para margen de ensamblaje
Una huella que solo funciona al límite del proceso puede generar sensibilidad al rendimiento. Un espaciado estable, patrones de conexión adecuados y una panelización razonable pueden ser más valiosos que exprimir hasta el último milímetro de la placa.
Hacer que el acceso a las pruebas sea intencional.
Agregar puntos de prueba accesibles durante la fase de diseño suele ser más fácil que crear soluciones alternativas después de que el producto haya entrado en la fase de lanzamiento de nuevos productos.
Congele las revisiones antes de comprar el volumen.
La compra de componentes y la fabricación de placas de circuito impreso deben basarse en revisiones controladas. Los cambios de ingeniería de última hora pueden dañar componentes, placas desnudas, plantillas o dispositivos de prueba.
En el caso de la robótica, el proveedor tiene que gestionar las interfaces entre los procesos.
La electrónica robótica suele abarcar la fabricación de placas de circuito impreso (PCB), el suministro de componentes, el montaje superficial (SMT), el ensamblaje de componentes de orificio pasante, la programación, las pruebas, el recubrimiento y la integración electromecánica final. Dividir cada paso entre proveedores independientes puede funcionar, pero aumenta el número de interfaces que el equipo de ingeniería debe gestionar.
Preguntas que conviene hacerse antes de realizar el pedido.
- ¿Quién revisa las cuestiones de DFM y ensamblaje antes del lanzamiento?
- ¿Cómo se comunican las faltas de materiales y las sustituciones en la lista de materiales?
- ¿Qué métodos de inspección son apropiados para la combinación de componentes del paquete?
- ¿Cómo se documentarán y resolverán los problemas que surjan durante la primera fase del prototipo o del programa piloto?
- ¿Puede el proveedor brindar soporte para la programación y las pruebas funcionales cuando se le proporcionan los procedimientos?
- ¿Cómo se controlan las revisiones de PCB, BOM, firmware y ensamblaje?
- ¿Puede el mismo socio brindar soporte para el prototipo, el proyecto piloto y la producción posterior?
Alcance del servicio relevante de Highleap
Los servicios de ensamblaje de PCB publicados por Highleap incluyen la coordinación de la fabricación de PCB, el suministro de componentes, SMT, el ensamblaje de orificios pasantes, las pruebas de PCBA, la programación de circuitos integrados, el recubrimiento de protección, el encapsulado y las opciones de ensamblaje del producto terminado.
Para los equipos de robótica, esto crea un camino desde la placa de circuito impreso (PCB) y el ensamblaje de placas de circuito impreso (PCBA) sin componentes adicionales, pasando por pasos de integración adicionales cuando el proyecto lo requiera.
¿Qué información enviar a Highleap para obtener un presupuesto de PCB/PCBA para robótica?
Si su diseño ya se encuentra en la fase de cotización, enviar un paquete completo reduce los ciclos de aclaración y ayuda al equipo de fabricación a comprender el proceso de construcción real, en lugar de basarse únicamente en suposiciones de los archivos Gerber.
Diseñe el próximo robot como un producto reproducible, no solo como un prototipo exitoso.
Highleap Electronics ofrece servicios de fabricación de PCB, suministro de componentes y soporte para el ensamblaje de PCB en proyectos de robótica, control embebido y otros proyectos electrónicos, desde la creación de prototipos hasta la producción en serie. Envíenos su paquete de fabricación actual para su revisión y cotización.
Los requisitos de fabricación, el alcance de las pruebas y las normas industriales aplicables siempre deben definirse para el producto específico y las necesidades del cliente.
Preguntas que se hacen los equipos de robótica antes del ensamblaje de placas de circuito impreso.
¿Qué archivos debo enviar para obtener un presupuesto de ensamblaje de PCB para un robot?
Para una revisión precisa del ensamblaje de la placa de circuito impreso (PCBA), envíe los datos de fabricación de la PCB, la lista de materiales (BOM) con los números de pieza del fabricante, los datos de colocación de componentes, los planos de ensamblaje y las cantidades requeridas. Si se requieren programación, pruebas funcionales, recubrimiento u otros procesos secundarios, incluya estos requisitos lo antes posible.
Mi prototipo funciona. ¿Puedo pasar directamente a la producción en serie?
Un prototipo funcional demuestra la validez de supuestos eléctricos y de software importantes, pero no garantiza automáticamente la repetibilidad de la fabricación. Un nuevo producto o una producción piloto resulta útil para detectar problemas de diseño para la fabricación (DFM), abastecimiento, ensamblaje, documentación, inspección y pruebas antes de realizar compras de materiales a gran escala.
¿Todas las placas de circuito impreso para robótica necesitan HDI o cobre grueso?
No. Los materiales HDI, cobre grueso, flexibles, rígido-flexibles y especiales deben seleccionarse en función de los requisitos reales de densidad de enrutamiento, capacidad de corriente, rendimiento térmico, tamaño, integridad de la señal y limitaciones mecánicas. El uso de tecnología avanzada de PCB sin una necesidad de diseño puede generar costos innecesarios y una mayor complejidad del proceso.
¿Es suficiente la inspección óptica automatizada (AOI) para probar una placa de circuito impreso (PCBA) de robótica?
No. La inspección óptica automatizada (AOI) es un método de inspección para verificar el estado visible del ensamblaje. Según el diseño y el perfil de riesgo, el plan de fabricación también puede incluir rayos X, pruebas eléctricas, programación y pruebas funcionales. La combinación adecuada depende del tipo de encapsulado, el acceso para las pruebas y los requisitos del producto.
¿Qué clase IPC debería utilizar un robot de ensamblaje de PCB?
No existe una única clase IPC que se aplique automáticamente a todos los robots. La clase y las normas aplicables deben ser definidas por el cliente, los requisitos de rendimiento del producto, el riesgo, los requisitos contractuales y cualquier normativa específica del sector.
Cómo obtener un presupuesto para placas de circuito impreso (PCB)
Realizaremos un análisis DFM/DFA y le enviaremos un informe. Puede subir sus archivos de forma segura a través de nuestro sitio web. Para poder ofrecerle un presupuesto, necesitamos la siguiente información:
-
- Gerber, ODB++ o .pcb, especificación.
- Lista de materiales si necesita ensamblaje
- Cantidad
- Convertir el tiempo
Para servicios de PCBA, proporcione su lista de materiales (BOM) e instrucciones de montaje específicas. También ofrecemos análisis DFM/DFA para optimizar la fabricación y el montaje de sus diseños, garantizando así un proceso de producción sin problemas.