
AMR- och AGV-robotkretskort för navigering, batteridrift, säkerhet och flottans tillförlitlighet
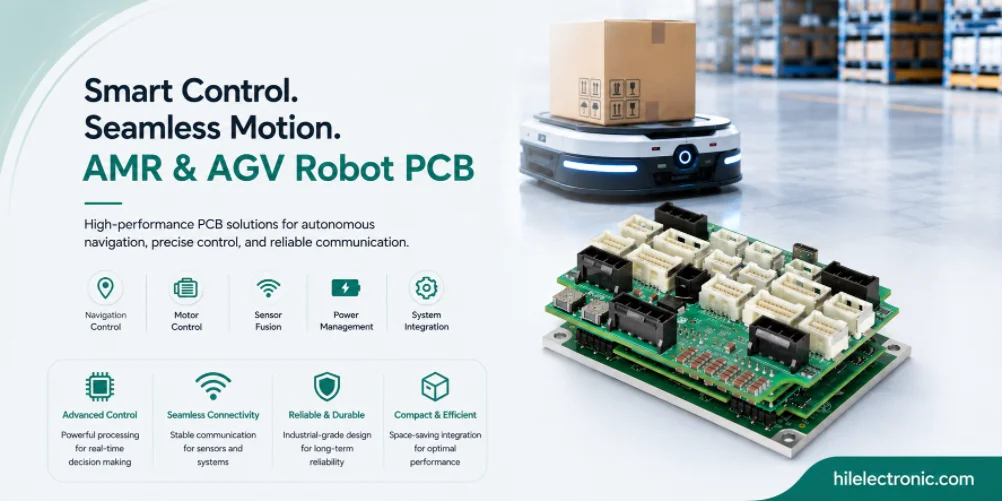
AMR- och AGV-robotkretskort stöder mobila plattformar som flyttar material genom lager, fabriker, sjukhus, logistikcenter och kommersiella anläggningar. Deras kretskort måste kombinera batteridriven drift, navigationssensorer, säkerhetsskannrar, motorstyrning, trådlös kommunikation, laddningsgränssnitt och robust konstruktion för vibrationer och stötar.
Den här guiden förklarar elektronik- och tillverkningskraven bakom AMR- och AGV-plattformar. Den täcker navigationsarkitektur, rörelsekonfiguration, nyttolasthantering, säkerhet i delade mänskliga utrymmen, batteri- och laddningsdesign, flottans servicevänlighet och produktionstestning. Innehållet i vanliga frågor har skrivits om till branschvägledning snarare än leverantörscentrerade säljsvar.
Vad som skiljer AMR- och AGV-elektronik åt
Roll i robotsystemet
Autonoma mobila robotar (AMR) och automatiskt styrda fordon (AGV) är batteridrivna mobila plattformar som flyttar nyttolaster runt lager, fabriker och andra anläggningar. Deras elektronik skiljer sig från fasta industrirobotar eftersom de drivs av batterier, navigerar autonomt (AMR) eller längs definierade vägar (AGV), arbetar i delade mänskliga utrymmen och måste klara av ovarsam hantering. Vad som skiljer AMR/AGV-elektronik åt:
- Batteridriven drift: Batterihantering och energieffektivitet avgör direkt körtiden. Varje watt räknas.
- Autonom navigering: LIDAR, kameror och sensorfusion för AMR. Magnetband, QR-koder eller reflektorer för AGV.
- Hantering av nyttolast: lyftare, rullar, armar eller specialgränssnitt för nyttolast. Applikationsspecifik elektronik.
- Säkerhet i gemensamma utrymmen: säkerhetsskannrar, nödstopp och dynamiskt beteende som uppfyller ISO 3691-4 för AGV eller ANSI R15.08 för AMR.
- Trådlös kommunikation: Wi-Fi-standard; vissa plattformar använder 5G eller privat LTE. Mobilnät för leverans utomhus.
- Robust konstruktion: stötar och vibrationer från ojämna golv och hantering av nyttolast.
Designrisker att kontrollera
För AMR- och AGV-kretskort bör inmatning av tillverkningsbarhet ske innan placering av kontaktdon, kapsling, åtkomst till fixturer, termiska banor och kabelhärva fryses. Sena ändringar av dessa detaljer utlöser vanligtvis mekanisk omarbetning, omdesign av testfixturer eller tillförlitlighetskompromisser som kunde ha undvikits med tidig DFM-granskning.
Komponentval bör inkludera livscykelstatus, godkända alternativ, pakettillgänglighet, temperaturklassning och säkerhets- eller isoleringsklassningar där det är relevant. AMR- och AGV-kretskort stannar ofta i produktion eller drift längre än konsumentelektronik, så olöst inköpsrisk blir en fältsupportfråga, inte bara en inköpsfråga.
På systemnivå bör kortet specificeras utifrån funktion, miljö, livslängd och testtäckning snarare än enbart utifrån schema. Detta förhindrar det vanliga misstaget att bygga ett tekniskt korrekt kretskort som är svårt att montera, svårt att underhålla eller otillräckligt robust när det väl är installerat i roboten.
Navigationselektronik delar ofta tids- och effektbegränsningar med robotens kamerakort och sensorgränssnittsenheten.
Navigationsarkitektur: SLAM, fast bana, referenspunkter, GPS
Arkitekturval för navigationsarkitektur
Navigationsarkitekturen varierar avsevärt mellan AMR och AGV. De huvudsakliga navigeringsmetoderna är:
- LIDAR-SLAM: samtidig lokalisering och kartläggning. Standard för AMR; ingen fast infrastruktur krävs.
- Kamera-SLAM: visionsbaserad navigering. Billigare än LIDAR; mindre robust i funktionslösa miljöer.
- Fast väg som följer: magnetband, målade linjer eller inbäddad tråd. Standard AGV; ingen inbyggd kartläggning behövs.
- Fiducialbaserad: QR-koder eller reflekterande markörer på kända positioner. Vanlig hybrid AGV/AMR-metod.
- GPS: Mobila utomhusrobotar. Kräver fri sikt till himlen; kompletterat med IMU vid signalbortfall.
- UWB: Ultrabredbandspositionering. Precisionspositionering inomhus där det behövs.
Valideringskrav för navigationsarkitektur
Tillförlitligheten beror på att de marginaler som är avsedda för kortet bevaras: kopparbredd, isoleringsavstånd, termisk avlastning, kontakthållning, komponentnedklassning och inspektionstäckning. Tillverkaren bör verifiera dessa egenskaper istället för att behandla kretskortet som en generisk enhet med ett generiskt godkänt/misslyckat-test.
Servicevänlighet bör beaktas genom märkta kontakter, tillgängliga testpunkter, tydliga kortvarianter och spårning av serienummer. När en robot går sönder ute i fält kan bra diagnostik på kortnivå göra det möjligt för serviceteamet att snabbt isolera problemet istället för att byta ut stora enheter eller returnera hela roboten.
Den praktiska regeln är att välja den enklaste konstruktionen som fortfarande uppfyller signal-, säkerhets-, termiska och mekaniska kraven. Överspecificering ökar kostnaden, medan underspecificering skapar omarbete under test eller fältdriftsättning.
Rörelsekonfiguration: Differential, Kompaktstyrning, Ackermann, Omnidirektionell
Urvalskriterier för rörelsekonfiguration
Rörelsekontroll på AMR/AGV-drivenheter använder vanligtvis differentiella eller rundstrålande konfigurationer. De huvudsakliga konfigurationerna är:
- Differentialdrift: två oberoende drivhjul plus länkhjul. Enkel, billig, vanlig på lagerbaserade AMR.
- Kompaktlastare: fyra drivhjul, vart och ett oberoende. Bättre grepp; högre effekt.
- Ackermann-styrning: billiknande styrning. Vanligt på utomhus- och leveransplattformar.
- Rundstrålande: Mecanum- eller svenska hjul som möjliggör lateral rörelse. Vanligt förekommande där lateral positionering behövs.
- Spårad: band istället för hjul. Robust; vanligt på utomhus- och byggplattformar.
Hur rörelsekonfiguration påverkar kostnad och tillförlitlighet
Testtäckningsområdet skalas med tillförlitlighetskrav. Konsumentapplikationer behöver mindre täckning än industriella; industriella mindre än medicinska; medicinska mindre än säkerhetskritiska. Att matcha testtäckningen med faktiska krav bevarar kostnadsbudgeten samtidigt som det ger den säkerhet som applikationen behöver.
Tillverkningsdokumentation är ofta underinvesterad under designfasen och dyr att konstruera retroaktivt. Testjournaler per enhet som samlas in under produktionen stöder fältundersökningar år senare; spårbarhet av komponentpartier stöder obduktion av fältreturer. Program som planerar dokumentation tidigt har de register de behöver; program som lägger till dokumentation senare förlorar ofta de data de skulle ha velat ha.
Nyttolasthantering: Transportband, lyft, manipulator, leverans
Viktiga designval för nyttolasthantering
Elektronik för nyttolasthantering beror på den specifika applikationen. Vanliga nyttolastgränssnitt är:
- Transportbandets topp: motordrivna rullar eller band ovanpå roboten. Motorstyrning plus sensorer för närvaro av nyttolast.
- Lyftplatta: Lyftplatta för upphämtning av pall eller vagn. Ställdonsstyrning plus positionsavkänning.
- Arm eller manipulator: monterad manipulator för pick-and-place. Använder ofta separat leddrivelektronik.
- Varukorgskoppling: Automatisk koppling till bogserade vagnar. Sensor- och ställdongränssnitt för anslutningsstatus.
- Försäljning: Åtkomstkontroll till leveransrobotfack. Ställdon, lås och användargränssnitt.
- Sortering: automatiserat sorteringsgränssnitt. Sensor plus ställdon för sorteringslogik.
Tillverknings- och tillförlitlighetsöverväganden
Överblick över leveranskedjan under produktionen påverkar både kostnad och tillförlitlighet. Tillverkare med aktiv sourcing-kapacitet absorberar allokeringscykler som annars skulle orsaka produktionsstopp; tillverkare utan aktiv sourcing skickar vidare leveransproblem till kunderna. Värdet av aktiv sourcing är högst under branschövergripande brister och lägst under stabila leveransförhållanden.
Design-iterationscykler gynnas av noggrann feedback mellan design och tillverkning. En tillverkningspartner som ger snabb feedback från DFM möjliggör snabb iteration; en partner som ger långsam eller ytlig feedback saktar ner iterationen proportionellt. Program som väljer tillverkningspartners delvis baserat på feedbackkvalitet går vanligtvis igenom prototypfasen snabbare än program som enbart väljer lägsta kostnadsoffert.
Säkerhetsarkitektur för delade mänskliga utrymmen
Arkitekturval för säkerhetsarkitektur för delade mänskliga utrymmen
Säkerhetsarkitekturen på AMR/AGV uppfyller standarder för mobil robotteknik i delade mänskliga utrymmen. De viktigaste säkerhetsfunktionerna är:
- Säkerhetsskanner: Laserskanner som detekterar personer i robotens väg. Hastighetsminskning eller stopp baserat på detekterad närhet.
- Nödstopp: Fysiska stoppknappar på robotchassi. Redundanta hårdvaruvägar.
- Stötfångarsensorer: fysisk kontaktdetektering. Säkerhetskopiering till skannerbaserad undvikande.
- Hastighetsövervakning: säker hastighetskontroll; övervakade hastighetsgränser. Uppfyller prestandanivå d eller högre för säkerhetskritiska applikationer.
- Varningsanordningar: Ljud- och visuella varningar under rörelse. Lokalt beteende anpassat till omgivningen.
- Zonövervakning: drift begränsad till definierade zoner. Förhindrar att roboten rör sig in i obehöriga områden.
Valideringskrav för säkerhetsarkitektur för delade mänskliga utrymmen
Volymbandsekonomi påverkar rätt processval på olika sätt vid olika produktionsskalor. Metoder som ger avkastning vid 100 000 enheter per år ger sällan avkastning vid 500 enheter; metoder som är meningsfulla vid prototyp är sällan meningsfulla vid hög volym. Att matcha tillverkningsmetoden med den faktiska produktionsvolymen är det som gör varje volymband ekonomiskt lönsamt.
Certifieringskraven varierar avsevärt beroende på tillämpning och marknad. Tillverkningsbevis som stöder kundinlämningar kan variera från minimala (konsumentprodukter på oreglerade marknader) till omfattande (medicintekniska produkter med snäva lagringsperioder). Program som specificerar certifieringskrav vid offert konfigurerar tillverkningen korrekt; program som lägger till certifieringskrav senare behöver ibland processändringar.
Körtidsmålen beror på batterihanterings-PCB:n , strömfördelningselektroniken och en inköpsplan som kan stödja underhåll av flottan.
Batteri- och strömhantering för körning
Elektriska och termiska krav
Batteri- och strömhantering på AMR/AGV påverkar direkt driftsekonomin. De viktigaste övervägandena är:
- Batterikemi: LFP-standard för dess livslängd; NMC där energitätheten är viktigare än livslängden.
- Avgiftshantering: möjlighetsladdning under tomgång; schemalagd laddning vid dockor. Laddningsbeteendet påverkar flottans drift.
- Laddningstillståndsnoggrannhet: påverkar när robotar återgår till laddning. Dålig noggrannhet gör att robotar strandar eller slösar bort körtid.
- Regenerativ bromsning: återvinner energi under retardation. Måttlig effektivitetsfördel; användbar i applikationer med hög cyklisk kapacitet.
- Strömlägen: Standby-, aktivt och snabbstartläge. Påverkar den totala energiförbrukningen under flottans livslängd.
Produktionstest och fellägen
Konsoliderad produktion hos en tillverkningspartner bevarar institutionell kunskap som ackumuleras över produktgenerationer. En partner som har byggt flera generationer av liknande produkter känner till de specifika problem som uppstår, de processjusteringar som förbättrar avkastningen och de designmönster som gör att tillverkningen blir bra. Denna kunskap överförs inte till nya partners utan kostnad.
Kontinuerlig dialog mellan konstruktion och tillverkning förbättrar både produkternas och leverantörsrelationen över tid. Avkastningsdata som återförs till konstruktionen informerar om designförfining; returdata som återförs till fältet informerar om både design- och tillverkningsförbättringar. Program där denna dialog är aktiv förbättras över produktgenerationer.
För angränsande designbeslut, se robotens BMS-kretskort för mobila batteripaket och robotens kraftfördelningskretskort för mobila plattformar.
För pilot- och flottbyggen bör komponenttillgängligheten kontrolleras genom support för elektronikkomponentsourcing innan roboten går in i upprepad produktion.
Tillverkning av AMR- och AGV-kretskort på Highleap
DFM-granskning före produktion
Highleap tillverkar AMR/AGV-elektronik inom den specifika disciplin som mobila robotar behöver. De specifika funktionerna inkluderar:
- Vibrations- och stöttålighet: Komponentval och montering som stöder mobilplattformsbelastning.
- Batteri och strömfördelning: integrerad tillverkning av BMS och kraftfördelningscentraler.
- Integrering av navigationssensorer: LIDAR-gränssnittskort, kamerakort och sensorfusionskort.
- Rörelsekontroll: differential-, skidsteer- och rundstrålningsdrivkort.
- Trådlös kommunikation: Wi-Fi, LTE och specialiserad trådlös integration.
- Säkerhetsklassad tillverkning: stöd för ISO 3691-4- och ANSI R15.08-certifieringar.
Test, spårbarhet och byggöverlämning
Tillverkningsprocessdisciplinen för robotik blandar metoder från flera traditionella elektronikkategorier. Från konsumentelektronik – kostnadsdisciplin och volymtillverkning. Från industriell elektronik – tillförlitlighetsteknik och lång livslängd. Från fordonselektronik – vibrations- och miljötolerans. Från medicinsk elektronik – dokumentation och spårbarhet. Robotik drar nytta av att kombinera dessa.
Program som behandlar tillverkning som strategiskt – att investera i leverantörsrelationer, dela prognosinformation, samordna kapacitet – överträffar vanligtvis program som behandlar tillverkning transaktionellt. Den transaktionella metoden sparar förhandlingstid men går miste om de sammansatta fördelarna med långsiktiga leverantörspartnerskap.
Vanliga frågor om AMR- och AGV-robotkretskort
Vad är skillnaden mellan AMR- och AGV-elektronik?
AGV:er följer vanligtvis fördefinierade vägar med hjälp av magnetband, reflektorer, QR-koder eller inbäddad vägledning. AMR:er använder inbyggd perception och navigering för att planera rutter dynamiskt. Båda behöver motorstyrning, säkerhet, batterihantering, kommunikation och laddningselektronik, men AMR:er kräver generellt mer beräkningsförmåga, sensorer och synkronisering för navigering.
Vilka kretskort är vanliga i AMR- och AGV-robotar?
Vanliga kort inkluderar en huvudstyrenhet, motordrivkort, batterihanteringssystem, strömfördelningskort, sensorgränssnittskort, säkerhets-I/O-kort, kommunikationskort, laddningsgränssnittskort och nyttolastspecifik elektronik. Den exakta blandningen beror på nyttolast, navigationsmetod, batterispänning, flottans kommunikation och erforderlig säkerhetsstandard.
Vilka navigationssensorer påverkar AMR PCB-designen?
AMR:er kan använda LIDAR, kameror, djupsensorer, IMU:er, hjulkodare, ultraljudssensorer, UWB eller GPS för utomhusbruk. Varje sensor påverkar gränssnittsval, effektförbrukning, placering av kontakter, synkronisering, EMI-kontroll och mekanisk montering. Sensorkort bör utformas tillsammans med navigationsalgoritmen och den mekaniska layouten.
Hur ansluts säkerhetsskannrar till AMR- och AGV-elektronik?
Säkerhetsskannrar ansluts vanligtvis via säkerhetsklassade digitala utgångar, industriellt Ethernet eller dedikerade säkerhetsprotokoll, beroende på skannern och systemarkitekturen. Kretskortet måste stödja tillförlitlig strömförsörjning, isolerade ingångar, diagnostisk övervakning, nödstoppsintegration och ett definierat säkert stopp när skannern detekterar en person eller ett hinder.
Hur påverkar batteridesign kraven för AMR och AGV-kretskort?
Batterispänning, kapacitet, urladdningsström, laddningsmetod, dockningsstrategi och körtidsmål påverkar alla kretskortsdesignen. Högströmsvägar kan behöva kraftig koppar, stora kontakter, värmehantering, rusningskontroll och felskydd. Batteridata bör också integreras i vagnparkens programvara så att robotar laddas innan driftstopp uppstår.
Vilka problem med kretskortsdesignen orsakas av vibrationer och stötar?
Mobila robotar utsätts för stötar från golvet, förskjutningar av nyttolasten, dockningsstötar och kontinuerliga vibrationer. Kretskort behöver säkra kontakter, korrekt komponentorientering, dragavlastning, monteringsstöd, konform beläggning vid behov och testpunkter som förblir tillförlitliga efter vibrationer. Stora komponenter och batterier kräver speciell mekanisk fasthållning snarare än enbart lödfogar.
Vilka produktionstester är viktiga för AMR- och AGV-kretskort?
Testerna bör verifiera strömskenor, motor- och drivutgångar, kommunikationslänkar, sensorgränssnitt, laddningsväg, säkerhetsingångar, firmwareprogrammering, strömförbrukning och felrapportering. För driftsättning av flottan hjälper serienummerposter, spårning av firmwareversioner och funktionstestloggar till att diagnostisera återkommande fältproblem hos många robotar.
Vad bör man tänka på vid design av kretskort för laddningsgränssnitt?
Laddningsgränssnittskort måste hantera uppriktningstolerans, kontaktslitage, startström, överströmsskydd, temperaturövervakning, kommunikation med laddaren och säkert beteende vid partiell anslutning. Dockningsrobotar behöver också skydd mot ljusbågar, kontaminering och upprepade mekaniska cykler under flottans livslängd.
Skicka AMR- eller AGV-PCB-filer för DFM och granskning av flotttest

Rekommenderade inlägg

Tillverkning av TMM4-filterkretskort
Tillverkning av TMM4-filterkretskort styrs av...

TMM3-kretskortstillverkning för RF-moduler
Tillverkning av TMM3-kretskort är mest användbar där RF-modulen...

TMM6 PCB-tillverkning
TMM6-tillverkning är processkontrollsidan för en mellan-Danmark...

TMM10-kretskortstillverkning för kompakta RF-konstruktioner
InnehållsförteckningHur TMM10 krymper RF-strukturerTMM10 vs...
Hur man får en offert för kretskort
Låt oss köra en DFM/DFA-analys åt dig och återkomma till dig med en rapport. Du kan ladda upp dina filer säkert via vår webbplats. Vi behöver följande information för att kunna ge dig en offert:
-
- Gerber, ODB++ eller .pcb, spec.
- Stycklista om du behöver montering
- Antal
- Vändningstid
För PCBA-tjänster, vänligen ange din BOM (Bill of Materials) och eventuella specifika monteringsanvisningar. Vi erbjuder även DFM/DFA-analys för att optimera dina konstruktioner för tillverkningsbarhet och montering, vilket säkerställer en smidig produktionsprocess.