
Robot BMS-kretskort för övervakning, balansering och säkerhet av litiumbatterier
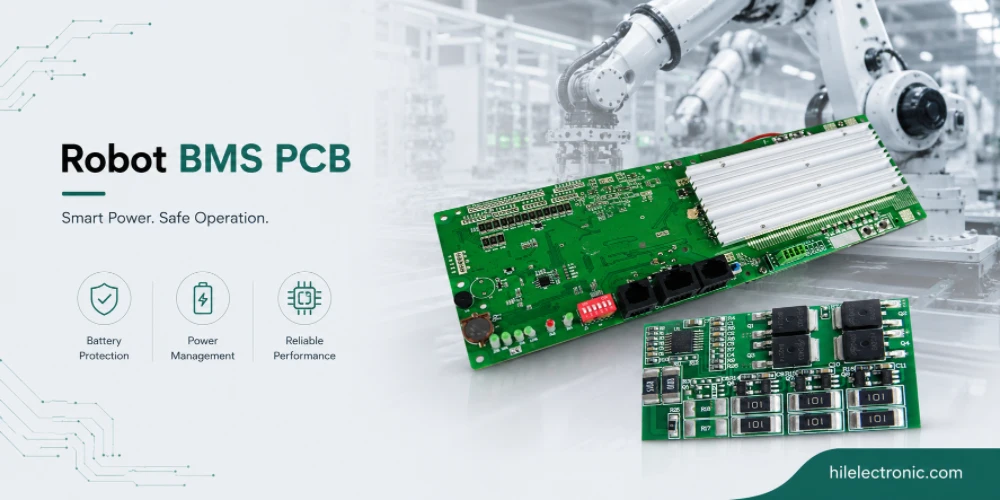
Robot BMS-kretskort hanterar batteripaketen som driver mobila robotar, humanoider, AMR:er, AGV:er, servicerobotar och andra batteridrivna plattformar. De övervakar enskilda celler, mäter temperatur och ström, balanserar celltillstånd, uppskattar återstående laddning och batterihälsa och skyddar mot osäkra elektriska och termiska förhållanden.
Den här guiden förklarar beslut gällande BMS-kretskort ur ett branschperspektiv: cellkemi, paketspänning, övervakningsnoggrannhet, balanseringsmetod, skyddsskikt, isolering, kommunikation, testtäckning och tillverkningsdokumentation. Ett BMS är ett säkerhetskritiskt kort, så design- och produktionsdisciplin är lika viktig som schemat.
Vad robotbaserade BMS-kretskort faktiskt gör
Roll i robotsystemet
Robot BMS-kretskort – batterihanteringssystemkort – hanterar litiumjonbatteripaket som används i mobila robotar. De övervakar spänning, temperatur och ström per cell; balanserar celler för att bevara kapaciteten; skyddar mot överladdning, överurladdning och kortslutning; och kommunicerar laddnings- och hälsotillstånd till robotens handledare. Vad som skiljer robotens BMS-kort från andra:
- Övervakning per cell: Mätning av individuell cellspänning över batteripaketet. Noggrannheten påverkar tillståndsuppskattningen.
- Cellbalansering: Utjämning av cellens laddningstillstånd för att bevara paketkapaciteten. Passiv eller aktiv balansering beroende på cellkemi och paketstorlek.
- Skydd: Flerskiktsskydd: snabb utlösning av hårdvara, långsammare utlösning av firmware, redundant övervakning. Förhindrar cellskador och säkerhetsincidenter.
- Statlig uppskattning: Uppskattning av laddningstillstånd, hälsotillstånd och återstående kapacitet. Coulomb-räkning plus spänningsbaserad uppskattning.
- Kommunikation: CAN, SMBus eller RS-485 till robotövervakare. Ibland redundanta kanaler för säkerhets skull.
- Isolering: Galvanisk isolering mellan batterisidan och fordonssidan krävs ofta av säkerhetsskäl.
Designrisker att kontrollera
BMS-designen måste också ta hänsyn till cellernas åldrande över paketets livslängd. Nya paket är relativt välbalanserade; åldrade paket har ackumulerad cellvariation. BMS måste hantera båda fallen korrekt – ge noggrann tillståndsuppskattning och skydd över hela åldrandeintervallet. Program som utformar BMS enbart kring nya pakets beteende levererar ibland produkter som beter sig inkonsekvent när paket åldras.
BMS-programvaruarkitektur är lika viktig som hårdvaruarkitektur för hela systemet. Tillståndsuppskattningsalgoritmer, skyddstillståndsmaskiner och kommunikationsprotokoll finns alla i firmware och avgör hur BMS faktiskt beter sig. Program som behandlar BMS som hårdvara plus firmware tillsammans producerar bra system; program som behandlar hårdvara och firmware som separata problem producerar ibland system där delarna inte är i linje.
På systemnivå bör kortet specificeras utifrån funktion, miljö, livslängd och testtäckning snarare än enbart utifrån schema. Detta förhindrar det vanliga misstaget att bygga ett tekniskt korrekt kretskort som är svårt att montera, svårt att underhålla eller otillräckligt robust när det väl är installerat i roboten.
Cellkemi och BMS-design
Urvalskriterier för cellkemi och BMS-design
Cellkemin påverkar BMS-designen. Olika kemiska sammansättningar har olika spänningskurvor, säkra driftsgränser och balanseringskrav. De huvudsakliga kemiska sammansättningarna som används inom robotik är:
- Litiumjon (NMC, NCA): hög energitäthet; vanligt på humanoida och långsiktiga robotar. Kräver noggrann spänningsövervakning.
- Litiumjärnfosfat (LFP): säkrare än NMC; längre livslängd. Platt spänningskurva gör SoC-uppskattning svårare.
- Litiumtitanat (LTO): längsta livslängd; lägsta energitäthet. Vanligt i industriella kretsloppsintensiva tillämpningar.
- Fast tillstånd: framväxande kemi med olika BMS-krav. Inte ännu vanligt inom produktionsrobotik.
Hur cellkemi och BMS-design påverkar kostnad och tillförlitlighet
Valet av kemi beror på tillämpningskrav, inklusive energitäthet, livslängd, säkerhet och kostnad. Det finns ingen enskild bästa kemi; rätt val beror på vilka faktorer som är viktigast för den specifika roboten. Program som utvärderar kemi mot faktiska tillämpningskrav ger bra matchningar; program som väljer kemi genom standardantagande får ibland suboptimala resultat.
Cellvalet inom en kemisk process påverkar också BMS-designen. Olika celltillverkare har olika spänningskurvor, åldringsprofiler och säkerhetsbeteenden. Program som kvalificerar specifika celler under designprocessen producerar system som är inställda på just dessa celler; program som ersätter celler senare upptäcker ibland att BMS-parametrar behöver omjusteras.
Den praktiska regeln är att välja den enklaste konstruktionen som fortfarande uppfyller signal-, säkerhets-, termiska och mekaniska kraven. Överspecificering ökar kostnaden, medan underspecificering skapar omarbete under test eller fältdriftsättning.
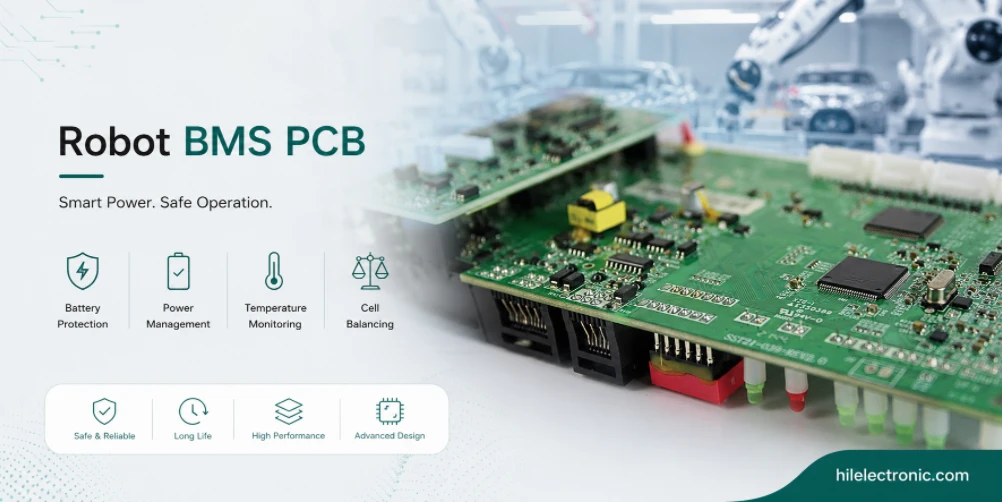
Cellspännings-, temperatur- och strömkanaler bör planeras med batterihanterings-PCB:ns baslinje och robotens effektfördelningssteg i åtanke.
Spännings-, temperatur- och strömövervakning
Elektriska och termiska krav
Spännings- och temperaturövervakning är den grundläggande sensorn i BMS. De viktigaste övervägandena är:
- Spänning per cell: noggrannhet vanligtvis ±5 mV eller bättre. Standard BMS-kretsar stöder 12–16 celler per chip.
- Cellstapling: Flera BMS-kretsar staplade för större paket. Kommunikation mellan staplar genom isolering.
- Temperatur per cellregion: NTC- eller IC-baserade sensorer fördelade över hela paketet. Celltemperaturen påverkar både säkerhet och livslängd.
- Strömavkänning: shunt eller Hall-effekt vid paketets terminaler. Dubbelriktad avkänning stöder både laddning och urladdning.
- Markreferens: isolerad jord på batterisidan; robotens jord separerad. Isolering bibehåller säkerheten.
Produktionstest och fellägen
Noggrannheten i strömmätningen påverkar direkt kvaliteten på uppskattningen av laddningstillståndet genom coulombräkning. En strömavkänning med 1 % fel ackumulerar 1 % SoC-fel per cykel; över hundratals cykler kan denna drift bli betydande. Program som specificerar noggrannheten i strömavkänningen mot återställningsfrekvensen för coulombräkningen bevarar SoC-noggrannheten; program som specificerar noggrannhet isolerat får ibland driftiga SoC-uppskattningar.
Temperaturmätningsfördelningen över paketet är viktig eftersom celltemperaturen varierar med position. Cellerna i paketets mitt kan bli varmare än cellerna vid kanterna; temperaturmätning på endast en plats missar denna variation. Program som mäter temperaturen på flera punkter upptäcker termiska problem som enpunktsmätning skulle missa.
Cellbalansering: Passiv, Aktiv, Timing
Viktiga designval för cellbalansering
Cellbalansering bevarar paketkapaciteten genom att utjämna cellernas laddningstillstånd. De viktigaste balanseringsmetoderna är:
- Passiv balansering: Motstånd urladdar celler med högre SoC. Enkelt men slösar bort energi som värme.
- Aktiv balansering: Energi överförd från celler med högre SoC till celler med lägre SoC. Mer effektiv men mer komplex.
- Balanseringsfrekvens: kontinuerlig under laddning; ibland under urladdning eller vila. Beror på paketstorlek och cellvariation.
- Balans ström: vanligtvis 50–500 mA per cell. Balanseringstiden är lika med obalans dividerad med strömmen.
- Termisk hantering: balanserar värmeavledning på själva BMS-kortet. Tung koppar och termisk design hanterar värmen.
Tillverknings- och tillförlitlighetsöverväganden
Balanseringsstrategin påverkar både kapacitetsutnyttjandet och BMS-komplexiteten. Aggressiv balansering under laddning maximerar kapaciteten men ökar BMS-komplexiteten; konservativ balansering förenklar BMS men lämnar en del kapacitet outnyttjad. Avvägningen beror på hur tätt cellerna behöver balanseras för applikationen.
Balanseringsförlust på själva BMS-kortet kräver uppmärksamhet vid termisk design. Ett paket med betydande balanseringsström behöver avleda balanseringsvärmen någonstans; vanligtvis innebär detta tung koppar och termiska via-matriser på BMS-kortet. Program som planerar balanserande termisk hantering får kort som klarar kontinuerlig balansering; program som inte ibland ser BMS-termiska problem under tung balansering.
Skyddsarkitektur: Lager och svarstider
Arkitekturval för skyddsarkitektur
Skyddsarkitekturen förhindrar cellskador och säkerhetsincidenter. Flera skyddslager med olika svarstider täcker olika felkategorier. De huvudsakliga skyddslagren är:
- Snabbstart för hårdvara: Diskret komparator eller skydds-IC som svarar inom mikrosekunder. Hanterar kortslutnings- och kortslutningsfel.
- BMS IC-skydd: Integrerat skydd som svarar inom millisekunder. Hanterar överström och överspänning.
- Skydd av firmware: Programövervakning svarar inom tiotals millisekunder. Hanterar gradvisa feltillstånd.
- Redundant övervakning: oberoende andra skyddskanal. Standard för säkerhetskritiska applikationer.
- Kontaktor- eller FET-frånkoppling: Fysisk frånkoppling av batteri vid fel. FET:er standard för mindre paket; kontaktorer på större.
- Skydd på cellnivå: integrerad CID eller PTC i själva cellerna. Sista försvarslinjen inom varje cell.
Valideringskrav för skyddsarkitektur
Avvägningar för skyddsresponstid balanserar avvisning av falska utlösningar mot respons på verkliga fel. Snabbare respons fångar snabbare fel men avvisar färre falska positiva resultat; långsammare respons är mer selektiv men svarar långsammare på verkliga fel. Programmen justerar avvägningen baserat på det specifika paketets beteende och applikationskrav.
Redundanta skyddskanaler förhindrar att punktfel i BMS orsakar säkerhetsincidenter för paketet. Ett paket med ett felaktigt BMS bör fortfarande inte försättas i ett farligt tillstånd; redundant skydd som uppfyller olika felkategorier via olika vägar bibehåller säkerheten vid BMS-fel. Standard för säkerhetskritiska applikationer.
Tillståndsuppskattning och hälsotillståndsuppskattning
Viktiga designval för uppskattning av laddningstillstånd och hälsotillstånd
Uppskattning av laddningstillstånd och hälsotillstånd kombinerar flera mätmetoder. De viktigaste uppskattningsmetoderna är:
- Coulomb-räkning: integrering av ström över tid. Kräver noggrann strömmätning och regelbunden omkalibrering.
- Spänningsbaserad: SoC från uppsökning av tomgångsspänning. Noggrann i vila men kräver cellkemisk modell.
- Modellbaserad: Utökat Kalman-filter som kombinerar spänning och ström med cellmodell. Högre noggrannhet vid olika driftsförhållanden.
- SoH-uppskattning: Kapacitetsminskningsspårning över cykler. Kräver långsiktig observation och referensmätningar.
- Impedansspårning: Uppskattning av intern resistans. Korrelerar med SoH och möjliggör åldersbaserad nedstämpling.
Tillverknings- och tillförlitlighetsöverväganden
Metoden för SoC-uppskattning beror på cellens spänningskurva. Kemier med tydliga spänning-mot-SoC-förhållanden (NMC, NCA) möjliggör direkt spänningsbaserad uppskattning; kemier med plana kurvor (LFP) behöver Coulomb-räkningsbaserad uppskattning med periodiska referensmätningar. Uppskattningsmetoden matchar kemin.
Uppskattning av SoH kräver långsiktig observation av paketets beteende. Direkt mätning kräver referensurladdningstestning vilket är opraktiskt under normal drift; indirekt uppskattning genom resistansspårning, kapacitetsminskningsspårning eller cykelräkning ger användbar approximation. Program som instrumenterar SoH-spårning möjliggör proaktivt utbyte; program som inte ibland ser oväntade fel vid livscykelns slut.
För angränsande designbeslut, se arkitekturguiden för robotens strömfördelnings-kretskort och guiden för batteriströmförsörjning för AMR- och AGV-robotkretskort.
För produktionsbyggnationer bör BMS-poster ansluta till samma testdataarbetsflöde som används för säkerhetsgränssnitt och till AMR- eller AGV-elektronikpaketet när paketet används i mobila robotar.
Tillverkning av BMS-kretskort på Highleap
DFM-granskning före produktion
Highleap tillverkar BMS-kort med den specifika disciplin som säkerhetskritiska kraftkort behöver. De specifika funktionerna inkluderar:
- Isolerad konstruktion: Galvanisk isolering mellan batterisidan och fordonssidan. Layouten stöder isoleringsbarriärer.
- Tung koppar: för högströmspaketterminaler. Blandade staplingar är vanliga.
- Precisionsmätning: komponentplacering och monteringsdisciplin som bevarar spänningsmätningens noggrannhet.
- Kvalificering av skyddskomponent: särskild omsorg med komponenterna som implementerar säkerhetsskydd.
- Funktionellt test: Simulering av paketspänning och verifiering av strömmätning under produktionstest.
- Certifieringsstöd: tillverkningsbevis som stöder UL 2580, IEC 62619 och liknande batterirelaterade certifieringar.
Test, spårbarhet och byggöverlämning
Highleaps BMS-tillverkning har producerat system inom allt från små robotpaket för konsumentservice till industriella mobila robotpaket och specialapplikationer. Tillverkningsprocessen omfattar uppmärksamhet på isoleringsbarriärer, kvalificering av skyddskomponenter och kalibrering under produktionen.
Säkerhetsrelaterad tillverkningsbevisning för BMS-kort inkluderar vanligtvis verifiering av skyddskretsar per enhet, isoleringstestning per enhet och tillverkningsprocessregister som stöder kundcertifieringsinlämningar. Program som bygger säkerhetsrelaterade paket får denna dokumentation som en del av standardtillverkningsoutput.
Vanliga frågor om robot BMS-kretskort
Vad är ett robot-BMS-kretskort?
Ett robotens BMS-kretskort är batterihanteringskortet som övervakar cellspänning, temperatur och ström; styr laddnings- och urladdningsgränser; balanserar celler; uppskattar laddningstillstånd och hälsa; och kommunicerar batteriets status till roboten. Det skyddar både batteripaketet och roboten från osäkra driftsförhållanden.
Hur påverkar cellkemin BMS-designen?
Cellkemin påverkar spänningsgränser, temperaturgränser, balanseringsstrategi, uppskattning av laddningstillstånd och skyddströsklar. NMC- och NCA-paket betonar energitäthet och noggrann spänningskontroll. LFP-paket erbjuder säkerhets- och livslängdsfördelar men har en flackare spänningskurva. LTO-paket tolererar höga cykelantal men behöver olika uppskattningsantaganden.
Vad är skillnaden mellan passiv och aktiv balansering?
Passiv balansering avlägsnar överskottsenergi från celler med högre spänning som värme, vanligtvis genom motstånd. Det är enkelt och vanligt förekommande. Aktiv balansering överför energi mellan celler eller moduler, vilket förbättrar effektiviteten på större paket men ökar kostnaden och komplexiteten. Den bästa metoden beror på paketstorlek, cellvariation, körtidsmål och förväntad livslängd.
Varför är BMS-isolering viktig i robotar?
Isolering separerar högenergibatterikretsar från lågspänningsstyrelektronik och kommunikationsgränssnitt. Det skyddar användare, tekniker och nedströms elektronik från felenergi och spänningsskillnader. Isolering är särskilt viktigt på högspänningspaket, robotar med externa laddningsgränssnitt och system där batteridata passerar in i en säkerhets- eller styrdomän.
Hur uppskattas laddningstillståndet i robotbatterier?
Laddningstillstånd uppskattas vanligtvis med hjälp av coulombräkning, modellering av tomgångsspänning, temperaturkompensation och pakethistorik. Bra uppskattningar tar även hänsyn till cellåldring, strömsensorns noggrannhet och belastningsprofil. Robotar behöver tillförlitliga uppskattningar eftersom de måste återgå till laddning innan paketet når ett skadligt eller osäkert lågt tillstånd.
Vilka skyddsfunktioner bör en robotbaserad BMS inkludera?
Ett robotbaserat BMS-system ska skydda mot överspänning, underspänning, överström, kortslutning, övertemperatur, undertemperatur under laddning, kommunikationsfel och interna mätfel. Säkerhetskritiska system använder ofta skiktade skydd: snabb hårdvarurespons, övervakning av firmware, redundant temperaturavkänning och ett definierat säkert tillstånd när osäkerhet detekteras.
Hur ska BMS-kretskort testas under produktion?
Produktionstestet bör verifiera noggrannheten i spänningsmätningar, temperaturingångar, strömavkänning, balanseringskretsar, skyddströsklar, isolering där så är tillämpligt, kommunikation, firmwareprogrammering och felreaktioner. Testet bör registrera resultat per serienummer eftersom problem med batterisystemet kan behöva spåras över batteripaketets livslängd.
Vilken information behövs innan man tillverkar ett robotstyrt BMS-kretskort?
Ett komplett paket bör inkludera paketspänning, cellantal, kemi, strömgränser, laddningsprofil, termisk sensorkarta, skyddströsklar, kommunikationsprotokoll, kontaktstift, firmware-instruktioner, testkrav och dokumentationsförväntningar. BMS-kort är nära kopplade till paketdesign, så information om celler och kablage bör delas tidigt.
Skicka robotens BMS-kretskortsfiler för DFM och skyddsgranskning

Rekommenderade inlägg

Tillverkning av TMM6-filterkretskort
InnehållsförteckningVarför använder mikrovågsfilterdesigners...

Taconic RF 35 jämfört med RO4350B-kretskort
Innehållsförteckning RF-35 vs RO4350B Upphandling och...

Tillverkning av TMM4-filterkretskort
Tillverkning av TMM4-filterkretskort styrs av...

TMM3-kretskortstillverkning för RF-moduler
Tillverkning av TMM3-kretskort är mest användbar där RF-modulen...
Hur man får en offert för kretskort
Låt oss köra en DFM/DFA-analys åt dig och återkomma till dig med en rapport. Du kan ladda upp dina filer säkert via vår webbplats. Vi behöver följande information för att kunna ge dig en offert:
-
- Gerber, ODB++ eller .pcb, spec.
- Stycklista om du behöver montering
- Antal
- Vändningstid
För PCBA-tjänster, vänligen ange din BOM (Bill of Materials) och eventuella specifika monteringsanvisningar. Vi erbjuder även DFM/DFA-analys för att optimera dina konstruktioner för tillverkningsbarhet och montering, vilket säkerställer en smidig produktionsprocess.