
Robotkraftdistributionskretskort för DC-DC-skenor, skydd och sekvensering
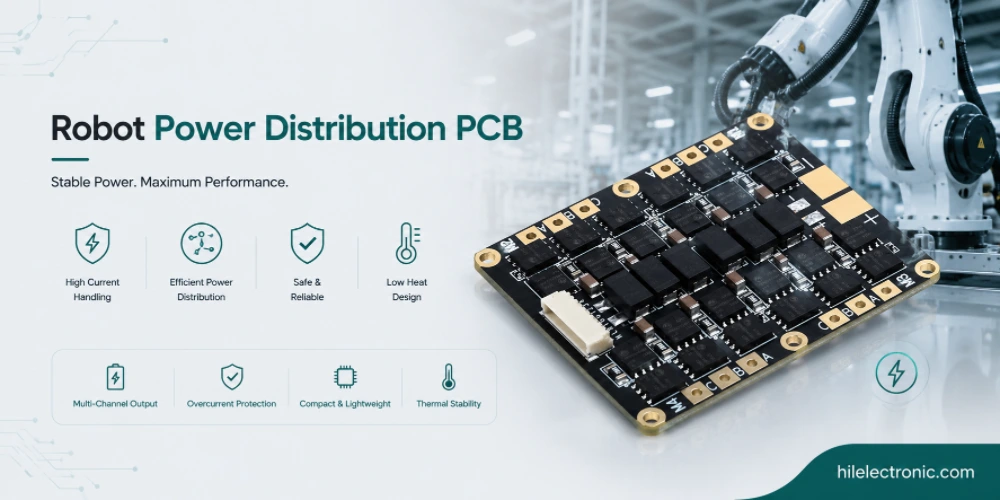
Robotkraftdistributionskretskort tar ingångsström från batteri, DC-buss eller AC och levererar reglerade, skyddade, sekvenserade skenor till varje delsystem. De är inte bara kopplingskort. De definierar felhantering, startordning, körtidseffektivitet, skenaövervakning och hur säkert roboten beter sig när ett nedströmskort går sönder.
Den här guiden förklarar de branschspecifika besluten bakom robotkraftfördelningskort: ingångstopologi, val av DC-DC-omvandlare, skenasekvensering, överströms- och polvändningsskydd, övervakning, integration av batterihantering, termisk design och produktionstest. Den är avsedd för team som designar mobila robotar, industrirobotar, servicerobotar och robotplattformar för högström.
Vad robotkraftdistributionskretskort faktiskt gör
Roll i robotsystemet
Strömfördelningskort tar ingångsström (batteri, DC-buss eller AC-ingång) och levererar konditionerad ström till varje delsystem i roboten. På en modern robot innebär detta flera DC-DC-omvandlare, strömsekvensering, skydd, övervakning och hot-swap-kapacitet. Kortet är ofta fysiskt det största enskilda kretskortet i roboten på grund av kraftkomponenterna. Vad som skiljer robotens kraftfördelningskort åt:
- Hög ingångsström: Batteriurladdningsström på tiotals till hundratals ampere kontinuerligt; toppströmmen är högre under rörelse. Ingångsväg och kontakter dimensionerade för strömmen.
- Flera utgångsskenor: en ingång konverterad till 5–15 olika skenor för olika delsystem. Varje skena har sina egna krav på ström, spänning och sekvensering.
- Effektivitet: Batteridrivna robotar slösar energi genom kraftdistributionssteget. Hög effektivitet förlänger direkt körtiden.
- Skydd: Överströms-, överspännings-, kortslutnings- och felpolaritetsskydd vid ingång och per skena. Felbeteende definierat och testat.
- Övervakning: Spännings- och strömövervakning per skena för diagnostik och integration med batterihantering.
- Isolering: Vissa arkitekturer kräver galvanisk isolering mellan ingång och utgång. Bestäms av applikationens säkerhetskrav.
Designrisker att kontrollera
Det är i utformningen av strömfördelningscentralen som en stor del av robotens totala effektivitet bestäms. En robot med väl utformad strömfördelning arbetar längre på samma batteri än en robot med förlustbringande distribution; skillnaden över robotflottans livslängd kan vara betydande. Program som investerar i effektiv strömfördelning gynnas av förbättrad robotkörtid; program som behandlar det som en eftertanke levererar ibland robotar med kortare körtid än vad batterierna annars skulle klara av.
Strömfördelningskortet fungerar också som en robotnivåövervakare för strömförsörjning. Koordinering av väckning, viloläge och standby finns ofta på detta kort eftersom kortet alltid är strömförsörjt när någon del av roboten är strömförsörjt. Program som centraliserar strömövervakning på distributionskortet förenklar den övergripande strömarkitekturen; program som distribuerar övervakning producerar ofta komplex samordning som är svår att resonera kring.
På systemnivå bör kortet specificeras utifrån funktion, miljö, livslängd och testtäckning snarare än enbart utifrån schema. Detta förhindrar det vanliga misstaget att bygga ett tekniskt korrekt kretskort som är svårt att montera, svårt att underhålla eller otillräckligt robust när det väl är installerat i roboten.
Batterimatade konstruktioner bör granskas tillsammans med robotens batterihanteringskort , medan insticks- eller dockningsplattformar kan behöva samordning med ett AC-DC-strömförsörjningskretskort.
Ingångstopologi: Batteri, DC-buss, AC-DC, Multikälla
Urvalskriterier för ingångstopologi
Ingångstopologin beror på robotens strömkälla. Batteridrivna mobila robotar har andra ingångskrav än nätdrivna industriskåp. De huvudsakliga ingångstopologierna är:
- Direkt batteriinmatning: Batterispänningen matar DC-DC-omvandlare direkt. Standard på de flesta mobila robotar.
- DC-bussingång: en gemensam DC-buss som matas från batteri eller AC-DC-gränssnitt. Förenklar skendistribution till flera delsystem.
- AC-DC-gränssnitt: Nätingång omvandlad till likström. Standard på stationära industrirobotar. PFC krävs över några hundra watt.
- Flerkällorsingång: batteri plus växelströmsingång med automatisk överföring. Vanligt på robotar som fungerar både dockade och mobila.
Hur ingångstopologi påverkar kostnad och tillförlitlighet
Val av ingångstopologi har kaskadeffekter över robotkonstruktionen. En batteridriven mobil robot med direkt batteriingång behöver omvandlare som hanterar ett brett inspänningsområde; en robot med DC-bussingång kan använda omvandlare med smalare ingångsområde och enklare design. Valet av topologi påverkar både kostnad och komplexitet över varje nedströms skena.
Flerkällors ingångstopologier möjliggör drift från antingen batteri eller landström, vilket är vanligt på leverans- och servicerobotar som dockar för laddning men arbetar okopplade. Överföringen mellan källor måste vara tillräckligt sömlös så att driften fortsätter utan avbrott; hårdvarudesign som stöder detta är mer komplex än system med en enda källa men möjliggör driftsflexibilitet.
Den praktiska regeln är att välja den enklaste konstruktionen som fortfarande uppfyller signal-, säkerhets-, termiska och mekaniska kraven. Överspecificering ökar kostnaden, medan underspecificering skapar omarbete under test eller fältdriftsättning.
Val av topologi för DC-DC-omvandlare
Urvalskriterier för val av DC-DC-omvandlaretopologi
DC-DC-omvandlarens topologi anpassad till belastningen avgör omvandlingseffektivitet och kostnad. De huvudsakliga topologikategorierna är:
- Buck (nedtrappning): standard för högströms-lågspänningsskenor. Verkningsgrad vanligtvis 90–95 % med synkron likriktning.
- LDO: Linjär regulator med lågt bortfall. Enkel och brusfri; låg verkningsgrad. Standard för små lågeffektsskenor eller rena analoga strömförsörjningar.
- Boost (ökning): omvandlar lägre spänning till högre. Vanligt på batteridrivna robotar där vissa skenor överskrider batterispänningen.
- Buck-boost: hanterar inspänning som sträcker sig över utgångsspänningen. Vanligt på batteridrivna robotar där batterispänningen kan sjunka under skenspänningen under urladdning.
- Isolerad DC-DC: Galvanisk isolering mellan ingång och utgång. Vanligt förekommande på kommunikationsgränssnitt och säkerhetskritiska skenor.
Hur valet av DC-DC-omvandlarens topologi påverkar kostnad och tillförlitlighet
Valet av DC-DC-omvandlare vid designtid tar inte bara hänsyn till effektivitet utan även transientsvar, rippel och startbeteende. En omvandlare med 95 % effektivitet vid nominell belastning kan sjunka till 80 % vid låg belastning – vilket är betydande för en robot som tillbringar mycket av sin tid i standby. Program som specificerar effektivitet över hela driftsområdet bevarar batteriets livslängd; program som endast specificerar vid nominell belastning levererar ibland robotar med otillfredsställande körtid.
Flerfasomvandlare vid högre strömmar fördelar lasten över flera kopplingssteg, vilket minskar ingångs- och utgångsrippel samtidigt som de förbättrar den termiska fördelningen. Standard på högströmsskenor som matar motordrivningar eller högeffektsberäkningar. Designkomplexiteten är högre än enfasig, men de elektriska och termiska fördelarna motiverar det vid högströmsapplikationer.
Kraftsekvensering och koordination
Elektriska och termiska krav
Effektsekvensering koordinerar till- och frånkoppling av skenor. Moderna SoC:er och komplexa delsystem behöver specifik skenorollordning och timing under uppstart. De viktigaste sekvenseringsövervägandena är:
- Sekvenserad påslagning: specifik järnvägsordning under uppstart. Ibland med definierade ramphastigheter eller fördröjningar.
- Samordnad avfart: omvänd sekvens vid avstängning. Ibland med definierat utrullningsbeteende vid strömavbrott.
- Felutbredning: Fel på en skena kan kräva att relaterade skenor stängs av. Lokal hårdvara plus övervakning på systemnivå.
- Klarsignal för handskakning: Nedströms delsystem bekräftar beredskap innan vidareutveckling. Standard för kraftdistribution i SoC-skala.
- Standby-lägen: lågenergiläge med endast kritiska skenor påslagna. Aktiverar viloläge och vakenhetsbeteende.
Produktionstest och fellägen
Sekvenseringsfel vid uppstart eller avstängning är en specifik källa till svårdiagnostiserade fel. En skena som hamnar något i fel ordning kan orsaka synliga problem, beroende på den specifika SoC:n och det specifika tillståndet för felet. Program som utformar och testar sekvensering undviker noggrant denna typ av problem; program som hanterar sekvensering slentrianmässigt levererar ibland produkter med intermittenta startfel.
Fellägesanalysen för strömavbrott bör inte bara omfatta korrekt ordning för uppstart utan även oordnade avstängningar (döende batteri, huvudbrytare under drift, strömavbrott). Robotar som hanterar oordnade avstängningar behåller tillståndet och startar om ordentligt; robotar som hanterar det dåligt kräver ibland fullständig omladdning av firmware efter plötsligt strömavbrott.
Skydd: Överström, överspänning, omvänd polaritet, kortslutning
Elektriska och termiska krav
Skydd vid kraftfördelningscentralen är den första försvarslinjen mot fel. De huvudsakliga skyddskategorierna är:
- Ingångsöverström: säkring, PTC eller eFusion som begränsar ingångsströmmen. Svarstiden anpassas till källans kapacitet.
- Omvänd polaritet: Skydd mot felaktig batterianslutning. FET-baserad eller diodbaserad.
- Överspänning: Klämmer fast eller stänger av när ingången överskrider säkerhetsgränsen. Förhindrar skador från lastdumpar eller felaktig matning.
- Överström per skena: avstängning eller återställning vid överbelastning av enskilda skenor. Lokaliserar felet till det drabbade delsystemet.
- Övertemperatur: avstängning när kretskortets temperatur överstiger en säker gräns. Förhindrar termisk rusning.
- Kortslutning: Snabb respons vid kortslutning i utgången. Skyddar både effektsteget och nedströmskablage.
Produktionstest och fellägen
Kvalificering av skyddskomponenter är viktig eftersom dessa komponenter implementerar säkerhetsbeteendena. eSäkringar, TVS-dioder, skydds-FET:er och strömbegränsande komponenter måste faktiskt bete sig som specificerat när felet uppstår; komponentbyte under produktion kan äventyra skyddsbeteendet. Program som kvalificerar skyddskomponenter noggrant bevarar säkerheten; program som behandlar dem som varor upptäcker ibland skyddsfel under felförhållanden.
Feltestning verifierar att skyddet faktiskt fungerar. Genom att tillämpa representativa fel under testet – överström, överspänning, omvänd polaritet – bekräftas att skyddet svarar korrekt. Program som testar skydd under produktion upptäcker komponent- och tillverkningsproblem som annars bara skulle uppstå vid faktiska fel ute i fält.
Övervakningskretsar är mest användbara när deras feldata når robotens nätverksgränssnitt och kan valideras genom ett repeterbart arbetsflöde för elektriska tester.
Integrering av övervakning och batterihantering
Elektriska och termiska krav
Övervakningen integrerar strömfördelning med batterihantering och systemdiagnostik. De viktigaste övervakade parametrarna är:
- Ingångsspänning och ström: integrerad med batterihantering för uppskattning av laddningsstatus.
- Spänning per skena: bekräftar att rälsen ligger inom toleransområdet. Upptäcker gradvis nedbrytning före fel.
- Ström per skena: lastövervakning för diagnostik och förbrukningsanalys.
- Brädets temperatur: flera sensorer för termisk övervakning. Ibland integrerade med kylreglering.
- Felstatus: felflaggor tillgängliga för handledaren för diagnostik och händelseloggning.
- Kommunikationsgränssnitt: I²C, CAN eller liknande som huvudstyrenheten. Standard PMBus i vissa arkitekturer.
Produktionstest och fellägen
Granulariteten i övervakningen påverkar diagnostikförmågan. Strömövervakning per skena identifierar vilket delsystem som drar för mycket ström; aggregerad övervakning identifierar bara att något gör det. Program som instrumenterar övervakningen noggrant möjliggör snabb diagnos av problem i fältet; program som instrumenterar grovt har ibland svårt att identifiera det specifika delsystem som orsakar observerade symtom.
Integrering av batterihantering via PMBus eller liknande protokoll möjliggör samordnad strömhantering över paketet och distributionscentralen. Laddningsstatusuppskattning, laddningskontroll och termisk hantering gynnas alla av nära samordning. Program som utformar denna integration producerar medvetet robotar som hanterar ström intelligent; program som behandlar paket och distribution som separata problem levererar ibland robotar med suboptimal strömhantering.
För intilliggande designbeslut, se säkerhetsguiden för robotens BMS-kretskort för batteri och kretskortet för starkströmsmotordrivare för robotar.
Tillverkning av kretskort för kraftdistribution på Highleap
DFM-granskning före produktion
Highleap tillverkar kraftdistributionscentraler med den specifika processdisciplin som högströmskraftcentraler behöver. De specifika funktionerna inkluderar:
- Tung koppartillverkning: För högströmsingång och skenspår. 2–4 oz standard; tyngre vid konsultation.
- Högströms-SMT och hålmontering: Placering och lödning för högströmsfogar. Reflow-profil justerad för termisk massa.
- Presspassningsterminaler: Högströmsanslutningar med högt cyklantal. Standard för industriell kraftdistribution.
- Termisk hantering: tung koppar plus termiska via-matriser plus kylflänsfäste på DC-DC-omvandlare.
- Effektivitetsvalidering: exempel på effektivitetsmätning på begäran. Verifierar att designen överensstämmer med tillverkad verklighet.
- Dokumentation: testregister per enhet inklusive verifiering av effektivitet och skydd.
Test, spårbarhet och byggöverlämning
Highleaps tillverkning av kraftdistributionskort har producerat kort från små konsumentrobotar på tiotals watt genom industriella plattformar i kilowattskala. Tillverkningsprocessen skalas med effektnivån – små kort använder standard SMT och flerskiktsmontering; stora kort använder tung koppar, presspassningsterminaler och integrerad värmehantering.
Konsolideringen av kraftdistributionstillverkning hos en leverantör med kraftfokuserad erfarenhet är ett av de specifika sätten som robotprogram drar nytta av Highleaps verksamhet. Kraftdistribution är ett specialområde där ackumulerad förståelse – av termisk design, skyddsbeteende, sekvensverifiering och övervakningsintegration – förbättrar resultaten; program som bygger med leverantörer som inte specialiserar sig på kraftdistribution missar ibland fördelarna med denna ackumulerade förståelse.
Vanliga frågor om robotkraftdistributionskretskort
Vad gör ett robotkraftfördelningskretskort?
Ett kretskort för robotkraftfördelning tar emot huvudströmkällan och omvandlar, kopplar, skyddar, sekvenserar och övervakar de skenor som används av roboten. Det kan mata motordrivningar, sensorer, datorkort, kommunikationsmoduler, säkerhetskretsar och laddningsgränssnitt. Dess design påverkar starkt körtid, tillförlitlighet, diagnostik och felhantering.
Vilka spänningar är vanliga i robotkraftdistribution?
Vanliga ingångar inkluderar 12 V, 24 V, 36 V, 48 V och högre batteri- eller DC-busspänningar. Utgångsskenor inkluderar ofta 12 V, 5 V, 3.3 V, 1.8 V och processorspecifika kärnskenor. Rätt spänningsarkitektur beror på motoreffekt, kabelförluster, batteripaketets design, säkerhetskrav och nedströms omvandlarens effektivitet.
När behöver ett kretskort för kraftdistribution tung koppar?
Tung koppar används när strömtätheten, spänningsfallet eller temperaturökningen skulle vara för hög med standardkoppar. Det är vanligt förekommande på batteriingångar, motordrivna matningar, laddningsvägar och utgångsskenor med hög ström. Beslutet bör baseras på kontinuerlig ström, toppström, spårbredd, kortarea, temperaturökning och tillverkningsbarhet.
Varför är effektsekvensering viktig i robotar?
Strömsekvensering förhindrar att delsystem startar i en osäker eller odefinierad ordning. Beräkningssystem, sensorer, motorstyrningar, säkerhetskretsar och kommunikationsmoduler har ofta olika startkrav. Kontrollerad sekvensering minskar risken för låsning, skyddar nedströms kort, förbättrar diagnostisk tydlighet och möjliggör förutsägbart beteende vid väckning, viloläge, laddning och nödavstängning.
Vilka skyddskretsar bör robotarnas kraftkort innehålla?
Typiskt skydd inkluderar ingångssäkringar, skydd mot felpolaritet, begränsning av startström, överströmsskydd, kortslutningsskydd, överspännings- eller transientskydd, överspänningsskydd, termisk avstängning och felrapportering per skena. Säkerhetskritiska robotar kan också kräva redundanta avstängningsvägar och hårdvarudefinierade säkra tillstånd.
Hur påverkar kraftfördelningen robotens körtid?
Varje omvandlingsförlust blir värme och minskar körtiden. Effektiv DC-DC-topologi, korrekt spänningsarkitektur, kontakter med låg förlust, lämplig kopparvikt och minimerad tomgångsförbrukning förbättrar alla batteriets livslängd. Körtiden bör utvärderas vid realistiska driftscykler, inte bara under ett enda konstant belastningsförhållande.
Hur ska kretskort för robotkraftfördelning testas?
Testningen bör verifiera inström, utspänningsnoggrannhet, skensekvensering, lastreglering, rippel, termiskt beteende, skyddströsklar, felrapportering och kommunikation med handledaren. Högströmskort bör testas under realistiska belastningar där det är praktiskt möjligt, eftersom bänktester med låg ström kanske inte avslöjar termiska problem eller spänningsfallsproblem.
Hur kan kostnaden för robotkraftdistributionskretskort minskas på ett säkert sätt?
Kostnaden kan minskas genom att intelligent dela upp högströms- och lågströmssektioner, undvika onödigt antal skenor, använda gemensamma omvandlarfamiljer, välja realistisk kopparvikt, konsolidera kontakter och utforma teståtkomst tidigt. Kostnaden bör inte minskas genom att ta bort skydd, nedstämplingsmarginal eller termiska vägar som behövs för säker drift.
Skicka filer för robotens kraftfördelningskort för DFM-granskning

Rekommenderade inlägg

Tillverkning av TMM6-filterkretskort
InnehållsförteckningVarför använder mikrovågsfilterdesigners...

Taconic RF 35 jämfört med RO4350B-kretskort
Innehållsförteckning RF-35 vs RO4350B Upphandling och...

Tillverkning av TMM4-filterkretskort
Tillverkning av TMM4-filterkretskort styrs av...

TMM3-kretskortstillverkning för RF-moduler
Tillverkning av TMM3-kretskort är mest användbar där RF-modulen...
Hur man får en offert för kretskort
Låt oss köra en DFM/DFA-analys åt dig och återkomma till dig med en rapport. Du kan ladda upp dina filer säkert via vår webbplats. Vi behöver följande information för att kunna ge dig en offert:
-
- Gerber, ODB++ eller .pcb, spec.
- Stycklista om du behöver montering
- Antal
- Vändningstid
För PCBA-tjänster, vänligen ange din BOM (Bill of Materials) och eventuella specifika monteringsanvisningar. Vi erbjuder även DFM/DFA-analys för att optimera dina konstruktioner för tillverkningsbarhet och montering, vilket säkerställer en smidig produktionsprocess.