
Humanoid robotkretskort för ledkontroller, perception, AI-beräkning och kraftförsörjning
Humanoida robotkretskort är bland de mest elektroniktäta korten inom robotteknik. En humanoid kan innehålla dussintals ledstyrenheter, högströmsmotorer, kraft- och vridmomentsensorer, perceptionskameror, mikrofoner, taktila sensorer, central AI-beräkning, batterihantering och kompakta sammankopplingar inuti ett mekaniskt hölje i mänsklig skala.
Den här guiden förklarar kretskort för humanoida robotar ur ett ingenjörs- och tillverkningsperspektiv. Den täcker distribuerad ledelektronik, central beräkning, perception, kraftarkitektur, mekanisk integration, termiska begränsningar, snabb iteration och produktionstest. Den ersätter också leverantörsliknande FAQ-innehåll med koncisa branschfrågor som är lämpliga för sökning och köparutbildning.
Vad som gör humanoid robotelektronik unik
Roll i robotsystemet
Humanoida robotar är bland de mest elektroniktäta plattformarna inom robotik. En modern humanoid har 20–40 manövrerade leder, flera sensorer för uppfattning, högpresterande beräkningsförmåga för planering och kontroll, och batteridrift – allt förpackat i en människostor formfaktor. Vad som gör humanoid elektronik unik:
- Distribuerad gemensam kontroll: en servoregulator per led. Kompakt, lågvikts- och högpresterande elektronik.
- Kraft- och vridmomentavkänning: Avkänning av ledmoment plus ibland kraftavkänning på kroppsnivå. Möjliggör följsam rörelse.
- Central beräkning med hög bandbredd: planering, uppfattning och samordning kring högpresterande SoC eller GPU.
- Syn och uppfattning: flera kameror, ibland djupavkänning, ibland taktil avkänning.
- Batterikraft: Målet för körtid är 30 minuter till flera timmar. Batteriets massa och energieffektivitet är båda avgörande.
- Kompakt förpackning: Ledelektronik passar inuti extremiteter. Centralelektronik passar i bålen.
Designrisker att kontrollera
För kretskort för humanoida robotar bör inmatning av tillverkningsbarhet ske innan placering av kontakter, kapsling, åtkomst till fixturer, termiska vägar och kabelhärva fryses. Sena ändringar av dessa detaljer utlöser vanligtvis mekanisk omarbetning, omdesign av testfixturer eller tillförlitlighetskompromisser som kunde ha undvikits med tidig DFM-granskning.
Komponentvalet bör inkludera livscykelstatus, godkända alternativ, pakettillgänglighet, temperaturklassning och säkerhets- eller isoleringsklassningar där det är relevant. Humanoida robotkretskort stannar ofta i produktion eller drift längre än konsumentelektronik, så olöst inköpsrisk blir en fältsupportfråga, inte bara en inköpsfråga.
På systemnivå bör kortet specificeras utifrån funktion, miljö, livslängd och testtäckning snarare än enbart utifrån schema. Detta förhindrar det vanliga misstaget att bygga ett tekniskt korrekt kretskort som är svårt att montera, svårt att underhålla eller otillräckligt robust när det väl är installerat i roboten.
Ledelektroniken bör granskas mot tillverkningen av robotstyrningskretkortet , designen av ställdonets drivkretskort och den mekaniska fogens termiska budget.
Ledstyrningselektronik
Viktiga designval för ledstyrningselektronik
Ledstyrningselektronik på humanoider integrerar vanligtvis motordrift, kodare och kommunikation i ett kompakt paket. De viktigaste övervägandena är:
- Kompakt formfaktor: Ledregulatorn passar inuti ställdonshuset. Cirkulära eller avlånga kretskortsformer är vanliga.
- Motordrift per led: BLDC- eller PMSM-drivning med FOC. Givargränssnitt för återkoppling.
- Momentavkänning: Töjningsmätare eller reaktionsmomentsensor integrerad med skarv. Signalkonditionering på skarvstyrenhet.
- Kommunikation: EtherCAT eller liknande deterministiskt protokoll till central styrenhet.
- Termisk hantering: ledregulatorn i ställdonets termiska miljö. Värmespridning genom strukturen.
- Kabel och kontakt: Kraft plus kommunikation plus säkerhet i en kabel per skarv. Kabelns flexibilitet är avgörande.
Tillverknings- och tillförlitlighetsöverväganden
Tillförlitligheten beror på att de marginaler som är avsedda för kortet bevaras: kopparbredd, isoleringsavstånd, termisk avlastning, kontakthållning, komponentnedklassning och inspektionstäckning. Tillverkaren bör verifiera dessa egenskaper istället för att behandla kretskortet som en generisk enhet med ett generiskt godkänt/misslyckat-test.
Servicevänlighet bör beaktas genom märkta kontakter, tillgängliga testpunkter, tydliga kortvarianter och spårning av serienummer. När en robot går sönder ute i fält kan bra diagnostik på kortnivå göra det möjligt för serviceteamet att snabbt isolera problemet istället för att byta ut stora enheter eller returnera hela roboten.
Den praktiska regeln är att välja den enklaste konstruktionen som fortfarande uppfyller signal-, säkerhets-, termiska och mekaniska kraven. Överspecificering ökar kostnaden, medan underspecificering skapar omarbete under test eller fältdriftsättning.
Central beräkning för planering och samordning
Viktiga designval för central beräkning för planering och samordning
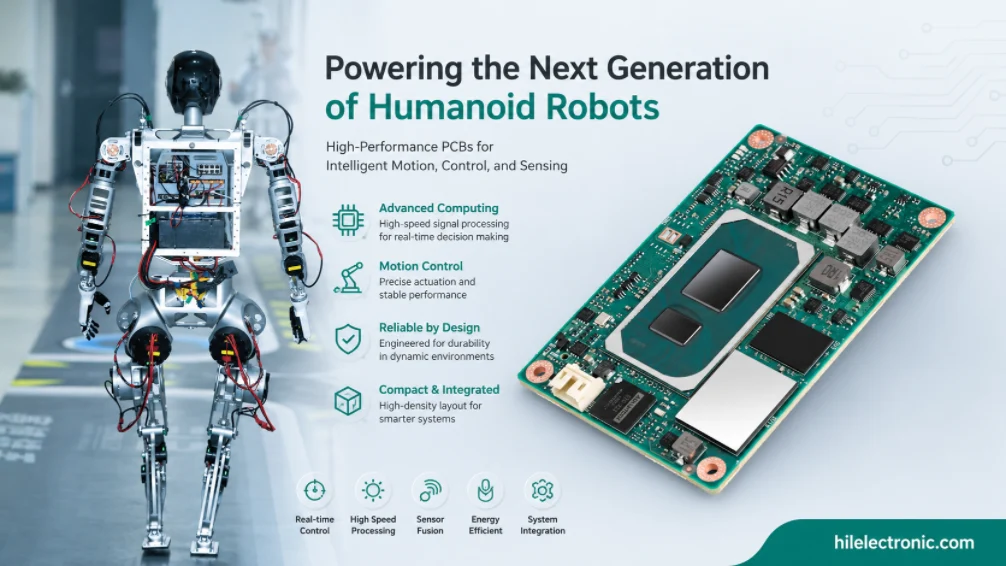
Central beräkning på humanoider hanterar den högsta nivån av planering, perception och koordineringsarbetsbelastning. Moderna plattformar använder betydande AI-beräkningar. De viktigaste övervägandena är:
- AI-accelerator: GPU eller NPU som kör perceptions- och beteendemodeller. Standard på nuvarande generationens humanoider.
- Flerkamerseende: stereodjup, panoramabild eller uppgiftsspecifika kameror. Multi-gigabit-gränssnitt.
- IMU och sensorfusion: högprecisions-IMU för balans; sensorfusion som kombinerar IMU med ledåterkoppling och syn.
- Rörelsekoordination: Koordinerad kontroll av många leder. Deterministisk timing vid kilohertzfrekvenser.
- Kommunikation: trådlös extern kommunikation plus trådbundna interna bussar.
- Förvaring: loggar, kartor, modeller och applikationsdata på eMMC eller SSD.
Tillverknings- och tillförlitlighetsöverväganden
Testtäckningsområdet skalas med tillförlitlighetskrav. Konsumentapplikationer behöver mindre täckning än industriella; industriella mindre än medicinska; medicinska mindre än säkerhetskritiska. Att matcha testtäckningen med faktiska krav bevarar kostnadsbudgeten samtidigt som det ger den säkerhet som applikationen behöver.
Tillverkningsdokumentation är ofta underinvesterad under designfasen och dyr att konstruera retroaktivt. Testjournaler per enhet som samlas in under produktionen stöder fältundersökningar år senare; spårbarhet av komponentpartier stöder obduktion av fältreturer. Program som planerar dokumentation tidigt har de register de behöver; program som lägger till dokumentation senare förlorar ofta de data de skulle ha velat ha.
Perceptionskort behöver rena data från sensorgränssnittsenheter och kontrollerad routing på visionskamerans kretskort.
Uppfattning: Syn, Ljud, Taktil, IMU
Viktiga designval för uppfattning
Uppfattning på humanoider integrerar vanligtvis flera sensormodaliteter. De huvudsakliga uppfattningsdelsystemen är:
- Vision: stereokameror, panoramakameror eller fisheye-kameror. Ibland djupkameror.
- audio: mikrofonuppsättningar för taligenkänning och ljudlokalisering.
- Taktil: Distribuerade beröringssensorer på händer och kropp. Möjliggör säker interaktion.
- Kraft och vridmoment: ledmoment plus ändeffektorkraftavkänning.
- IMU: Uppskattning av kroppsställning. Kombinerat med ledåterkoppling för hela kroppens tillstånd.
- Anslutning: ultraljud eller infraröd för hinderdetektering på nära håll.
Tillverknings- och tillförlitlighetsöverväganden
Överblick över leveranskedjan under produktionen påverkar både kostnad och tillförlitlighet. Tillverkare med aktiv sourcing-kapacitet absorberar allokeringscykler som annars skulle orsaka produktionsstopp; tillverkare utan aktiv sourcing skickar vidare leveransproblem till kunderna. Värdet av aktiv sourcing är högst under branschövergripande brister och lägst under stabila leveransförhållanden.
Design-iterationscykler gynnas av noggrann feedback mellan design och tillverkning. En tillverkningspartner som ger snabb feedback från DFM möjliggör snabb iteration; en partner som ger långsam eller ytlig feedback saktar ner iterationen proportionellt. Program som väljer tillverkningspartners delvis baserat på feedbackkvalitet går vanligtvis igenom prototypfasen snabbare än program som enbart väljer lägsta kostnadsoffert.
De centrala beräknings- och ledmodulerna måste också matcha robotens distribuerade effektsteg så att spänningsfall och återhämtningsbeteende är förutsägbara.
Kraftarkitektur för batteridriven drift
Arkitekturval för kraftarkitektur för batteridriven drift
Kraftarkitekturen på humanoider balanserar batteriets massa mot körtid. De viktigaste övervägandena är:
- Batterival: litiumjon för energitäthet. NMC- eller NCA-kemistandard på nuvarande humanoider.
- Kraftfördelning: flera skenor; rörelsekraft skild från beräkningskraft. Möjliggör selektiv avstängning för energihantering.
- BMS: integrerad pakethantering med cellövervakning och säkerhet.
- laddning: antingen extern laddare eller självdockningsladdning. Snabbladdningsfunktion prioriteras ibland.
- Standby-hantering: väcknings- och vilolägen för förlängd batteritid vid inaktivitet.
- Energibudgetering: Storleksfördelning mellan kontinuerlig och maximal förbrukning avgör avvägningen mellan körtid och toppkapacitet.
Valideringskrav för kraftarkitektur för batteridriven drift
Volymbandsekonomi påverkar rätt processval på olika sätt vid olika produktionsskalor. Metoder som ger avkastning vid 100 000 enheter per år ger sällan avkastning vid 500 enheter; metoder som är meningsfulla vid prototyp är sällan meningsfulla vid hög volym. Att matcha tillverkningsmetoden med den faktiska produktionsvolymen är det som gör varje volymband ekonomiskt lönsamt.
Certifieringskraven varierar avsevärt beroende på tillämpning och marknad. Tillverkningsbevis som stöder kundinlämningar kan variera från minimala (konsumentprodukter på oreglerade marknader) till omfattande (medicintekniska produkter med snäva lagringsperioder). Program som specificerar certifieringskrav vid offert konfigurerar tillverkningen korrekt; program som lägger till certifieringskrav senare behöver ibland processändringar.
Mekaniska integrationsbegränsningar
Viktiga designval för mekaniska integrationsbegränsningar
Mekanisk integration är ofta den dominerande begränsningen för humanoid elektronik. Ledelektronik passar inuti ställdonshöljen; central elektronik passar i torso; kabelvägar genom extremitetsstrukturer. De viktigaste övervägandena är:
- Flexibilitet i styrelsestrukturen: Icke-rektangulära former som matchar det mekaniska höljet. Standard på ledregulatorer.
- Termisk väg: värmeöverföring från elektronik till strukturell massa. Ibland begränsad kylkapacitet.
- Vibrationer och stötar: Humanoid rörelse skapar betydande mekanisk påfrestning på elektroniken.
- Kabeldesign: Flexibla kablar som överlever upprepad ledrörelse. Integration av stela och flexibla kablar är vanlig.
- Användbarhet: enkel åtkomst till elektronik för reparation. Kompakt förpackning ger en avvägning.
- Viktbudget: Varje gram räknas på humanoida plattformar. Komponentval inkluderar massövervägande.
Tillverknings- och tillförlitlighetsöverväganden
Konsoliderad produktion hos en tillverkningspartner bevarar institutionell kunskap som ackumuleras över produktgenerationer. En partner som har byggt flera generationer av liknande produkter känner till de specifika problem som uppstår, de processjusteringar som förbättrar avkastningen och de designmönster som gör att tillverkningen blir bra. Denna kunskap överförs inte till nya partners utan kostnad.
Kontinuerlig dialog mellan konstruktion och tillverkning förbättrar både produkternas och leverantörsrelationen över tid. Avkastningsdata som återförs till konstruktionen informerar om designförfining; returdata som återförs till fältet informerar om både design- och tillverkningsförbättringar. Program där denna dialog är aktiv förbättras över produktgenerationer.
För intilliggande designbeslut, se servo- och BLDC-styrenhetens kretskort för robotleder och robotens visionskameras kretskort för humanoid perception.
Tillverkning av humanoida robotkretskort på Highleap
DFM-granskning före produktion
Highleap tillverkar humanoid robotelektronik med specifika behov inom kompakta flerkortsrobotar. De specifika funktionerna inkluderar:
- Kompakta formfaktorkort: icke-rektangulära konturer, HDI-konstruktion, finhöjd SMT.
- Integrering av stel och flexibel: Flexsektioner för skarvförbindning. Statisk och dynamisk flexkonstruktion.
- Samordning mellan flera styrelser: tillverkning av de många liknande kort som behövs för den distribuerade gemensamma arkitekturen.
- Kompakt PCBA: högdensitetsplacering med finpitchdisciplin.
- Central beräkningstillverkning: AI-acceleratorkort med kontrollerad impedans och temperaturhantering.
- Integrationsstöd: flerkortstest och boxbygge för kompletta humanoida elektroniska delenheter.
Test, spårbarhet och byggöverlämning
Tillverkningsprocessdisciplinen för robotik blandar metoder från flera traditionella elektronikkategorier. Från konsumentelektronik – kostnadsdisciplin och volymtillverkning. Från industriell elektronik – tillförlitlighetsteknik och lång livslängd. Från fordonselektronik – vibrations- och miljötolerans. Från medicinsk elektronik – dokumentation och spårbarhet. Robotik drar nytta av att kombinera dessa.
Program som behandlar tillverkning som strategiskt – att investera i leverantörsrelationer, dela prognosinformation, samordna kapacitet – överträffar vanligtvis program som behandlar tillverkning transaktionellt. Den transaktionella metoden sparar förhandlingstid men går miste om de sammansatta fördelarna med långsiktiga leverantörspartnerskap.
Vanliga frågor om humanoidrobot-kretskort
Vad gör det svårt att designa humanoida robot-PCB?
Humanoida kretskort kombinerar högdensitetskapsling, många distribuerade aktuatorer, AI-beräkning, batteridrift, perceptionssensorer, kraftavkänning, strikta viktgränser och rörliga mekaniska strukturer. Korten måste vara små, termiskt effektiva, vibrationståliga och enkla att iterera eftersom humanoida plattformar förändras snabbt under utvecklingen.
Hur många PCB:er finns vanligtvis inuti en humanoid robot?
Antalet varierar beroende på arkitektur, men en humanoid kan inkludera ett centralt beräkningskort, batteri- och strömförsörjningskort, kommunikationskort, perceptionskort, gränssnittskort för torso och ett eller flera kort per led- eller extremitetssegment. Plattformar med 20 till 40 manövrerade leder kan innehålla många upprepade ledstyrningsenheter.
Varför används distribuerade ledkontroller i humanoider?
Distribuerade ledstyrenheter minskar kabeldragningens komplexitet, förkortar sensor- och motorvägar, förbättrar den lokala strömslingans prestanda och gör det enklare att byta ut ledmoduler. De kräver också tillförlitlig deterministisk kommunikation, kompakt strömförsörjning, termiska vägar inuti ställdonet och testtäckning över många upprepade kort.
När är rigid-flex användbart i humanoid robotelektronik?
Rigid-flex är användbart där kort måste passa inuti lemmar, passera genom skarvar eller ersätta kabelhärvor som annars skulle böjas upprepade gånger. Det kan minska antalet kontakter och spara utrymme, men det kräver noggrann planering av böjningsradie, mekaniskt stöd, materialval och tillverkningskontroll för att undvika utmattningsfel.
Hur bör AI-beräkningskort utformas för humanoida robotar?
AI-beräkningskort behöver höghastighetsminne, kameragränssnitt, lagring, strömreglering, termiska vägar och tillräckligt med utrymme för att uppfatta och planera arbetsbelastningar. Designen måste balansera prestanda, värme, vikt och batteritid. Många tidiga plattformar använder moduler; designer med större volymer kan gå över till anpassade bärare eller beräkningskort.
Vilken kraftarkitektur är vanlig i humanoida robotar?
Humanoider använder vanligtvis ett högenergibatteripaket som matar distribuerade likströmsskenor för gemensamma drivningar, beräkningar, sensorer och kommunikation. Arkitekturen måste hantera toppström för ställdon, regenerativ energi, skenesekvensering, säkerhetsavstängning och tillståndsövervakning. Effekttäthet och effektivitet är särskilt viktiga eftersom batteriets massa påverkar rörelseprestanda.
Hur testas humanoida robotkretskort under prototypframställning?
Prototyptester bör verifiera varje kort individuellt och sedan testa den integrerade kedjan: ledrörelse, pulsgivarens återkoppling, momentavkänning, kommunikationstid, effektförbrukning, termisk ökning, firmwareuppdatering och felrespons. Eftersom humanoider itererar snabbt bör testfixturer stödja upprepade revisioner snarare än endast slutproduktion.
Vad bör inkluderas i ett tillverkningspaket för ett kretskort för en humanoid robot?
Inkludera tillverkningsfiler, uppbyggnad, stycklista, placeringsdata, monteringsritningar, mekaniska dispositionsbegränsningar, krav på styv-flexibel böjning om sådan används, testprocedurer, instruktioner för firmware, kontaktdonens pinouts, anteckningar om termiska gränssnitt och serialiseringskrav. Kort för upprepade skarvar bör också definiera variantkontroll så att rätt kort placeras i varje skarv.
Skicka PCB-filer för humanoidrobotar för granskning av ledkontroller och strömförsörjning

Rekommenderade inlägg

Tillverkning av TMM6-filterkretskort
InnehållsförteckningVarför använder mikrovågsfilterdesigners...

Taconic RF 35 jämfört med RO4350B-kretskort
Innehållsförteckning RF-35 vs RO4350B Upphandling och...

Tillverkning av TMM4-filterkretskort
Tillverkning av TMM4-filterkretskort styrs av...

TMM3-kretskortstillverkning för RF-moduler
Tillverkning av TMM3-kretskort är mest användbar där RF-modulen...
Hur man får en offert för kretskort
Låt oss köra en DFM/DFA-analys åt dig och återkomma till dig med en rapport. Du kan ladda upp dina filer säkert via vår webbplats. Vi behöver följande information för att kunna ge dig en offert:
-
- Gerber, ODB++ eller .pcb, spec.
- Stycklista om du behöver montering
- Antal
- Vändningstid
För PCBA-tjänster, vänligen ange din BOM (Bill of Materials) och eventuella specifika monteringsanvisningar. Vi erbjuder även DFM/DFA-analys för att optimera dina konstruktioner för tillverkningsbarhet och montering, vilket säkerställer en smidig produktionsprocess.