
Farklı Aktüatör Tipleri Arasında Nasıl Seçim Yapılır?

Şekil 1. Aktüatör Tipleri
Aktüatörler her makinenin kasıdır; enerjiyi kontrollü harekete dönüştürürler. Ancak her aktüatör tipi, onu çalıştıran devre üzerinde farklı elektriksel talepler oluşturur. Bu kılavuz, temel prensiplerden, seçim mantığına ve her birinin oluşturduğu PCB tasarım gereksinimlerine kadar tüm önemli aktüatör tiplerini kapsamaktadır.
İçindekiler
- Aktüatörler Nasıl Sınıflandırılır: Hareket Türü ve Enerji Kaynağı
- Elektrikli Aktüatör Tipleri: Fırçalı DC, BLDC, Step, Servo, Lineer ve Piezoelektrik
- Hidrolik ve Pnömatik Aktüatörler: Kuvvet, Hız ve Kontrol
- Özel Aktüatörler: Solenoid, SMA, Termal ve Yumuşak
- Robotikte Aktüatör Tipleri: Endüstriyel Kollar, Kobotlar, Bacaklı Robotlar ve İnsansı Robotlar
- Aktüatör Tipi PCB Tasarımını Nasıl Etkiliyor: Güç, Isı ve Koruma
- Aktüatör Seçim Çerçevesi ve Hızlı Referans Kılavuzu
Highleap Electronics, endüstriyel otomasyon, robotik, tıbbi cihazlar ve havacılık alanlarında aktüatörleri kontrol eden baskılı devre kartlarını (PCB) üretmekte ve monte etmektedir. Bu kılavuz, bu bakış açısıyla yazılmıştır: sadece her aktüatör tipinin ne olduğu değil, aynı zamanda sürücü elektroniğinden ne talep ettiği ve bu taleplerin yaptığımız her katman sayısı, iz genişliği ve koruma devresi kararını nasıl şekillendirdiği de açıklanmıştır.
1. Aktüatörler Nasıl Sınıflandırılır: Hareket Türü ve Enerji Kaynağı
Aktüatör, giriş enerjisini kontrollü mekanik harekete dönüştüren herhangi bir cihazdır. Sınıflandırma, bir aktüatörü kesin olarak tanımlamak için her ikisinin de belirtilmesi gereken iki bağımsız eksen boyunca ilerler.
Hareket türü, geometrik çıktıyı tanımlar: doğrusal aktüatörler düz hatlı yer değiştirme (itme/çekme/kaldırma) üretir; döner aktüatörler açısal dönüş (bir eksen etrafında tork) üretir; ve çok eksenli veya birleşik aktüatörler - ses bobini aktüatörleri ve Stewart platform kademeleri gibi - aynı anda birden fazla geometrik boyutta hareket üretir.
Enerji kaynağı, güç yoğunluğunu, kontrol edilebilirliği, altyapı gereksinimlerini ve elektronik arayüzün niteliğini belirler.
| Enerji kaynağı | Güç Yoğunluğu | Hassas | Altyapı Gerekli | Tipik Kuvvet Aralığı |
|---|---|---|---|---|
| Elektrik | Orta | Çok İyi | Güç kaynağı + sürücü PCB'si | mN – onlarca kN |
| Hidrolik | Çok yüksek | İyi (servo valfli) | Pompa, depo, contalar, vanalar | kN – MN |
| Pnömatik | Orta-yüksek | ılımlı | Kompresör, dağıtım, vanalar | N – onlarca kN |
| piezoelektrik | Çok yüksek (kısa vuruş) | Nanometre düzeyinde | Yüksek voltajlı amplifikatör PCB'si | N – kN |
| Termal / SMA | Düşük | Sınırlı | Isıtıcı veya akım sürücüsü | µN – N |
Hareket türü ve enerji kaynağının kesişimi aktüatörü tanımlar. Hidrolik döner aktüatör ve elektrikli doğrusal aktüatör, temelde farklı kontrol elektroniği, farklı arıza modu analizi ve farklı PCB mimarisi gerektiren farklı cihazlardır; ancak her ikisi de "aktüatör" etiketi altında toplanır. Aşağıdaki bölümler her kategoriyi teknik olarak ayrıntılı bir şekilde ele almaktadır.
MKS actuator selection requirements connect load, travel, speed, duty cycle and the available mechanical space. The electrical driver, power and sensing interfaces should be defined from those requirements rather than from the actuator label alone.
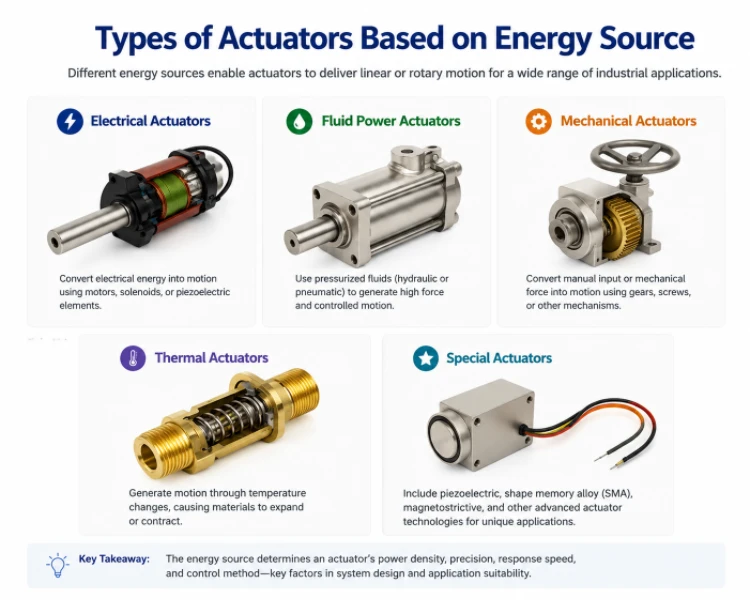
Şekil 2. Elektrik, akışkan, mekanik, termal ve özel aktüatörler dahil olmak üzere enerji kaynağına göre sınıflandırılmış aktüatörler.
2. Elektrikli Aktüatör Tipleri: Fırçalı DC, BLDC, Step, Servo, Lineer ve Piezoelektrik
Elektrikli aktüatörler, akışkan altyapısına ihtiyaç duymamaları ve doğrudan dijital kontrol sistemleriyle arayüz oluşturmaları nedeniyle modern otomasyon ve robotikte baskın konumdadır. Alt kategoriler, kontrol mimarisi, geri bildirim gereksinimleri ve sürücü PCB'sinden talep ettikleri özellikler açısından büyük farklılıklar göstermektedir.
Fırçalı DC Motorlar
Fırçalı DC motorlar, karbon fırçaların segmentli bir komütatör halkasına temas etmesiyle elektrik enerjisini dönme hareketine dönüştürür; bu halka, tek yönlü torku korumak için rotor sargılarındaki akım yönünü değiştirir. Tork, armatür akımıyla orantılıdır (T = K t × I a ); hız, armatür voltajı eksi geri elektromotor kuvvetiyle belirlenir. Doğrusal hız-tork ilişkisi, PWM görev döngüsünü doğrudan bir hız komutu haline getirir; mekanik olarak basit ve elektronik olarak anlaşılır. Verimlilik %70-85 arasındadır; fırça aşınması, sürekli çalışmada tipik olarak 500-2,000 saatlik kullanım ömrü sınırını belirler.
Sürücü PCB gereksinimleri: H-köprü topolojisi (L298N, DRV8833 veya 5 A'nın üzerindeki akımlar için ayrık MOSFET H-köprüsü), mikrodenetleyiciden PWM, şönt direnci üzerinden akım algılama. Komütasyon kıvılcımı geniş bantlı EMI üretir — her motor terminalinde 100 nF seramik kapasitör ve motor uçlarında ortak mod bobini minimum önlemdir. Uygulama alanları: elektrikli camlar, elektrikli el aletleri, konveyör tahrikleri, tüketici elektroniği, düşük maliyetli endüstriyel otomasyon.
Fırçasız DC (BLDC) Motorlar
BLDC motorlar, mekanik komütasyonu elektronik anahtarlama ile değiştirir; rotor kalıcı mıknatıslar taşır; üç stator fazı, Hall sensörlerinden veya sensörsüz geri elektromotor kuvvet (EMF) algılamasından gelen rotor pozisyonuna bağlı olarak sürücü PCB tarafından sırayla enerjilendirilir. Alan yönlendirmeli kontrol (FOC), stator akımını tork üreten (Iq) ve akı üreten (Id) bileşenlere ayırarak , düşük hızda sorunsuz çalışma ve maksimum verimlilik (%85-95) sağlar. BLDC motorlar, fırçalı muadillerine göre daha yüksek güç yoğunluğu, daha uzun hizmet ömrü ve daha düşük akustik gürültü sunar.
Sürücü PCB gereksinimleri: Üç fazlı invertör (altı MOSFET veya IGBT), bootstrap devreli gate sürücüleri (örneğin TI DRV835x, Infineon 6EDL), her fazda akım algılama yükselticileri, özel PWM donanımına sahip bir DSP veya mikrodenetleyicide çalışan FOC algoritması. PCB düzeni, anahtarlama akım döngüsünü en aza indirmelidir — kısa gate izleri, bootstrap kapasitörünün gate sürücüsüne 5 mm mesafede yerleştirilmesi, düşük taraftaki yolda faz akımı şöntleri. Uygulama alanları: Elektrikli araç motorları, dronlar, HVAC kompresörleri, endüstriyel servo sürücüler, robotik eklemler, tıbbi pompalar.
PCB üretim yeteneklerimiz , BLDC servo sürücülerinin gerektirdiği yoğun çok katmanlı düzenleri ve hassas empedans kontrolünü desteklemektedir.
step Motorlar
Step motorlar, tam bir dönüşü ayrı adımlara böler; hibrit step motorlar için standart 200 adım/devir (1.8°/adım)'dır. Her adım, belirli bir stator faz kombinasyonunun enerjilendirilmesiyle komut edilir; rotor, ortaya çıkan manyetik alanla hizalanır ve orada kalır. Açık döngü kontrolü için konum kodlayıcıya gerek yoktur, bu da step motorları 3D yazıcılarda, CNC makinelerinde ve laboratuvar otomasyonunda maliyet etkin hale getirir. Mikro adımlama (½, ¼, 1/16, 1/32 adım), bir miktar tutma torku pahasına, akımı aynı anda iki faz arasında oranlayarak daha yumuşak hareket sağlar.
En önemli sınırlama rezonanstır: belirli adım frekanslarında, enerji girişi mekanik rezonansla senkronize olur ve bu da adım kayıplarına ve öngörülemeyen davranışlara neden olur. Trinamic TMC serisi sürücülerdeki anti-rezonans DSP, yazılımda bunu telafi eder. Tork ayrıca köşe frekansının üzerinde keskin bir şekilde düşer, bu nedenle step motor sistemleri orta hızlarla sınırlıdır (anlamlı tork için genellikle 1,000 rpm'nin altında).
Sürücü PCB gereksinimleri: Kıyıcı sabit akım kontrolü (A4988, DRV8825, TMC2209), mikrodenetleyiciden yön ve adım darbesi, bobin akımı algılama dirençleri. Step motor sürücü IC'leri, hareketsiz halde bile önemli miktarda ısı yayar; termal pedin altına bakır kaplama ve iç düzlemlere termal geçiş yolları zorunludur. Uygulama alanları: 3D yazıcılar, CNC yönlendiriciler, yerleştirme makineleri, kamera pan/tilt sistemleri, tekstil makineleri.
Servo Motorlar
Servo, bir motor türü değil, bir kontrol mimarisidir; herhangi bir motoru (fırçalı DC, BLDC veya AC senkron) bir konum kodlayıcı ve bir geri besleme kontrolcüsüyle eşleştiren kapalı döngü bir konum kontrol sistemidir. Servoyu tanımlayan şey döngüdür: kodlayıcı çıkışı konum komutuyla karşılaştırılır, hata bir PID veya kademeli kontrolcüyü çalıştırır ve bu da güç kademesine bir akım komutu gönderir. Endüstriyel servo sistemleri, 24 bit mutlak kodlayıcılarla (Hiperface, EnDat, BiSS-C protokolleri) 100-1,000 Hz bant genişliği ve ±0.01 mm veya daha iyi konumlandırma doğruluğu elde eder.
Sürücü PCB gereksinimleri: Yukarıdakiyle aynı BLDC üç fazlı invertör, ayrıca enkoder arayüzü (dörtlü dekoder veya mutlak için SPI/BiSS), akım algılama ADC'leri ve kontrol algoritmasını uygulayan DSP/FPGA. Endüstriyel servo sürücüler, EtherCAT veya PROFINET arayüzü, IEC 61508 SIL 2'ye göre Güvenli Tork Kapama (STO) fonksiyonu ve kapsamlı arıza izleme özelliği ekler. Hobi servoları daha basit bir arayüz kullanır: 50 Hz PWM, 1-2 ms darbe genişliği ile konum belirlenir. Uygulamalar: endüstriyel robot eklemleri, CNC eksenleri, yarı iletken gofret işleme, uçuş kontrol yüzeyleri, enjeksiyon kalıplama makineleri.
Kontrollü diferansiyel çift yönlendirmesi ve EMI'ye dayanıklı karma sinyal düzeni gerektiren servo sürücü PCB'leri için, yüksek frekanslı PCB tasarım ve üretim yeteneklerimize göz atın.
Doğrusal Elektrikli Aktüatörler
Doğrusal elektrikli aktüatörler, döner motor hareketini bir vidalı mil, bilyalı mil, kremayer dişli veya kayış aktarımı yoluyla doğrusal yer değiştirmeye dönüştürür veya doğrudan doğrusal bir motor kullanır. Vidalı miller (acme dişli) kendiliğinden kilitlenir ve uygun maliyetlidir; bilyalı miller, daha düşük sürtünme, daha yüksek verimlilik ve daha düşük boşluk için devridaim bilyalı rulmanlar ekler. Doğrusal motorlar, mekanik aktarımı tamamen ortadan kaldırarak, tüm strok boyunca konum kodlaması ve daha yüksek güç elektroniği gereksinimleri pahasına en yüksek ivmeyi ve sıfır boşluğu elde eder.
Kritik tasarım parametreleri: strok, tepe ve sürekli kuvvet, hız, çalışma döngüsü, geri sürülebilirlik (insan-işbirliği gerektiren uygulamalarda güvenlik için önemlidir), IP derecesi ve iletişim protokolü (endüstriyel üniteler için RS-485, CANbus, EtherCAT). Limit anahtarları – arıza emniyetli davranış için PCB girişinde normalde kapalı – mekanik hareket sınırlarını tanımlar. Akım izleme, kapalı devre uygulamalarında hem aşırı yük koruması hem de kuvvet kontrolü sağlar. Uygulama alanları: yüksekliği ayarlanabilir çalışma istasyonları, hastane yatakları, güneş takip sistemleri, endüstriyel presler, valf aktüatörleri, uçak ikincil uçuş kontrolleri.
Piezoelektrik Aktüatörler
Piezoelektrik aktüatörler, PZT (kurşun zirkonat titanat) seramiklerindeki ters piezoelektrik etkiden yararlanır: uygulanan bir elektrik alanı, kristal kafesin genişlemesine veya daralmasına neden olur. Alternatif polaritede ince PZT disklerinden oluşan bir yığın, gerilimi kümülatif olarak yükseltir; 150 V'a sürülen 40 mm'lik bir yığın, birkaç kilonewtonluk bloke edici kuvvetlerle yaklaşık 60 µm'lik bir yer değiştirme üretir. Tepki süresi mikrosaniye aralığındadır; çözünürlük teorik olarak sınırsızdır (şarj modlu sürüşle nanometrenin altındadır). İki temel sınırlama, mekanik yükseltme olmadan küçük hareket mesafesi ve histerezistir (yer değiştirme, voltaj geçmişinin %10-15 gerisinde kalır), bu da hassas uygulamalarda telafi gerektirir.
Sürücü PCB gereksinimleri: Yüksek voltajlı amplifikatör (0–150 V veya ±200 V), kapasitif yükü şarj etmek için yüksek çıkış akımı (100 nF ila 100 µF). OPA454, OPA541 veya özel piezo sürücü çipleri. En zorlu uygulamalarda histerezisi en aza indirmek için voltaj modlu sürüş yerine şarj modlu sürüş tercih edilir. Yüksek voltajlı amplifikatör kademesi ile mantık/iletişim devresi arasında PCB galvanik izolasyonu hem güvenlik hem de gürültü bağışıklığı için zorunludur. Uygulama alanları: yarı iletken litografi kademeleri, AFM tarayıcılar, yakıt enjektörleri, ultrasonik dönüştürücüler, titreşim izolasyon sistemleri, hassas valf kontrolü.
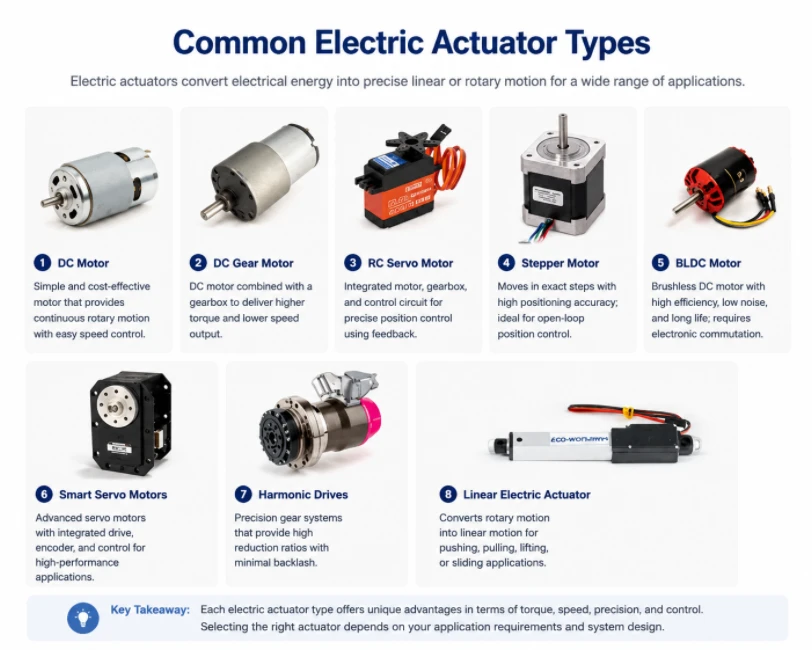
Şekil 3. DC, DC Dişli, Step, Servo, BLDC, Akıllı Servo, Harmonik ve Lineer aktüatörler dahil olmak üzere çeşitli elektrikli aktüatör tipleri.
3. Hidrolik ve Pnömatik Aktüatörler: Kuvvet, Hız ve Kontrol
Hidrolik ve pnömatik olmak üzere akışkan güç aktüatörleri, basınçlı akışkanın bir piston veya kanatçık üzerine etki etmesiyle kuvvet üretir. Temel olarak aynı prensiple (basınç × alan = kuvvet) çalışırlar, ancak basınç aralığı, sıkıştırılabilirlik ve uygulama alanları bakımından önemli ölçüde farklılık gösterirler.
Hidrolik Aktüatörler
Hidrolik sistemler 100-700 bar (1,450-10,000 psi) basınçta çalışarak, benzer büyüklükteki hiçbir elektrikli aktüatörün ulaşamayacağı kuvvetler üretir. 350 bar basınçta 100 mm çaplı bir silindir yaklaşık 274 kN (27 tondan fazla) kuvvet üretir. Bu kuvvet yoğunluğu, hidroliği inşaat ekipmanları, dövme presleri, gemi dümenleri ve uçakların birincil uçuş kontrol sistemleri için tek mantıklı seçenek haline getirir.
Temel hidrolik silindirler (tek etkili veya çift etkili) ve döner hidrolik motorlar iki ana formdur. Hassas konum kontrolü, kontrol PCB'sinden gelen ±10 V veya 4–20 mA komutunu orantılı makara yer değiştirmesine ve dolayısıyla silindire orantılı akışa dönüştüren elektrohidrolik servo valfler (EHSV'ler) veya oransal yön kontrol valfleri gerektirir. Servo valf bant genişlikleri 50–200 Hz'e ulaşarak, kapalı devre hidrolik konum kontrolünü uçuş simülatörlerinde, aktif araç süspansiyonlarında ve endüstriyel preslerde uygulanabilir hale getirir.
Hidrolik sistemlerde PCB'nin rolü: Sürücü PCB'si aktüatöre güç vermez, valfi kontrol eder. Çıkışlar: Servo valflere 4–20 mA akım döngüsü veya ±10 V diferansiyel; akım algılama geri beslemeli solenoid oransal valflere PWM. LVDT sensörlerinden gelen konum geri beslemesi, PCB üzerinde hassas diferansiyel yükseltme ve alçak geçiş filtrelemesi gerektirir. Solenoid valf sürücüleri, kıyıcı akım kontrolü ile yarım köprü devreleri kullanır; serbest geçiş diyotu, bobinin endüktif tetikleme voltajına uygun olmalıdır; bu voltaj, bir kelepçe olmadan kapatma sırasında besleme voltajının 5–10 katına ulaşabilir.
Pnömatik Aktüatörler
Pnömatik aktüatörler 4-10 bar basınçta sıkıştırılmış hava kullanır. Hidrolik sistemlere göre daha düşük basınç, birim alan başına daha az kuvvet anlamına gelir; ancak hava temiz, sıkıştırılabilir (bu da doğal bir esneklik sağlar) ve hidrolik yağ kontaminasyonunun kabul edilemez olduğu gıda ve ilaç ortamlarında güvenlidir. Pnömatik sistemler açma/kapama işleminde hızlıdır (valf tepkisi milisaniyeler içindedir) ve mekanik olarak basittir.
Standart tipler arasında tek etkili silindirler (yay geri dönüşlü), çift etkili silindirler (her iki tarafta hava), çubuksuz silindirler (uzun stroklu düşük burkulma uygulamaları için silindir gövdesinde taşıyıcı) ve çeyrek dönüşlü valf çalışması için kremayer ve pinyon döner aktüatörler bulunur. Oransal pnömatik kontrol — tamamen açık veya tamamen kapalı dışında pozisyonlar elde etmek — elektro-pnömatik oransal valfler ve pozisyon geri beslemesi gerektirir, ancak havanın sıkıştırılabilirliği, hassas konumlandırmayı elektrikli veya hidrolik servo kontrolden doğal olarak daha zor hale getirir.
Pnömatik sistemlerde PCB'nin rolü: Solenoid valf sürücüsü (24 VDC bobin, MOSFET çıkışı, serbest geçiş diyotu şart). Oransal valfler için: 4–20 mA veya 0–10 V komut çıkışı. Kapalı devre elektro-pnömatik konumlandırıcılar için: I/P dönüştürücü çıkışı ve potansiyometre veya LVDT konum geri beslemesi ile mikrodenetleyici PID döngüsü.
Hidrolik mi, Pnömatik mi, Elektrikli mi: Karar Matrisi
| Kriter | Elektrik | Pnömatik | Hidrolik |
|---|---|---|---|
| Maksimum kuvvet (karşılaştırılabilir boyut) | Düşük – Orta | Orta | Çok yüksek |
| Konumlandırma hassasiyeti | Çok İyi | ılımlı | İyi (servo valf) |
| Cevap hızı | İyi – Mükemmel | Çok hızlı (açma/kapama) | Hızlı (servo valf) |
| Enerji verimliliği | 80-95% | ~%10 (sıkıştırma kayıpları) | ~60–75% |
| Kurulum karmaşıklığı | Düşük | Orta | Yüksek |
| PCB sürücüsünün karmaşıklığı | Yüksek | Düşük | Orta |
20 kN'nin altındaki yeni kurulumlarda, altyapının henüz mevcut olmadığı durumlarda, toplam kurulum maliyeti neredeyse her zaman elektrikli sistemleri tercih etmeyi gerektirir. Ağır sanayide bu eşiğin üzerinde hidrolik sistemler mantıklı bir seçim olmaya devam etmektedir; maliyeti belirleyen şey aktüatörün kendisi değil, altyapıdır.
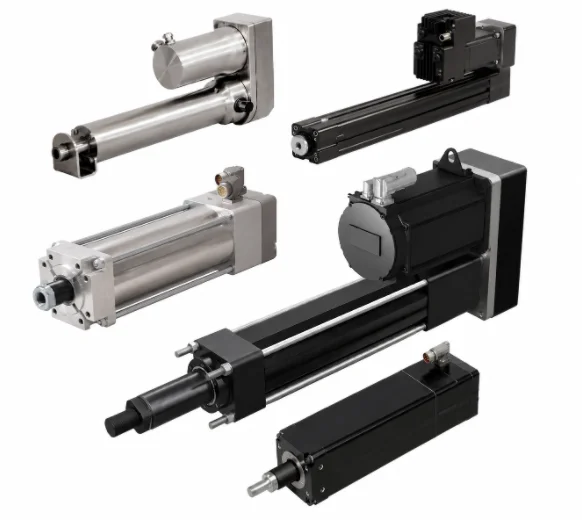
Şekil 4. Hidrolik ve Pnömatik Aktüatörler
4. Özel Aktüatörler: Solenoid, SMA, Termal ve Yumuşak
Bazı aktüatör tipleri, boyut, ağırlık, biyolojik uyumluluk veya çalışma ortamı kısıtlamaları nedeniyle ana akım elektrikli, hidrolik veya pnömatik çözümlerin pratik olmadığı belirli alanlarda kullanılmaktadır.
Solenoid Aktüatörler
Bir solenoid, akım aktığında ferromanyetik bir pistonu bir bobine çekerek doğrusal bir kuvvet üretir. Kuvvet, yaklaşık olarak akımın karesiyle doğru orantılı ve hava boşluğunun karesiyle ters orantılıdır; bu da kısa strokta yüksek kuvvet üretir ancak boşluk arttıkça keskin bir şekilde düşer. Tipik strok: 1–25 mm. Çift kararlı solenoidler, sürekli güç olmadan iki kararlı konumdan birini tutmak için kalıcı bir mıknatıs kullanır; durumları değiştirmek için yalnızca bir akım darbesi gerekir, bu da onları pille çalışan veya düşük görev döngülü uygulamalar için ideal hale getirir.
PCB sürücüsü notu: Solenoid bobini, indüktör olarak enerji depolar. Anahtar açıldığında, bu enerjinin bir yere gitmesi gerekir; serbest geçiş diyotu veya TVS kelepçesi olmadan, voltaj yükselmesi ilk birkaç döngü içinde anahtarlama transistörünü tahrip edecektir. Oransal solenoidler (hidrolik oransal valfler) için, kapalı döngü akım kontrolü ile 100-1,000 Hz'de PWM, ara kuvvet pozisyonlarını sağlar. Uygulamalar: kapı kilitleri, yakıt enjektörleri, röle bobini sürücüleri, pnömatik valf pilotları, elektromanyetik frenler.
Şekil Hafızalı Alaşım (SMA) Aktüatörleri
Nitinol (nikel-titanyum) SMA teli, östenit geçiş sıcaklığının (tipik olarak bileşimine bağlı olarak 40-90°C) üzerinde ısıtıldığında uzunluğunun %4-8'i kadar kısalır. Kontrollü akımla dirençli ısıtma, standart çalıştırma yöntemidir. Faz geçişi sırasında oluşan gerilim, hareketli parçaları, mıknatısları ve elektromanyetik girişimi olmayan bir telde 200 MPa'ya ulaşır; bu da biyolojik kasın (~0.3 MPa) çok üzerindedir. Sınırlama, çevrim hızıdır: soğutma yavaş adımdır, genellikle serbest havada 0.1-2 Hz'dir ve zorlamalı konveksiyon veya termoelektrik soğutma ile önemli ölçüde iyileşir.
PCB, kapalı devre kontrolü için direnç izleme özelliğine sahip sabit akım sürücüsü sağlar (Nitinol direnci faz geçişi boyunca %15-25 oranında değişir ve bu nedenle konum göstergesi olarak kullanılabilir). Uygulama alanları: minimal invaziv cerrahi aletler, aktif endoskop uçları, vasküler stentler, uydu yerleştirme mandalları, dokunsal geri bildirim cihazları, MRI ortamlarındaki robotik tutucular.
Termal Aktüatörler
Bimetalik termal aktüatörler, ısıtıldığında bükme hareketi üretmek için birbirine bağlı iki metal arasındaki diferansiyel termal genleşmeden yararlanır. Mum motorlu aktüatörler, bir pistonu itmek için faz değiştiren bir mumun hacimsel genleşmesini kullanır; bu da tamamen pasif versiyonlarda elektrik gücüne ihtiyaç duymadan önemli bir kuvvet (onlarca ila yüzlerce newton) üretir. Mum motorlarının basitliği ve güvenilirliği, onları otomotiv motor soğutma termostatları ve yerden ısıtma manifoldları için standart hale getirmiştir. Elektrikle ısıtılan versiyonlar, aktif kontrol için bir dirençli ısıtıcı bobini ekler; sürücü PCB'si yalnızca ısıtıcıya düzenlenmiş akım ve bir termistör veya termokupldan sıcaklık geri bildirimi sağlar.
Elektroaktif Polimer (EAP) ve Yumuşak Aktüatörler
Dielektrik elastomer aktüatörler (DEA'lar), iki esnek elektrot katmanı arasına uyumlu bir elastomerik film yerleştirir. 1-5 kV uygulandığında elektrotlar birbirine çekilir ve elastomer yanal olarak sıkıştırılır; bu da herhangi bir sert aktüatör malzemesinin çok ötesinde, %380'e varan gerilmelere neden olur. İyonik polimer-metal kompozit (IPMC) aktüatörler, elektrik alanı altında hidrate iyonların göç etmesiyle 1-5 V altında bükülür ve diferansiyel şişme oluşturur. Her iki tip de yumuşak, sessiz, hafif ve biyolojik olarak uyumludur; bu da sert aktüatörlerin düzensiz yüzeylere uyum sağlayamadığı giyilebilir haptik cihazlar, yumuşak robotik tutucular, protez eller ve su altı robotları için doğru seçimdir.
DEA sürücü PCB'leri, hassas regülasyonlu yüksek voltaj üretimi (yükseltici dönüştürücü artı voltaj çarpanı) gerektirir. IPMC sürücüleri yalnızca düşük voltajlı akım kontrolüne ihtiyaç duyar, ancak iyonomerin alışılmadık empedans özelliğini dikkate almalıdır. Her ikisi de özel PCB tasarım zorlukları ortaya koymaktadır. Bu uygulamalara hizmet eden karmaşık çok katmanlı kartlar için, anahtar teslim PCB montaj hizmetimiz , bileşen tedarikini, SMT yerleştirmeyi ve fonksiyonel doğrulamayı tek bir iş akışında ele alır.
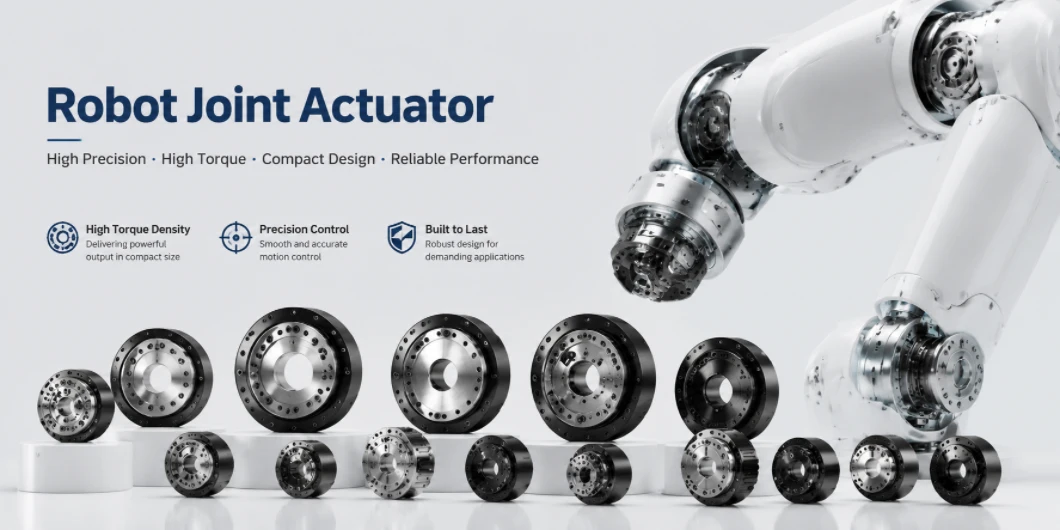
Şekil 5. Endüstriyel, işbirlikçi, bacaklı ve insansı robotlar için çeşitli boyut ve tork aralıklarını gösteren robot eklem aktüatörleri.
5. Robotikte Aktüatör Tipleri: Endüstriyel Kollar, Kobotlar, Bacaklı Robotlar ve İnsansı Robotlar
Robotik, her aktüatör özelliğinden aynı anda en yüksek performansı talep eden uygulama alanıdır: yüksek tork-ağırlık oranı, yüksek bant genişliği, konumlandırma doğruluğu, güvenli insan etkileşimi için geri sürülebilirlik, uzun çalışma döngüsü hizmet ömrü ve elektroniklerle sıkı entegrasyon; bunların hepsi kendi güç ve işlem gücünü taşıyabilen bir pakette yer almalıdır. Hiçbir tek aktüatör tipi bunların hepsini aynı anda karşılayamaz. Bu nedenle farklı robot kategorileri farklı aktüatör mimarilerinde birleşmiştir ve robotik endüstrisi son on yılda diğer tüm alanlardan daha fazla aktüatör inovasyonuna öncülük etmiştir.
Endüstriyel Robot Kolları: Hassasiyet ve Tekrarlanabilirlik
Altı eksenli mafsallı kollar (FANUC, KUKA, ABB, Yaskawa), her şeyden önce tekrarlanabilirliğe öncelik verir; takım merkez noktasında ±0.02 mm tipik bir özelliktir. Her bir mafsal, 80:1–160:1 oranlarında harmonik tahrik (gerinim dalgası dişlisi) redüktörüne bağlı bir BLDC servo motor kullanır. Harmonik tahrikler, tekrarlanabilirlik için gerekli olan kompakt bir pakette sıfır boşluk sağlar. Mutlak çok turlu enkoderler (24–28 bit çözünürlük, EnDat veya BiSS-C protokolü) konum döngüsünü tamamlar. Her eksen için servo sürücü PCB'si, 4–32 kHz'de akım kontrolü, 1–4 kHz'de hız kontrolü ve 250 Hz–2 kHz'de konum kontrolü uygular. EtherCAT veya PROFINET alan veri yolu, sürücü PCB'lerini robot kontrol cihazına bağlar ve alan veri yolu iletişimini bozabilecek anahtarlama gürültüsünü önlemek için özel PHY/MAC silikonu ve dikkatli EMC tasarımı gerektirir.
İşbirlikçi Robotlar (Kobotlar): Kuvvet Farkındalığı ve Güvenli Temas
Kobotlar (Universal Robots UR serisi, FANUC CRX, ABB GoFa), servo motor + harmonik tahrik konfigürasyonuna eklem torku algılama özelliği ekler. Eklem çıkış flanşındaki bir gerinim ölçer tork dönüştürücü veya motor akımına dayalı tork tahmini, bir kontrol döngüsü içinde beklenmedik teması algılar ve bir insana uygulanan kuvvet 80 N'yi (ISO/TS 15066 güç ve kuvvet sınırlama limiti) aşmadan hareketi durdurur. Bazı tasarımlar, dişli kutusu çıkışı ile robot bağlantısı arasında kalibre edilmiş bir yayın, sapmayı (kodlayıcı tarafından ölçülen) kuvvete dönüştürdüğü seri elastik aktüatörler (SEA) kullanır; bu da ayrı bir sensöre ihtiyaç duymadan doğal olarak esnek bir çalışma sağlar.
Bir kobot için ortak PCB, Wheatstone köprüsü uyarımı, 80 dB'nin üzerinde SNR'ye sahip diferansiyel sinyal koşullandırması, tork geri beslemesi için 1-10 kHz'de ADC örneklemesi ve ISO 13849 PLd veya PLe'ye göre çift kanallı güvenlik izlemesi uygulamalıdır; güvenlik açısından kritik tork izleme yolu, birincil hareket kontrol yolundan fiziksel olarak bağımsız olmalıdır.
Bacaklı Robotlar: Yarı Direkt Sürüş Oyunun Kurallarını Değiştiriyor
Dört ayaklı robotlar (Boston Dynamics Spot, MIT Cheetah, ANYmal) ve iki ayaklı koşu robotları, yarı doğrudan tahrik (QDD) teknolojisini son on yılın en belirleyici aktüatör yeniliği haline getirdi. QDD aktüatörleri, bu amaç için özel olarak sarılmış yüksek tork yoğunluklu BLDC motorlarla çok düşük dişli oranları (1:1–9:1) kullanır. Sonuç, son derece geri sürülebilir bir eklemdir; zemin darbe kuvvetleri eklemi tahrip etmeden geçer ve bacak bir yay gibi enerjiyi emebilir ve geri verebilir. Geleneksel yüksek oranlı harmonik tahrikler bunu yapamaz: dişli kendiliğinden kilitlenir, bu nedenle tüm darbe enerjisi sert yapı tarafından emilmelidir.
Dezavantaj: QDD eklemleri, sürekli motor akımı olmadan yerçekimine karşı pozisyonlarını koruyamaz ve eşdeğer yüksek oranlı sürücülere göre daha büyük faz akımları (ve dolayısıyla daha büyük güç elektroniği) gerektirir. Sürücü PCB'si, doğrudan robot eklem gövdesine entegre edilmiş kompakt, termal olarak verimli bir pakette 24-48 V'ta 30-100 A'lık tepe akımlarını desteklemelidir. Ağır bakır PCB üretimimiz (10 ons'a kadar bakır) bu gereksinimi doğrudan karşılamaktadır.
| Robot Kategorisi | Birincil Aktüatör Tipi | Dişli Oranı | Anahtar Gereksinimi | Örnek Platform |
|---|---|---|---|---|
| Endüstriyel kol (6 eksenli) | BLDC servo + harmonik sürücü | 80: 1 - 160: 1 | Sıfır boşluk, ±0.02 mm tekrarlanabilirlik | FANUC M-20, KUKA KR10 |
| işbirlikçi robot | BLDC servo + tork sensörü / SEA | 100: 1 - 200: 1 | Temas kuvveti algılama, ISO 13849 PLd | UR10e, ABB GoFa |
| Bacaklı / dört ayaklı | QDD BLDC (düşük oranlı) | 1: 1 - 9: 1 | Geriye doğru sürüş kabiliyeti, darbe emilimi | Spot, ANYmal, Çita |
| İnsansı robot | QDD + SEA + doğrusal (karışık) | Ortaklaşa karıştırıldı | Beceri, uyumluluk, enerji verimliliği | Tesla Optimus, Şekil 02, Atlas |
| Cerrahi robot | Kablo tahrikli + piezoelektrik | - | Hassas, MRI uyumlu, kuvvet geri bildirimi | da Vinci, Stryker Mako |
| Yumuşak robotik tutucu | Pnömatik (yumuşak) / SMA / EAP | - | Uyumluluk, nazik kavrama | Yumuşak Robotik mGrip |
İnsansı Robotlar: En Zor Aktüatör Problemi
İnsansı robotlar (Tesla Optimus, Şekil 02, Agility Digit, Boston Dynamics Atlas), kendi gücünü, işlem gücünü ve algılama sistemini taşıyan bir gövdede 20-40 adet hareketli serbestlik derecesine ihtiyaç duyar. Hiçbir tek aktüatör tipi tüm eklem gereksinimlerini karşılamaz. Mevcut insansı robot mimarileri şunları bir araya getiriyor: hareket için kalça, diz ve ayak bileklerinde QDD BLDC aktüatörler; manipülasyon için omuz ve dirsekte daha küçük harmonik tahrikli servo aktüatörler; el becerisi için parmaklarda kablo tahrikli veya minyatür servo aktüatörler; ve gövde hareketliliği için omurga ve gövdede doğrusal elektrik aktüatörler.
İnsan benzeri eklemlerin içindeki sürücü PCB'leri, günümüz üretiminde en zorlu elektronik bileşenlerden bazılarını temsil etmektedir: minimum hacimde yüksek akım yoğunluğu (30-100 A tepe noktası), mikrosaniye çözünürlüğünde çok kanallı akım algılama, gerçek zamanlı EtherCAT veya CAN FD iletişimi, 85°C ortam sıcaklığında kapalı bir muhafazada termal yönetim ve IEC 62061'e göre fonksiyonel güvenlik sertifikasyonu. Manyetik mutlak enkoderler (AS5047, MA702), çoğu insan benzeri eklemde optik enkoderlerin yerini almıştır; daha küçük, daha düşük güç tüketimli, titreşime daha dayanıklı ve artık toplu alımlarda 1 doların altında maliyetle temin edilebilmektedir.
2020'den bu yana yaşanan daha geniş kapsamlı robotik donanım devrimi, öncelikle üç PCB seviyesindeki gelişmeyle mümkün olmuştur: daha küçük paketlerde daha düşük kayıplarla daha yüksek anahtarlama frekanslarına olanak sağlayan geniş bant aralıklı GaN ve SiC güç yarı iletkenleri; seri üretim fiyatlarında yüksek çözünürlüklü düşük güç tüketimli manyetik kodlayıcılar; ve daha küçük sürücü PCB ayak izlerinde daha fazla güç sağlayan gelişmiş termal arayüz malzemeleri ve bakır dolgulu termal geçiş dizileri. Bu sistemleri geliştiren robotik şirketleri için PCB prototipleme hizmetimiz , tasarımdan test edilmiş donanıma kadar hızlı yinelemeyi desteklemektedir. Robot eklem ASIC'leri için yoğun BGA kaçış yönlendirmesi, BGA PCB montaj yeteneğimiz kapsamındadır.
6. Aktüatör Tipi PCB Tasarımını Nasıl Etkiler: Güç, Isı ve Koruma
Aktüatör tipi, sürücü PCB'si üzerindeki birincil kısıtlamadır. Bu bir tercih değil, fiziksel bir ilişkidir. Aşağıdaki tablo, aktüatör tipine göre mimari etkileri özetlemektedir. Tablodaki her bir madde, katman sayısı, bakır ağırlığı, bileşen seçimi ve koruma devresi topolojisi üzerinde doğrudan bir etkiye sahiptir.
| Aktüatör Tipi | Sürücü Topolojisi | Kritik PCB Tasarım Gereksinimleri | Koruma Devreleri |
|---|---|---|---|
| Fırçalanmış DC motor | H-köprüsü + PWM | Yüksek akım hatları, terminallerde motor EMI ayırma | Serbest geçiş diyotları, aşırı akım, ters polarite |
| BLDC motor | 3 fazlı invertör + FOC | Minimum anahtarlama döngüsü alanı, bootstrap kapasitör yerleşimi, diferansiyel akım algılama | UV kilitleme, ışın geçirme önleme, termal kapatma |
| step motor | Kıyıcı sabit akım | Sürücü IC'nin altına termal bakır döküm, akım ayar direncinin doğruluğu | Aşırı akım, termal, VM düşük/yüksek voltaj kilitlemesi |
| Servo (endüstriyel) | BLDC + enkoder arayüzü + DSP | Diferansiyel enkoder yönlendirmesi, ADC düzeni, izole edilmiş alan veri yolu PHY | STO fonksiyonu (IEC 61508 SIL 2), enkoder arıza tespiti |
| piezoelektrik | Yüksek gerilim yükseltici (0–150 V / ±200 V) | Yüksek gerilim izolasyonu (mantık devresinden), kapasitif yük için amplifikatör kompanzasyonu | Yüksek gerilim çıkış kelepçesi, kısa devre koruması, termal koruma |
| Solenoid / oransal valf | MOSFET yarım köprüsü | Endüktif darbeye dayanıklı, PWM akım filtreli serbest çalışma diyotu. | TVS veya Zener kelepçesi, endüktif geri tepme, aşırı akım |
| SMA / termal | Sabit akımlı doğrusal veya anahtarlamalı | Faz durumu geri beslemesi için direnç izleme, soğutucu entegrasyonu | Aşırı akım (kablo arızası hızlı gerçekleşir), aşırı sıcaklık |
Güç Mimarisi
Aktüatör sürücü PCB'leri neredeyse her zaman birden fazla izole edilmiş voltaj alanına ihtiyaç duyar: yüksek voltajlı motor rayı (DC aktüatörler için 12–48 V; endüstriyel servo sürücüler için 700 V'a kadar DC bara), mantık beslemesi (3.3 V veya 5 V), hassas analog referans (ADC'ler ve sensör koşullandırması için) ve kapı sürücü beslemesi (12–15 V, bootstrap veya izole). Motor tarafı ile mantık/iletişim tarafı arasında galvanik izolasyon — izole edilmiş DC-DC dönüştürücüler veya izole edilmiş kapı sürücüleri aracılığıyla — hem güvenlik hem de gürültü bağışıklığı için endüstriyel tasarımlarda zorunludur (IEC 62061, ISO 13849). 4 katmanlı PCB üretimimiz , çok raylı aktüatör PCB'lerinin gerektirdiği özel güç ve topraklama düzlemi eşleşmesini sağlar.
Termal yönetim
%95 verimliliğe sahip 48 V / 10 A'lik bir BLDC sürücüsü, güç aşamasında yaklaşık 25 W güç tüketir; bu güç üç kaynaktan kaynaklanır: iletim kayıpları (MOSFET'lerde I²R), anahtarlama kayıpları (f sw × V DS × I D ile orantılı ) ve gate sürücü kayıpları. Bunu yönetmek için güç katmanlarında 2-3 ons bakır, MOSFET drenaj pedlerini iç bakır düzlemlere bağlayan termal geçiş dizileri (0.3-0.5 mm çap, 1-1.5 mm aralık) ve bazen PCB'ye monte edilmiş harici alüminyum ısı emiciler gereklidir. GaN MOSFET'ler, silikon için 20-50 kHz'e karşılık 200-500 kHz'de anahtarlama yapar; daha yüksek frekans pasif bileşenleri küçültür ancak anahtarlama döngüsü endüktansını 5 nH'nin altında tutmak için daha sıkı bir PCB düzeni gerektirir. İç katmanlarda 2 ons ve üzeri bakır gerektiren kartlar için, çok katmanlı PCB üretim hizmetimiz bu yüksek bakır gereksinimlerini karşılar.
PCB, aktüatör kararının bir sonucu değil, aktüatör sisteminin bir parçasıdır. Termal, elektriksel ve mekanik kısıtlamalar, aktüatör tipinden her kart seviyesi tasarım seçimine kadar uzanır. Aktüatör PCB tasarımının ve DFM incelemesinin özel kısıtlamaları için , mühendislik ekibimiz imalattan önce düzeni akım, termal ve sinyal bütünlüğü gereksinimlerine göre değerlendirir.
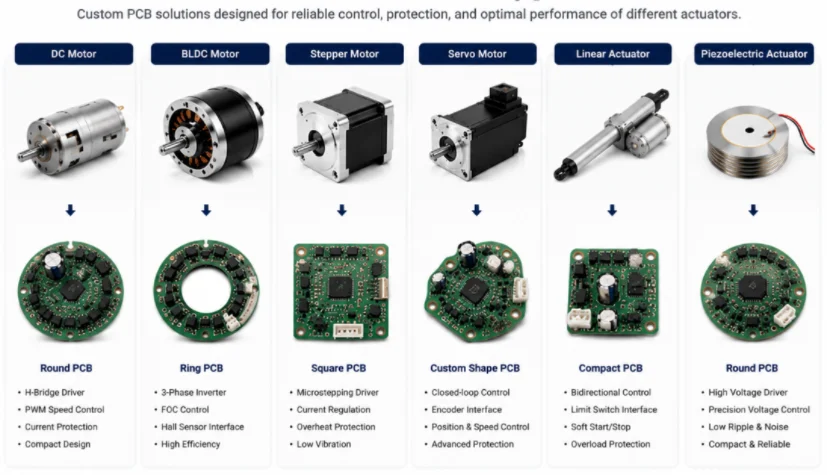
Şekil 6. Aktüatör tipleri ve bunlara karşılık gelen PCB modülleri; DC, BLDC, Step, Servo, Lineer ve Piezoelektrik aktüatörler ve PCB düzenleri dahil.
7. Aktüatör Seçim Çerçevesi ve Hızlı Referans Kılavuzu
Aktüatör seçimi bir mühendislik sürecidir, bir arama tablosu değildir. Aşağıdaki dört adımlı çerçeve, kararı yapılandırır ve herhangi bir bileşen belirlenmeden önce kritik ödünleşmeleri ortaya çıkarır.
Adım 1 — Hareket gereksinimlerini tanımlayın: Hareket tipini (doğrusal/dönme), strok veya açısal aralığı, tepe ve sürekli kuvveti veya torku, maksimum hızı, gerekli konumlandırma doğruluğunu (açma/kapama, çok noktalı, sürekli, nanometre) ve görev döngüsünü belirtin. Bu parametreler tek başına çoğu aktüatör ailesini anında eler.
Adım 2 — Çalışma ortamını değerlendirin: IP derecelendirmesi, sıcaklık aralığı, kimyasal maruziyet (temiz oda, gıda güvenli, yıkama), titreşim ve şok, patlayıcı atmosfer sınıflandırması (ATEX, NEC) ve mevcut altyapı (basınçlı hava veya hidrolik güç zaten mevcut mu?). Bir ilaç üretim temiz oda uygulaması, hidrolik yağı derhal dışlar. Bir maden ekskavatörü, ana kol için aküyle çalışan elektrikli aktüatörleri derhal dışlar.
3. Adım — Kontrol ve entegrasyon gereksinimlerini değerlendirin: Açma/kapama mı yoksa oransal kontrol mü, açık döngü mü yoksa kapalı döngü mü, konum kontrolü mü yoksa kuvvet kontrolü mü, iletişim protokolü (analog, PWM, RS-485, CANbus, EtherCAT), gerekli fonksiyonel güvenlik seviyesi (PLc/PLd/SIL 2) ve mevcut PLC veya robot kontrol cihazıyla entegrasyon. Bu gereksinimler, sürücü PCB'sinin karmaşıklığını ve sertifikasyon maliyetini belirler; bu genellikle aktüatör donanım maliyetinden daha büyük bir faktördür.
4. Adım — Toplam sahip olma maliyetini hesaplayın: Basınçlı hava, doğrudan elektrikli tahrike göre faydalı mekanik enerji birimi başına yaklaşık 5-8 kat daha pahalıdır. Hidrolik sistemler periyodik sıvı ve conta değişimi gerektirir ve yağ kirlenmesi riski taşır. Elektrikli sistemlerin ilk kurulum maliyeti daha yüksek ancak işletme maliyeti daha düşüktür, sarf malzemesi gerektirmez ve bakım programları öngörülebilirdir. 20 kN'nin altındaki yeni kurulumlar için, toplam kurulum maliyeti neredeyse her zaman elektrikli sistemler lehinedir; basınçlı hava altyapı maliyeti tek başına genellikle elektrikli aktüatör ve sürücü PCB'sinin toplam maliyetini aşmaktadır.
Uygulama Hızlı Referansı
| Uygulama | Aktüatör Tipi | Ana Neden |
|---|---|---|
| Robot kol eklemi (5–200 Nm) | BLDC servo + harmonik sürücü | Sıfır boşluk, yüksek tekrarlanabilirlik, programlanabilir |
| Cobot eklemi | BLDC servo + tork sensörü / SEA | Kuvvet farkındalığı, ISO 13849 PLd uyumluluğu |
| Bacaklı robot eklemi | QDD BLDC (düşük vites oranı) | Geri sürüş kabiliyeti, darbe emilimi, dinamik hareket |
| CNC / 3D yazıcı ekseni | Step motor (ekonomik) / servo motor (performans) | Step motor: açık çevrimli, uygun maliyetli; servo motor: hız ve hassasiyet |
| Endüstriyel vana (DN50–300) | Elektrikli çeyrek dönüşlü veya pnömatik kremayer dişli | Torka ve mevcut altyapıya bağlıdır. |
| Yakıt enjektörü | Piezoelektrik veya solenoid | Piezoelektrik: 3 kat daha hızlı açılma; solenoid: daha düşük maliyet |
| Yarı iletken litografi aşaması | Piezoelektrik (kısa stroklu) + doğrusal servo (uzun stroklu) | Nanometre altı çözünürlük + milimetreler arası hareket mesafesinin birleşimi |
| Cerrahi alet (minimal invaziv) | SMA veya kablo tahrikli servo | MR görüntüleme için güvenli, kompakt, biyolojik olarak uyumlu |
| Ekskavatör kolu | Hidrolik çift etkili silindir | Bu kuvvet ve vuruş seviyesinde tek geçerli seçenek |
| Montaj hattı tutucusu | Pnömatik silindir | Hız, sadelik, mevcut basınçlı hava |
Doğru aktüatör tipini seçmek ilk karardır. Onu doğru şekilde çalıştırmak için gerekli elektronik devreyi kurmak ise ikinci ve en çok arızanın meydana geldiği adımdır. Yetersiz boyutlandırılmış bir H-köprüsü ilk durmada kendini imha eder. Kötü enkoder yönlendirmesine sahip bir servo sürücü, hiçbir filtrenin gideremediği konum titremesi üretir. Uygun izolasyona sahip olmayan bir piezoelektrik sürücü EMC'ye uymaz. Highleap Electronics olarak, endüstriyel sınıf motor sürücü PCB'lerinden robotik için kompakt eklem entegre servo sürücülerine kadar tüm aktüatör kontrol PCB'lerini üretiyor ve monte ediyoruz. Anahtar teslim PCB montajımız , tedarik, SMT montajı ve fonksiyonel testleri kapsayarak tasarımdan onaylanmış donanıma kadar geçen süreyi kısaltır. Aktüatör kontrol PCB'niz için fiyat teklifi isteyin ve bize aktüatör tipini, güç seviyesini ve ortamı bildirin; gerisini biz hallederiz.

Önerilen Mesajlar

Yüksek Isı Performanslı Elektronik Ürünler için AlN Seramik PCB Üreticisi
HIGHLEAP ELECTRONICS · Alüminyum Nitrür Seramik PCB...

OEM Prototip ve Üretimi için Alümina PCB Üretimi
HIGHLEAP ELECTRONICS · Alümina Seramik PCB Üretimi...

OEM ve ODM Elektronik Üretimi için PCB Montaj Tedarikçisi
HIGHLEAP ELECTRONICS · OEM / ODM PCB Montaj Tedarikçisi...
Hassas Seramik Devreler için Al2O3 Seramik PCB Üreticisi
HIGHLEAP ELECTRONICS · Alüminyum Oksit Seramik Devre Kartı...
PCB'ler için fiyat teklifi nasıl alınır
Sizin için DFM/DFA analizini çalıştıralım ve size bir raporla geri dönelim. Dosyalarınızı web sitemiz üzerinden güvenli bir şekilde yükleyebilirsiniz. Size bir teklif verebilmek için aşağıdaki bilgilere ihtiyacımız var:
-
- Gerber, ODB++ veya .pcb, spec.
- Montaj gerekiyorsa BOM listesi
- Adet
- Dönüş zamanı
PCB üretiminin yanı sıra PCB tasarımı, PCBA ve anahtar teslimi çözümler de dahil olmak üzere kapsamlı bir elektronik hizmet yelpazesi sunuyoruz. Prototipleme, tasarım doğrulama, bileşen tedariki veya seri üretim konusunda yardıma ihtiyacınız olsun, projenizin başarısını garantilemek için uçtan uca destek sağlıyoruz.
PCBA hizmetleri için lütfen BOM'unuzu (Malzeme Listesi) ve herhangi bir özel montaj talimatını sağlayın. Ayrıca, tasarımlarınızı üretilebilirlik ve montaj için optimize etmek ve sorunsuz bir üretim süreci sağlamak için DFM/DFA analizi de sunuyoruz.