
Ethernet, CAN, Kablosuz, İzolasyon ve EMC için Robot İletişim PCB'si
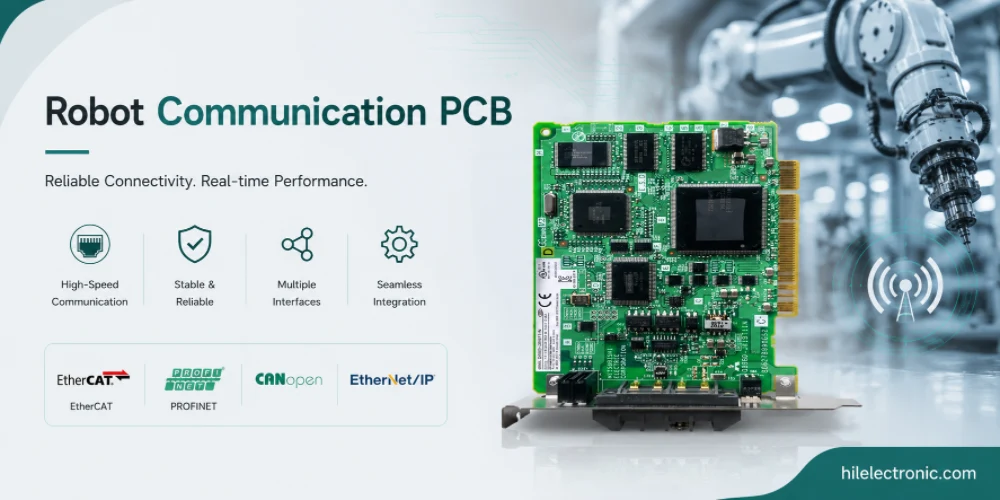
Robot iletişim devre kartları (PCB'ler), alt sistemler arasında komutları, sensör verilerini, teşhis bilgilerini ve harici ağ trafiğini taşır. Modern bir robot, Ethernet, EtherCAT, CAN FD, RS-485, USB, Wi-Fi, Bluetooth, hücresel ve güvenlikle ilgili izole portları tek bir platformda birleştirebilir. İletişim güvenilirliği, özellikle hareket kontrolü, filo işletimi ve güvenlik izleme alanlarında robot davranışını doğrudan etkiler.
Bu kılavuz, robot iletişim kartlarının nasıl planlanması, yerleştirilmesi, monte edilmesi ve test edilmesi gerektiğini açıklamaktadır. Protokol seçimi, kablolu ve kablosuz arayüzler, galvanik izolasyon, EMC bağışıklığı, deterministik zamanlama, yüksek hızlı yönlendirme, kablo maruziyeti ve saha dağıtımından önce aralıklı iletişim sorunlarını yakalayan üretim testlerini kapsamaktadır.
Robot İletişim PCB'leri Gerçekte Ne İşe Yarar?
Robot Sistemindeki Rolü
Robot iletişim devre kartları, alt sistemler arasında ve harici sistemlere giden trafiği taşır. Modern bir robotta iletişim yığını, yüksek hızlı Ethernet'i daha yavaş CAN ile, kablosuz RF'yi kablolu izolasyonla ve endüstriyel protokolleri tüketici arayüzleriyle birleştirir. Robot iletişim kartlarını farklı kılan nedir?
- Protokol çeşitliliği: Bir kart genellikle aynı anda birden fazla protokolü destekler. Ethernet, CAN, RS-485, USB ve kablosuz bağlantı yaygın olarak kullanılır.
- İzolasyon: İletişim portları ve sistem elektroniği arasında galvanik izolasyon. Endüstriyel protokollerde ve güvenlikle ilgili arayüzlerde standarttır.
- EMC bağışıklığı: Kablo kaynaklı parazitlere maruz kalan iletişim arayüzleri. İletilen ve yayılan parazitlere karşı bağışıklık, güvenilirliği doğrudan etkiler.
- Deterministik zamanlama: Endüstriyel protokoller (EtherCAT, PROFINET) mikrosaniyelik zamanlamaya ihtiyaç duyar. Bu düzen, bunu doğrudan destekler.
- Kablosuz RF: Wi-Fi, Bluetooth veya hücresel entegrasyon ve düzenleyici sertifikasyon desteği.
Tasarım Risklerinin Kontrolü
İletişim kartı tasarımı, diğer kartlardan farklı olarak robotun genel davranışını etkiler. Bir iletişim arızası, mobil bir robotun hareketsiz kalmasına, endüstriyel bir robottaki kritik bir komutun kaçırılmasına veya izleme robotundaki sensör verilerinin kaybolmasına neden olabilir. İletişim arızaları daha görünür olduğu için, iletişim kartlarındaki güvenilirlik gereksinimleri genellikle diğer kartlardaki güvenilirlik gereksinimlerinden daha yüksektir.
İletişimi sadece bileşen seçimi olarak değil, özel bir mühendislik disiplini olarak ele alan programlar güvenilir iletişim üretir; iletişimi sıradan bir tasarım görevi olarak ele alan programlar ise bazen teşhis edilmesi zor ve sahada düzeltilmesi pahalı olan aralıklı iletişim sorunları olan sistemler piyasaya sürer.
Sistem düzeyinde, devre kartı yalnızca şemaya göre değil, işlevine, ortamına, kullanım ömrüne ve test kapsamına göre de belirlenmelidir. Bu, teknik olarak doğru ancak montajı zor, bakımı güç veya robota takıldıktan sonra yeterince sağlam olmayan bir PCB üretme hatasını önler.
Ethernet ve fieldbus tercihleri, endüstriyel robot kontrol kartını , kamera işleme modülünü ve paylaşımlı çalışma hücrelerinde kullanılan güvenlik ağını etkiler.
Robotik için Ethernet Varyantları
Robotik Uygulamaları için Ethernet Varyantlarının Seçim Kriterleri
Robotik sistemlerde desteklenen Ethernet varyantları, hız ve topoloji kategorilerini kapsar. Başlıca seçenekler şunlardır:
- Gigabit Ethernet (10/100/1000BASE-T): Standart harici ve dahili iletişim. Ortama bağlı olarak RJ45 veya M12 konektörleri.
- Çoklu gigabit Ethernet (2.5/5/10G): Yüksek bant genişliği gerektiren uygulamalarda ortaya çıkıyor. Üst düzey görüntüleme ve hesaplama.
- Tek çiftli Ethernet (10BASE-T1L): Sensör ağları için ortaya çıkan teknoloji. Daha düşük bant genişliği ancak daha uzun mesafe ve daha hafif kablo.
- EtherCAT: Hareket kontrolü için deterministik Ethernet. Köle ve ana cihaz uygulamaları desteklenmektedir.
- PROFINET: Üretim sektöründe yaygın olarak kullanılan endüstriyel Ethernet.
- POE: Çevre birimlerine güç sağlamak için Ethernet üzerinden güç (PoE). Birçok endüstriyel uygulamada standarttır.
Robotikte Ethernet Varyantlarının Maliyet ve Güvenilirlik Üzerindeki Etkisi
Ethernet, yüksek bant genişliğini yaygın olarak desteklenen donanım ve yazılım yığınlarıyla birleştirdiği için modern robotikte giderek varsayılan iletişim seçeneği haline geliyor. Tarihsel olarak özel protokoller (hareket kontrolü için CAN, sensörler için RS-485) kullanan uygulamalar bile, işlemci Ethernet MAC'lerinin evrenselleşmesi ve Ethernet PHY'lerinin ucuzlamasıyla Ethernet'e geçiyor.
Doğru Ethernet varyantını seçmek, bant genişliği gereksinimine ve kablo uzunluğuna bağlıdır. Gigabit çoğu uygulama için standarttır; yüksek bant genişliği gerektiren görüntüleme veya hesaplama uygulamaları için çoklu gigabit uygun olabilir; uzun kablo bağlantılarına ihtiyaç duyan sensör ağları için 10BASE-T1L ortaya çıkmaktadır. Varyantı gerçek gereksinime uygun seçmek maliyeti düşürür.
Pratik kural, sinyal, güvenlik, termal ve mekanik gereksinimleri karşılayan en basit yapıyı seçmektir. Aşırı özellik belirleme maliyeti artırırken, yetersiz özellik belirleme test veya saha uygulaması sırasında yeniden işleme neden olur.
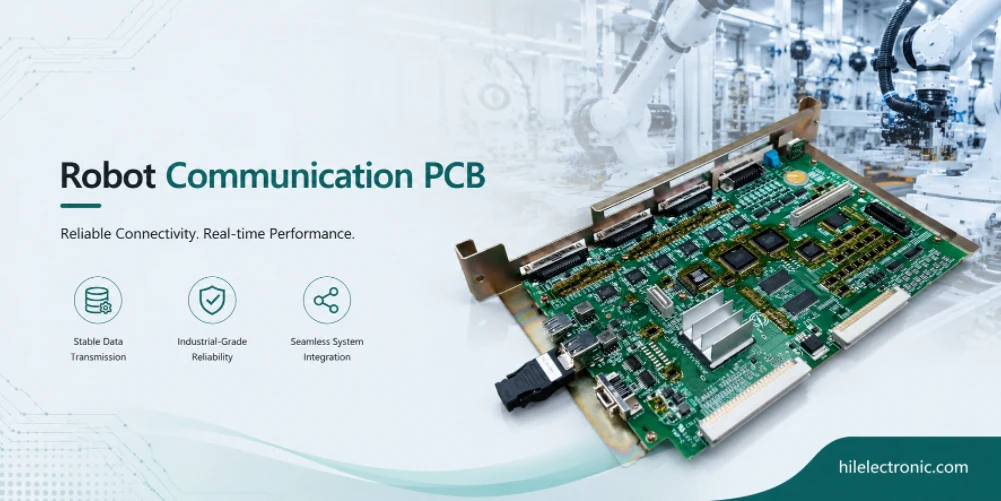
CAN ve Fieldbus Protokolleri
CAN ve Fieldbus Protokolleri için Temel Tasarım Seçenekleri
CAN ve ilgili fieldbus protokolleri, düşük bant genişliğine sahip dahili trafiği taşır. Başlıca varyantları şunlardır:
- Klasik CAN: 1 Mbps standart hız. Endüstriyel ve otomotiv tabanlı robotik sistemlerinde yaygın olarak kullanılmaktadır.
- CAN FD: 8 Mbps'ye kadar esnek veri hızı. CAN sağlamlığını korurken daha yüksek bant genişliği.
- Açılabilir: CAN üzerinde uygulama katmanı protokolü. Hareket kontrolü ve endüstriyel çevre birimleri iletişimi için standart.
- J1939: CAN protokolü üzerinden ağır vasıtalar için kullanılan bir protokoldür. Genellikle dış mekan ve tarım robotlarında kullanılır.
- RS-485 ve RS-422: Maliyet hassasiyeti yüksek veya eski uygulamalar için diferansiyel seri üretim.
Üretim ve Güvenilirlik Hususları
CAN ve CAN FD, sağlam, deterministik olmaları ve motor sürücü ve sensör bileşenlerinde yaygın olarak kullanılmaları nedeniyle robotikte önemini korumaktadır. İletişim kartına CAN işlemeyi entegre eden programlar, geleneksel CAN tabanlı bileşenler ile modern Ethernet tabanlı denetleyici mimarileri arasında bir köprü görevi görür.
CANopen ve diğer CAN tabanlı uygulama katmanı protokolleri, bu standartları kullanan endüstriyel çevre birimleriyle entegrasyonu kolaylaştırır. CANopen'ı destekleyen programlar, çok çeşitli endüstriyel ürünlerle doğal olarak entegre olur; yalnızca ham CAN'ı destekleyen programlar ise ticari çevre birimleriyle iletişim kurmak için bazen uygulama katmanı geliştirmeye ihtiyaç duyar.
Kablosuz Arayüzler: Wi-Fi, Bluetooth, Hücresel, LoRaWAN
Arayüz ve Yerleşim Gereksinimleri
Kablosuz arayüzler, harici iletişim veya mobil robotik için entegre edilir. Başlıca seçenekler şunlardır:
- Wi-Fi (802.11): Harici bağlantı için standart. Düzenleyici verimlilik için sertifikalı modüller tercih edilir.
- Bluetooth: Çevre birimleriyle iletişim için düşük enerjili; daha yüksek bant genişliği için klasik.
- Hücresel (LTE, 5G): Dış mekan ve teslimat robotları için geniş alan iletişimi. Genellikle harici anten gereklidir.
- - LoRaWAN: Sensör ve telemetri uygulamaları için uzun menzilli, düşük güç tüketimli.
- ZigBee: Sensör ağları için ağ yapısı. Robotikte daha az yaygın olmakla birlikte zaman zaman kullanılır.
- Özel RF: Belirli uygulamalar için özel RF teknolojisi. Her pazar için yasal onay gerektirir.
EMC, Zamanlama ve Test Hususları
Kablosuz entegrasyon, yalnızca kablolu tasarımlarda olmayan düzenleyici sertifikasyon sorunlarını beraberinde getirir. ABD'de kullanım için FCC sertifikası, Avrupa için CE sertifikası ve diğer pazarlar için ek sertifikalar, maliyet ve zaman kaybına neden olan testler gerektirir. Sertifikalı, önceden onaylanmış modüller kullanan programlar sertifikasyonu basitleştirir; çıplak radyo çipleri kullanan programlar ise her pazar için tam radyo sertifikasyonuna ihtiyaç duyar.
RF yerleşimi ve anten seçimi, kablosuz performansı önemli ölçüde etkiler. Metal muhafazalara gömülü antenler iyi çalışmaz; anahtarlama elektroniğinin yakınına yerleştirilen antenler parazite maruz kalır; radyasyon desenine dikkat edilmeden konumlandırılan antenler öngörülemeyen kapsama alanı sağlar. Anten yerleşimini dikkatlice planlayan programlar güvenilir kablosuz bağlantı sağlar; anten yerleşimini gelişigüzel ele alan programlar ise bazen hayal kırıklığı yaratan kablosuz menzile sahip ürünler piyasaya sürer.
İzolasyon: Optik, Manyetik, Kapasitif, Dijital
İzolasyon İçin Temel Tasarım Seçenekleri
İletişim arayüzlerinde izolasyon, hem sistemi hem de bağlı ekipmanı korur. Başlıca izolasyon seçenekleri şunlardır:
- Optik: LED-fotodiyot aktarımı. Orta bant genişliğine kadar sinyal izolasyonu için standart.
- Manyetik: Transformatör tabanlı aktarım. Ethernet ve daha yüksek bant genişliğine sahip arayüzlerde yaygındır.
- Kapasitif: Çip üzerinde entegre kapasitör izolasyonu. Modern tasarımlar için kompakt ve uygun maliyetli.
- Dijital izolatörler: Standart veri yolu arayüzleri (SPI, I²C, UART, CAN) için entegre izolasyon.
- İzole güç: İzole edilmiş DC-DC dönüştürücü, izole edilmiş tarafa güç sağlar.
Üretim ve Güvenilirlik Hususları
İzolasyon dereceleri, uygulama güvenlik gereksinimleriyle eşleşmelidir. Temel izolasyon çoğu sinyal iletişimi için yeterlidir; tıbbi ve güvenlik açısından kritik uygulamalar için güçlendirilmiş izolasyon gereklidir. İzolasyonu gerçek gereksinime göre belirleyen programlar, maliyeti ihtiyaca göre eşleştirir; gereğinden fazla izolasyon belirten programlar, uygulamanın ihtiyaç duymadığı izolasyon için ödeme yapar; yetersiz izolasyon belirten programlar ise güvenlik gereksinimlerini karşılamayabilir.
İzole iletişim arayüzleri için izole DC-DC dönüştürücüler maliyeti ve karmaşıklığı artırır ancak güç kaynağı boyunca izolasyonu korur. İzolasyonun gerekli olduğu yerlerde izole DC-DC kullanan programlar tam izolasyon elde eder; izolasyon bariyeri boyunca güç paylaşımı yapan programlar izolasyonu tehlikeye atar.
Yüksek hızlı arayüzler , özellikle iletişim kartı robot güvenlik giriş/çıkış katmanına bağlantılar da içeriyorsa, yüksek hızlı PCB üretiminde kullanılan katmanlama disiplininin aynısını gerektirebilir.
İletişim Panoları için Yüksek Hızlı Yerleşim Planı
Arayüz ve Yerleşim Gereksinimleri
Yüksek hızlı iletişim için devre düzeni, görüş panolarıyla aynı disiplini izler. Kontrollü empedans, uzunluk eşleşmesi, referans düzlemi sürekliliği. Özel iletişim hususları şunlardır:
- Diferansiyel çift yönlendirme: Empedans kontrolü ile sıkı bağlantı. Çiftler arasında uzunluk eşleşmesi.
- Bağlayıcı geçişleri: Bağlantı noktalarındaki empedans süreksizliği, ayak izi tasarımı yoluyla yönetilir.
- Ortak mod filtreleme: Ethernet üzerindeki ortak mod bobinleri gürültüyü reddeder.
- ESD koruması: Harici konektörlerde TVS diyotları. Tüm harici arayüzlerde standarttır.
- Kablo tasarımı: EMC bütçesinin gerektirdiği durumlarda korumalı kablolar kullanılır. Kablo koruma sonlandırması önemlidir.
- RF anteninin yerleştirilmesi: Antenler dijital gürültü kaynaklarından izole edilmiştir. Bazı Wi-Fi tasarımlarında anten çeşitliliği bulunur.
EMC, Zamanlama ve Test Hususları
Yüksek hızlı Ethernet için yerleşim, diferansiyel çift yönlendirmesine, konektör geçişlerine ve dönüş yolu sürekliliğine özel dikkat gerektirir. Yerleşim yönergeleri iyi belirlenmiştir ancak bunlara uyulması disiplin gerektirir. Yönergeleri izleyen programlar sorunsuz Ethernet üretir; disiplini atlayan programlarda ise bazen aralıklı Ethernet sorunları görülür.
İletişim kartları için EMC uyumluluğu genellikle hem emisyon hem de bağışıklık testlerini gerektirir. Emisyon testleri, kartın diğer ekipmanları etkilememesini sağlarken; bağışıklık testleri ise diğer ekipmanlar kartı etkilediğinde çalışmaya devam etmesini sağlar. Endüstriyel ortamlarda çalışan robotlar, bitişik ekipmanlardan kaynaklanan önemli bağışıklık gereksinimleriyle karşı karşıyadır.
İlgili tasarım kararları için robot giriş/çıkış ve güvenlik arayüzü PCB kılavuzuna ve robot kontrol kartı PCB iletişim mimarisine bakın.
Highleap'te İletişim PCB'lerinin Üretimi
Üretim Öncesi DFM İncelemesi
Highleap, yüksek hızlı ve karma protokol kartlarının ihtiyaç duyduğu süreç disiplinine sahip iletişim kartları üretmektedir. Spesifik yetenekleri şunlardır:
- Kontrollü empedanslı çok katmanlı yapı: Ethernet ve diğer yüksek hızlı arayüzler için.
- İnce aralıklı SMT: Kompakt modern PHY ve alıcı-verici paketleri için.
- RF ile montaj: Kablosuz modül entegrasyonu; anten ve RF bileşen yerleşimi.
- İzolasyon bileşeni montajı: İzole edilmiş DC-DC dönüştürücüler, dijital izolatörler ve optik izolatörler standart montajın bir parçası olarak entegre edilmiştir.
- EMC ön taraması: Prototipler üzerinde yakın alan incelemesi; ortak laboratuvarlar aracılığıyla resmi oda testleri.
- Sertifikasyon desteği: Kablosuz modül sertifikasyon başvurularını destekleyen üretim kanıtları.
Test, İzlenebilirlik ve Üretim Aşaması Devri
Highleap'in iletişim kartı üretimi, basit CAN tabanlı kontrol arayüzlerinden karmaşık çok protokollü Ethernet ve kablosuz ağ geçitlerine kadar uzanan kartlar üretmiştir. Üretim sürecindeki disiplin, kontrollü empedans, EMC duyarlı bileşen yerleşimi ve kablosuz arayüzler için anten montajına dikkat etmeyi içerir.
Özel iletişim kartı üretiminin özgün değeri, tasarım disiplininden EMC tasarımına ve üretim testine kadar iletişimi güvenilir kılan unsurlara dair birikmiş anlayıştan kaynaklanmaktadır. Genel üreticilerle çalışan programlar bazen bu detayları gözden kaçırırken, iletişim kartlarında uzmanlaşmış firmalarla çalışan programlar, üretim hizmetinin bir parçası olarak birikmiş bilgi birikiminden faydalanır.
Robot İletişim Devre Kartı Hakkında Sıkça Sorulan Sorular
Robot iletişim PCB'si nedir?
Robot iletişim baskılı devre kartı (PCB), robot alt sistemleri ile harici ağlar arasında kablolu veya kablosuz arayüzler sağlar. Ethernet PHY'leri, CAN alıcı-vericileri, RS-485 arayüzleri, USB hub'ları, kablosuz modüller, izolasyon, konektörler, ESD koruması ve teşhis devreleri içerebilir. Görevi, elektriksel gürültü, hareket ve saha koşulları altında verilerin güvenilir bir şekilde iletilmesini sağlamaktır.
Bir robot ne zaman Ethernet yerine CAN kullanmalıdır?
CAN, mesaj önceliği ve hata toleransının önemli olduğu, düşük bant genişliğine sahip, dağıtık kontrol sistemleri için kullanışlıdır. Ethernet ise görüntü işleme, kayıt tutma, uzaktan kumanda ve genel ağ iletişimi gibi yüksek bant genişliğine sahip trafik için daha uygundur. Birçok robot her ikisini de kullanır: Yerel gömülü cihazlar için CAN veya CAN FD, daha yüksek hızlı koordinasyon için ise Ethernet veya EtherCAT.
Robotlarda Ethernet ve EtherCAT arasındaki fark nedir?
Standart Ethernet, yüksek bant genişliğine sahip iletişim için genel bir ağ teknolojisidir. EtherCAT ise, deterministik hareket ve dağıtılmış G/Ç zamanlaması için optimize edilmiş endüstriyel bir Ethernet protokolüdür. Bir robot, yazılım, teşhis ve kameralar için standart Ethernet kullanabilirken, EtherCAT servo sürücüleri, güvenlik G/Ç'lerini ve zaman açısından kritik hareket cihazlarını bağlar.
Robot iletişim portlarının izolasyona ihtiyacı neden var?
İzolasyon, toprak potansiyel farklarının, kablo kaynaklı geçici akımların ve saha arızalarının kontrolör elektroniğine zarar vermesini veya verileri bozmasını önler. Endüstriyel Ethernet, CAN, RS-485, güvenlik I/O ve harici olarak erişilebilir portlarda yaygındır. İzolasyon gereksinimleri, kablo uzunluğuna, ortama, voltaj aralığına ve güvenlik mimarisine bağlıdır.
Kablosuz modüller PCB tasarımını nasıl etkiler?
Kablosuz modüller, anten açıklığı, topraklama düzlemi planlaması, kontrollü RF yerleşimi, düzenleyici dokümantasyon ve dikkatli mekanik yerleştirme gerektirir. Sertifikalı modüller bile, PCB veya muhafaza anteni bozarsa düşük performans gösterebilir. Robotların ayrıca değişen yönelimler, metal yapılar ve gürültülü endüstriyel ortamlarda güvenilir kablosuz davranış sergilemesi gerekir.
Robot iletişim kartlarında EMC nasıl iyileştirilir?
Elektromanyetik uyumluluk (EMC), konektör koruması, ortak mod bobinleri, ESD koruması, izolasyon, kontrollü dönüş yolları, uygun topraklama, kablo stratejisi, geçici gerilim bastırma ve anahtarlamalı güç elektroniğinden ayırma yoluyla iyileştirilir. Yerleşim ve kasa tasarımı önemlidir çünkü iletişim arızaları genellikle tek bir bileşenden ziyade sistem düzeyinde gürültü bağlantısından kaynaklanır.
İletişim devre kartları için hangi üretim testleri faydalıdır?
Faydalı testler arasında port numaralandırma, bağlantı doğrulama, protokol trafik testleri, izolasyon kontrolleri, ESD koruma denetimi, akım ölçümü, bellenim programlama ve temsili kablolar aracılığıyla fonksiyonel iletişim yer almaktadır. Deterministik ağlar için, protokole ve uygulama riskine bağlı olarak titreşim ve zamanlama davranışı da doğrulanabilir.
Robot iletişim PCB'si üretimi için hangi dosyalara ihtiyaç duyulmaktadır?
Paket, imalat dosyaları, katman yapısı ve empedans gereksinimleri, malzeme listesi (BOM), yerleştirme verileri, montaj çizimleri, konektör ve kablo notları, bellenim veya yapılandırma dosyaları, protokol test prosedürü, kablosuz modül dokümantasyonu ve EMC veya izolasyon gereksinimlerini içermelidir. Harici portlar, koruma ve topraklama beklentilerini açıkça belirtmelidir.
Arayüz ve DFM incelemesi için robot iletişim PCB dosyalarını gönderin.

Önerilen Mesajlar

TMM6 Filtre PCB Üretimi
İçindekiler: Mikrodalga Filtre Tasarımcıları Neden... Kullanıyor?

Taconic RF 35 ve RO4350B PCB karşılaştırması
İçindekiler RF-35 ve RO4350B Karşılaştırması Tedarik ve...

TMM4 Filtre PCB Üretimi
TMM4 filtre PCB'sinin üretimi şu şekilde kontrol edilmektedir...

TMM6 PCB Üretimi
TMM6 üretimi, orta seviye bir Dk için proses kontrol sayfasıdır...
PCB'ler için fiyat teklifi nasıl alınır
Sizin için DFM/DFA analizi yapalım ve size bir raporla geri dönelim. Dosyalarınızı web sitemiz üzerinden güvenli bir şekilde yükleyebilirsiniz. Size fiyat teklifi verebilmemiz için aşağıdaki bilgilere ihtiyacımız var:
-
- Gerber, ODB++ veya .pcb, spec.
- Montaj gerekiyorsa BOM listesi
- Adet
- Dönüş zamanı
PCBA hizmetleri için lütfen BOM'unuzu (Malzeme Listesi) ve herhangi bir özel montaj talimatını sağlayın. Ayrıca, tasarımlarınızı üretilebilirlik ve montaj için optimize etmek ve sorunsuz bir üretim süreci sağlamak için DFM/DFA analizi de sunuyoruz.