
Ishlab chiqarishga tayyor robot vizual PCB yarating

Robot ko'rish platasi "shunchaki hisoblash" emas. Bu real vaqt rejimida idrok qilish quvuri bo'lib, u (1) yuqori o'tkazuvchanlikdagi sensor ma'lumotlarini ishonchli tarzda olishi, (2) bu ma'lumotlarni xotira va cheklangan kechikish bilan sun'iy intellekt tezlatgichi orqali o'tkazishi va (3) harorat, tebranish, EMI va ishlab chiqarish o'zgarishi bo'yicha vaqt bilan belgilangan natijalarni kontrollerlarga doimiy ravishda yetkazib berishi kerak. Agar PCB quvurining biron bir qismi chegarani yo'qotsa - signal yaxlitligi, quvvat yaxlitligi, issiqlik bo'shlig'i yoki yig'ish izchilligi - maydon alomatlari ko'pincha "tasodifiy kamera pasayishi", "beqaror xulosa kechikishi" yoki "vaqtinchalik qayta tiklashlar" sifatida paydo bo'ladi.
Ushbu maqola idrok barqarorligini bevosita belgilaydigan PCB darajasidagi qarorlarga qaratilgan: stackup va materiallar, yuqori tezlikdagi marshrutizatsiya va qaytarish yo'llari, PDN/EMI strategiyasi, issiqlik konstruktsiyasi, ishlab chiqarishga yaroqlilik va tasdiqlash. Ishlab chiqarish va yig'ishni prototiplash va hajm orqali ushbu ishlash chegaralariga mos kelishini istagan jamoalar uchun bizning ko'lamimiz robot PCB ishlab chiqarish va yig'ish xizmatlarida umumlashtirilgan.
Mundarija
- Tizim byudjetlari: Ish yuklamasi, kechikish va "Hech qachon tebranmasligi kerak bo'lgan narsalar"
- PCB stackup & Materials: Yuqori tezlikdagi va DDR uchun asos
- Sensor interfeyslari: MIPI / USB3 / GigE va Return-Path intizomi
- DDR va saqlash: o'tkazish qobiliyatini byudjetlashtirish va vaqtni rejalashtirish haqiqati
- Quvvat yaxlitligi va EMI: Dvigatel shovqini ostida xulosa chiqarishni barqaror saqlash
- Issiqlik dizayni: siqilishsiz barqaror xulosa chiqarish
- DFM/DFA: Takrorlanadigan yig'ish va maydon mustahkamligi uchun loyihalash
- Tasdiqlash va sinov: Ishlab chiqarishda bog'lanish chegarasi va kechikishni isbotlash
1) Tizim byudjetlari: Ish yuklamasi, kechikish va “Hech qachon tebranmasligi kerak boʻlgan narsalar”
Sun'iy intellekt modulini tanlashdan yoki bitta yo'nalishni belgilashdan oldin, PCB cheklovlariga aylanadigan byudjetlarni aniqlang. Ko'rish samaradorligi shunchaki FPS emas - bu eng yomon sahnalarda kechikish taqsimoti va uzluksiz ish vaqti.
- Ish yukining ta'rifi: aniqlash < tasniflash < segmentatsiya < 6-DoF pozitsiya < zich chuqurlik + kuzatish. Har bir qadam xotira trafikini va hisoblash ish siklini oshiradi, bu ham PDN, ham termal dizaynga ta'sir qiladi.
- Boshidan oxirigacha kechikish: ekspozitsiya/o'qish, uzatish, oldindan ishlov berish, xulosa chiqarish, keyingi ishlov berish va harakat boshqaruvchisiga uzatishni o'z ichiga oladi. Faqat o'rtacha qiymatlarni emas, balki p95/p99 maqsadlarini ham belgilang.
- Deterministik chegaralar: Qaysi chiqishlar boshqaruv tsiklini yopishini (chegaralangan va vaqt bilan belgilangan bo'lishi kerak) va qaysilari "monitoring/jurnallashtirish" ekanligini (eng yaxshi harakat bo'lishi mumkin) hal qiling.
- Atrof-muhit haqidagi taxminlar: Yorug'lik o'zgarishi, tebranishning xiralashishi, chang, atrof-muhit harorati va motor drayvlaridan chiqadigan EMI aniq kirishlar bo'lishi kerak, keyingi fikrlar emas.
Amaliy natija - bu kameralar soni, piksellar soni/FPS, maqsadli model(lar), p95/p99 kechikish chegarasi, uzluksiz ish vaqti, korpus cheklovlari va maksimal quvvatni ko'rsatuvchi bir sahifali byudjet varag'i. Bu eng keng tarqalgan nosozlik rejimining oldini oladi: robot sharoitlari o'rniga demo sharoitlari uchun loyihalash.
2) PCB stackup & Materials: Yuqori tezlikdagi va DDR uchun asos
Ko'rishni qayta ishlash platalari uchun stackup mexanik detal emas - bu elektr talabidir. MIPI/USB3/PCIe/DDR barchasi boshqariladigan impedansga, barqaror mos yozuvlar tekisliklariga va oldindan aytib bo'ladigan dielektrik xususiyatlarga bog'liq. Agar stackup beqaror bo'lsa, ko'z chegaralaringiz va vaqt chegaralaringiz beqaror bo'ladi.
- Interfeyslar tomonidan aniqlangan stackup: Qaysi qatlamlar yuqori tezlikdagi yo'llarni olib yurishini, qaysi qatlamlar uzluksiz ma'lumotnomalar bo'lib xizmat qilishini va DDR topologiyasi qayerda joylashganligini hal qiling. Bu qaytish yo'lidagi uzilishlarni keltirib chiqaradigan keyingi murosalarning oldini oladi.
- Tg dan tashqari material tanlash: Yuqori tezlikdagi, izchil Dk/Df uchun va ularning harorat harakati muhim ahamiyatga ega. O'zgaruvchanlik harorat va qurilishlar bo'ylab bog'lanish chegarasi qisqarishi va vaqtning o'zgarishi bilan namoyon bo'ladi.
- Aslida ishlab chiqarish mumkin bo'lgan impedansni boshqarish: Nishon impedansi erishiladigan iz geometriyasi va bardoshlik diapazonlariga mos kelishi kerak. “100Ω farq” boshqariladigan dielektrik qalinligi va jarayon qobiliyatiga bogʻliq boʻlmasa, maʼnosizdir.
Yuqori zichlikdagi marshrutizatsiya va barqaror impedans ko'pincha Inson taraqqiyoti indeksi (Inson taraqqiyoti indeksi) konstruktsiyasini talab qiladi. Agar sizning dizayningiz tor pitchli BGA, zich uzilishlar yoki qisqa yuqori tezlikdagi kanallardan foydalansa, Inson taraqqiyoti indeksi elektron platasi tuzilmalarini erta ko'rib chiqing, shunda stackup keyinchalik murosaga kelishga majbur qilish o'rniga marshrutizatsiyani marshrutizatsiya qilishda yordam beradi.
3) Sensor interfeyslari: MIPI / USB3 / GigE va Return-Path intizomi
Robotlarda vaqti-vaqti bilan ko'rish qobiliyatining buzilishi ko'pincha "kamera dasturiy ta'minoti" emas, balki signal/qaytish yo'lidagi muammolar tufayli yuzaga keladi. PCB elektromagnit kuchlanish, tebranish va harorat ta'sirida kanal yaxlitligini saqlashi kerak.
- MIPI CSI-2 signalining yaxlitligi: Ko'p qatorli differentsial aloqalar boshqariladigan impedans, qattiq qiyshiqlik va uzluksiz havolalarni talab qiladi. Eng keng tarqalgan xato differentsial juftlikning o'zi emas, balki tekisliklarning bo'linishi, bo'shliqlar yoki yomon tikilgan o'tishlar tufayli qaytish yo'lining buzilishidir.
- Kanalning bir qismi sifatida ulagich va egiluvchanlik: Platani FPC ga ulash ulagichlari, mezzanin ulagichlari va kabel yig'ishlari uzilishlarni qo'shadi. Ularni "PCB doirasidan tashqarida" emas, balki kanal byudjetining bir qismi sifatida ko'rib chiqing.
- USB3/GigE o'rtasidagi murosaga kelishlar: Ular uzoqroq masofalar va kamerani moslashuvchan joylashtirish imkonini beradi, ammo umumiy rejimdagi shovqin va ESD ta'siriga ko'proq ta'sir qiladi. Joylashuv, ekranlash/bog'lash maqsadi va himoya joylashuvi aniqlanishi kerak, shunda siz chegarani buzish orqali "portni himoya qilmaysiz".
- Ko'p kamerali sinxronizatsiya: Agar sizga stereo yoki ko'p ko'rinishli izchillik kerak bo'lsa, apparat triggerlari va mos keladigan marshrutizatsiya protsessor/grafik protsessor yuklamasi ostida faqat dasturiy ta'minot bilan sinxronlashtirishga nisbatan siljishni kamaytiradi.
4) DDR va saqlash: o'tkazish qobiliyatini byudjetlashtirish va vaqtni boshqarish haqiqati
Ko'rish ish yuklamalari tezda xotiraga bog'lanib qoladi. Kadr buferlari, og'irliklar va faollashtirishlar o'tkazish qobiliyati uchun raqobatlashadi, bu esa hisoblash yetarli ko'rinsa ham kechikishning keskin oshishiga olib keladi. DDR shuningdek, PCBning eng marjaga sezgir qismlaridan biridir.
- O'tkazish qobiliyati byudjeti: Kirish kadrlari, oldindan ishlov berish, xulosa chiqarishni faollashtirish va chiqishlar uchun umumiy o'qish/yozishlarni hisoblang. Eng yomon sahnalar va ko'p kamerali portlashlar uchun chegara qo'shing.
- DDR vaqt muhandisligi: Bu nafaqat uzunlikni moslashtirish. Strukturalar, qatlam o'tishlari va joylashtirish topologiyasi orqali mos yozuvlar uzluksizligi harorat va qurilish o'zgarishi bo'yicha vaqtning o'zgarmasligini aniqlaydi.
- Prototip va hajm: "Xonada o'tadigan" DDR aloqasi yig'ilish o'zgarishidan keyin yoki haroratning haddan tashqari ko'tarilishida uzilishlarga olib kelishi mumkin - aynan robotlar duch keladigan sharoitlarda.
- Saqlash strategiyasi xatti-harakatlarga ta'sir qiladi: eMMC/flash yuklashni soddalashtiradi va kirish/chiqish murakkabligini kamaytiradi; NVMe o'tkazish qobiliyatini va jurnal yozish imkoniyatini oshiradi, lekin marshrutizatsiya/quvvat/termal yukni qo'shadi.
Strategiya va bag'rikenglikka asoslangan dizayn orqali qatlamlarni rejalashtirishga ishlab chiqarishga tayyor yondashuv uchun, DDR va yuqori tezlikdagi interfeyslar masshtablash orqali barqaror bo'lib qolishi kerak bo'lgan hollarda, ishlab chiqarishga tayyor PCBlar uchun HDI stackup dizayn qo'llanmasidan asos sifatida foydalaning.
5) Quvvat yaxlitligi va EMI: Dvigatel shovqini ostida xulosa chiqarishni barqaror saqlash
Robotlar elektrga qarshi: motor drayverlari va DC/DC konvertorlari keng polosali shovqinni yuboradi, yerga ulash potensiallari yuk ostida siljiydi va tezlanish va tormozlash paytida batareya kuchlanishi pasayadi. Ko'rish PCBsi bu hodisalar davomida barqaror bo'lib qolishi kerak, aks holda xulosa chiqarish vaqti-vaqti bilan uzilib qoladi.
- PDN impedans maqsadlari: Sun'iy intellekt tezlatgichlari tez yuklanish o'tish davrlarini yaratadi. Agar PDN impedansi noto'g'ri chastotalarda juda yuqori bo'lsa, alomatlarga qayta o'rnatish, siqilish, ulanish xatolari yoki "tasodifiy" xulosa beqarorligi kiradi.
- Chastota diapazonlari bo'yicha ajratish: yuqori chastotali mahalliy ajratishni o'rta chastotali ommaviy va rels darajasidagi energiya saqlash bilan birlashtirish. Joylashtirish kondansatörlarni "yaqin atrofda" joylashtirish emas, balki pastadir induktivligini minimallashtirishi kerak.
- Haqiqiy daromadni rejalashtirish bilan domenni ajratish: shovqinli domenlarni (yuqori tok konvertorlari, motor bilan bog'liq relslar) sezgir domenlardan (kamera analogi/soat/ma'lumotnoma) ajrating. Asosiysi, qaytish toklarining qayerda oqishini boshqarishdir.
- Soat va sensor shovqin immuniteti: Malumot soati taqsimoti va sensor interfeyslari ko'pincha umumiy rejimdagi shovqinning birinchi qurbonlari hisoblanadi. Tikuv strategiyasi, shassi bog'lash niyati va ulagich qobig'ini qayta ishlash izchil bo'lishi kerak.
6) Issiqlik dizayni: siqilishsiz barqaror xulosa chiqarish
Termal dizayn - bu "benchmark muvaffaqiyati" "maydondagi muvaffaqiyatsizlikka" aylanadigan joy. Agar plata bir necha daqiqadan so'ng sekinlashsa, kechikish taqsimoti o'zgaradi va robotning harakat taxminlari buziladi.
- Eng yomon holatlar uchun dizayn: ochiq skameykada emas, balki oxirgi korpusda va atrof-muhit diapazonida tasdiqlang.
- Sovutgich biriktirmasining mustahkamligi: O'rnatish bosimi, tekislik va tebranishning mustahkamligi issiqlik qarshiligini va birlikdan birlikga o'zgarishini o'zgartiradi.
- PCB issiqlik tarqalishi: Termal massivlar, ichki tekisliklar va boshqariladigan mis taqsimoti orqali issiqlik nuqtalarini kamaytiradi, ammo ular termal sikl orqali ishlab chiqarilishi va ishonchli bo'lishi kerak.
- Termal-mexanik o'zaro ta'sir: Deformatsiya BGA va nozik pitchli bo'g'inlarga stress beradi; agar chegaralar kichik bo'lsa, uzoq vaqt davomida issiqlik kengayishi vaqti-vaqti bilan nosozlik manbaiga aylanishi mumkin.
7) DFM/DFA: Takrorlanadigan yig'ish va maydon mustahkamligi uchun loyihalash
Vizual ishlov berish uchun mo'ljallangan PCB odatda zich aralash signalli yig'ilishdir: BGAlar, yuqori tezlikdagi ulagichlar, sezgir soatlar va cheklangan izni baham ko'radigan yuqori tok relslari. DFM/DFA siz bog'liq bo'lgan chegaralarni aniq himoya qilishi kerak.
- BGA/QFN yig'ish oynalari: Trafaret strategiyasi, qayta oqim profili va bo'shliqni boshqarish quvvat yaxlitligi va issiqlik ko'rsatkichlariga ta'sir qiladi. Kichik farqlar katta kechikish yoki barqarorlik farqlariga aylanishi mumkin.
- Robotlar uchun ulagichni mustahkamlash: Kamera FPC ulagichlari, mustahkam I/O va platadan plataga ulagichlar tebranish va ishlov berishga bardosh berishi kerak. Mexanik qo'llab-quvvatlash va kuchlanishni kamaytirish rejalashtirilgan bo'lishi kerak, improvizatsiya qilinmasligi kerak.
- Tozalik va qoplama chegaralari: Agar konformal qoplama yoki maxsus tozalash zarur bo'lsa, ishonchlilik pasayish o'rniga yaxshilanishi uchun ulagichlar va termal interfeyslar atrofida ehtiyot choralarini ko'ring.
- Fab bajarilishiga bog'liq stackup/impedans boshqaruvi: Yuqori tezlikdagi muvaffaqiyat nafaqat dizayn maqsadi, balki qatlam qalinligi, mis va bezatish bo'yicha ishlab chiqarish intizomini talab qiladi.
Robototexnika dasturlarida, aynan shu yerda PCB ishlab chiqarish va PCB yig'ish imkoniyatlari marketingga aloqador bo'lmagan, muhandislik nuqtai nazaridan muhimdir: ular prototiplarda tasdiqlangan bir xil impedans, BGA sifati va ulagichning mustahkamligini hajmda izchil ravishda takrorlash mumkinligini aniqlaydi.
8) Tasdiqlash va sinov: Ishlab chiqarishda bog'lanish chegarasi va kechikishni isbotlash
Robot ko'rish platalari uchun "demo versiyasini ishga tushiradi va ishga tushiradi" ishlab chiqarish sinovi emas. Tasdiqlash maydon beqarorligiga olib keladigan aniq nosozlik rejimlarini isbotlashi kerak: ulanish chegarasining qulashi, DDR vaqti-vaqti bilan ishlashi, termal siqilish va kechikish jitteri.
- Yuqori tezlikdagi interfeysni tekshirish: EMI stressi va haroratning haddan tashqari ta'sirida kamera ulanishlarini, DDR va yuqori tezlikdagi kirish/chiqishni malakali qiling. Amaliy bo'lgan hollarda, xonada faqat o'tish/o'tishdan qoching, balki chegarani (BER uslubidagi testlar, kuchlanish naqshlari, boshqariladigan buzilishlar) o'lchang.
- Barqaror ish yukining termal tekshiruvi: vakillik modellarini uzluksiz ishga tushiring va eng yomon muhit va korpus sharoitida hech qanday siqilish va vaqt o'zgarishi yo'qligini tasdiqlang.
- Funksional testning oxirgi bosqichi: deterministik tasvir vektorlarini oziqlantirish va nafaqat "xulosa natijalari" ni, balki chiqishlar va vaqt chegaralarini (p95/p99) tekshirish.
- Kuzatilishi mumkin bo'lgan dalillar: dala muammolarini tezda aniqlash uchun dasturiy ta'minot/model versiyalarini, issiqlik sharoitlarini va ishlash ko'rsatkichlarini bir birlik uchun yozib oling.
Uzoq ish sikllari va qattiq muhitlar haqiqiy talabning bir qismi bo'lganda, ishonchlilikni tekshirish va tasdiqlash usullari tenglikni loyihalash bilan birga rejalashtirilishi kerak. Bizning ishonchlilikni tekshirish bo'yicha ma'lumotnomamiz termal sikl va boshqa stress sharoitlari bo'yicha chegarani tasdiqlash uchun ishlatiladigan keng tarqalgan yondashuvlarni umumlashtiradi.
Xulosa: Robot ko'rishni qayta ishlash uchun PCB real vaqt rejimida AI xulosa chiqarish platformasidir. Maydonda barqaror idrok (1) stackup va material barqarorligi, (2) yuqori tezlikdagi kanal va qaytish yo'li intizomi, (3) motor shovqini ostida PDN/EMI chidamliligi, (4) barqaror issiqlik bo'shlig'i, (5) yig'ishda chegaralarni himoya qiluvchi DFM/DFA va (6) bog'lanish chegarasi va kechikish taqsimotini o'lchaydigan validatsiyaga bog'liq - nafaqat o'rtacha FPS.

Tavsiya Xabarlar
Maxsus mikrovia platalari uchun Xitoyda 14 qatlamli HDI PCB ishlab chiqaruvchisi
HIGHLEAP ELEKTRONIKASI / MIKROVIALAR / KETMA-KETLI...
Xitoyda 14 qatlamli PCB ishlab chiqaruvchisi
BUYURTMA QATTIQ KO'P QATLAMLIKLI PCBHighleap Electronics...
14 qatlamli PCB yig'ish va bir martalik PCB ishlab chiqarish
PCB ISHLAB CHIQARISH + PCBAHighleap Electronics 14 ta...
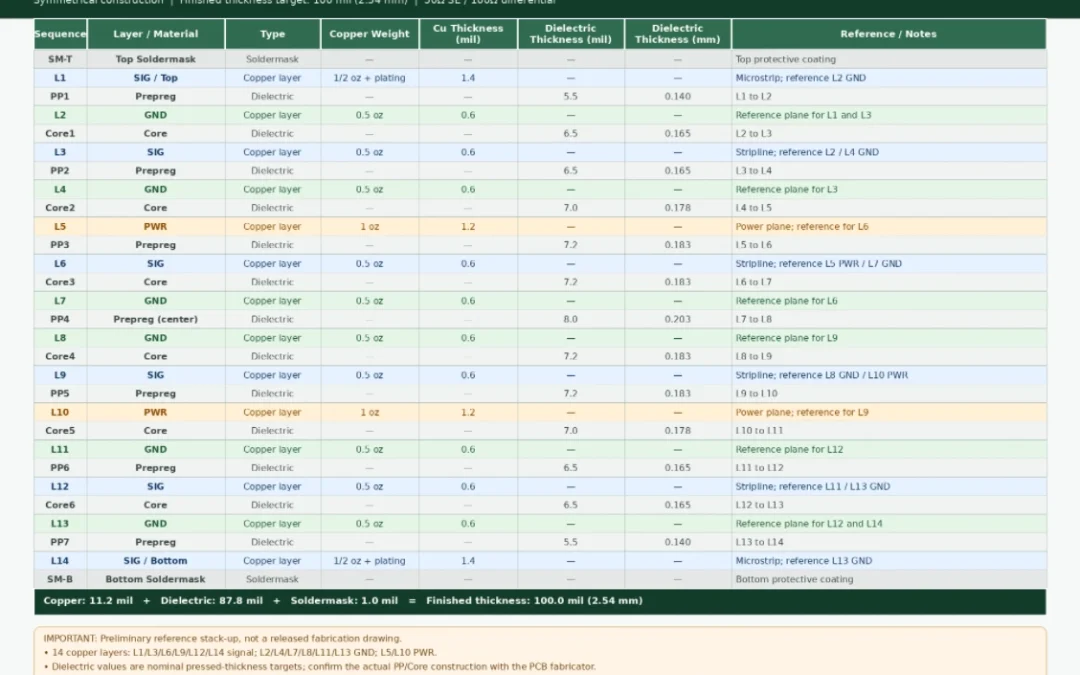
Yuqori tezlikdagi va ko'p qatlamli ishlab chiqarish uchun 14 qatlamli PCB stackup
MUHANDISLIK VA USTAKLASH SHARHI 14 qatlamli PCB stackup bu...
PCB uchun narxni qanday olish mumkin
Keling, siz uchun DFM/DFA tahlilini o'tkazamiz va sizga hisobot bilan murojaat qilamiz.
Veb-saytimiz orqali fayllaringizni xavfsiz yuklashingiz mumkin.
Sizga narx taklif qilish uchun bizga quyidagi ma'lumotlar kerak bo'ladi:
-
- Gerber, ODB++ yoki .pcb, spetsifikatsiya.
- Agar yig'ishni talab qilsangiz, BOM ro'yxati
- miqdor
- Vaqtni aylantirish
PCB ishlab chiqarishga qo'shimcha ravishda, biz PCB dizayni, PCBA (Bosilgan elektron platalar yig'ilishi) va kalit echimlarni o'z ichiga olgan keng qamrovli elektron xizmatlarni taklif etamiz. Sizga prototip yaratish, dizaynni tekshirish, komponentlarni qidirish yoki ommaviy ishlab chiqarish bo'yicha yordam kerak bo'ladimi, biz loyihangiz muvaffaqiyatini ta'minlash uchun oxirigacha yordam beramiz. PCBA xizmatlari uchun BOM (Materiallar ro'yxati) va har qanday maxsus montaj ko'rsatmalarini taqdim eting. Biz, shuningdek, ishlab chiqarish va yig'ish uchun dizaynlaringizni optimallashtirish, silliq ishlab chiqarish jarayonini ta'minlash uchun DFM/DFA tahlilini taklif etamiz.