

Robot Microduck: intelligenza artificiale fisica open-source, simulazione-reale e ingegneria di circuiti stampati.
Microduck: alla scoperta del minuscolo robot fisico-IA e dell'elettronica che lo compone.
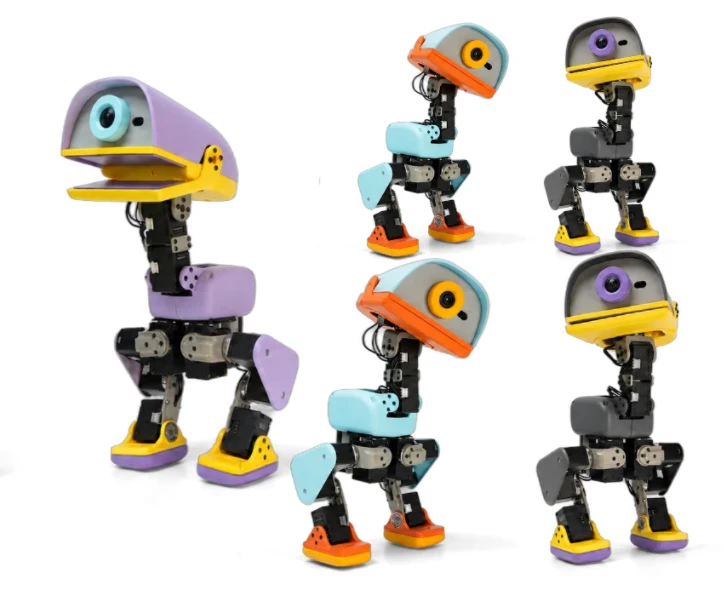
Il Microduck di Pollen Robotics combina apprendimento per rinforzo, elaborazione embedded, sensori e 15 gradi di libertà attuati in un robot bipede di 25 cm. L'aspetto ingegneristico interessante non risiede solo nel suo movimento, ma anche in come l'intelligenza simulata si trasformi in un hardware affidabile per il mondo reale.
Le affermazioni tecniche contenute in questo articolo sono state verificate confrontandole con i materiali ufficiali di Pollen Robotics relativi al Microduck e con i repository ufficiali di GitHub il 30 agosto 2026.
Perché Microduck è diventata un'interessante piattaforma di intelligenza artificiale fisica
Il 27 agosto 2026 Pollen Robotics ha annunciato Microduck . Al momento del lancio, l'azienda lo ha descritto come un robot bipede di 25 cm progettato per rendere più accessibili la sperimentazione tra intelligenza artificiale e fisica, l'apprendimento del movimento e lo sviluppo dalla simulazione alla realtà.
Le specifiche pubblicate includono un Rockchip RK3566 con acceleratore AI , 1 GB di RAM, 32 GB di memoria interna, una fotocamera frontale, una matrice LiDAR time-of-flight 8×8, due IMU, microfoni, un altoparlante, due antenne NFC, Wi-Fi, Bluetooth e una batteria rimovibile NP-F550 da 2600 mAh.
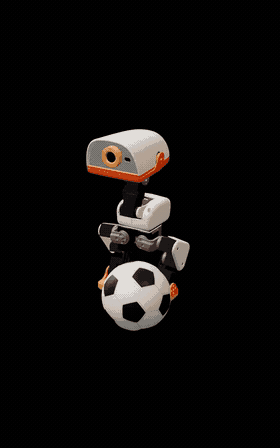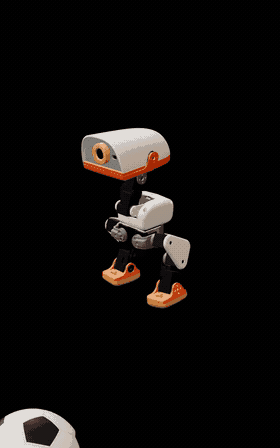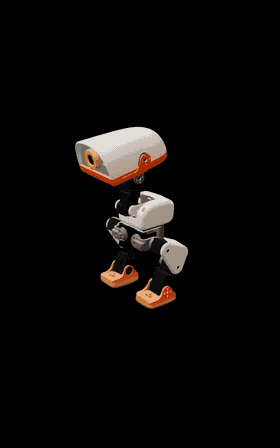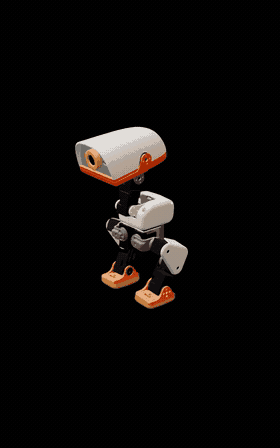
Il suo becco articolato può afferrare oggetti e i materiali ufficiali descrivono comportamenti quali camminare, sedersi, accovacciarsi, rialzarsi dopo cadute comuni, raccogliere oggetti, calciare e pattinare.
Dettagli di lancio che vale la pena citare con precisione
- I preordini sono stati aperti il 27 agosto 2026.
- Il prezzo di lancio annunciato era di 399 dollari statunitensi, tasse e spese di spedizione escluse.
- Le prime consegne erano previste prima di Natale 2026.
- Il Nord America e l'Europa sono stati i mercati di lancio.
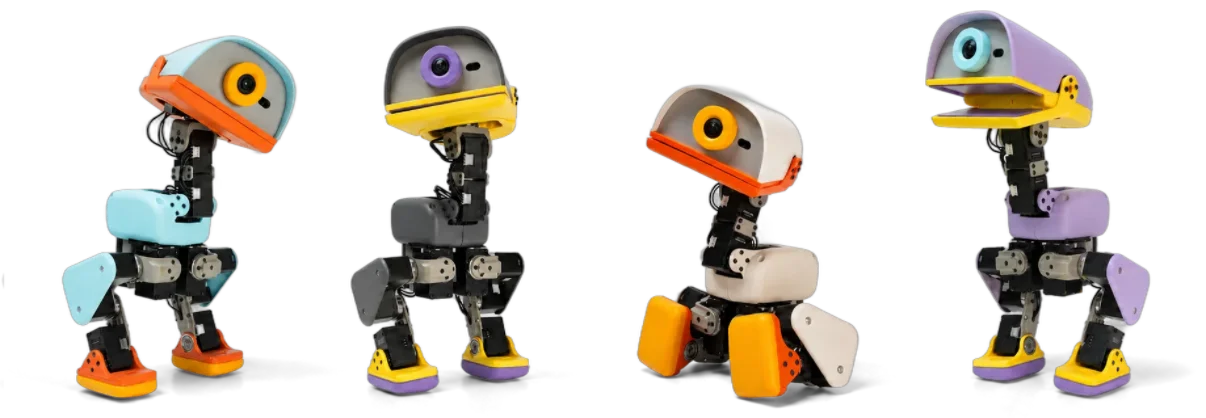
- Quattro colorazioni di lancio: Crema, Grafite, Lavanda e Azzurro.
- La durata della batteria è stata dichiarata in circa un'ora, a seconda dell'utilizzo.
*La cifra di 399 dollari statunitensi è il prezzo di lancio/preordine, non una promessa di un prezzo di vendita definitivo.
Che cos'è effettivamente open source e che non lo è?
Microduck viene correttamente descritto come dotato di uno stack software open source . Pollen Robotics afferma esplicitamente che la definizione di open source si riferisce al software; i file di progettazione meccanica ed elettronica del robot non sono open source . Questa distinzione è importante per gli ingegneri che altrimenti potrebbero presumere che gli schemi elettrici, i file di layout dei circuiti stampati o i file di produzione meccanica siano disponibili pubblicamente.
Runtime di bordo, servizi di controllo e software del robot. Licenza del repository: Apache-2.0. Repository Microduck RL github.com/pollen-robotics/microduck_rl
Ambienti RL, strumenti di simulazione-reale, formazione PPO ed esportazione ONNX. Simulatore di browser ufficiale Sandbox con micro paperella dalla faccia abbracciata
Esegui le policy Microduck addestrate in una simulazione basata su browser.
Dalla simulazione a un robot capace di calciare, camminare e riprendersi
Il repository ufficiale microduck_rl descrive ambienti di apprendimento per rinforzo basati su mjlab (MuJoCo Warp) con PPO . Le policy vengono addestrate a 50 Hz , esportate in ONNX e quindi caricate dal runtime di Microduck sul robot reale.
Il repository documenta anche una procedura di conversione dalla simulazione alla realtà che include la fisica degli attuatori, la randomizzazione del dominio e la simulazione del gioco meccanico. Queste tecniche sono importanti perché una politica che funziona bene in un simulatore idealizzato può fallire quando si confronta con motori reali, giochi meccanici, rumore dei sensori, variazioni di attrito e variazioni della batteria.
Ciò che Pollen Robotics ha specificato pubblicamente
La tabella seguente rispetta le specifiche di lancio pubblicate da Pollen Robotics. Evita volutamente di formulare ipotesi su dettagli non ancora resi pubblici relativi al PCB.
| Zona | Specifiche Microduck pubblicate |
|---|---|
| Dimensioni | 25 cm di altezza, 14 cm di larghezza |
| Peso | Meno di 800 g |
| Azionamento | 15 gradi di libertà tra gambe, testa e collo articolati |
| Calcolare | Processore Rockchip RK3566 con acceleratore AI |
| Memoria/archiviazione | 1 GB RAM, archiviazione 32 GB |
| Visione | Fotocamera frontale con indicatore di utilizzo. |
| Rilevamento della distanza | LiDAR compatto con matrice di tempo di volo 8×8 |
| Rilevamento del movimento | Due IMU, una nel corpo e una nella testa |
| Interazione | Becco prensile articolato; microfoni e altoparlante; due antenne NFC |
| Connettività | Wi-Fi e Bluetooth; le versioni al momento del lancio erano provvisorie. |
| batteria | Batteria rimovibile NP-F550, 2600 mAh; circa un'ora a seconda dell'utilizzo |
| Controllo/politica | Ciclo di policy di bordo a 50 Hz |
Perché l'intelligenza artificiale fisica finisce per diventare un problema per la produzione di elettronica
Gli schemi PCB e i file di progettazione elettronica di Microduck non sono stati resi pubblici, quindi sarebbe errato affermare una specifica configurazione del PCB, il numero di schede, la topologia dei driver dei motori o la strategia di layout di Microduck. Ciò di cui si può parlare con certezza è il problema ingegneristico più ampio comune ai robot compatti: rilevamento, elaborazione, connettività, attuazione e alimentazione devono funzionare insieme all'interno di un piccolo sistema mobile.
Integrità del potere
I carichi degli attuatori possono variare rapidamente. La pianificazione del dominio di alimentazione, la messa a terra, il disaccoppiamento, la corrente nominale dei connettori e il comportamento transitorio possono determinare se la logica sensibile rimane stabile durante il movimento di un robot.
Integrità del segnale e rumore del sensore
Telecamere, IMU, sensori di profondità e interfacce digitali possono essere sensibili a problemi di percorso di ritorno, interferenze e rumore di alimentazione. La disposizione, il routing e il posizionamento dei componenti sono fondamentali.
Densità termica
Processori, regolatori e componenti elettronici degli attuatori generano calore all'interno di un involucro chiuso. È necessario considerare fin da subito la distribuzione del rame, i fori termici e i percorsi di dissipazione del calore a livello di sistema.
Affidabilità meccanica
I robot si muovono, vibrano e a volte cadono. Il montaggio su PCB, il fissaggio dei cavi, la scelta dei connettori, la qualità delle saldature e il controllo dell'assemblaggio possono influire sull'affidabilità sul campo.
Un prototipo robotico non è ancora un prodotto replicabile
Una volta che un team di robotica passa dalla fase sperimentale a quella di produzione, il processo hardware deve diventare ripetibile. Un percorso di produzione pratico spesso si articola in fasi di validazione del prototipo, costruzione ingegneristica, introduzione di nuovi prodotti (NPI), produzione pilota e infine produzione di massa.
Per un progetto di PCB o PCBA per robotica, un pacchetto di produzione completo può includere dati Gerber o ODB++, distinta base (BOM), dati di prelievo e posizionamento, disegni di assemblaggio, requisiti di processo speciali e un piano di test concordato.
State sviluppando un controller per robot, una scheda sensori o un dispositivo di intelligenza artificiale fisica?
Highleap Electronics offre servizi di fabbricazione e assemblaggio di PCB per elettronica embedded, robotica e altri prodotti ad alta intensità ingegneristica. Se il vostro progetto sta passando dalla fase di prototipo alla produzione in serie, inviateci i dati di produzione per una revisione e un preventivo per PCB/PCBA.
Domande frequenti che gli ingegneri si pongono sui Microduck
Microduck è un hardware completamente open-source?
No. Il comunicato stampa di Pollen Robotics afferma esplicitamente che la dichiarazione open source si applica all'intero stack software. I file di progettazione meccanica ed elettronica non sono open source.
Quanto è grande e pesante Microduck?
Le specifiche ufficiali indicano che Microduck è alto 25 cm, largo 14 cm e pesa meno di 800 g.
Quali meccanismi utilizza Microduck per l'apprendimento per rinforzo?
Il repository ufficiale di RL descrive gli ambienti creati su mjlab (MuJoCo Warp) con PPO. Le policy vengono addestrate a 50 Hz, esportate in ONNX e distribuite dal runtime del robot.
Dove si trovano i repository ufficiali open-source?
Il software del robot è disponibile all'indirizzo pollen-robotics/microduck , mentre l'ambiente di apprendimento per rinforzo si trova all'indirizzo pollen-robotics/microduck_rl.
I file di progettazione dei PCB di Microduck sono pubblici?
No. Pollen Robotics dichiara esplicitamente che i file di progettazione elettronica non sono open source. Pertanto, le discussioni pubbliche sulla costruzione esatta del PCB di Microduck non dovrebbero essere presentate come verificate a meno che l'azienda non rilasci ulteriore documentazione hardware.
Messaggi consigliati

Gestione della catena di fornitura per l'assemblaggio di PCB
Highleap Electronics supporta la catena di fornitura per l'assemblaggio di PCB...

Assemblaggio di PCB con rivestimento conforme
Highleap Electronics fornisce servizi di assemblaggio di PCB con tecnologia di fabbricazione conforme...

Assemblaggio di PCB per elettronica industriale
L'assemblaggio di PCB per l'elettronica industriale comprende...

Assemblaggio PCB per elettronica di consumo
Highleap Electronics fornisce circuiti stampati (PCB) per l'elettronica di consumo...
Come ottenere un preventivo per i PCB
Eseguiremo un'analisi DFM/DFA per te e ti invieremo un report. Puoi caricare i tuoi file in modo sicuro tramite il nostro sito web. Per poterti fornire un preventivo, abbiamo bisogno delle seguenti informazioni:
-
- Specifiche Gerber, ODB++ o .pcb.
- Elenco BOM se è necessario l'assemblaggio
- Quantità
- Tempo di svolta
Per i servizi PCBA, vi preghiamo di fornire la vostra distinta base (BOM) e le istruzioni di assemblaggio specifiche. Offriamo anche analisi DFM/DFA per ottimizzare i vostri progetti in termini di producibilità e assemblaggio, garantendo un processo produttivo fluido.