
Como escolher entre os diferentes tipos de atuadores

Figura 1. Tipos de atuadores
Os atuadores são a força motriz de qualquer máquina — eles convertem energia em movimento controlado. Mas cada tipo de atuador impõe diferentes demandas elétricas ao circuito que o aciona. Este guia aborda todos os principais tipos de atuadores, desde os princípios básicos, sua lógica de seleção e os requisitos de projeto de placa de circuito impresso (PCB) que cada um deles cria.
Conteúdo
- Classificação dos atuadores: tipo de movimento e fonte de energia
- Tipos de atuadores elétricos: CC com escovas, BLDC, de passo, servo, linear e piezoelétrico.
- Atuadores hidráulicos e pneumáticos: força, velocidade e controle.
- Atuadores Especiais: Solenoides, SMA, Térmicos e Flexíveis
- Tipos de atuadores em robótica: braços industriais, robôs colaborativos, robôs bípedes e humanoides.
- Como o tipo de atuador influencia o projeto da placa de circuito impresso: energia, térmica e proteção.
- Estrutura de Seleção de Atuadores e Guia de Referência Rápida
A Highleap Electronics fabrica e monta as placas de circuito impresso (PCBs) que controlam atuadores em automação industrial, robótica, dispositivos médicos e aeroespacial. Este guia foi escrito a partir dessa perspectiva: não apenas definindo cada tipo de atuador, mas também suas exigências em relação à eletrônica de acionamento — e por que essas exigências moldam cada decisão que tomamos em relação à quantidade de camadas, largura das trilhas e circuitos de proteção.
1. Como os atuadores são classificados: tipo de movimento e fonte de energia
Um atuador é qualquer dispositivo que converte energia de entrada em movimento mecânico controlado. A classificação segue dois eixos independentes que devem ser especificados para definir um atuador com precisão.
O tipo de movimento descreve a saída geométrica: atuadores lineares produzem deslocamento em linha reta (empurrar/puxar/levantar); atuadores rotativos produzem rotação angular (torque em torno de um eixo); e atuadores multieixos ou combinados — como atuadores de bobina móvel e plataformas Stewart — produzem movimento em mais de uma dimensão geométrica simultaneamente.
A fonte de energia determina a densidade de potência, a controlabilidade, os requisitos de infraestrutura e a natureza da interface eletrônica.
| Fonte de energia | Densidade de potência | Precisão | Infraestrutura necessária | Faixa de força típica |
|---|---|---|---|---|
| Elétrico | Suporte: | Excelente | Fonte de alimentação + placa de circuito impresso do driver | mN – dezenas de kN |
| Hidráulico | Muito alto | Bom (com servoválvula) | Bomba, reservatório, vedações, válvulas | kN – MN |
| Pneumático | Médio-alto | Moderado | Compressor, distribuição, válvulas | N – dezenas de kN |
| Piezoelétrico | Muito alto (curso curto) | Nível nanométrico | Placa de circuito impresso do amplificador de alta tensão | N – kN |
| Térmico / SMA | Baixo | Limitada | Aquecedor ou driver de corrente | µN – N |
A interseção entre o tipo de movimento e a fonte de energia define o atuador. Um atuador rotativo hidráulico e um atuador linear elétrico são dispositivos fundamentalmente diferentes, que requerem eletrônica de controle distinta, análise de modos de falha diferente e arquitetura de placa de circuito impresso diferente — contudo, ambos se enquadram na mesma categoria de “atuador”. As seções a seguir detalham tecnicamente cada categoria.
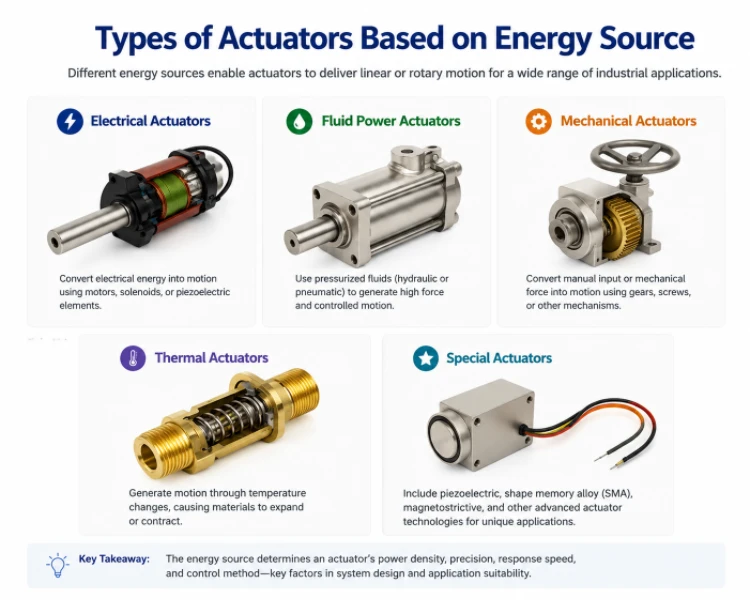
Figura 2. Atuadores categorizados por fonte de energia, incluindo atuadores elétricos, fluidos, mecânicos, térmicos e especiais.
2. Tipos de atuadores elétricos: CC com escovas, BLDC, de passo, servo, linear e piezoelétrico
Os atuadores elétricos dominam a automação e a robótica modernas porque não requerem infraestrutura hidráulica e interagem diretamente com sistemas de controle digital. As subcategorias diferem bastante em termos de arquitetura de controle, requisitos de feedback e exigências da placa de circuito impresso (PCB) do driver.
Motores DC escovados
Os motores CC com escovas convertem energia elétrica em rotação através de escovas de carvão que entram em contato com um anel comutador segmentado, o qual inverte a direção da corrente nos enrolamentos do rotor para manter o torque unidirecional. O torque é proporcional à corrente da armadura (T = K t × I a ); a velocidade é determinada pela tensão da armadura menos a força contraeletromotriz (FCEM). A relação linear entre velocidade e torque faz com que o ciclo de trabalho PWM seja um comando direto de velocidade — mecanicamente simples e eletronicamente direto. A eficiência varia de 70 a 85%; o desgaste das escovas define o limite da vida útil, tipicamente de 500 a 2,000 horas em operação contínua.
Requisitos da placa de circuito impresso do driver: topologia em ponte H (L298N, DRV8833 ou ponte H MOSFET discreta para correntes acima de 5 A), PWM de um microcontrolador, detecção de corrente via resistor shunt. A faísca de comutação gera EMI de banda larga — um capacitor cerâmico de 100 nF em cada terminal do motor, além de um indutor de modo comum nos cabos do motor, é a mitigação mínima. Aplicações: vidros elétricos, ferramentas elétricas, acionamentos de esteiras transportadoras, eletrodomésticos, automação industrial de baixo custo.
Motores CC sem escova (BLDC)
Os motores BLDC substituem a comutação mecânica por comutação eletrônica — o rotor contém ímãs permanentes; três fases do estator são energizadas sequencialmente pela placa de circuito impresso do driver, com base na posição do rotor obtida por sensores Hall ou por detecção da força contraeletromotriz (CEM) sem sensores. O controle orientado ao campo (FOC) decompõe a corrente do estator em componentes que produzem torque (Iq ) e fluxo magnético ( Id ), permitindo uma operação suave em baixa velocidade e máxima eficiência (85–95%). Os motores BLDC oferecem maior densidade de potência, maior vida útil e menor ruído acústico do que seus equivalentes com escovas.
Requisitos da placa de circuito impresso do driver: Inversor trifásico (seis MOSFETs ou IGBTs), drivers de gate com circuitos bootstrap (ex.: TI DRV835x, Infineon 6EDL), amplificadores de detecção de corrente em cada fase, algoritmo FOC executado em um DSP ou microcontrolador com hardware PWM dedicado. O layout da placa de circuito impresso deve minimizar o loop de corrente de comutação — trilhas de gate curtas, capacitor bootstrap posicionado a menos de 5 mm do driver de gate, shunts de corrente de fase no caminho de baixa tensão. Aplicações: Motores de veículos elétricos, drones, compressores de HVAC, servoacionamentos industriais, juntas robóticas, bombas médicas.
Nossas capacidades de fabricação de PCBs suportam os layouts multicamadas densos e o controle preciso de impedância que os servoacionadores BLDC exigem.
Motores de escalonamento
Os motores de passo dividem uma rotação completa em passos discretos — 200 passos/revolução (1.8°/passo) é o padrão para motores de passo híbridos. Cada passo é comandado pela energização de uma combinação específica de fases do estator; o rotor se alinha com o campo magnético resultante e permanece nessa posição. Não é necessário um encoder de posição para o controle em malha aberta, o que torna os motores de passo economicamente viáveis em impressoras 3D, máquinas CNC e automação laboratorial. O micropasso (½, ¼, 1/16, 1/32 de passo) proporciona um movimento mais suave, distribuindo a corrente entre duas fases simultaneamente, ao custo de alguma perda de torque de retenção.
A principal limitação é a ressonância: em certas frequências de passo, a entrada de energia sincroniza com a ressonância mecânica, causando perda de passos e comportamento imprevisível. O DSP antirressonância nos drivers da série TMC da Trinamic compensa essa limitação no firmware. O torque também cai drasticamente acima da frequência de corte, portanto, os sistemas de motores de passo são limitados a velocidades moderadas (tipicamente abaixo de 1,000 rpm para um torque significativo).
Requisitos da placa de circuito impresso do driver: Controle de corrente constante do tipo chopper (A4988, DRV8825, TMC2209), pulso de direção e passo do microcontrolador, resistores de detecção de corrente da bobina. Os circuitos integrados do driver do motor de passo dissipam calor significativo mesmo em repouso — uma camada de cobre sob a almofada térmica e vias térmicas para os planos internos são indispensáveis. Aplicações: Impressoras 3D, roteadores CNC, máquinas de pick-and-place, sistemas de pan/tilt para câmeras, máquinas têxteis.
Servo Motors
Um servo não é um tipo de motor, mas sim uma arquitetura de controle — um sistema de controle de posição em malha fechada que combina qualquer motor (CC com escovas, BLDC ou síncrono CA) com um encoder de posição e um controlador de realimentação. O que define o servo é o circuito: a saída do encoder é comparada ao comando de posição; o erro aciona um controlador PID ou em cascata, que envia um comando de corrente para o estágio de potência. Sistemas servo industriais alcançam largura de banda de 100 a 1,000 Hz e precisão de posicionamento de ±0.01 mm ou melhor com encoders absolutos de 24 bits (protocolos Hiperface, EnDat, BiSS-C).
Requisitos da placa de circuito impresso do driver: mesmo inversor trifásico BLDC mencionado anteriormente, além de interface de encoder (decodificador de quadratura ou SPI/BiSS para ajuste absoluto), conversores analógico-digitais (ADCs) para detecção de corrente e DSP/FPGA implementando o algoritmo de controle. Servoacionamentos industriais adicionam interface EtherCAT ou PROFINET, função Safe Torque Off (STO) conforme IEC 61508 SIL 2 e monitoramento de falhas abrangente. Servos para hobby utilizam uma interface mais simples: PWM de 50 Hz, com largura de pulso de 1 a 2 ms para definir a posição. Aplicações: juntas de robôs industriais, eixos CNC, manuseio de wafers semicondutores, superfícies de controle de voo, máquinas de moldagem por injeção.
Para placas de circuito impresso (PCBs) de servoacionamentos que exigem roteamento de pares diferenciais controlado e layout de sinais mistos com proteção contra interferência eletromagnética (EMI), consulte nossas capacidades de projeto e fabricação de PCBs de alta frequência .
Atuadores elétricos lineares
Os atuadores elétricos lineares convertem o movimento rotativo do motor em deslocamento linear por meio de um fuso trapezoidal, fuso de esferas, cremalheira e pinhão ou transmissão por correia — ou utilizam um motor linear diretamente. Os fusos trapezoidais (rosca trapezoidal) são autotravantes e econômicos; os fusos de esferas adicionam rolamentos de esferas recirculantes para menor atrito, maior eficiência e menor folga. Os motores lineares eliminam completamente a transmissão mecânica, alcançando a maior aceleração e folga zero, ao custo de exigir codificação de posição ao longo de todo o curso e maiores demandas de eletrônica de potência.
Parâmetros críticos de projeto: curso, força máxima e contínua, velocidade, ciclo de trabalho, capacidade de acionamento reverso (essencial para segurança em aplicações colaborativas), classificação IP e protocolo de comunicação (RS-485, CANbus, EtherCAT para unidades industriais). Chaves fim de curso — normalmente fechadas na entrada da placa de circuito impresso para comportamento à prova de falhas — definem os limites de deslocamento mecânico. O monitoramento de corrente permite proteção contra sobrecarga e controle de força em aplicações de malha fechada. Aplicações: estações de trabalho com altura ajustável, camas hospitalares, rastreadores solares, prensas industriais, atuadores de válvulas, controles secundários de voo de aeronaves.
Atuadores Piezoelétricos
Os atuadores piezoelétricos exploram o efeito piezoelétrico inverso em cerâmicas de PZT (titanato zirconato de chumbo): um campo elétrico aplicado faz com que a rede cristalina se expanda ou contraia. Uma pilha de discos finos de PZT com polaridade alternada amplifica a deformação cumulativamente — uma pilha de 40 mm submetida a 150 V produz um deslocamento de aproximadamente 60 µm com forças de bloqueio de vários kilonewtons. O tempo de resposta está na faixa de microssegundos; a resolução é teoricamente ilimitada (subnanométrica com acionamento por carga). As duas principais limitações são o pequeno curso sem amplificação mecânica e a histerese (o deslocamento atrasa o histórico da tensão em 10–15%), o que requer compensação em aplicações de precisão.
Requisitos da placa de circuito impresso do driver: Amplificador de alta tensão (0–150 V ou ±200 V), alta corrente de saída para carregar a carga capacitiva (100 nF a 100 µF). Chips de driver piezoelétrico OPA454, OPA541 ou dedicados. O acionamento em modo de carga, em vez de modo de tensão, minimiza a histerese nas aplicações mais exigentes. O isolamento galvânico da placa de circuito impresso entre o estágio do amplificador de alta tensão e o circuito lógico/de comunicação é obrigatório tanto para segurança quanto para imunidade a ruído. Aplicações: estágios de litografia de semicondutores, scanners AFM, injetores de combustível, transdutores ultrassônicos, sistemas de isolamento de vibração, controle de válvulas de precisão.
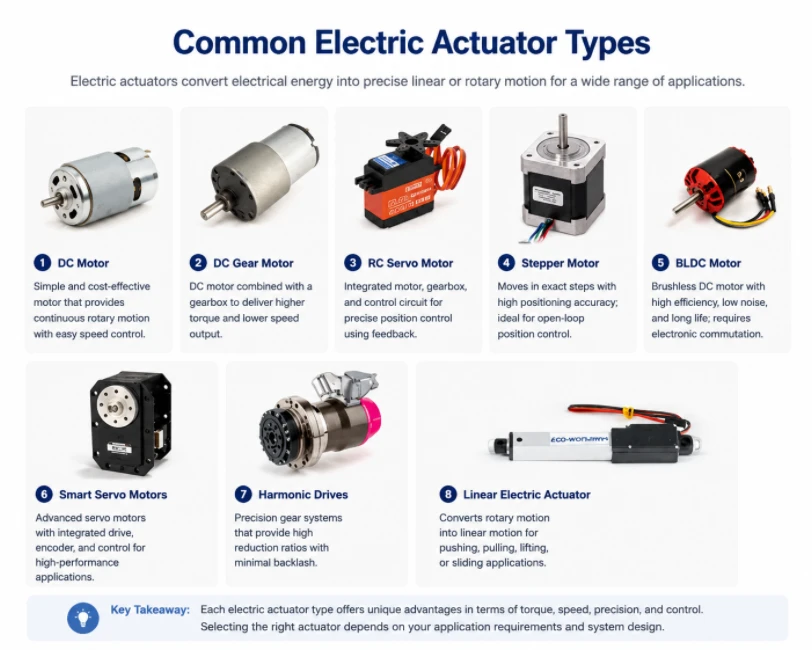
Figura 3. Vários tipos de atuadores elétricos, incluindo atuadores CC, CC com engrenagem, de passo, servo, BLDC, servo inteligente, harmônicos e lineares.
3. Atuadores hidráulicos e pneumáticos: força, velocidade e controle
Os atuadores hidráulicos e pneumáticos geram força através da pressão de um fluido sobre um pistão ou palheta. Eles operam com base no mesmo princípio fundamental (pressão × área = força), mas diferem drasticamente em termos de faixa de pressão, compressibilidade e aplicação.
Atuadores Hidráulicos
Os sistemas hidráulicos operam a pressões de 100 a 700 bar (1,450 a 10,000 psi), produzindo forças que nenhum atuador elétrico de tamanho comparável consegue alcançar. Um cilindro com diâmetro de 100 mm a 350 bar desenvolve aproximadamente 274 kN — mais de 27 toneladas. Essa densidade de força torna a hidráulica a única escolha racional para equipamentos de construção, prensas de forjamento, lemes de navios e controles primários de voo de aeronaves.
Cilindros hidráulicos lineares (de ação simples ou dupla) e motores hidráulicos rotativos são as duas formas fundamentais. O controle preciso de posição requer servoválvulas eletro-hidráulicas (EHSVs) ou válvulas direcionais proporcionais, que traduzem um comando de ±10 V ou 4–20 mA da placa de circuito impresso de controle em deslocamento proporcional do carretel e, portanto, em fluxo proporcional para o cilindro. As larguras de banda das servoválvulas atingem 50–200 Hz, tornando o controle hidráulico de posição em malha fechada viável em simuladores de voo, suspensões ativas de veículos e prensas industriais.
Função da placa de circuito impresso (PCB) em sistemas hidráulicos: A PCB do controlador não alimenta o atuador — ela comanda a válvula. Saídas: loop de corrente de 4–20 mA ou diferencial de ±10 V para servoválvulas; PWM para válvulas solenoides proporcionais com realimentação de corrente. A realimentação de posição de sensores LVDT requer amplificação diferencial de precisão e filtragem passa-baixa na PCB. Os controladores de válvulas solenoides usam circuitos de meia-ponte com controle de corrente chopper — o diodo de roda livre deve ser dimensionado para a tensão de pico indutivo da bobina, que pode atingir de 5 a 10 vezes a tensão de alimentação no desligamento sem um circuito de proteção.
Atuadores pneumáticos
Os atuadores pneumáticos utilizam ar comprimido a 4–10 bar. A pressão mais baixa do que a dos sistemas hidráulicos significa menos força por unidade de área — mas o ar é limpo, compressível (o que lhe confere flexibilidade inerente) e seguro em ambientes alimentícios e farmacêuticos, onde a contaminação por óleo hidráulico é inaceitável. Os sistemas pneumáticos são rápidos na operação de ligar/desligar (resposta da válvula em milissegundos) e mecanicamente simples.
Os tipos padrão incluem cilindros de ação simples (retorno por mola), cilindros de ação dupla (ar em ambos os lados), cilindros sem haste (carro no corpo do cilindro para aplicações de longo curso e baixa flambagem) e atuadores rotativos de cremalheira e pinhão para operação de válvulas de um quarto de volta. O controle pneumático proporcional — que permite alcançar posições diferentes de totalmente aberto ou totalmente fechado — requer válvulas proporcionais eletropneumáticas e feedback de posição, mas a compressibilidade do ar torna o posicionamento preciso inerentemente mais difícil do que o controle servo elétrico ou hidráulico.
Função da placa de circuito impresso em sistemas pneumáticos: Acionador de válvula solenoide (bobina de 24 VCC, saída MOSFET, diodo de roda livre essencial). Para válvulas proporcionais: saída de comando de 4–20 mA ou 0–10 V. Para posicionadores eletropneumáticos de malha fechada: circuito PID com microcontrolador, saída de conversor I/P e feedback de posição por potenciômetro ou LVDT.
Hidráulico vs. Pneumático vs. Elétrico: A Matriz de Decisão
| Critério | Elétrico | Pneumático | Hidráulico |
|---|---|---|---|
| Força máxima (tamanho comparável) | Médio baixo | Suporte: | Muito alto |
| Precisão de posicionamento | Excelente | Moderado | Bom (servoválvula) |
| Velocidade de resposta | Bom - Excelente | Muito rápido (liga/desliga) | Rápido (servoválvula) |
| Eficiência energética | 80-95% | ~10% (perdas por compressão) | ~60–75% |
| Complexidade da instalação | Baixo | Suporte: | Alto |
| Complexidade do driver de PCB | Alto | Baixo | Suporte: |
Para novas instalações abaixo de 20 kN, onde a infraestrutura ainda não existe, o custo total de instalação quase sempre favorece a opção elétrica. Acima desse limite, na indústria pesada, a opção hidráulica continua sendo a escolha racional — o custo está na infraestrutura, não no atuador em si.
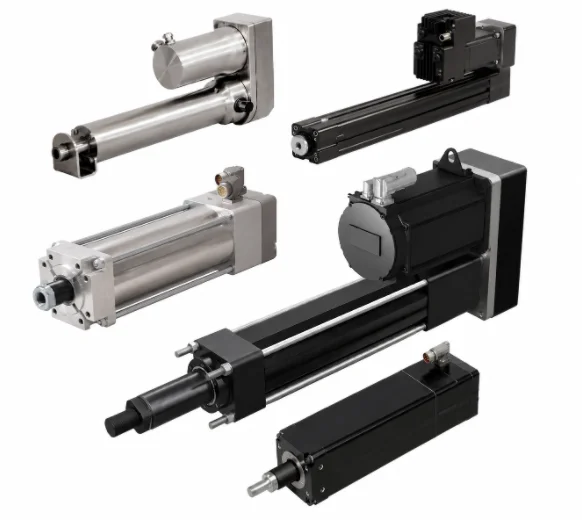
Figura 4. Atuadores hidráulicos e pneumáticos
4. Atuadores Especiais: Solenoides, SMA, Térmicos e Flexíveis
Diversos tipos de atuadores ocupam nichos específicos onde as soluções elétricas, hidráulicas ou pneumáticas convencionais são impraticáveis devido a restrições de tamanho, peso, biocompatibilidade ou ambiente operacional.
Atuadores solenoides
Um solenóide gera força linear puxando um êmbolo ferromagnético para dentro de uma bobina quando uma corrente elétrica flui. A força é aproximadamente proporcional ao quadrado da corrente e inversamente proporcional ao quadrado da distância entre os eletrodos — gerando alta força em cursos curtos, mas diminuindo drasticamente à medida que a distância aumenta. Curso típico: 1–25 mm. Solenóides biestáveis utilizam um ímã permanente para manter uma de duas posições estáveis sem necessidade de energia contínua; apenas um pulso de corrente é necessário para alternar entre os estados, tornando-os ideais para aplicações alimentadas por bateria ou com baixo ciclo de trabalho.
Nota do driver da placa de circuito impresso: A bobina do solenoide armazena energia como um indutor. Quando a chave abre, essa energia precisa ser dissipada — sem um diodo de roda livre ou um circuito de proteção TVS, o pico de tensão destruirá o transistor de comutação nos primeiros ciclos. Para solenoides proporcionais (válvulas hidráulicas proporcionais), a modulação por largura de pulso (PWM) de 100 a 1,000 Hz com controle de corrente em malha fechada permite obter posições de força intermediárias. Aplicações: fechaduras de portas, injetores de combustível, acionadores de bobinas de relés, pilotos de válvulas pneumáticas, freios eletromagnéticos.
Atuadores de liga com memória de forma (SMA)
O fio de nitinol (níquel-titânio) com memória de forma (SMA) contrai-se em 4–8% do seu comprimento quando aquecido acima da sua temperatura de transição austenítica (tipicamente 40–90 °C, dependendo da composição). O aquecimento resistivo com corrente controlada é o método de atuação padrão. A tensão gerada durante a transição de fase atinge 200 MPa — muito superior à do músculo biológico (~0.3 MPa) — num fio sem partes móveis, sem ímanes e sem interferência eletromagnética. A limitação reside na taxa de ciclos: o arrefecimento é a etapa lenta, tipicamente 0.1–2 Hz em ar livre, melhorando significativamente com a convecção forçada ou o arrefecimento termoelétrico.
A placa de circuito impresso (PCB) fornece um driver de corrente constante com monitoramento de resistência para controle em malha fechada (a resistência do Nitinol varia de 15 a 25% durante a transição de fase e, portanto, pode servir como um indicador de posição). Aplicações: ferramentas cirúrgicas minimamente invasivas, pontas de endoscópio ativas, stents vasculares, travas de implantação de satélites, dispositivos de feedback háptico, garras robóticas em ambientes de ressonância magnética.
Atuadores Térmicos
Os atuadores térmicos bimetálicos exploram a expansão térmica diferencial entre dois metais unidos para produzir movimento de flexão ao serem aquecidos. Os atuadores de motor de cera utilizam a expansão volumétrica de uma cera de mudança de fase para empurrar um pistão — gerando força substancial (dezenas a centenas de newtons) sem necessidade de energia elétrica em versões puramente passivas. A simplicidade e a confiabilidade dos motores de cera os tornam o padrão para termostatos de refrigeração de motores automotivos e coletores de aquecimento de piso. As versões com aquecimento elétrico adicionam uma bobina de resistência para controle ativo; a placa de circuito impresso do driver fornece apenas corrente regulada para o aquecedor e feedback de temperatura de um termistor ou termopar.
Polímero Eletroativo (EAP) e Atuadores Flexíveis
Os atuadores de elastômero dielétrico (DEAs) consistem em uma película elastomérica flexível entre duas camadas de eletrodos flexíveis. A aplicação de 1 a 5 kV atrai os eletrodos, comprimindo o elastômero lateralmente — produzindo deformações de até 380%, muito além da capacidade de qualquer material de atuador rígido. Os atuadores de compósito polímero-metal iônico (IPMC) se deformam sob 1 a 5 V à medida que os íons hidratados migram sob o campo elétrico, criando um inchaço diferencial. Ambos os tipos são macios, silenciosos, leves e biocompatíveis — a escolha ideal para dispositivos hápticos vestíveis, garras robóticas flexíveis, mãos protéticas e robôs subaquáticos, onde os atuadores rígidos não conseguem se adaptar a superfícies irregulares.
As placas de circuito impresso (PCBs) para drivers DEA exigem geração de alta tensão (conversor boost mais multiplicador de tensão) com regulação precisa. Os drivers IPMC necessitam apenas de controle de corrente de baixa tensão, mas devem acomodar a característica de impedância incomum do ionômero. Ambos impõem desafios especializados no projeto de PCBs. Para placas multicamadas complexas destinadas a essas aplicações, nosso serviço completo de montagem de PCBs cuida do fornecimento de componentes, da montagem SMT e da validação funcional em um único fluxo de trabalho.
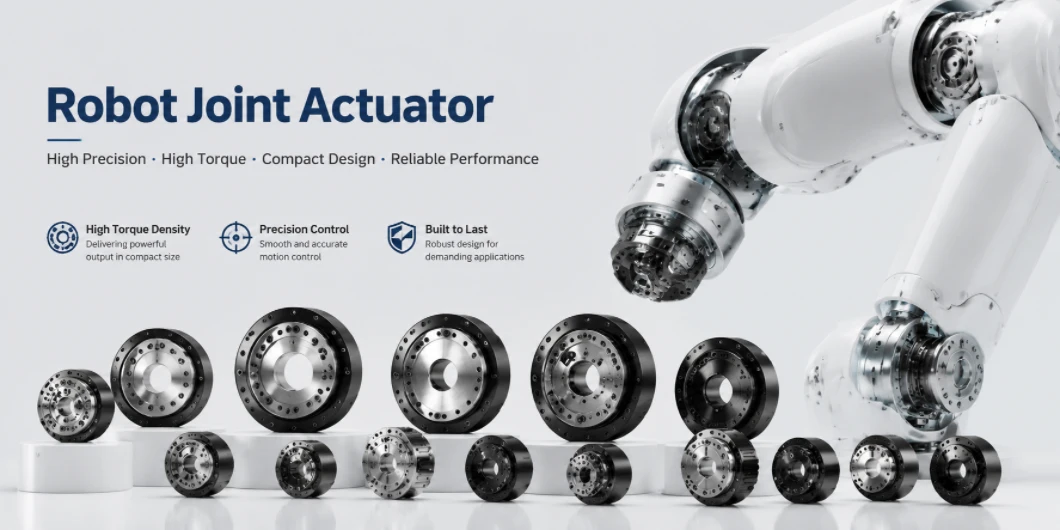
Figura 5. Atuadores de juntas robóticas para robôs industriais, colaborativos, bípedes e humanoides, mostrando vários tamanhos e faixas de torque.
5. Tipos de atuadores em robótica: braços industriais, robôs colaborativos, robôs bípedes e humanoides
A robótica é o domínio de aplicação que exige o máximo de cada propriedade de um atuador simultaneamente: alta relação torque/peso, alta largura de banda, precisão de posicionamento, capacidade de acionamento reverso para interação humana segura, longa vida útil e integração perfeita com a eletrônica — tudo isso em um pacote que deve ter sua própria fonte de alimentação e capacidade de processamento. Nenhum tipo de atuador, por si só, satisfaz todos esses requisitos simultaneamente. É por isso que diferentes categorias de robôs convergiram para diferentes arquiteturas de atuadores e por que a indústria da robótica impulsionou mais a inovação em atuadores na última década do que qualquer outro setor.
Braços robóticos industriais: precisão e repetibilidade
Os braços articulados de seis eixos (FANUC, KUKA, ABB, Yaskawa) priorizam a repetibilidade acima de tudo — ±0.02 mm no ponto central da ferramenta é uma especificação típica. Cada junta utiliza um servomotor BLDC acoplado a um redutor harmônico (engrenagem de onda de tensão) com relações de 80:1 a 160:1. Os redutores harmônicos alcançam folga zero em um pacote compacto — essencial para a repetibilidade. Encoders absolutos de múltiplas voltas (resolução de 24 a 28 bits, protocolo EnDat ou BiSS-C) fecham o laço de posição. A placa de circuito impresso (PCB) do servoacionamento para cada eixo implementa o controle de corrente em 4 a 32 kHz, o controle de velocidade em 1 a 4 kHz e o controle de posição em 250 Hz a 2 kHz. O barramento de campo EtherCAT ou PROFINET conecta as PCBs de acionamento ao controlador do robô, exigindo silício PHY/MAC específico e um projeto de compatibilidade eletromagnética (EMC) cuidadoso para evitar que ruídos de comutação corrompam a comunicação do barramento de campo.
Robôs Colaborativos (Cobots): Consciência da Força e Contato Seguro
Os robôs colaborativos (séries UR da Universal Robots, FANUC CRX, ABB GoFa) adicionam sensores de torque nas juntas à configuração de servomotor + inversor harmônico. Um transdutor de torque com extensômetro na flange de saída da junta, ou a estimativa de torque baseada na corrente do motor, detecta contatos inesperados em um único ciclo de controle, interrompendo o movimento antes que a força aplicada a um humano exceda 80 N (limite de potência e força da norma ISO/TS 15066). Alguns projetos utilizam atuadores elásticos em série (SEAs), nos quais uma mola calibrada entre a saída da caixa de engrenagens e o elo do robô converte a deflexão (medida por um encoder) em força — inerentemente adaptáveis, sem a necessidade de um sensor separado.
A placa de circuito impresso (PCB) conjunta para um robô colaborativo (cobot) deve implementar excitação por ponte de Wheatstone, condicionamento de sinal diferencial com relação sinal-ruído (SNR) acima de 80 dB, amostragem do conversor analógico-digital (ADC) de 1 a 10 kHz para feedback de torque e monitoramento de segurança de canal duplo conforme ISO 13849 PLd ou PLe — o caminho de monitoramento de torque crítico para a segurança deve ser fisicamente independente do caminho de controle de movimento primário.
Robôs com pernas: a tração quase direta muda o jogo.
Robôs quadrúpedes (Boston Dynamics Spot, MIT Cheetah, ANYmal) e bípedes corredores tornaram o acionamento quase direto (QDD, do inglês "quasi direct drive") a inovação definidora em atuadores da última década. Os atuadores QDD utilizam relações de engrenagem muito baixas (1:1–9:1) com motores BLDC de alta densidade de torque, projetados especificamente para essa finalidade. O resultado é uma articulação com alta capacidade de reversão — as forças de impacto do solo passam pela articulação sem destruí-la, e a perna pode absorver e devolver energia como uma mola. Os acionamentos harmônicos tradicionais de alta relação não conseguem fazer isso: a engrenagem trava automaticamente, de modo que toda a energia do impacto precisa ser absorvida pela estrutura rígida.
A desvantagem: as juntas QDD não conseguem manter a posição contra a gravidade sem corrente contínua do motor e exigem correntes de fase maiores (e, portanto, eletrônica de potência maior) do que os acionamentos equivalentes de alta relação. A placa de circuito impresso do driver deve suportar correntes de pico de 30 a 100 A a 24 a 48 V em um pacote compacto e termicamente eficiente, integrado diretamente à carcaça da junta do robô. Nossa fabricação de placas de circuito impresso com cobre espesso (até 10 oz de cobre) atende diretamente a esse requisito.
| Categoria Robô | Tipo de atuador primário | Gear Ratio | Requisito chave | Plataforma de exemplo |
|---|---|---|---|---|
| Braço industrial (6 eixos) | Servo BLDC + acionamento harmônico | 80: 1 - 160: 1 | Folga zero, repetibilidade de ±0.02 mm | FANUC M-20, KUKA KR10 |
| Robô colaborativo | Servo BLDC + sensor de torque / SEA | 100: 1 - 200: 1 | Sensor de força de contato, ISO 13849 PLd | UR10e, ABB GoFa |
| Com pernas / quadrúpede | QDD BLDC (baixa proporção) | 1: 1 - 9: 1 | Capacidade de retroceder, absorção de impacto | Spot, ANYmal, Guepardo |
| Robô humanóide | QDD + SEA + linear (misto) | Misturado por junta | Destreza, conformidade, eficiência energética | Tesla Optimus, Figura 02, Atlas |
| robô cirúrgico | Acionado por cabo + piezoelétrico | N/D | Feedback de força preciso, compatível com ressonância magnética | da Vinci, Stryker Mako |
| Garra robótica flexível | Pneumático (macio) / SMA / EAP | N/D | Obediência, preensão suave | Robótica flexível mGrip |
Robôs Humanoides: O Problema Mais Difícil dos Atuadores
Os humanoides (Tesla Optimus, Figura 02, Agility Digit, Boston Dynamics Atlas) requerem de 20 a 40 graus de liberdade atuados em um corpo que carrega sua própria energia, capacidade de processamento e sensores. Nenhum tipo de atuador isolado satisfaz todos os requisitos das articulações. As arquiteturas de humanoides atuais combinam: atuadores BLDC QDD nos quadris, joelhos e tornozelos para locomoção; servoatuadores de acionamento harmônico menores nos ombros e cotovelos para manipulação; servoatuadores acionados por cabos ou em miniatura nos dedos para destreza; e atuadores elétricos lineares na coluna vertebral e no tronco para mobilidade do tronco.
As placas de circuito impresso (PCBs) dos drivers dentro de uma articulação humanoide representam alguns dos componentes eletrônicos mais exigentes em produção atualmente: alta densidade de corrente (pico de 30 a 100 A) em volume mínimo, sensoriamento de corrente multicanal com resolução de microssegundos, comunicação EtherCAT ou CAN FD em tempo real, gerenciamento térmico em uma caixa selada a 85 °C de temperatura ambiente e certificação de segurança funcional de acordo com a norma IEC 62061. Os encoders magnéticos absolutos (AS5047, MA702) substituíram os encoders ópticos na maioria das articulações humanoides — menores, com menor consumo de energia, mais resistentes à vibração e agora disponíveis a um custo inferior a US$ 1 em grandes volumes.
A ampla revolução no hardware da robótica desde 2020 foi possibilitada principalmente por três avanços em nível de PCB: semicondutores de potência GaN e SiC de banda larga, que permitem frequências de comutação mais altas com menores perdas em encapsulamentos menores; encoders magnéticos de alta resolução e baixo consumo de energia a preços acessíveis; e materiais avançados de interface térmica e matrizes de vias térmicas preenchidas com cobre, que permitem maior potência em áreas de PCB de driver menores. Para empresas de robótica que desenvolvem esses sistemas, nosso serviço de prototipagem de PCB oferece suporte à iteração rápida, desde o projeto até o hardware testado. O roteamento de escape BGA denso para ASICs de juntas de robôs é contemplado por nossa capacidade de montagem de PCB BGA.
6. Como o tipo de atuador influencia o projeto da placa de circuito impresso: energia, térmica e proteção.
O tipo de atuador é a principal restrição na placa de circuito impresso (PCB) do seu controlador. Isso não é uma questão de preferência, mas sim uma relação física. A tabela abaixo resume as implicações arquitetônicas por tipo de atuador. Cada item nela presente tem uma consequência direta na quantidade de camadas, na espessura do cobre, na seleção de componentes e na topologia do circuito de proteção.
| Tipo de Atuador | Topologia do driver | Requisitos críticos de projeto de PCB | Circuitos de Proteção |
|---|---|---|---|
| Motor DC escovado | Ponte H + PWM | Traços de alta corrente, desacoplamento EMI do motor nos terminais. | Diodos de roda livre, sobrecorrente, polaridade reversa |
| Motor BLDC | Inversor trifásico + FOC | Área mínima do circuito de comutação, posicionamento do capacitor de bootstrap, detecção de corrente diferencial | Bloqueio UV, prevenção de penetração de raios UV, desligamento térmico |
| Motor de passo | Chopper de corrente constante | Aplicação de cobre térmico sob o CI do driver, precisão do resistor de ajuste de corrente | Bloqueio por sobrecorrente, térmico, subtensão/sobretensão VM |
| Servo (industrial) | BLDC + interface de codificador + DSP | Roteamento de codificador diferencial, layout de ADC, PHY de barramento de campo isolado | Função STO (IEC 61508 SIL 2), detecção de falhas do encoder |
| Piezoelétrico | Amplificador de alta tensão (0–150 V / ±200 V) | Isolamento de alta tensão da lógica, compensação do amplificador para carga capacitiva | Proteção contra curto-circuito na saída de alta tensão, proteção térmica. |
| Válvula solenóide/proporcional | meia ponte MOSFET | Diodo de roda livre dimensionado para pico indutivo, filtro de corrente PWM | TVS ou diodo Zener com proteção contra sobrecorrente e picos de corrente indutivos. |
| SMA / térmico | Corrente constante linear ou comutada | Monitoramento de resistência para feedback de estado de fase, integração de dissipador de calor | Sobrecorrente (falha rápida do fio), sobretemperatura |
Arquitetura de energia
As placas de circuito impresso (PCBs) para acionadores de atuadores quase sempre exigem múltiplos domínios de tensão isolados: barramento de alta tensão para o motor (12–48 V para atuadores CC; até 700 V para servoacionadores industriais), alimentação lógica (3.3 V ou 5 V), referência analógica de precisão (para conversores analógico-digitais e condicionamento de sensores) e alimentação para acionamento de gate (12–15 V, bootstrap ou isolada). O isolamento galvânico entre o lado do motor e o lado da lógica/comunicação — por meio de conversores CC-CC isolados ou acionadores de gate isolados — é obrigatório em projetos industriais, tanto para segurança quanto para imunidade a ruídos (IEC 62061, ISO 13849). Nossa fabricação de PCBs de 4 camadas oferece o pareamento dedicado de planos de alimentação e terra que as PCBs para atuadores com múltiplos trilhos exigem.
Gerenciamento termal
Um motor BLDC de 48 V / 10 A com 95% de eficiência dissipa aproximadamente 25 W no estágio de potência — provenientes de três fontes: perdas por condução (I²R nos MOSFETs), perdas por comutação (proporcionais a f<sub> sw </sub> × V <sub> DS</sub> × I<sub> D </sub>) e perdas no circuito de acionamento do gate. Para lidar com isso, são necessárias de 2 a 3 onças de cobre nas camadas de potência, matrizes de vias térmicas (0.3 a 0.5 mm de diâmetro, espaçamento de 1 a 1.5 mm) conectando os pads de dreno dos MOSFETs aos planos de cobre internos e, às vezes, dissipadores de calor externos de alumínio montados na placa de circuito impresso (PCB). Os MOSFETs de GaN operam em frequências de 200 a 500 kHz, enquanto os de silício operam em frequências de 20 a 50 kHz — a maior frequência reduz o tamanho dos componentes passivos, mas exige um layout de PCB mais compacto para manter a indutância do loop de comutação abaixo de 5 nH. Para placas que requerem 2 onças de cobre ou mais nas camadas internas, nosso serviço de fabricação de PCBs multicamadas atende a esses requisitos de alta espessura de cobre.
A placa de circuito impresso (PCB) não é um fator determinante na escolha do atuador — ela faz parte do sistema do atuador. Restrições térmicas, elétricas e mecânicas decorrem do tipo de atuador e influenciam todas as decisões de projeto em nível de placa. Para as restrições específicas do projeto da PCB do atuador e da revisão de DFM (Design for Manufacturing) , nossa equipe de engenharia avalia o layout em relação aos requisitos de corrente, térmicos e de integridade de sinal antes da fabricação.
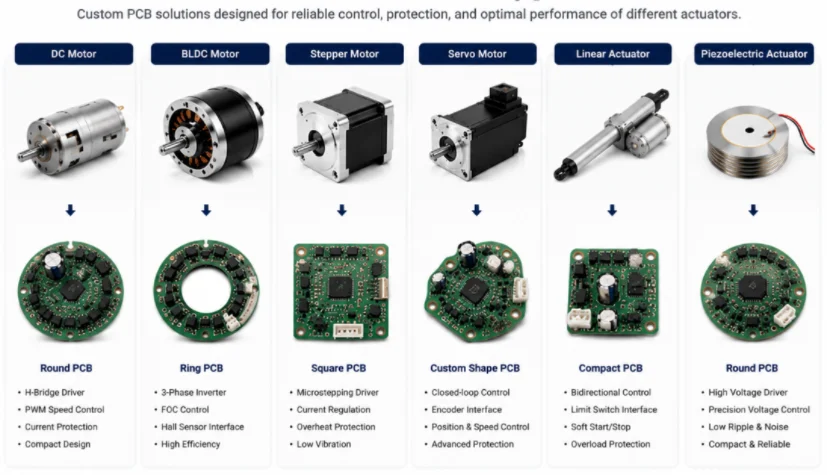
Figura 6. Tipos de atuadores e módulos de PCB correspondentes, incluindo atuadores DC, BLDC, de passo, servo, lineares e piezoelétricos com layouts de PCB.
7. Estrutura de Seleção de Atuadores e Guia de Referência Rápida
A seleção de atuadores é um processo de engenharia, não uma simples consulta a uma tabela. A estrutura de quatro etapas a seguir organiza a decisão e destaca as principais compensações antes mesmo da especificação de qualquer componente.
Etapa 1 — Defina os requisitos de movimento: Especifique o tipo de movimento (linear/rotativo), o curso ou a faixa angular, a força ou o torque de pico e contínuo, a velocidade máxima, a precisão de posicionamento necessária (ligado/desligado, multiponto, contínuo, nanométrico) e o ciclo de trabalho. Somente esses parâmetros já eliminam a maioria das famílias de atuadores.
Etapa 2 — Avalie o ambiente operacional: classificação IP, faixa de temperatura, exposição a produtos químicos (sala limpa, ambiente seguro para contato com alimentos, lavagem), vibração e choque, classificação de atmosfera explosiva (ATEX, NEC) e infraestrutura disponível (já existe ar comprimido ou energia hidráulica?). Uma aplicação em sala limpa farmacêutica exclui imediatamente o uso de óleo hidráulico. Uma escavadeira de mineração exclui imediatamente o uso de atuadores elétricos alimentados por bateria para o braço principal.
Etapa 3 — Avaliar os requisitos de controle e integração: controle liga/desliga versus controle proporcional, malha aberta versus malha fechada, controle de posição versus controle de força, protocolo de comunicação (analógico, PWM, RS-485, CANbus, EtherCAT), nível de segurança funcional exigido (PLc/PLd/SIL 2) e integração com o CLP ou controlador de robô existente. Esses requisitos determinam a complexidade da placa de circuito impresso do driver e o custo da certificação — muitas vezes um fator maior do que o custo do próprio hardware do atuador.
Etapa 4 — Calcular o custo total de propriedade: O ar comprimido custa aproximadamente de 5 a 8 vezes mais por unidade de energia mecânica útil do que a atuação elétrica direta. Os sistemas hidráulicos exigem a substituição periódica de fluidos e vedações e apresentam risco de contaminação por óleo. Os sistemas elétricos têm um custo inicial mais alto, mas um custo operacional mais baixo, não possuem consumíveis e contam com cronogramas de manutenção previsíveis. Para novas instalações abaixo de 20 kN, o custo total de instalação quase sempre favorece a opção elétrica — o custo da infraestrutura de ar comprimido, por si só, normalmente excede o custo combinado do atuador elétrico e da placa de circuito impresso do driver.
Guia de Referência Rápida do Aplicativo
| Aplicação | Tipo de Atuador | Motivo principal |
|---|---|---|
| Junta do braço robótico (5–200 Nm) | Servo BLDC + acionamento harmônico | Sem folga, alta repetibilidade, programável |
| junta cobot | Servo BLDC + sensor de torque / SEA | Conscientização sobre o uso da força, conformidade com a norma ISO 13849 PLd |
| articulação de robô com pernas | QDD BLDC (relação de engrenagem baixa) | Capacidade de retroceder, absorção de impacto, movimento dinâmico |
| Eixo CNC / impressora 3D | Motor de passo (econômico) / servo (desempenho) | Motor de passo: malha aberta, econômico; servo: velocidade e precisão |
| Válvula industrial (DN50–300) | cremalheira elétrica de um quarto de volta ou pneumática | Depende do torque e da infraestrutura existente. |
| Injetor de combustível | Piezoelétrico ou solenóide | Piezoelétrico: abertura 3 vezes mais rápida; solenóide: custo mais baixo |
| Estágio de litografia de semicondutores | Piezoelétrico (curso curto) + servo linear (curso longo) | Combinação de resolução subnanométrica e deslocamento de vários milímetros. |
| Instrumento cirúrgico (minimamente invasivo) | Servo acionado por cabo ou SMA | Seguro para ressonância magnética, compacto e biocompatível. |
| Braço de escavadeira | Cilindro hidráulico de dupla ação | Única opção viável com essa força e curso |
| garra de linha de montagem | Cilindro pneumático | Rapidez, simplicidade, ar comprimido existente |
Selecionar o tipo certo de atuador é a primeira decisão. Construir a eletrônica para controlá-lo corretamente é a segunda — e onde a maioria das falhas ocorre. Uma ponte H subdimensionada se autodestrói na primeira parada. Um servoacionador com roteamento de encoder inadequado produz oscilações de posição que nenhum filtro consegue eliminar. Um driver piezoelétrico sem isolamento adequado apresenta problemas de compatibilidade eletromagnética (EMC). Na Highleap Electronics, fabricamos e montamos toda a gama de PCBs para controle de atuadores — desde PCBs para acionamento de motores industriais até servoacionadores compactos com integração de juntas para robótica. Nossa montagem completa de PCBs cuida do fornecimento, da montagem SMT e dos testes funcionais — reduzindo o tempo entre o projeto e a validação do hardware. Solicite um orçamento para sua PCB de controle de atuador e informe o tipo de atuador, o nível de potência e o ambiente — nós cuidaremos do resto.

Posts recomendados

Fabricação de PCBs de alumina para protótipos e produção de OEMs
HIGHLEAP ELECTRONICS · Fabricação de PCBs de cerâmica de alumina...

Fornecedor de montagem de PCBs para fabricação eletrônica OEM e ODM
HIGHLEAP ELECTRONICS · Fornecedor de montagem de PCBs OEM/ODM
Fabricante de PCBs de cerâmica Al2O3 para circuitos cerâmicos de precisão
HIGHLEAP ELECTRONICS · Circuito Cerâmico de Óxido de Alumínio...

Fabricante de montagem de PCBs protótipos
A Highleap Electronics é uma empresa de montagem de protótipos de placas de circuito impresso (PCBs)...
Como obter um orçamento para PCBs
Vamos realizar uma análise DFM/DFA para você e entraremos em contato com um relatório. Você pode enviar seus arquivos com segurança pelo nosso site. Precisamos das seguintes informações para lhe fornecer um orçamento:
-
- Gerber, ODB++ ou .pcb, especificação.
- Lista de materiais caso necessite de montagem
- Qtd.
- Hora de virar
Além da fabricação de PCBs, oferecemos uma gama completa de serviços eletrônicos, incluindo design de PCBs, PCBA e soluções completas. Seja para prototipagem, verificação de design, fornecimento de componentes ou produção em massa, oferecemos suporte completo para garantir o sucesso do seu projeto.
Para serviços de PCBA, forneça sua BOM (Lista de Materiais) e quaisquer instruções específicas de montagem. Também oferecemos análise DFM/DFA para otimizar seus projetos quanto à capacidade de fabricação e montagem, garantindo um processo de produção tranquilo.