
Placa de circuito impresso para robôs AMR e AGV: navegação, alimentação por bateria, segurança e confiabilidade da frota.
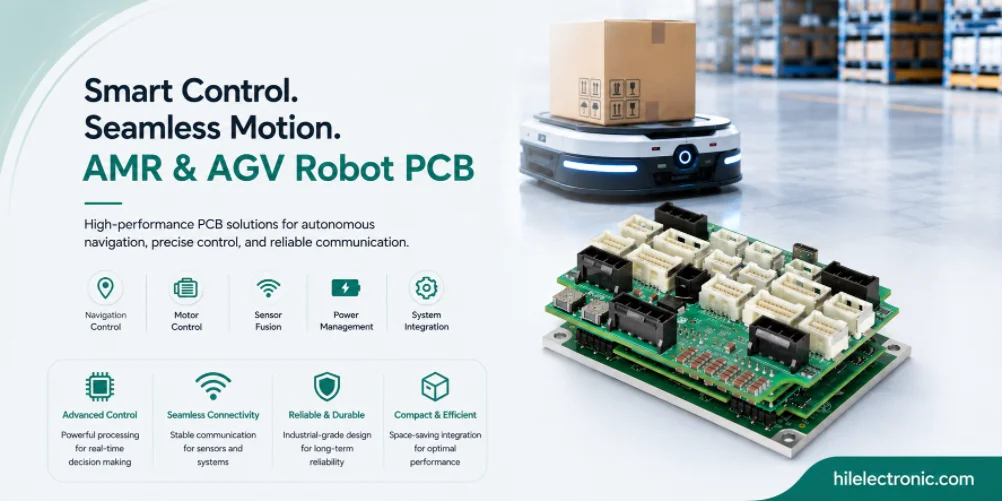
As placas de circuito impresso (PCBs) para robôs AMR e AGV suportam plataformas móveis que movimentam materiais em armazéns, fábricas, hospitais, centros de logística e instalações comerciais. Essas placas devem combinar operação alimentada por bateria, sensores de navegação, scanners de segurança, controle de motores, comunicação sem fio, interfaces de carregamento e construção robusta para suportar vibração e impacto.
Este guia explica os requisitos eletrônicos e de fabricação por trás das plataformas AMR e AGV. Ele abrange arquitetura de navegação, configuração de movimento, manuseio de carga útil, segurança em espaços compartilhados, projeto de baterias e carregamento, facilidade de manutenção da frota e testes de produção. O conteúdo das perguntas frequentes foi reescrito como uma orientação do setor, em vez de respostas de vendas centradas no fornecedor.
O que diferencia a eletrônica de AMR e AGV
Papel no sistema robótico
Robôs Móveis Autônomos (AMR) e Veículos Guiados Automaticamente (AGV) são plataformas móveis movidas a bateria que transportam cargas em armazéns, fábricas e outras instalações. Seus componentes eletrônicos diferem dos robôs industriais fixos porque funcionam com baterias, navegam de forma autônoma (AMR) ou ao longo de trajetórias definidas (AGV), operam em espaços compartilhados com humanos e precisam suportar manuseio brusco. O que torna os componentes eletrônicos de AMR/AGV distintos:
- Funcionamento com bateria: O gerenciamento da bateria e a eficiência energética determinam diretamente o tempo de funcionamento. Cada watt conta.
- Navegação autônoma: LIDAR, câmeras e fusão de sensores para veículos móveis autônomos (AMR). Fita magnética, códigos QR ou refletores para veículos guiados automaticamente (AGV).
- Manuseio de carga útil: Elevadores, roletes, braços ou interfaces de carga úteis especiais. Eletrônica específica para cada aplicação.
- Segurança em espaços compartilhados: Scanners de segurança, paradas de emergência e comportamento dinâmico em conformidade com a norma ISO 3691-4 para AGVs ou ANSI R15.08 para AMRs.
- Comunicação sem fio: Padrão Wi-Fi; algumas plataformas usam 5G ou LTE privado. Conexão celular para entregas externas.
- Construção robusta: Choques e vibrações causados por pisos irregulares e manuseio de cargas.
Riscos de projeto a serem controlados
Para placas de circuito impresso (PCBs) de robôs móveis autônomos (AMR) e veículos guiados automaticamente (AGV), a análise de viabilidade de fabricação deve ser feita antes da definição do posicionamento dos conectores, encaixe da caixa, acesso aos dispositivos de teste, caminhos térmicos e roteamento dos chicotes elétricos. Alterações tardias nesses detalhes geralmente acarretam retrabalho mecânico, redesenho dos dispositivos de teste ou comprometimento da confiabilidade, que poderiam ter sido evitados com uma análise de fabricação (DFM) antecipada.
A seleção de componentes deve incluir o status do ciclo de vida, alternativas aprovadas, disponibilidade de encapsulamento, classificação de temperatura e classificações de segurança ou isolamento, quando relevantes. Placas de circuito impresso AMR e AGV geralmente permanecem em produção ou em serviço por mais tempo do que eletrônicos de consumo, portanto, o risco de fornecimento não resolvido torna-se um problema de suporte em campo, e não apenas um problema de compras.
Em nível de sistema, a placa deve ser especificada por função, ambiente, vida útil e cobertura de testes, e não apenas pelo esquema elétrico. Isso evita o erro comum de construir uma placa de circuito impresso tecnicamente correta, mas difícil de fixar, de difícil manutenção ou insuficientemente robusta após a instalação no robô.
Os componentes eletrônicos de navegação frequentemente compartilham restrições de tempo e energia com a placa da câmera do robô e o conjunto da interface do sensor.
Arquitetura de Navegação: SLAM, Caminho Fixo, Marcadores Fiduciais, GPS
Escolhas de arquitetura para arquitetura de navegação
A arquitetura de navegação varia substancialmente entre AMR e AGV. As principais abordagens de navegação são:
- ATAQUE LIDAR: Localização e mapeamento simultâneos. Padrão para robôs móveis autônomos; não requer infraestrutura fixa.
- Golpe de câmera: Navegação baseada em visão computacional. Mais barata que o LIDAR; menos robusta em ambientes sem pontos de referência.
- Caminho fixo a seguir: Fita magnética, linhas pintadas ou fios embutidos. AGV padrão; não requer mapeamento a bordo.
- Baseado em princípios fiduciais: Códigos QR ou marcadores refletivos em posições conhecidas. Abordagem híbrida comum de AGV/AMR.
- GPS: Robôs móveis para uso externo. Requerem visibilidade desimpedida do céu; complementados por IMU em caso de perda de sinal.
- UWB: Posicionamento de banda ultralarga. Posicionamento preciso em ambientes internos, quando necessário.
Requisitos de Validação para Arquitetura de Navegação
A confiabilidade depende da preservação das margens projetadas na placa: largura do cobre, espaçamento de isolamento, alívio térmico, retenção do conector, redução da potência nominal dos componentes e cobertura de inspeção. A fabricação deve verificar essas características em vez de tratar a placa de circuito impresso como uma montagem genérica com um teste genérico de aprovação/reprovação.
A facilidade de manutenção deve ser considerada por meio de conectores etiquetados, pontos de teste acessíveis, variantes de placa bem definidas e rastreamento do número de série. Quando um robô apresenta falhas em campo, um bom diagnóstico em nível de placa permite que a equipe de serviço isole o problema rapidamente, em vez de substituir grandes conjuntos ou devolver o robô inteiro.
A regra prática é escolher a construção mais simples que ainda atenda aos requisitos de sinal, segurança, térmicos e mecânicos. Especificações excessivas aumentam o custo, enquanto especificações insuficientes geram retrabalho durante os testes ou a implantação em campo.
Configuração de movimento: Diferencial, Direção por deslizamento, Ackermann, Omnidirecional
Critérios de seleção para configuração de movimento
O controle de movimento em acionamentos AMR/AGV normalmente utiliza configurações diferenciais ou omnidirecionais. As principais configurações são:
- Transmissão diferencial: Duas rodas motrizes independentes mais rodízios. Simples, barato e comum em robôs móveis autônomos de armazém.
- Minicarregadeira: Quatro rodas motrizes, cada uma independente. Melhor tração; maior potência.
- Direção Ackermann: Direção semelhante à de um carro. Comum em plataformas de entrega e para uso externo.
- Omnidirecional: Rodas mecanum ou suecas que permitem movimento lateral. Comuns em situações onde o posicionamento lateral é necessário.
- Acompanhado: Esteiras em vez de rodas. Robustas; comuns em plataformas externas e de construção.
Como a configuração do movimento afeta o custo e a confiabilidade
A abrangência dos testes é proporcional à necessidade de confiabilidade. Aplicações de consumo exigem menos cobertura do que aplicações industriais; aplicações industriais, menos do que aplicações médicas; e aplicações médicas, menos do que aplicações críticas para a segurança. Adequar a cobertura de testes aos requisitos reais preserva o orçamento e, ao mesmo tempo, garante a confiabilidade necessária para a aplicação.
A documentação de fabricação costuma receber pouco investimento durante a fase de projeto e é cara para ser elaborada retroativamente. Registros de testes por unidade, coletados durante a produção, dão suporte a investigações de campo anos depois; a rastreabilidade de lotes de componentes permite a análise posterior de devoluções em campo. Programas que planejam a documentação desde o início têm os registros necessários; programas que adicionam a documentação posteriormente muitas vezes perdem os dados que gostariam de ter.
Manuseio de carga: Esteira transportadora, Elevador, Manipulador, Entrega
Principais escolhas de projeto para manuseio de carga útil
Os componentes eletrônicos para manuseio da carga útil dependem da aplicação específica. As interfaces de carga útil mais comuns são:
- Parte superior da esteira transportadora: Rolos ou correia motorizados na parte superior do robô. Controle do motor e sensores para detecção da presença da carga.
- Placa elevatória: Plataforma elevatória para coleta de paletes ou carrinhos. Controle por atuador e sensor de posição.
- Braço ou manipulador: Manipulador montado para operações de pegar e posicionar. Geralmente utiliza eletrônica de acionamento de juntas separada.
- Conector do carrinho: Acoplamento automático a reboques. Interface de sensor e atuador para estado de conexão.
- Vendendo: Controle de acesso ao compartimento do robô de entrega. Atuadores, fechaduras e interfaces de usuário.
- Classificação: Interface de triagem automatizada. Sensor e atuador para lógica de triagem.
Considerações sobre fabricação e confiabilidade
A visibilidade da cadeia de suprimentos durante a produção afeta tanto o custo quanto a confiabilidade. Fabricantes com capacidade de fornecimento ativo absorvem os ciclos de alocação que, de outra forma, causariam paralisações na produção; fabricantes sem fornecimento ativo repassam os problemas de abastecimento para os clientes. O valor do fornecimento ativo é maior durante períodos de escassez generalizada no setor e menor durante condições de abastecimento estáveis.
Os ciclos de iteração de projeto se beneficiam de um feedback preciso entre projeto e manufatura. Um parceiro de manufatura que fornece feedback DFM (Design for Manufacturing) imediato permite iterações rápidas; um parceiro que fornece feedback lento ou superficial atrasa as iterações proporcionalmente. Programas que selecionam parceiros de manufatura com base, em parte, na qualidade do feedback, geralmente avançam pela fase de protótipo mais rapidamente do que programas que selecionam apenas com base no menor preço.
Arquitetura de segurança para espaços humanos compartilhados
Escolhas arquitetônicas para segurança: Arquitetura para espaços humanos compartilhados
A arquitetura de segurança dos veículos AMR/AGV atende aos padrões para robótica móvel em espaços compartilhados com humanos. Os principais recursos de segurança são:
- Scanner de segurança: Um scanner a laser detecta pessoas no caminho do robô. A velocidade é reduzida ou o robô para de funcionar com base na proximidade detectada.
- Parada de emergência: Botões físicos de parada no chassi do robô. Caminhos de hardware redundantes.
- Sensores de para-choque: Detecção de contato físico. Sistema de segurança alternativo para evitar o contato por meio de scanners.
- Monitoramento de velocidade: Controle de velocidade seguro; limites de velocidade monitorados. Atende ao nível de desempenho d ou superior em aplicações críticas para a segurança.
- Dispositivos de alerta: Avisos sonoros e visuais durante o movimento. Comportamento local adaptado ao ambiente.
- Monitoramento de zona: Operação restrita a zonas definidas. Impede a entrada do robô em áreas não autorizadas.
Requisitos de Validação para Arquitetura de Segurança em Espaços Humanos Compartilhados
A viabilidade econômica em diferentes faixas de volume afeta as escolhas de processo de maneira distinta em diferentes escalas de produção. Práticas que se mostram rentáveis com 100,000 unidades por ano raramente se mostram rentáveis com 500 unidades; práticas que fazem sentido na fase de protótipo raramente fazem sentido em alto volume. A adequação da abordagem de fabricação ao volume de produção real é o que torna cada faixa de volume economicamente viável.
As obrigações de certificação regulamentar variam substancialmente de acordo com a aplicação e o mercado. As evidências de fabricação que dão suporte às submissões do cliente podem variar de mínimas (produtos de consumo em mercados não regulamentados) a extensas (dispositivos médicos com prazos de retenção rigorosos). Programas que especificam os requisitos de certificação na fase de cotação garantem a configuração correta da fabricação; programas que adicionam requisitos de certificação posteriormente, às vezes, exigem alterações no processo.
As metas de autonomia dependem da placa de circuito impresso de gerenciamento de bateria , da eletrônica de distribuição de energia e de um plano de fornecimento que suporte a manutenção da frota.
Gerenciamento de bateria e energia para maior autonomia
Requisitos elétricos e térmicos
O gerenciamento de baterias e energia em veículos AMR/AGV afeta diretamente a economia de tempo de operação. As principais considerações são:
- Química da bateria: LFP é um padrão devido à sua vida útil em ciclos; NMC, onde a densidade de energia importa mais do que a vida útil em ciclos.
- Gestão de cobranças: Carregamento oportuno durante períodos de inatividade; carregamento programado nas docas. O comportamento de carregamento afeta as operações da frota.
- Precisão do estado de carga: Afeta o momento em que os robôs retornam para carregar. A baixa precisão deixa os robôs presos ou desperdiça tempo de execução.
- Frenagem regenerativa: Recupera energia durante a desaceleração. Ganho de eficiência modesto; útil em aplicações de alta frequência de ciclos.
- Modos de energia: Modos de espera, ativo e de inicialização rápida. Afeta o consumo total de energia ao longo da vida útil da frota.
Testes de produção e modos de falha
A produção consolidada em um único parceiro de fabricação preserva o conhecimento institucional acumulado ao longo das gerações de produtos. Um parceiro que já produziu múltiplas gerações de produtos similares conhece os problemas específicos que surgem, os ajustes de processo que melhoram o rendimento e os padrões de projeto que garantem uma boa produção. Esse conhecimento não é transferido para novos parceiros sem custos.
O diálogo contínuo entre engenharia e manufatura aprimora tanto os produtos quanto o relacionamento com o fornecedor ao longo do tempo. Os dados de rendimento que chegam à engenharia informam o refinamento do projeto; os dados de retorno do campo que chegam à engenharia informam melhorias tanto no projeto quanto na manufatura. Programas onde esse diálogo é ativo apresentam melhorias ao longo das gerações de produtos.
Para decisões de projeto relacionadas, consulte a placa de circuito impresso (PCB) do sistema de gerenciamento de bateria (BMS) para robôs e a placa de circuito impresso (PCB) de distribuição de energia para robôs em plataformas móveis.
Para projetos-piloto e de produção em série, a disponibilidade de componentes deve ser verificada por meio do suporte de fornecimento de componentes eletrônicos antes que o robô entre em produção em série.
Fabricação de PCBs para AMR e AGV na Highleap
Revisão DFM antes da produção
A Highleap fabrica eletrônicos para robôs móveis autônomos (AMR/AGV) com as funcionalidades específicas que os robôs móveis precisam. As capacidades específicas incluem:
- Tolerância a vibrações e choques: Seleção e montagem de componentes que suportam o estresse da plataforma móvel.
- Bateria e distribuição de energia: Fabricação integrada de sistemas BMS e placas de distribuição de energia.
- Integração de sensores de navegação: Placas de interface LIDAR, placas de câmera e placas de fusão de sensores.
- Controle de movimento: Placas de acionamento diferencial, de direção por deslizamento e omnidirecional.
- Comunicação sem fio: Wi-Fi, LTE e integração sem fio especializada.
- Fabricação com classificação de segurança: Suporte para submissões de certificação ISO 3691-4 e ANSI R15.08.
Teste, rastreabilidade e transferência de versão
A disciplina de processo de fabricação para robótica combina práticas de diversas categorias tradicionais da eletrônica. Da eletrônica de consumo — controle de custos e produção em larga escala. Da eletrônica industrial — engenharia de confiabilidade e longa vida útil. Da eletrônica automotiva — tolerância a vibrações e condições ambientais adversas. Da eletrônica médica — documentação e rastreabilidade. A robótica se beneficia da combinação de todas essas práticas.
Programas que tratam a manufatura como estratégica — investindo em relacionamentos com fornecedores, compartilhando informações de previsão, coordenando a capacidade produtiva — geralmente apresentam melhor desempenho do que programas que a tratam de forma transacional. A abordagem transacional economiza tempo de negociação, mas elimina os benefícios cumulativos de uma parceria de longo prazo com fornecedores.
Perguntas frequentes sobre placas de circuito impresso para robôs AMR e AGV
Qual a diferença entre a eletrônica de um AMR e a de um AGV?
Os AGVs geralmente seguem trajetórias predefinidas usando fita magnética, refletores, códigos QR ou sistemas de orientação integrados. Os AMRs utilizam percepção e navegação embarcadas para planejar rotas dinamicamente. Ambos necessitam de controle de motor, segurança, gerenciamento de bateria, comunicação e eletrônica de carregamento, mas os AMRs geralmente requerem mais poder computacional, sensores e sincronização para a navegação.
Quais placas de circuito impresso (PCBs) são comuns em robôs AMR e AGV?
As placas comuns incluem um controlador principal, placas de acionamento de motores, sistema de gerenciamento de baterias, placa de distribuição de energia, placa de interface de sensores, placa de E/S de segurança, placa de comunicação, placa de interface de carregamento e eletrônica específica da carga útil. A combinação exata depende da carga útil, do método de navegação, da tensão da bateria, da comunicação da frota e dos padrões de segurança exigidos.
Quais sensores de navegação afetam o projeto da placa de circuito impresso (PCB) do AMR?
Os veículos autônomos móveis (AMRs) podem usar LIDAR, câmeras, sensores de profundidade, IMUs, encoders de roda, sensores ultrassônicos, UWB ou GPS para uso externo. Cada sensor afeta a seleção da interface, o consumo de energia, o posicionamento dos conectores, a sincronização, o controle de EMI e a montagem mecânica. As placas de sensores devem ser projetadas em conjunto com o algoritmo de navegação e o layout mecânico.
Como os scanners de segurança se conectam aos sistemas eletrônicos de AMR e AGV?
Os scanners de segurança geralmente se conectam por meio de saídas digitais com classificação de segurança, Ethernet industrial ou protocolos de segurança dedicados, dependendo do scanner e da arquitetura do sistema. A placa de circuito impresso (PCB) deve suportar alimentação confiável, entradas isoladas, monitoramento de diagnóstico, integração de parada de emergência e uma parada segura definida quando o scanner detectar uma pessoa ou obstáculo.
Como o projeto da bateria afeta os requisitos de PCB para AMR e AGV?
A tensão da bateria, a capacidade, a corrente de descarga, o método de carregamento, a estratégia de acoplamento e o tempo de operação desejado influenciam o projeto da placa de circuito impresso (PCB). Caminhos de alta corrente podem exigir cobre espesso, conectores grandes, gerenciamento térmico, controle de corrente de pico e proteção contra falhas. Os dados da bateria também devem ser integrados ao software da frota para que os robôs sejam carregados antes de uma falha operacional.
Quais problemas de projeto de PCB são causados por vibração e choque?
Robôs móveis sofrem impactos no piso, deslocamentos de carga, impactos durante o acoplamento e vibração contínua. As placas de circuito impresso (PCBs) precisam de conectores seguros, orientação correta dos componentes, alívio de tensão, suporte de montagem, revestimento conformal quando necessário e pontos de teste que permaneçam confiáveis após a vibração. Componentes grandes e baterias exigem retenção mecânica especial, em vez de apenas juntas de solda.
Quais testes de produção são importantes para PCBs de AMR e AGV?
Os testes devem verificar as linhas de alimentação, as saídas dos acionadores dos motores, os links de comunicação, as interfaces dos sensores, o caminho de carregamento, as entradas de segurança, a programação do firmware, o consumo de corrente e o registro de falhas. Para implantação em frota, os registros de números de série, o controle da versão do firmware e os registros de testes funcionais ajudam a diagnosticar problemas recorrentes em campo em vários robôs.
O que deve ser considerado ao projetar placas de circuito impresso para interface de carregamento?
As placas de interface de carregamento devem lidar com tolerâncias de alinhamento, desgaste de contato, corrente de pico, proteção contra sobrecorrente, monitoramento de temperatura, comunicação com o carregador e comportamento seguro durante conexões parciais. Os robôs de acoplamento também precisam de proteção contra arcos elétricos, contaminação e ciclos mecânicos repetidos ao longo da vida útil da frota.
Envie os arquivos de PCB para AMR ou AGV para análise de DFM e testes de frota.

Posts recomendados

Fabricação de PCBs para Filtros TMM6
Sumário: Por que os projetistas de filtros de micro-ondas usam...

Taconic RF 35 vs RO4350B PCB
Sumário: RF-35 vs RO4350B - Aquisição e...

Fabricação de PCBs para Filtros TMM4
A fabricação da placa de circuito impresso (PCB) do filtro TMM4 é controlada por...

Fabricação de PCBs TMM3 para módulos de RF
A fabricação de PCBs com TMM3 é mais útil onde o módulo de RF...
Como obter um orçamento para PCBs
Vamos realizar uma análise DFM/DFA para você e entraremos em contato com um relatório. Você pode enviar seus arquivos com segurança através do nosso site. Precisamos das seguintes informações para lhe fornecer um orçamento:
-
- Gerber, ODB++ ou .pcb, especificação.
- Lista de materiais caso necessite de montagem
- Qtd.
- Hora de virar
Para serviços de PCBA, forneça sua BOM (Lista de Materiais) e quaisquer instruções específicas de montagem. Também oferecemos análise DFM/DFA para otimizar seus projetos quanto à capacidade de fabricação e montagem, garantindo um processo de produção tranquilo.